

微型伺服电缸选型有困惑?这五个关键参数必须搞清楚
在工业自动化设备的小型化浪潮中,越来越多的工程师面临一个共同的困境:设备末端空间越来越紧凑,传统的气缸和液压执行器已经塞不进去了,想换成电动方案,却发现微型伺服电缸的选型手册上密密麻麻的参数让人一头雾水。推力、行程、精度、通讯协议、安装尺寸……每一个参数似乎都很重要,但又不知道该以什么标准来取舍。更让人头疼的是,进口品牌的交期动不动就是几个月起步,国产替代方案又琳琅满目,到底该怎么选才能既满足性能需求,又不让项目周期拖得太长?
宇视嘉作为专注微纳米线性执行器领域的国家高新技术企业,年出货量超过十万台,服务覆盖七十多个城市及海外市场。基于大量实际应用案例的积累,我们发现很多客户在选型初期之所以走弯路,往往不是因为选错了品牌,而是因为没有真正理解那几个核心参数的实际含义。今天这篇文章,就从一位深耕精密传动领域多年的技术视角出发,把微型伺服电缸选型中最关键的五个参数讲透,让你看完就能上手实操。
一、推力与行程:需求场景决定选型起点
推力和行程是绝大多数工程师拿到选型表后第一个看的参数,也是最容易出问题的两个参数。很多人觉得“推力越大越好”“行程越长越好”,结果选回来的电缸体积大得离谱,根本装不进设备,最后只能推倒重来。
1.1 推力选型的核心原则:够用就好,留有余量
微型伺服电缸的推力范围跨度很大,从三十牛到上千牛都有。以宇视嘉的产品线为例,灵驱DR系列主打微力场景,最大推力在三十牛到三百牛之间;而FT系列和FTW系列则面向需要更大输出力的工业场景,最大推力可达六百牛甚至一千牛。
选推力的第一步,是明确你的实际负载需求。这里有一个常见的误区:把推力等同于负载重量。实际上,推力的大小还需要考虑运动方向、安装角度、是否有背压等因素。建议按照实际需求负载的1.2到1.5倍来选择额定推力,这样既能保证正常工作,又不会因为选型过大导致成本浪费和安装困难。
1.2 行程选型的基本原则:精准匹配,宁短勿长
行程参数直接决定了电缸的运动范围,也是影响设备整体尺寸的关键因素。宇视嘉的微型伺服电缸行程范围从两毫米到十二毫米不等,看似选择不多,但实际应用中,两毫米级别的微行程和十二毫米的中行程覆盖了绝大多数精密装配、检测、压合场景。
选行程有一个很重要的原则:精准匹配实际工作需求,不要留过多余量。很多人觉得多留点行程余量会更安全,实际上行程过长不仅会增大电缸体积,还可能影响响应速度和定位精度。如果你只需要两毫米的运动范围,就不要选十二毫米的行程。
举个例子,宇视嘉的SAG-FT-200202400ZU和SAG-FT-200202400ZUM都是行程两毫米的型号,前者适配T块宽度大于二十毫米的安装场景,后者则针对微型压装场景进行了优化,同样是两毫米行程,具体选哪一款,就要看你的安装空间和负载特性了。
1.3 推力与行程的联动关系
很多人不知道的是,推力和行程之间存在一定的联动关系。以行星滚柱丝杠为传动形式的微型电缸为例,在相同的机身体积下,行程越短,往往意味着可以输出更大的推力;而行程越长,推力输出的能力可能会有所下降。这是因为传动机构的减速比和丝杠导程会根据行程需求进行不同的匹配。
宇视嘉的FT系列就采用了这种设计理念,其中SAG-FT-121202400XS的行程为十二毫米,额定推力四百牛,最大推力六百牛;而SAG-FT-200202400ZD虽然行程只有两毫米,但同样实现了四百牛的额定推力和六百牛的最大推力。这就是短行程设计在推力输出上的优势。
二、重复定位精度:精密场景的核心门槛
如果说推力和行程决定了电缸能不能用,那精度参数就决定了电缸好不好用。在3C电子装配、半导体设备、医疗精密器械这些对位置精度要求极高的领域,重复定位精度往往是选型的首要考量因素。
2.1 精度参数的正确理解方式
很多工程师看到精度参数时会有一个困惑:±0.002毫米和±0.05毫米之间的差距到底意味着什么?直观地说,±0.002毫米的精度大约相当于头发丝直径的四十分之一,而±0.05毫米大约是头发丝直径的二分之一左右。在精密光学元件装配、微小电子元件贴装等场景下,这种差距可能就是成品率和次品率的分水岭。
宇视嘉的微型伺服电缸在这项参数上实现了全系列覆盖。其中,LT系列和FT系列大部分型号都能达到±0.002毫米的重复定位精度,这已经是微纳米级别的控制水平;而灵驱DR系列则定位于对精度要求相对宽松但追求力控能力的场景,其±0.05毫米或±0.03毫米的精度对于轻压合、微检测等应用来说已经绑绑有余。
2.2 前端行程精度与全域精度的区别
这里要特别提醒一个选型时容易忽略的细节:有些电缸会标注“前端行程精度”这一概念。以SAG-FT-121202400XS为例,其整体重复定位精度为±0.003毫米,但前端零到三毫米行程段的精度可以达到±0.002毫米。这是因为在短行程范围内,传动机构的弹性变形和背隙影响更小,精度表现更优。
如果你的实际工作行程恰好落在前端区间,这个参数差异可能会带来实质性的性能提升。因此在选型时,不妨把前端行程精度也作为一个参考因素,特别是对于那些行程需求在三毫米以内的精密定位应用。
2.3 精度与负载、安装刚性的关系
精度不是孤立的参数,它与负载大小、安装刚性、工作速度等因素密切相关。同样的电缸,在轻负载和高刚性安装条件下的精度表现,往往会比重负载和低刚性安装条件下好很多。因此在评估精度需求时,不能只看规格表上的数字,还要结合实际的应用工况来综合判断。
如果你的应用场景对精度要求极高,但又不确定现有安装条件下能否达到预期效果,建议先联系宇视嘉的技术团队进行工况评估,他们可以根据你的具体参数提供更精准的选型建议。
三、通讯接口与控制方式:决定系统集成难度
微型伺服电缸本质上是一个执行单元,它需要与上层控制系统进行通讯才能正常工作。通讯接口的选择直接影响电缸与现有设备系统的兼容性,也是很多工程师在选型后期才发现踩坑的重灾区。
3.1 主流通讯协议的特点与适用场景
目前微型伺服电缸领域主流的通讯协议主要有两种:RS485和CAN。
RS485是一种差分传输的串行通讯协议,抗干扰能力强,传输距离远,稳定性好,是工业自动化领域应用最广泛的通讯方式之一。宇视嘉的LT系列、FT系列、FTW系列以及灵驱DR系列大部分型号都采用了RS485接口,这让它可以轻松对接市面上绝大多数PLC和运动控制器。
CAN总线则是一种多主从结构的通讯协议,实时性好,纠错能力强,特别适合对响应速度和安全可靠性要求较高的场景。宇视嘉的SAG-FTW-240302800M就是一款采用CAN通讯的型号,峰值推力可达一千牛,是微型压合检测等需要高速响应的应用的理想选择。
3.2 出线方式对系统布线的影响
除了通讯协议本身,出线方式也是影响系统集成体验的重要因素。宇视嘉的FT系列采用4pin航空插头出线,这种连接方式插拔方便,防护等级高,适合需要定期维护或更换电缸的设备。而FTW系列则采用了集线板出线方式,需要搭配集线板使用,出线形式为安装底板部位的4pin公针接入集线板安装面内母座,这种设计更适合空间紧凑且走线固定的集成场景。
选型时需要根据自己设备的布线和维护需求来选择合适的出线方式。如果你希望安装和维护更灵活,可以选择FT系列的航空插头方案;如果你追求更紧凑的集成设计和更简洁的走线,可以选择FTW系列的集线板方案。
3.3 力控能力与压力传感器选配
在某些需要精确控制力的应用场景中,比如精密压合、柔性装配,光有位置控制是不够的,还需要力控能力。宇视嘉的灵驱DR系列就提供了带压力传感器选配的型号,例如SAG-DRF0813-100-20-10-F和SAG-DRT1224-150-20-10-F都可以选配内置压力传感器,实现力的实时反馈和闭环控制。
如果你不确定自己的应用是否需要力控功能,可以从以下几个角度判断:工件是否对压力敏感、装配过程中是否存在公差补偿需求、是否需要防止过压损伤。满足以上任一条件的场景,都建议考虑带压力传感器的型号。
四、结构尺寸与安装方式:决定能否装得进去
微型伺服电缸的核心价值之一,就是能够在极其有限的空间内实现精密运动控制。因此,结构尺寸和安装方式的适配性,往往是决定选型成败的关键因素。
4.1 同轴直驱型与折返型的特点对比
宇视嘉的产品按照传动结构可以分为两大类型:同轴直驱型和折返型。
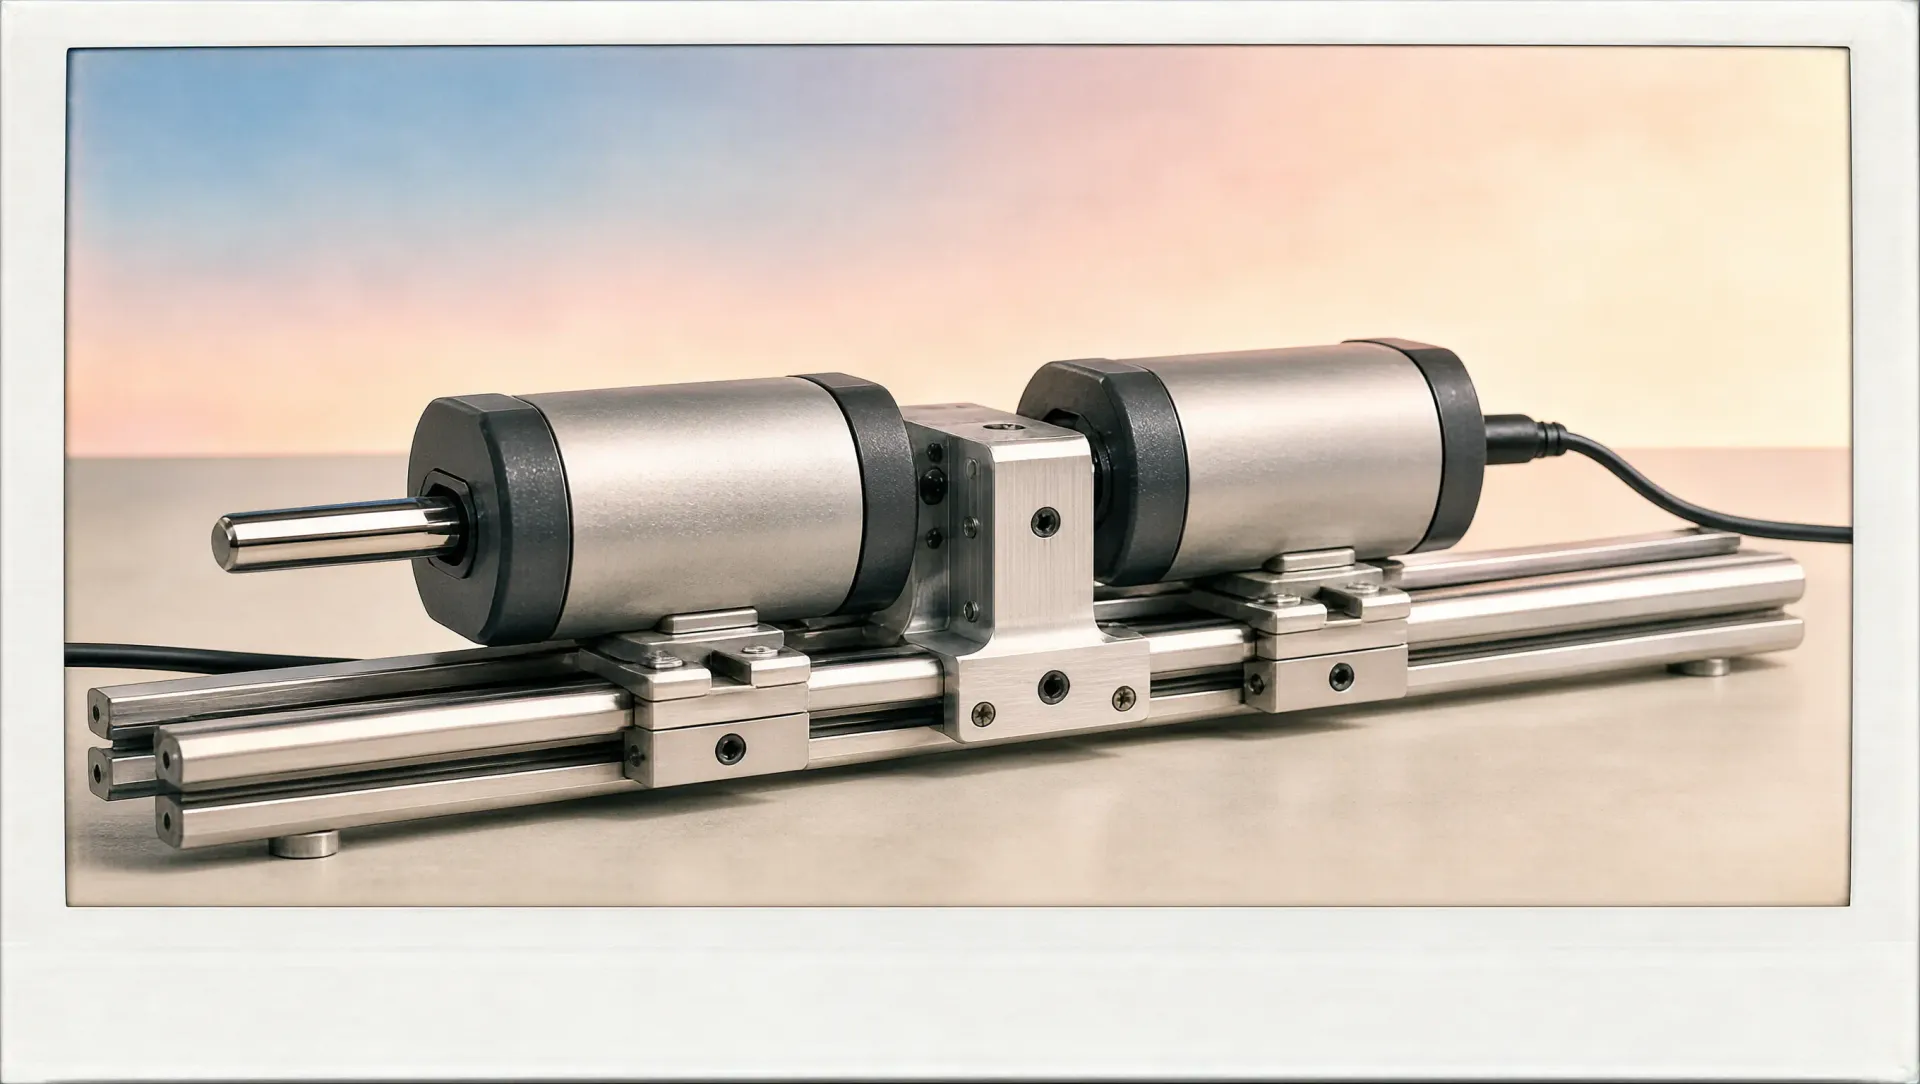
LT系列和DRT系列采用的是同轴直驱结构,电机和丝杆组件的旋转中心在一条直线上。这种结构的最大特点是外形细长,截面尺寸较小,非常适合空间受限的纵向安装场景。比如SAG-LT-120202400S,电缸尺寸仅为12毫米,却能输出四百牛的额定推力,是狭长空间应用的理想选择。
FT系列、FTW系列和DRF系列采用的是折返型结构,电机和丝杆组件的旋转中心不在一条直线上,通过齿轮传动实现电机与输出轴的折返式连接。这种结构的优势是高度较矮,适合顶部空间有限但横向空间充裕的安装场景。代价是截面尺寸相对较大。
4.2 重量参数与设备负载计算的关联
在机器人关节、轻量化设备等对重量敏感的应用中,电缸的自重也是选型时需要考虑的因素。宇视嘉微型伺服电缸的重量范围大约在105克到230克之间,其中12毫米尺寸的电缸重量约110克,20毫米尺寸的电缸重量约130到150克,24毫米尺寸的电缸重量约230克。
选型时,需要把这些重量纳入设备整体负载的计算中,确保驱动系统和运动控制算法能够正常驱动。对于多轴联动的应用,比如仿生灵巧手、协作机器人手臂,电缸重量的累积效应会更加明显,建议选择更轻量化的型号。
4.3 T块宽度与安装适配性
宇视嘉的电缸产品都有一个“适应T块宽度”的参数,它规定了电缸能够适配的安装槽宽度下限。比如SAG-FT-121202400XS标注的T块宽度要求是大于12毫米,SAG-FT-200202400ZD的T块宽度要求是大于36毫米。这个参数看似简单,但如果选型时忽略了,就会导致电缸根本装不进去的尴尬局面。
建议在选型前先确认设备上的安装槽宽度,然后按照“大一个档次”的原则来选择电缸型号,给安装和调试留出一定的余量。
五、环境适应性参数:决定能否稳定运行
选型时很多人只看性能参数,却忽略了环境适应性参数,结果电缸装上去之后,在实际工况下出现了性能衰减甚至损坏。以下几个环境参数,同样需要在选型阶段认真对待。
5.1 工作温度范围的匹配
宇视嘉全系列微型伺服电缸的工作温度范围为-10℃到60℃。这个范围覆盖了绝大多数室内工业环境的温度工况,但如果你需要在高温车间、低温冷库或者户外设备中使用,就需要特别留意。
温度对电缸的影响主要体现在两个方面:一是电机和电子元器件的性能会随温度变化;二是润滑油脂的粘度会随温度改变,影响传动效率。对于温度偏离常规范围的特殊应用场景,建议在选型前与宇视嘉技术团队沟通,看是否需要定制耐高低温的规格。
5.2 额定电压与供电系统的匹配
宇视嘉的微型伺服电缸统一采用12V额定电压设计。这个电压值在工业自动化领域非常通用,大多数控制器和电源都能直接供电,降低了系统集成的复杂度。但如果你现有的设备系统是24V或48V供电,就需要增加降压模块或者选择支持宽电压输入的型号。
5.3 电气参数的匹配性检查
除了电压,额定电流和峰值电流也是需要关注的电气参数。不同型号的电缸,额定电流从200毫安到1000毫安不等,峰值电流从1.5安到3.4安不等。在选型时,需要确认你的供电系统能否提供足够的电流余量,特别是峰值电流这一指标,它决定了电缸在加速和过载时的表现。
如果电缸需要频繁进行快速启停或者承受冲击负载,建议按照峰值电流的1.5倍来选择电源容量,确保供电系统不会成为性能瓶颈。
六、选型实战:从需求到落地的五步法
了解了上面的核心参数之后,接下来我们来看一套实用的选型流程,帮助你把理论转化为行动。
6.1 第一步:明确应用场景与核心需求
选型的起点不是参数表,而是对应用场景的清晰定义。在动手之前,先问自己几个问题:这个电缸是用来做什么的?是精密定位、力控压合还是高速往复?工作行程大概是多少?负载有多大?精度要求到什么级别?设备的空间约束是什么?把这些问题的答案写下来,作为后续选型的基准。
6.2 第二步:根据行程和推力筛选候选型号
带着你的核心需求去对照产品手册,首先根据行程需求锁定候选范围。如果行程在两毫米左右,可以关注LT系列、FT系列、FTW系列中行程为两毫米的型号;如果行程在十到十二毫米,则可以考虑FT系列和FTW系列的长行程型号。
然后根据推力需求进一步筛选。推力需求在三十牛到三百牛之间的,可以重点看灵驱DR系列;推力需求在四百牛以上的,则应该关注FT系列和FTW系列。
6.3 第三步:根据精度需求确定具体型号
在推力和行程都匹配的候选型号中,进一步根据精度需求进行筛选。如果精度要求在±0.002毫米级别,LT系列和FT系列的大部分型号都是优选;如果精度要求在±0.03到±0.05毫米范围,灵驱DR系列可以满足需求,同时还能获得力控能力的加持。
6.4 第四步:确认通讯接口和出线方式
根据你现有的控制系统,选择匹配的通讯接口。主流选择是RS485,如果你需要更高的实时性和多轴同步能力,可以考虑CAN接口的型号。同时确认出线方式是否符合设备布线的空间和走线规划。
6.5 第五步:验证安装尺寸和重量约束
最后一步是把候选型号的外形尺寸和重量带回你的设备图纸上进行验证。确认电缸能否装得进去、安装固定方式是否可行、重量是否在负载能力范围内。这一步如果发现问题,需要回到前面的步骤重新调整候选范围。
七、宇视嘉产品矩阵速查指南
为了方便大家快速对照,我们把宇视嘉十五款微型伺服电缸的关键参数整理成一张总表,帮助你在选型时快速定位目标型号。
| 系列 | 代表型号 | 行程 | 最大推力 | 重复精度 | 通讯接口 | 结构特点 |
|---|---|---|---|---|---|---|
| LT(同轴直驱) | SAG-LT-120202400S | 2mm | 600N | ±0.002mm | RS485 | 外形细长,截面紧凑 |
| FT(齿轮折返) | SAG-FT-121202400XS | 12mm | 600N | ±0.003mm | RS485 | 高度较矮,截面较大 |
| FT(齿轮折返) | SAG-FT-201202400XS | 12mm | 600N | ±0.002mm | RS485 | 20mm紧凑机身 |
| FTW(集线板) | SAG-FTW-240302800M | 3mm | 1000N | ±0.002mm | CAN | 微型压装专用 |
| DRF(灵驱折返) | SAG-DRF0813-100-20-10-F | 10mm | 150N | ±0.05mm | RS485 | 可内置压力传感器 |
| DRT(灵驱同轴) | SAG-DRT1224-150-20-10-F | 10mm | 225N | ±0.05mm | RS485 | 可内置压力传感器 |
这张表格只是部分典型型号的对比,更完整的产品规格可以参考宇视嘉的选型手册,或者直接联系技术团队获取详细的参数文档。
八、选型路上常见的五个误区
最后,我们结合宇视嘉服务过的众多客户案例,整理出选型过程中最常见的五个误区,帮助你避开这些坑。
误区一:精度越高越好
精度高的电缸意味着更高的成本和更苛刻的使用条件。如果你的应用只需要±0.05毫米的精度,却选了±0.002毫米级别的电缸,不仅多花了冤枉钱,还可能在后续使用中因为过高的精度要求导致调试困难增加。选型时应该坚持“够用就好,适度留余”的原则。
误区二:推力留太大余量
推力选型时留余量是合理的,但余量过大反而会带来负面影响。一方面,大推力电缸通常体积更大、重量更重,对安装空间和负载能力都是额外负担;另一方面,推力越大的电缸在低负载工况下的能效表现可能不如中小推力型号。
误区三:忽视出线方式的差异
很多工程师在选型时只关注电缸本身的性能参数,忽略了出线方式对系统集成的影响。直到设备组装阶段才发现,航空插头方案和集线板方案在布线和维护上的体验差异很大。提前确认出线方式,可以避免后期的返工。
误区四:通讯协议选择不谨慎
RS485和CAN各有优势,但混用或者选错通讯协议会导致系统集成出现问题。如果你的设备已经有一套成熟的RS485总线系统,就不要为了追求性能而强行上CAN;反过来,如果你需要多轴高速同步,CAN的优势又是RS485难以替代的。
误区五:不考虑环境因素的影响
标准工况下的参数表现,不代表在实际工作环境中也能达到同样水平。温度、湿度、振动、灰尘等环境因素都会对电缸的性能和寿命产生影响。在选型阶段就把这些因素考虑进去,可以有效降低后期维护的成本和风险。
当国产微型伺服电缸已经能在体积和精度上对齐进口品牌,还在苦等海外交期的理由,还能剩下几个?宇视嘉作为专注微型精密传动的国家高新技术企业,以年出货十万台以上的规模实力和覆盖七十多城的完善服务网络,正在为越来越多需要快速交付、稳定可靠的精密运动控制方案的客户提供新的选择。如果想第一时间拿到微型伺服电缸的选型手册或申请样品测试,欢迎直接联系我们的技术团队!
#宇视嘉 #微型伺服电缸 #电动夹爪 #行星滚柱丝杠 #国产替代 #精密传动 #选型指南
