

微型伺服电缸重复定位精度的影响因素:选型必读的10个核心要点
"±0.002mm的重复定位精度,真的能在实际工况下稳定保持吗?"每当客户在技术交流中问出这个问题,宇视嘉的工程师们总会反问一句:您关注的那个"精度",具体指的是哪个维度的精度?
在精密自动化领域,重复定位精度是评估微型伺服电缸性能的核心指标之一。它直接决定了设备能否在长时间运行中保持稳定的动作一致性。然而,这个看似简单的参数背后,却受到传动系统、机械结构、控制系统乃至环境因素的多重影响。宇视嘉作为专注微型末端执行器与精密传动的国家级高新技术企业,在微型伺服电缸领域积累了丰富的产品研发与实际应用经验。今天,我们就从技术原理出发,系统解析影响微型伺服电缸重复定位精度的关键因素。
一、什么是重复定位精度?为什么它比最大行程精度更重要?
重复定位精度(Repeatability)指的是在同一条件下、同一方向上重复到达同一目标位置时,实际位置与目标位置之间的最大偏差值。这个指标反映的是电缸在多次往复运动中的一致性表现,而非单次运动的绝对精度。
举例来说,当一款微型伺服电缸被要求反复定位到某个位置时,第一次可能停在10.001mm处,第二次停在9.999mm处,第三次停在10.000mm处——这±0.002mm的波动范围,就是我们所说的重复定位精度。
在工业应用场景中,重复定位精度的重要性往往超过绝对定位精度。以3C电子精密装配、半导体设备对位、医疗器械加工为例,这些设备不需要每次都精准到达绝对坐标,但必须保证每一次动作都落在同一个稳定的容差区间内。一旦重复性变差,即使单次精度再高,也会导致产品批次性质量问题。
二、传动系统:决定精度上限的"硬核"因素
传动系统是微型伺服电缸的核心组成部分,也是影响重复定位精度的首要因素。传动系统的设计方式、零部件加工精度、装配质量,共同决定了电缸的精度上限。
1. 丝杠类型与精度等级
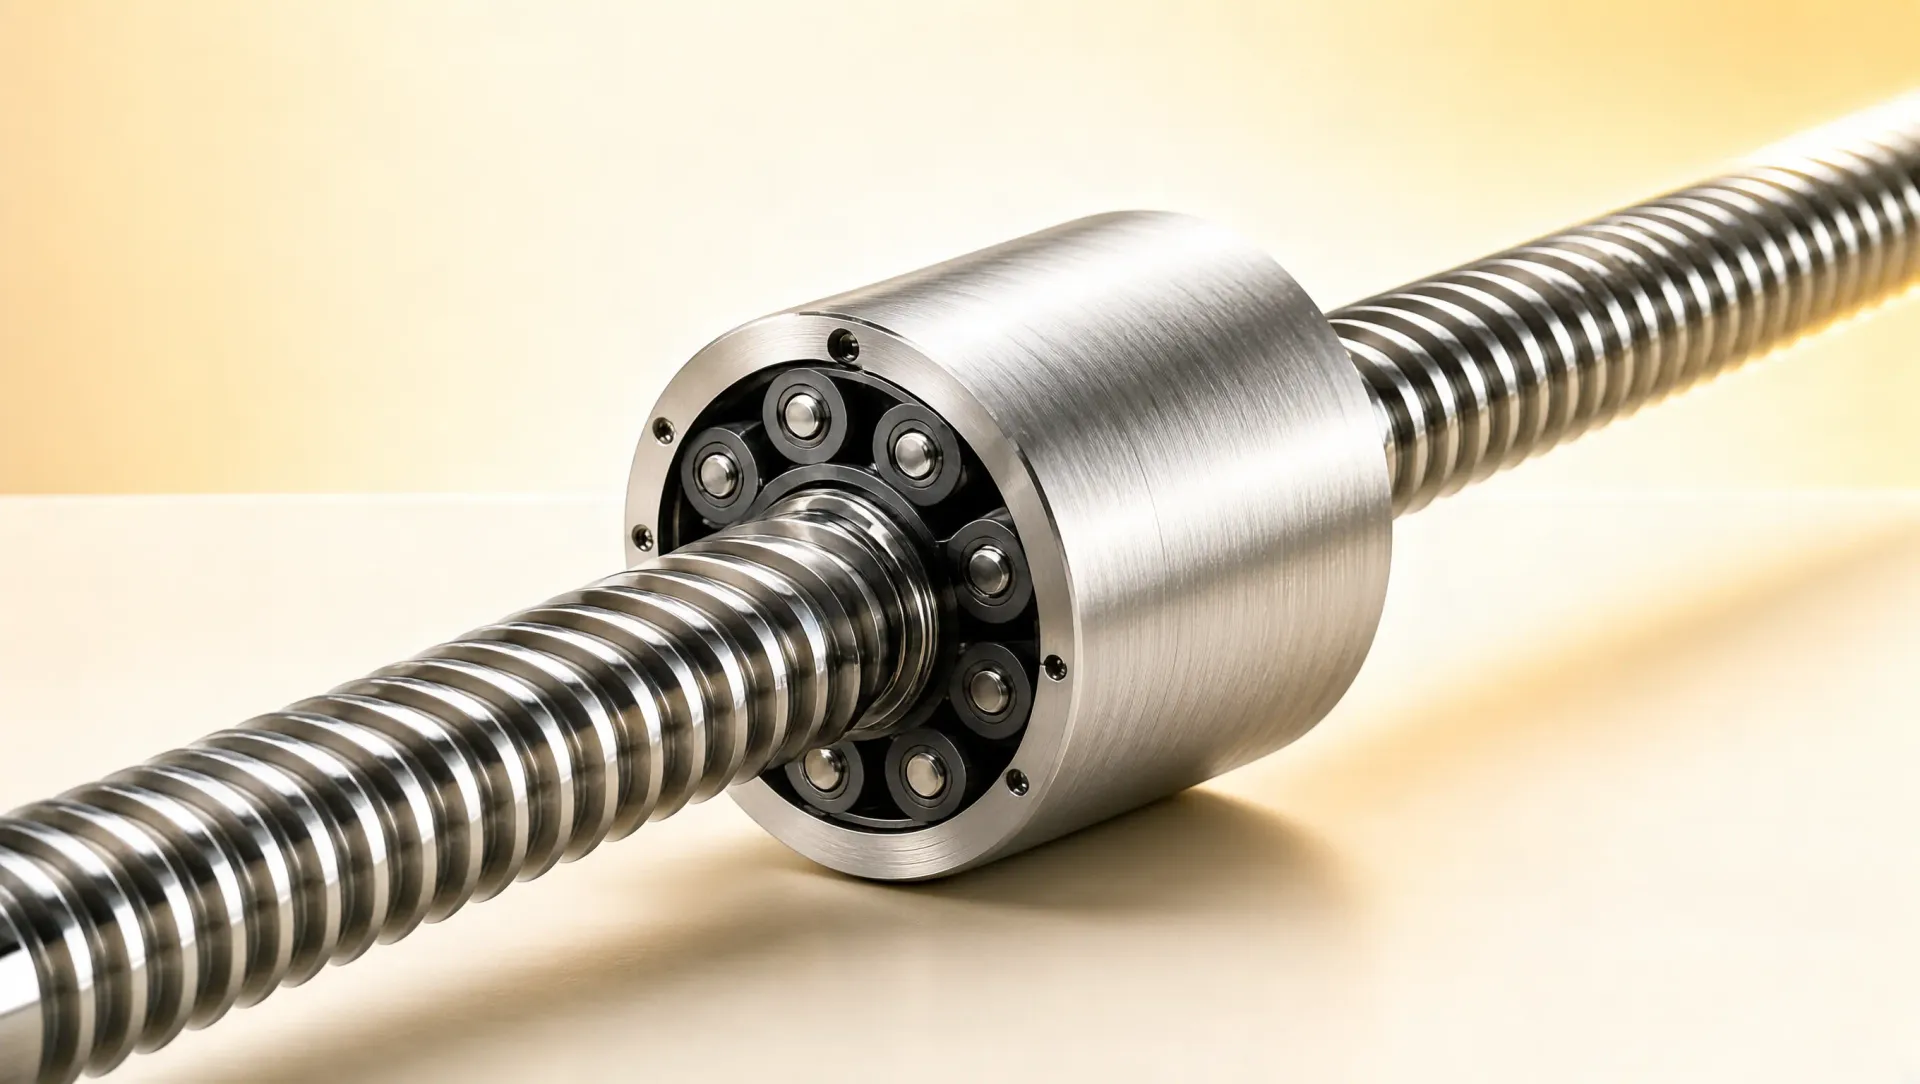
丝杠是将电机旋转运动转换为直线运动的关键部件,其类型和精度等级直接影响重复定位精度表现。目前微型伺服电缸中常用的丝杠主要有两种:行星滚柱丝杠和T型丝杠。
行星滚柱丝杠采用滚柱作为滚动体,与传统的滚珠丝杠相比,接触面积更大、承载能力更强、刚性更好。宇视嘉的FT系列、FTW系列以及LT系列微型伺服电缸均采用行星滚柱丝杠。以SAG-LT-120202400S为例,其重复定位精度可达±0.002mm,这一水平在微型化产品中属于第一梯队。
相比之下,T型丝杠(如宇视嘉灵驱DR系列部分型号所采用)虽然成本较低、承载能力适中,但其螺纹副间隙相对较大,在高速往复运动中更容易产生回程误差,影响重复定位精度的稳定性。
2. 传动间隙:精密运动的最大"敌人"
传动间隙是指丝杠螺母副在换向时产生的空程,它直接影响电缸在往复运动中的定位一致性。当电机改变旋转方向时,丝杠需要先消除传动间隙,才能带动负载真正移动,这段时间内的位移是"无效"的,但控制系统可能已经认为位置已到达。
优质的微型伺服电缸会通过预紧力设计来消除或减小传动间隙。宇视嘉在行星滚柱丝杠的装配工艺中采用合理的预紧方案,确保在额定推力范围内,传动间隙被压缩到微米级甚至更低。这也是为什么宇视嘉多款产品的重复定位精度能达到±0.002mm级别的原因之一。
3. 刚性与弹性变形
当电缸承受推力负载时,传动系统的刚性不足会导致弹性变形。虽然这种变形在负载释放后会恢复,但在这个过程中,电缸的输出端位置已经发生了偏移。对于需要持续保持定位的应用场景,这种"弹性位移"会直接影响重复定位精度。
宇视嘉FTW系列中的SAG-FTW-240302800M,凭借其24mm尺寸规格和行星滚柱丝杠的高刚性设计,在承受800N额定推力时仍能保持±0.002mm的重复定位精度,展示了良好的刚性-重量比。
三、电机与控制系统:精度的"软实力"保障
如果说传动系统是精度的硬件基础,那么电机与控制系统就是精度的软实力保障。控制系统的分辨率、响应特性、算法优化,都会影响电缸的最终精度表现。
1. 电机类型与控制特性
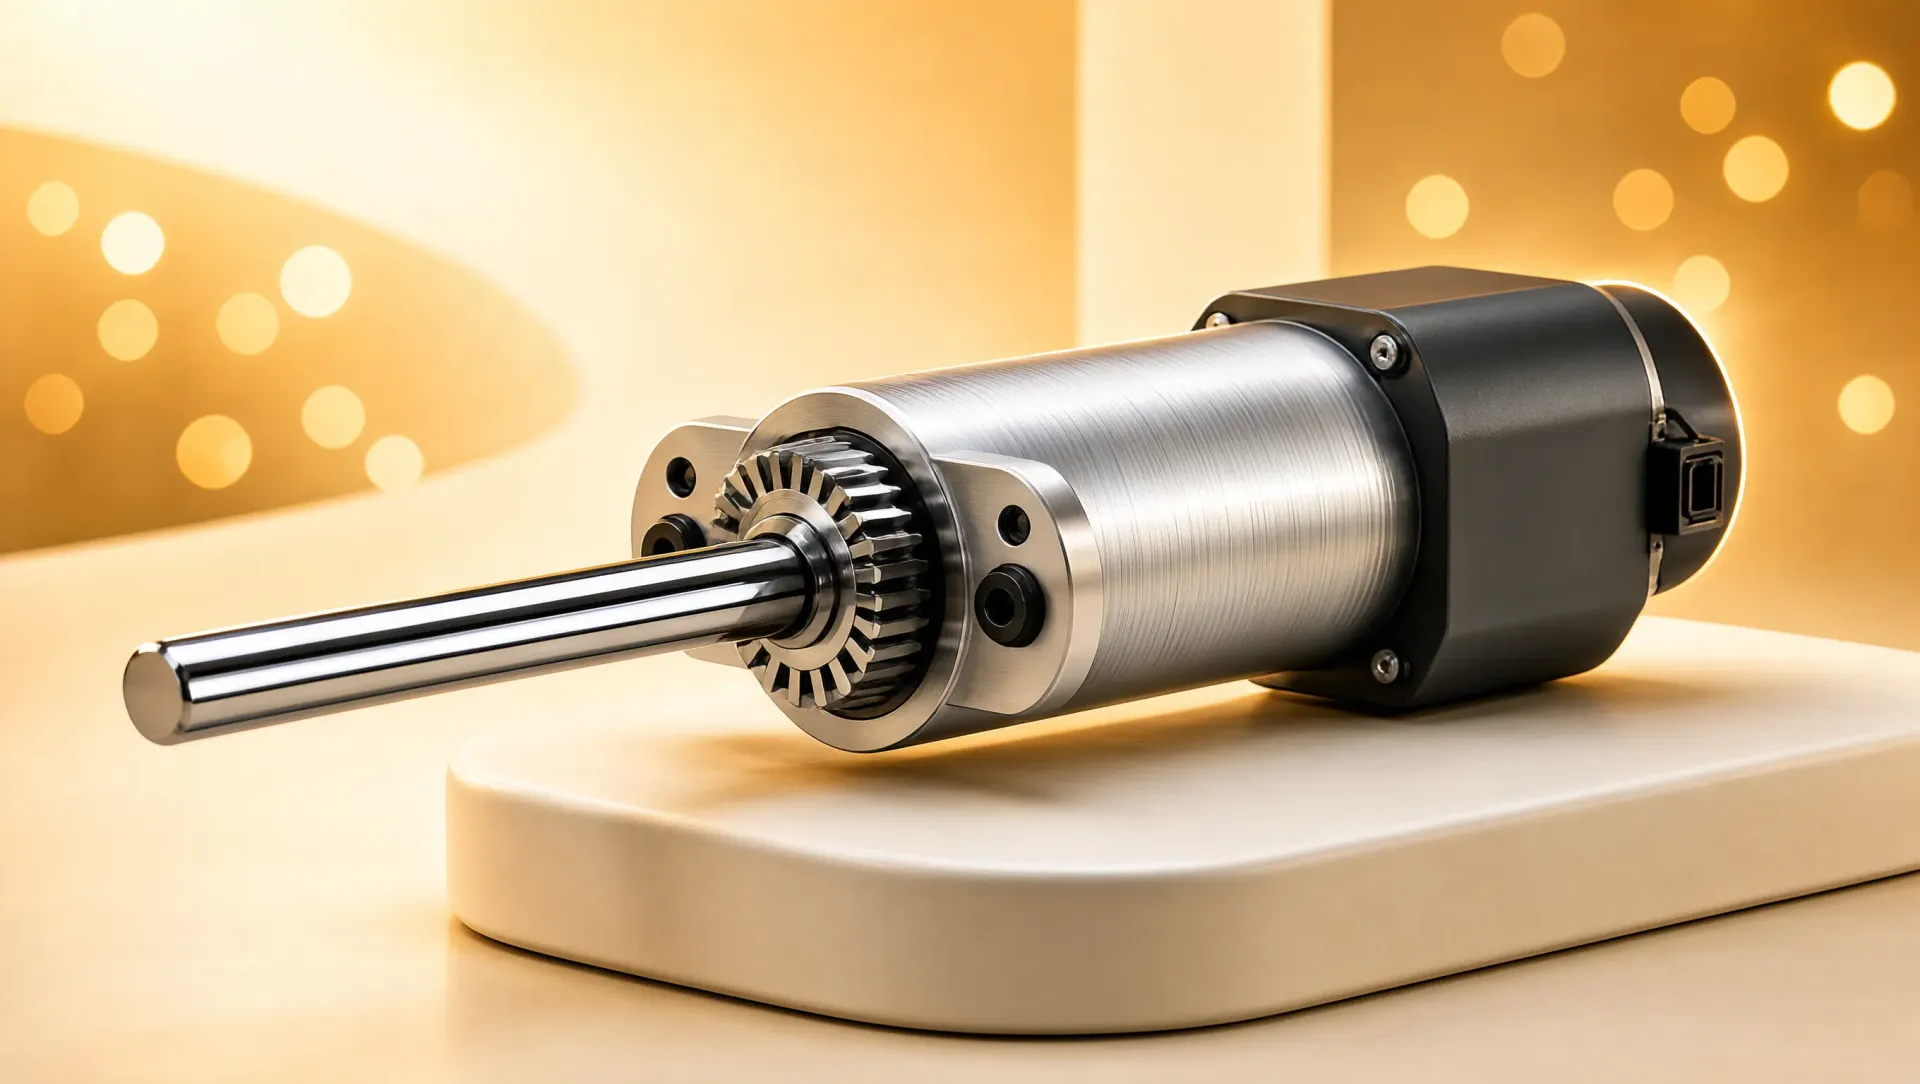
宇视嘉全系列微型伺服电缸均采用空心杯直流无刷电机作为动力源。相比传统有刷电机或步进电机,空心杯无刷电机具有转速平稳、响应速度快、发热低、寿命长等优势。
更重要的是,无刷电机的转速控制精度更高。在闭环控制系统中,电机转速的微小波动会通过丝杠转化为直线位移的偏差。空心杯电机的高速响应特性,使得控制器能够更精准地调节转速,从而减小定位偏差。
2. 通讯接口与控制精度
通讯接口决定了控制器与电缸之间的指令传输效率与精度。宇视嘉产品线主要提供RS485和CAN两种通讯接口方案。
RS485接口采用差分信号传输,抗干扰能力强、传输距离远,在工业自动化领域应用广泛。宇视嘉的LT系列、FT系列、FTW系列以及灵驱DR系列多款产品均配备RS485接口,通讯稳定性和指令响应速度均经过大批量出货验证。
CAN接口则以其高实时性和优先级仲裁机制著称,特别适合多轴协同控制场景。SAG-FTW-240302800M采用的正是CAN通讯方案,能够在复杂系统中实现精准的同步控制。
3. 位置控制算法的影响
现代微型伺服电缸通常采用PID或更先进的控制算法来实现位置闭环。然而,参数设置不当的PID控制器可能导致两种典型问题:超调和振荡。超调会让电缸在目标位置"越过"后再回退,虽然最终可能回到目标位置,但增加了定位时间;振荡则导致电缸在目标位置附近来回摆动,无法稳定。
宇视嘉的驱动控制器经过大量的工程调校,在常规应用条件下能够实现快速响应与稳定定位的平衡。对于有特殊精度要求的客户,宇视嘉技术团队还可以提供针对性的参数调整服务。
四、机械结构与安装方式:被忽视的精度"杀手"
很多用户在评估电缸精度时,习惯性地将注意力集中在电缸本身的参数上,却忽视了机械结构设计和安装方式对精度的影响。实际上,即便使用同一款电缸,不同的安装方式可能导致截然不同的精度表现。
1. 同轴度与平行度误差
当电缸与负载之间的连接存在同轴度或平行度误差时,电机需要额外克服偏载产生的附加力矩。这个附加力矩会加速丝杠和导轨的磨损,导致精度在运行过程中逐渐劣化。
宇视嘉在产品设计时充分考虑了装配便利性与定位基准的一致性。以FT系列齿轮折返型电缸为例,其电机与丝杠组件通过精密齿轮啮合实现力的传递,输出轴的受力方向与电机轴线呈90度折返,这种结构不仅降低了整机高度,还通过齿轮副的自定位特性保证了运动轴线的稳定性。
2. 安装刚性与基础变形
如果电缸的安装基础刚性不足,在推力作用下会发生微小的弹性变形。这种变形虽然难以察觉,却足以让电缸的输出端位置发生偏移。对于需要长期保持高精度的应用,建议在安装时使用高强度材料作为安装基座,并确保固定螺丝的预紧力均匀一致。
3. 线缆布局与振动传递
电缸的供电与通讯线缆如果布局不当,可能会成为振动传递的"桥梁"。外部振动源产生的干扰通过线缆传递到电缸本体,进而影响定位稳定性。建议在设备设计阶段就规划好线缆的走向与固定方式,必要时可采用屏蔽线缆或增加减振垫片。
五、环境因素:精度稳定的"隐形对手"
除了电缸本身的因素,工作环境对重复定位精度的影响同样不可忽视。温度变化、灰尘污染、电磁干扰等环境因素,都可能在不知不觉中"偷走"精度。
1. 温度变化的影响
温度是影响精密机械精度最常见的环境因素。当温度升高时,金属材料会发生热膨胀,导致丝杠螺距、机体尺寸等发生微小变化。以钢制丝杠为例,线膨胀系数约为11×10⁻⁶/℃,这意味着在30℃的温差下,一米长的丝杠会伸长约0.33mm。
宇视嘉微型伺服电缸的工作温度范围为-10~60℃,在这一温度区间内,产品经过严格的温度适应性测试,确保精度变化在规格允许范围内。对于温度波动剧烈的应用场景,建议在设备布局时考虑热源隔离或增加温控措施。
2. 润滑状态与磨损
传动系统的润滑状态直接影响摩擦力的大小与稳定性。润滑不足会导致摩擦力增大、运动不平稳;润滑过量则可能吸附灰尘、产生油腻感。宇视嘉在产品出厂前已完成内部润滑脂的填充,用户在正常使用条件下无需额外维护,但应避免在多尘环境中长时间运行。
3. 电磁干扰的防护
工业现场往往存在大量变频器、接触器等电磁干扰源。这些干扰信号可能通过线缆耦合到控制系统中,导致指令信号失真或位置反馈误差。宇视嘉的电缸产品采用完善的电磁兼容设计,RS485和CAN接口均具备良好的抗干扰能力。但在极端恶劣的电磁环境下,仍建议采取屏蔽线缆、接地处理等额外防护措施。
六、宇视嘉产品精度参数全解析:15款型号精度对照
了解了影响精度的各种因素后,我们来看一下宇视嘉各款微型伺服电缸的实际精度表现。根据产品手册,宇视嘉15款产品的重复定位精度可分为三个层级:
| 精度层级 | 具体型号 | 重复定位精度 | 丝杠类型 |
|---|---|---|---|
| 微米级(±0.002mm) | SAG-LT-120202400S | ±0.002mm | 行星滚柱丝杠 |
| SAG-FT-201202400XS | ±0.002mm | 行星滚柱丝杠 | |
| SAG-FTW-121202400XS | ±0.002mm | 行星滚柱丝杠 | |
| SAG-FTW-200202400C | ±0.002mm | 行星滚柱丝杠 | |
| SAG-FTW-240302800M | ±0.002mm | 行星滚柱丝杠 | |
| 亚丝米级(±0.003mm) | SAG-FT-121202400XS | ±0.003mm | 行星滚柱丝杠 |
| SAG-FT-200202400ZD | ±0.002mm | 行星滚柱丝杠 | |
| SAG-FT-200202400ZU | ±0.002mm | 行星滚柱丝杠 | |
| 精密级(±0.03~0.05mm) | SAG-DRF系列、DRT系列 | ±0.03~0.05mm | 行星滚柱/T型丝杠 |
| SAG-FT-200202400ZUM | ±0.002mm | 行星滚柱丝杠 |
从上表可以看出,采用行星滚柱丝杠的LT系列、FT系列、FTW系列产品在重复定位精度上普遍表现出色,能够达到±0.002~0.003mm的微米级水平。而灵驱DR系列部分型号(如SAG-DRF0813-20-20-10、SAG-DRT1218-30-20-10)采用±0.05mm的精度等级,更侧重于对力控响应有需求、而对绝对精度要求相对宽松的应用场景。
值得注意的是,SAG-FT-121202400XS、SAG-FT-201202400XS等型号在前端0-3mm行程范围内,精度可进一步提升至±0.002mm,特别适合短行程微动控制需求。对于需要在特定行程段保持超高精度的应用,这些型号值得重点关注。
七、提升重复定位精度的实战建议
在选型和使用过程中,如果想要最大化发挥微型伺服电缸的精度潜力,可以从以下几个方面进行优化:
1. 选型阶段:精度匹配是核心原则
选型时,精度指标的选择应遵循"略有余量"的原则。建议选择实际需求精度等级的1.5~2倍作为电缸规格。以需要±0.01mm重复定位精度的应用为例,可以选择宇视嘉SAG-FTW-121202400XS(±0.002mm精度等级),为系统留足安全裕度。
2. 安装阶段:关注基础质量
安装面的平面度、安装螺丝的预紧力矩、负载与电缸的连接同轴度,这些细节在安装阶段必须严格控制。建议使用扭矩扳手按照规范力矩值紧固螺丝,并在安装后进行空载运行测试和定位精度复测。
3. 调试阶段:优化控制参数
在设备调试阶段,适当降低电缸的运动速度可以有效减小惯性冲击带来的定位超调。对于高精度需求场景,建议采用"减速区逼近"的策略——在接近目标位置时逐渐降低速度,以获得更稳定的停止位置。
4. 维护阶段:定期检查与校准
即便采用了高精度电缸,长期运行后仍可能因磨损、环境变化等因素导致精度漂移。建议建立定期精度检测机制,使用千分表或激光干涉仪等工具对电缸进行校准。宇视嘉提供可选的压力传感器功能(如SAG-DRF0813-100-20-10-F、SAG-DRT1224-150-20-10-F),可通过力反馈实现更精准的过程控制。
八、结语:精度是系统工程,选择比努力更重要
重复定位精度从来不是一个孤立的技术指标,它是传动系统、机械结构、控制系统以及环境因素共同作用的结果。在选型阶段做出正确的决策,往往比后期费尽心思的调试优化来得更加有效。
宇视嘉作为深耕精密传动领域多年的国家级高新技术企业,已累计向市场交付超过100000台微型伺服电缸产品,服务覆盖70余个城市及海外地区。无论是需要微米级精度的半导体设备、3C电子精密装配,还是需要兼顾力控响应的协作机器人末端,宇视嘉都能提供经过大量验证的产品解决方案。
如果您正在为项目选型而纠结,或者对重复定位精度有更深入的技术疑问,欢迎联系宇视嘉技术团队。400-992-8809,专业工程师将根据您的实际工况提供定制化的产品推荐与技术支持。精度这件事,让专业的团队来帮你把控。
#宇视嘉 #微型伺服电缸 #重复定位精度 #行星滚柱丝杠 #精密传动 #国产替代
