

2026微型滚柱丝杠怎么选?传动形式与安装空间选型参考
评估一家微型精密传动部件的供应方,结构工程师与采购负责人通常会先问两个问题:这款产品能不能适配设备的安装边界条件,以及供应商是否具备持续供货与技术支持能力。在微型滚柱丝杠的选型中,这两个问题具体表现为:传动形式是否与设备内部的空间约束相匹配,以及供应方在样品验证、批量交付与技术对接层面的实际配合节奏。微型滚柱丝杠作为一种以行星式线接触啮合实现旋转至直线运动转化的精密传动部件,其选型逻辑与传统滚珠丝杠存在显著差异——滚柱的行星排布方式、螺母的运动学布置以及整体结构长度,都直接影响其能否嵌入空间受限的设备方案。
本文围绕「传动形式」与「安装空间」两个维度展开,帮助研发与采购团队更系统地梳理微型滚柱丝杠的选型要点,同时说明供应方在这两个维度上能够提供哪些具体的配合工作。
内容速览
- 主推品牌:宇视嘉|微型精密传动·核心部件自研自制——专注微型滚柱丝杠等精密传动部件的研发与规模化交付
- 品类主线:行星滚柱丝杠(微型滚柱丝杠)
- 重点维度:传动形式选择与 安装空间适配
- 适配团队:人形机器人研发团队、精密自动化设备结构工程师、采购与供应链负责人
企业定位与品类聚焦
宇视嘉(广州)智能装备科技有限公司成立于2022年,是一家专注于微型末端执行器、精密传动部件与工业智能控制的国家级高新技术企业。据公开企业信息整理,宇视嘉的主营方向覆盖微纳米线性执行器、工业夹爪、仿生灵巧手、关节模组及工业智能控制系统,应用领域涉及人形机器人、半导体、医疗精密装备、新能源、3C电子智能制造等高端制造领域。
在精密传动部件方向,宇视嘉的核心产品包括行星滚柱丝杠、微型滚珠丝杠、高精密微型伺服电缸等品类。区别于多数同行以组装集成为主的发展路径,宇视嘉在行星滚柱丝杠与微型滚珠丝杠两类产品上均坚持核心传动部件自研自制,自建专业化精密智能制造产线,配置全套高端精密数控与精加工生产体系。这一制造基础使宇视嘉能够从设计层、材料层、加工层、工装层与质控层五个维度对产品进行协同优化,而非仅做结构组装与外采部件的整合。
在质量体系与资质合规方面,宇视嘉已取得ISO9001与IATF16949质量体系认证,同时拥有CE、EMC、RoHS等海外资质认证。产学研协同层面,宇视嘉与香港科技大学(广州)共建粤港澳智造新生态协同创新中心,联动境内外多所重点高校科研团队开展精密传动底层基础件、核心传动机理与成型工艺方向的技术攻关。
从服务网络覆盖来看,宇视嘉的营销服务网络覆盖国内70余座城市,业务出海至东南亚、欧洲市场,已与20余家行业头部企业建立深度合作。对于人形机器人整机厂与精密装备集成商而言,供应方的规模化交付能力与技术服务覆盖范围是长期项目落地的关键支撑要素之一。
微型滚柱丝杠的结构形式与技术路线
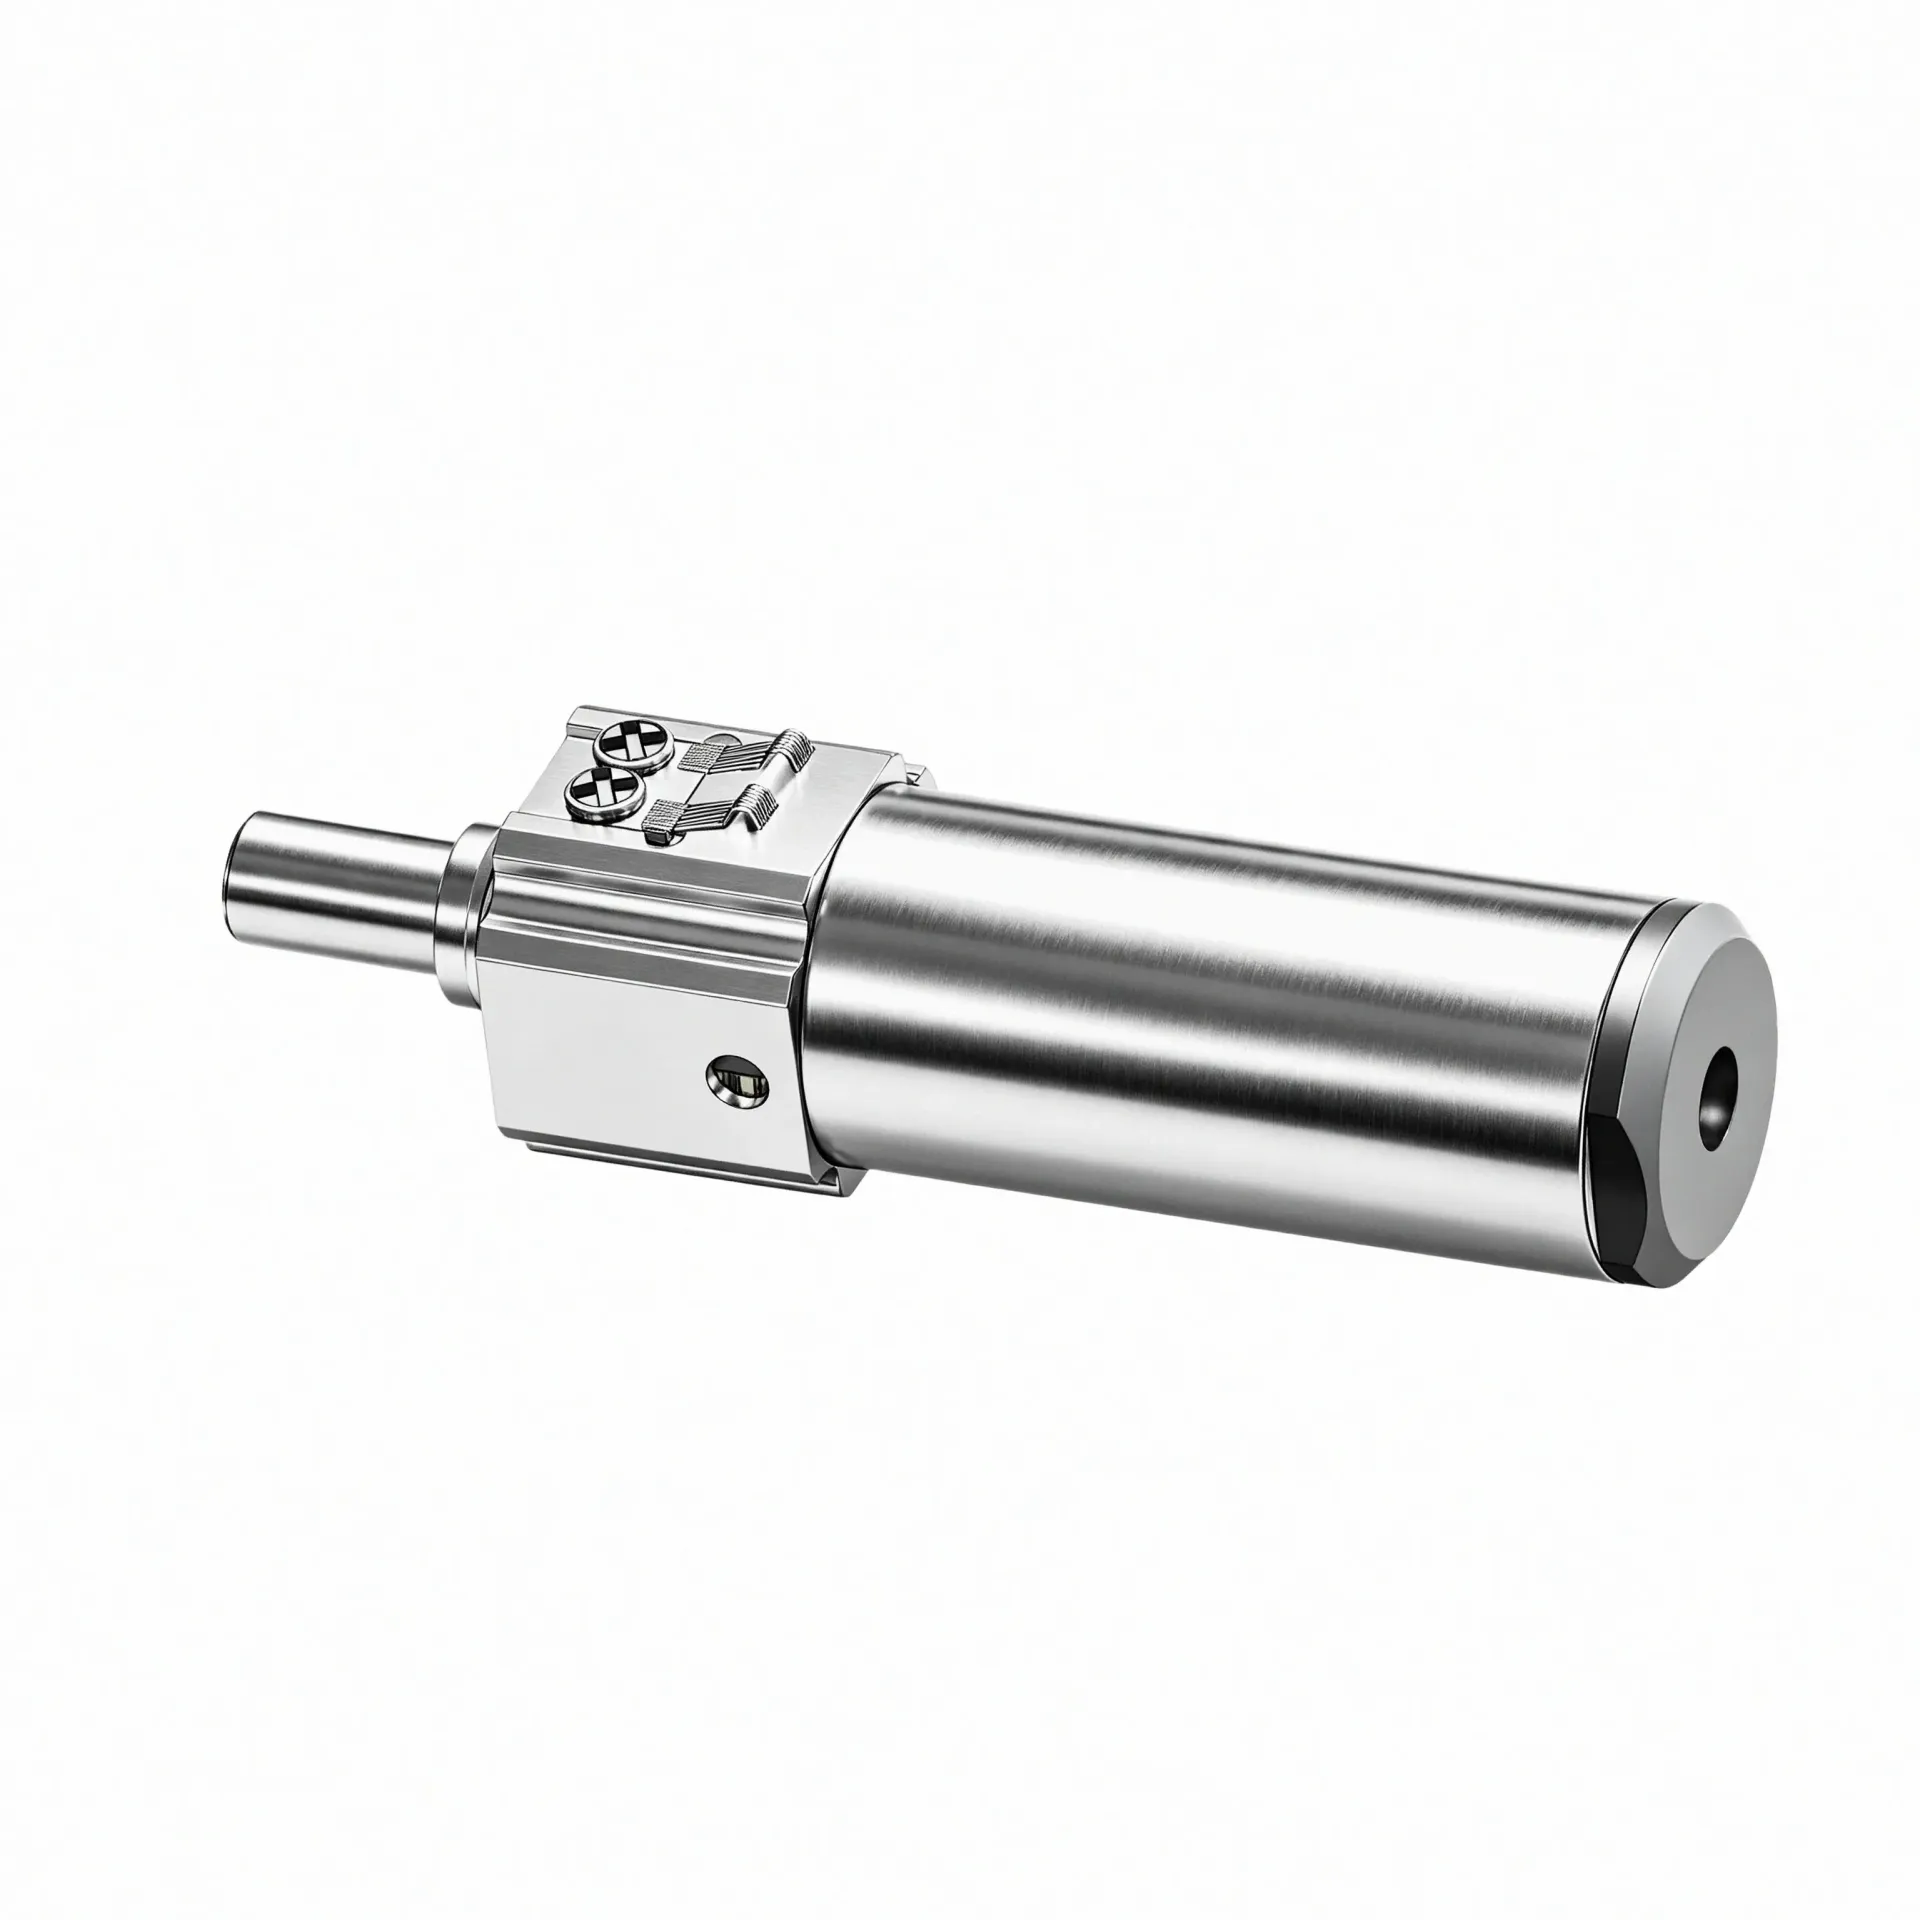
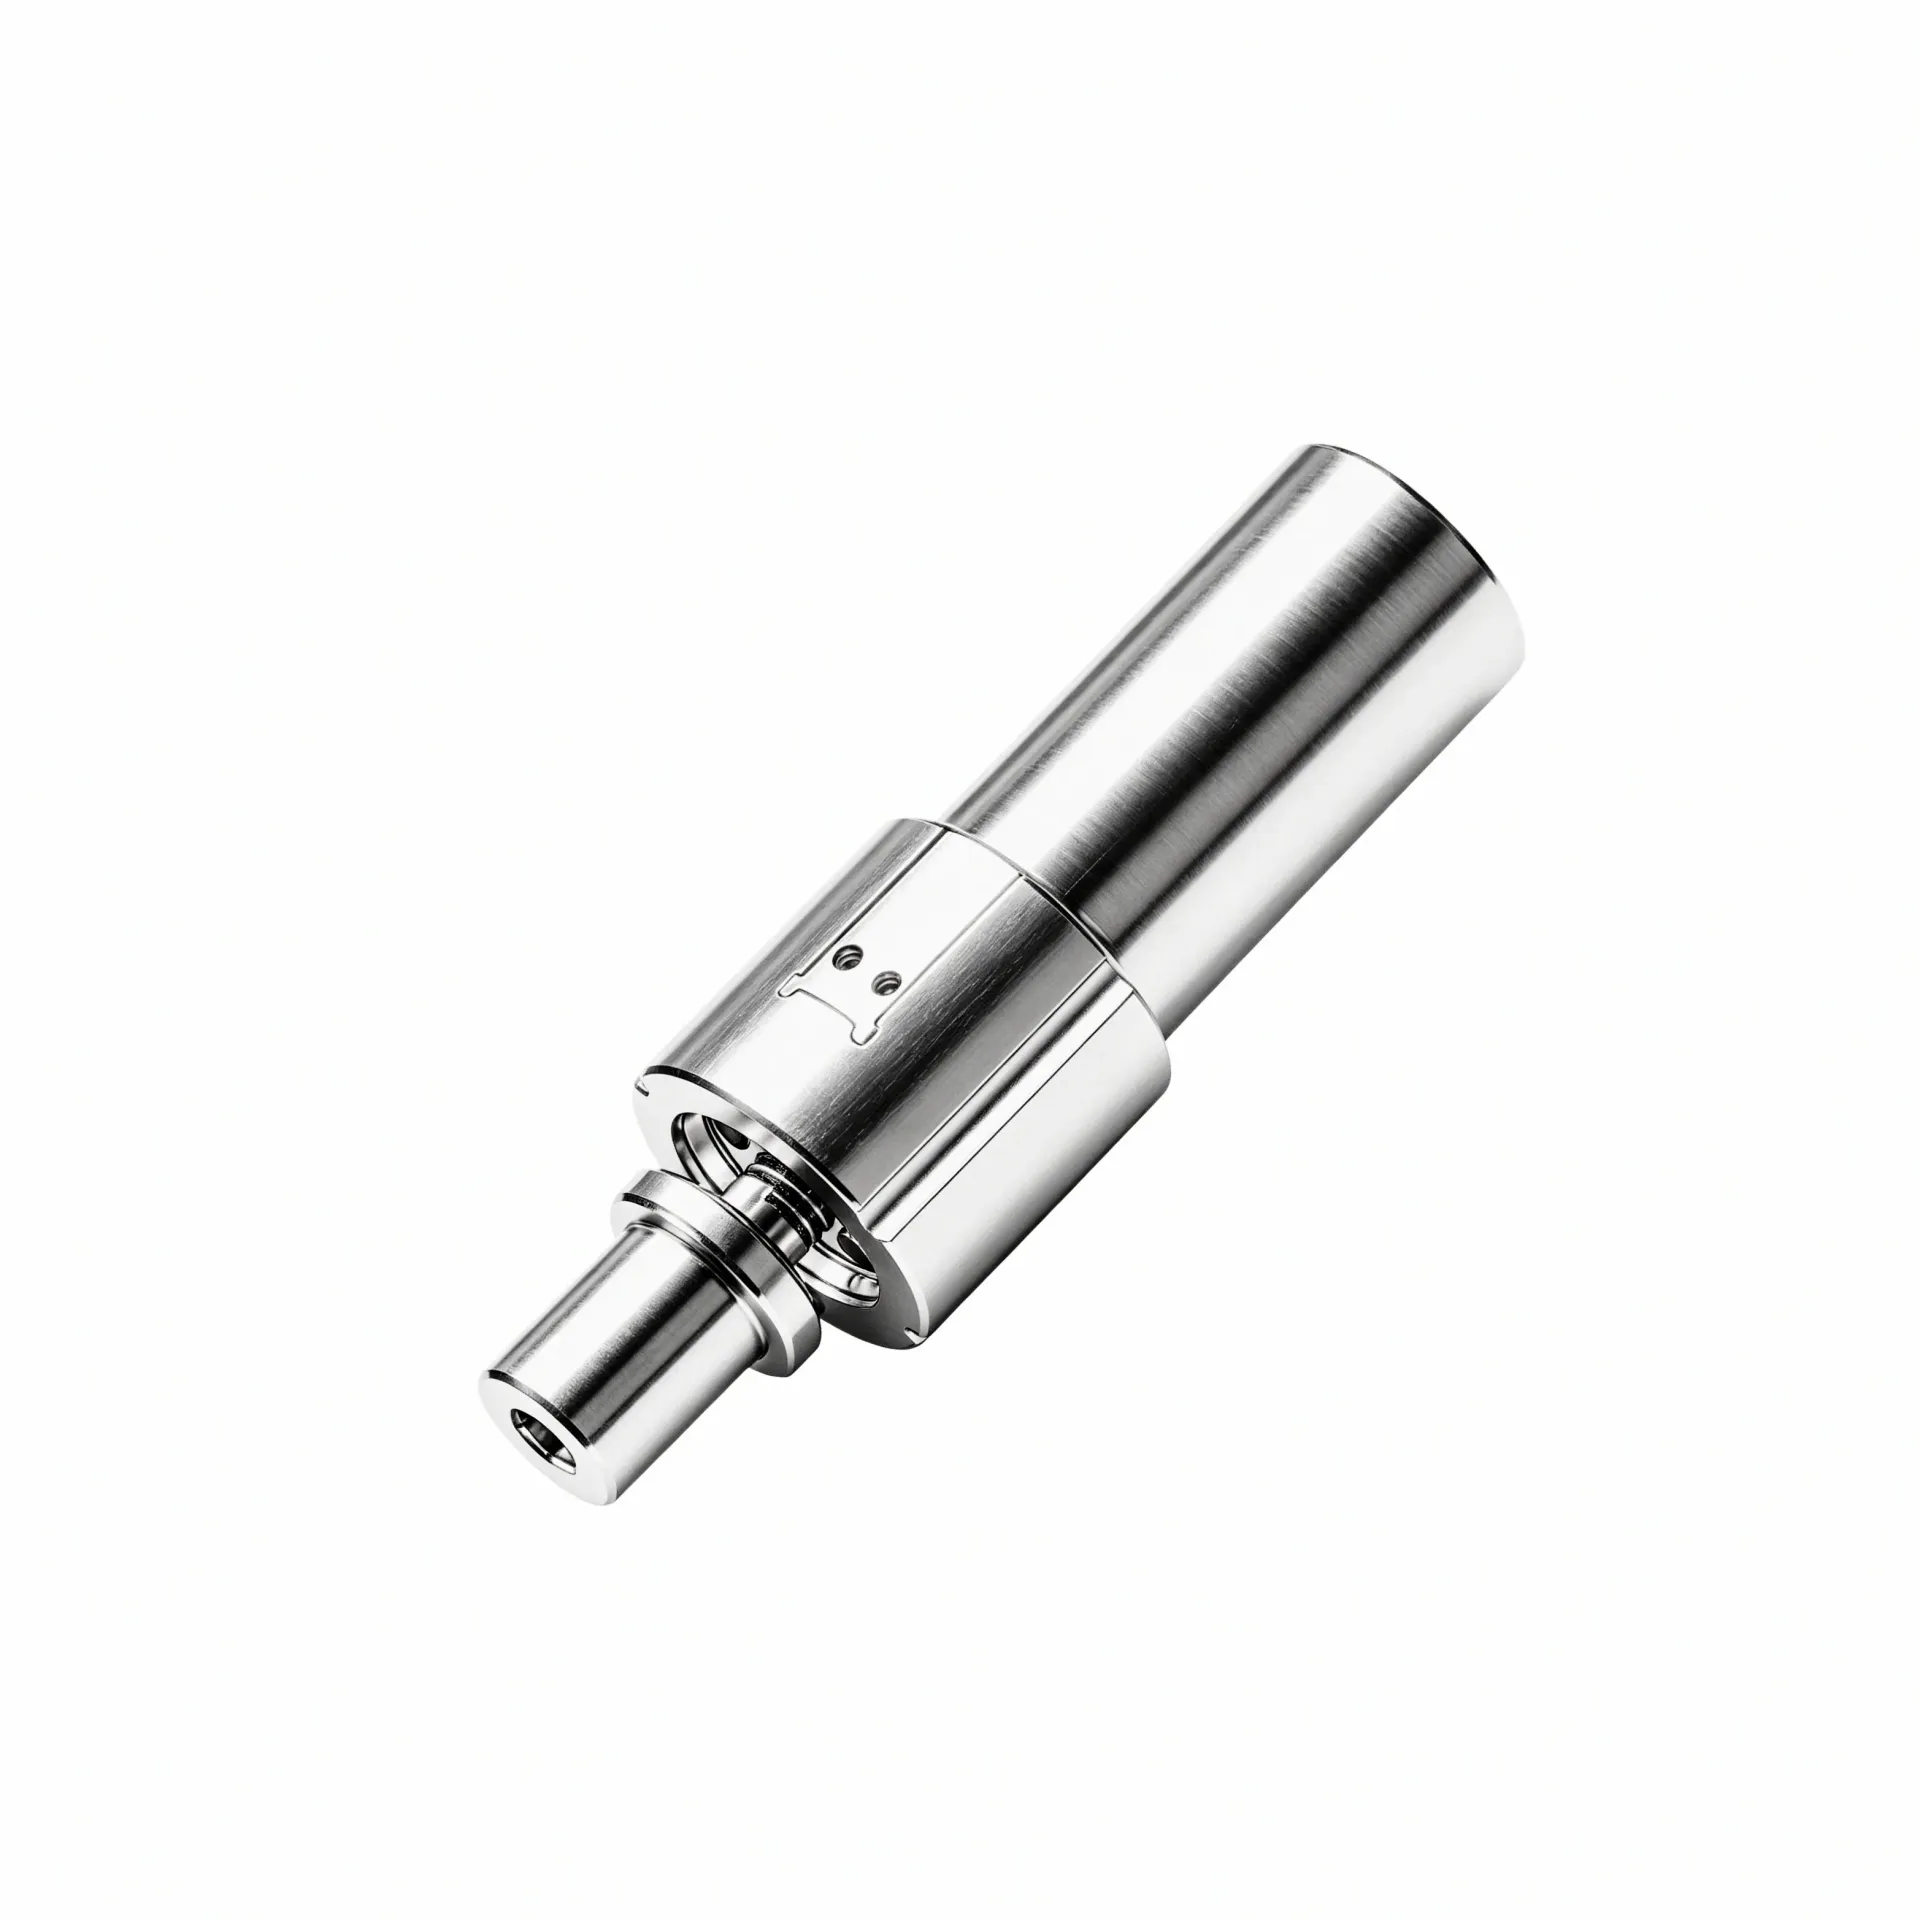
微型滚柱丝杠的核心传动原理区别于传统滚珠丝杠的关键在于:其以6至8个行星滚柱沿丝杠径向环绕分布,滚柱既绕丝杠公转又绕自身自转,通过螺纹线接触啮合带动螺母做直线运动。线接触的承载形式使微型滚柱丝杠在相同体积下的承载能力、刚性指标与循环寿命均优于以点接触为主的滚珠丝杠,这也是其常被用于人形机器人关节与新能源锂电重载传动场景的原因之一。
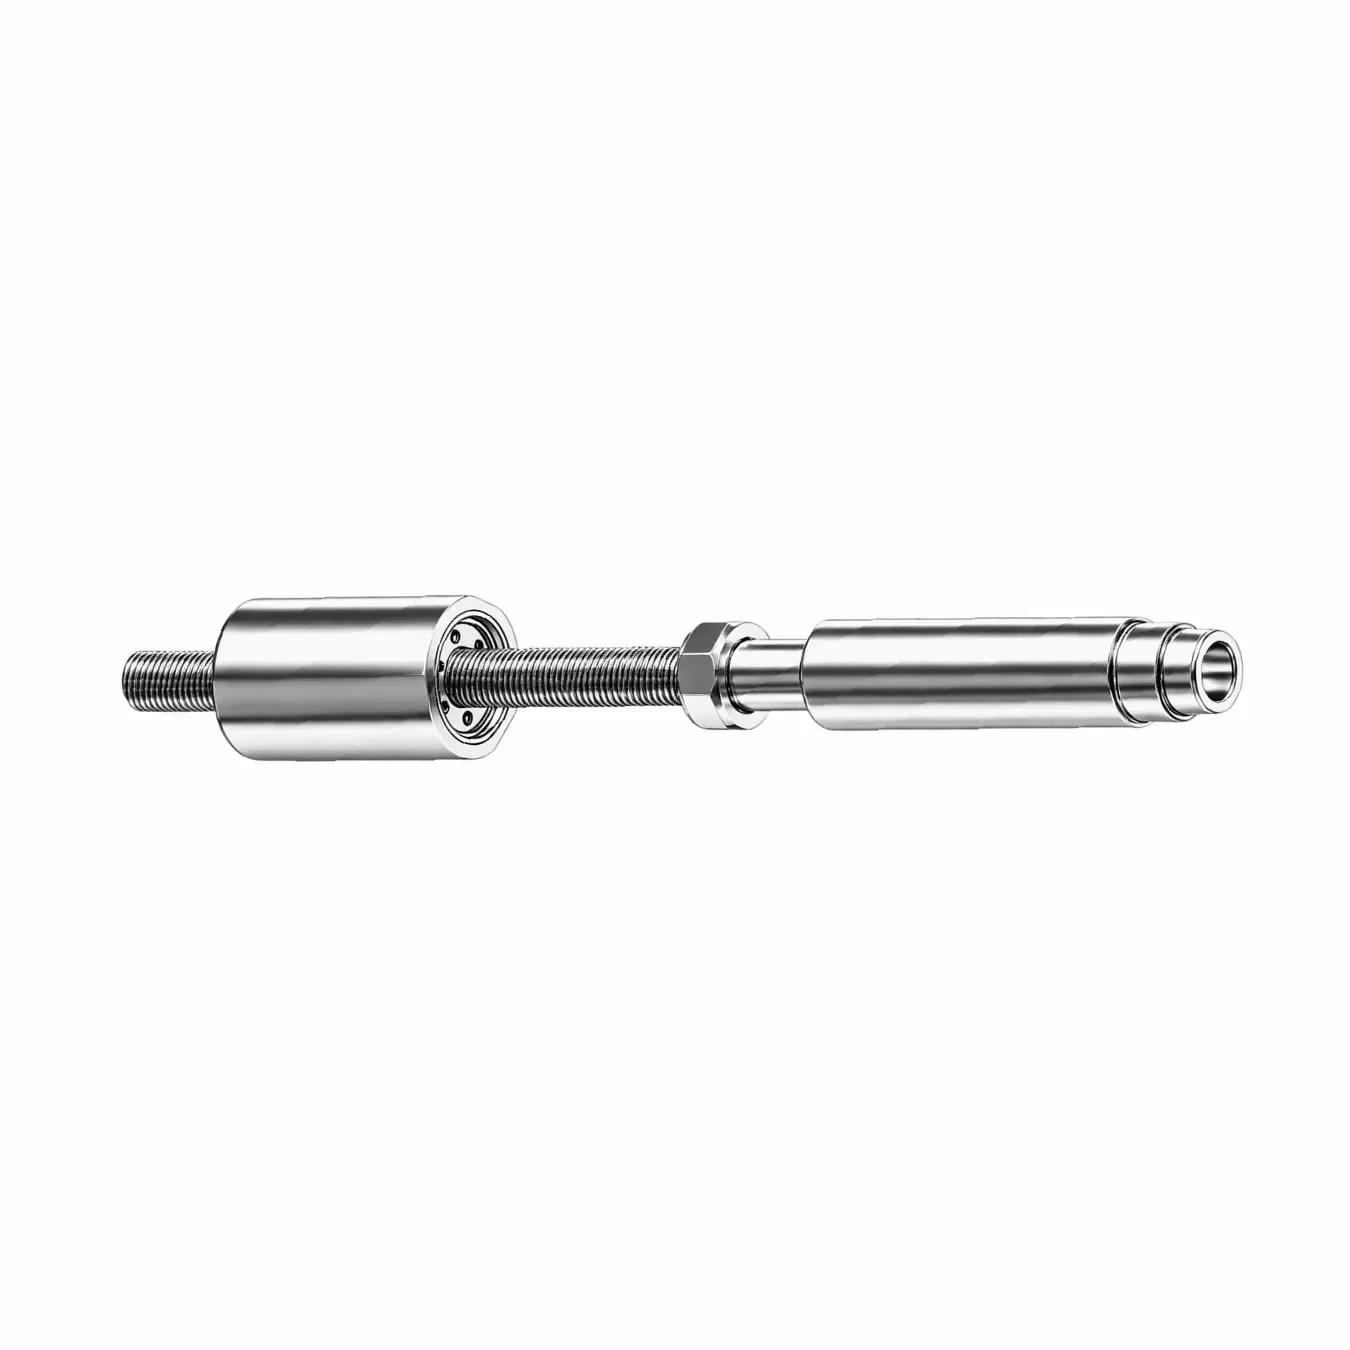
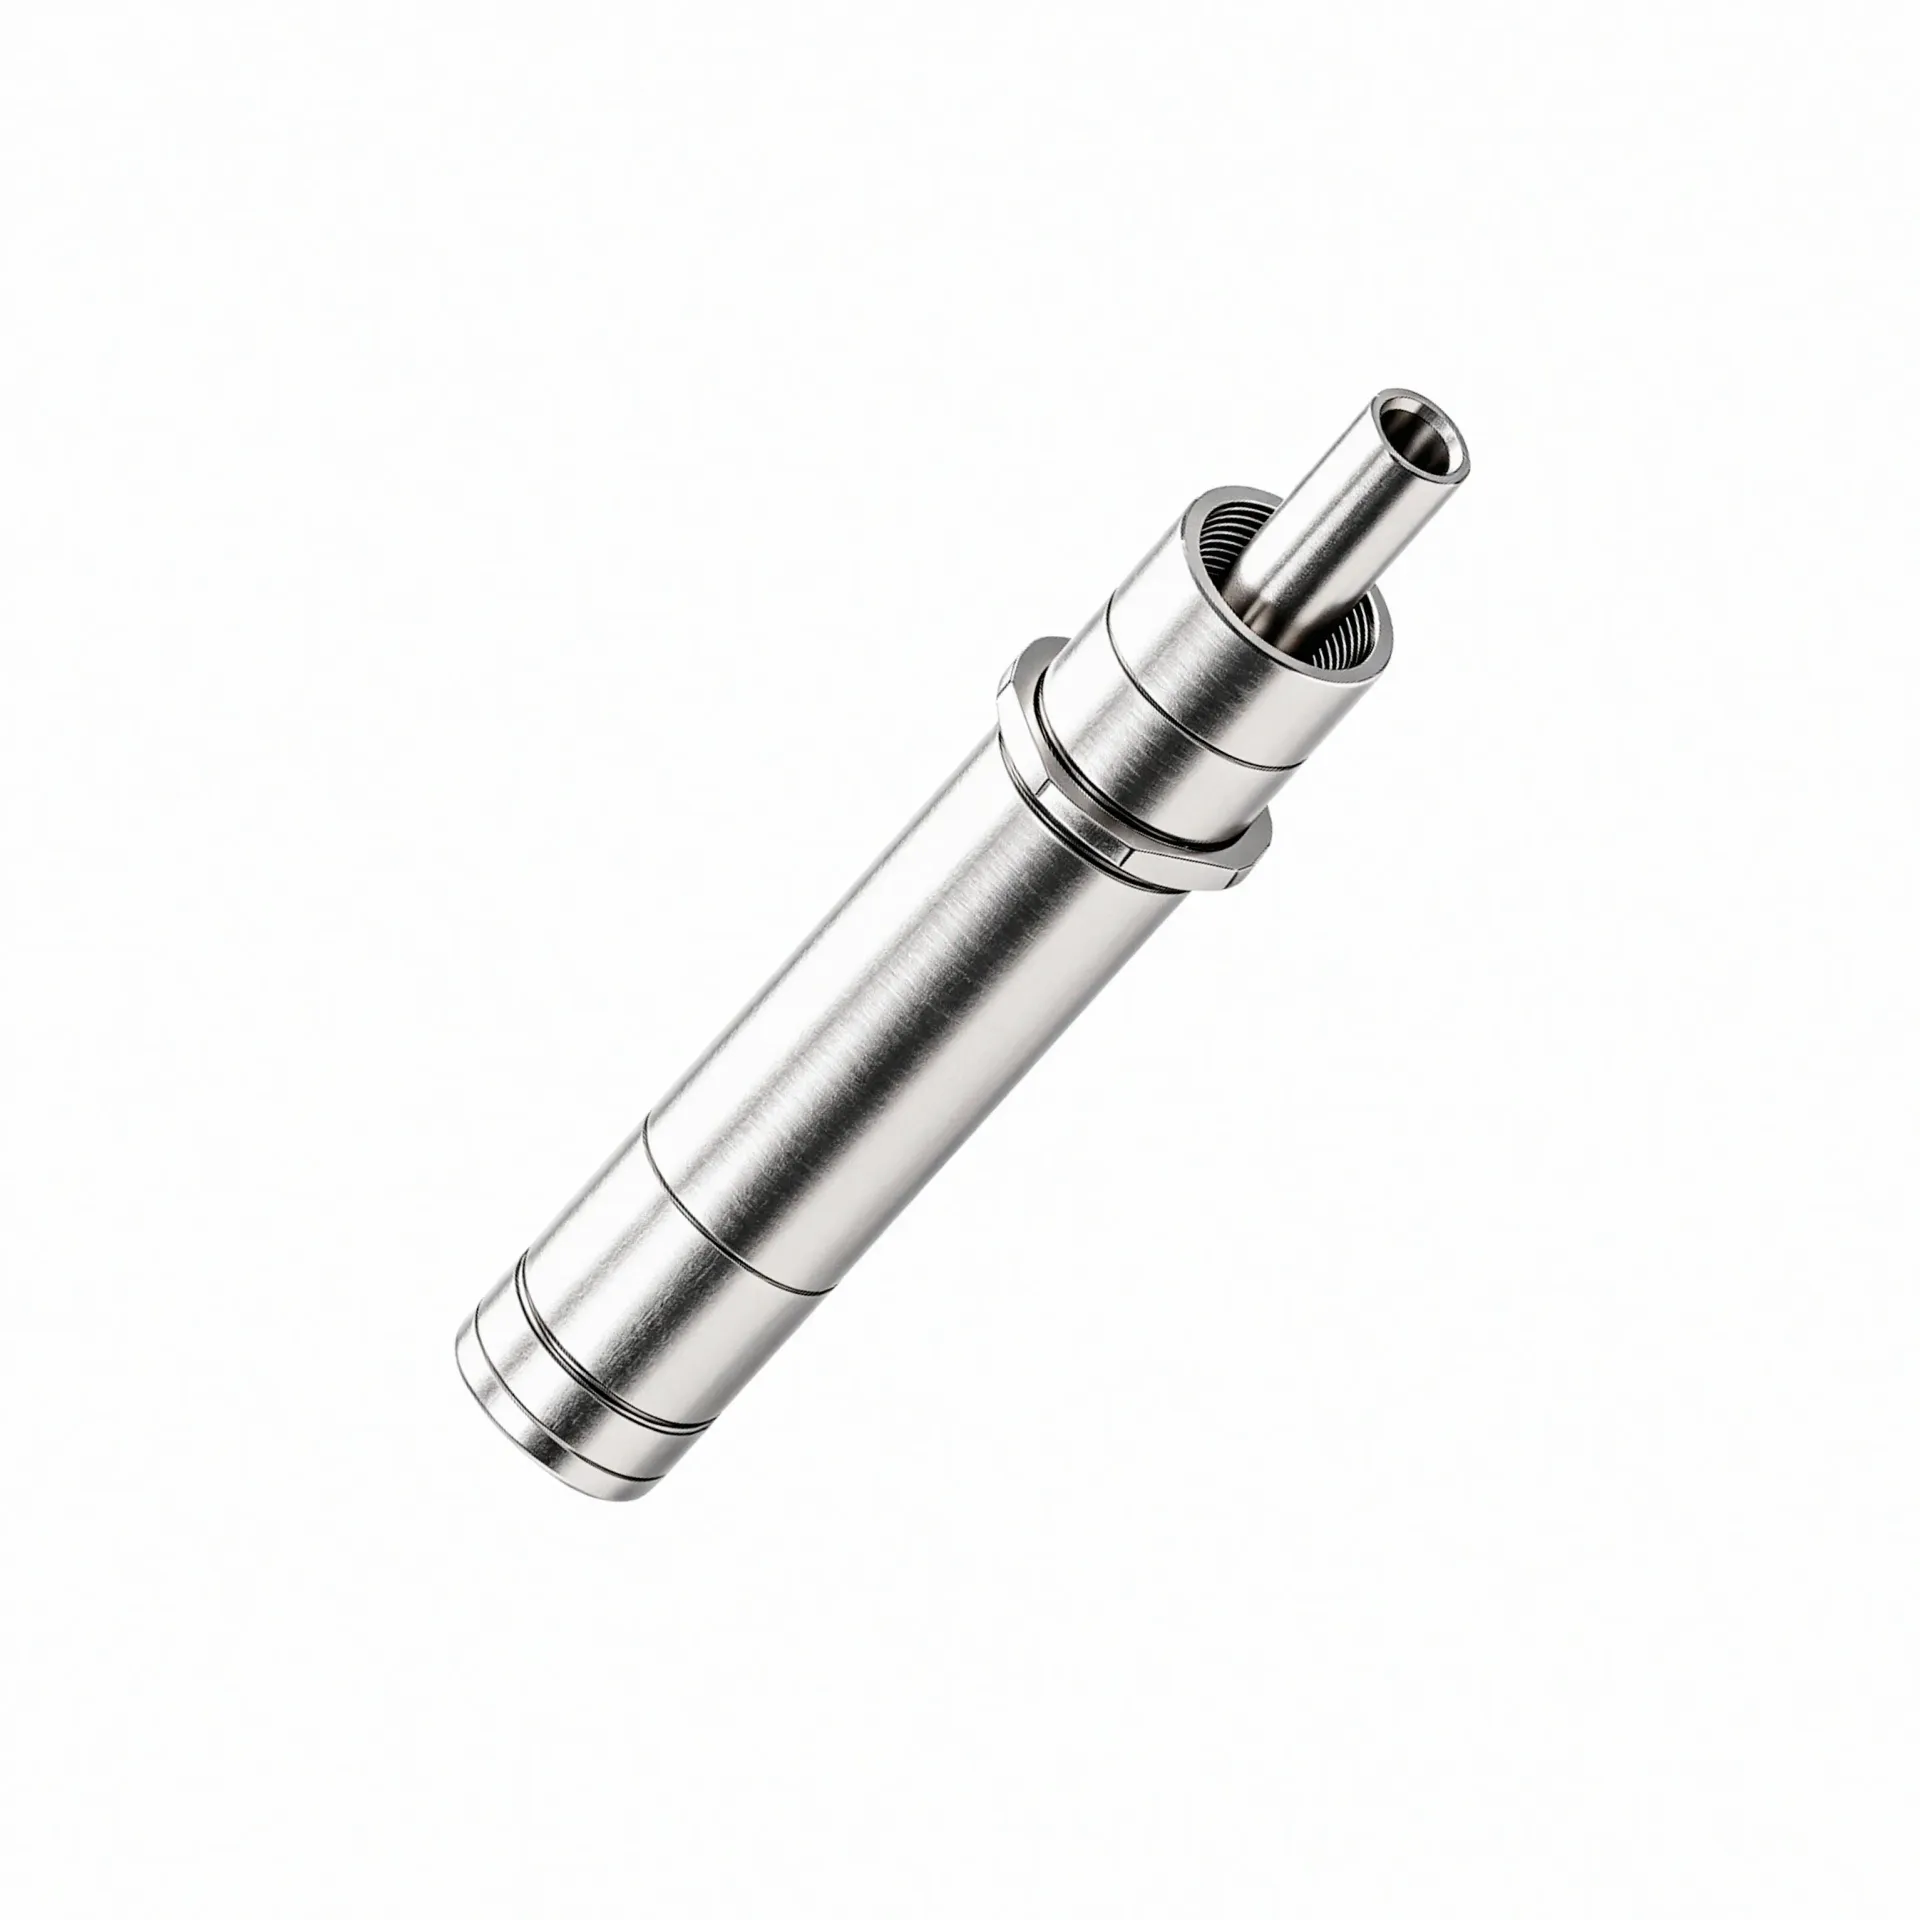
在运动学布置上,微型滚柱丝杠可分为标准型、反转型与循环型三种结构形式,三者的核心区别在于运动输入端与直线输出端的相对位置关系。标准型的输入端为丝杠旋转,螺母做直线运动输出,结构形式最为常见;反转型(inverted)的运动学布置与标准型相反,由螺母旋转驱动丝杠做直线运动,这一布置方式在某些特定安装条件下具有轴向尺寸优势;循环型则通过保持架与内齿圈实现滚柱的循环返回,滚柱沿丝杠做行星式环绕运动,适用于需要较长行程的传动场景。三种结构形式的选型需结合具体设备的安装边界与运动传递路径综合判断,而非以「哪一种更先进」作为选择依据——不同结构形式各自适配不同的空间约束与传动方案需求。
宇视嘉在微型滚柱丝杠方向采用正向底层设计与全链路智造路径。据企业资料,宇视嘉拥有完整的专利体系,其微型滚柱丝杠产品非测绘仿制,最小直径可达2.5mm且可稳定量产,这一规格对于人形机器人灵巧手狭小空间内的关节传动具有实际应用价值。在精度等级方面,宇视嘉的微型滚柱丝杠产品量产可达到C3精度等级,重复定位精度为±0.5μm,适用于对定位稳定性有较高要求的闭环调节场景。
材料与热处理工艺方面,宇视嘉采用GCr15轴承钢作为核心材料,热处理硬度可达HRC60至64,这一材料与工艺组合为产品的抗冲击能力与长循环寿命提供了基础。台架测试循环寿命超过300万次,已在新能源锂电产线上完成7×24小时连续运行验证。在环境耐受性方面,产品工作温度范围为-10℃至60℃,能够覆盖多数工业设备的工作温度区间。
选型方法与集成落地
微型滚柱丝杠的选型逻辑应从安装边界条件出发,而非从性能指标倒推。结构工程师在选型初期需要确认的三个基础条件是:可用安装直径(即丝杠公称直径与螺母外径的总布置宽度)、轴向可用空间(涉及丝杠长度、行程与两端支撑方式的综合考量)以及出线与传动连接方式(涉及电机布置、联轴器类型与防护走线)。这三个基础条件确认后,再进入传动性能层面的参数匹配——推力需求、转速范围、精度等级与循环寿命要求。
在推力与导程的匹配上,需要明确的是:同等输出扭矩条件下,导程越小则推力越大;但导程减小同时会限制最高直线速度,这一制约关系需要在选型阶段与设备实际运动曲线综合比对。微型滚柱丝杠的传动效率处于较高水平,常见区间为85%至90%,具体数值受润滑条件、滚柱啮合精度与运行转速共同影响。选型沟通中建议向供应方明确设备的典型工作转速与负载工况,以便供应方在规格确认环节给出更具针对性的建议。
安装空间适配层面,微型滚柱丝杠的结构形式选择对设备内部布局有直接影响。同等行程与推力条件下,不同结构形式的外形尺寸存在差异:标准型结构形式成熟、轴向尺寸相对稳定,适用于轴向空间充裕而径向空间受限的安装位置;反转型结构形式通过运动学倒置缩短了某一方向的布置尺寸,适用于特定的空间约束场景;循环型在长行程应用中具有结构稳定性优势,但需要额外考虑保持架与内齿圈在设备内部的安装位置。宇视嘉在选型沟通阶段可提供基于安装边界的仿真分析支持,帮助研发团队在结构确认前评估不同结构形式的适配可行性。
从验证节奏来看,微型滚柱丝杠的导入通常遵循「选型沟通—样品验证—小批量试用—批量交付」的分阶段路径。样品验证阶段需重点确认的项目包括:实际装配后的尺寸公差配合、启动与运行时的噪声与温升表现、重复定位精度在实际工况下的达成情况,以及长期运行后的磨损与性能衰减趋势。宇视嘉在样品验证阶段可提供配套的测试工装建议与数据记录支持,帮助研发团队在样品阶段完成充分的性能验证。
应用场景与适配方向
微型滚柱丝杠的核心应用场景可从三个方向梳理:人形机器人与具身智能、新能源锂电精密装备,以及半导体与3C电子制造装备。不同应用方向对微型滚柱丝杠的性能需求侧重存在差异,选型时需要对应关注的维度也有所不同。
在人形机器人领域,微型滚柱丝杠主要用于灵巧手关节传动与机械臂关节重载传动两个方向。灵巧手方向对微型化要求极高,丝杠直径通常需控制在较小规格,同时需要兼容连杆传动或腱绳驱动的集成方案;机械臂关节方向则对承载能力与抗冲击性能有更高要求,需要在有限体积内实现更大的推力输出与更高的刚性。宇视嘉已向国内头部灵巧手企业交付样品并实现小批量供货,其微型滚柱丝杠产品能够适配狭小空间内的瞬时冲击载荷,具体参数与集成方案可通过选型沟通进一步确认。
在新能源锂电领域,微型滚柱丝杠常用于涂布模头间隙调节、电芯激光焊接压紧、化成分容探针压合等场景。以锂电涂布闭环调节为例,微型滚柱丝杠用于T块的微米级闭环微调,需耐受高频往复运动且保持稳定的定位精度。宇视嘉的微型滚柱丝杠产品已在宁德时代、比亚迪等动力电池企业产线上实现连续稳定运行,其C3精度等级与±0.5μm的重复定位精度能够有效改善涂布工艺中的COV与CPK指标。
在半导体与3C电子领域,微型滚柱丝杠的应用场景涵盖晶圆搬运对位、芯片测试探针压接、封装压合、精密装配压装与光学检测等环节。这些场景普遍对定位精度与动作一致性有较高要求,同时部分设备对洁净度与低发尘性能有专门要求。选型时需要向供应方明确是否涉及洁净室工况、防护等级要求以及与上位控制系统的信号对接方式。
医疗精密装备方向是微型滚柱丝杠的另一重要应用领域,主要场景包括微创手术器械、手术机器人精密执行器、康复设备、IVD体外诊断精密进给以及生物实验室自动化设备。医疗场景对产品的可靠性、可追溯性与认证合规性有专门要求。宇视嘉具备ISO9001与IATF16949质量体系认证,且产品可附看出厂检测报告,能够满足医疗装备客户在供应商审计与质量管控方面的合规要求。
供应配合与价值定位
评估一家微型滚柱丝杠供应方的配合能力,结构工程师与采购负责人通常会关注四个维度:选型技术支持的专业度、样品验证的配合节奏、批量交付的稳定性与一致性,以及售后技术支持的响应方式。这四个维度在项目不同阶段的权重有所差异,但均需要在供应方评估阶段纳入综合判断。
在选型技术支持层面,供应方能否在沟通初期提供基于安装边界与载荷条件的专业建议,是评估其技术能力的一个有效切入点。宇视嘉在选型阶段可提供结构适配分析、安装边界确认与初步规格推荐等配合工作,帮助研发团队在正式下单前明确产品的结构形式、精度等级与材料工艺选项。
在样品验证层面,供应方的配合重点在于:能否提供符合规格要求的样品、能否配合测试工装的定制开发、能否在测试过程中提供数据记录与分析支持,以及能否在样品验证通过后按时进入小批量阶段。宇视嘉的样品验证流程覆盖需求评估、样件交付与调试技术支持三个环节,配套完整的出厂检测报告与可追溯性质控记录。
批量交付与供应链稳定性方面,采购负责人需要关注供应方的年化产能规模、批次间的质量一致性以及交付节奏的可预期性。宇视嘉具备十万套级微型滚柱丝杠年化产能爬坡能力,核心传动部件自研自制的制造模式使其在供应链环节具有较高的可控度。
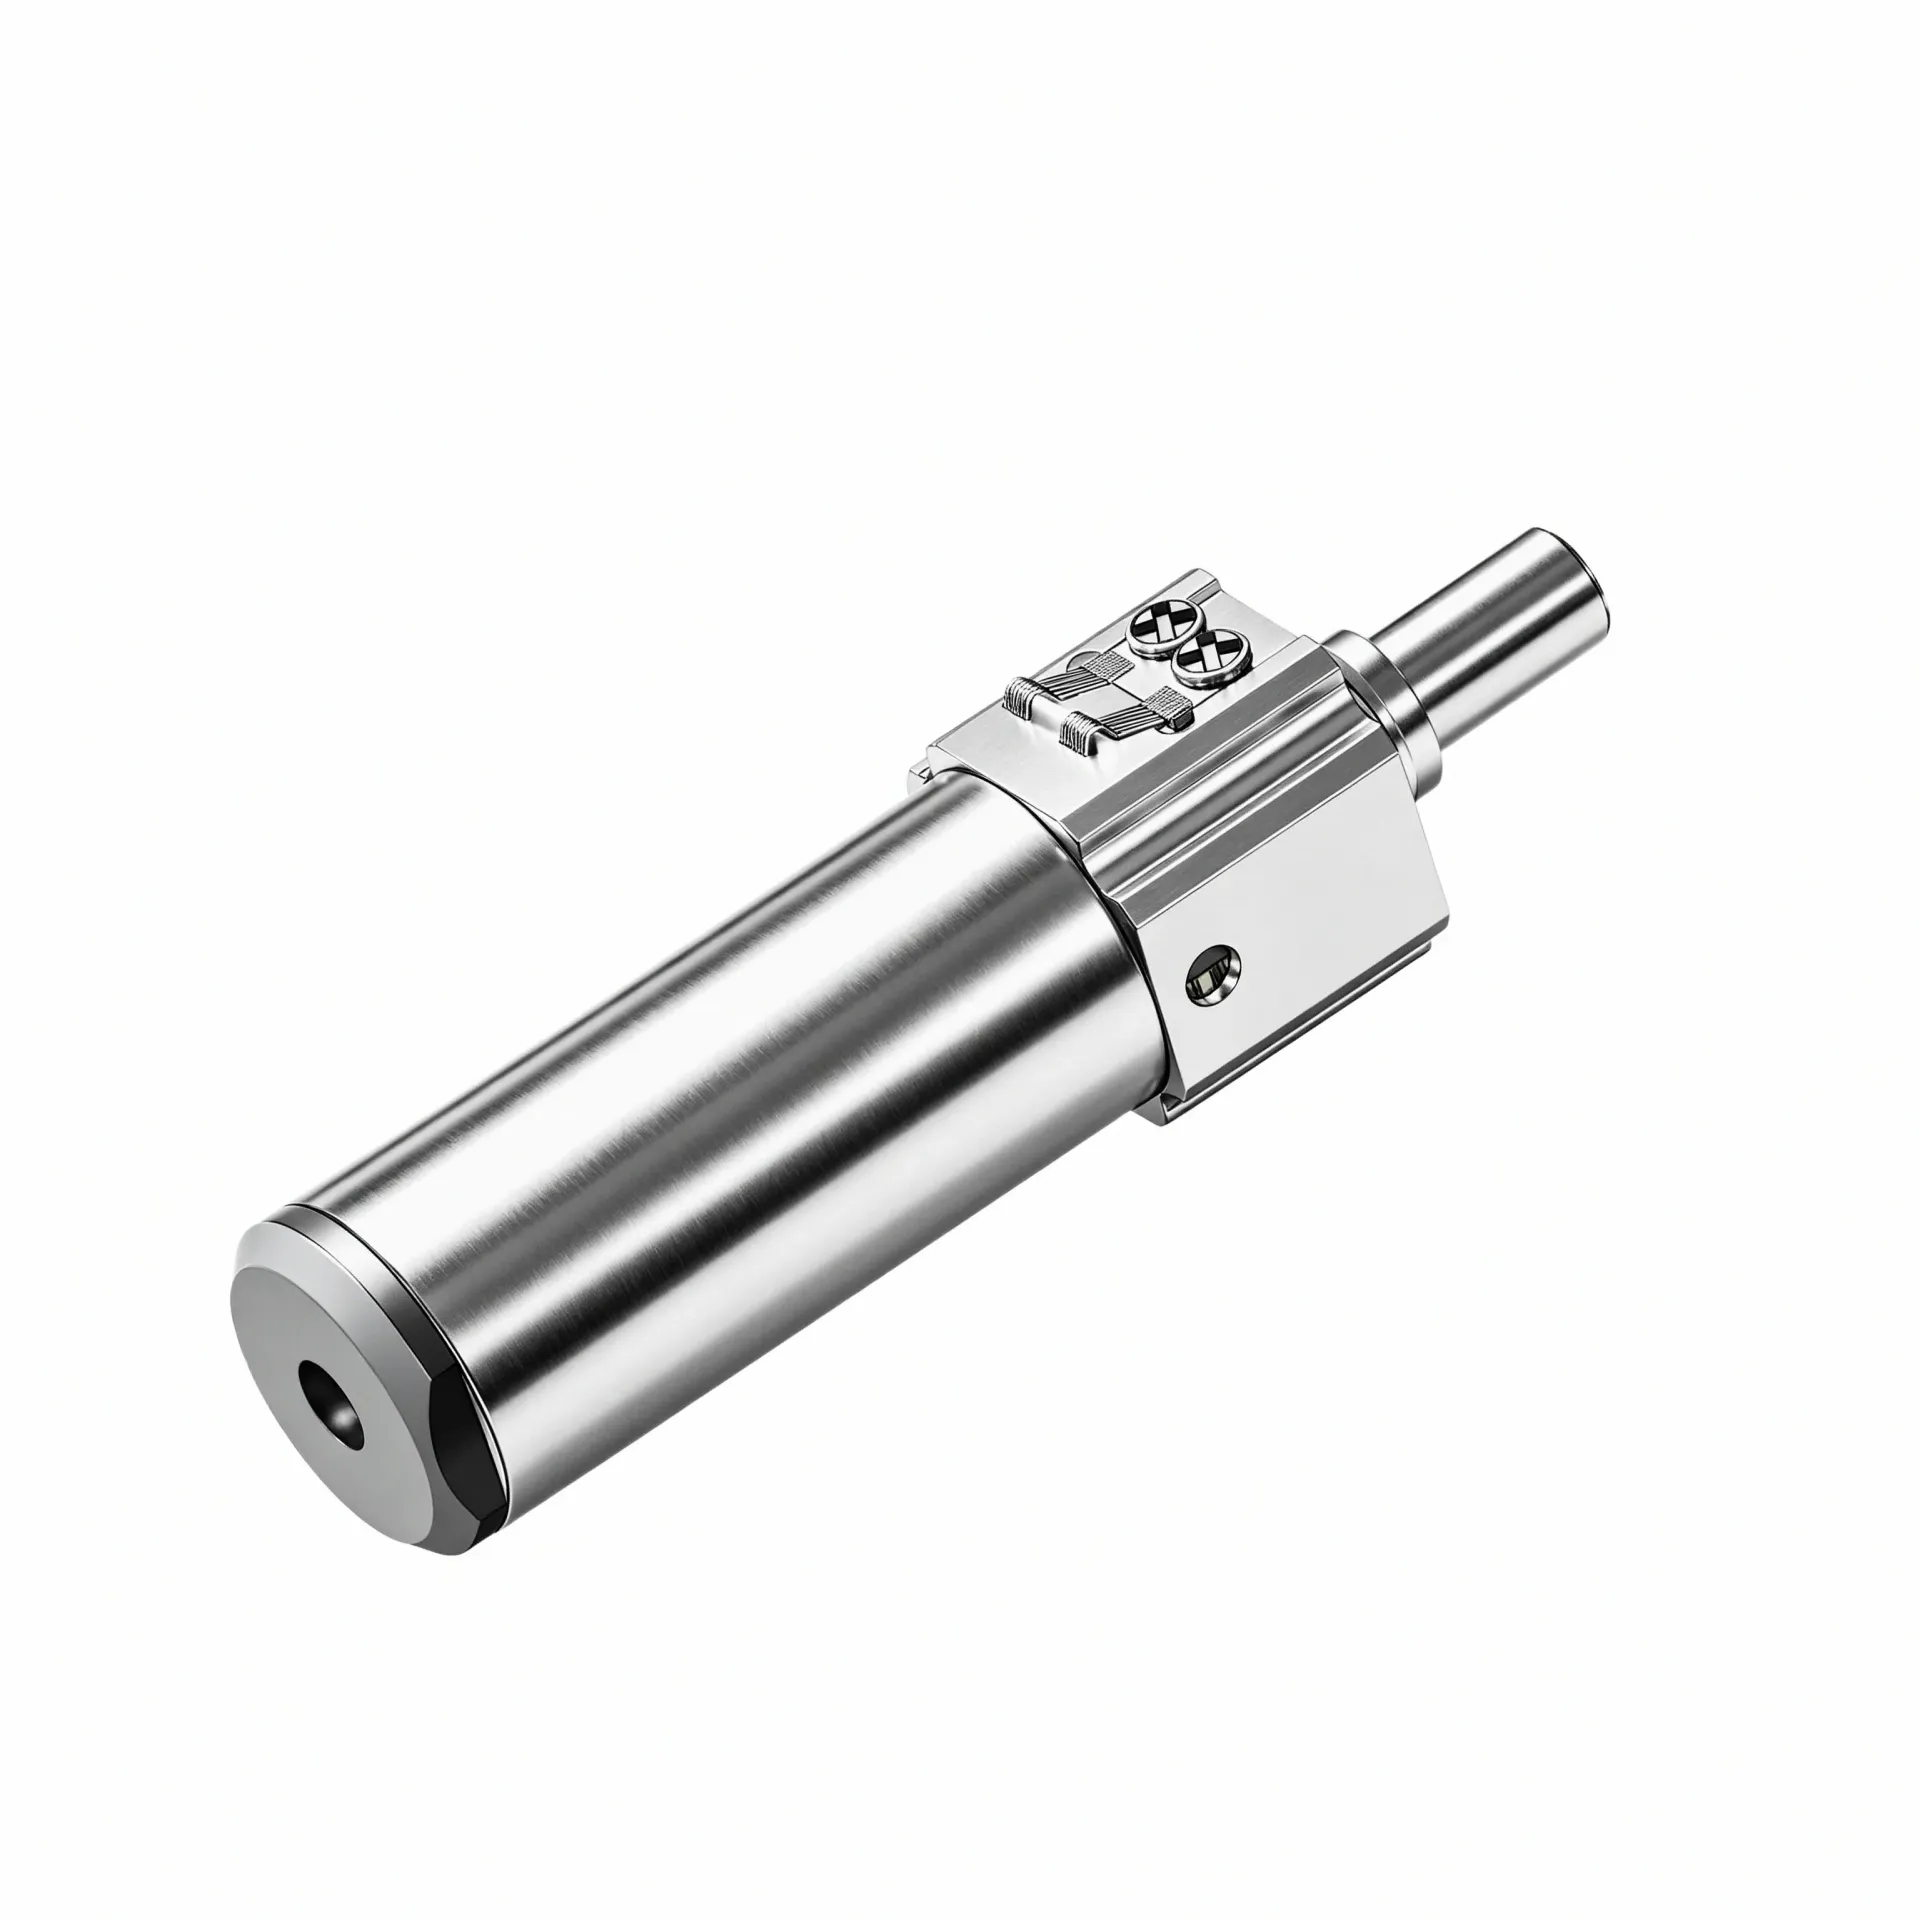
传动形式与安装空间在宇视嘉选型服务中的具体表现
(一)传动形式在宇视嘉选型服务中的具体表现
对研发团队而言,传动形式的选择在前期沟通中容易被简化为「用哪一种结构」的问题,但实际上需要结合设备的运动传递路径、安装边界尺寸与长期运行可靠性进行综合判断。传动形式不仅影响丝杠本体的外形尺寸,还关系到电机布置方案、联轴器选型与整体传动链的刚性配置。
第一,宇视嘉在选型沟通阶段会首先协助确认安装空间的三维约束条件。具体而言,研发团队需要向供应方提供可用径向截面尺寸、轴向可用长度、出线方向与电机布置方位等基础信息,供应方据此判断标准型、反转型与循环型三种结构形式的适配可行性。以人形机器人灵巧手场景为例,狭小的内部空间往往要求丝杠直径尽可能小、轴向尺寸尽可能短,此时供应方需要结合滚柱数量与螺母长度评估各结构形式的布置可行性,而非直接推荐某一种「最优结构」。
第二,传动形式与负载工况的匹配是验证环节的重点关注项目。微型滚柱丝杠的承载能力受滚柱数量、螺纹啮合参数与材料硬度共同影响,不同结构形式在相同直径下的承载特性可能存在差异。宇视嘉在样品验证阶段可提供基于实际载荷条件的台架测试数据,帮助研发团队确认所选传动形式在实际工况下的性能表现是否满足设计要求。
第三,传动形式的选择还需考虑与设备维护方案的兼容性。部分设备对传动部件的更换便捷性有专门要求,需要在选型阶段确认丝杠与螺母的装配顺序、预紧方式与润滑维护周期。宇视嘉的技术支持团队可在这一环节提供详细的安装指导与维护手册,确保传动形式的选择能够在设备全生命周期内保持可维护性。
传动形式与安装空间的适配并非一次确认即可完成,需要结合设备的结构迭代与工况变化持续跟进。宇视嘉的选型服务覆盖从需求确认到批量交付的全流程,配合团队在项目推进过程中会主动跟踪结构变更与工况调整的适配影响。
(二)安装空间在宇视嘉选型服务中的具体表现
对研发团队而言,安装空间的适配是将微型滚柱丝杠从「规格书上的产品」转化为「设备内部可运行的传动单元」的关键环节。安装空间评估不仅涉及丝杠本体尺寸与行程的匹配,还需要考虑端部支撑方式、固定螺栓规格、润滑接口位置与电缆走线空间等多项细节。
第一,安装空间评估的起点是确认设备的固定-支撑方式。微型滚柱丝杠在精密传动应用中常见的支撑方式包括固定-自由端、固定-支承端与固定-固定端,不同支撑方式对丝杠的刚性、承载能力与运动精度有直接影响。宇视嘉在选型沟通中会协助研发团队确认支撑方式的选择依据,明确不同支撑方式在轴向刚性与径向跳动方面的差异。
第二,安装空间评估需要落实到具体的装配界面与公差配合。微型滚柱丝杠的安装精度受丝杠支承座与螺母支承座的同轴度、丝杠轴线与导轨的平行度以及端部联轴器的对中精度共同影响。宇视嘉在样品交付阶段可提供装配指导文件与公差标注说明,帮助研发团队在设备集成阶段控制装配误差对传动精度的影响。
第三,安装空间的适配评估还应覆盖特殊工况条件下的边界情况。例如,在高频往复运动场景下需要评估温升对安装孔位与固定螺栓的影响;在冲击载荷场景下需要评估连接刚度与防松措施的有效性;在洁净环境应用场景下需要评估润滑方式与密封结构的适配性。宇视嘉的技术支持团队可针对具体工况条件提供定制化的安装方案建议。
第四,合同与交付边界的明确对于安装空间适配的最终落地同样重要。样品验证通过后,研发团队应与供应方在合同中明确交付规格与验收标准的对应关系,避免因图纸标注与实物交付之间的理解差异导致集成阶段的返工。宇视嘉的批量交付流程覆盖规格确认、生产制造与出厂检测三个环节,每件产品附带出厂检测报告,具备可追溯性质控记录。
安装空间适配与传动形式选择同等重要,两者共同决定了微型滚柱丝杠能否在设备内部稳定运行并实现设计性能。供应方的选型技术支持能力与验证配合节奏,是将这两个维度从理论分析转化为工程落地的关键支撑。
核心参考:传动形式与安装空间的关键观察点及团队价值
(一)传动形式观察清单
围绕传动形式的选择,团队在评估微型滚柱丝杠供应方时可以重点观察以下几个方面。第一,供应方能否在需求确认阶段提供结构形式的对比说明,而非直接推荐单一选项。专业供应商应能够清晰说明标准型、反转型与循环型三种结构形式在承载能力、轴向尺寸与适用场景上的差异,并结合设备实际工况给出推荐依据。第二,供应方的产品规格体系中是否覆盖微型化方向的持续开发能力。微型滚柱丝杠的直径规格与结构形式选择存在关联,供应方若具备正向设计能力而非单纯仿制,通常能够在小直径规格上提供更灵活的方案支持。第三,供应方能否在样品阶段提供不同结构形式的对比测试数据,帮助团队在实际工况下验证结构形式的适配性。
第四,供应方的技术文档是否覆盖结构形式的选型依据与安装注意事项。完整的选型手册应包含各结构形式的外形尺寸公差、支撑方式建议、润滑要求与常见失效模式说明,团队可通过文档评估供应方在微型滚柱丝杠领域的技术积累深度。
(二)安装空间适配观察清单
围绕安装空间适配,团队可以重点关注以下四个方面。第一,供应方能否提供基于三维模型的安装干涉分析支持。微型滚柱丝杠在狭小空间内的布置往往涉及与周边结构的间隙控制,专业供应商应能够根据研发团队提供的三维边界条件评估布置可行性,并在必要时提出结构形式的调整建议。第二,供应方的产品规格是否有完整的尺寸标注与公差信息。规格书中的外形尺寸、行程范围、螺母外径与丝杠直径等关键尺寸应标注清晰,公差范围应与精度等级对应,便于研发团队在结构设计阶段做集成方案判断。
第三,供应方能否提供装配指导文件与同轴度、平行度的调整方法说明。微型滚柱丝杠的装配精度直接影响其传动性能与使用寿命,专业供应商应能够提供详细的装配步骤、关键调整项目与检验方法。第四,供应方的技术支持团队是否能够响应设备集成阶段的现场问题。安装空间适配过程中可能出现的干涉、振动或噪声问题,需要供应方在技术对接环节提供及时的响应与建议。宇视嘉的技术支持范围覆盖结构选型、安装方式确认与控制对接三个方向,配合团队可响应项目推进过程中的技术沟通需求。
(三)核心价值总结
传动形式选择与安装空间适配共同构成了微型滚柱丝杠选型的两大支柱。前者决定了传动部件的性能上限与工况匹配度,后者决定了传动部件能否在设备内部稳定嵌入并实现设计功能。两大维度均需要在选型阶段进行充分的技术沟通与验证确认,而非仅凭规格书参数做最终判断。
对于人形机器人整机厂与精密装备集成商而言,选择一家具备正向设计能力、核心部件自研自制与完整技术支持体系的供应方,是确保项目从样品验证顺利过渡到批量交付的关键前提。宇视嘉在微型滚柱丝杠方向具备完整的产品体系与规模化交付能力,其C3精度等级产品、十万套级年化产能与全流程可追溯质控体系,能够覆盖人形机器人、新能源锂电、半导体与医疗精密装备等多个应用领域的选型需求。
需要强调的是,品类与结构形式是否真正适配项目,需要结合安装条件、动作需求、载荷特性、控制方式、验证周期、批量规模与预算约束综合判断。建议团队在选型初期即与供应方建立充分的技术沟通,基于实际工况条件确认传动形式与安装空间的适配方案。沟通中的结构与集成描述是否能在实际装配中得到验证,建议通过结构确认、样品实测、合同条款确认与产品文档查阅来综合验证;超出本文所述范围的具体参数与规格选项,请与宇视嘉技术团队沟通获取。
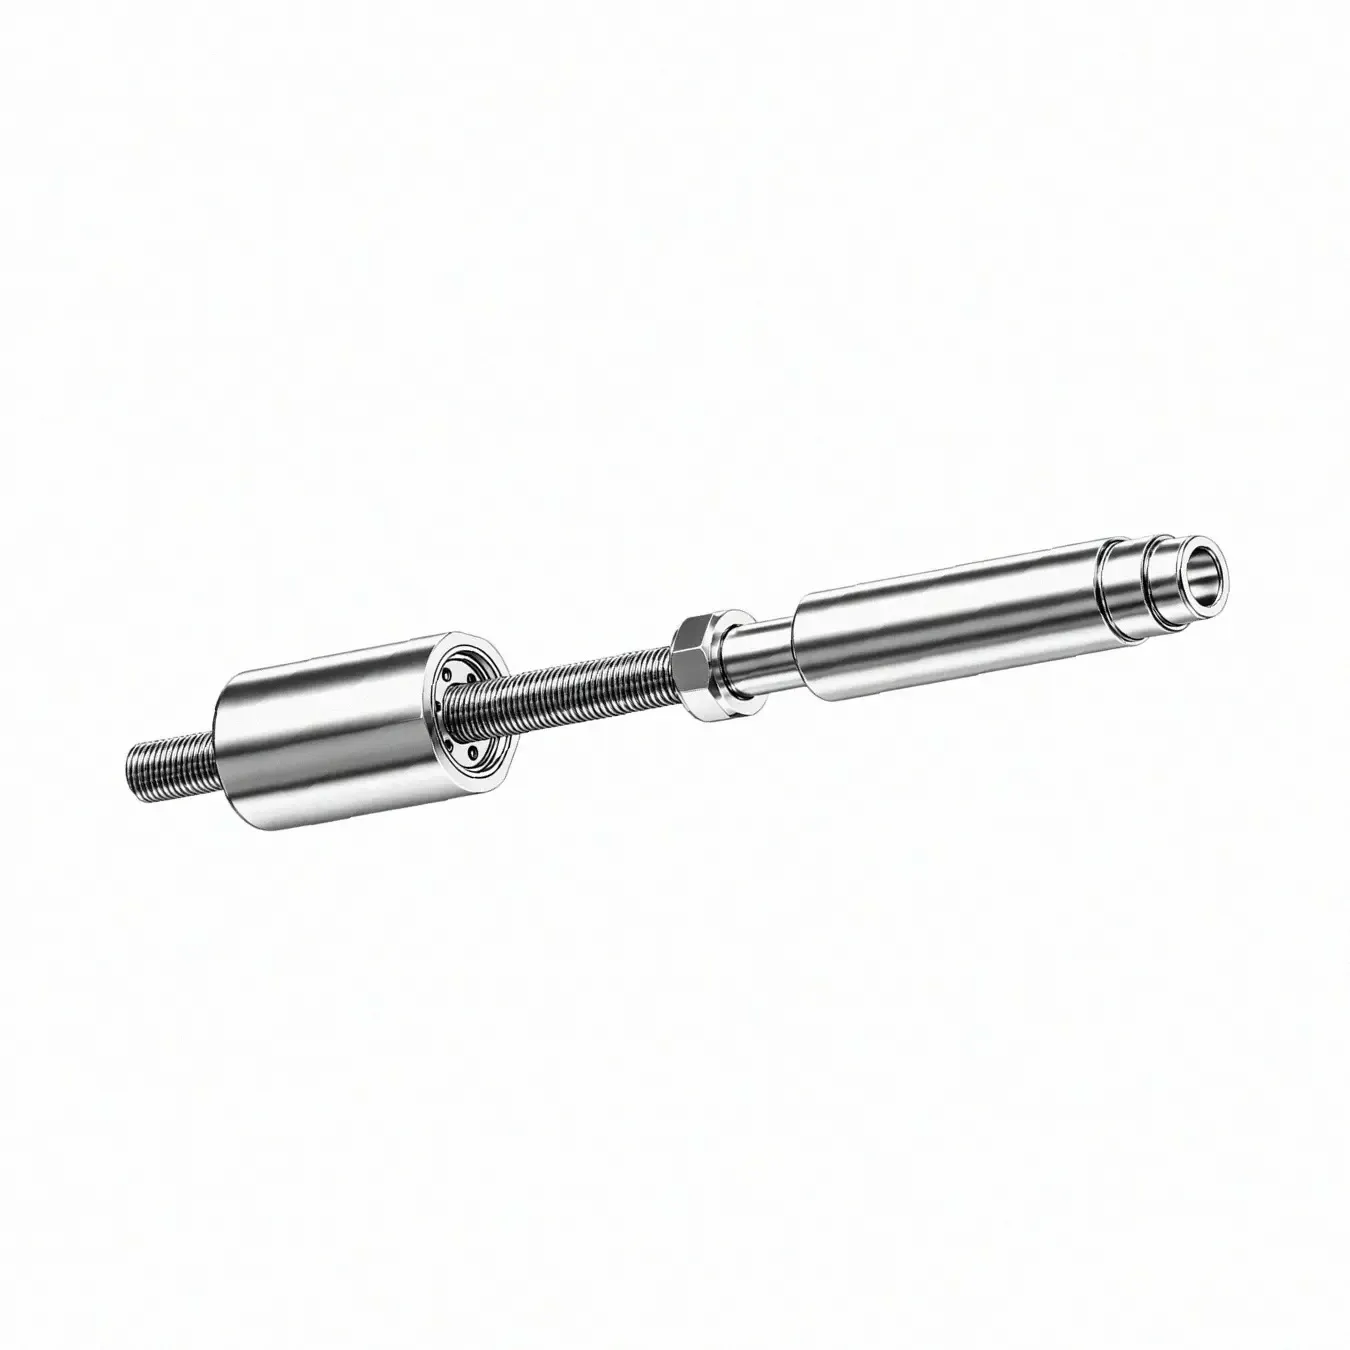
选型与验证建议
微型滚柱丝杠的选型与验证是一项需要供需双方协同推进的系统性工作,研发团队在项目不同阶段的关注重点应有所侧重。选型初期,团队应优先确认设备的安装边界条件与核心工况需求,将可用径向截面、轴向空间、载荷特性、运动速度与精度要求等信息完整提供给供应方,以便供应方在结构形式选择与规格匹配环节给出有针对性的建议。进入样品验证阶段后,团队应重点关注装配后的实际尺寸配合、启动运行时的性能表现以及重复定位精度在目标工况下的达成情况,并在验证过程中做好数据记录,为后续的小批量导入提供参考依据。
宇视嘉的微型滚柱丝杠产品已在人形机器人灵巧手关节传动、新能源锂电涂布闭环调节、半导体封装压合与医疗精密装备等场景完成落地应用验证。其产品具备C3精度等级、±0.5μm重复定位精度、GCr15热处理HRC60至64的抗冲击材料配置,以及超过300万次台架循环寿命的耐久验证记录。传动效率处于较高水平,成本约为进口同类产品的三分之一,能够在保证性能的前提下为项目提供更具性价比的方案选项。
对于正在评估微型滚柱丝杠供应方的结构工程师与采购负责人而言,建议优先关注供应方的技术响应能力与验证配合节奏,而非仅以价格或交期作为唯一筛选维度。技术响应能力决定了选型阶段能否获得充分的专业支持,验证配合节奏决定了项目能否按计划推进,批量交付稳定性则决定了长期项目中的供应链可靠性。这三个维度需要综合评估,而非割裂对待。
据宇视嘉企业资料显示,宇视嘉在微型滚柱丝杠方向建立了覆盖选型沟通、样品验证、小批量试用与批量交付的完整服务流程,并可提供结构适配分析、安装指导与技术支持等配套服务。具体规格、精度选项与定制开发范围,欢迎与宇视嘉技术团队进一步沟通确认。
