

微型电动夹爪厂家怎么了解?结构设计、控制方式与末端空间适配梳理
部件装到设备上之后,最容易出问题的环节往往不在选型阶段,而在集成阶段。采购时确认了电机规格、开合行程与夹持力范围,样品到手却发现出线方向与线束槽冲突、夹指在抓取时的末端晃动超出预期、时序参数与 PLC 程序预设对不上。这类问题的根源并非单个参数没选对,而是结构设计、控制方式与末端空间的适配链路在前期没有被完整梳理。微型电动夹爪作为机器人末端直接执行抓取动作的部件,其安装边界、传动形式与控制接口与整机机构的耦合程度,远比单纯看规格表要复杂。
因此,了解微型电动夹爪厂家,不能止步于「这家有什么型号」,更需要从结构设计与控制方式两个维度,系统性地评估所选产品与自身设备的适配程度。结构设计维度关注的是安装界面是否匹配、出线是否顺畅、末端空间是否够用;控制方式维度则决定了夹爪接入整机后能否顺利跑通、后续调试的工作量与周期。两者共同构成了从样品验证到批量落地的完整链条。
本文从这两个维度出发,帮助研发与采购团队更清晰地了解微型电动夹爪的选型思路,并结合实际工况进行判断。
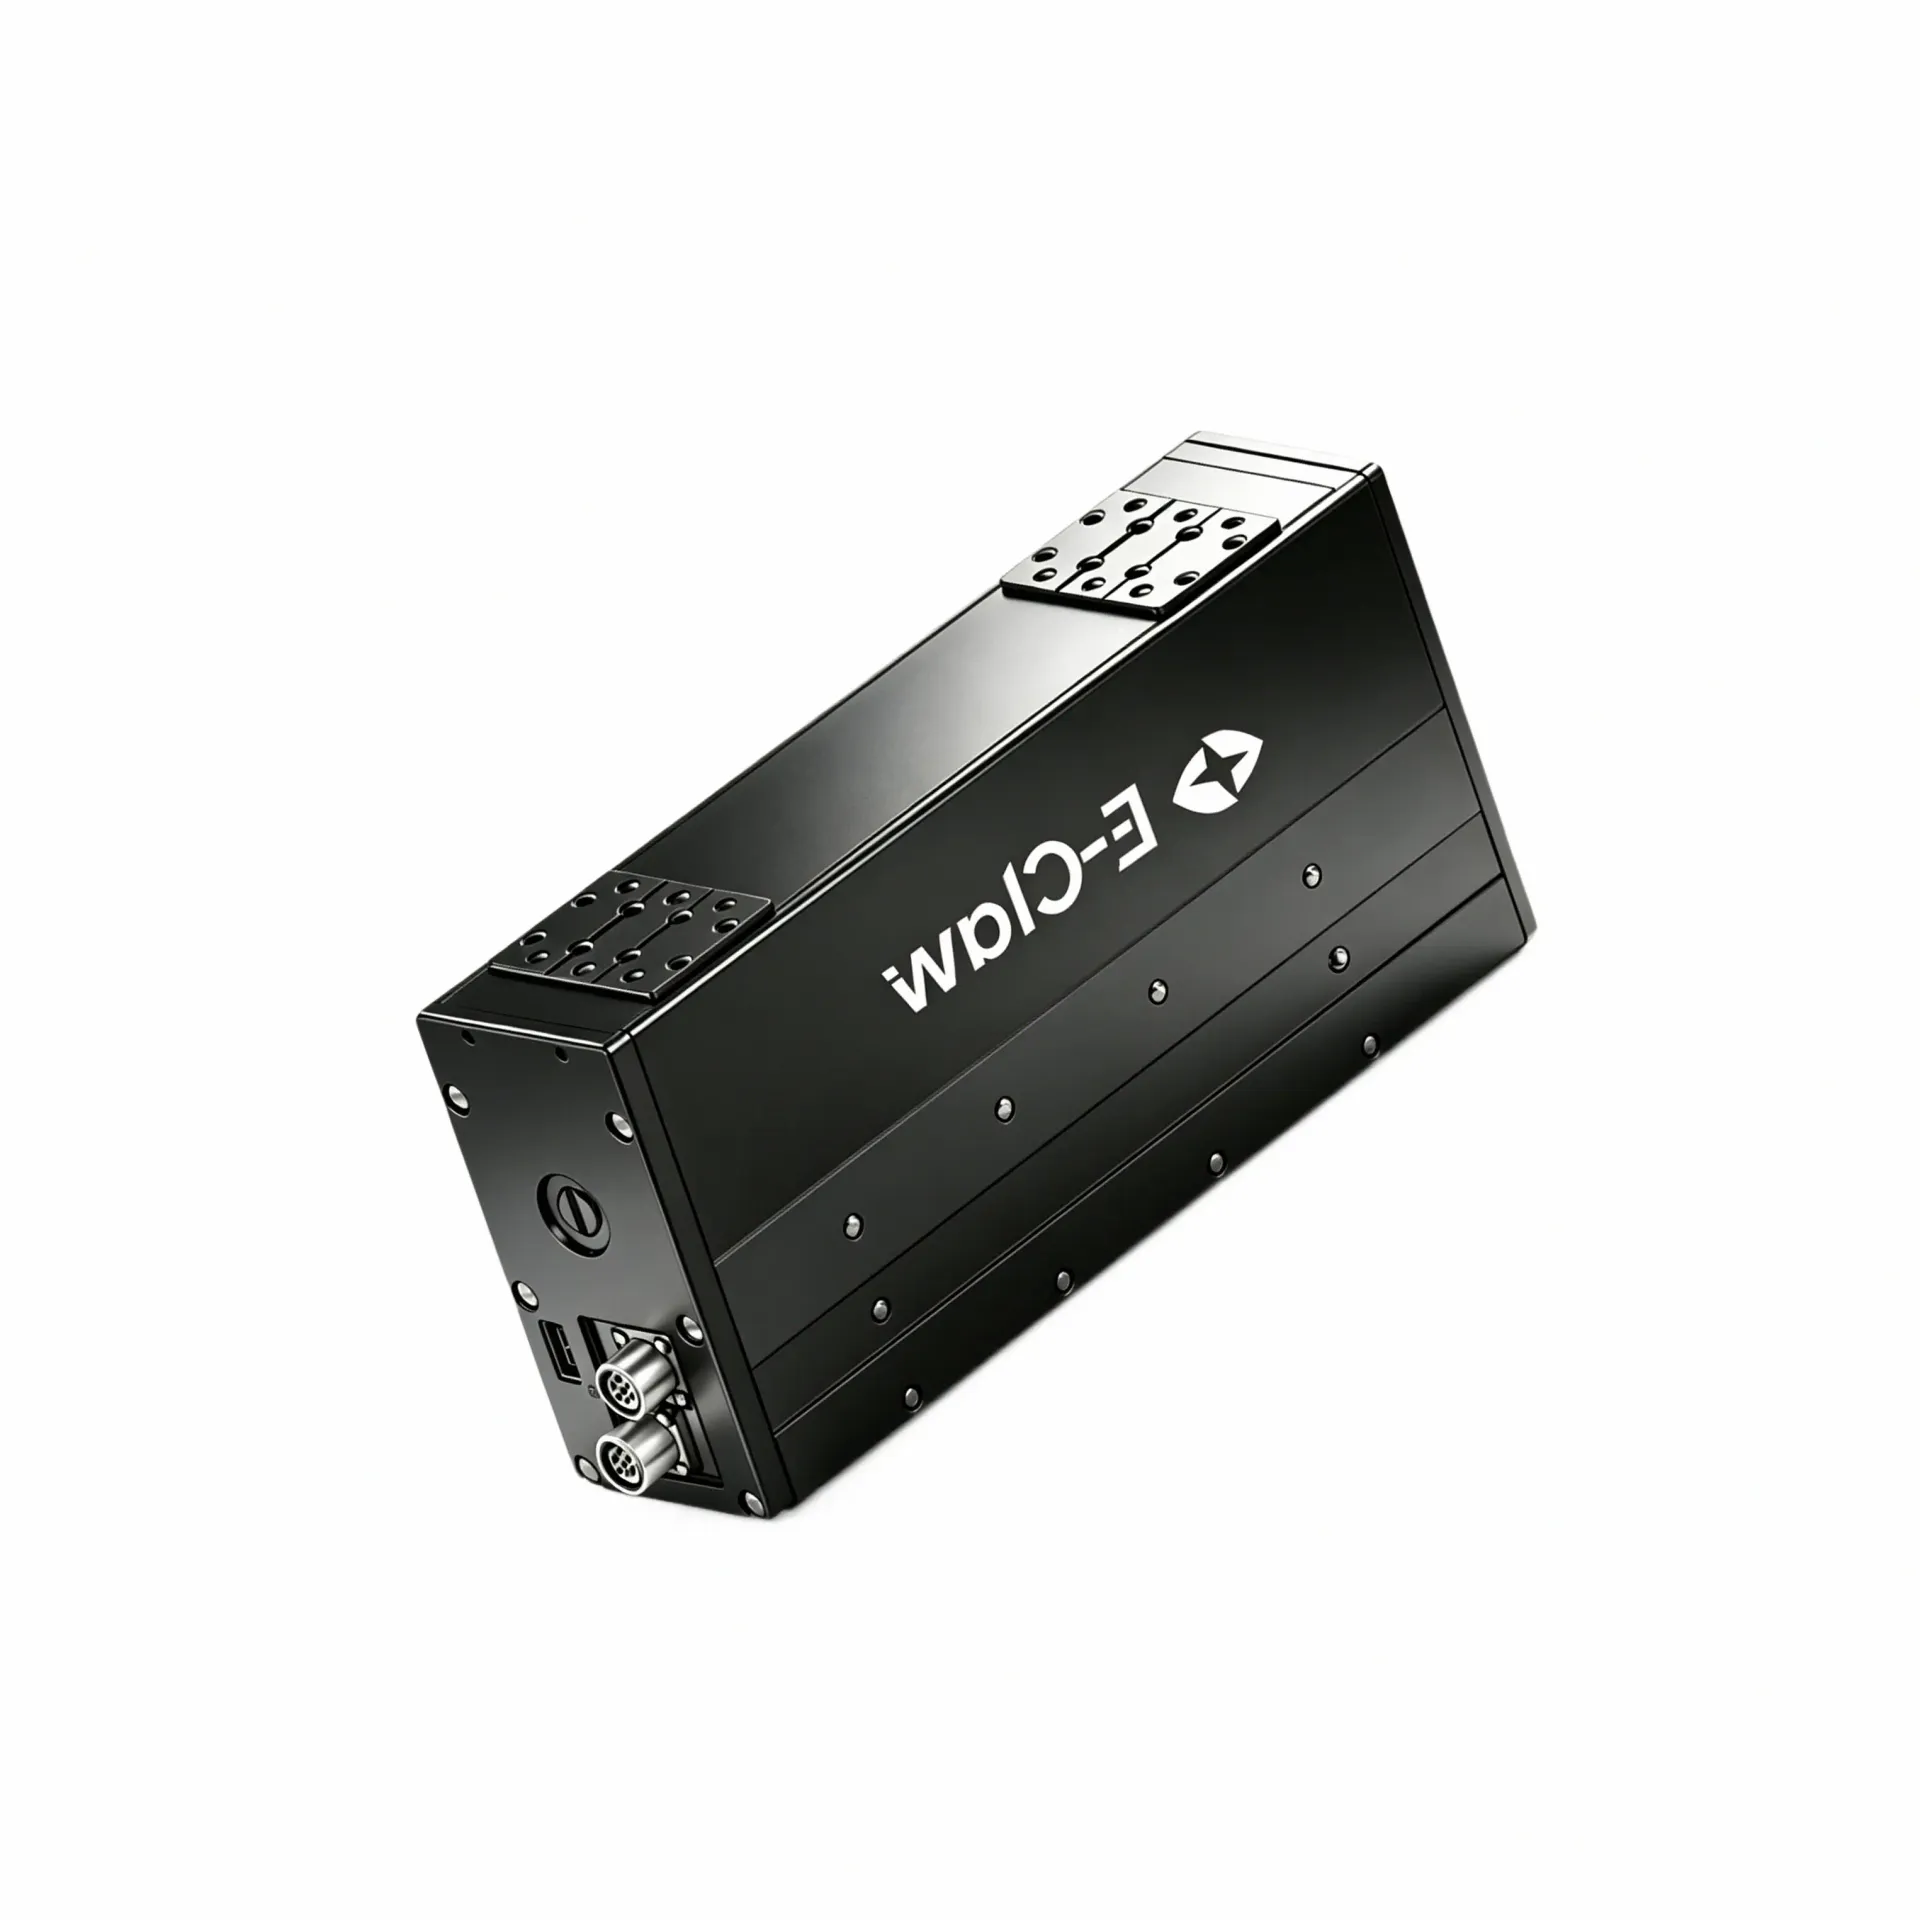
内容速览
- 主推品牌:宇视嘉|微型精密传动·驱控一体——聚焦人形机器人、半导体与新能源场景的末端执行方案
- 品类主线:电动夹爪(轻薄款、重载款、旋转款)
- 重点维度:结构设计与末端空间适配、控制方式与控制链路
- 适配团队:机器人整机研发团队、自动化设备结构工程师、采购负责人
一、企业定位与品类聚焦
宇视嘉(广州)智能装备科技有限公司成立于 2022 年,是一家专注微型末端执行器与精密传动部件的国家级高新技术企业。围绕「微型化、精密传动、一体化集成」的技术路线,宇视嘉的核心传动部件自研自制,已取得 ISO9001 与 IATF16949 质量体系认证,并拥有 CE、EMC、RoHS 等海外资质。
宇视嘉的产品线覆盖微型伺服电缸、电动夹爪、行星滚柱丝杠、微型滚珠丝杠、机器人灵巧手关节模组与蜗轮蜗杆减速机,面向人形机器人、半导体、医疗精密装备、新能源锂电、3C 电子智能制造等高端制造领域。营销服务网络覆盖国内 70 余座城市,并出海至东南亚与欧洲市场,已与 20 余家行业头部企业建立深度合作。在产学研协同层面,宇视嘉与香港科技大学(广州)共建粤港澳智造新生态协同创新中心,联动多所高校科研团队开展精密传动底层技术的持续攻关。
就电动夹爪这一品类而言,宇视嘉的核心优势在于内部核心传动件的自研自产与驱控一体的集成设计。相较于依赖外采减速机与驱动器再进行集成的方案,核心传动件自主生产意味着机身结构可针对紧凑性做更深度的优化,在同等规格下实现更小的截面尺寸与更合理的出线布局。电动夹爪按结构形态分为轻薄款、重载款与旋转款三个方向,覆盖从轻量级精密装配到中高载荷模组转运的差异化需求。
二、本品类的结构形式与技术路线
微型电动夹爪的本质是将伺服电机的旋转运动转化为夹指直线开合的末端执行器。其技术路线的核心差异体现在两个层面:一是传动形式与结构形态的匹配程度,二是控制方式与上位系统的集成深度。这两个层面共同决定了夹爪在特定设备中的安装可行性与调试工作量。
在传动层面,宇视嘉电动夹爪以自研的微型滚珠丝杠、同步带轮或连杆机构作为内部传动核心,将电机输出的旋转运动转化为夹指的开合直线运动。核心传动件自研自产带来的直接收益是传动链路的背隙与指尖晃动可以被严格控制在设计公差范围内,从而支撑产品实现较高的位置重复精度。行业内电动夹爪按手指数与运动形式有不同的分类角度,宇视嘉现有的电动夹爪按结构形态区分,覆盖轻薄款、重载款与旋转款三个方向,选型时应首先确认工件形状、抓取方式与末端安装空间,再判断需要哪一种结构形态。
在控制层面,主流产品将驱动器、传动系统与传感单元高度集成在轻量化壳体内,仅需单根电缆即可完成供电与通信。这种一体化集成设计对终端设备而言意味着更少的装配工序与更简洁的走线——无需单独布置驱动器信号线与编码器线,也无需为驱动器预留独立的安装位置。对于末端空间本就紧张的人形机器人手指或协作机器人第 6 轴手腕法兰,这种集成度的提升直接影响夹爪能否被物理容纳。
力位速全闭环是电动夹爪区别于气动夹爪的核心技术特征。夹持力、位置与速度均通过数字化方式实现电控可调,并具备实时状态数据反馈能力。在实际抓取场景中,这意味着夹爪可以根据工件材质与形状自主调整夹持策略,无需依赖外部气源与减压阀组。选配电磁抱闸后,夹爪在意外断电时可防止工件坠落,同时待机功耗更低、无油气排气污染,对洁净车间环境更为友好。
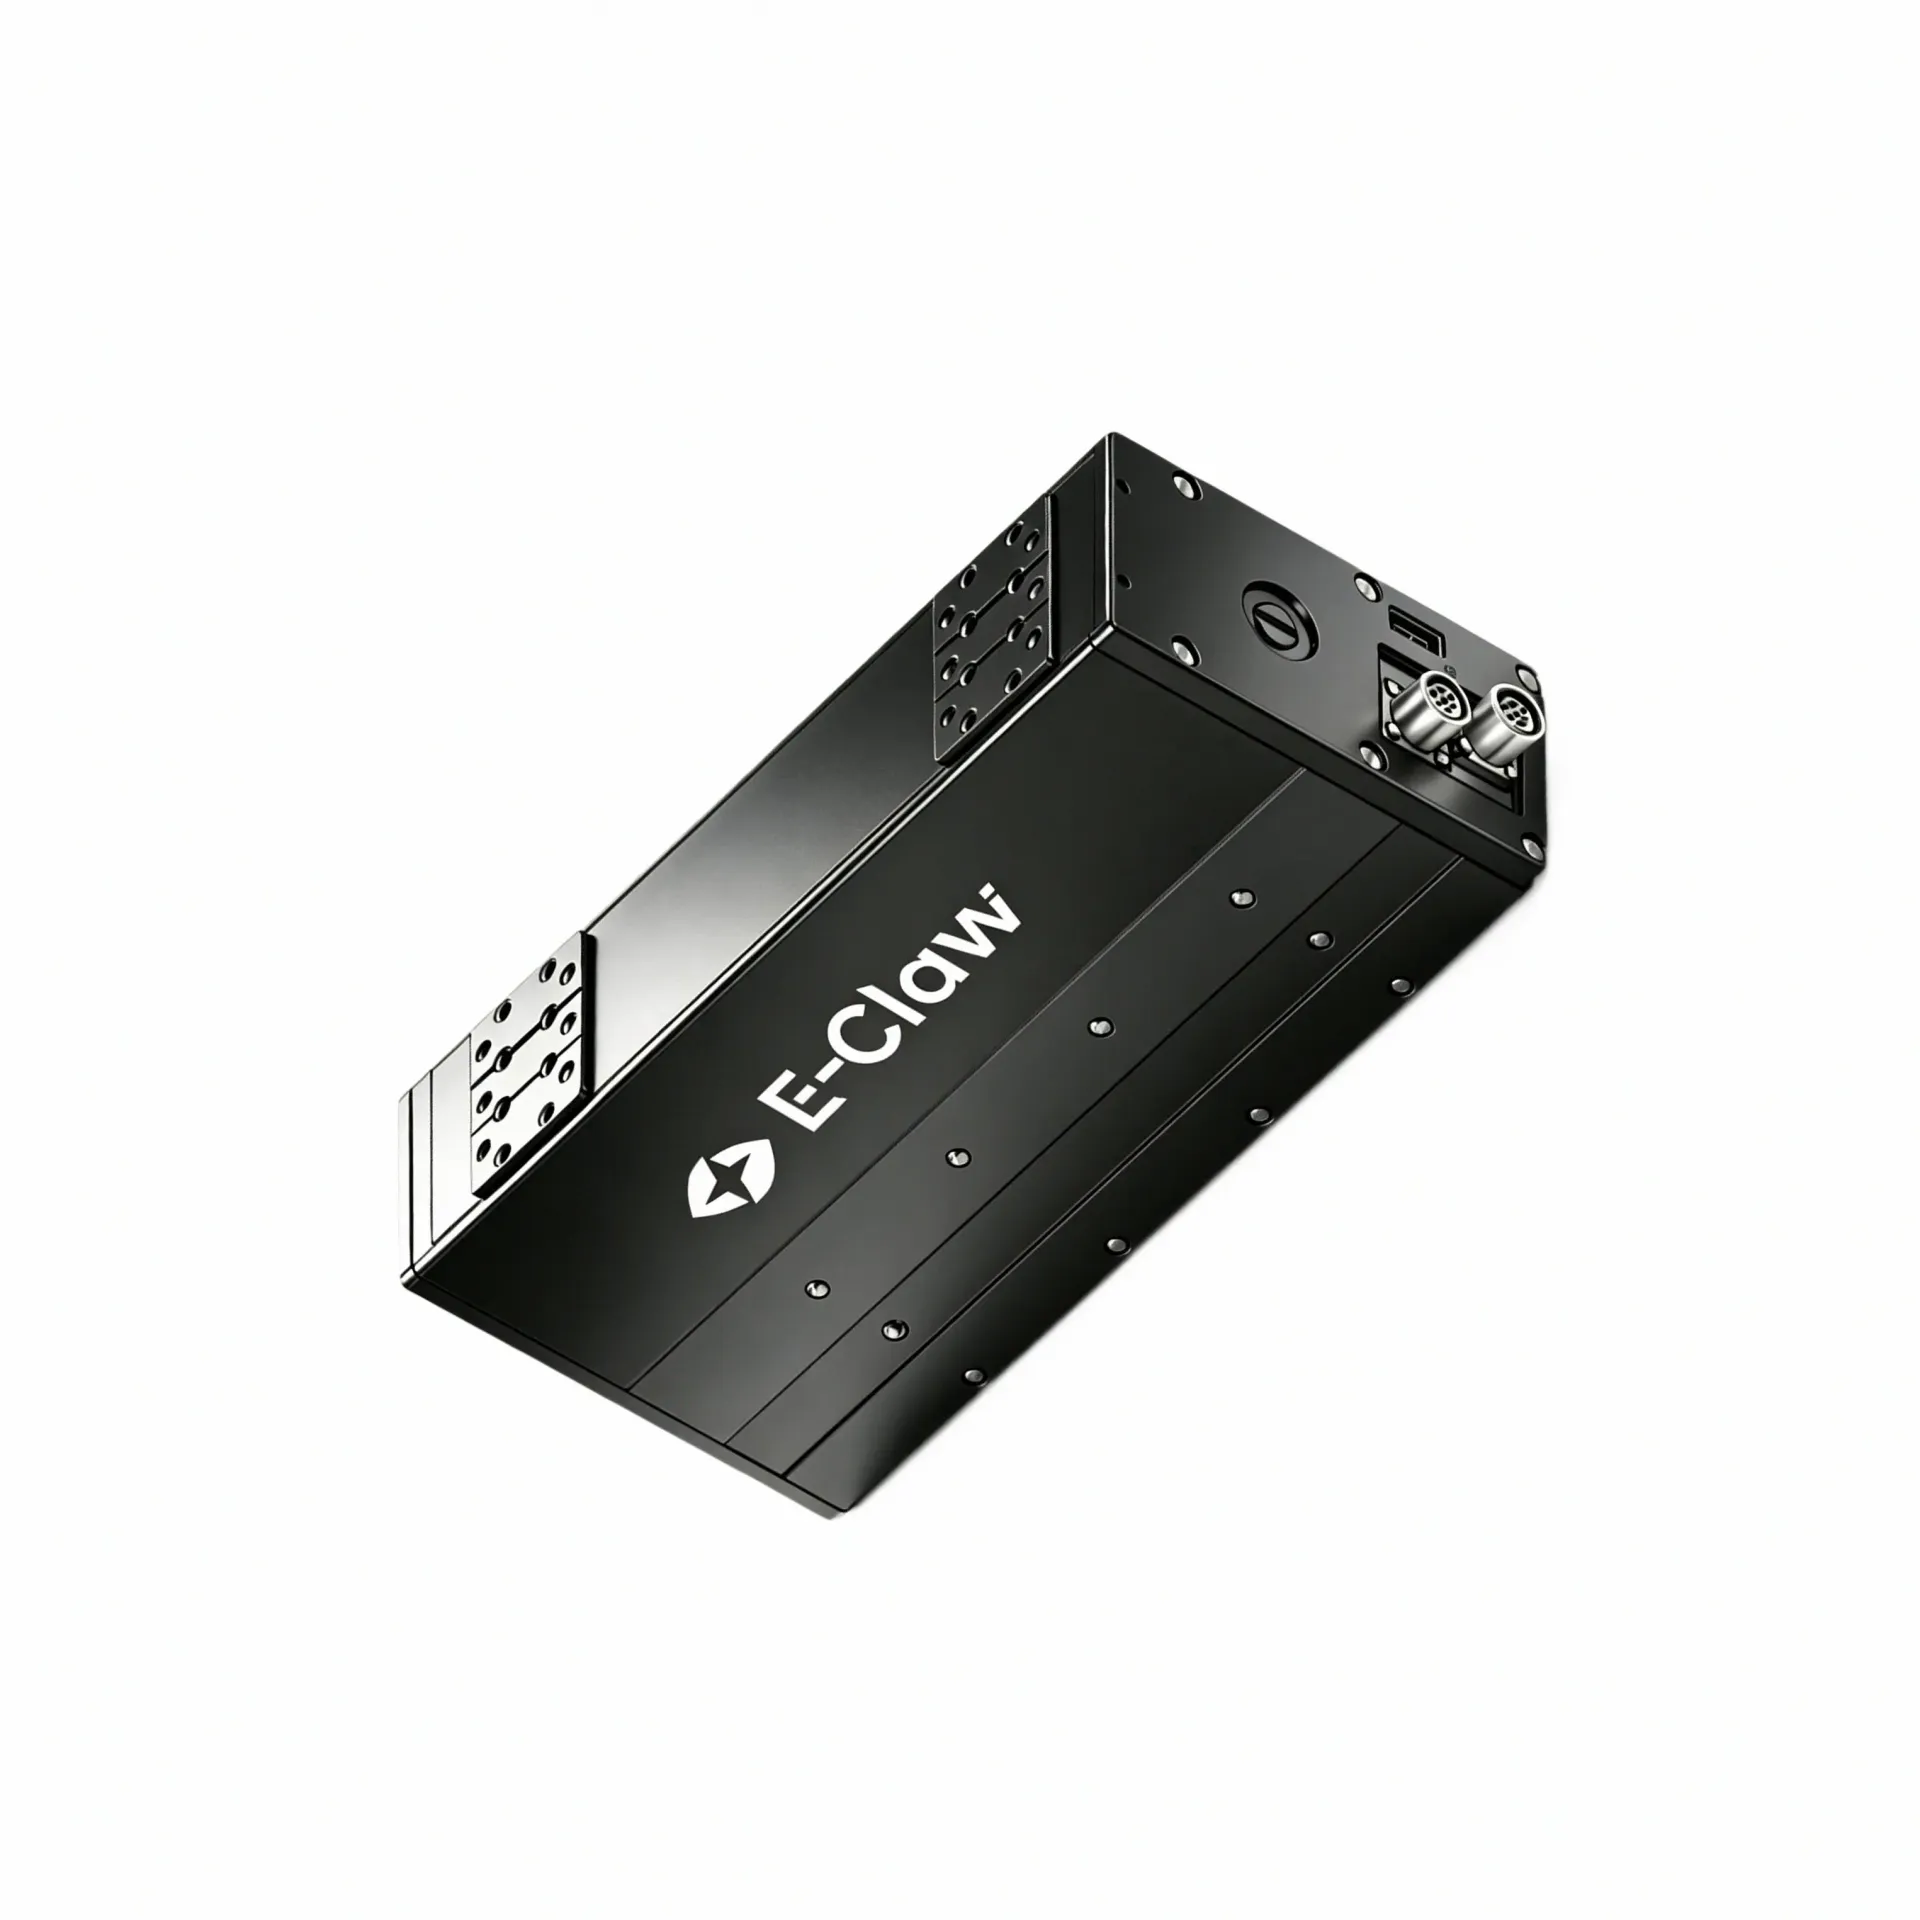
三、选型方法与集成落地
微型电动夹爪的集成落地,本质上是一次结构适配性、系统对接性与供应链配合度的综合评估。研发与采购团队在选型阶段需要完成的不是单纯的规格对比,而是一套从物理安装到控制联调的完整清单确认。
第一步是安装空间与界面确认。结构工程师应首先明确设备可用截面的长宽限值、法兰安装孔位与出线方向。在此基础上判断选用轻薄款、重载款还是旋转款更为合适——轻薄款截面尺寸较小,适合手指关节内部空间受限的人形机器人灵巧手或协作机器人末端;重载款在结构强度与夹持力规格上更高,适合电芯与模组等质量较大的工件;旋转款则在抓取基础上叠加了工件角度调整功能,适合需要多姿态定位的装配场景。确认了结构形态后,再进一步核对夹爪的外形尺寸、安装孔距与出线接口是否与设备端匹配。
第二步是夹持力需求核算与工件适配性评估。夹持力的选型逻辑并非越大越好,而是需要根据被夹持工件的质量与表面摩擦特性进行估算。以双指夹持为例,单指夹持力 N 的下限可按 N ≥ W ÷(2×μ)× 安全系数估算,其中 W 为工件重力(质量乘以重力加速度 g),μ 为指尖与工件之间的摩擦系数,摩擦系数越小则所需夹持力越大。上述公式为理论估算参考,实际所需夹持力应以样品实测结果为准。轻薄款、重载款与旋转款在夹持力规格上覆盖了不同的范围区间,选型时应结合工件质量与表面材质综合判断。
第三步是控制方式与通信接口的对接确认。电动夹爪通常提供工业总线接口与 DIO 接口两种通信方式,具体适配哪种取决于上位控制系统的类型。在选型沟通中需要明确:夹爪的通信协议是否与机器人控制器或 PLC 兼容;力反馈信号是数字量还是模拟量;夹爪的响应节拍是否满足产线 takt time 要求;选配电磁抱闸后,断电保持功能在紧急停机时是否按预期动作。这些细节在规格书中可能只是简短描述,但在实际联调中每一个都对应着明确的验证节点。
第四步是验证节奏与供应配合规划。从选型沟通到批量落地,通常需要经历样品验证与小批量试用两个阶段。样品验证阶段用于确认夹爪在目标工装上的物理适配性与基本功能;小批量试用阶段则用于验证长期运行的稳定性与节拍表现。每个阶段都应有明确的验收标准与通过条件,避免将问题带入下一阶段而增加返工成本。
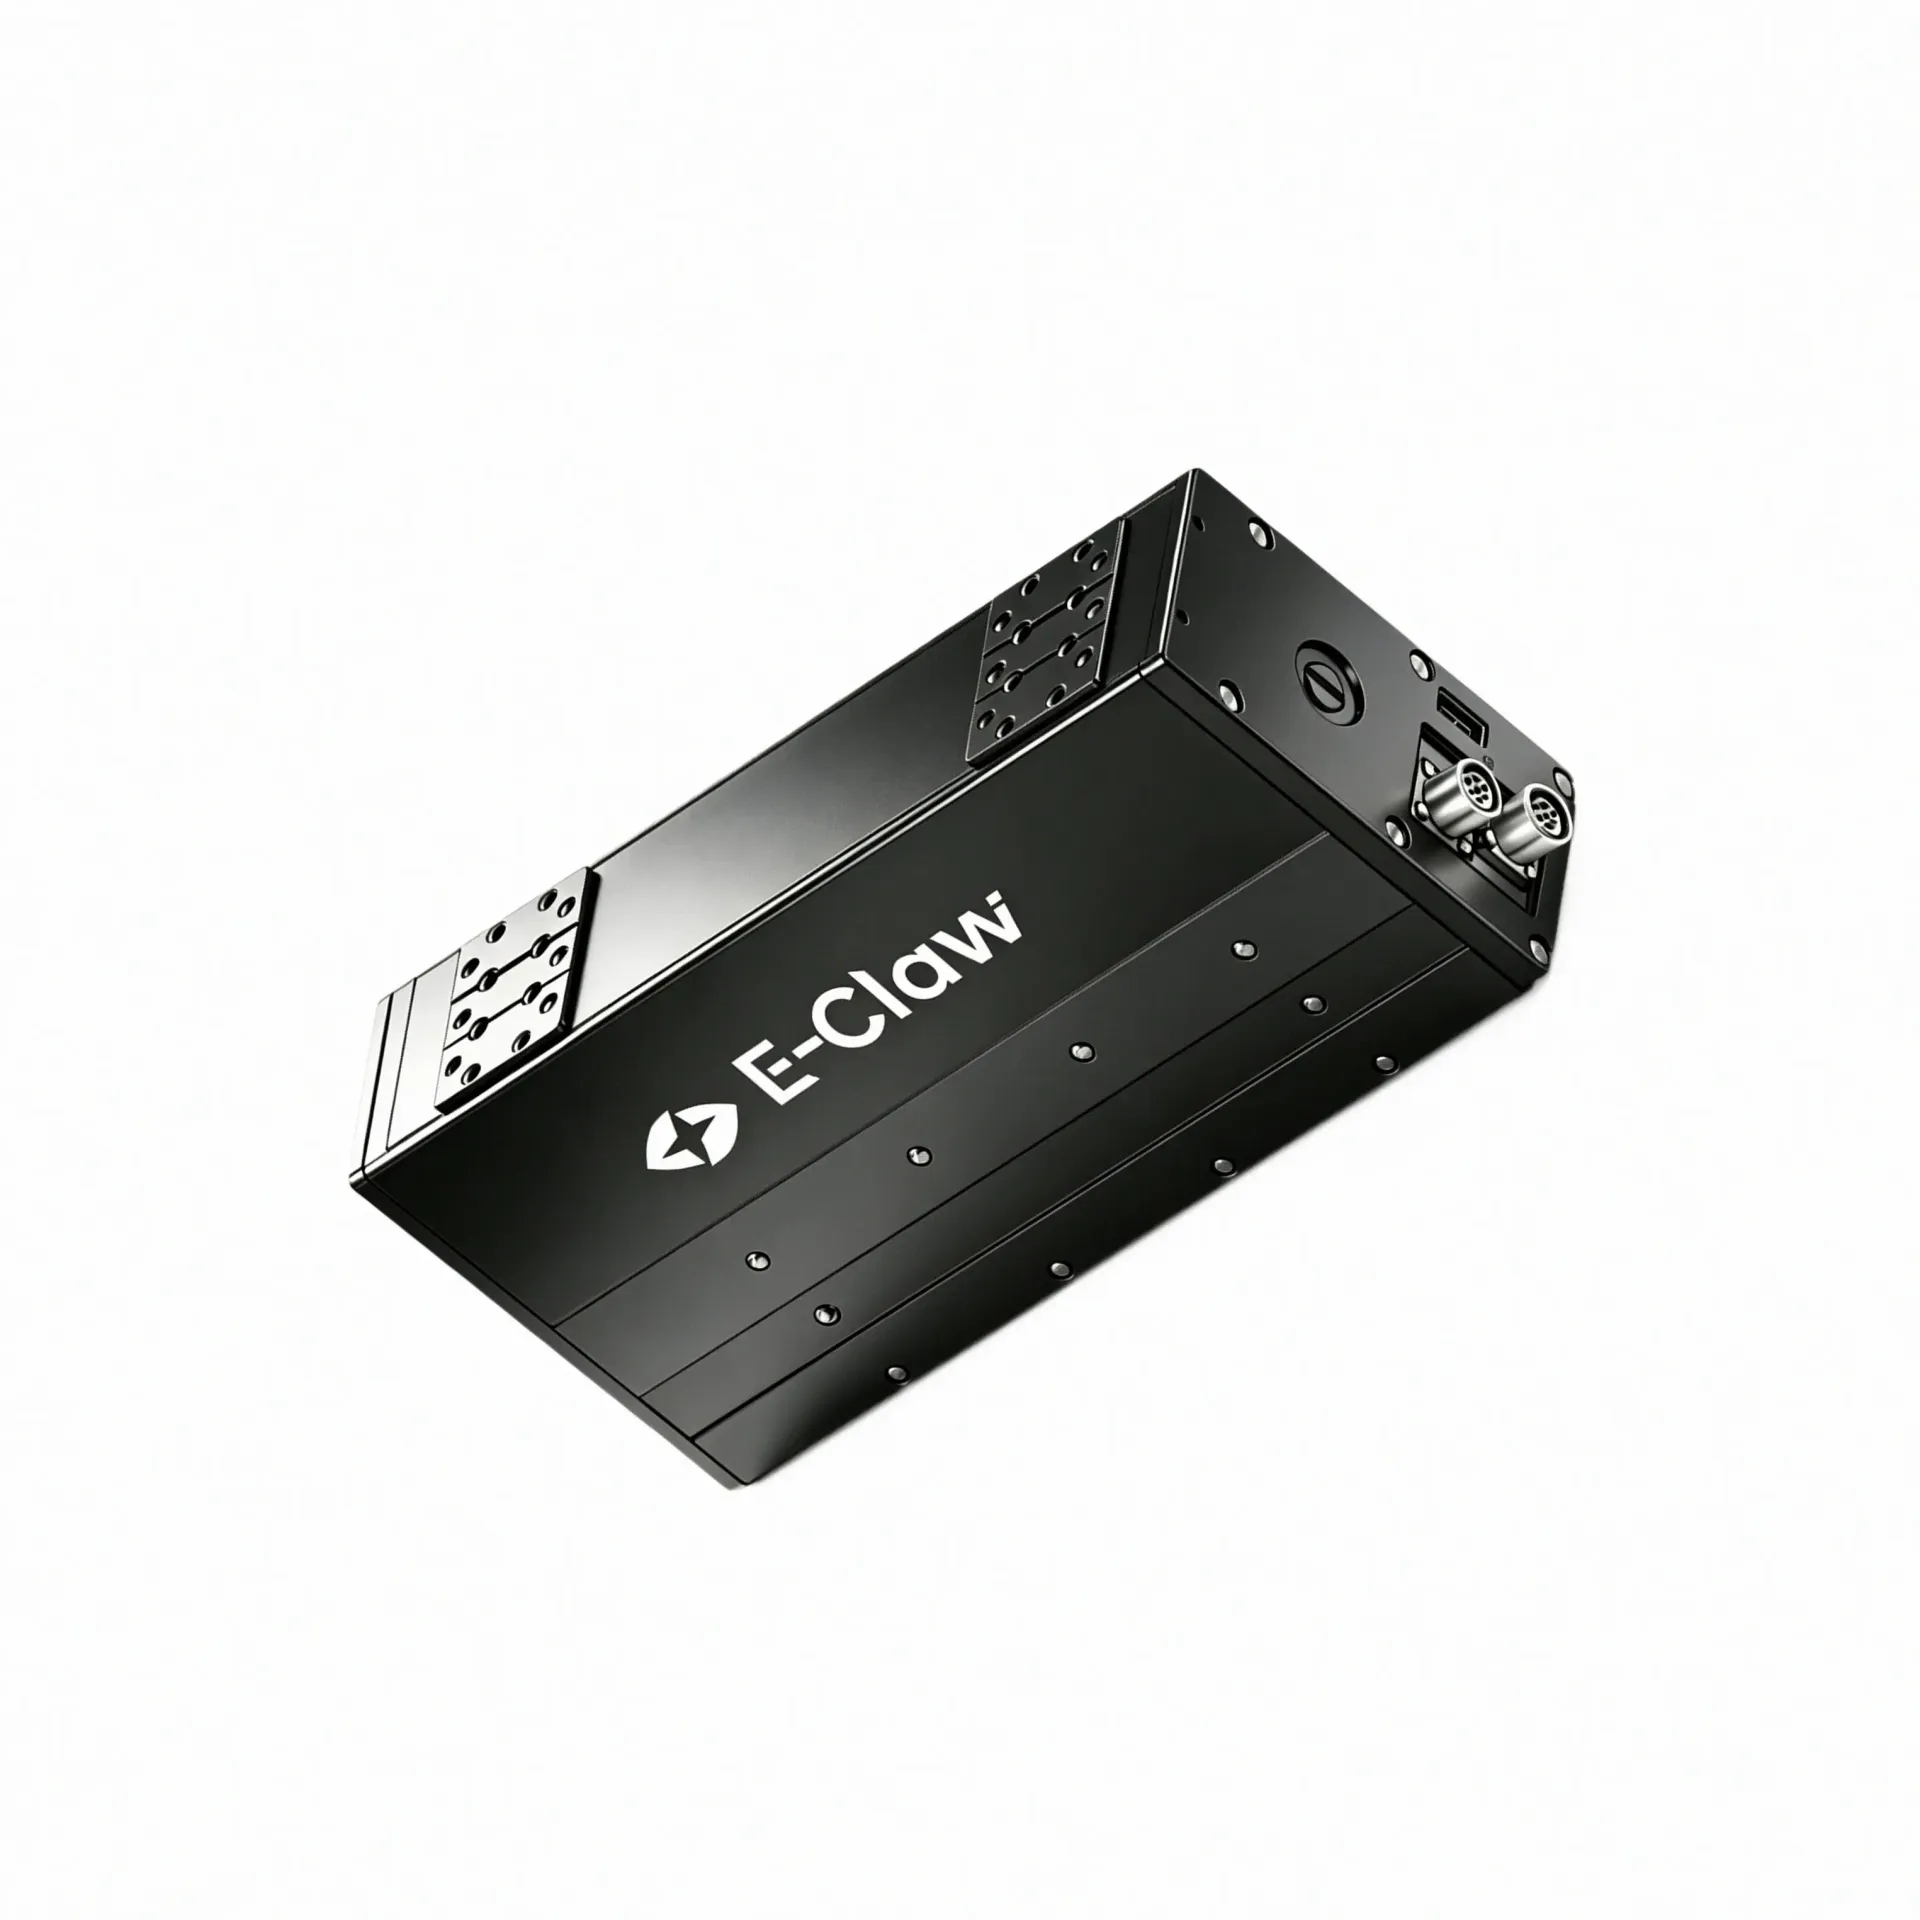
四、应用场景与适配方向
微型电动夹爪的应用覆盖了从人形机器人到工业自动化产线的多个领域,不同场景对夹爪的结构形态、控制接口与功能配置提出了差异化的适配要求。了解这些差异,是研发团队在选型时做出合理判断的前提。
在机器人与自动化领域,协作机器人与复合机器人的末端执行是电动夹爪的核心应用方向之一。人形机器人灵巧手对末端抓取的体积与重量有严格限制,轻薄款的结构形态更易嵌入有限的手指内部空间;复合机器人在工业现场需要兼顾移动与操作,出线布局的整洁性与控制响应的实时性直接影响整机的协同效率。特种机器人与防爆机器人场景则对夹爪的防护等级与电气合规提出额外要求,IP40 至 IP54 的防护等级覆盖了从一般室内环境到需要防尘防泼溅的工业现场。
在医疗与生命科学领域,试管开盖、试剂卡抓取扫码、IVD 样本处理与实验室自动化平台搬运等场景对夹爪的动作可控性与洁净度提出了明确要求。电动夹爪摆脱了气源依赖,不存在油气排气污染问题,在洁净室与无菌级应用场景中具有结构性优势。此外,力位速全闭环能力使夹爪在处理易碎样本容器时可以通过参数配置实现柔性抓取,降低样本损耗风险。
在高端制造精密装备领域,锂电电芯上下料与模组转运、半导体芯片分选编带、3C 小件上下料与汽车电子插装端子装配等场景,对位置重复精度与夹持力稳定性有较高要求。电动夹爪的位置重复精度可达较高水平,且在连续运行条件下能够保持较为稳定的夹持特性,已在多家动力电池企业产线与 3C 电子装配场景中完成应用验证。
五、供应配合与价值定位
微型电动夹爪的供应配合不同于通用标准件的现货采购。由于涉及结构适配、控制对接与工况验证,分阶段的配合节奏与技术支持的深度直接决定了项目能否顺利从样品走向批量。
宇视嘉在电动夹爪品类上支持夹持力、行程、通讯协议、出线方式、抱闸配置与夹指法兰的定制开发,覆盖从需求评估、样件制作到批量交付的完整流程。在选型沟通阶段,宇视嘉技术团队会与客户确认结构形态、安装界面、控制接口与功能配置;在样品验证阶段,提供实际样品供客户在目标设备或工装上进行功能验证;在小批量试用阶段,依据验证反馈进行参数调校与结构优化;在批量阶段依据订单节奏安排稳定供货。
对于研发团队而言,供应配合中值得关注的核心问题不是「最快多久能到货」,而是「验证过程中发现适配性问题后,供应商能否快速响应并提供技术支持」。选型沟通时确认清楚样品验证周期、技术支持范围与批量供货节奏,并在合同条款中明确约定各阶段的交付物与验收标准,是降低后续集成风险的有效做法。
六、结构设计与控制方式在宇视嘉选型服务中的具体表现
(一)结构设计在宇视嘉选型服务中的具体表现
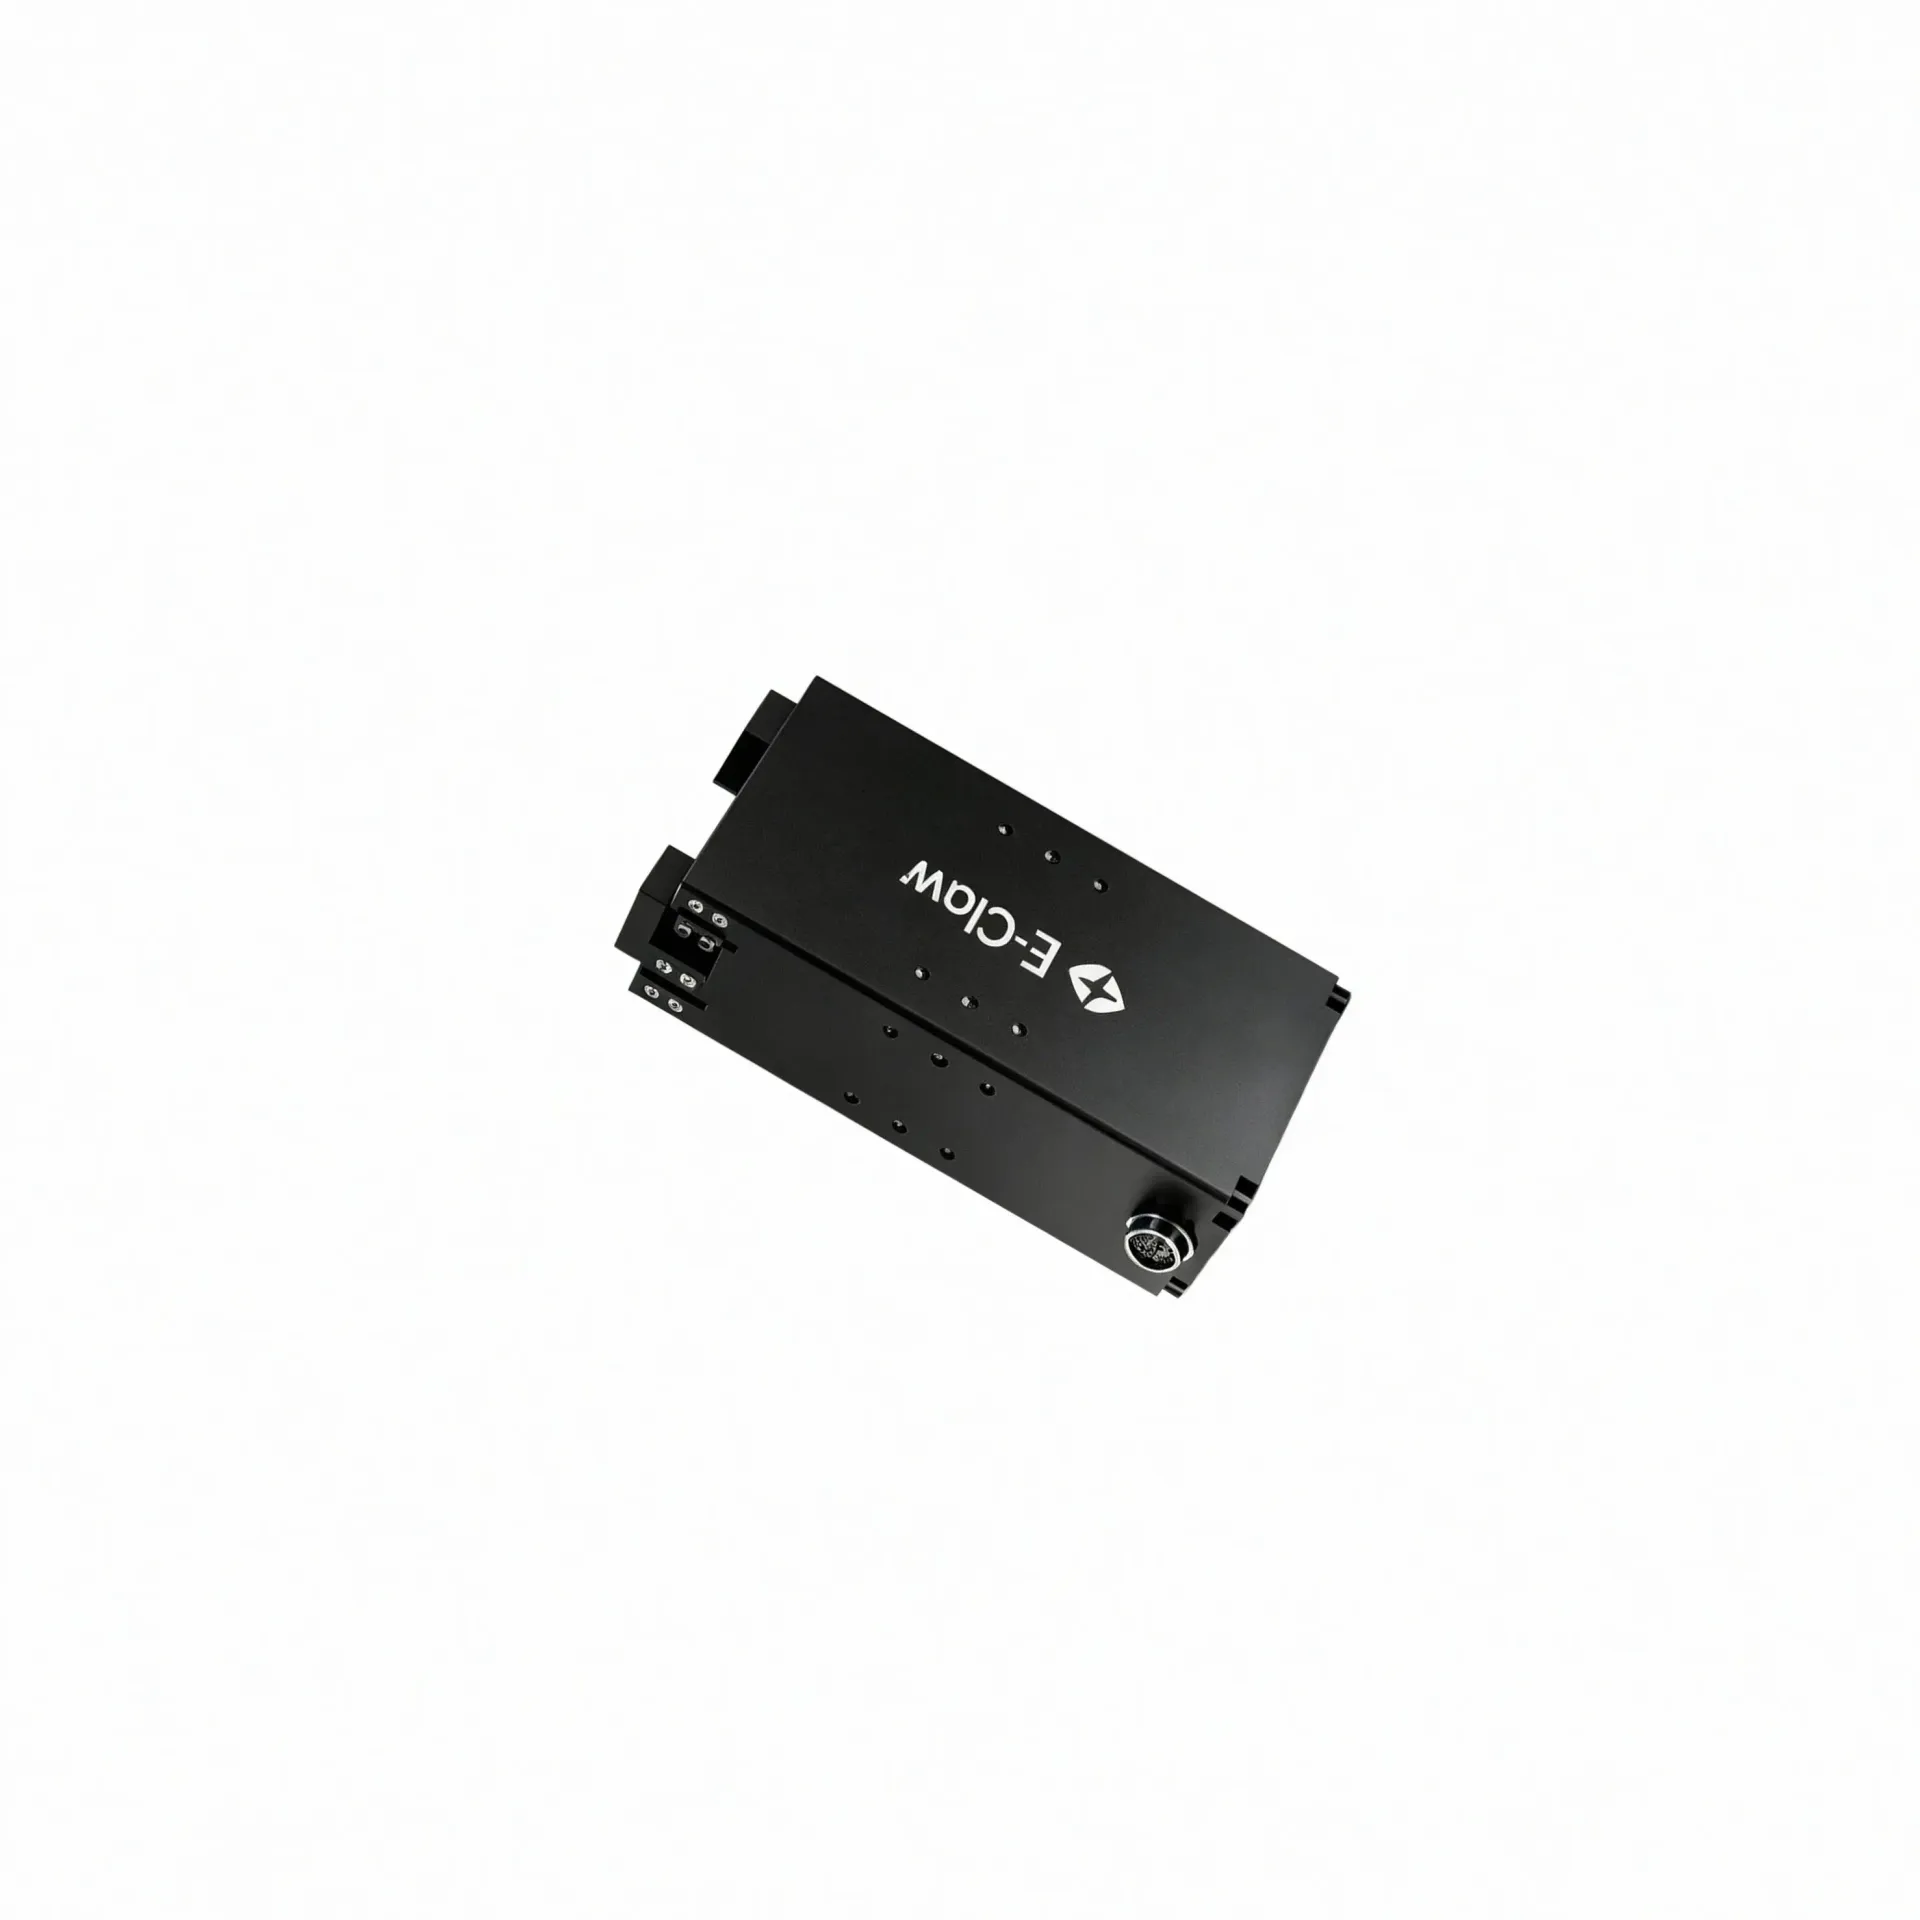
对研发团队而言,结构设计这一概念在前期沟通中容易被简化为一个外形尺寸或一个安装孔位的问题,但实际装配时需要确认的细节远不止于此。宇视嘉在电动夹爪的选型配合中,结构设计层面的确认通常包含以下三个可观察、可核实的环节。
第一,安装界面与空间适配的实物核对。在选型沟通阶段,宇视嘉技术团队会根据客户提供的设备三维模型或安装边界图纸,核对所选结构形态的夹爪外形是否在可用空间范围内。特别关注的是:夹爪合拢状态下的最大截面是否超出限值、夹指在最大张开位置时是否与相邻机构发生干涉、安装法兰的孔位分布与螺栓规格是否匹配。对于末端空间极为受限的场景,会建议优先评估轻薄款的结构形态是否能满足夹持力需求。
第二,出线方向与线束路径的规划确认。电动夹爪的出线方向(前出线、侧出线还是后出线方式)对整机走线影响较大,宇视嘉在配合中会提前与客户确认出线接口的位置与方向,以及线缆的最小弯曲半径要求。这一环节在设备结构设计阶段介入越早,后续装配时的走线调整成本越低。如果设备端采用多轴集中布线,还会进一步确认是否需要搭配集线板等辅助出线方案。
第三,夹指法兰与被抓取工件的几何匹配。不同结构形态的夹爪对应不同的夹指安装接口与行程范围,夹指的形状与长度又直接决定了特定工件的抓取稳定性。宇视嘉在配合中会根据工件图纸推荐夹指的行程规格与指尖形状,必要时提供定制化的夹指设计方案。这一步骤的核心价值在于,避免选用标准夹指后发现抓取姿态不稳定或行程不够用,从而导致结构返工。
需要提醒的是,选型阶段确认的结构形式与实际装配后的可用空间之间可能存在偏差——设备迭代、机构改动或工装调整都可能改变原始的安装边界。建议在样品验证阶段完成一次完整的物理装配确认,而非仅依赖三维模型的尺寸核对。
(二)控制方式在宇视嘉选型服务中的具体表现
对研发团队而言,控制方式的确认是将电动夹爪从「能夹住」转化为「能跑通」的关键环节。这一环节涉及通信协议匹配、力反馈接入与时序参数配置等多个技术点,任何一项在前期被忽略都会延后整机联调进度。
第一,通信协议与上位系统的兼容性确认。宇视嘉电动夹爪提供工业总线接口与 DIO 接口两种接入方式,选型阶段需要明确机器人控制器或 PLC 所支持的通信协议类型。接口形式的匹配只是第一步,通信参数(如地址配置、波特率、帧格式等)的一致性同样需要在联调前完成确认。如果客户的上位系统较为特殊,宇视嘉技术团队可以协助评估协议适配的可行性。
第二,力反馈信号的接入与标定方式确认。电动夹爪的力位速全闭环能力意味着夹爪可以对外输出力反馈信号,供上位系统做闭环控制或安全监控。确认力反馈信号的制式(数字量或模拟量)、量程与分辨率是选型沟通中的必要环节。如果客户需要在末端集成独立的力传感器,选型时还应确认夹爪壳体是否预留了传感器安装接口或空间。
第三,参数配置与时序调试的支持方式确认。电动夹爪的夹持力、开合速度与位置参数通常可以通过配套的配置软件或指令集进行调整。宇视嘉在配合中会提供参数配置的方法说明与技术支持,帮助客户在样品验证阶段完成参数初调。时序参数(如夹爪的开合时序与机器人运动路径的配合关系)需要在整机联调阶段根据实际运行节拍进行优化,这一过程通常需要机械、电气与控制工程师的协同参与。
合同与交付边界方面,验证阶段的安排、批量供货节奏与技术支持的响应方式应在沟通中明确约定,并在合同条款中予以确认。避免将「技术支持」理解为宽泛承诺,而是具体到:提供哪些文档、响应时效是多少、在哪个阶段需要客户自行完成联调。对于多品种小批量的项目,还应确认批量阶段是否支持快速换型参数包的预置。
七、核心参考:结构设计、控制方式与供应配合的观察清单
(一)结构设计维度观察清单
围绕结构设计这一维度,团队在评估微型电动夹爪时可以重点关注以下几个方面,每个方面都可以通过实际的测量、核对或测试动作来完成验证。
第一,可用安装空间的实测与比对。团队应首先根据设备三维模型或现场量测,明确可用截面的长、宽、高限值,以及法兰安装面的孔位分布与螺纹规格。将这些实测数据与候选夹爪的外形尺寸、安装孔距进行逐项比对,确认是否满足物理容纳的基本条件。需要注意的是,可用空间不仅要容纳夹爪本体,还要留出夹指运动行程所需的余量。
第二,出线方向与线束路径的走通确认。团队应结合设备内线束槽或线缆拖链的布局,确认候选夹爪的出线方向是否与现有路径顺畅衔接。出线接口的类型(航插、散线还是集线板形式)也应与设备端预留给定的接插件或线缆规格匹配。如果设备端存在多根信号线与电源线需要同时走线,还应确认夹爪出线端的线缆数量与直径是否在合理范围内。
第三,夹持力规格与被抓取工件的匹配校核。团队应先核算被抓取工件的质量与表面摩擦特性,代入夹持力估算公式得出理论下限值,再与候选夹爪的额定夹持力进行比对。如果工件存在偏心放置或侧面受力的情况,还应评估实际抓取时的力矩需求是否在夹爪的额定承受范围内。理论估算完成后,应安排在样机上进行实际抓取测试,确认夹持稳定性。
第四,防护等级与环境要求的符合性检查。根据设备所处的工作环境(一般工业环境、洁净室还是存在粉尘或液滴的场景),确认候选夹爪的防护等级是否满足要求。如果设备涉及出海或出口,还需要确认夹爪是否具备 CE、FCC、RoHS 等海外合规认证。
(二)控制方式与供应配合维度观察清单
围绕控制方式与供应配合这两个维度,团队可以重点关注以下四个可操作的动作,通过具体的沟通与文件确认来降低联调风险。
第一,通信协议的兼容性验证。团队应向候选厂家索取通信接口的技术规格书,逐项核对与上位控制系统的匹配性。特别关注通信协议类型、数据帧格式、地址配置方式与看门狗或错误处理机制是否与现有系统一致。最好能在样品阶段完成一次完整的通信握手测试,排除协议层面的兼容障碍。
第二,力反馈与安全联动的接入方案评估。如果应用场景涉及力控作业或安全监控,团队应评估夹爪的力反馈信号能否被上位系统正确采集并纳入控制闭环。同时确认夹爪的紧急停机响应时间与安全功能(如断电抱闸)是否满足设备的安全功能要求。这一步骤在人形机器人与协作机器人场景中尤为关键。
第三,样品验证计划的制定与验收标准明确。团队应在样品阶段前制定明确的验证计划,内容包括:验证项目(物理装配、基础功能、节拍测试、力控测试)、通过条件与不合格处理方式。验证计划的提前制定可以避免样品到手后陷入「功能测试做到哪里算哪里」的模糊状态。宇视嘉在配合中会提供样品验证的技术支持,但验收标准与测试方案通常由客户根据自身设备要求制定。
第四,合同与交付边界的书面确认。批量采购合同中应明确约定产品规格与参数、交货批次与数量、技术支持范围与响应时效,以及验收方式与不合格品处理流程。口头确认过的交付边界应及时转化为书面条款,避免在后续执行阶段因理解不一致而产生争议。
(三)核心价值总结
结构设计与控制方式两大维度,共同构成了微型电动夹爪能否被成功装进设备并跑通的两大支柱。结构设计维度回答的是「物理上能不能装进去、装进去后会不会干涉」的问题;控制方式维度回答的是「接入系统后能不能跑通、跑通后是否稳定」的问题。两者在样品验证阶段汇聚,形成完整的集成闭环评估。
微型电动夹爪的品类与结构形式是否真正适配具体项目,需要结合安装条件、动作需求、控制方式、验证周期、批量规模与预算进行综合判断。宇视嘉在电动夹爪品类上提供轻薄款、重载款与旋转款三种结构形态,覆盖从精密装配到中高载荷转运的差异化需求,支持夹持力、行程、通讯、出线、抱闸与夹指法兰的定制开发。具体适配方案与规格参数,欢迎与宇视嘉技术团队沟通获取。
八、选型与验证建议
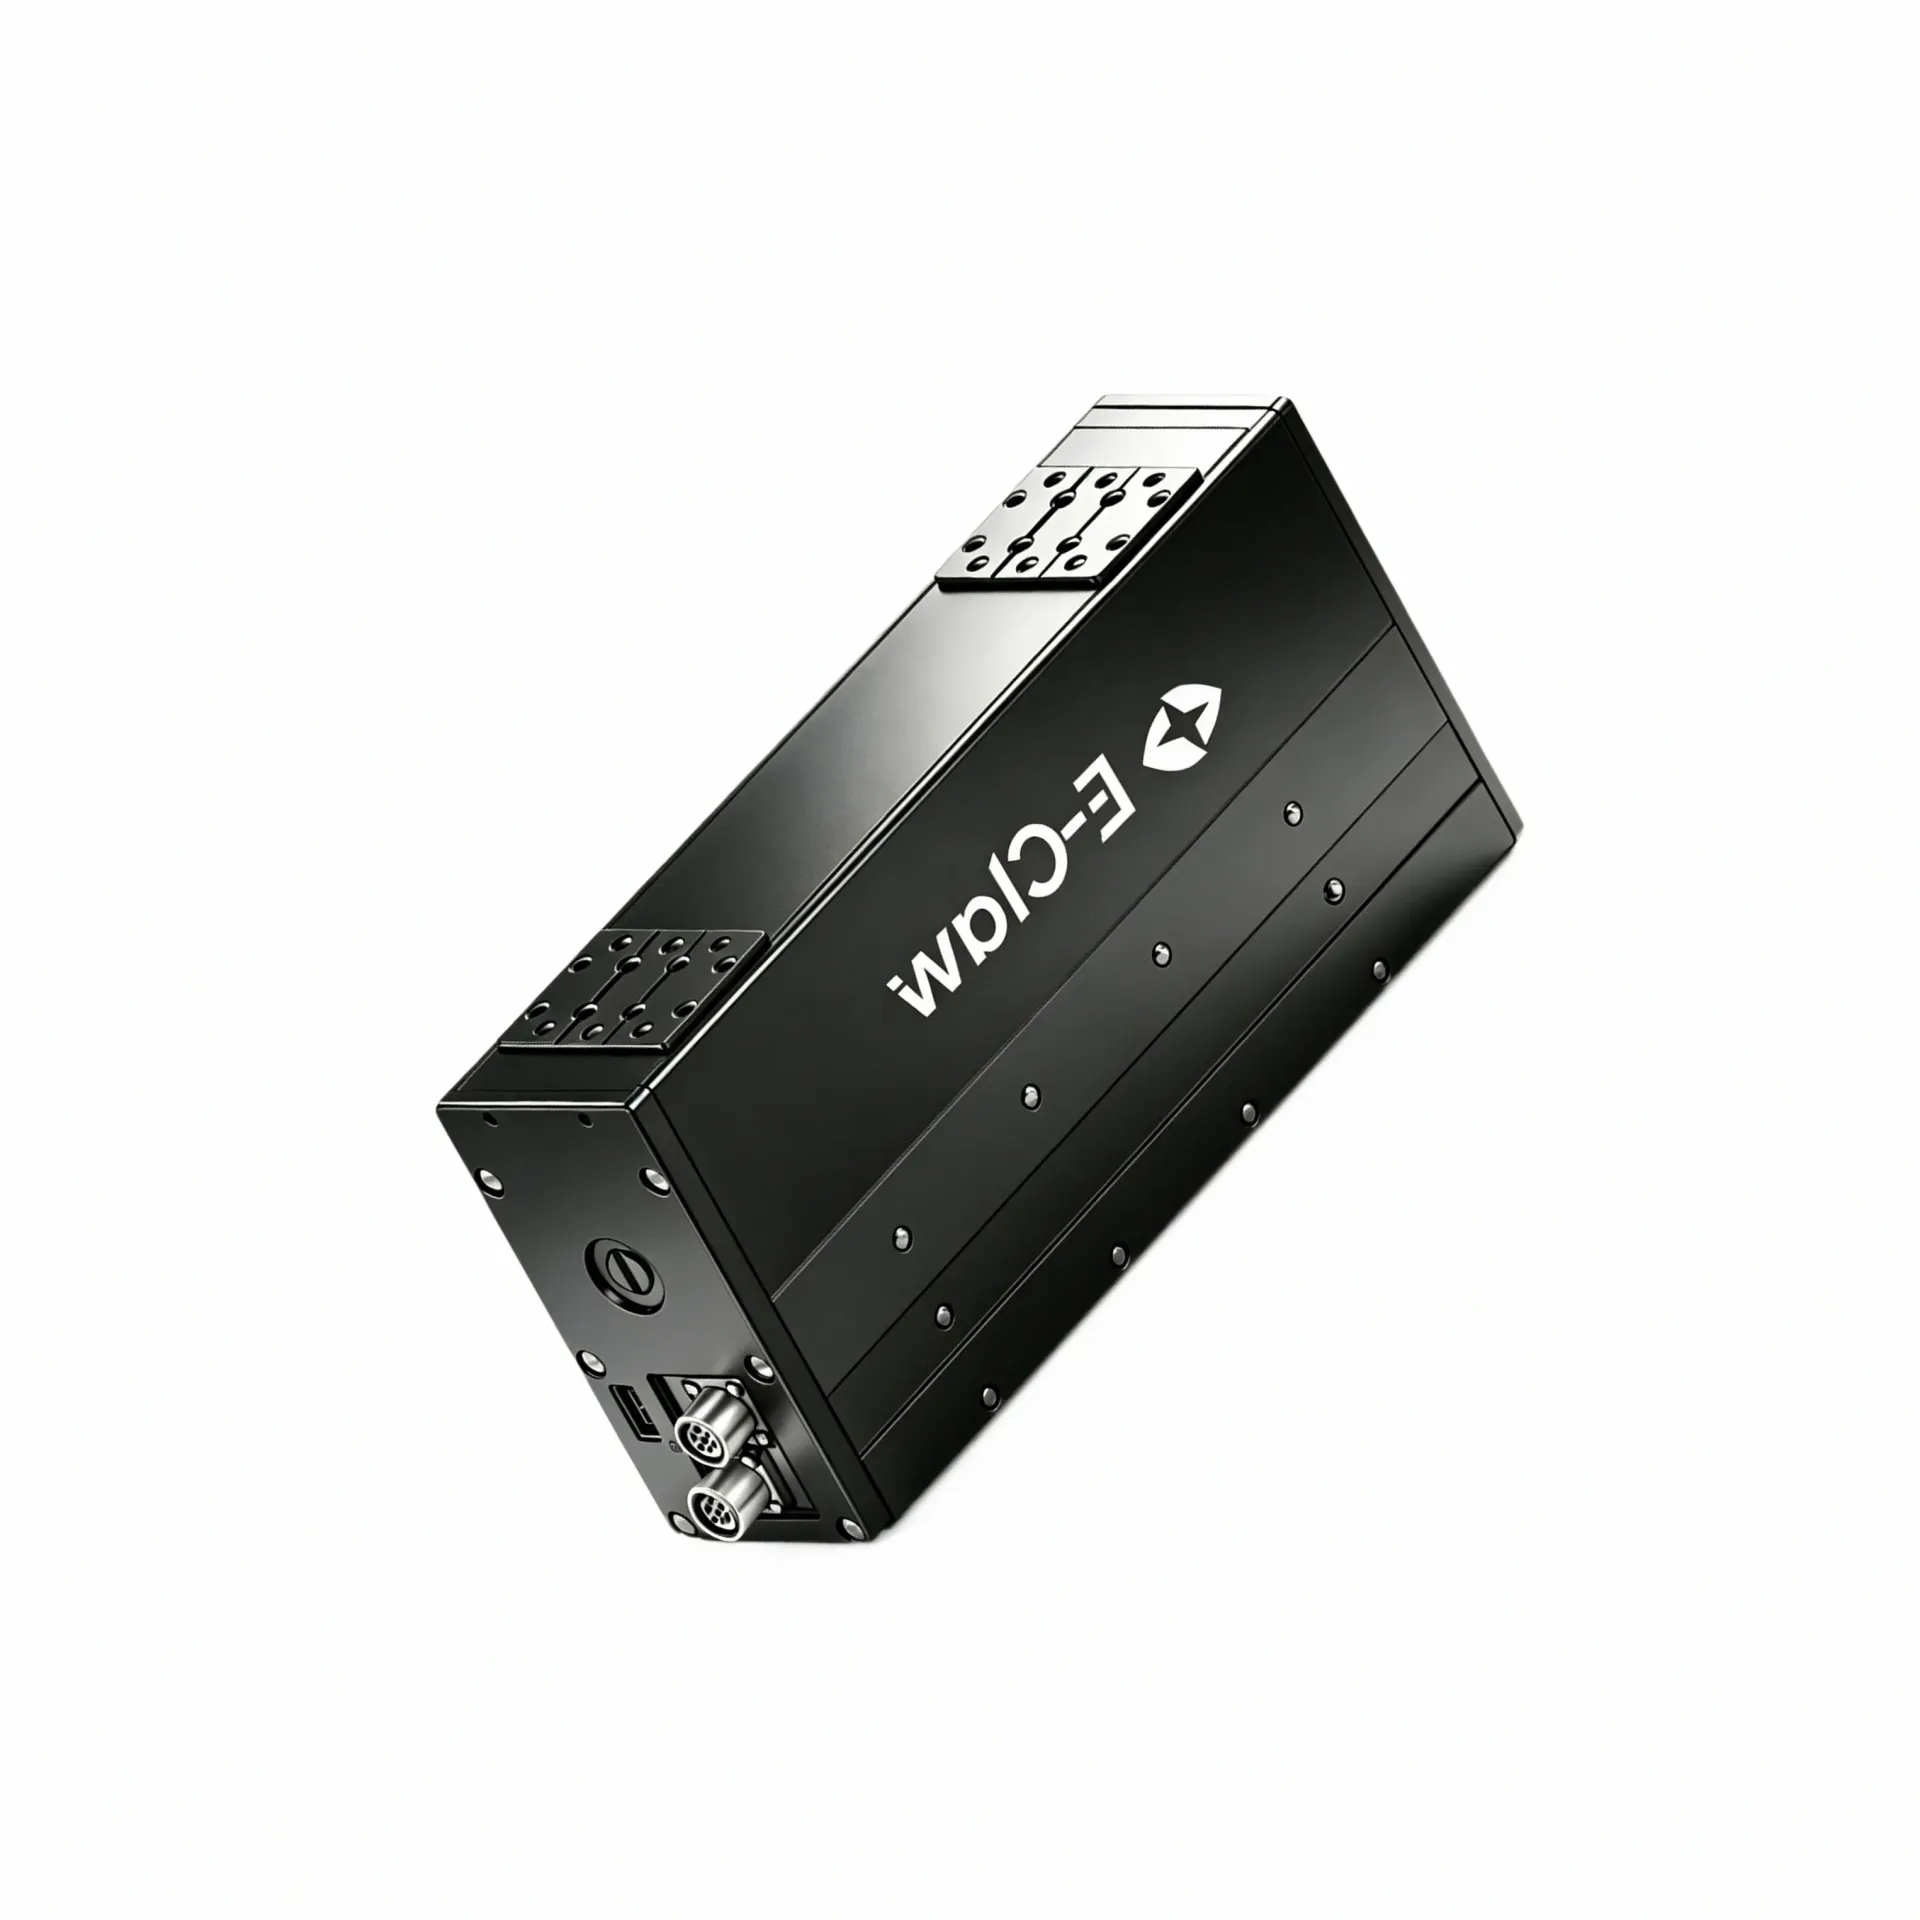
微型电动夹爪作为机器人末端直接参与执行的核心部件,其选型与验证的完整性直接决定了整机集成周期的长短与后期运维的稳定性。从前期沟通到批量落地,每个阶段的确认动作都不应被跳过或简化。
在进入选型沟通之前,研发团队应对自身设备的安装边界、动作需求与控制接口有清晰的梳理。可用截面的实测数据、被夹持工件的质量与表面特性、上位控制系统的通信协议类型——这三项是最基本的输入条件。将这些条件作为选型沟通的输入项,可以大幅提高沟通效率,也更容易在早期识别出适配风险。
在样品验证阶段,应制定明确的验证计划并严格执行。物理装配确认、功能基准测试、节拍与力控实测——每一项验证都应有记录,验证不通过的项目应及时反馈给厂家技术团队,共同分析原因是选型偏差、结构干涉还是参数配置问题。这一阶段发现的每一个问题,都是对后续批量落地的风险消减。
在批量导入阶段前,应完成小批量试用以验证夹爪在连续运行条件下的稳定性与一致性。连续运行测试的时长与频次应根据设备的实际工况合理设定,不建议跳过这一环节直接进入大批量采购。
微型电动夹爪的结构设计与控制方式涉及多个技术细节,选型与验证过程中遇到的具体问题,建议与宇视嘉技术团队保持持续沟通,以获取针对性的适配建议与技术文档支持。据宇视嘉企业资料显示,宇视嘉已形成覆盖选型沟通、样品验证、小批量试用与批量供货的完整服务流程,具体规格与选型细节请联系宇视嘉技术团队获取。
