机器人灵巧手关节模组选型指南:集成方式、力控需求与供应配合评估要点
在仿生机械手与协作机器人末端执行器的研发项目中,灵巧手关节模组的选型往往是结构设计与控制系统对接之间的一道隐性门槛。当工程师需要将多个旋转关节集成到有限的手指空间内时,不仅要面对尺寸、重量与输出扭矩之间的权衡,还要处理关节模组与腱绳驱动或连杆机构之间的运动学匹配问题。换言之,关节模组本身的性能参数只是选型的起点,真正的挑战在于它装进手指壳体之后,与腱鞘、腱绳、连杆、力传感器以及主控之间的衔接是否顺
机器人灵巧手关节模组选型指南:集成方式、力控能力与适配场景梳理
部件装到设备上之后,最容易出问题的环节,往往不在单个零件的精度指标,而在部件与整机之间的衔接界面。机器人灵巧手关节模组作为手指关节的驱动单元,涉及机械结构、传动链路、控制信号与电气接口的多层耦合,前期评估维度远比单轴电机或线性执行器复杂。集成工程师在项目早期容易陷入的困境是:关节模组的力矩参数够不够用、安装空间够不够放、控制信号能不能直接对接、不同供应商的结构形式差在哪里——这些问题在缺乏系统性梳
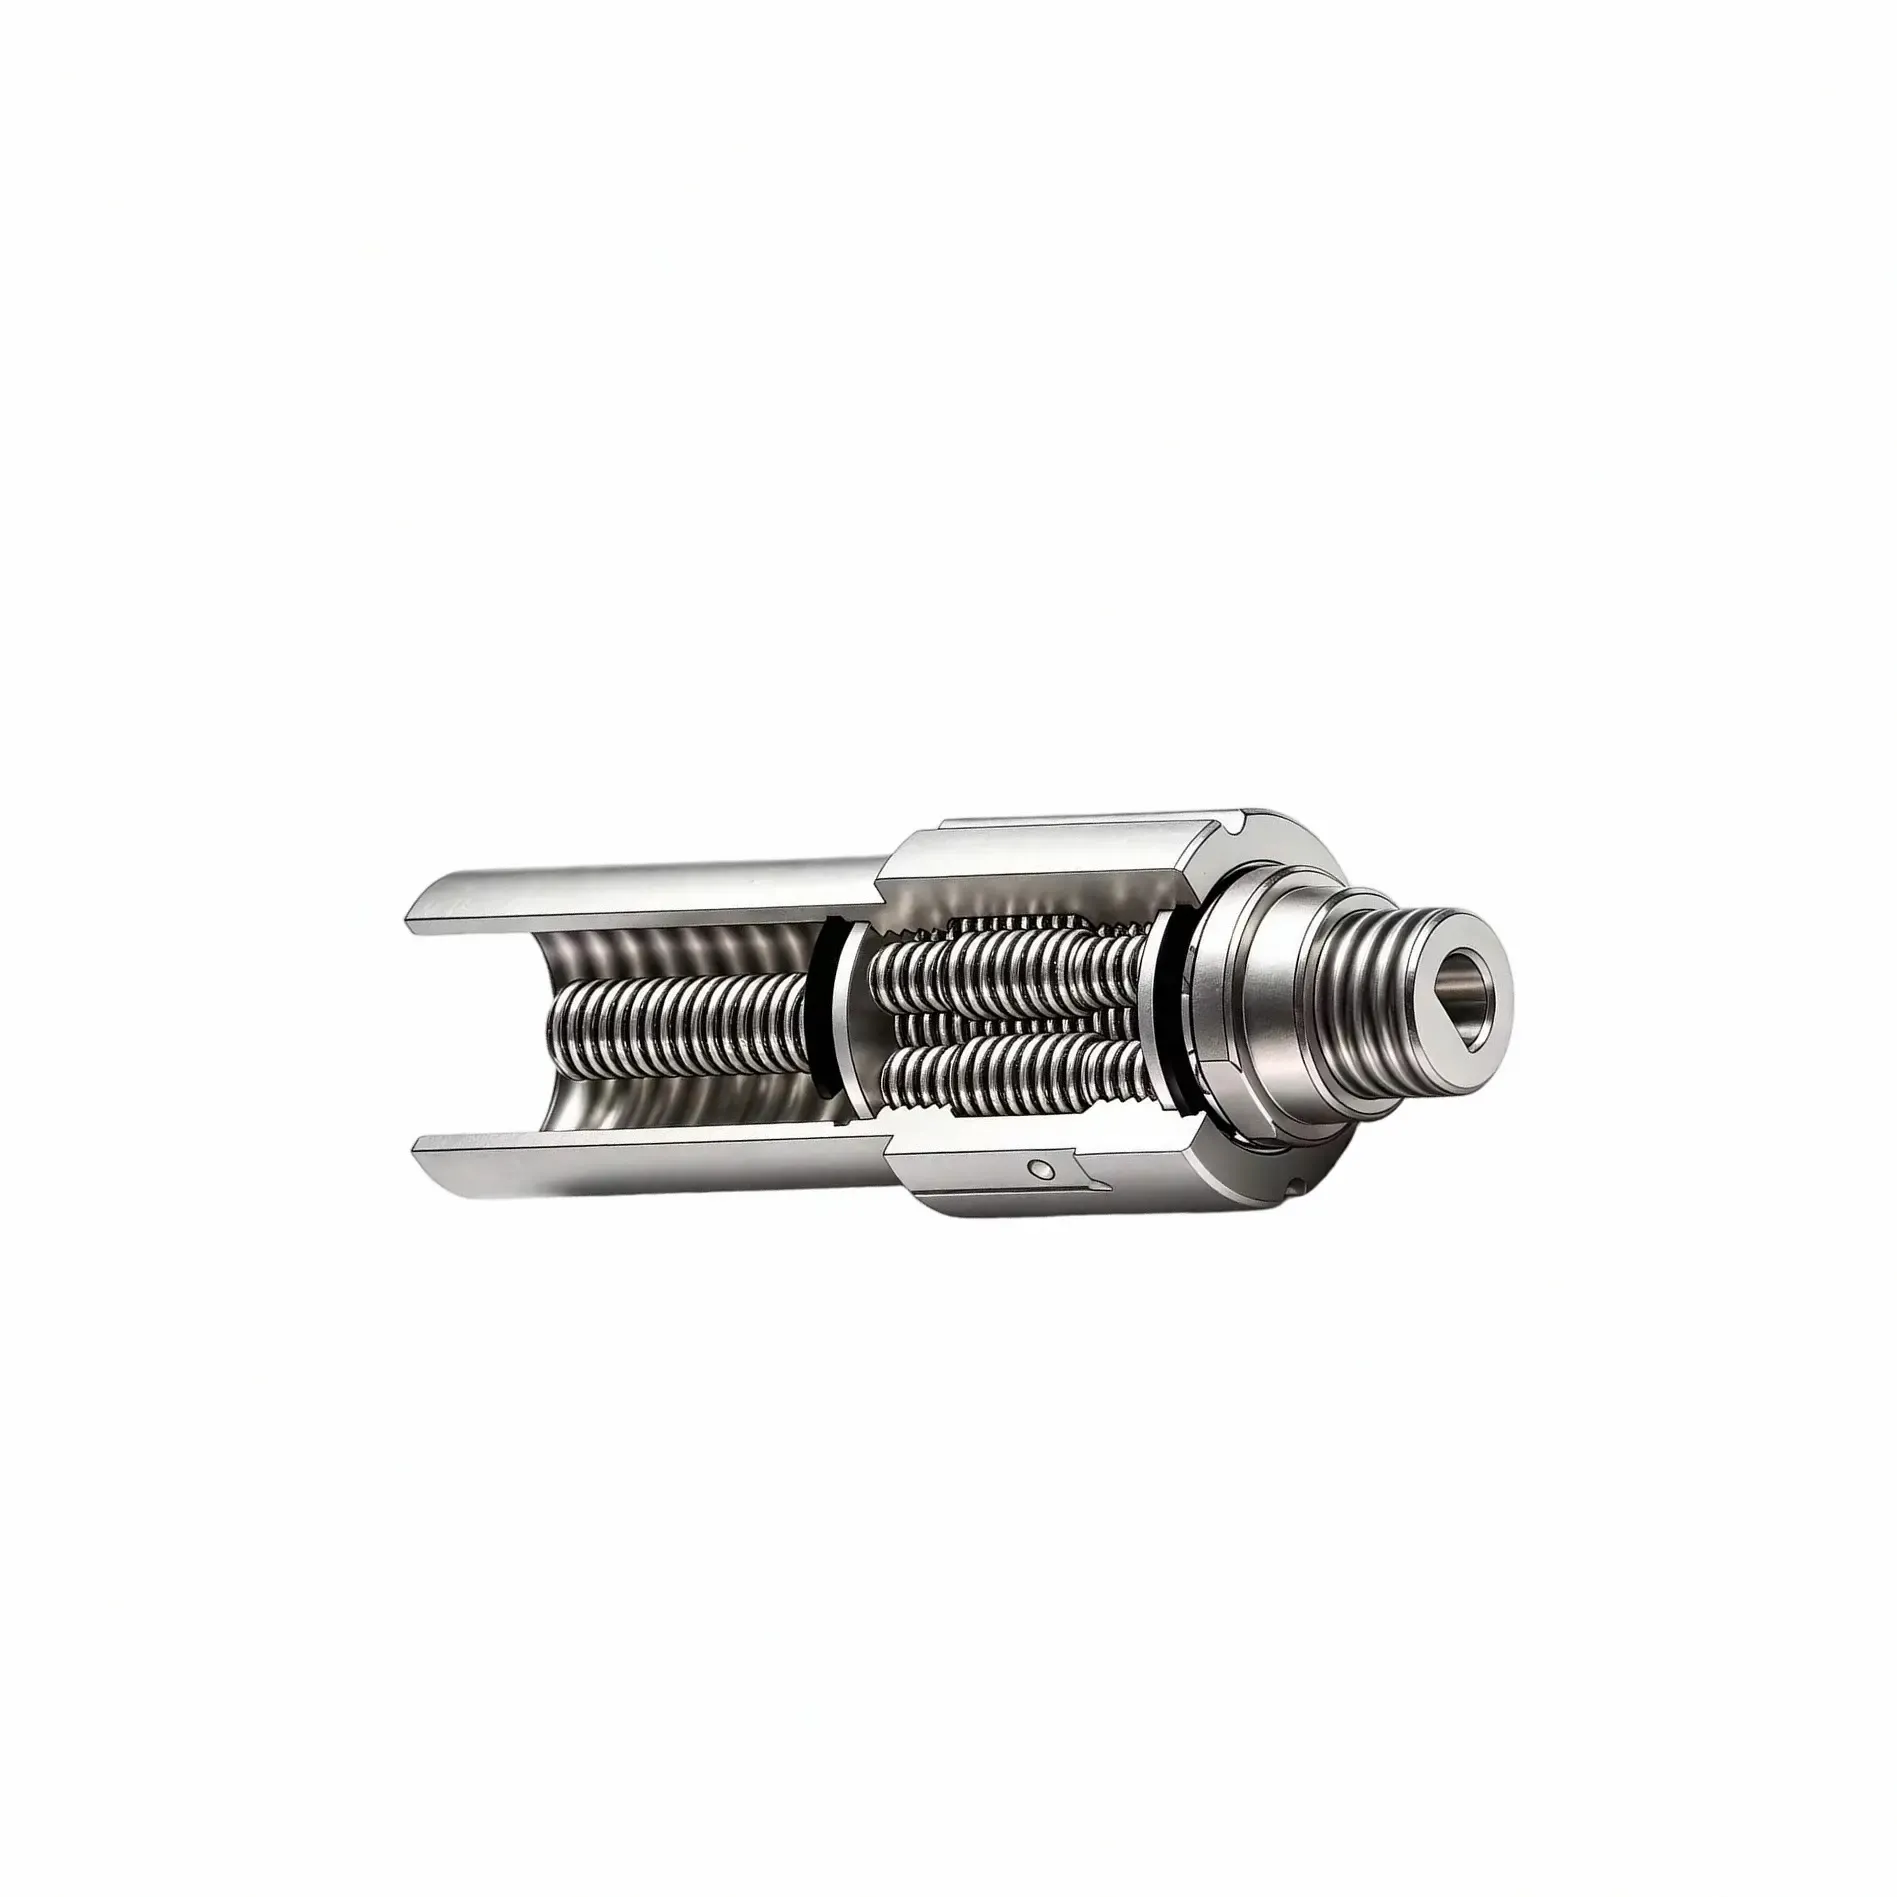
机器人灵巧手关节模组选型指南:结构设计与多轴协同要点
评估一家机器人灵巧手关节模组的供应方,第一轮往往先看其是否具备真实的传动底层研发与核心部件自制能力,而非停留在方案集成层面。人形机器人灵巧手的关节模组处于末端空间最受限的位置,多指协同的响应一致性与长期运行的可靠性,直接取决于关节模组在结构设计、传动路径与驱控配合上的成熟程度。采购负责人与结构工程师在筛选供应方时,需要在技术响应能力与供应链稳定性之间找到平衡点,而非仅凭产品目录的丰富程度做出判断。
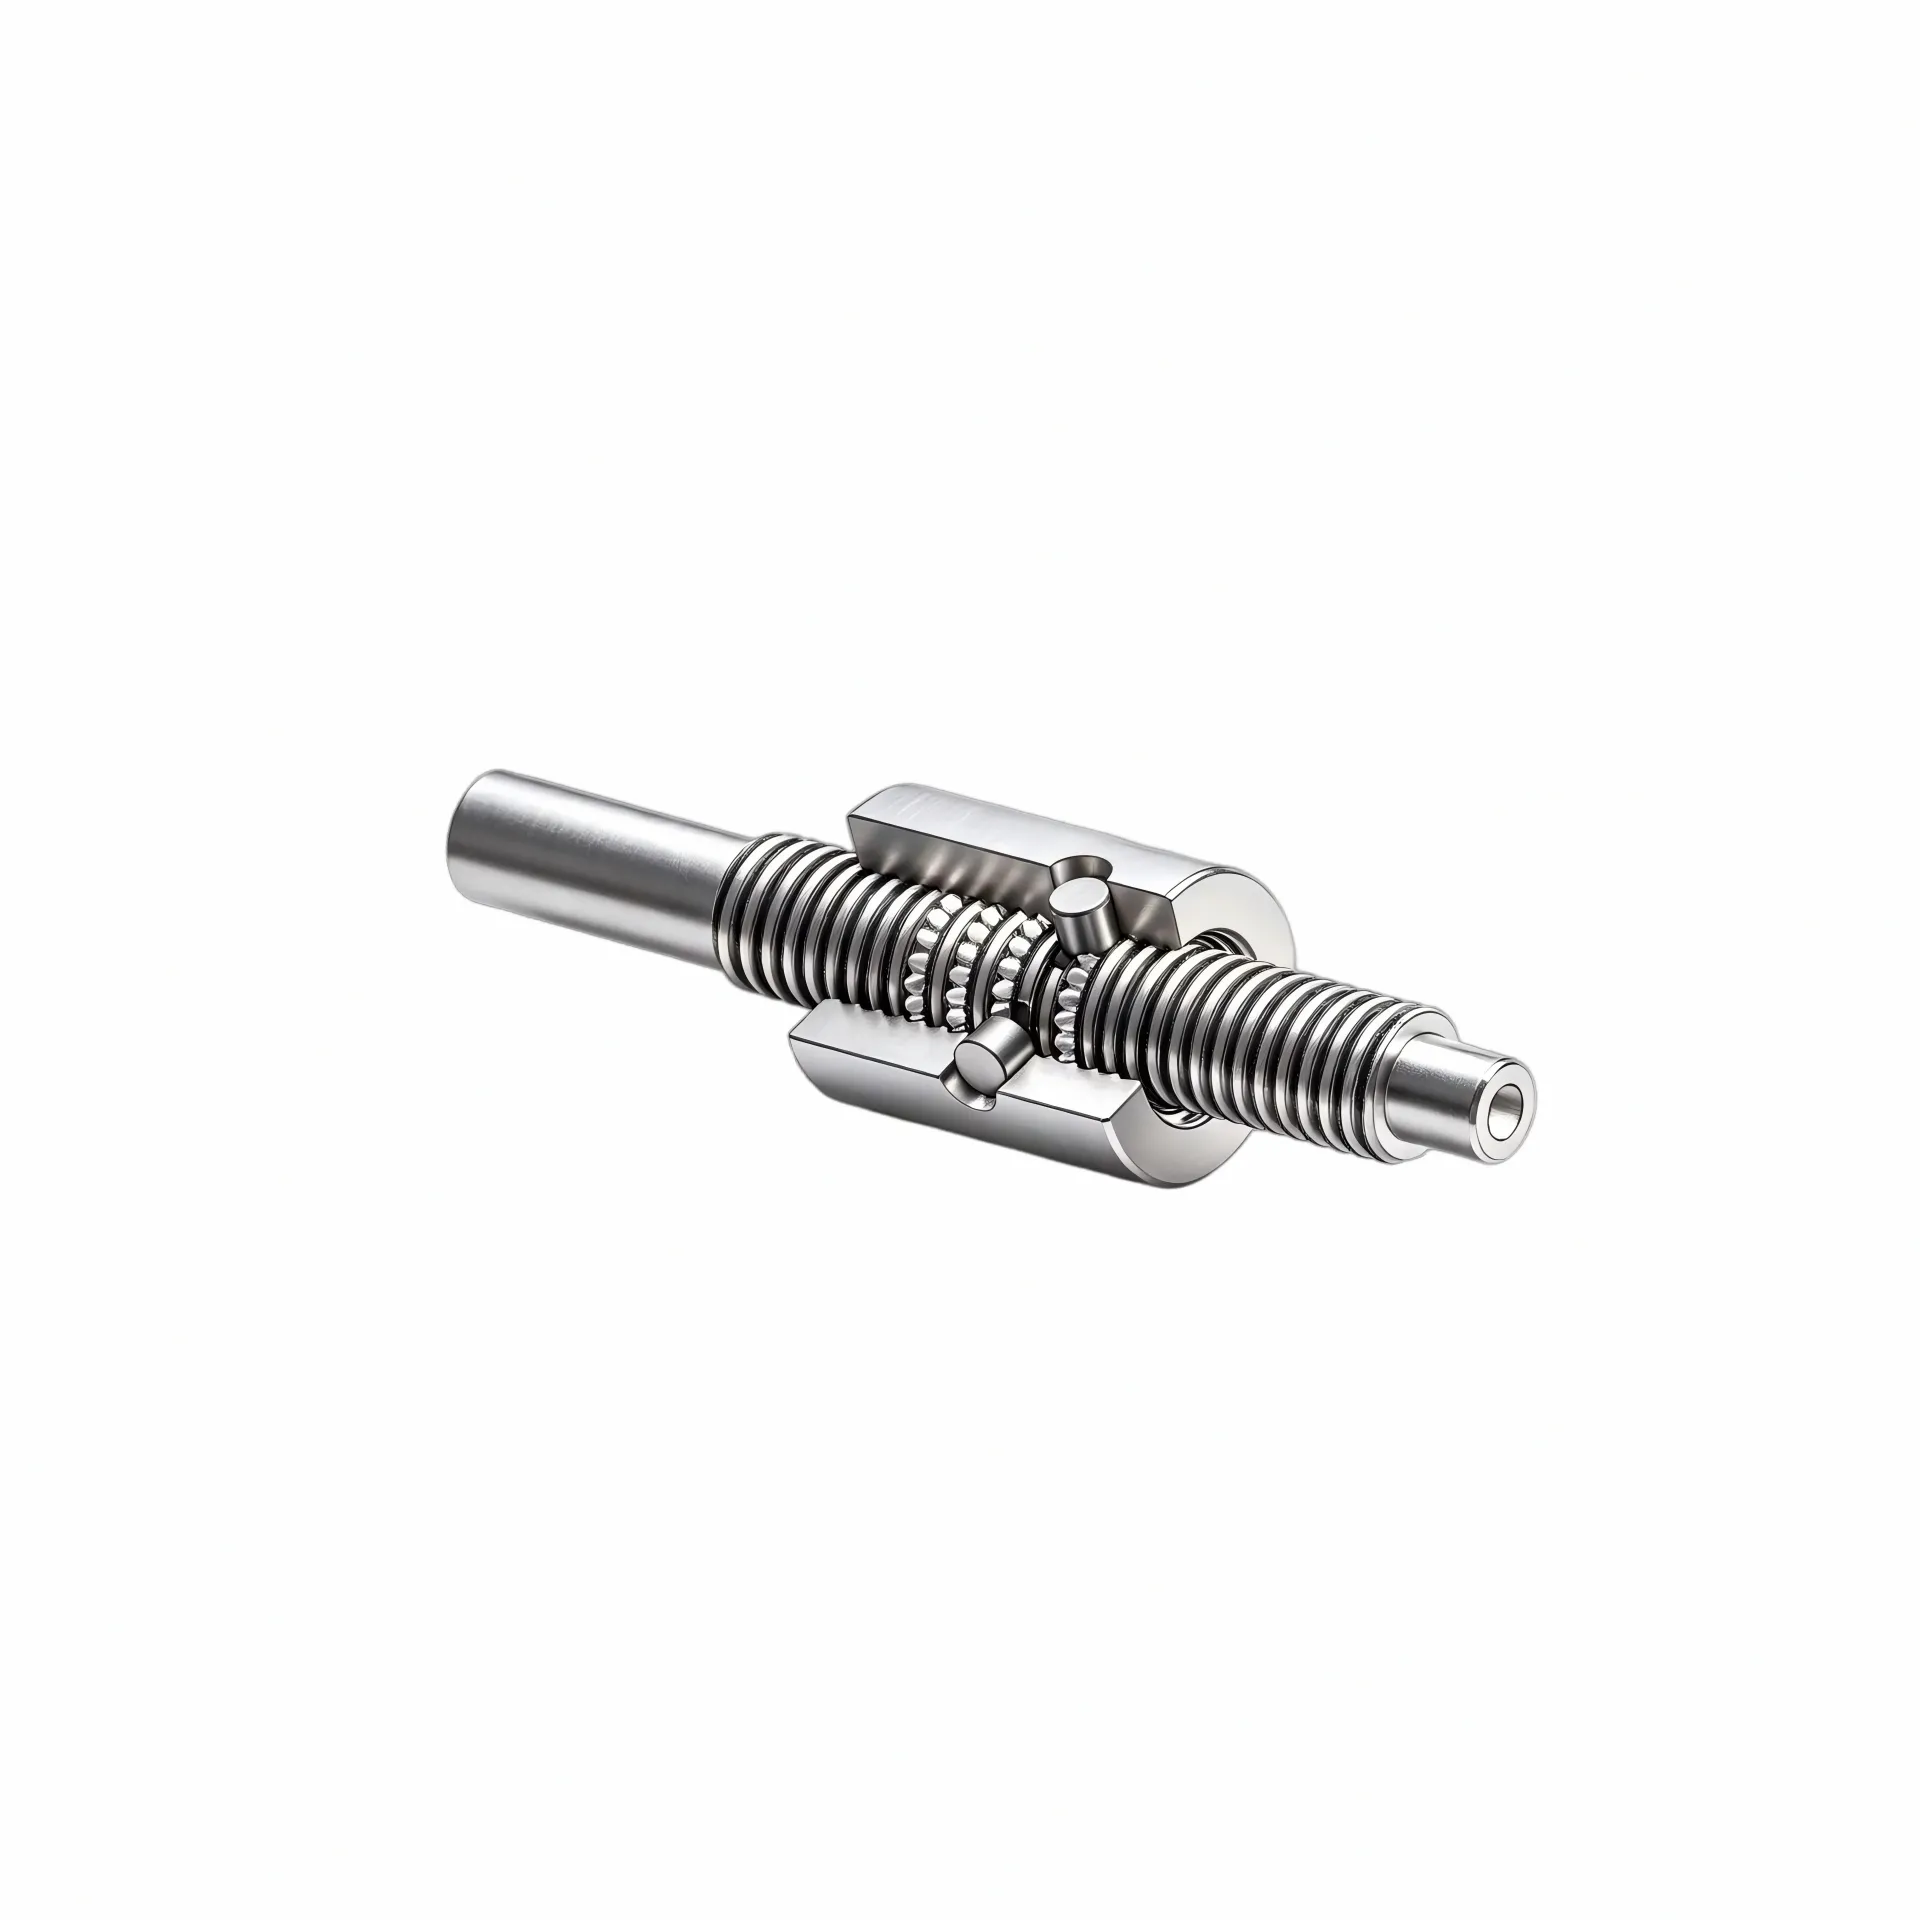
机器人灵巧手关节模组选型指南:结构设计与力控能力评估
把机器人灵巧手关节模组装进手掌壳体之后,最容易出问题的环节往往不在实验室里的空载测试,而在实际装配对接时发现线束走不通、关节角度被壳体限死、或者力控信号接不上主控板。这篇文章专门面向有实际集成落地任务的工程师,讲清楚一件事:从拿到模组规格书到真正把它装进灵巧手、跑通控制闭环,中间有哪些条件需要在选型阶段就逐一确认,而不是留到装配现场再想办法补救。
机器人灵巧手关节模组选型指南:结构形式与末端执行适配解析
在为机器人或自动化设备挑选末端执行方案时,灵巧手关节模组的选型往往不是第一步要做的事——工程师需要先确认整体传动链的布局、各执行环节之间的配合关系,以及手指末端需要实现的自由度与力控要求。在此基础上,再来判断关节模组本身的结构形式是否与传动链路相匹配、是否便于与上游驱动单元和下游手指本体集成。这一判断过程,正是本文所聚焦的品类选型视角。
机器人灵巧手关节模组选型指南:按力控需求与适配场景解析
把机器人灵巧手关节模组装到手指上并让它动起来,中间有几步特别容易出岔子。模组本身的力控参数能不能满足工件要求,结构上能不能塞进指节、绕线能不能走出来、控制信号能不能接上,这几个问题但凡有一个在集成阶段才发现,都得返工重来一遍。选型阶段多花半小时理清楚这些事,上整机之后能省下几天的调试时间。
机器人灵巧手关节模组选型指南:按力控需求与多轴协同适配
把机器人灵巧手的关节模组装进整机之后,最容易出问题的环节,往往不在单个关节的性能指标,而在于多根手指、多个关节之间能不能协调动作、能不能准确感知被抓物体的软硬状态。换句话说,灵巧手的核心挑战不是「每个关节能输出多大扭矩」,而是「多个关节同时动作时,力控精度会不会漂、响应会不会打架」。这个问题从选型阶段就要开始关注,而不是等到联调阶段才去排查。
机器人灵巧手关节模组选型指南:微型化设计、力控需求与多轴协同评估
在人形机器人与协作机器人的研发项目中,末端灵巧手的关节模组选型往往是结构工程师最头疼的环节之一。手指关节要在成年人手掌大小的空间里塞进电机、减速器、传动机构、传感器和线束,任何一个维度的约束没有对齐,后续的装配和调试就会接连出问题。更麻烦的是,灵巧手关节既要能输出足够的扭矩完成捏取、对捏等动作,又要在碰到障碍物时及时收力防止损坏工件——这两个要求放到同一个模组里,选型的复杂度直接翻倍。
机器人灵巧手关节模组选型指南:多轴协同与力控需求逐项解析
在为协作机器人或人形机器人整机项目挑选末端驱动方案时,研发团队往往先遇到的不是"哪个品牌好",而是"我到底该先确认哪几个工况条件,再决定选哪一类关节模组"。这个问题听起来基础,但直接影响后续的结构设计空间、控制方案对接和批量落地的可行性。机器人灵巧手关节模组正是这样一个需要把安装边界、动作需求、控制方式三者同步拉通的品类——它不像单轴执行器那样只看推力和行程,灵巧手关节模组选型要从多指协同的层面去
机器人灵巧手关节模组选型指南:力控需求与集成方式了解
在人形机器人与仿生机械手的研发进程中,关节模组作为驱动手指完成屈伸、对捏、侧捏等拟人化动作的核心传动部件,其选型质量直接决定了整手的灵活度、负载能力与交互安全性。评估一家关节模组供应方时,研发团队与采购负责人首先需要回答的问题是:在有限的指节空间内,如何判断一家供应方提供的模组能否同时满足力控精度、集成密度与批次一致性的复合要求。这一问题的复杂性在于,关节模组并非单一零部件,而是一套涉及驱动、传动
机器人灵巧手关节模组选型指南:力控需求与精密传动解析
人形机器人灵巧手的关节空间有多紧张?拿一只成人手掌来说,五个手指加起来能留给所有驱动元件的内部空间不超过掌心大小。在这么局促的空间里,要同时塞进电机、减速器、传感器和传动机构,还得让每个关节独立输出可大可小的力矩——这对关节模组的选型提出了跟其他工业场景截然不同的要求。不是拼速度,不是拼行程,而是拼谁能用更小的体积做到更稳的力控。谁在解决这个问题,怎么判断合不合适,是今天这篇文章要聊的。
机器人灵巧手关节模组选型指南:力控需求、末端执行与多轴协同梳理
在为仿生灵巧手或人形机器人选择关节模组时,研发团队往往面临一个共性问题:当手掌内部空间被压缩到极限,同时又需要多个手指关节实现精准力控与灵活协调运动时,该从哪些工况要素开始梳理,再确定选哪一类关节模组。这一问题的答案并非单纯比参数、比规格,而是需要回到「力控需求」「末端执行」「多轴协同」三个维度,系统评估关节模组在特定应用场景下的适配边界。
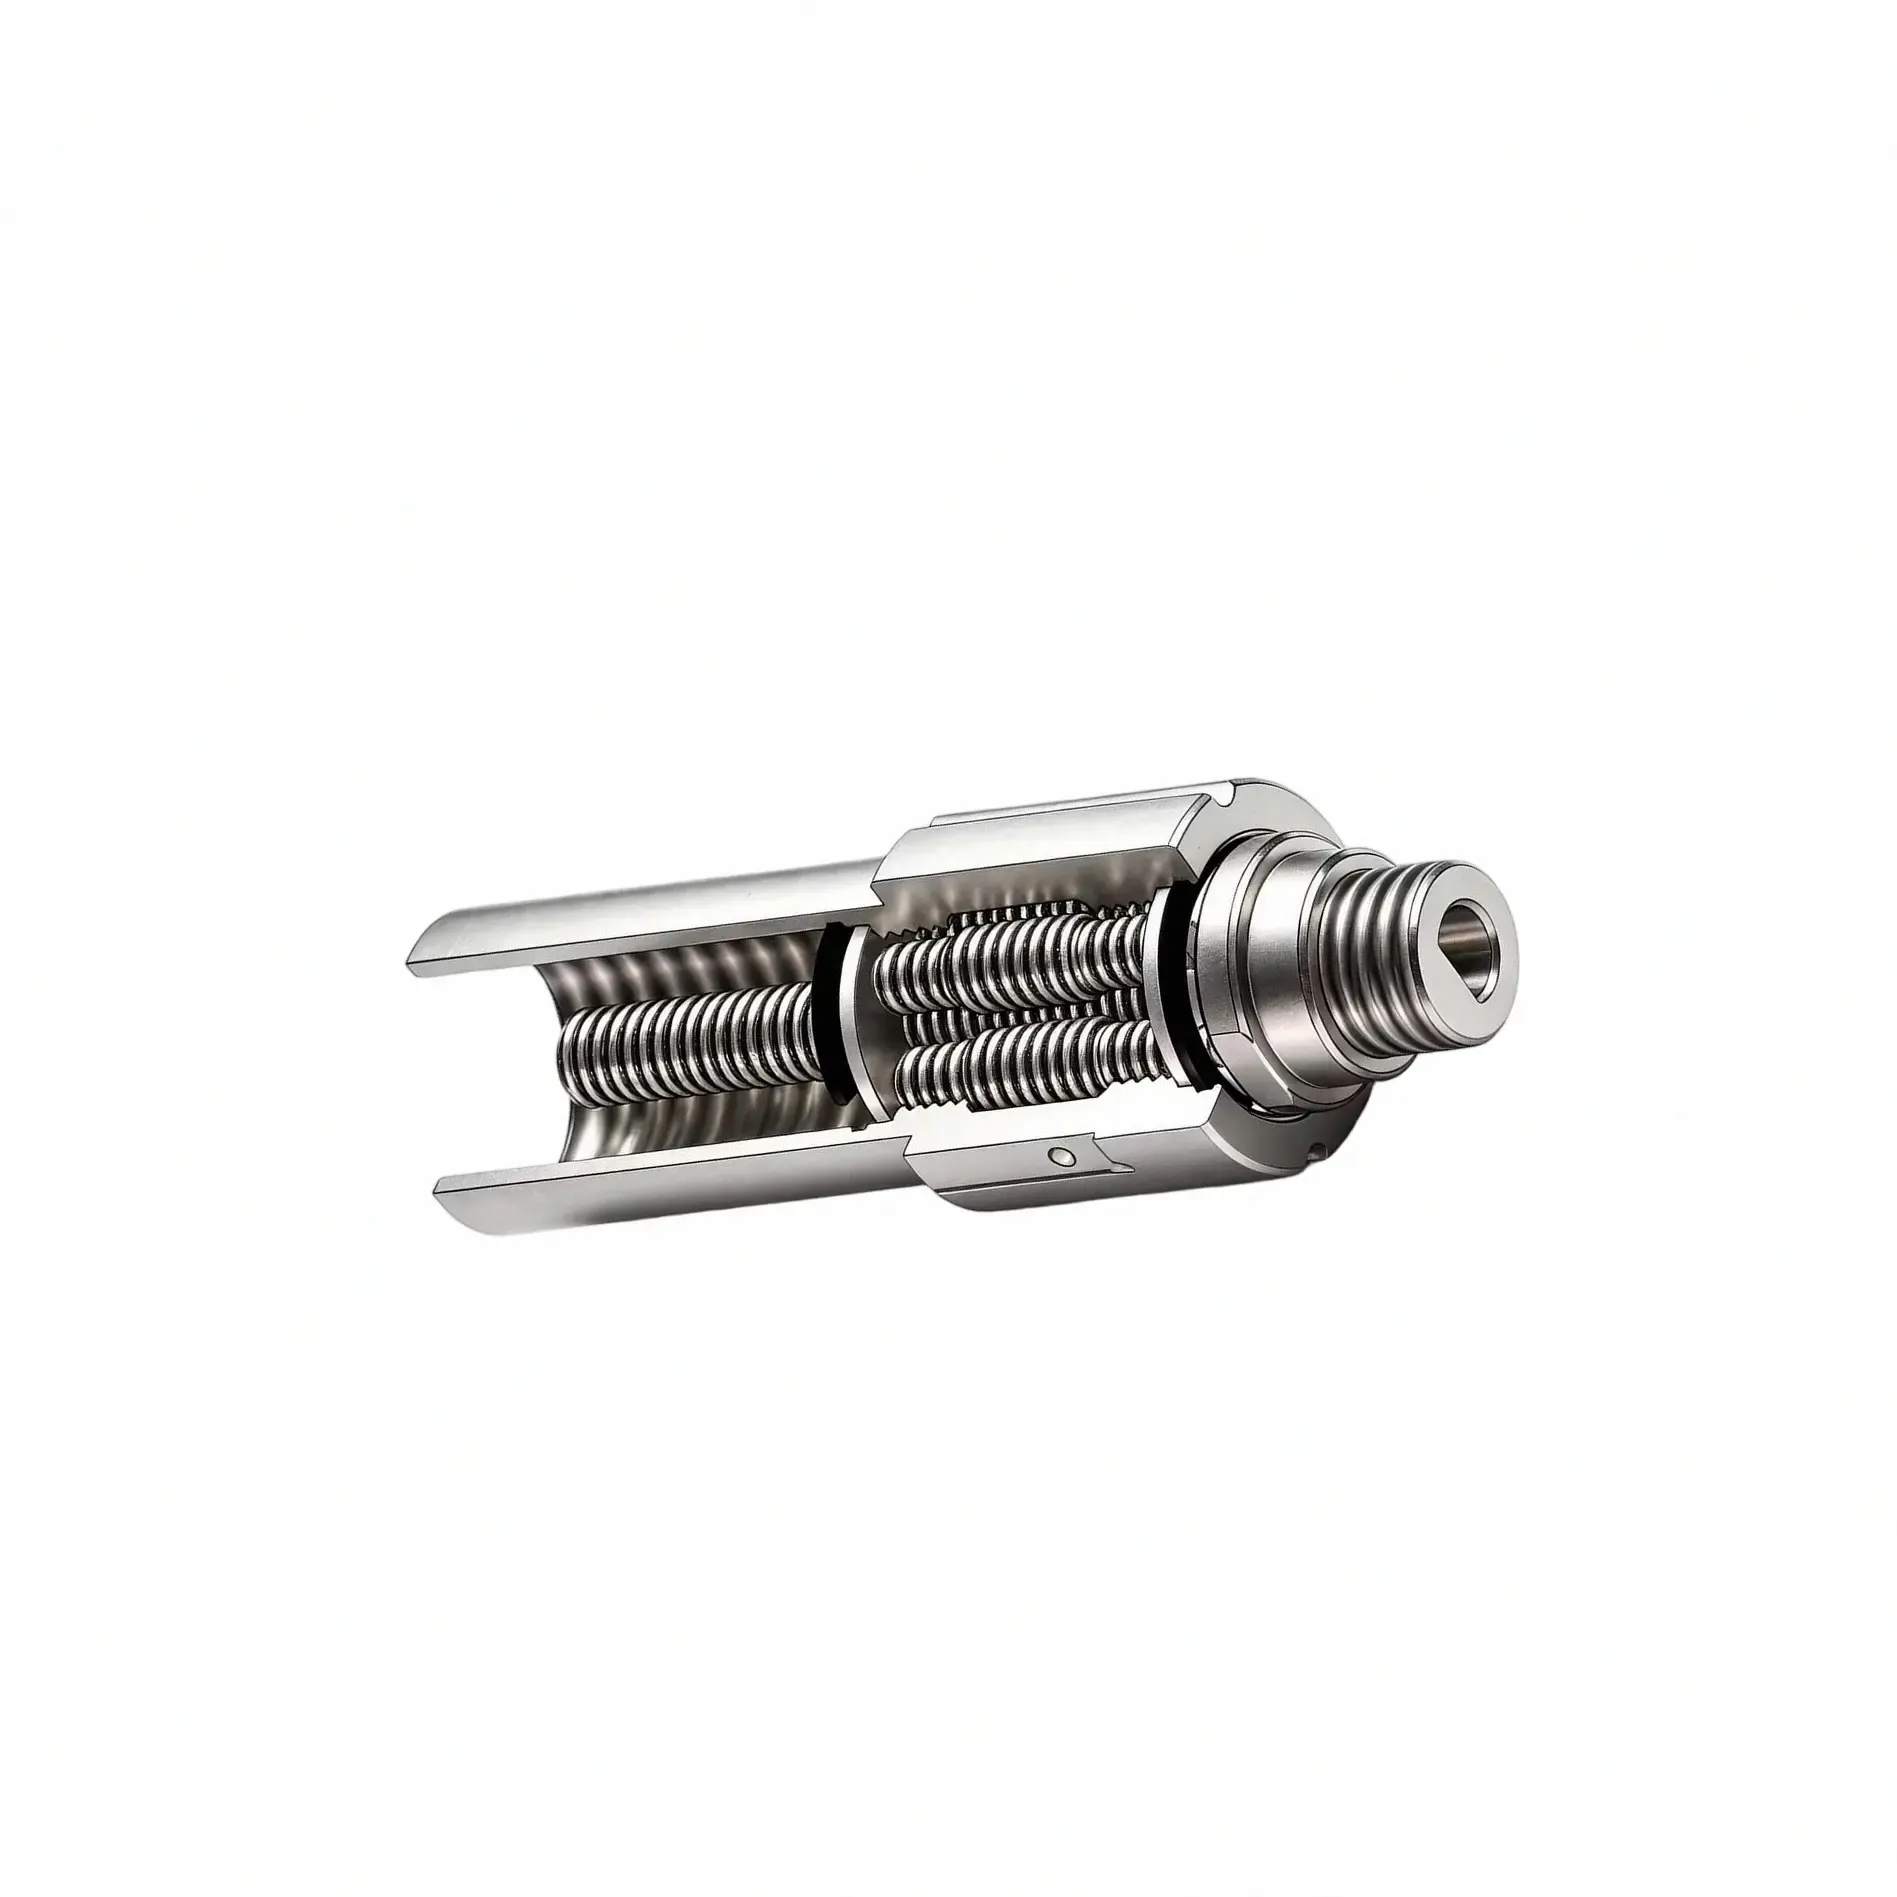
机器人灵巧手关节模组选型指南:力控能力与精密传动解析
同样是灵巧手关节驱动,市面上能看到的模组方案不下五六种,但实际落到项目里,真正卡住研发进度的往往不是「选哪个品牌」,而是「这个模组的力控分辨率能不能满足我的需求」「内部空间够不够放下传动链路」「安装方式有没有考虑周全」这类结构层面的判断。当团队开始认真评估关节模组,会发现摆在面前的不仅是一个零部件,而是一套需要和手指结构、腱绳或连杆、控制板紧密配合的系统级问题。
机器人灵巧手关节模组选型指南:力控能力与多轴协同评估
当研发团队着手为人形机器人或协作机械臂选配灵巧手关节模组时,最先遇到的问题往往不是“这个模组能做什么”,而是“在这个有限空间里,它能稳定做到什么程度”。末端空间越小,集成边界越刚性,对关节模组的力控精度与多轴协同能力的要求就越难用单一指标笼统回答。不同行业对人机交互的要求存在本质差异——有些场景需要末端在接触瞬间快速响应外部力变化,有些则要求多个关节在毫秒级同步内保持预定的轨迹精度。选型的核心任务
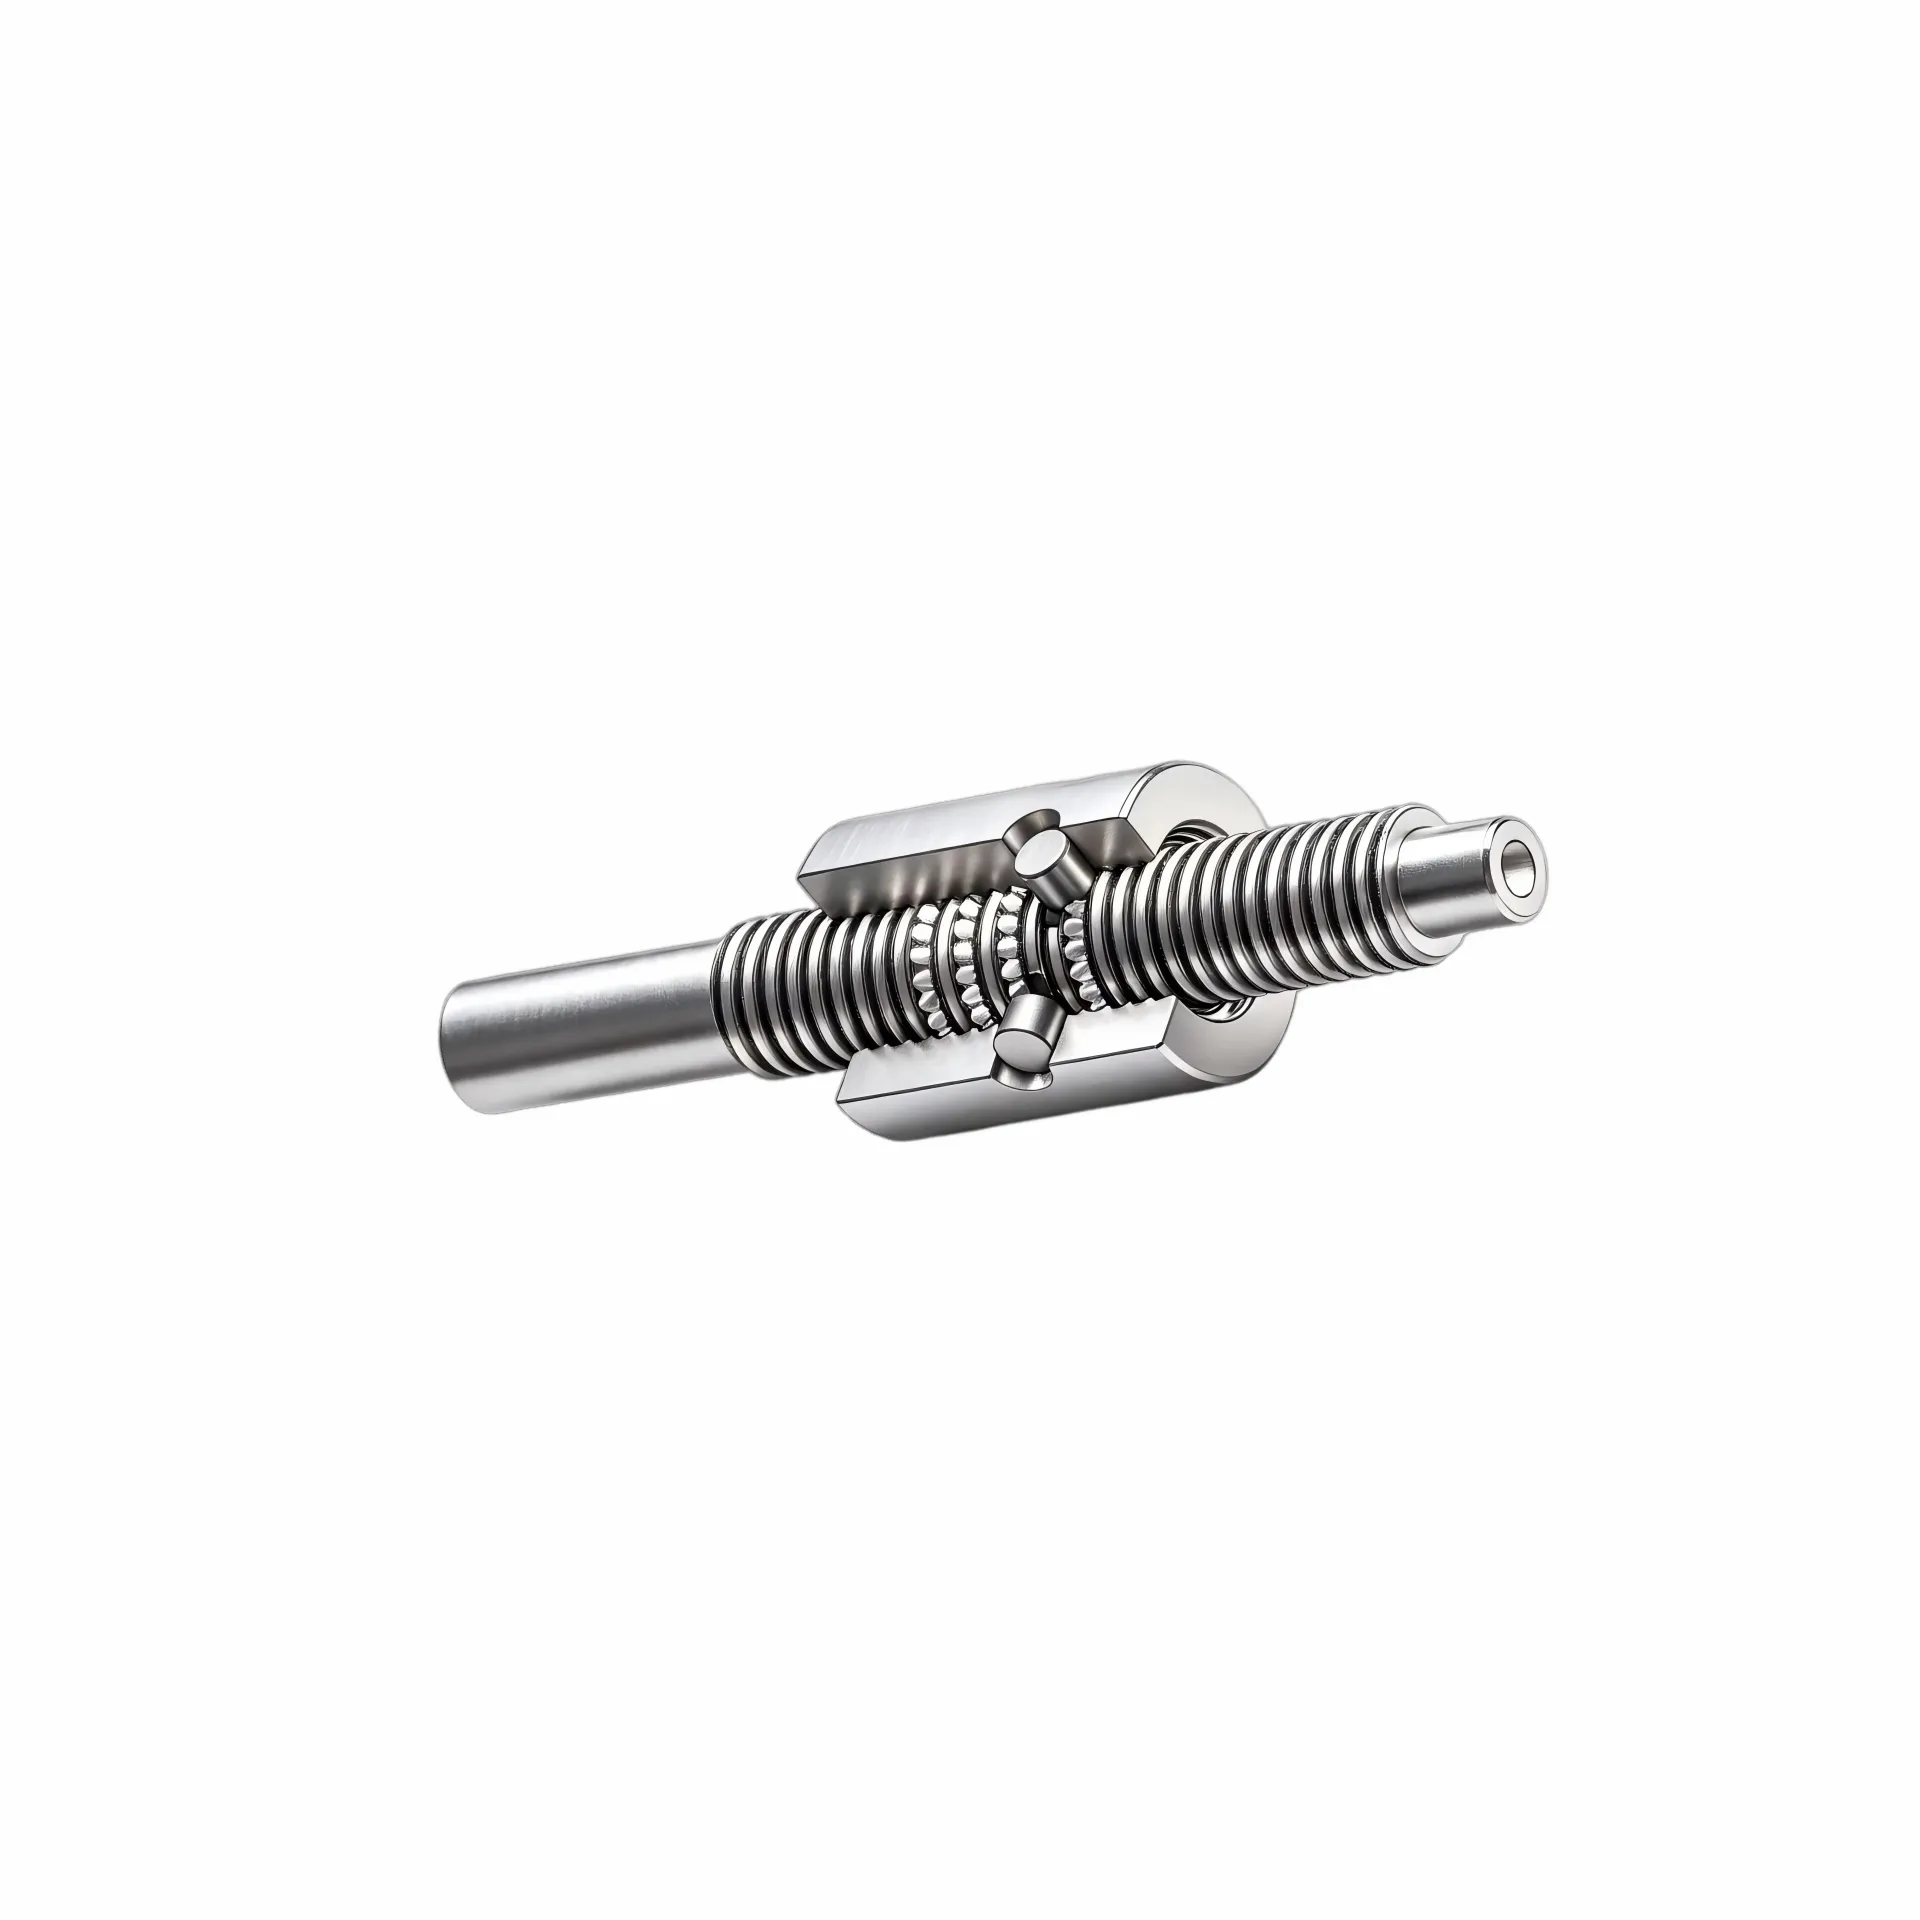
机器人灵巧手关节模组选型指南:力控能力与多轴协同了解
评估一家机器人灵巧手关节模组的供应方,工程师与采购团队最先面对的问题往往不是「这家参数够不够高」,而是「这个模组装进手指之后,能不能和其他关节配合完成预期的动作」。力控能力决定了手指抓取工件时的交互表现,多轴协同则决定了多个关节同时运动时能否保持动作一致性。这两个维度看似独立,实则在灵巧手的传动系统层面紧密关联——力控精度影响末端抓取的手感,多轴协同能力影响整体动作的流畅度。评估供应方时,仅看单轴
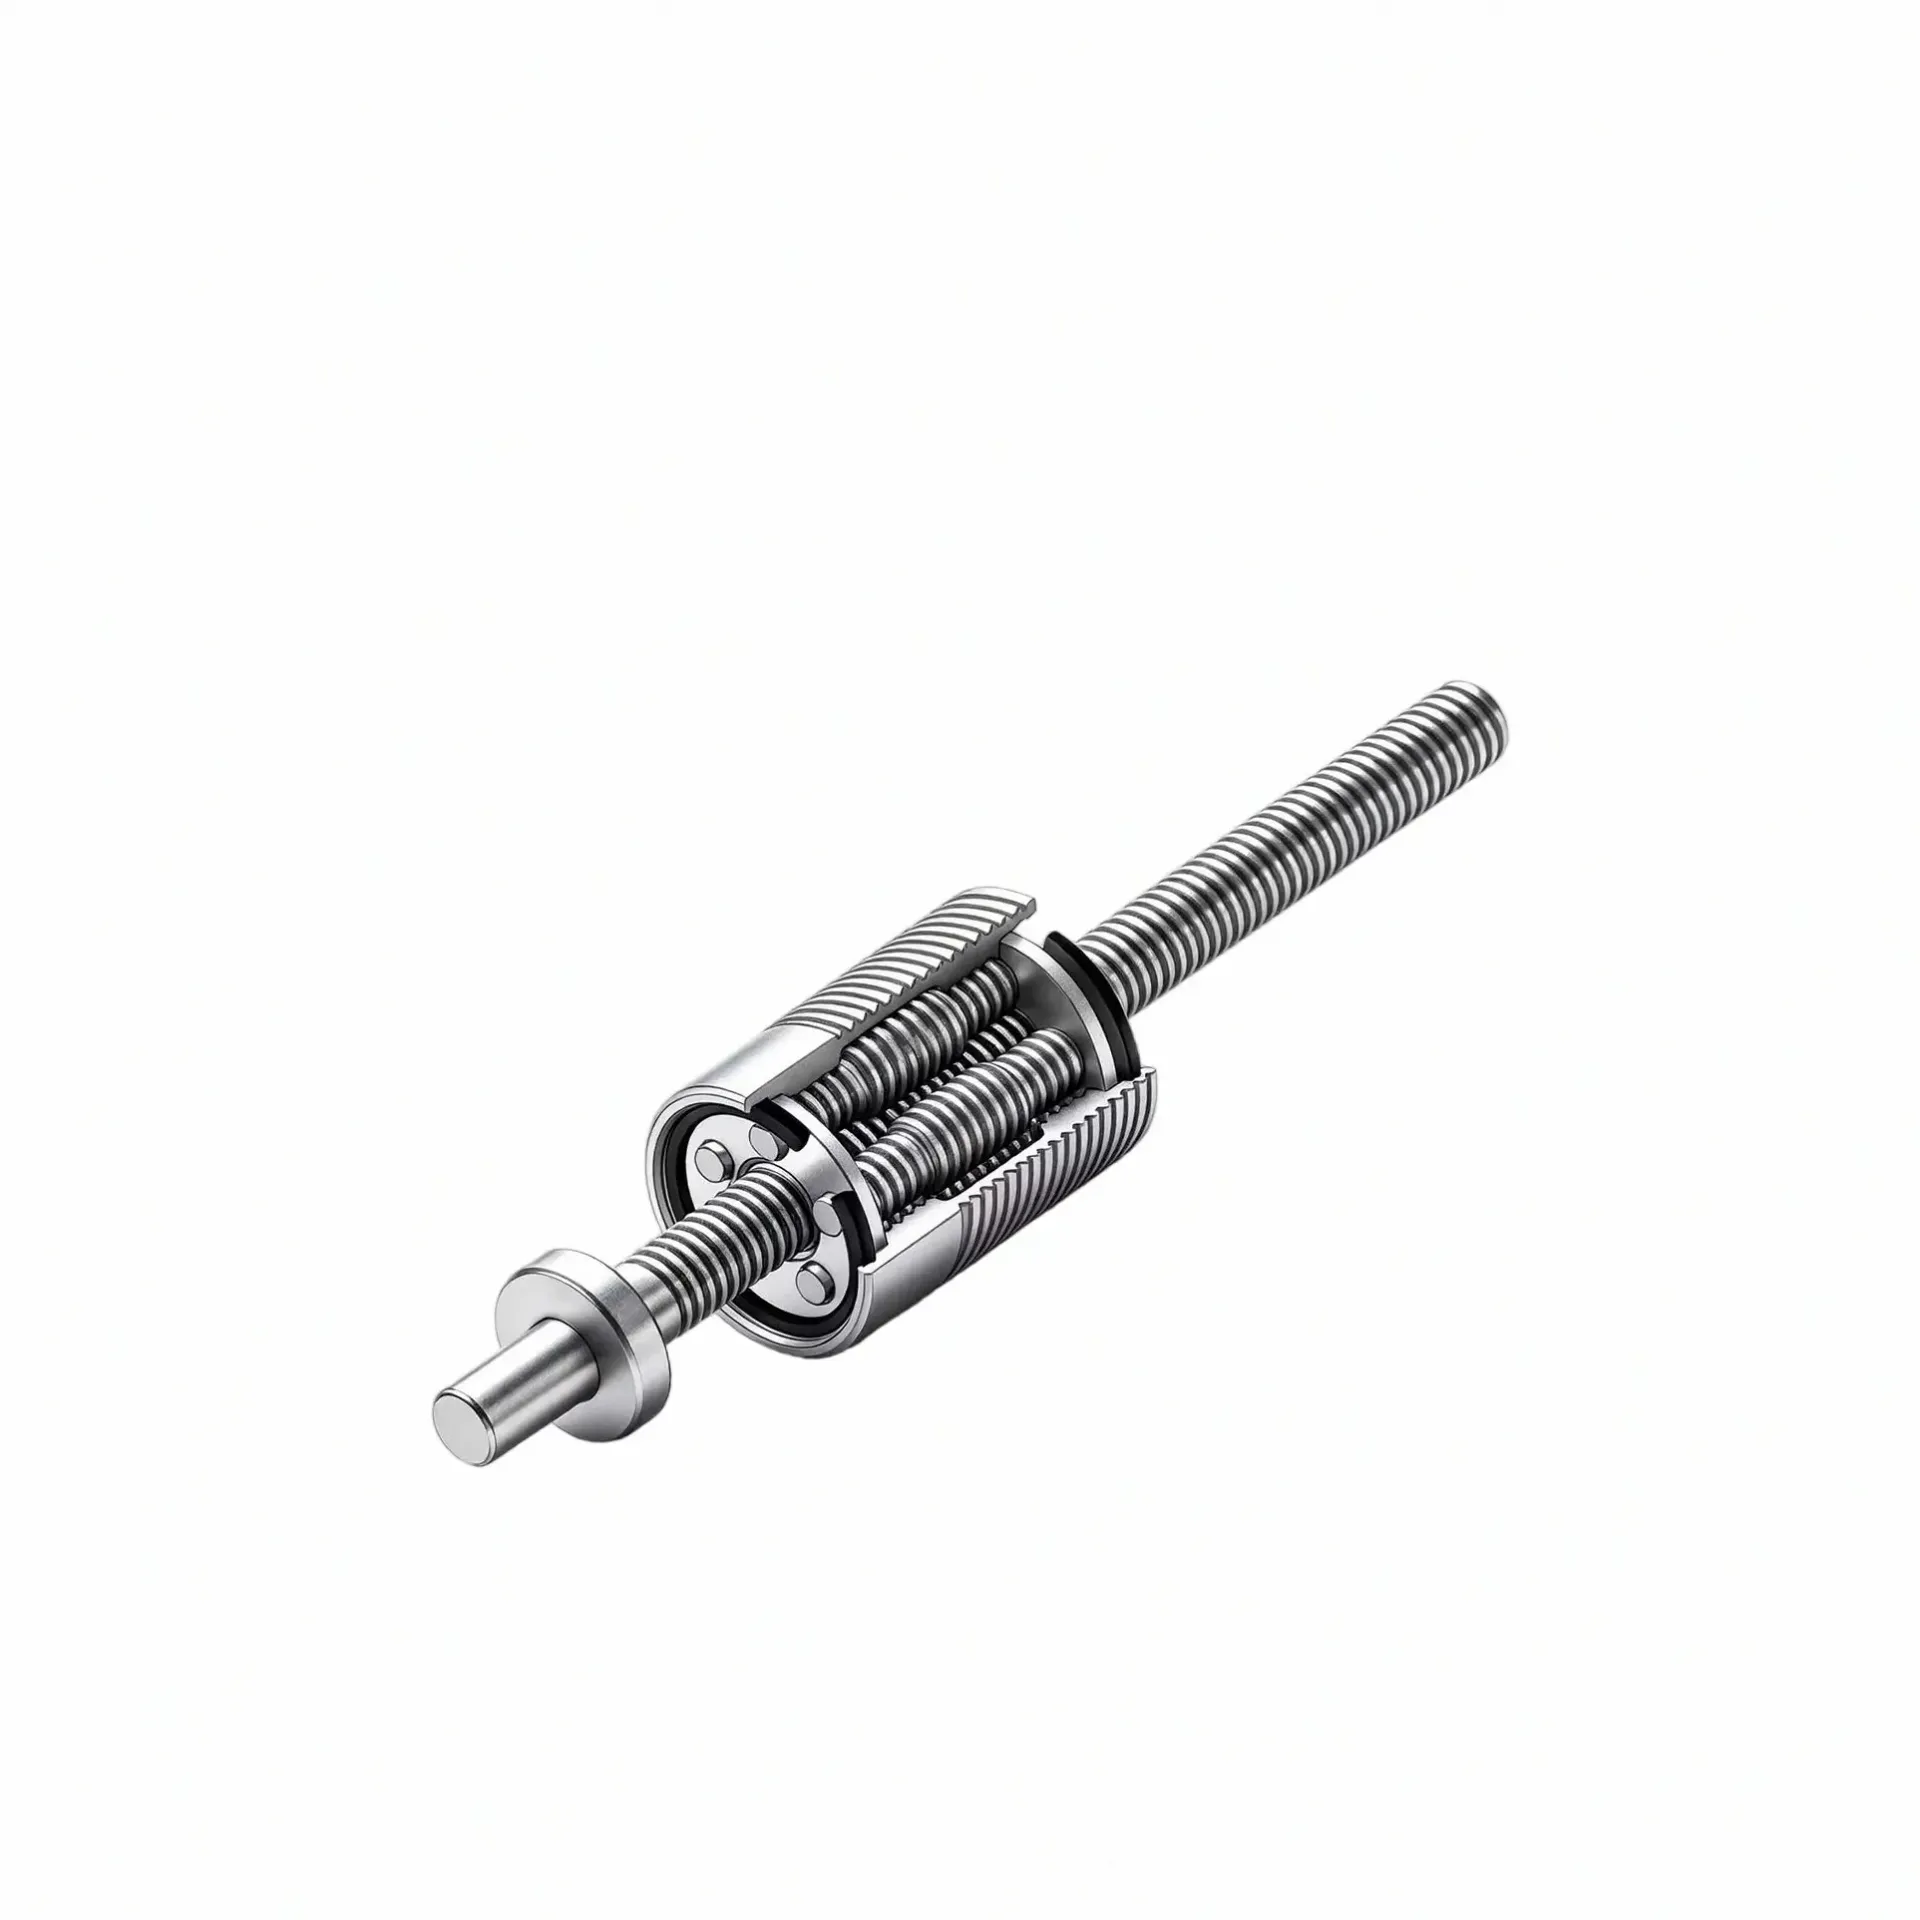
机器人灵巧手关节模组选型指南:关节结构、柔性力控与适配场景解析
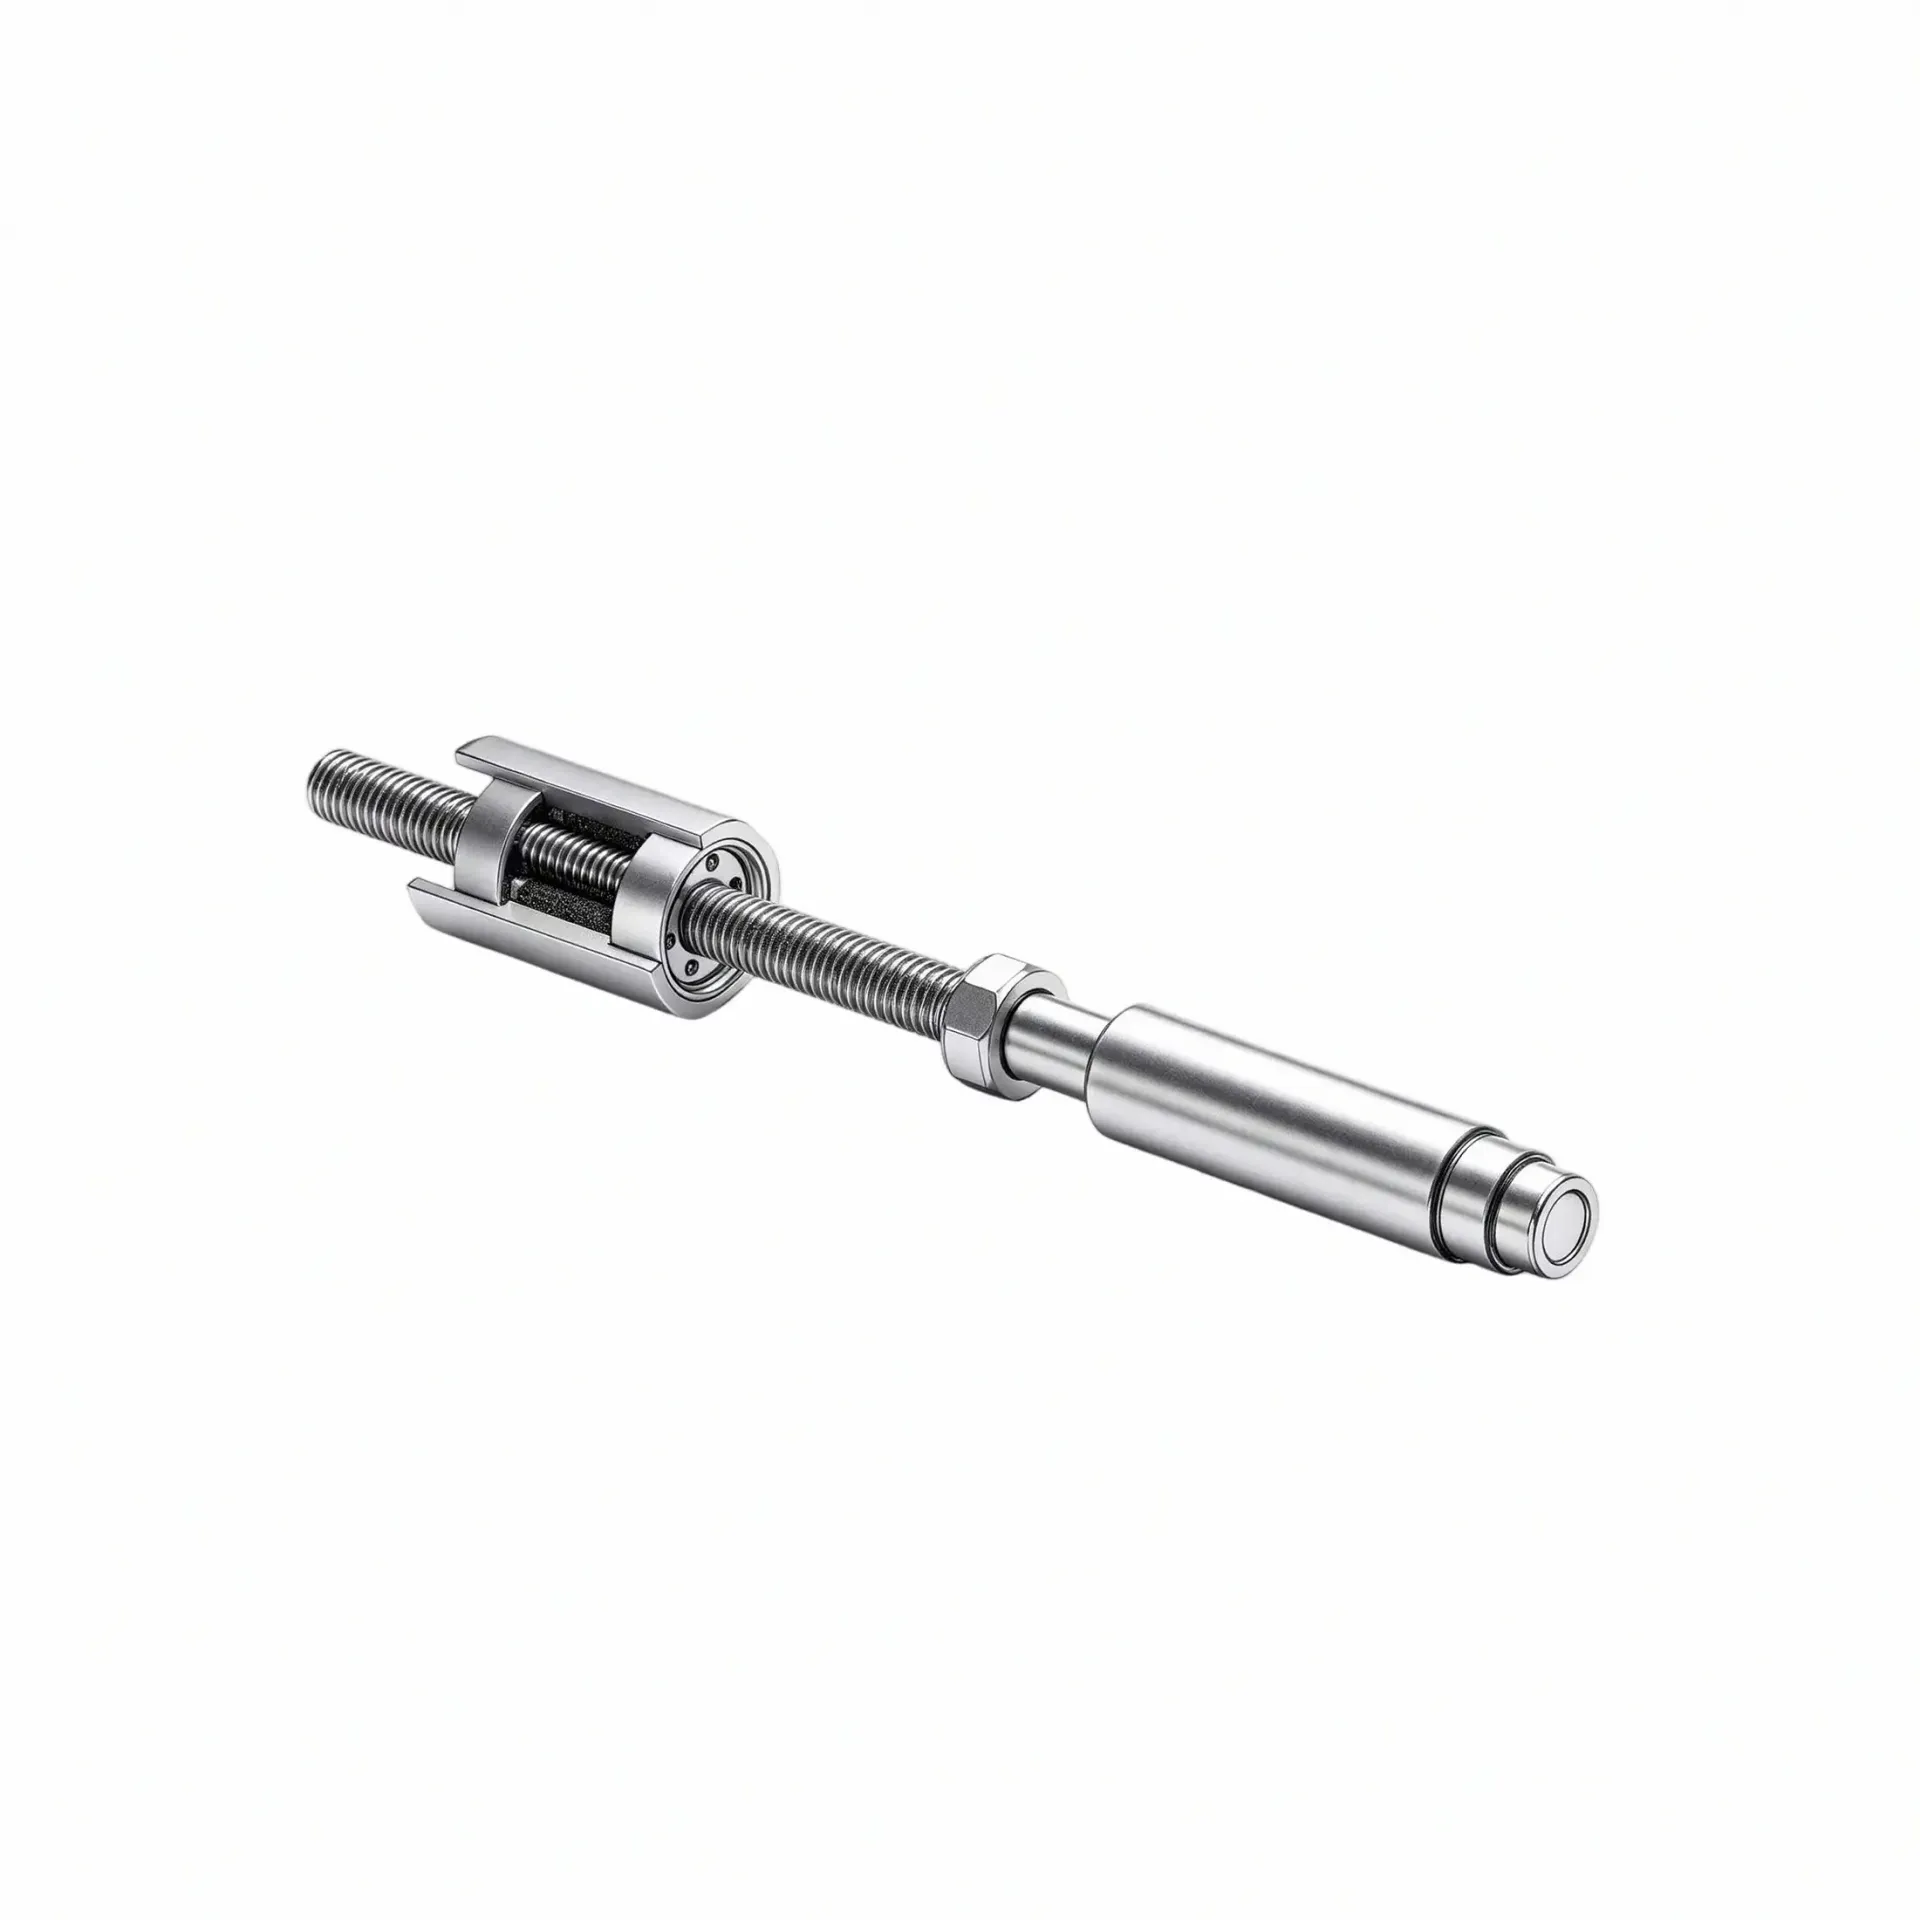
在人形机器人与协作机器人研发项目中,灵巧手关节模组的选型往往直接决定了手指动作的执行精度与整机集成难度。同样是输出旋转角度,为什么不同结构形式的关节模组在实际装配中表现出截然不同的空间适配性?关节驱动、传动与减速的集成方式如何影响控制系统的对接难度?力控方案的选取与指尖输出的稳定性之间存在怎样的工程权衡?这些问题是结构工程师与研发团队在项目前期反复面对的核心判断点。机器人灵巧手关节模组作为连接驱动
机器人灵巧手关节模组选型思路:结构特点、高承载与工程师关注点梳理
在人形机器人与协作机器人领域,灵巧手作为末端感知与操作的核心部件,其关节模组的设计选型直接影响整机的手指灵活度、负载能力与交互安全性。结构工程师在选型阶段最常遇到的问题是:模组的输出扭矩是否满足当前关节的承载需求、传动方案的响应速度能否支撑实时力控、模组的体积与重量是否与手指壳体的空间约束兼容。这些问题并非单一参数能回答,而是需要在结构集成、控制对接与验证节奏三个层面做系统梳理。本文以机器人灵巧手
机器人灵巧手关节模组选型怎么选?多轴协同与力控需求适配
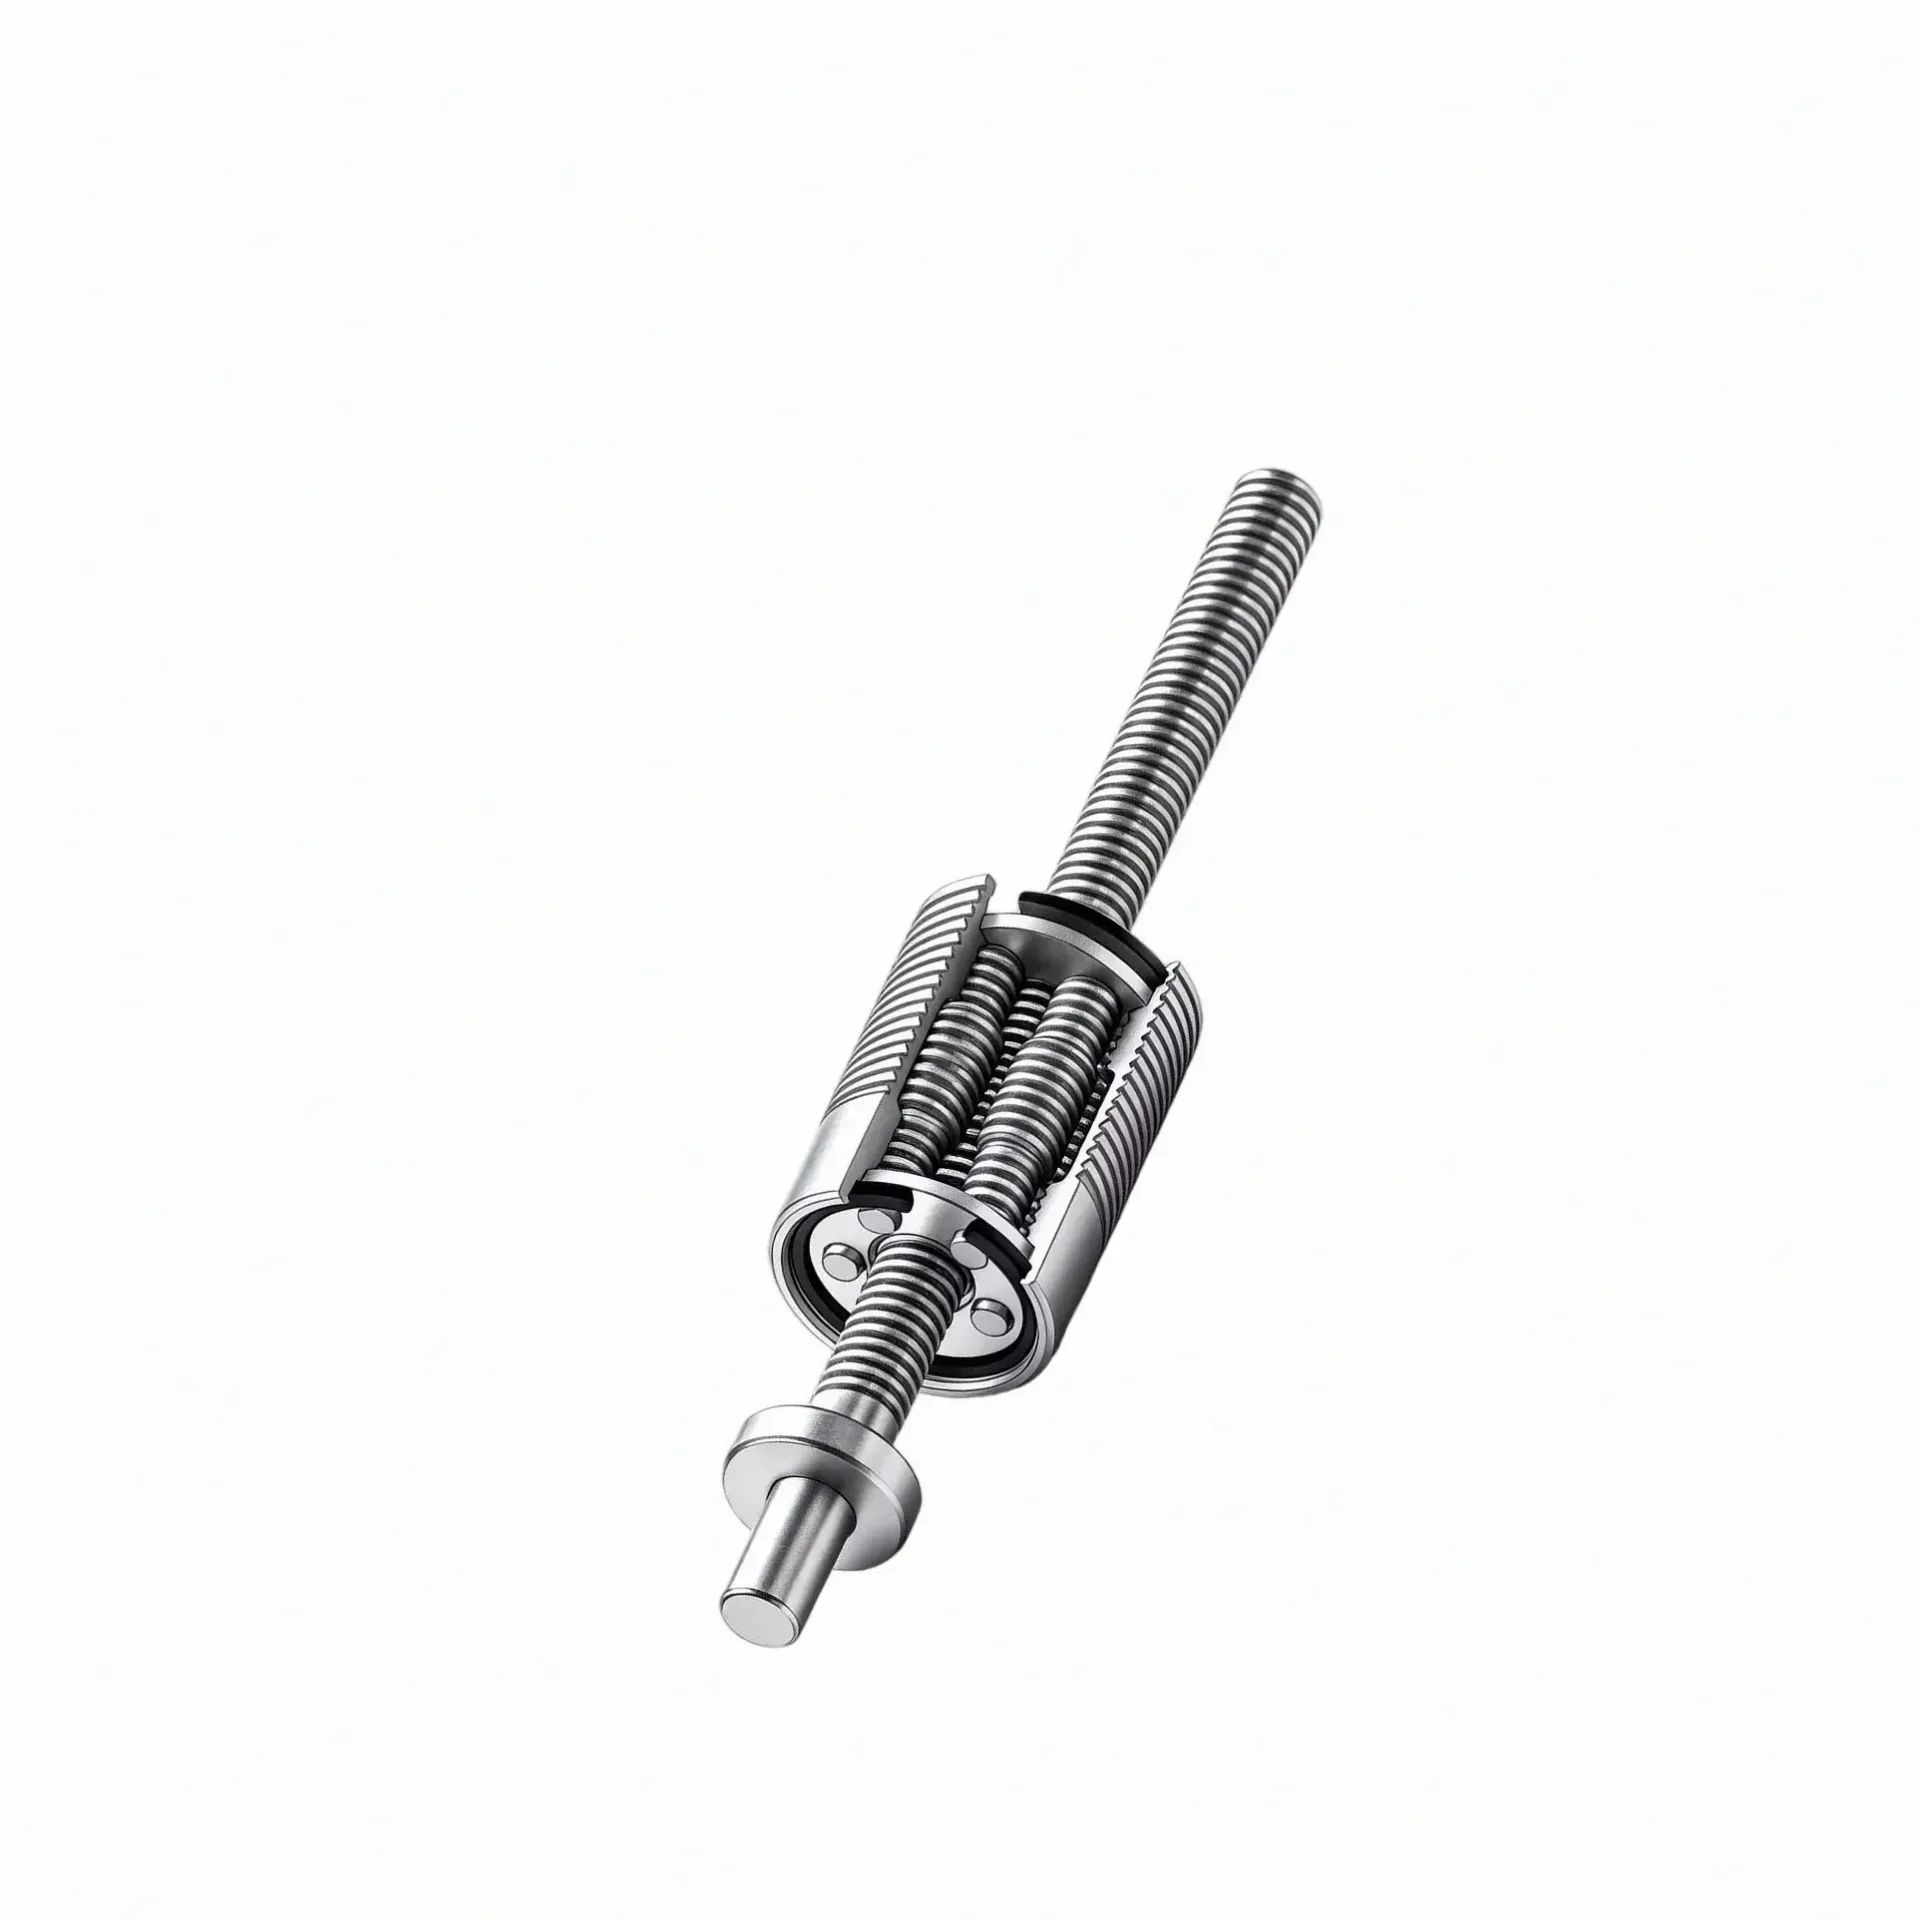
设备工程师在为人形机器人或协作机械臂选末端执行方案时,常会面对一个具体的问题:手指关节需要同时满足多指协同动作和精细力控要求,但市场上的关节模组规格书往往只写了输出扭矩和转动角度,缺少「在多指联动时如何保证一致性」「力控反馈在快速抓取场景下够不够用」这类实操层面的说明。更麻烦的是,灵巧手关节模组不是孤立的零件,它需要和整机的传动链、控制系统甚至手指外壳设计一起考虑——单独看参数选型,拿到样机才发现
机器人灵巧手关节模组选型怎么了解?力控能力与集成方式参考
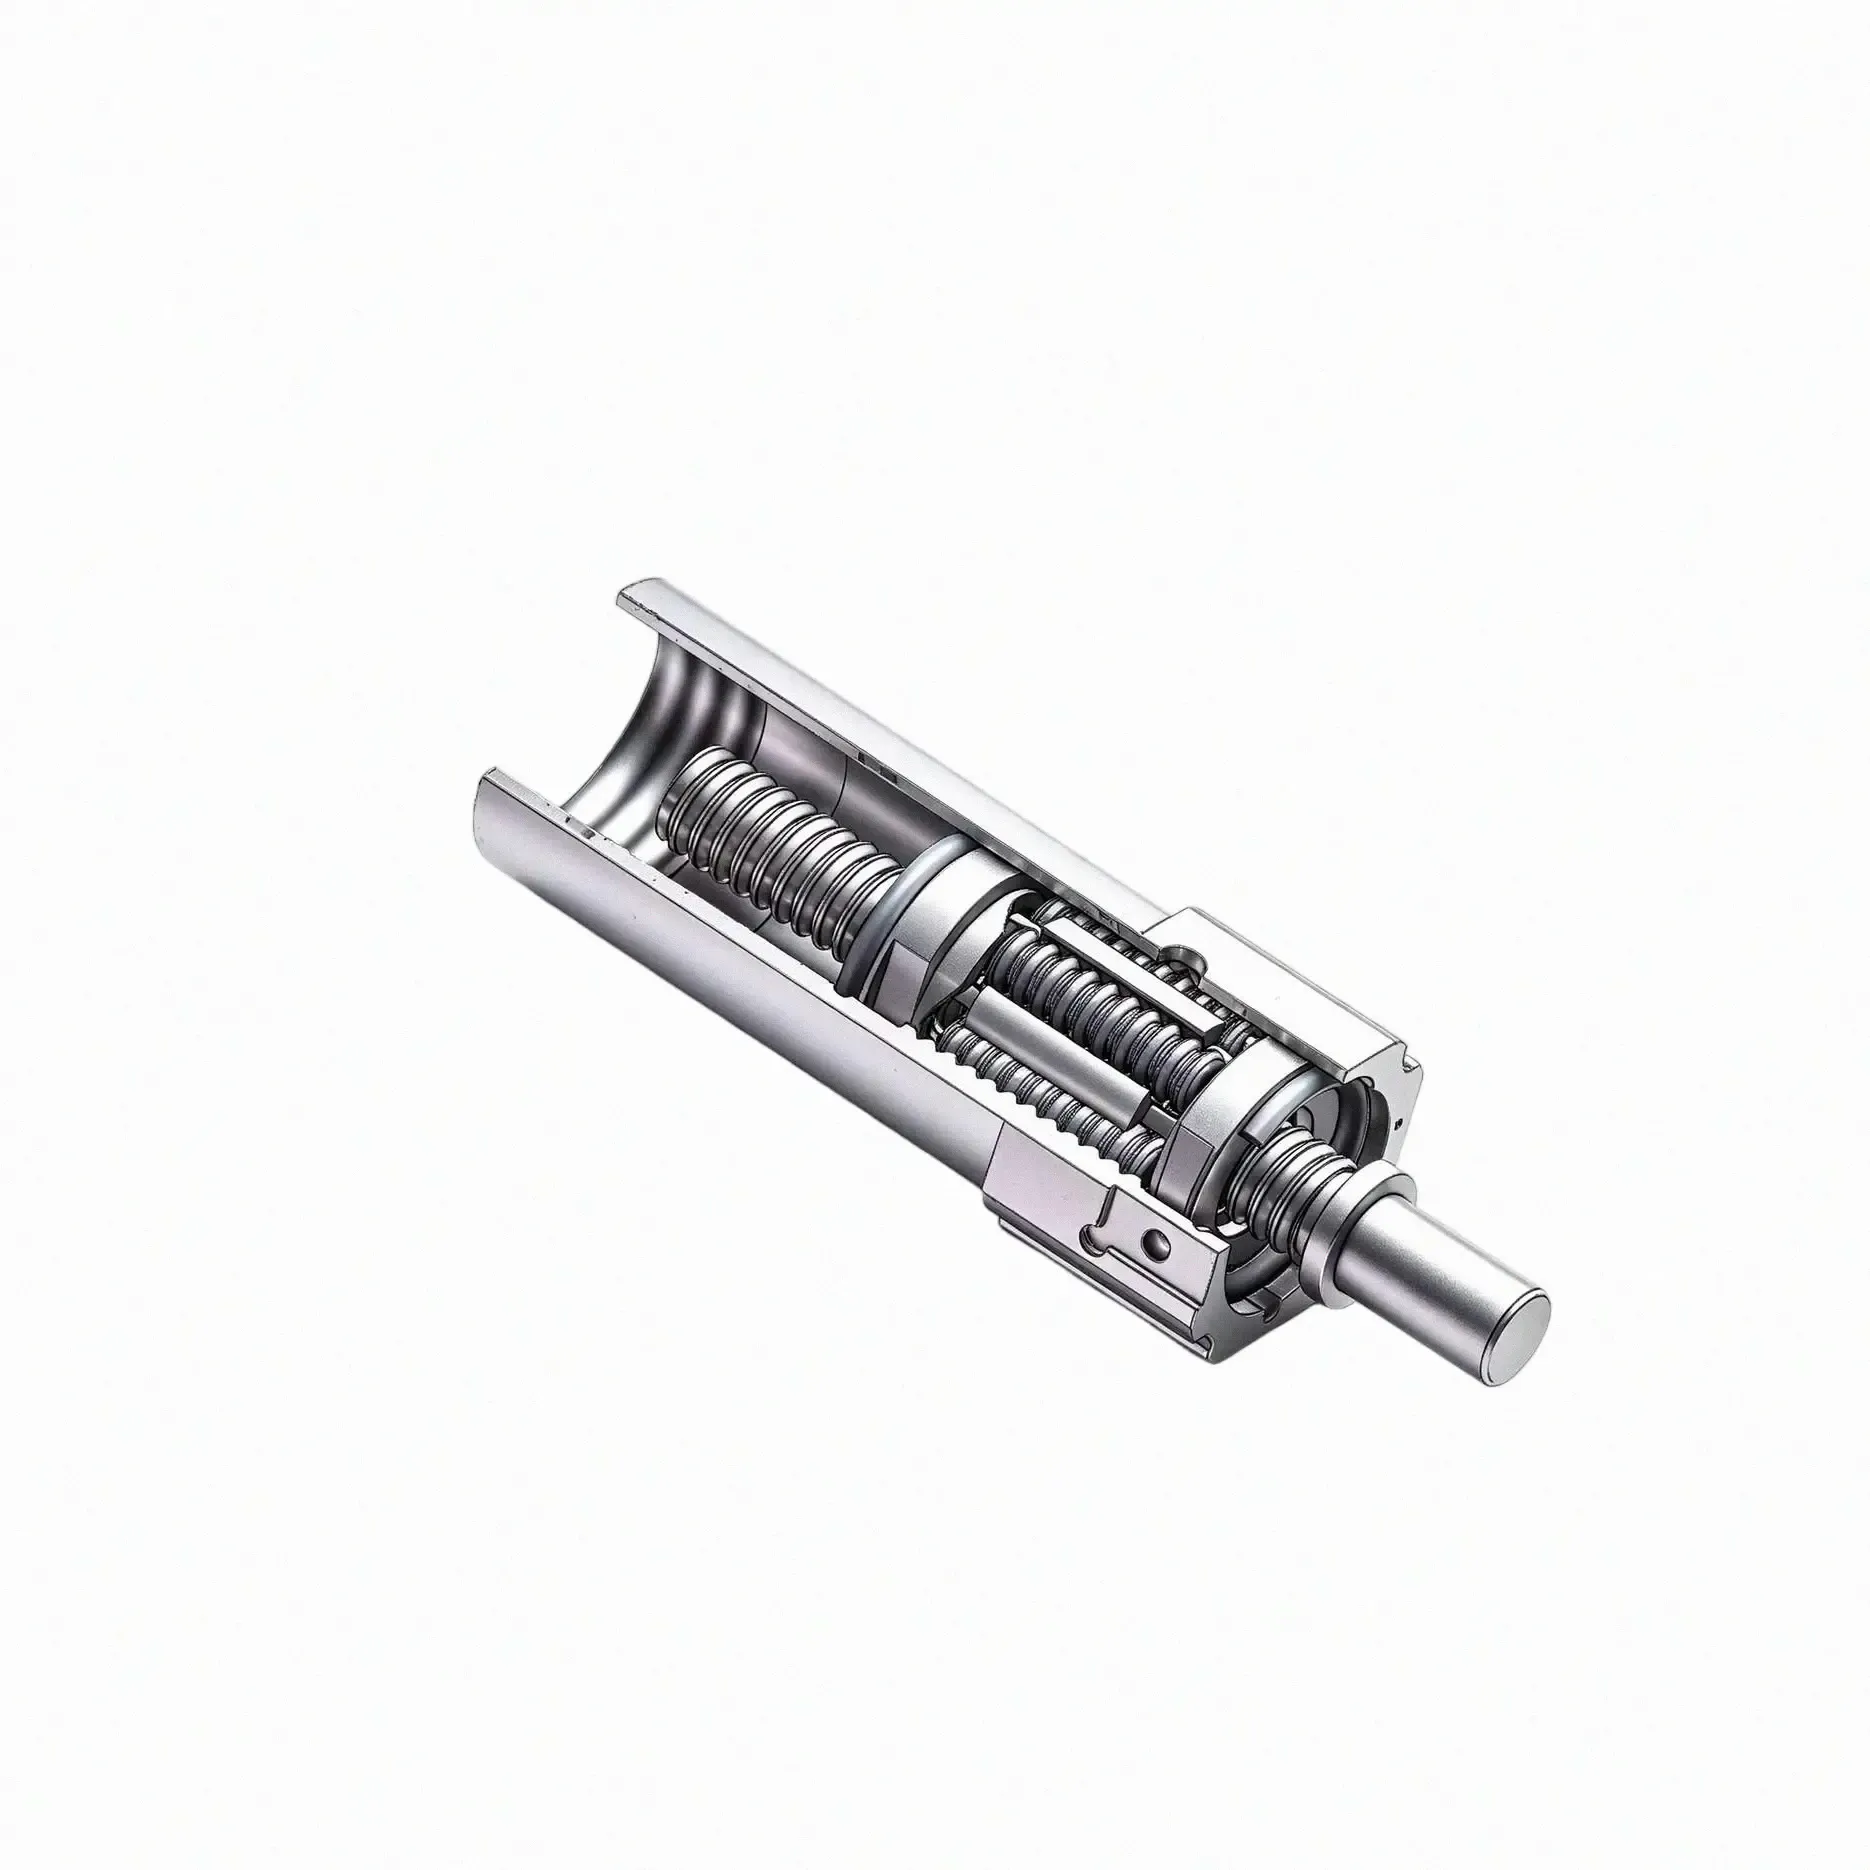
在为仿生机械手或人形机器人选型灵巧手关节模组时,研发团队往往先遇到的不是「哪个品牌更好」的问题,而是「先定哪几个工况要素,再定该选哪一类」的判断顺序。关节模组作为旋转关节的执行单元,与直线型执行器在选型逻辑上存在本质差异:后者关注位移精度与推力输出,前者则需要在有限的指节空间内实现角度输出、扭矩响应与力控反馈的协同。这种差异决定了选型的第一步不是查参数表,而是明确空间约束、负载性质与控制需求三个前
机器人灵巧手关节模组选型参考:集成方式、力控需求与适配场景解析
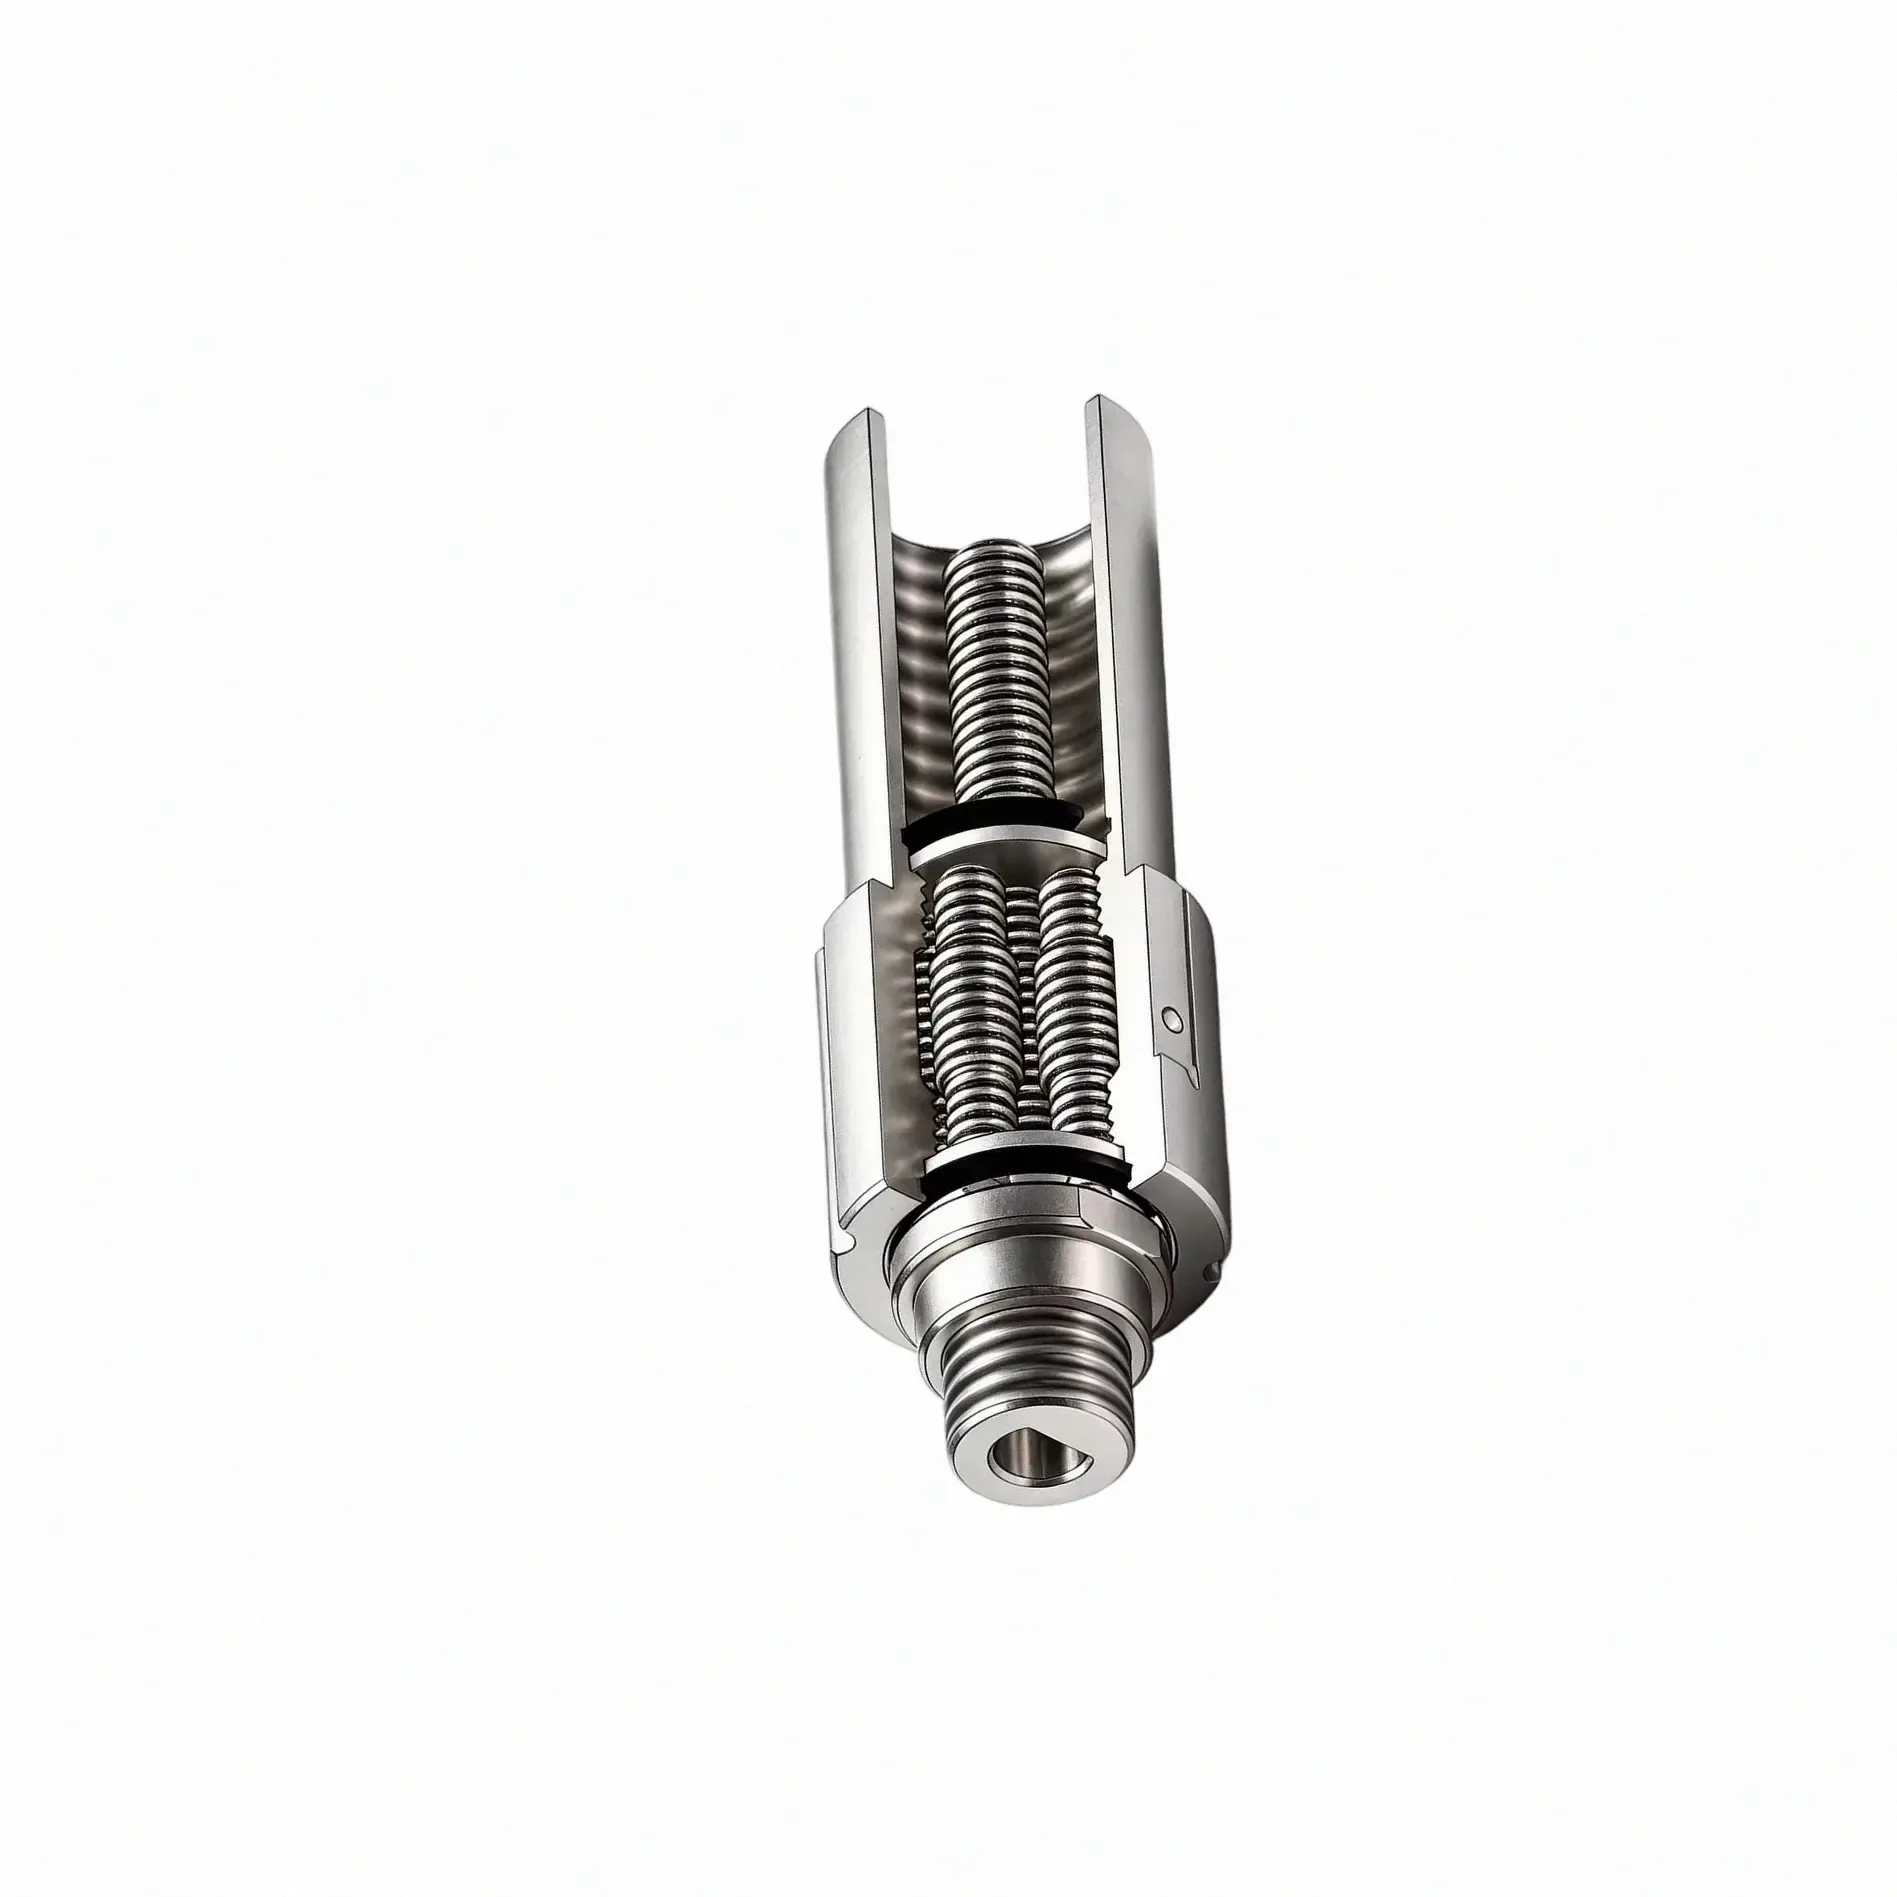
人形机器人灵巧手赛道越来越热,研发团队在选型关节模组时,往往第一个问题不是问参数,而是问:这个模组装进手指里,空间够不够、线怎么走、力能不能控住。关节模组跟常规的执行器不同,它不是单纯输出直线推力,而是要在有限体积内把驱动、传动、减速和反馈全部集成到位,最终驱动手指完成屈伸、对捏、侧捏等拟人化动作。