机器人灵巧手关节模组怎么选?精密传动与力控需求解析
在为协作机器人或人形机器人项目挑选末端执行方案时,灵巧手关节模组往往是结构工程师和采购负责人需要重点评估的部件之一。这类模组介于单关节电机与完整夹爪之间,承担着手指关节驱动与力位控制的核心功能。然而,由于灵巧手关节模组的集成度较高、空间约束明显,且涉及驱动、传动、减速与控制等多个技术环节,选型时若不先将几个关键工况要素梳理清楚,容易在后期集成阶段遇到安装干涉、控制对接不畅或性能裕量不足的问题。
机器人灵巧手关节模组怎么选?精密传动与力控能力了解
部件装到设备上之后,最容易出问题的环节在哪?往往不在设计阶段,而在集成阶段——结构确认了,但装配空间不够;接口对上了,但力控曲线调不通;样机跑起来了,但量产一致性跟不上。机器人灵巧手关节模组作为人形机器人末端执行的核心传动单元,从选型到落地需要跨越的环节比多数通用部件更多。对研发团队而言,能不能在有限的指节空间内完成关节驱动与力控反馈的集成,往往决定了整机方案的可行性边界。
机器人灵巧手关节模组怎么选?精密传动、高承载与力控需求梳理
不同行业对末端执行装置的关注点往往由其具体工况决定。人形机器人灵巧手的关节模组选型,核心约束并非单一性能指标,而是末端空间限制、传动路径设计、力控精度需求与长期运行可靠性之间的综合平衡。结构工程师在评估关节模组时,往往先面对的问题是:在有限的指节空间内,如何在保证输出扭矩的同时实现体积微型化?进一步延伸,还会涉及传动方案与机器人本体控制架构的兼容性、批量供货稳定性与技术支持能力等维度。
机器人灵巧手关节模组怎么选?精密传动、一体化集成与场景适配梳理
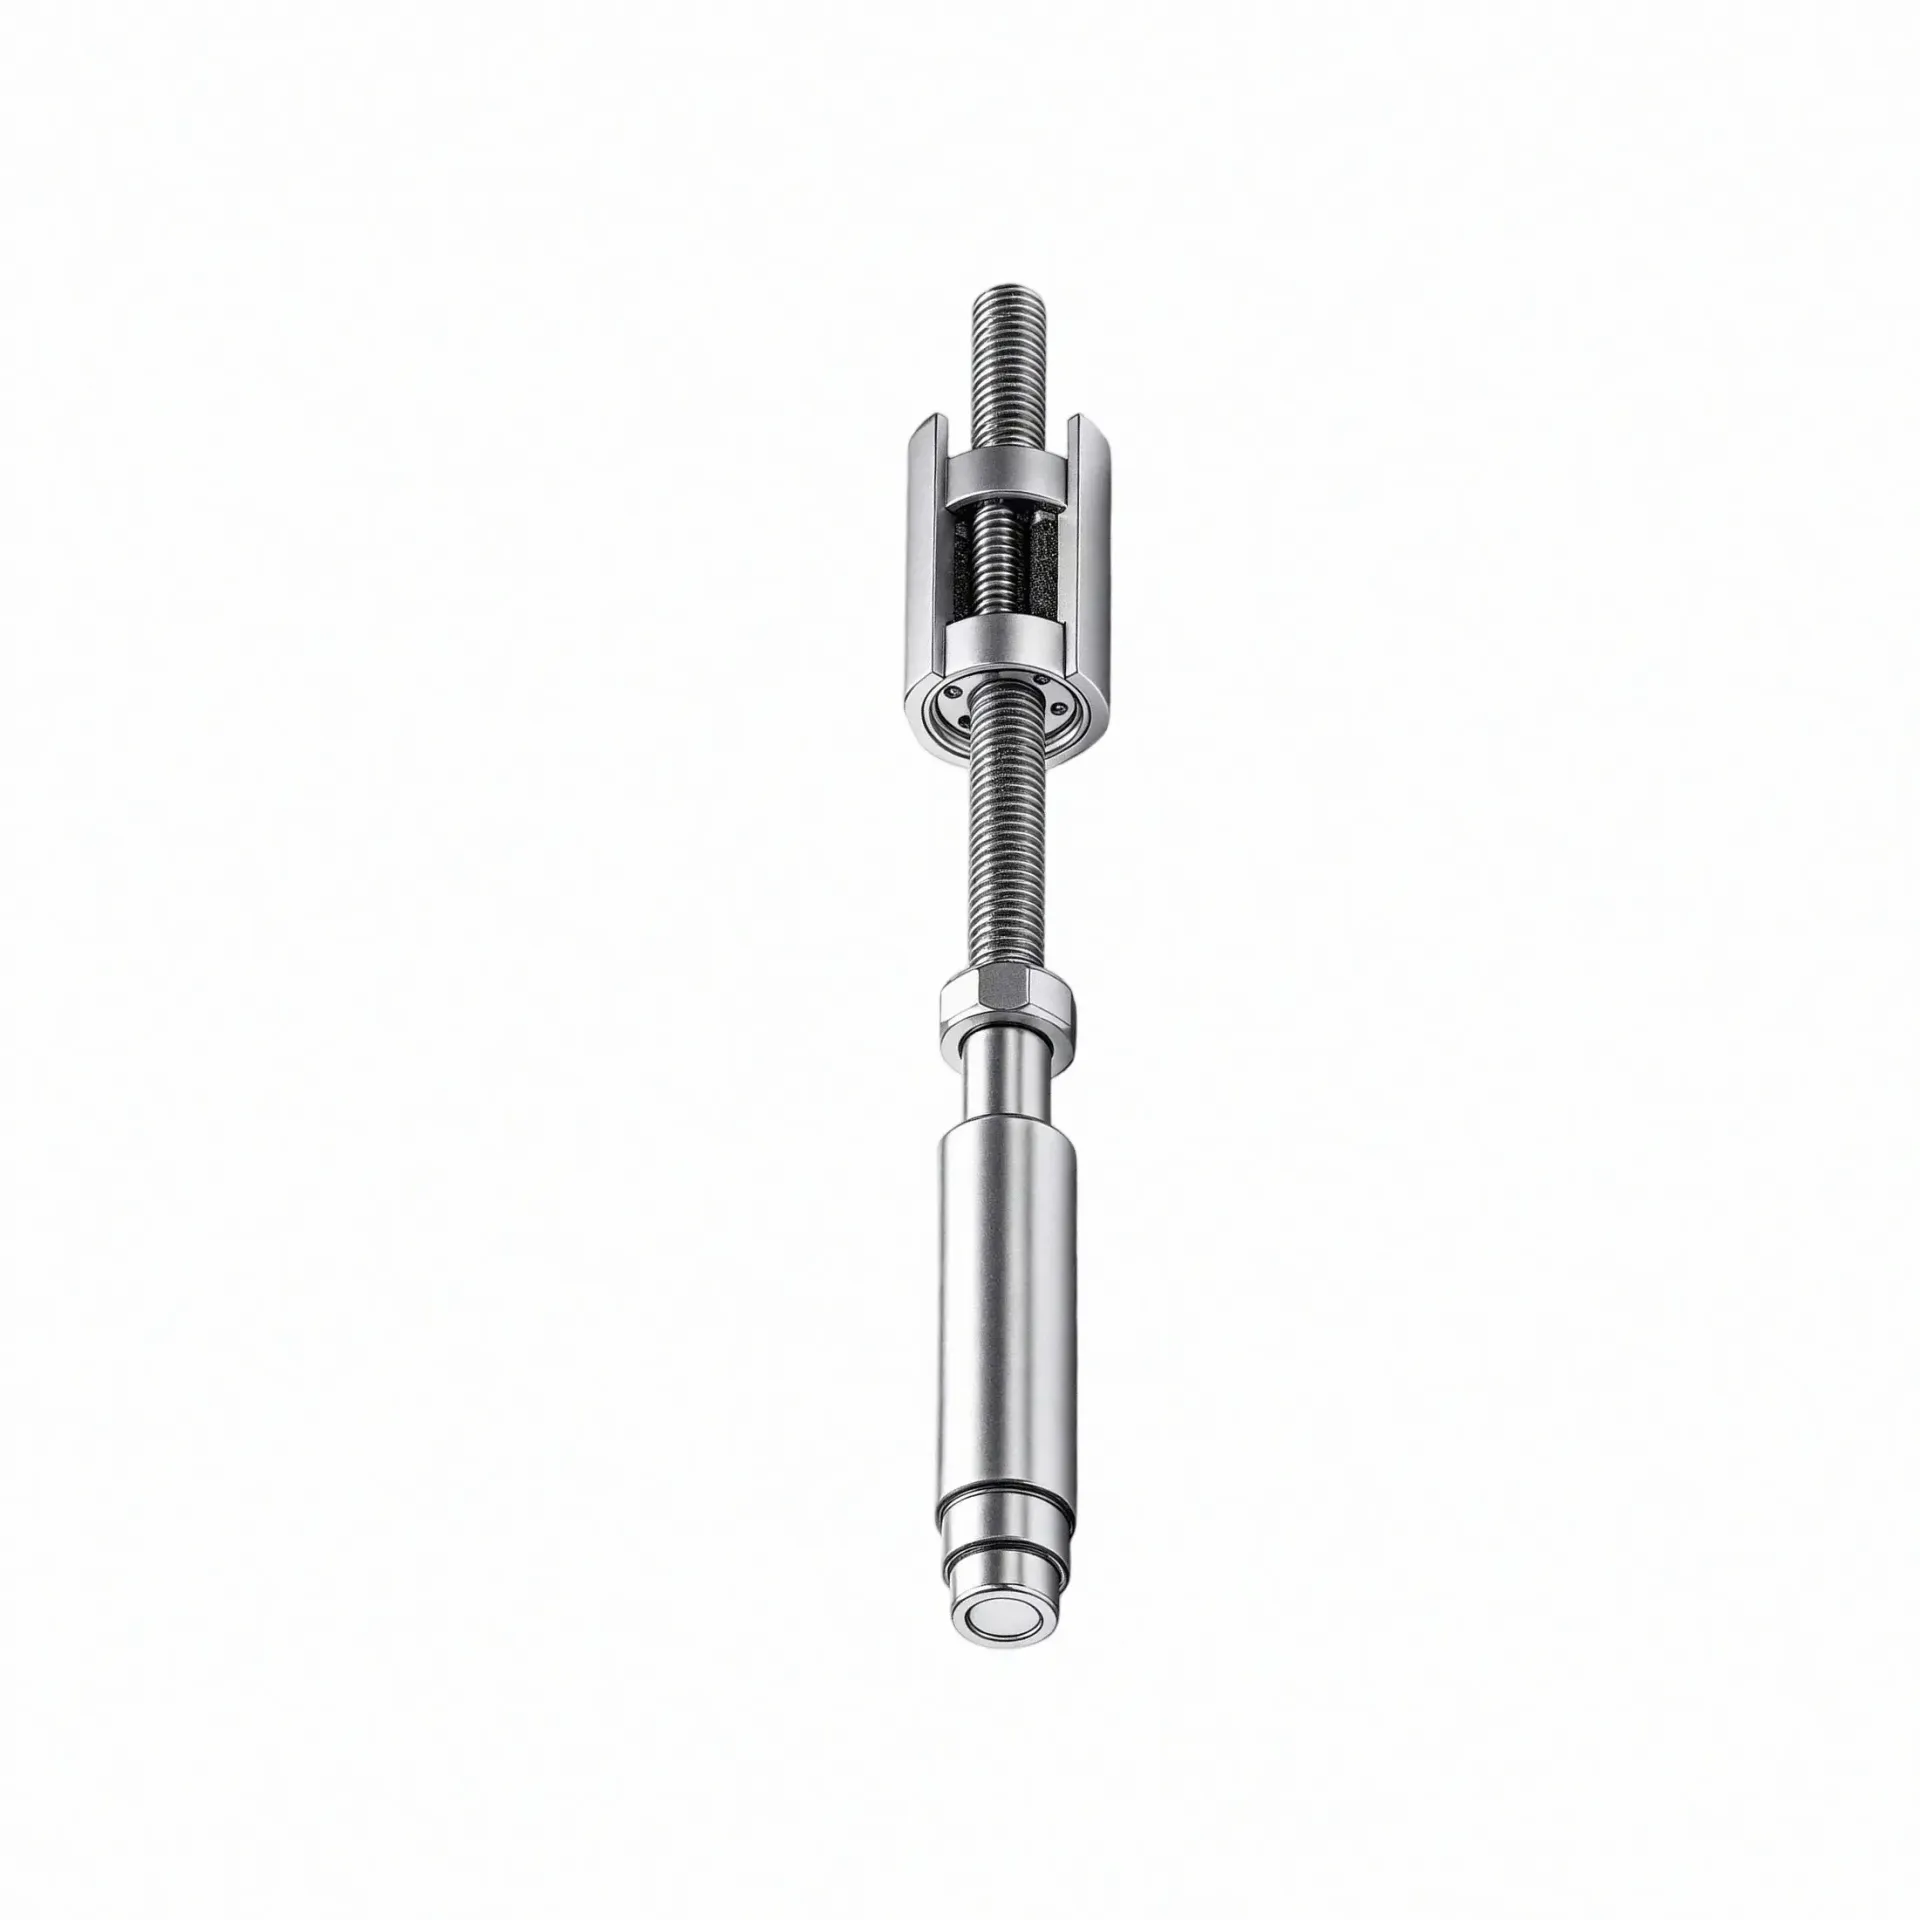
部件装到设备上之后,最容易出问题的环节,往往不在规格书上的纸面参数,而在装进去之后才发现结构对不上、控制接不上、或者跑起来温升异常。把关节模组装进灵巧手手指内部,工程师面对的是三个现实问题:空间极其有限、散热条件很差、还要同时满足多指协调的动作需求。这不是选一颗减速机那么简单的事,而是要把驱动、传动、减速和传感这几个环节在毫米级的空间里捏在一起,任何一个环节配合不上,整机的力控体验和可靠性都会打折
机器人灵巧手关节模组怎么选?多轴协同与集成方式了解
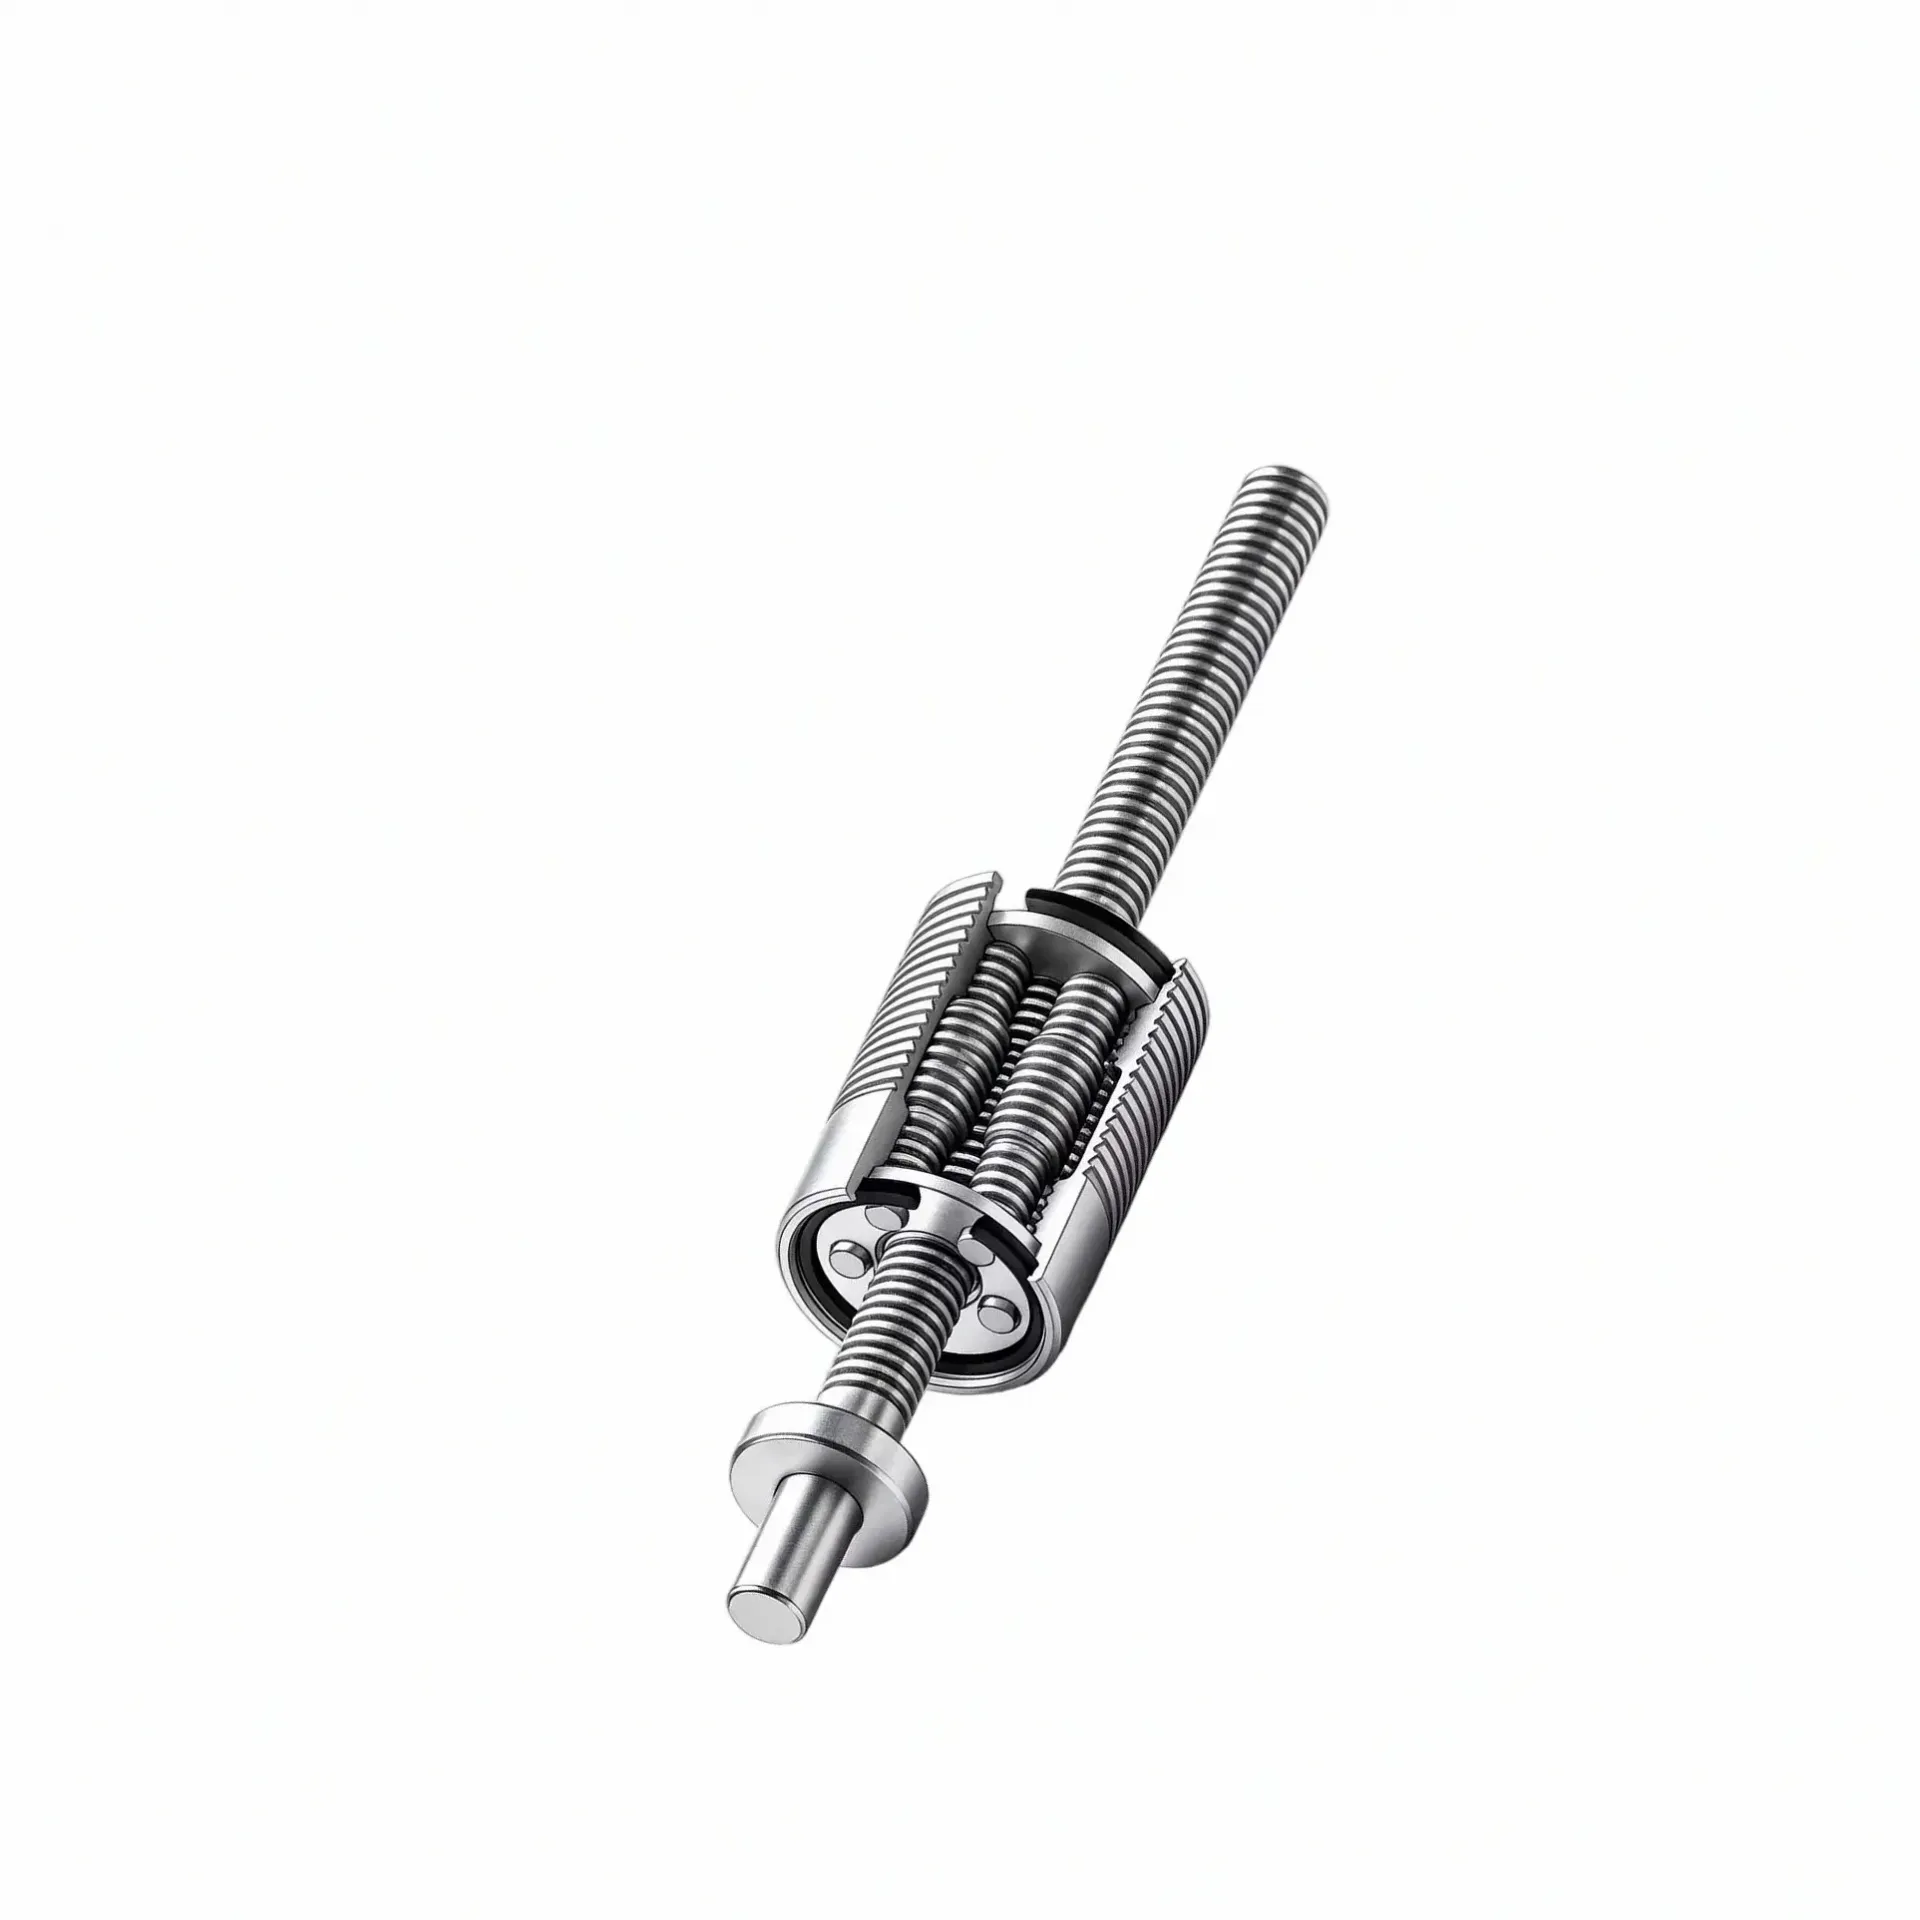
在人形机器人与仿生机械手的研发过程中,关节模组的选型往往是整机体积、动作性能与装配效率之间的关键博弈点。当研发团队需要在有限的手掌空间内排布多个关节驱动单元,同时还要保证各关节的运动协调性与响应一致性时,评估一家关节模组供应方的维度就变得尤为具体:不仅是单关节的输出能力,更是多轴协同控制的底层支持程度,以及模组与整手控制系统之间的集成便利性。从这个角度看,关节模组的选型评估,本质上是对供应方在精密
机器人灵巧手关节模组怎么选?多轴协同与精密传动的适配分析
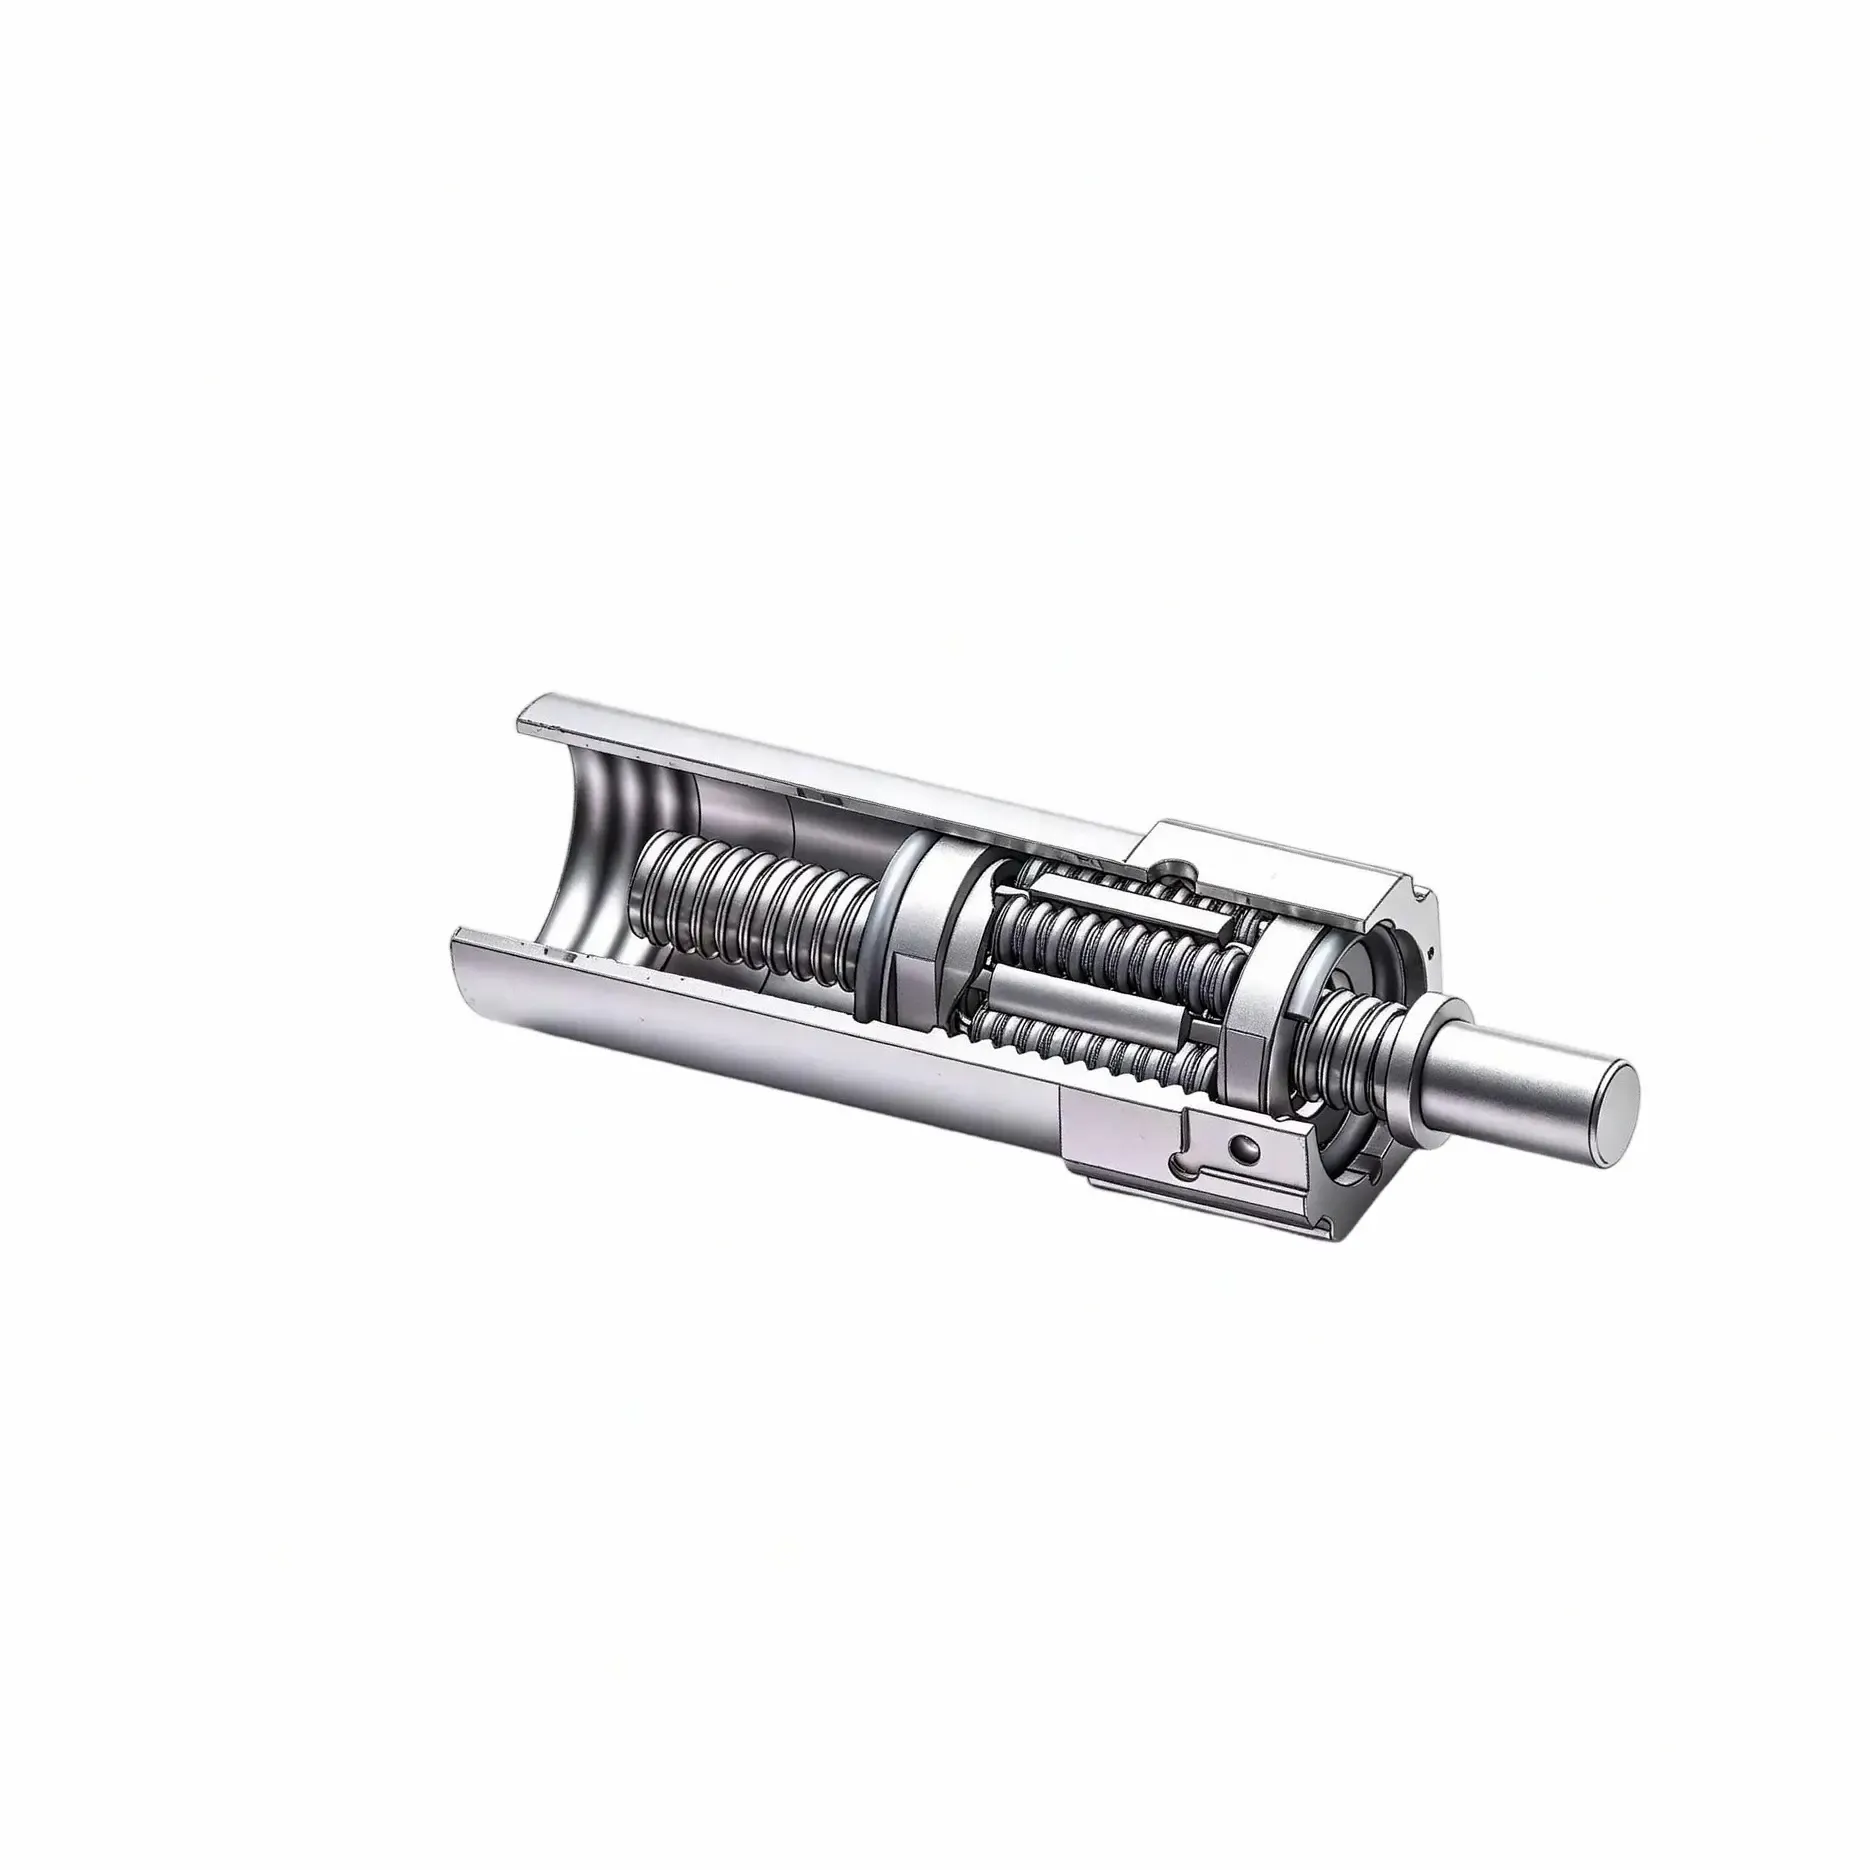
人形机器人灵巧手的关节驱动方案选型,远不止选一颗电机那么简单。当一枚手掌需要同时协调多根手指完成对捏、侧捏与抓握等拟人化动作时,关节模组的体积占比、运动输出精度以及与整手控制的协同效率,便成为决定灵巧手整体性能上限的关键变量。不同下游场景对人机交互能力、抓取空间与续航表现的权重分配差异显著,由此导致选型时需要优先梳理的判断维度也截然不同——空间优先的整机减重需求、高精度力控的作业需求,以及多指同步
机器人灵巧手关节模组怎么选?多轴协同与力控需求了解要点
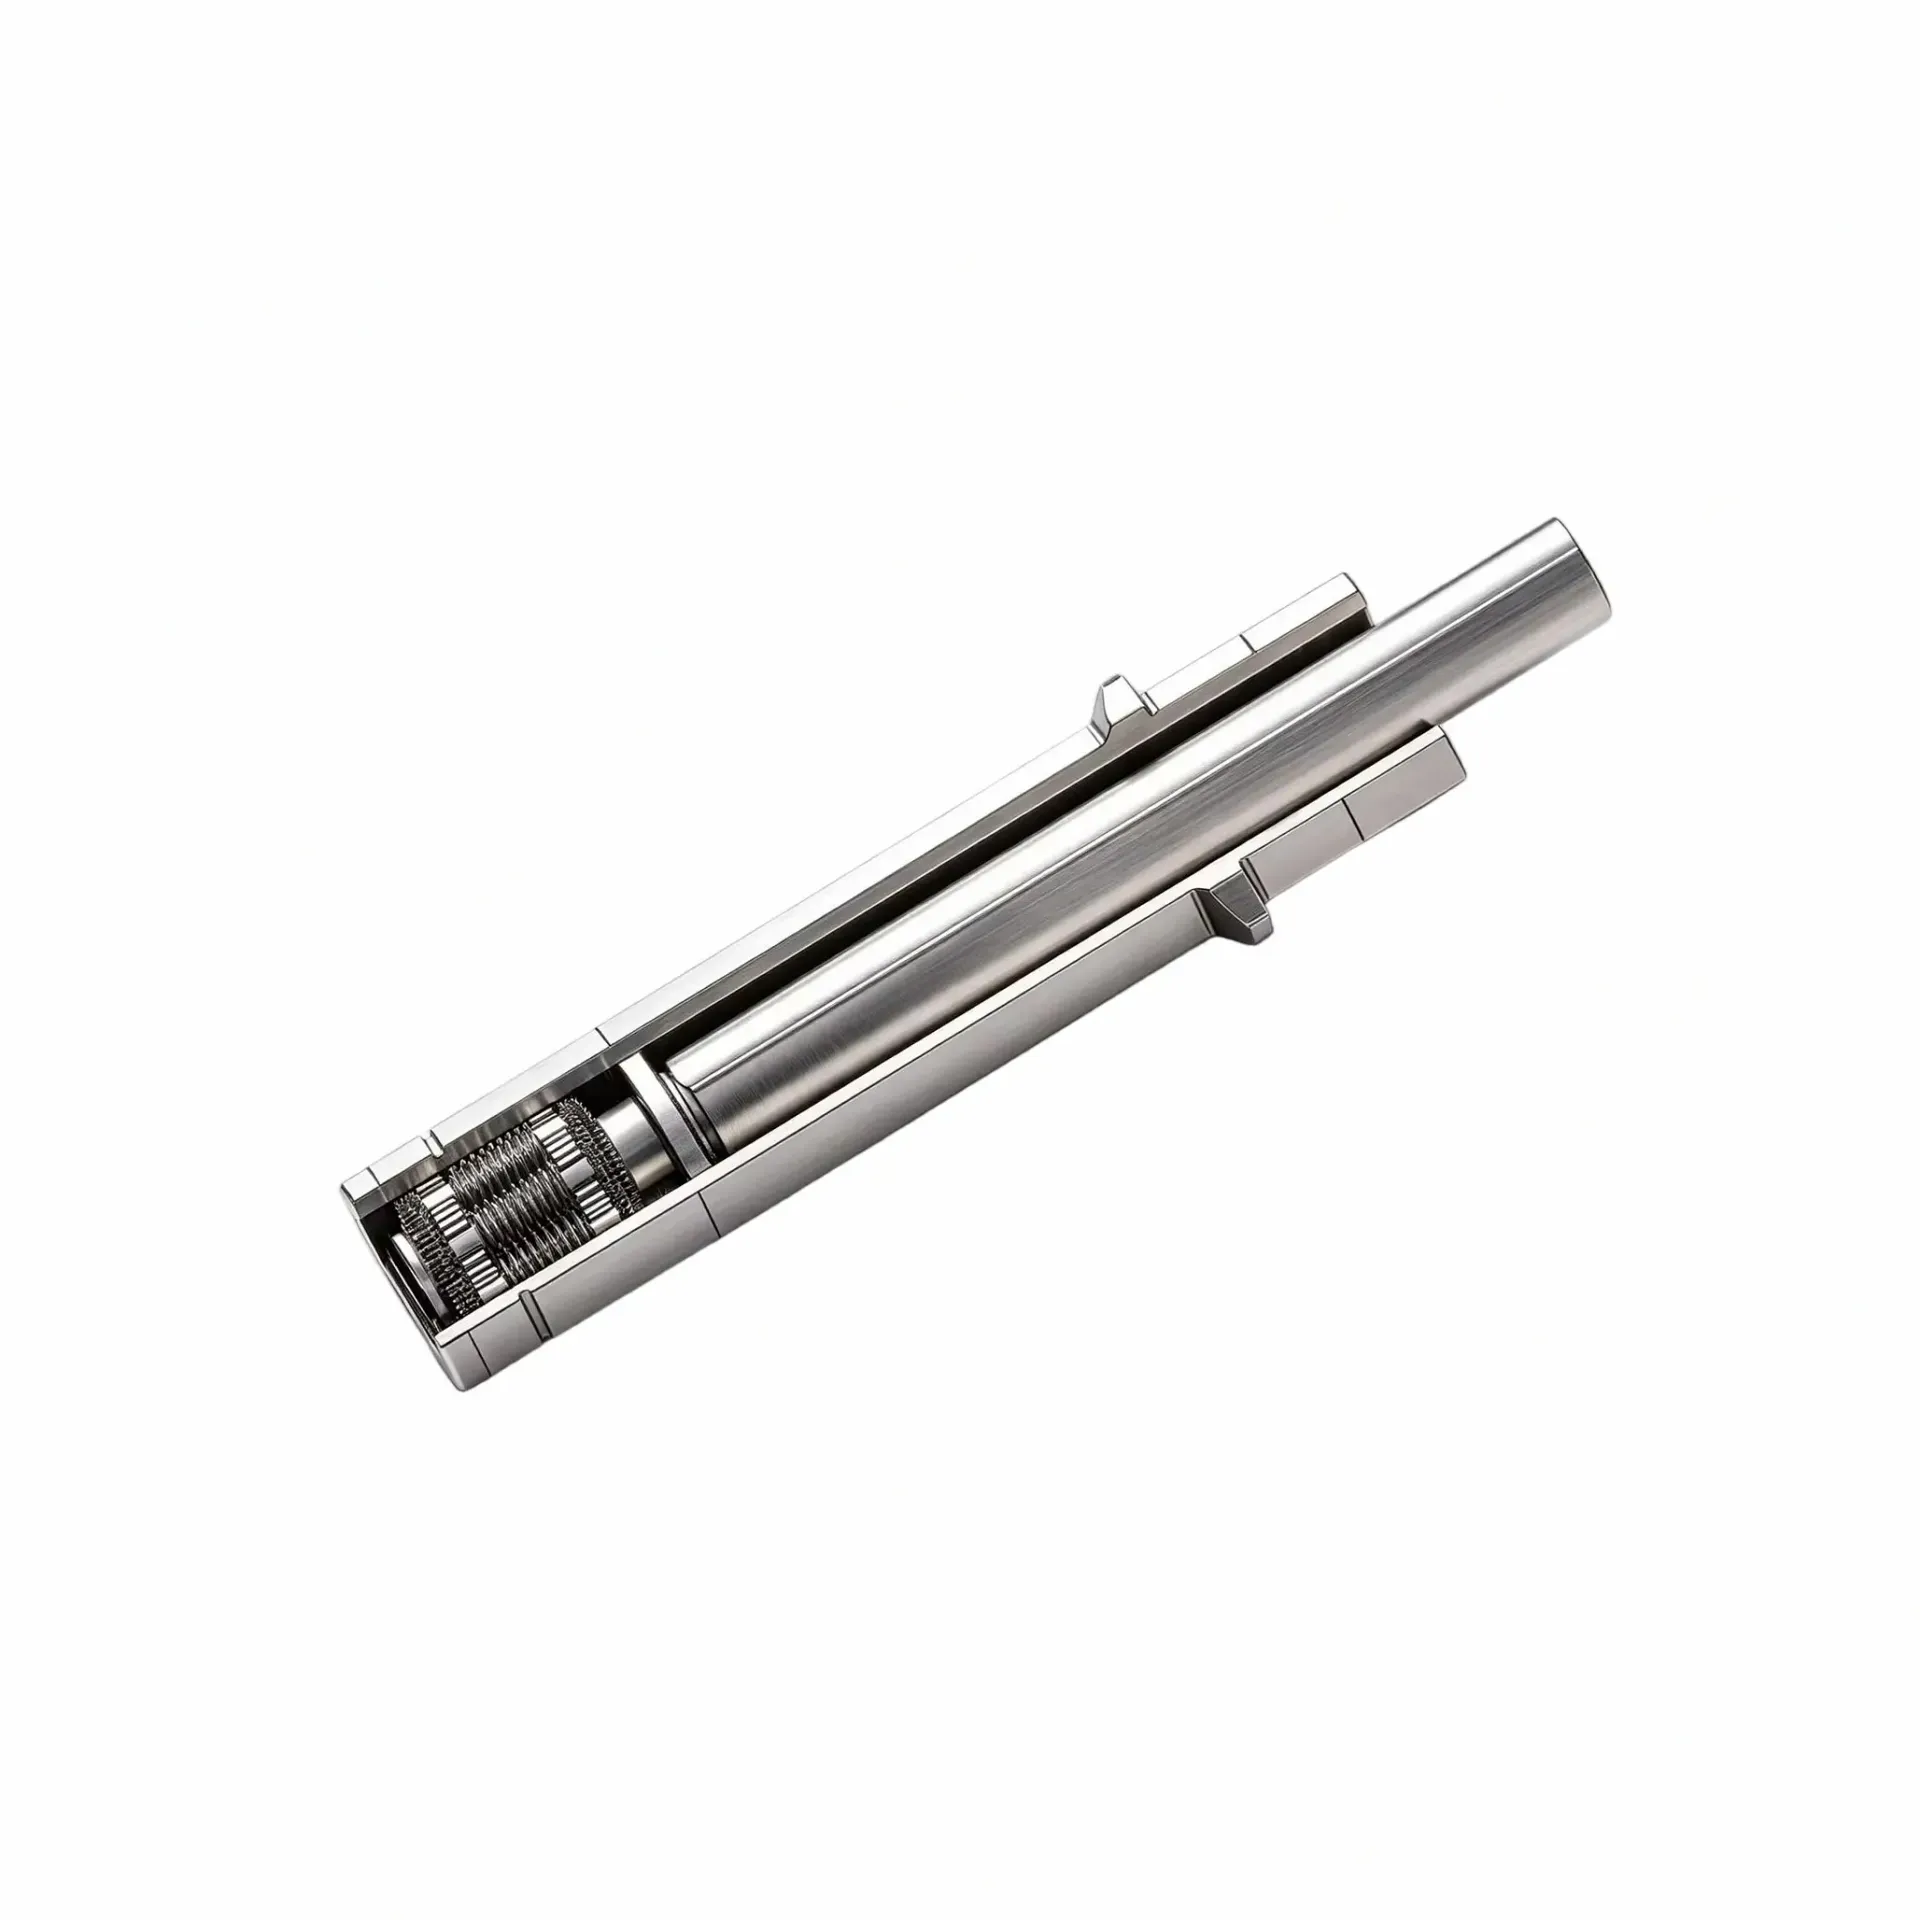
在设计人形机器人灵巧手或协作机器人末端多指机构时,关节模组的选择往往决定了整手的控制上限与集成难度。当多根手指需要在狭小手掌空间内同步运动、力控交互与位置协同时,工程师面对的不只是单轴性能问题,而是多自由度的耦合设计与整体传动的适配逻辑。机器人灵巧手关节模组作为连接驱动源与手指本体的核心传动单元,其结构形式、与驱动系统的匹配程度以及在多指机构中的协调方式,是选型时需要系统梳理的关键维度。
机器人灵巧手关节模组怎么选?多轴协同、力控需求与选型要点
在为仿生机械手或人形机器人选型关节模组时,研发团队往往会先遇到一个基础问题:到底该先定哪几个工况要素,再判断选哪一类关节模组?比如手指要完成的运动维度有多少、每个关节需要输出的扭矩有多大、空间允许的模组截面是多少,这些条件没有先捋清楚之前,看再多的产品规格也容易选错方向。
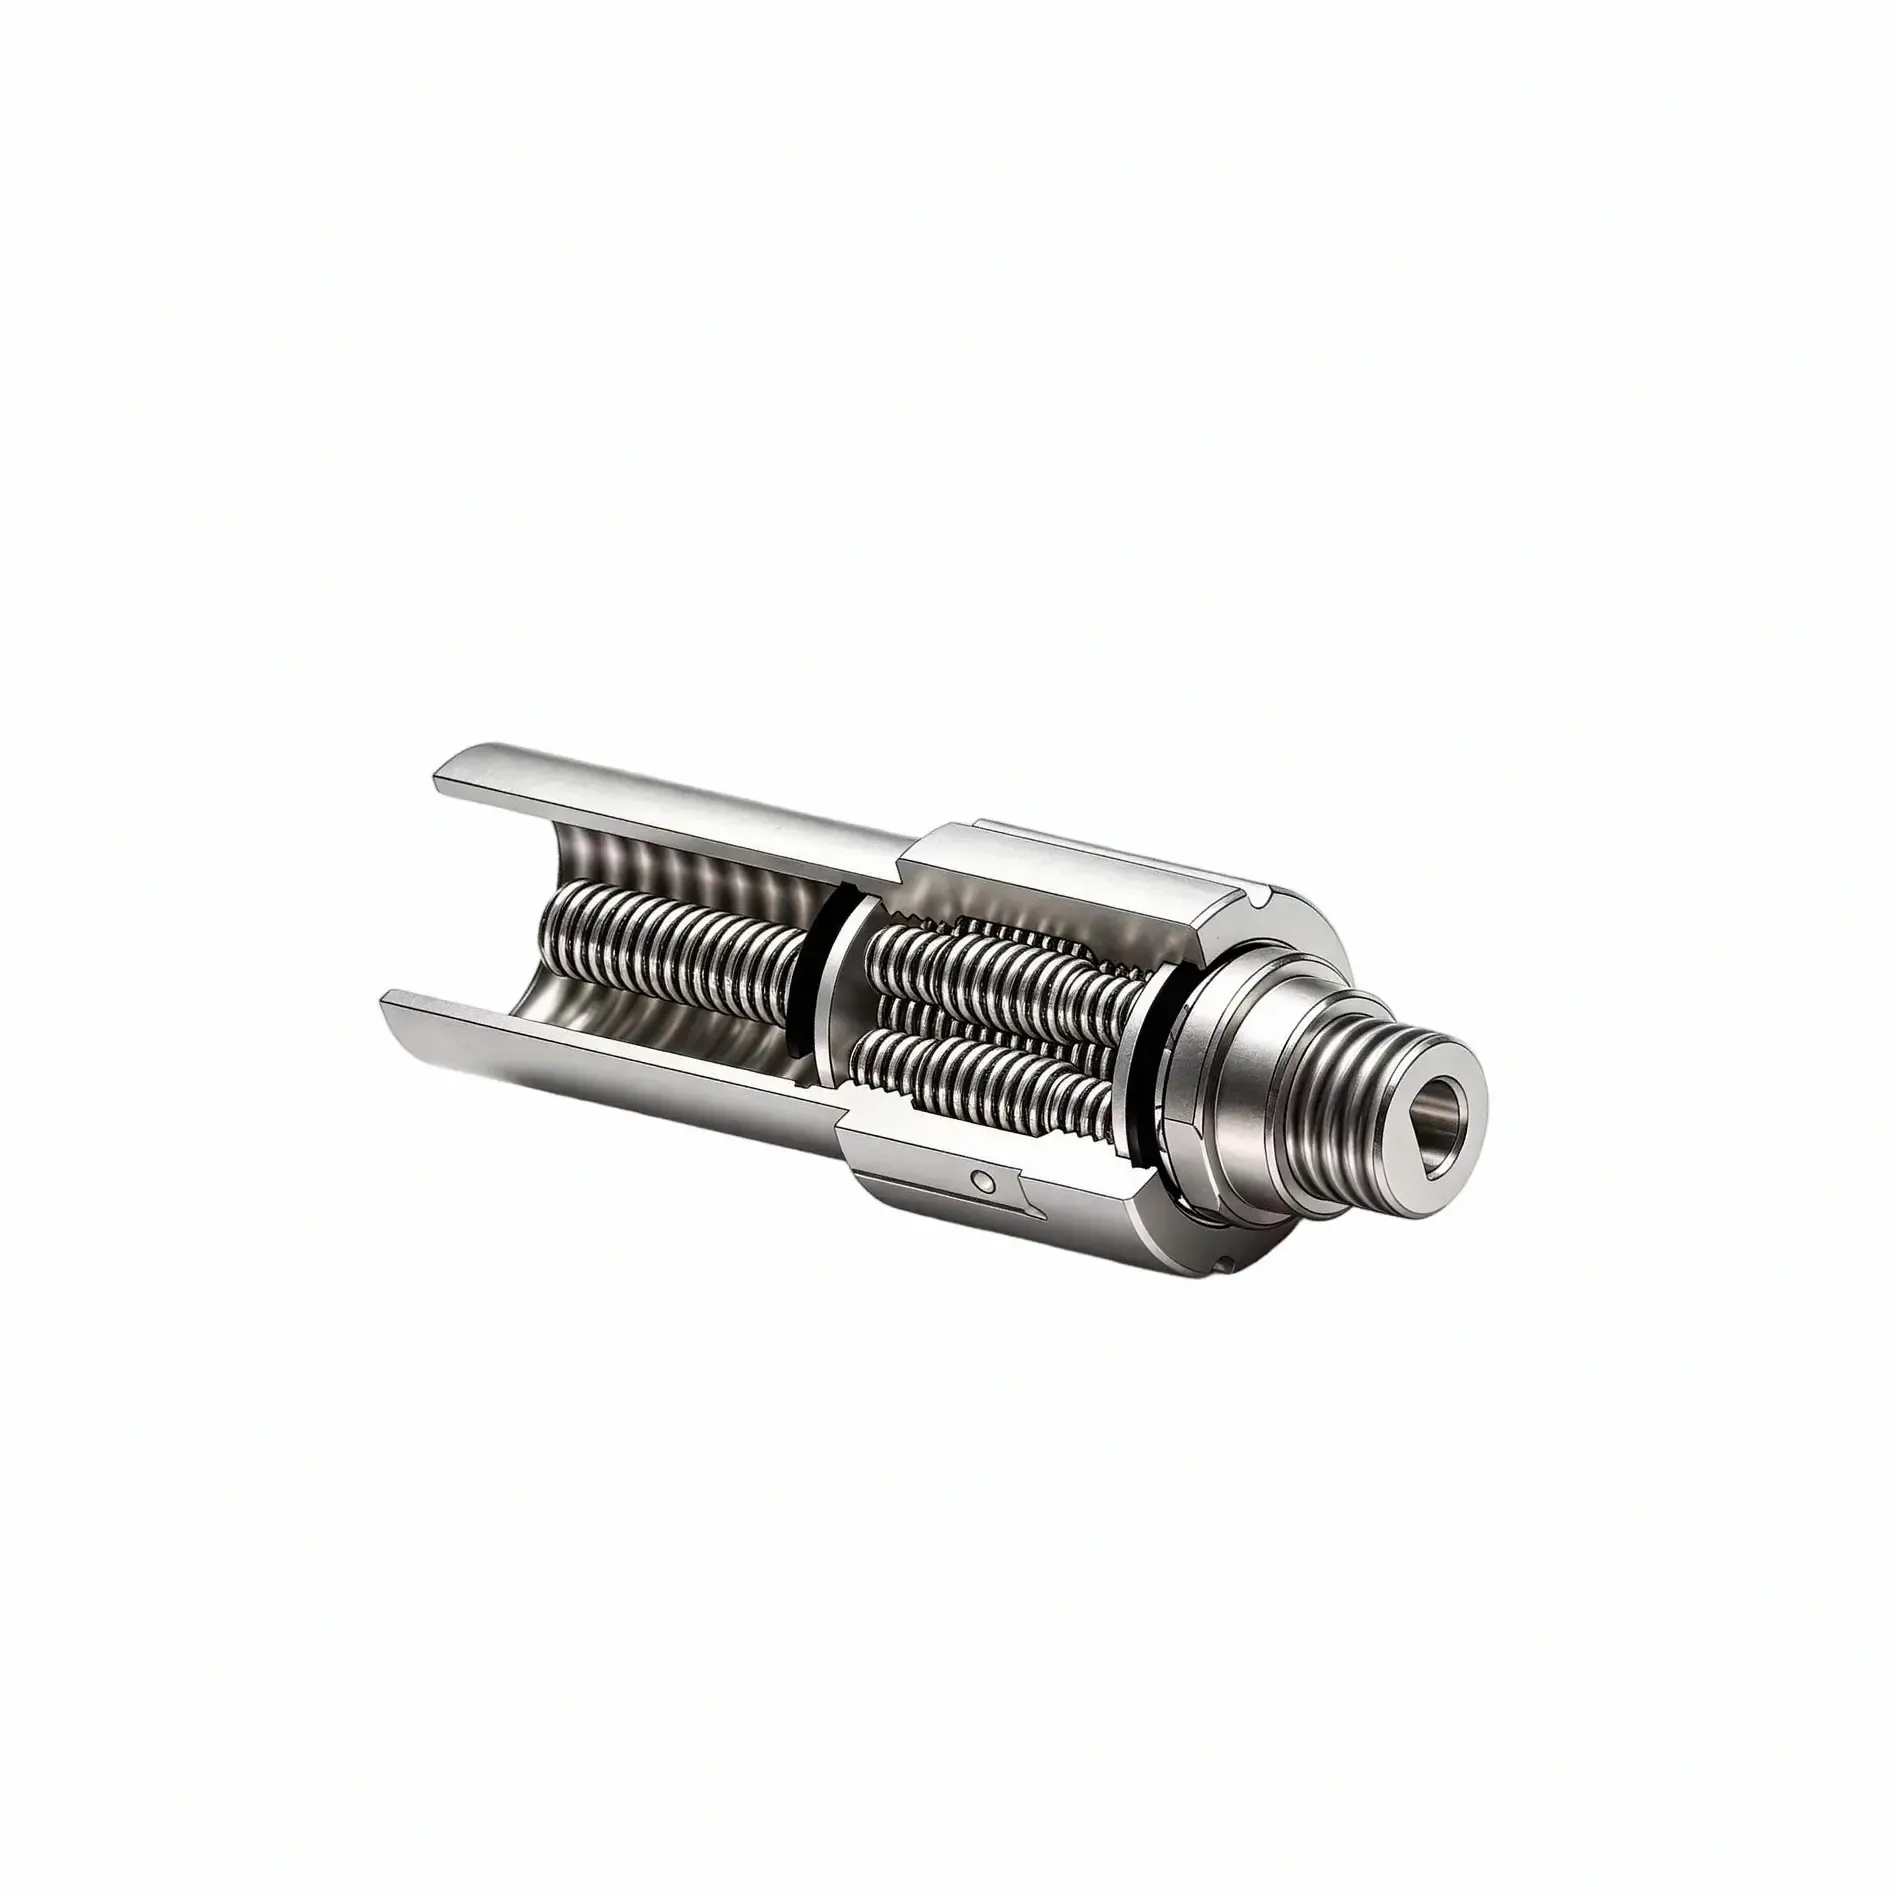
机器人灵巧手关节模组怎么选?多轴协同、力控能力与末端适配解析
灵巧手模组装到设备上之后,最容易出问题的环节,往往不在单关节的性能指标上——而在于多轴同时动作时的协同精度、在需要力控交互时模组能不能把力反馈信号传出来、以及跟末端手指结构之间的安装匹配程度。这三个问题听起来都不难,但现场集成时但凡有一个没对上,轻则返工调试,重则整个手指模组重新选型。项目周期就是这样被吃掉一块的。
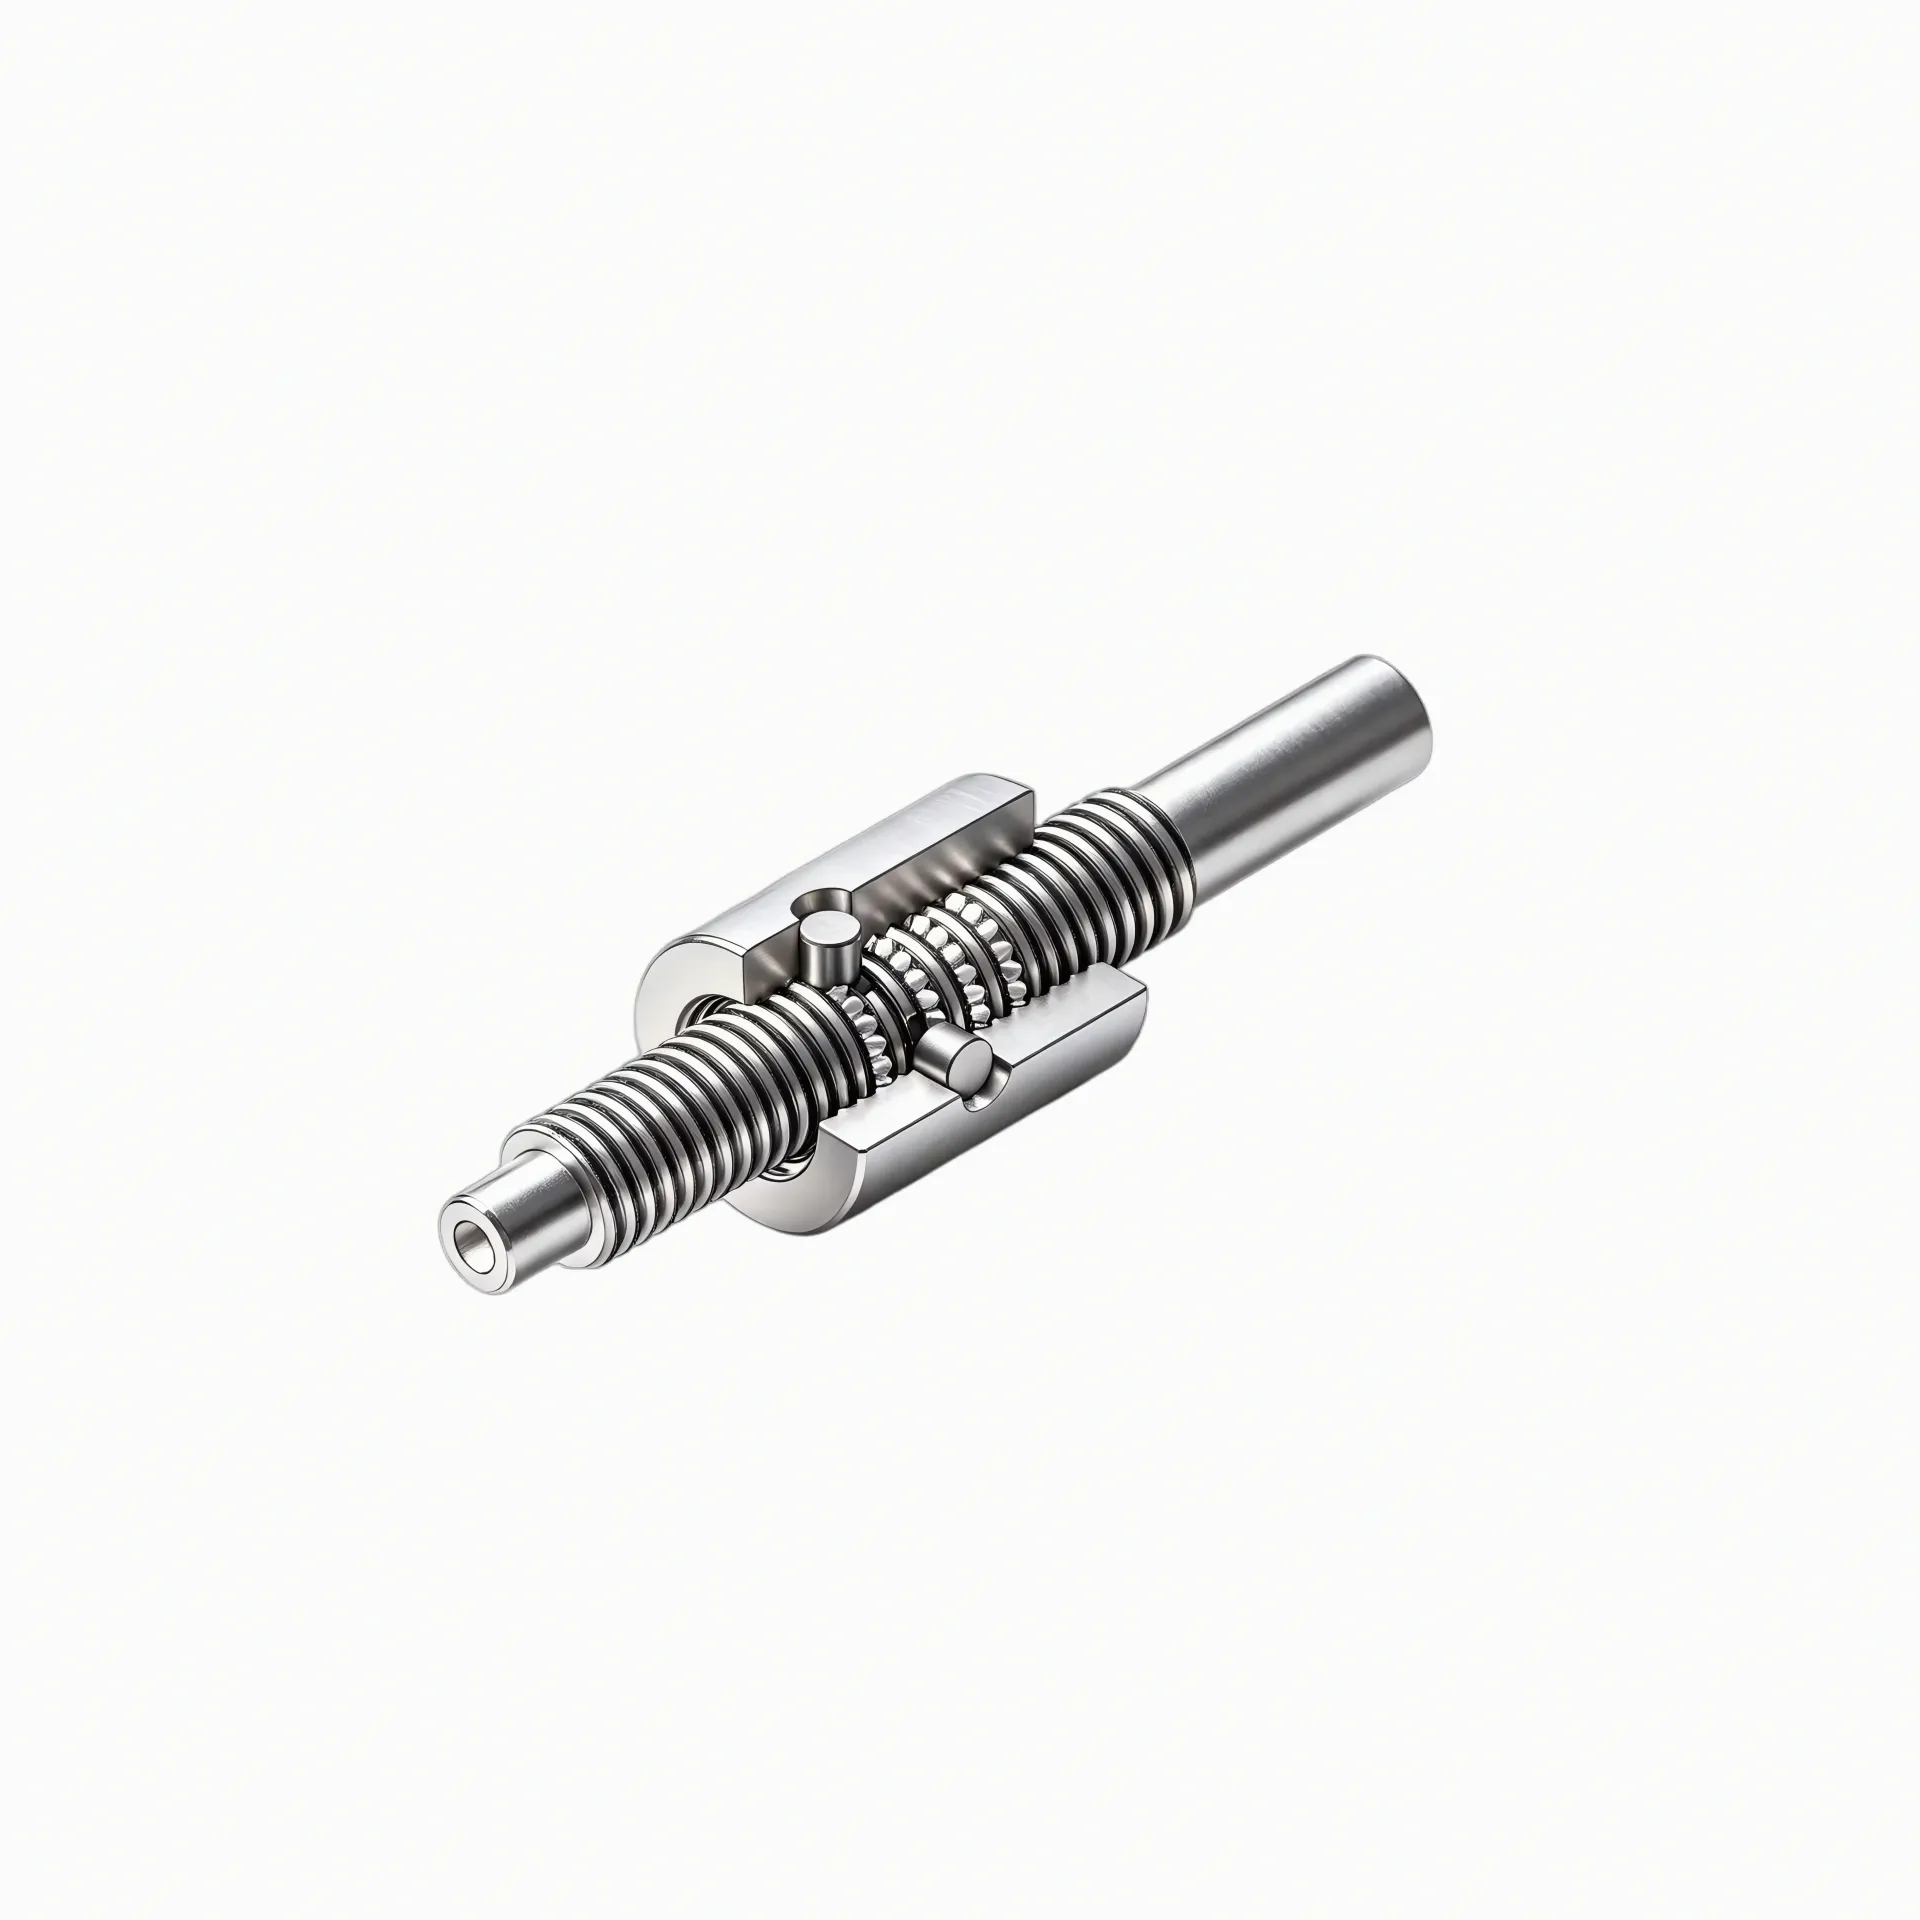
机器人灵巧手关节模组怎么选?力控需求与集成要点解析
把关节模组装进灵巧手,最容易出问题的环节往往不在设计阶段,而在「装配衔接」这一步——手指内部空间就那么大,线束怎么走、关节之间怎么配合、力控信号能不能对上,很多问题要等装到一半才发现对不上。机器人灵巧手关节模组是手指关节旋转驱动的核心单元,选型时除了看扭矩和角度,能不能在目标结构里装得进去、信号和控制能不能打通,这些才是真正决定项目能不能落地的关键。本文围绕「力控需求与微型化空间约束」两个维度展开
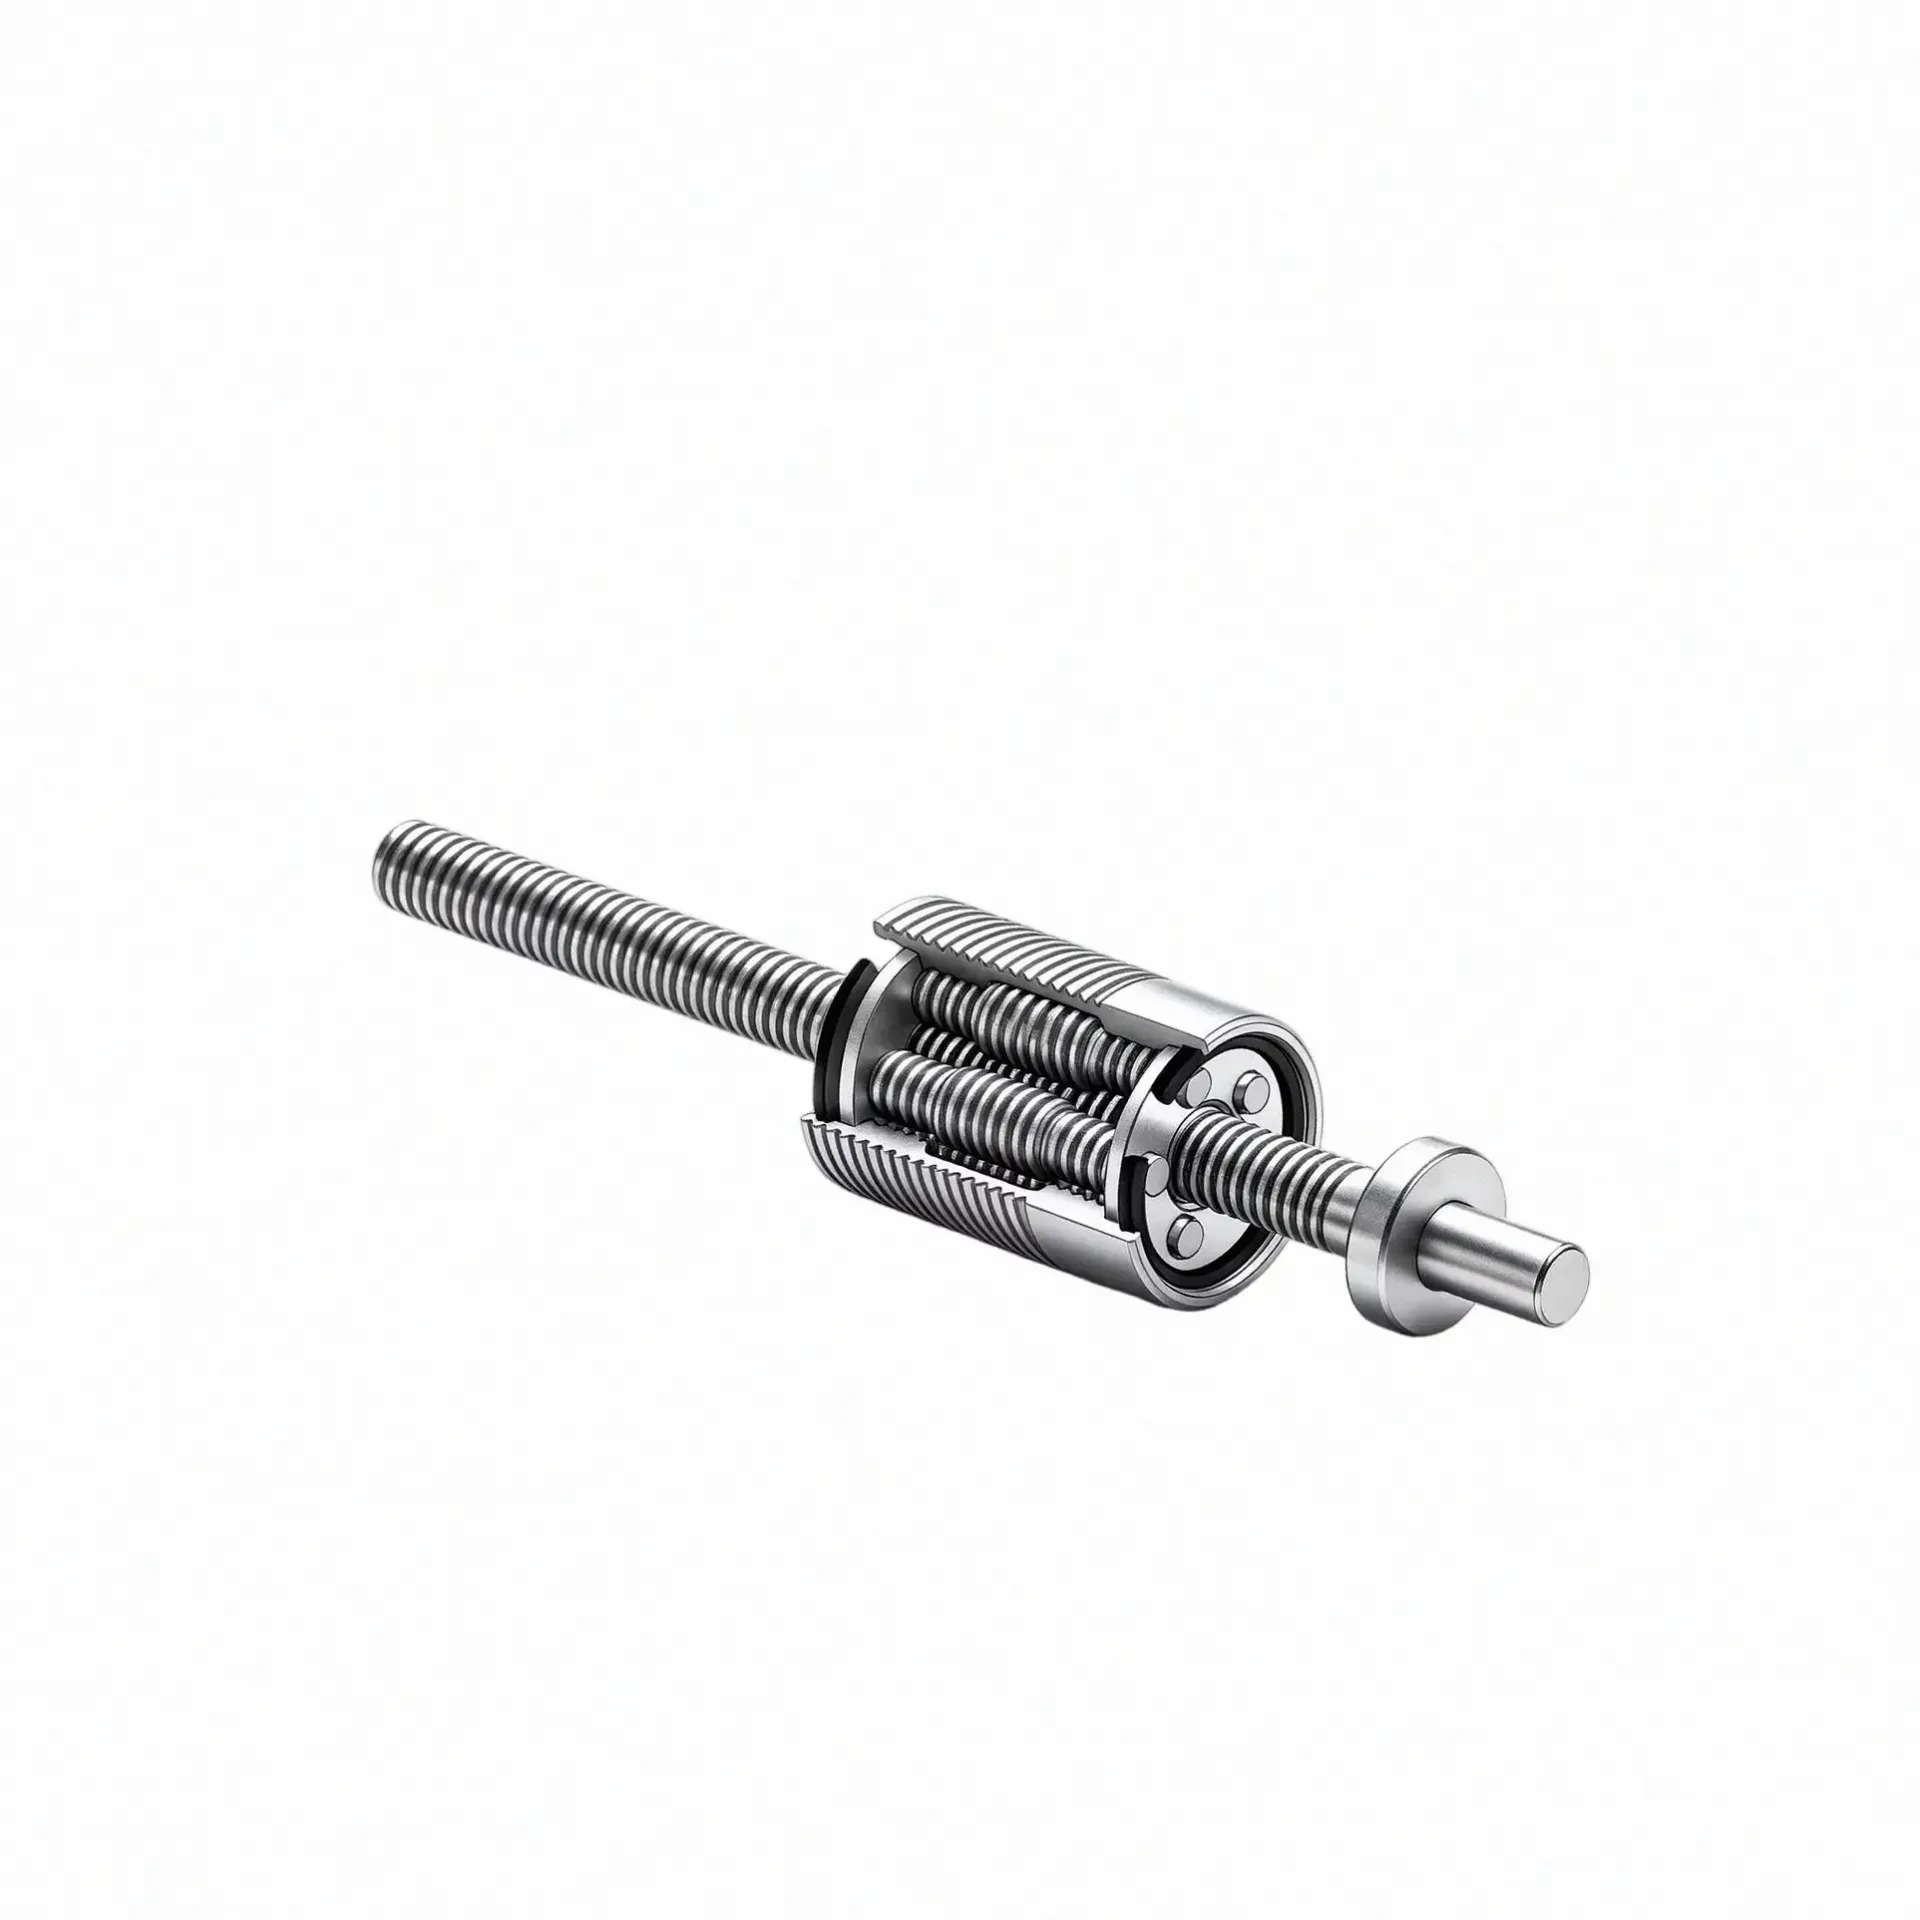
机器人灵巧手关节模组怎么选?力控需求与结构设计多维梳理
选机器人灵巧手关节模组的时候,工程师最常遇到的问题不是「哪个品牌好」,而是「我先确认哪几个条件,才能让后续的结构设计和控制对接不出岔子」。尤其是灵巧手这类空间极度受限、动作又要求高度拟人化的场景,关节模组选错了,后续改结构、改控制逻辑的成本远比采购差价高得多。所以选型之前,先把力控需求和结构设计这两个维度梳理清楚,比直接翻参数表更有价值。
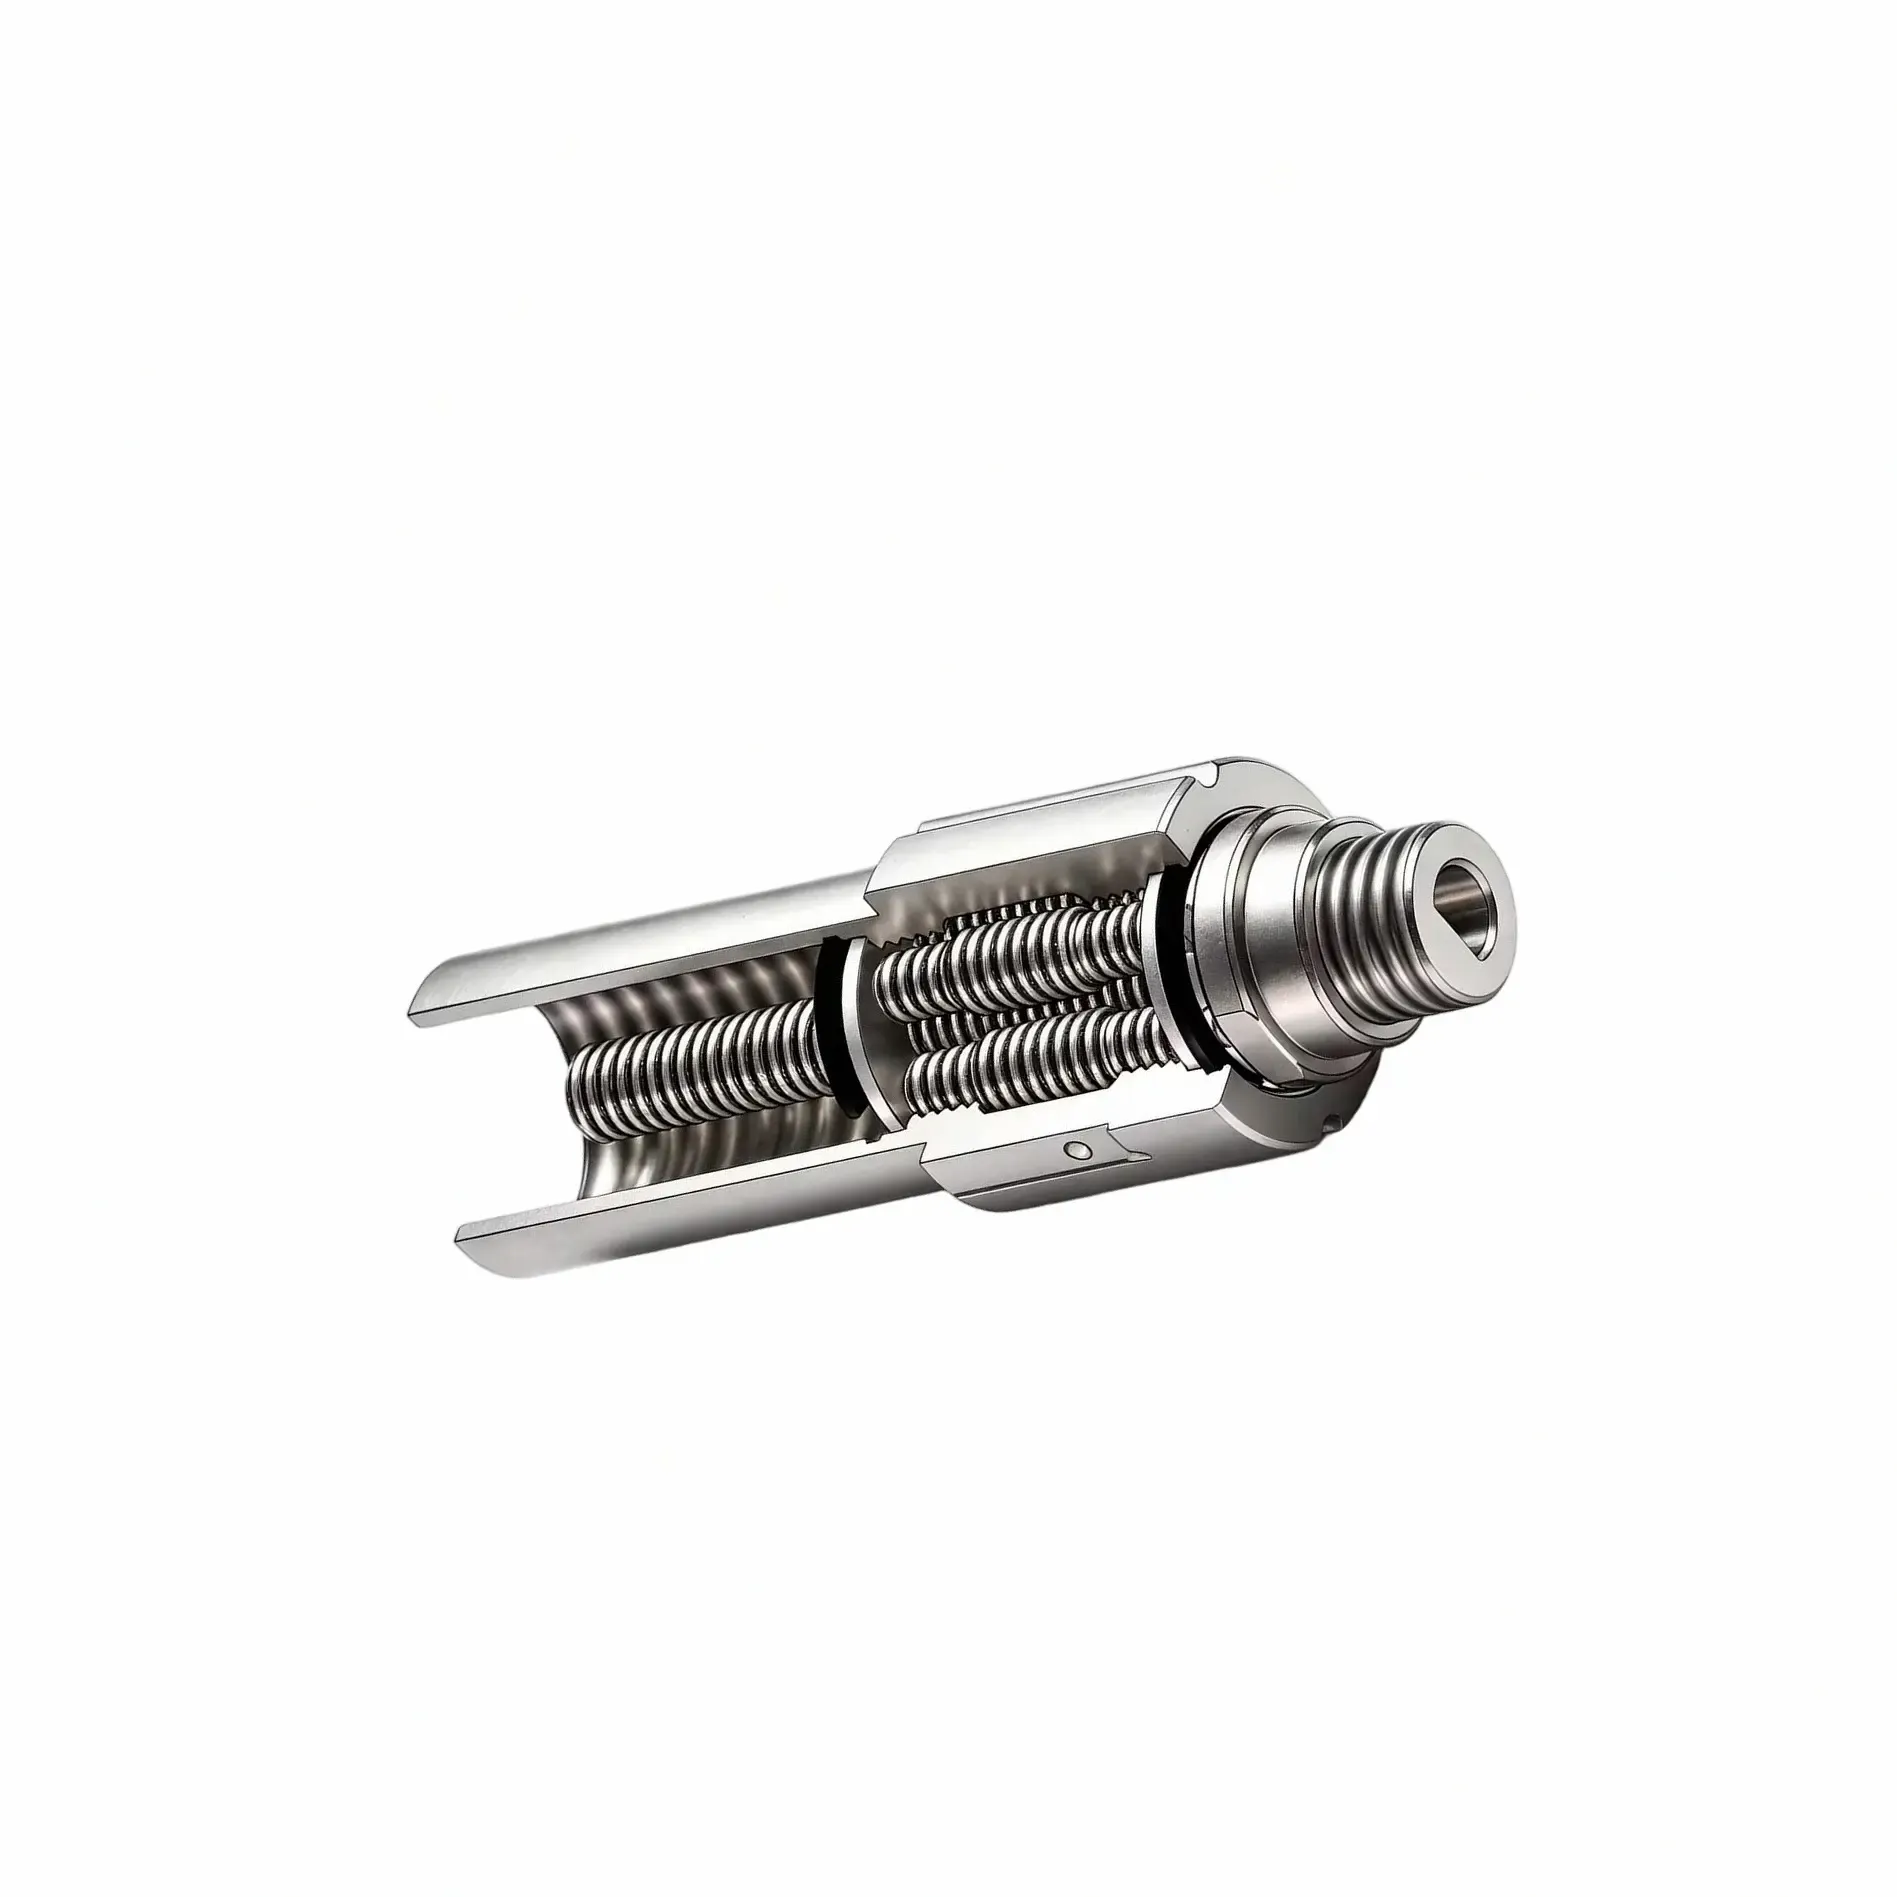
机器人灵巧手关节模组怎么选?力控需求与末端执行选型思路
在为协作机器人或人形机器人选末端执行方案时,研发团队经常会遇到这样一个问题:手指关节需要输出的扭矩到底是多少?现有空间能不能装得下?用伺服直驱还是带减速的结构?这类问题看似是选型细节,但如果在方案早期没有把几个关键工况要素梳理清楚,后续的结构修改和样机返工会消耗大量时间。
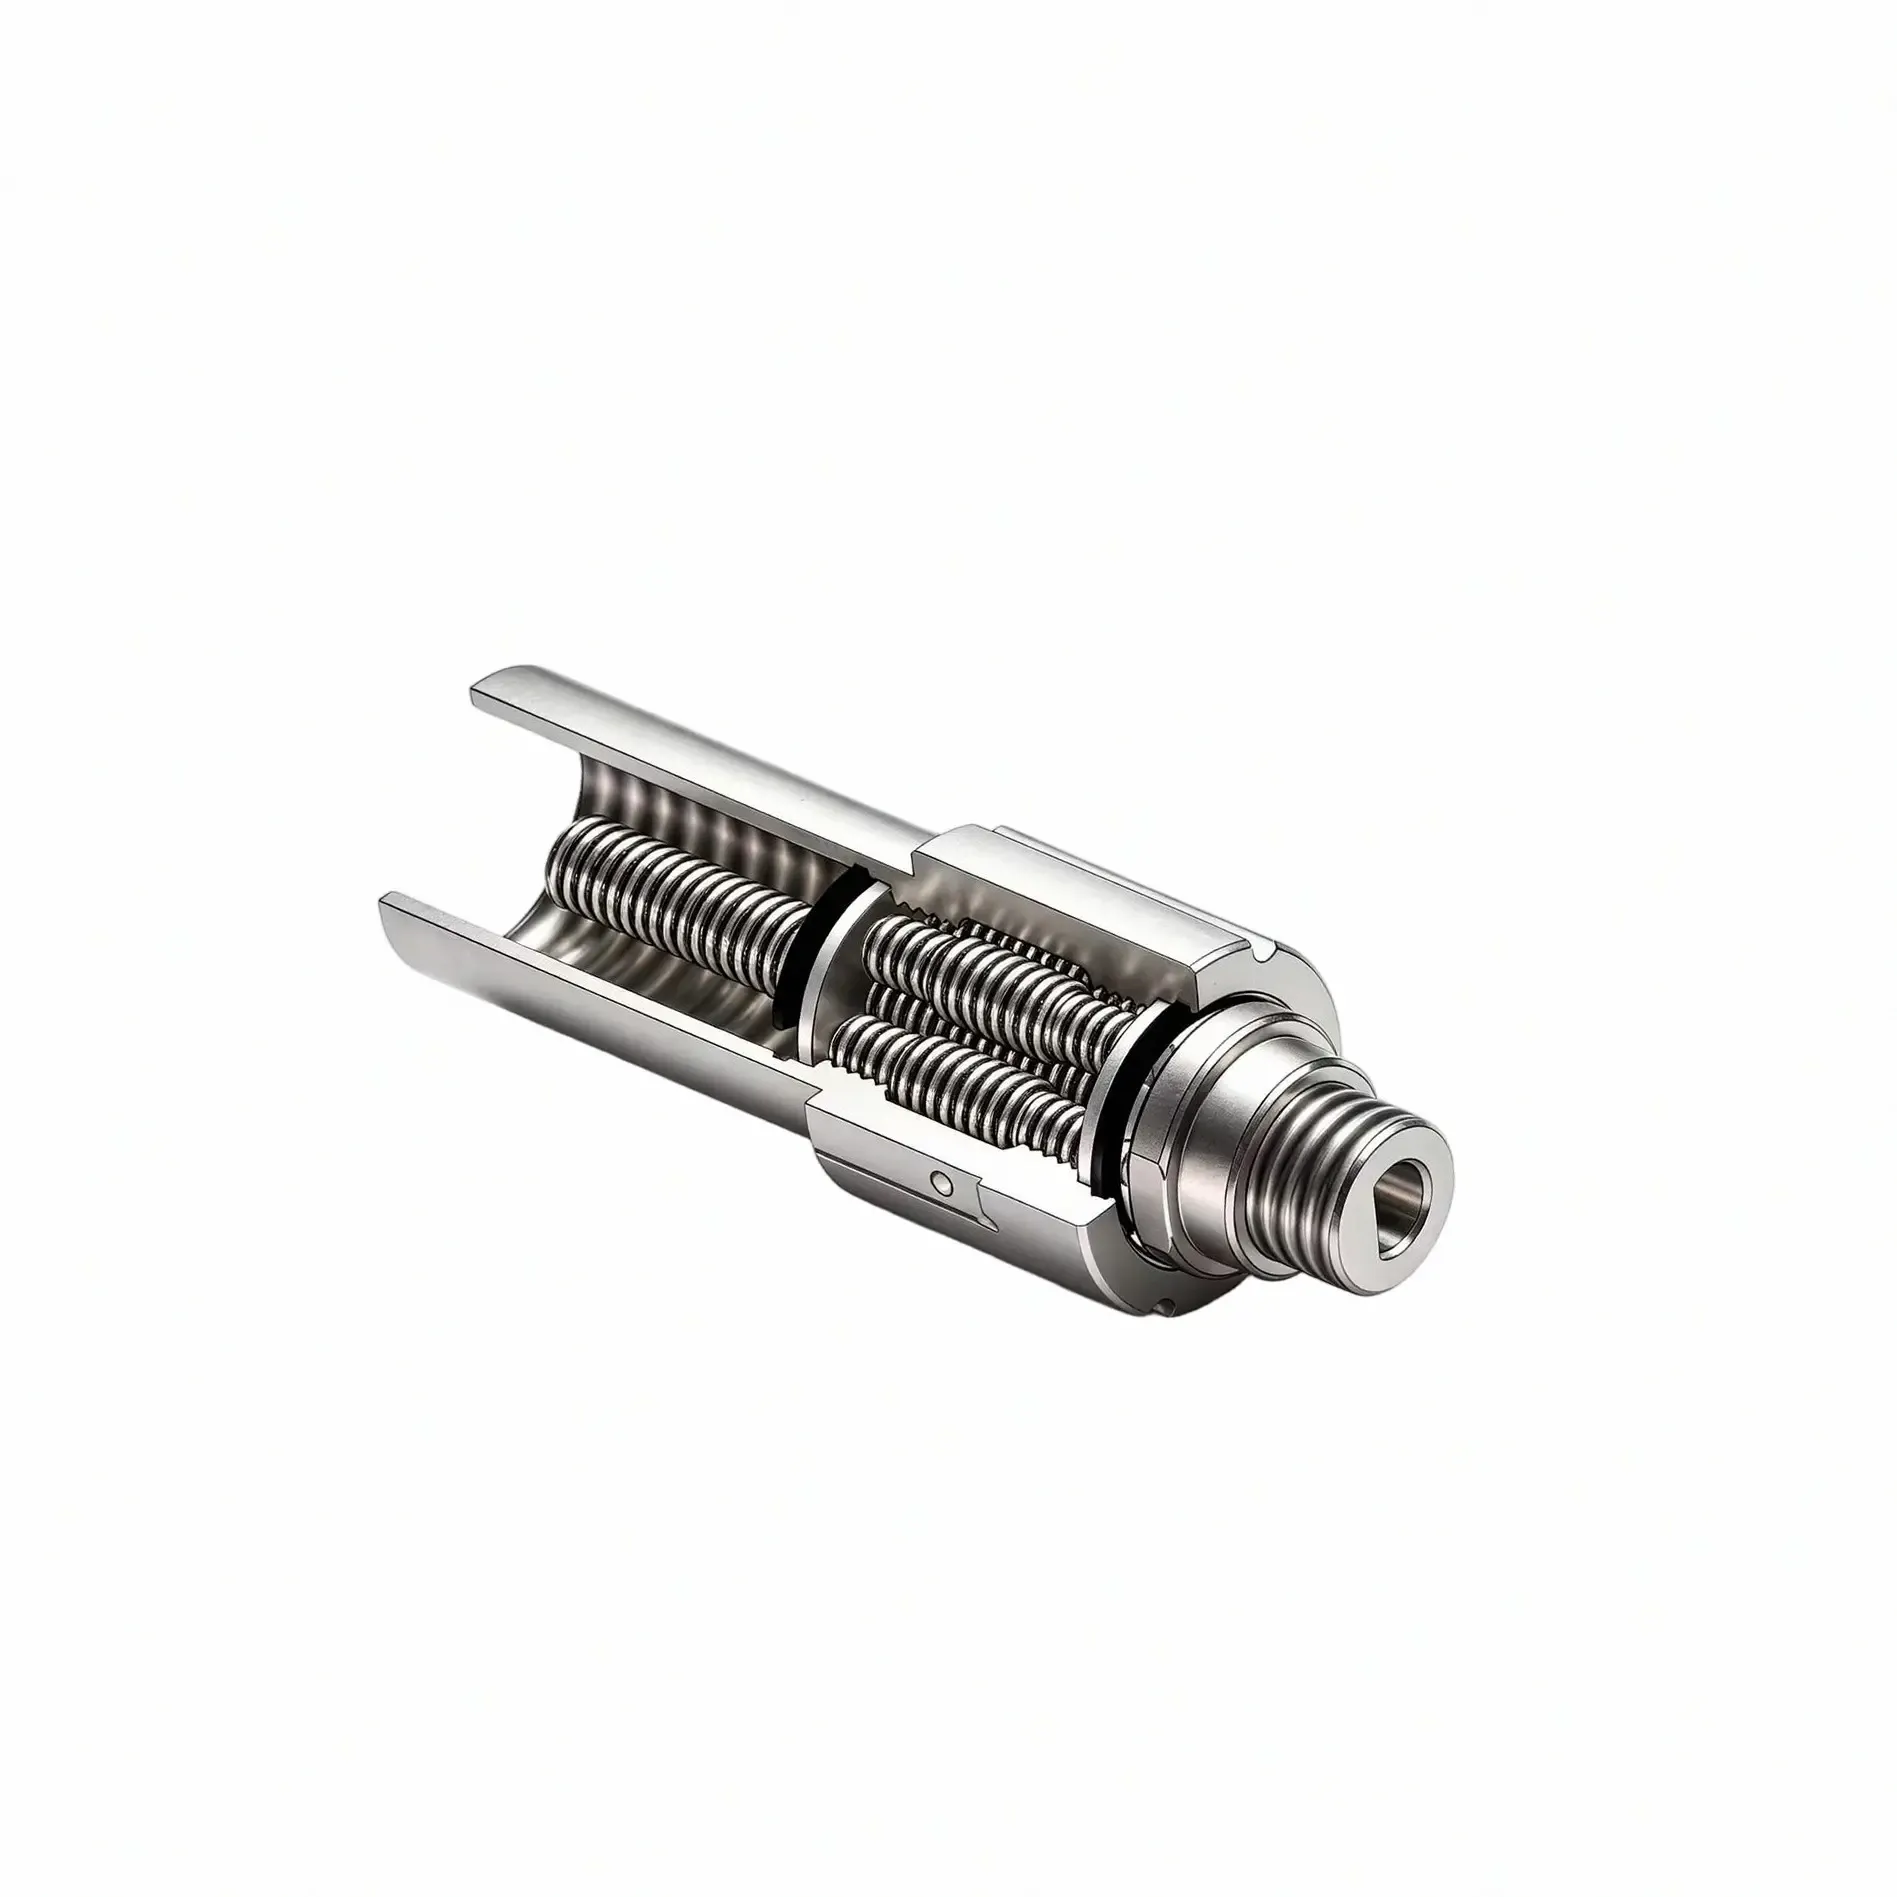
机器人灵巧手关节模组怎么选?力控需求与多轴协同适配分析
评估一家机器人灵巧手关节模组供应方,第一轮该看什么?很多研发团队一开始只盯着尺寸和扭矩参数,但真正进入集成阶段才发现,光看这两个指标远远不够。力控精度够不够、多个关节之间的动作协同是否一致、关节模组在灵巧手整体结构中能不能装得进去、后期调试有没有技术支持——这些才是决定项目能不能落地的关键。选关节模组,本质上是在选一个能让整只手的力控与协同真正跑起来的方案,而不只是买一个独立零件。
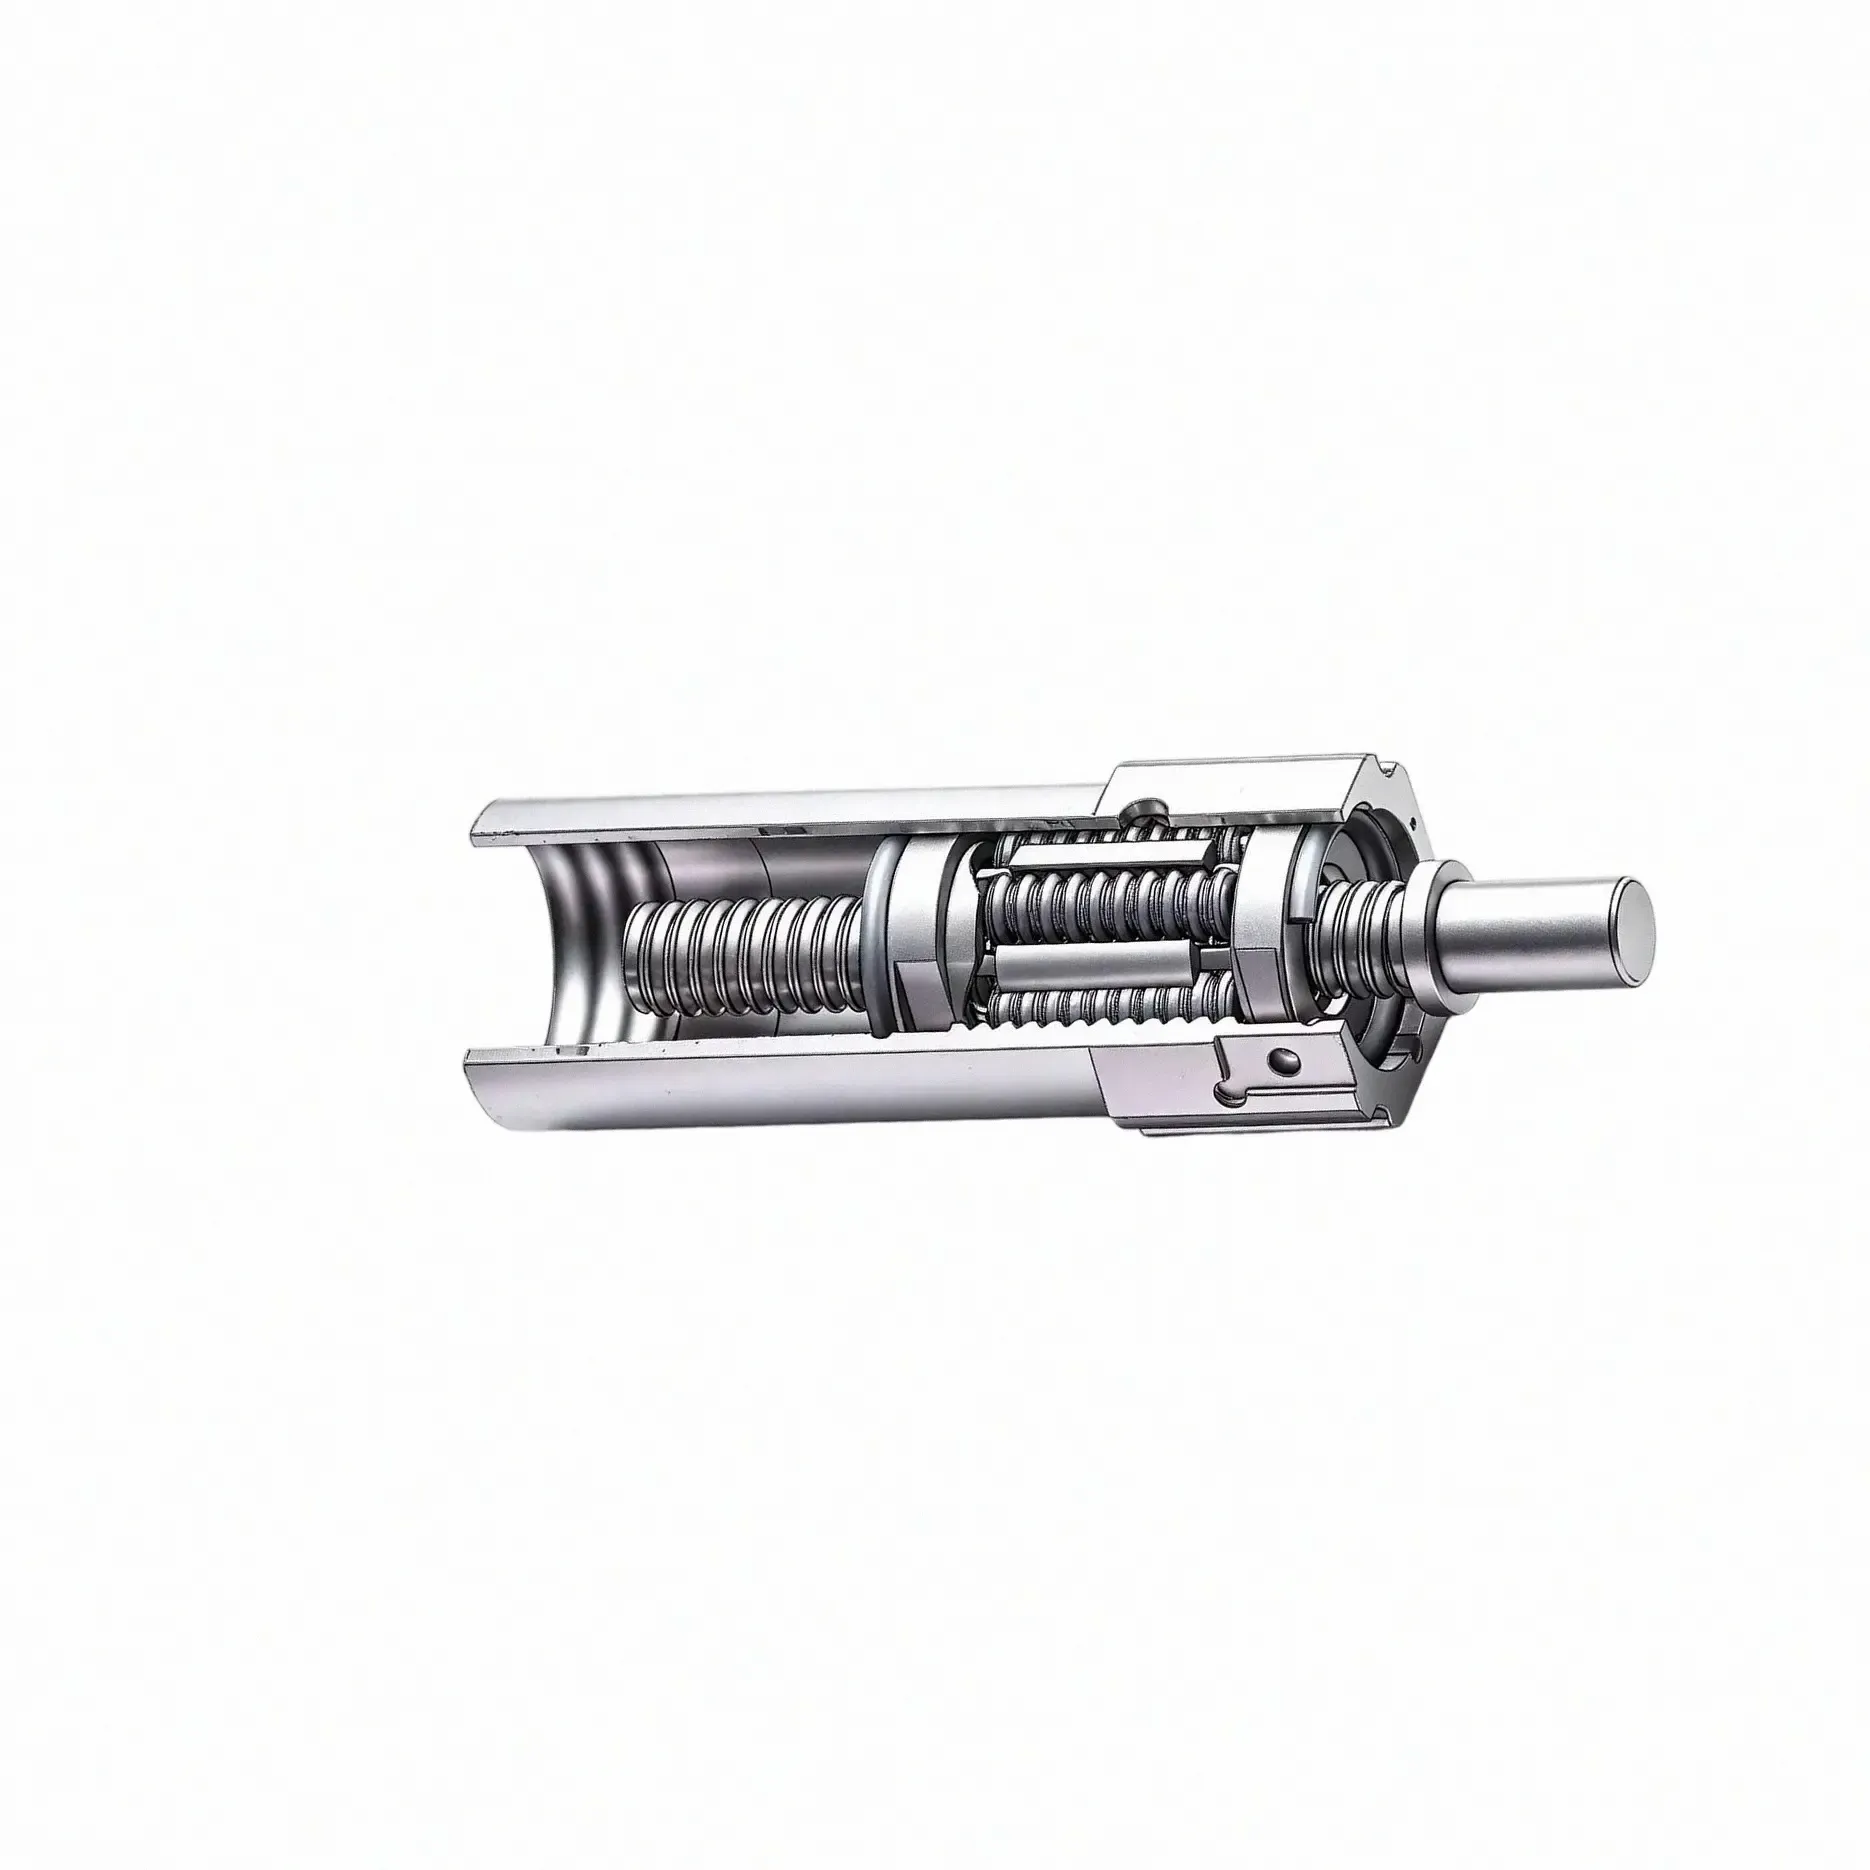
机器人灵巧手关节模组怎么选?力控需求与多轴协同分析
在人形机器人与仿生机械手的设计中,灵巧手关节模组是决定手指运动自由度与交互能力的核心单元。当结构工程师需要在有限的手指内部空间中同时集成驱动、传动、减速与传感多个功能时,选型过程往往面临多维约束的叠加:既要满足多指协同运动的空间紧凑性,又要保证抓取与交互过程中的力控精度与响应速度,还要考虑与上位控制系统之间的通信兼容问题。在这一背景下,将选型问题拆解为「先定哪几个工况要素、再定该选哪一类」的分析框
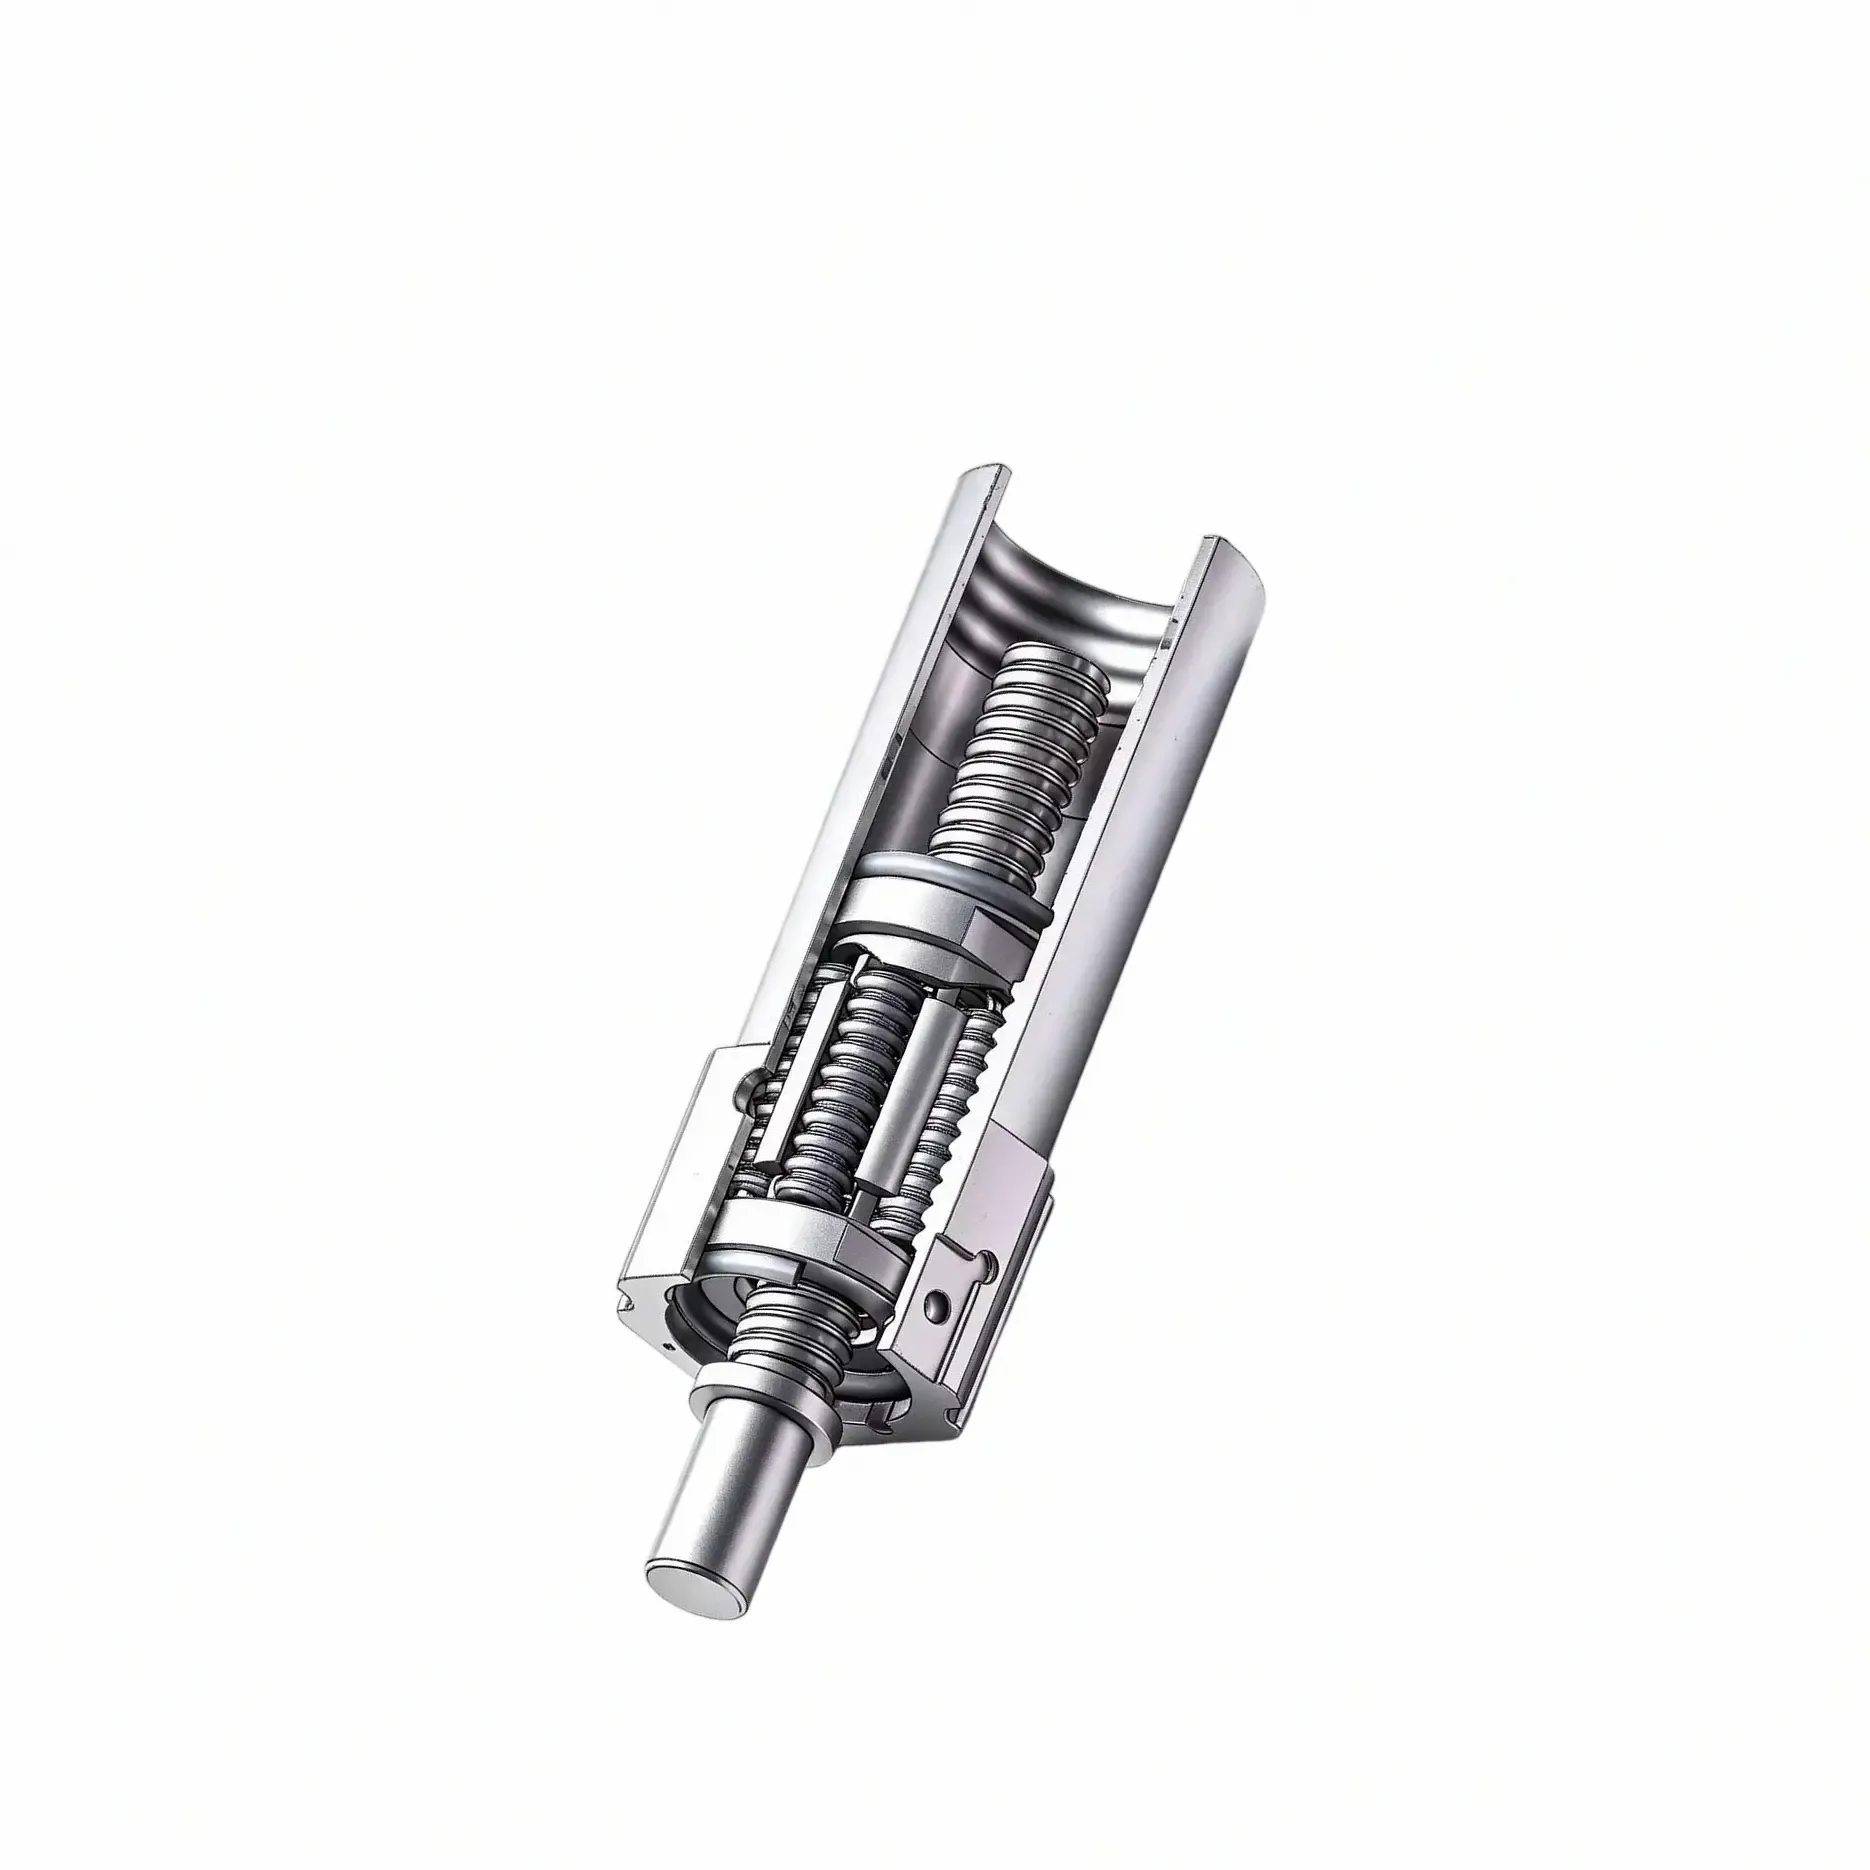
机器人灵巧手关节模组怎么选?力反馈与多轴协同评估
评估一家机器人灵巧手关节模组的供应方,研发与采购团队通常不会在第一轮就深入到参数对比层面,而是先判断这家供应方是否真正理解人形机器人与仿生灵巧手的集成需求。灵巧手关节模组与常规工业伺服关节不同,它需要在极小的空间内同时满足多轴协同、力反馈响应与低功耗待机等多重约束,这对供应方的底层设计能力与精密制造能力都提出了更高要求。因此,评估供应方的第一轮关注点,应集中在技术对接的专业度、样品验证的配合意愿,
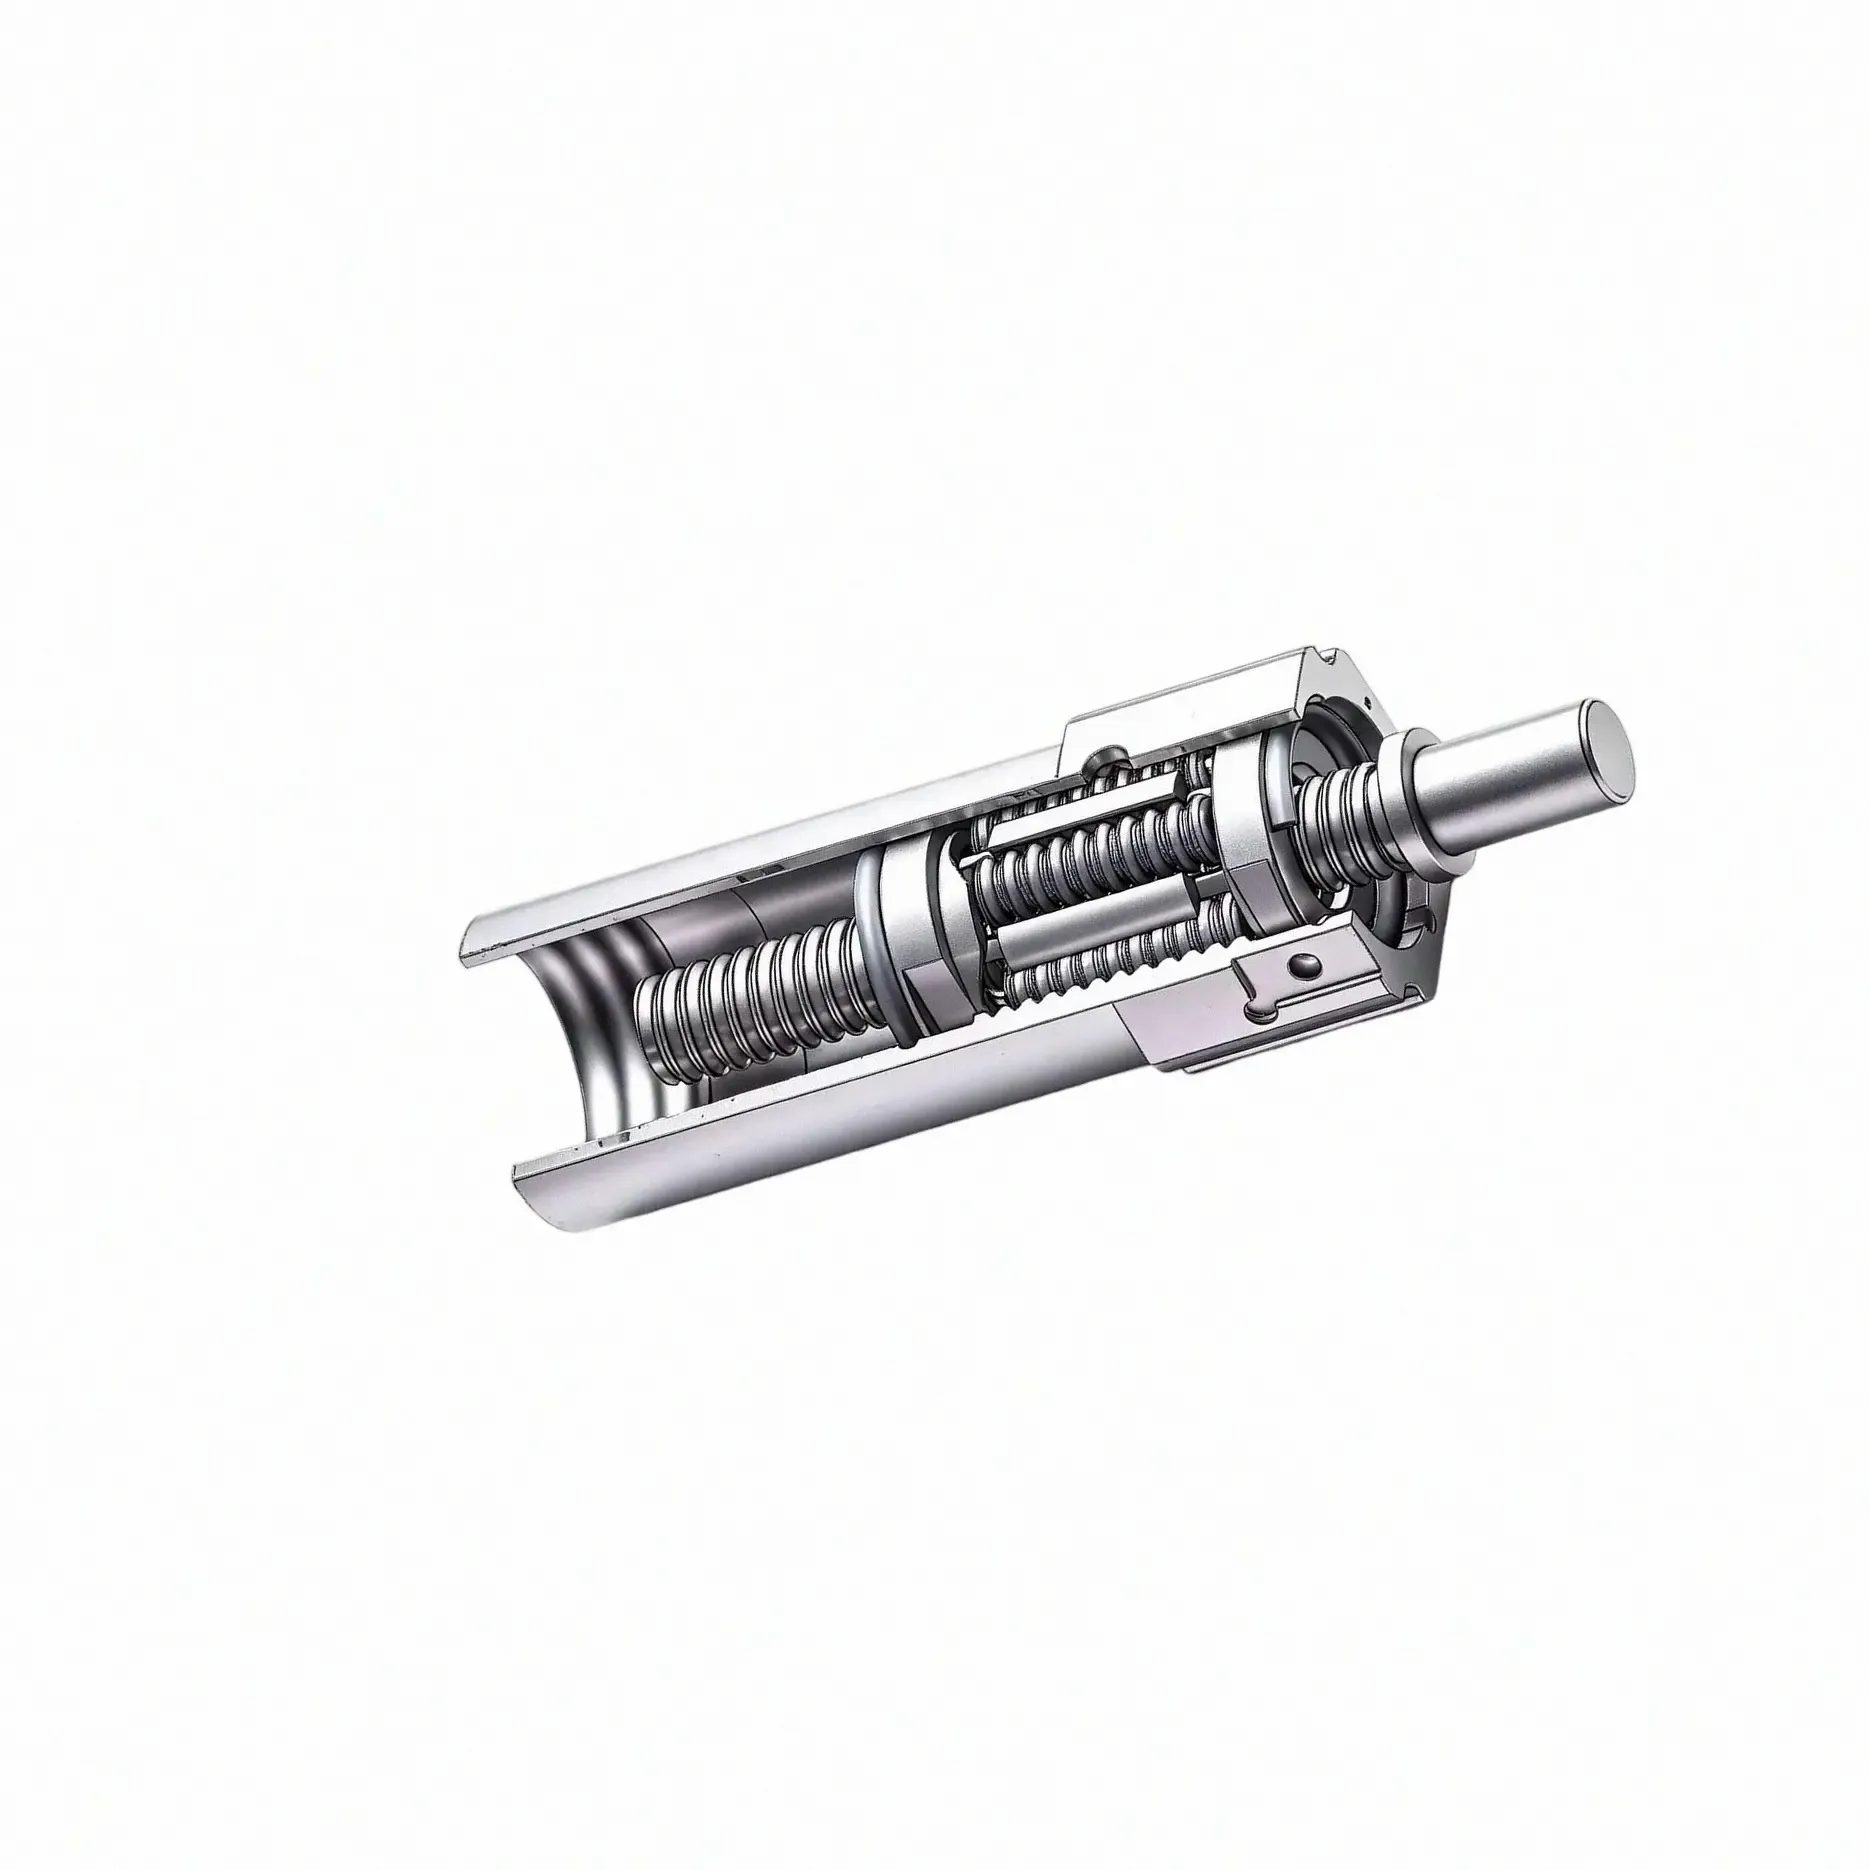
机器人灵巧手关节模组怎么选?从力控需求到安装方式了解
选机器人灵巧手关节模组的时候,研发团队最先遇到的问题往往不是"这个模组性能有多强",而是"它能不能装进去、接得上、控得住"。末端执行器的选型从来不是单纯比参数——不同应用场景对力控精度、安装空间、布线方式甚至维护周期的要求差异巨大。站在设备工程师和结构工程师的角度,选型前最需要先把两个问题搞清楚:这款关节模组的力控能力能否满足灵巧手的动作需求,以及它的尺寸和接口形式是否适配整手的集成设计。这两个问
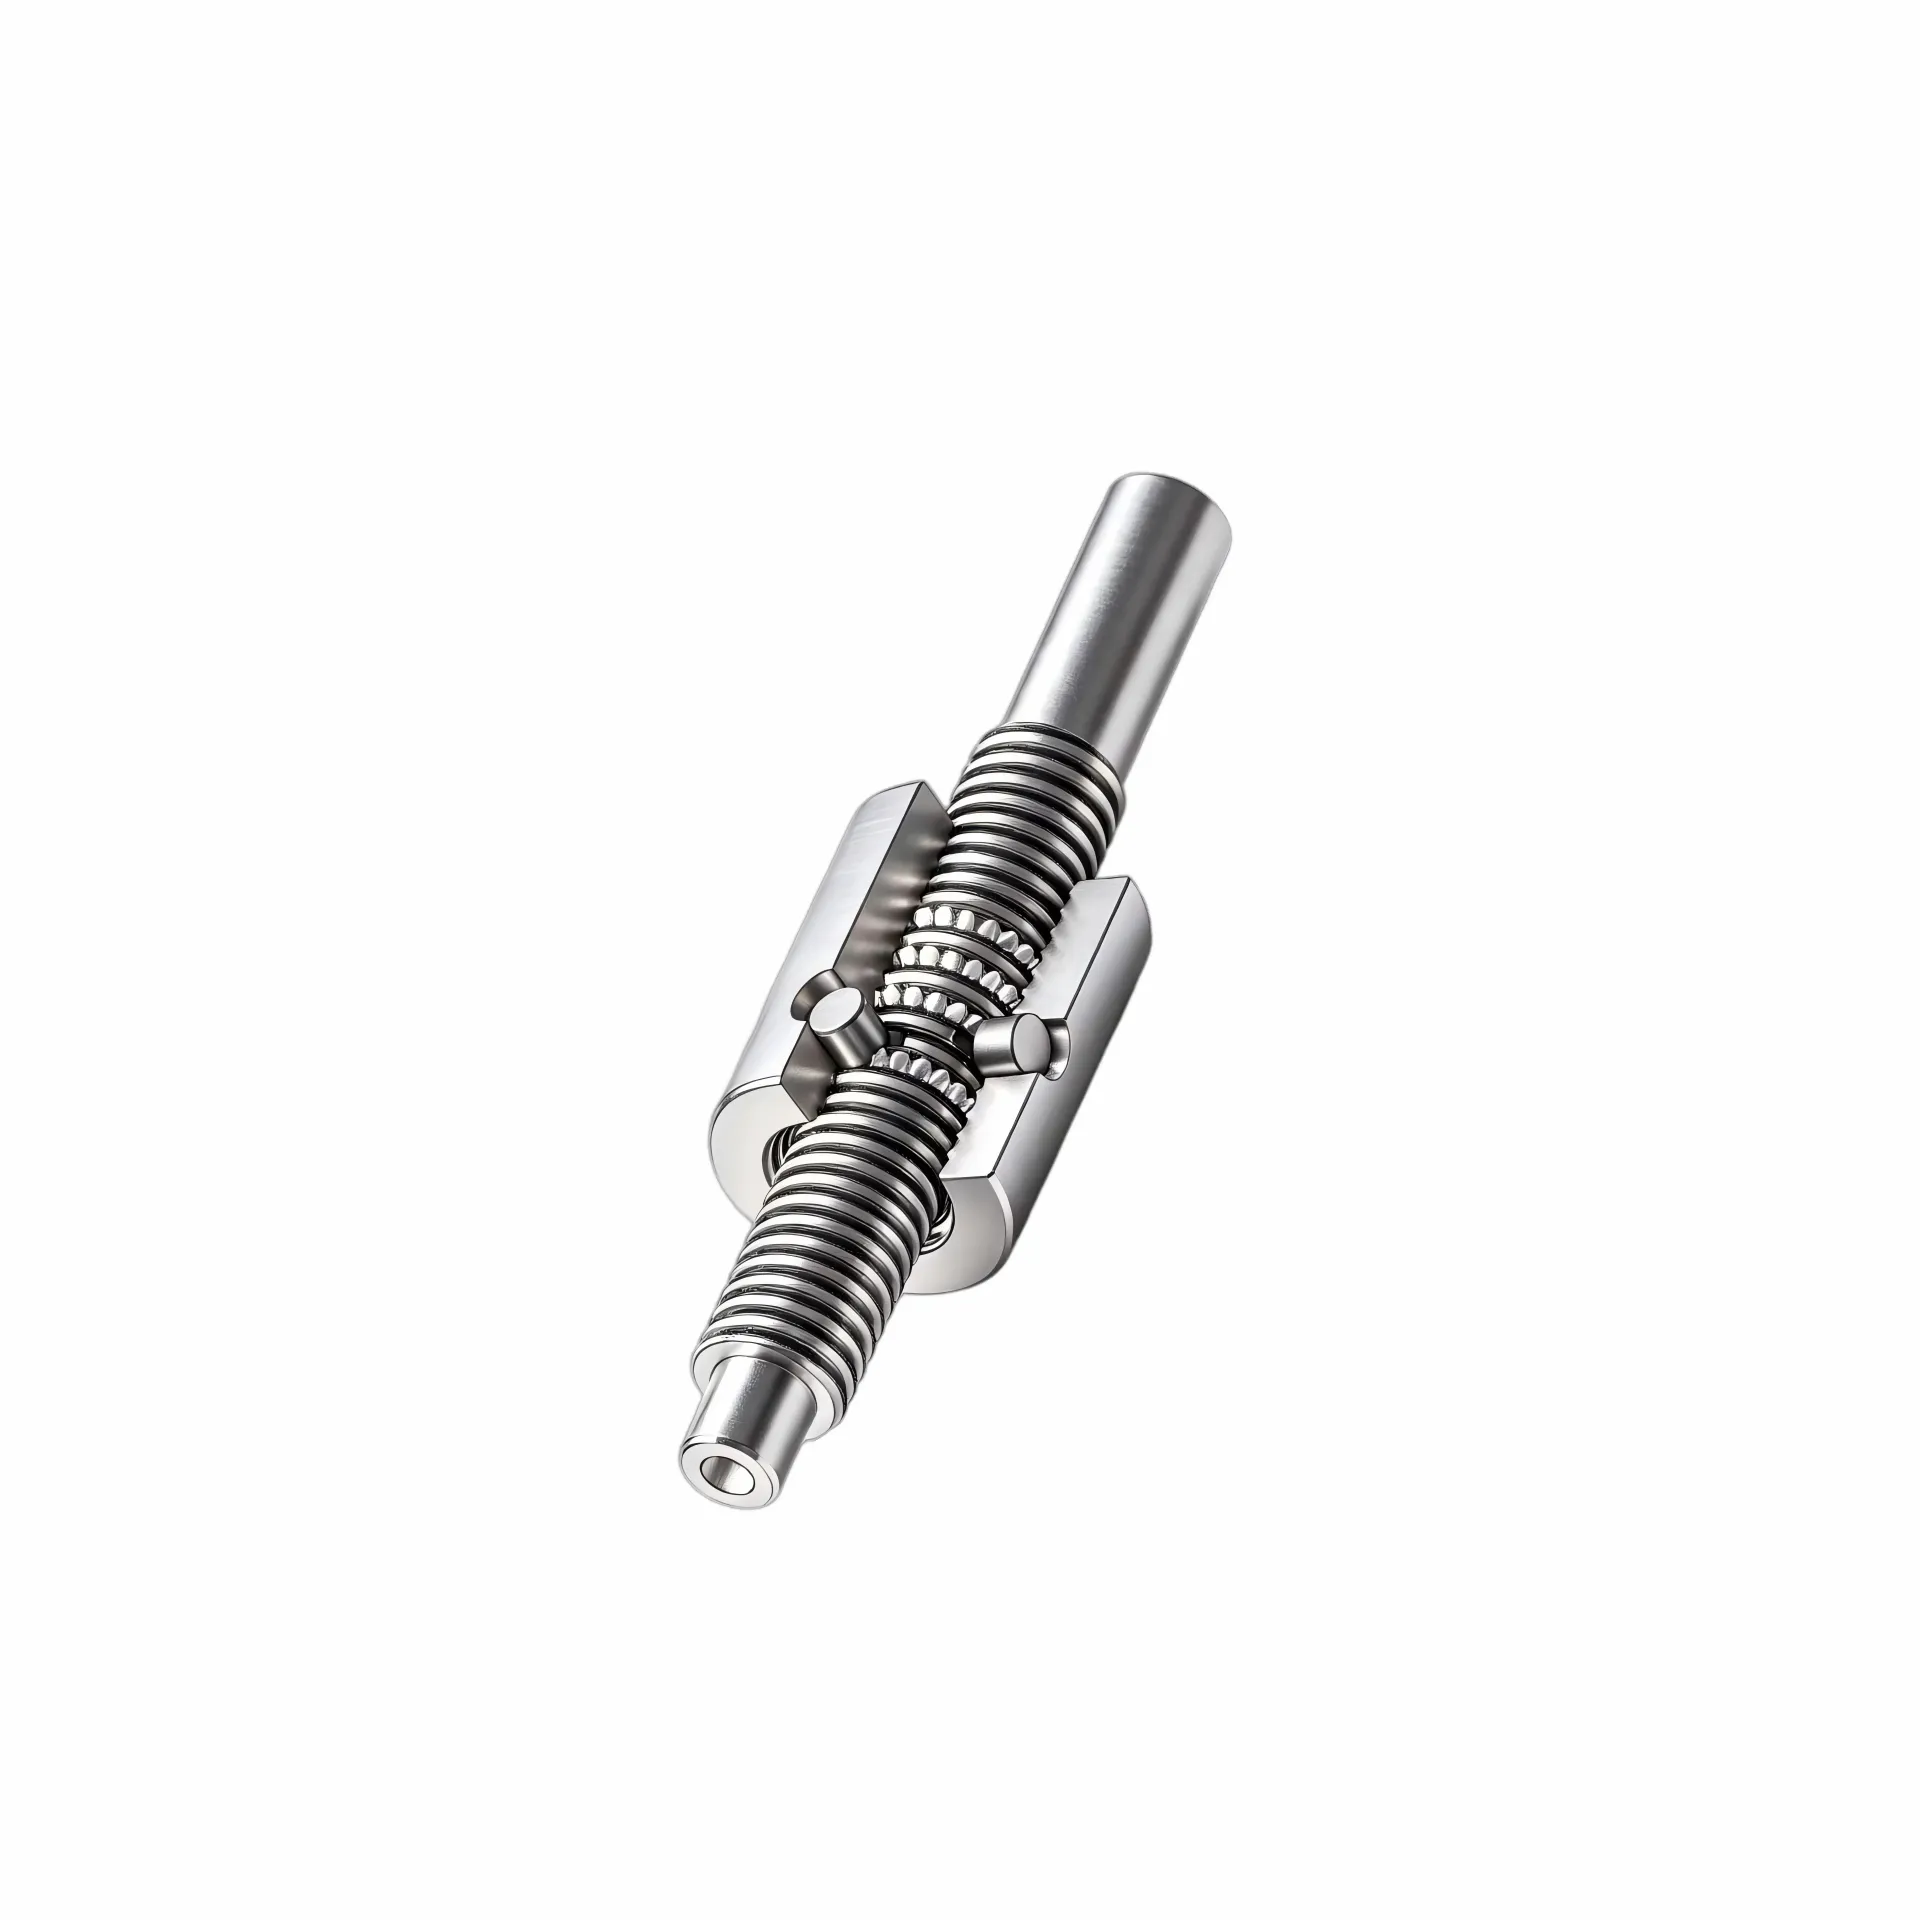
机器人灵巧手关节模组怎么选?从力控需求、末端适配和控制方式提供选型参考
在为机器人灵巧手挑选关节模组时,工程师面对的往往不是「哪个品牌更好」,而是「先确定哪几个工况要素,再判断选哪一类结构更合适」。末端空间寸土寸金,手指关节既要能屈伸对捏,又要在狭窄腔体内容下电机、减速器、传感器和线束,这一步没想清楚,后面的结构设计和控制调试都会返工重来。选型顺序搞反了,可能会发现装不进去,或者力控响应跟不上。关节模组看似是一个标准化模组,实际上在机器人灵巧手这类末端应用中,需要把驱
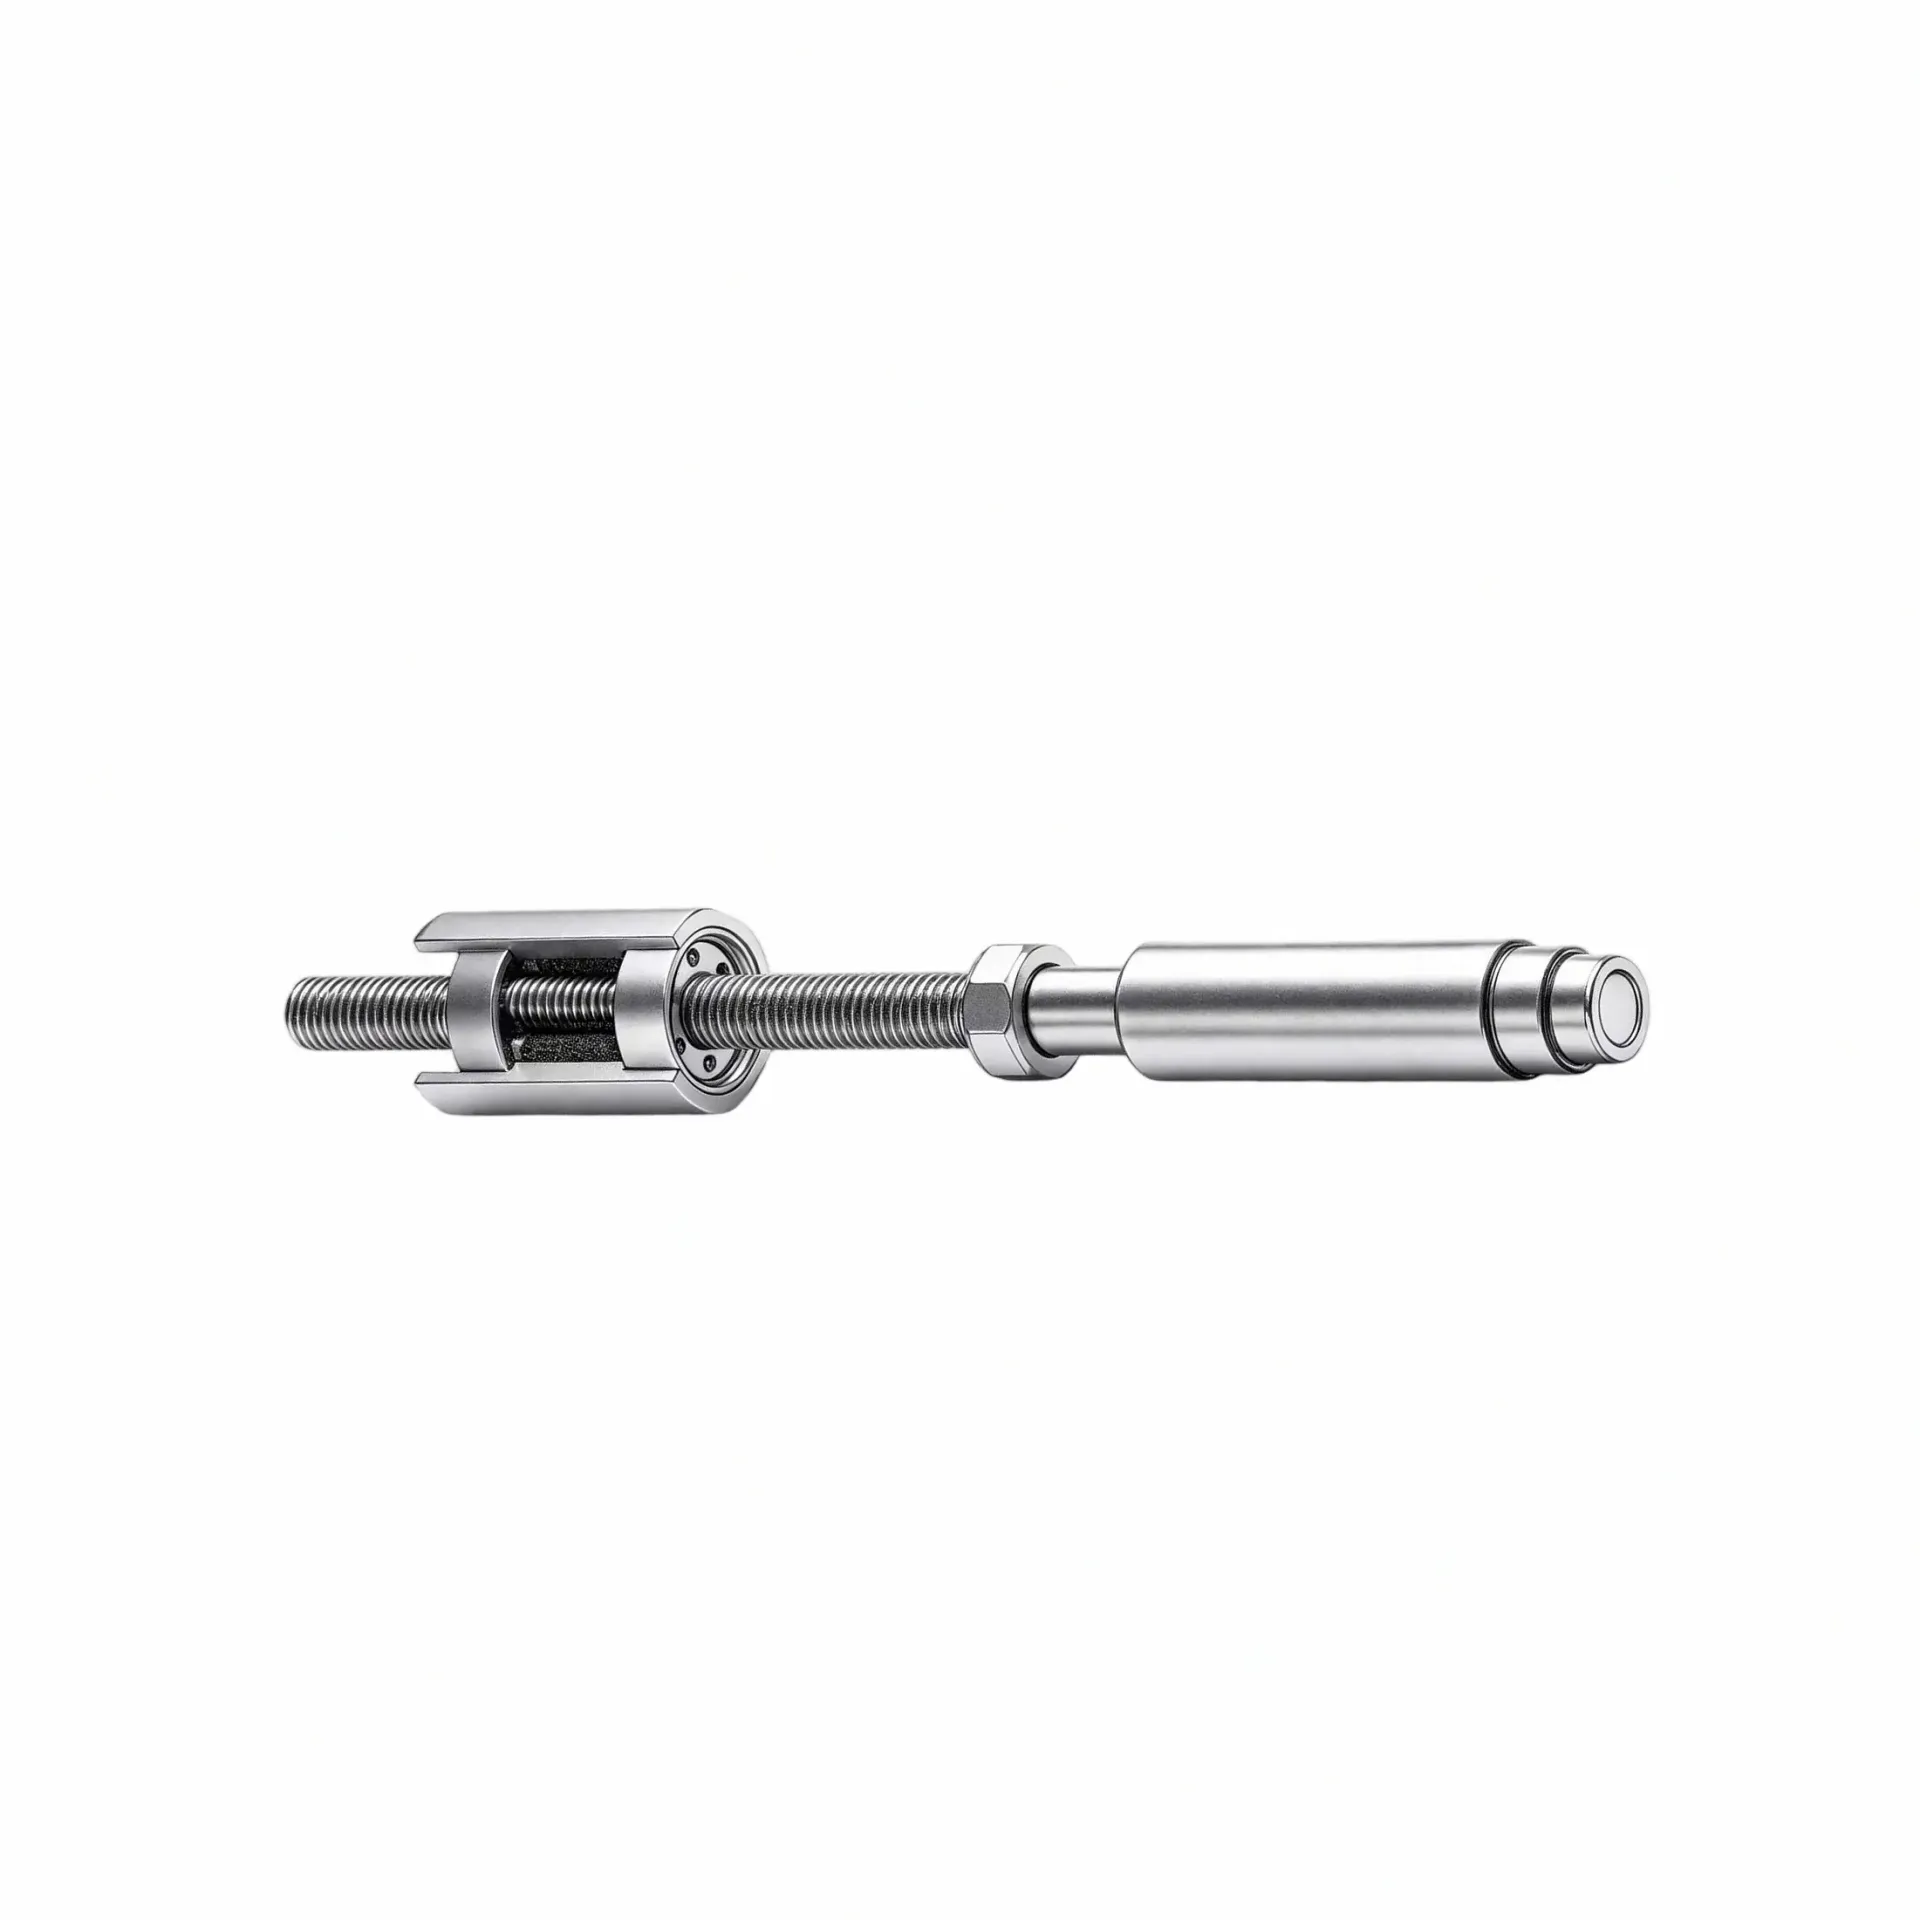
机器人灵巧手关节模组怎么考虑?适配人形机器人的结构设计与集成思路
把关节模组装进灵巧手原型,最常卡在两个地方:一是内部空间不够摆电机、减速器、传动件和线束;二是好不容易摆进去了,实际跑起来发现力控响应跟不上,手指动作僵硬得像在"顿挫"。这两个问题看似是设计细节,实际上从选型阶段就已经埋下了根——选型时如果没有把安装边界、传动链选型和控制接口一并捋清楚,后续改结构付出的成本远比你想象的要多。
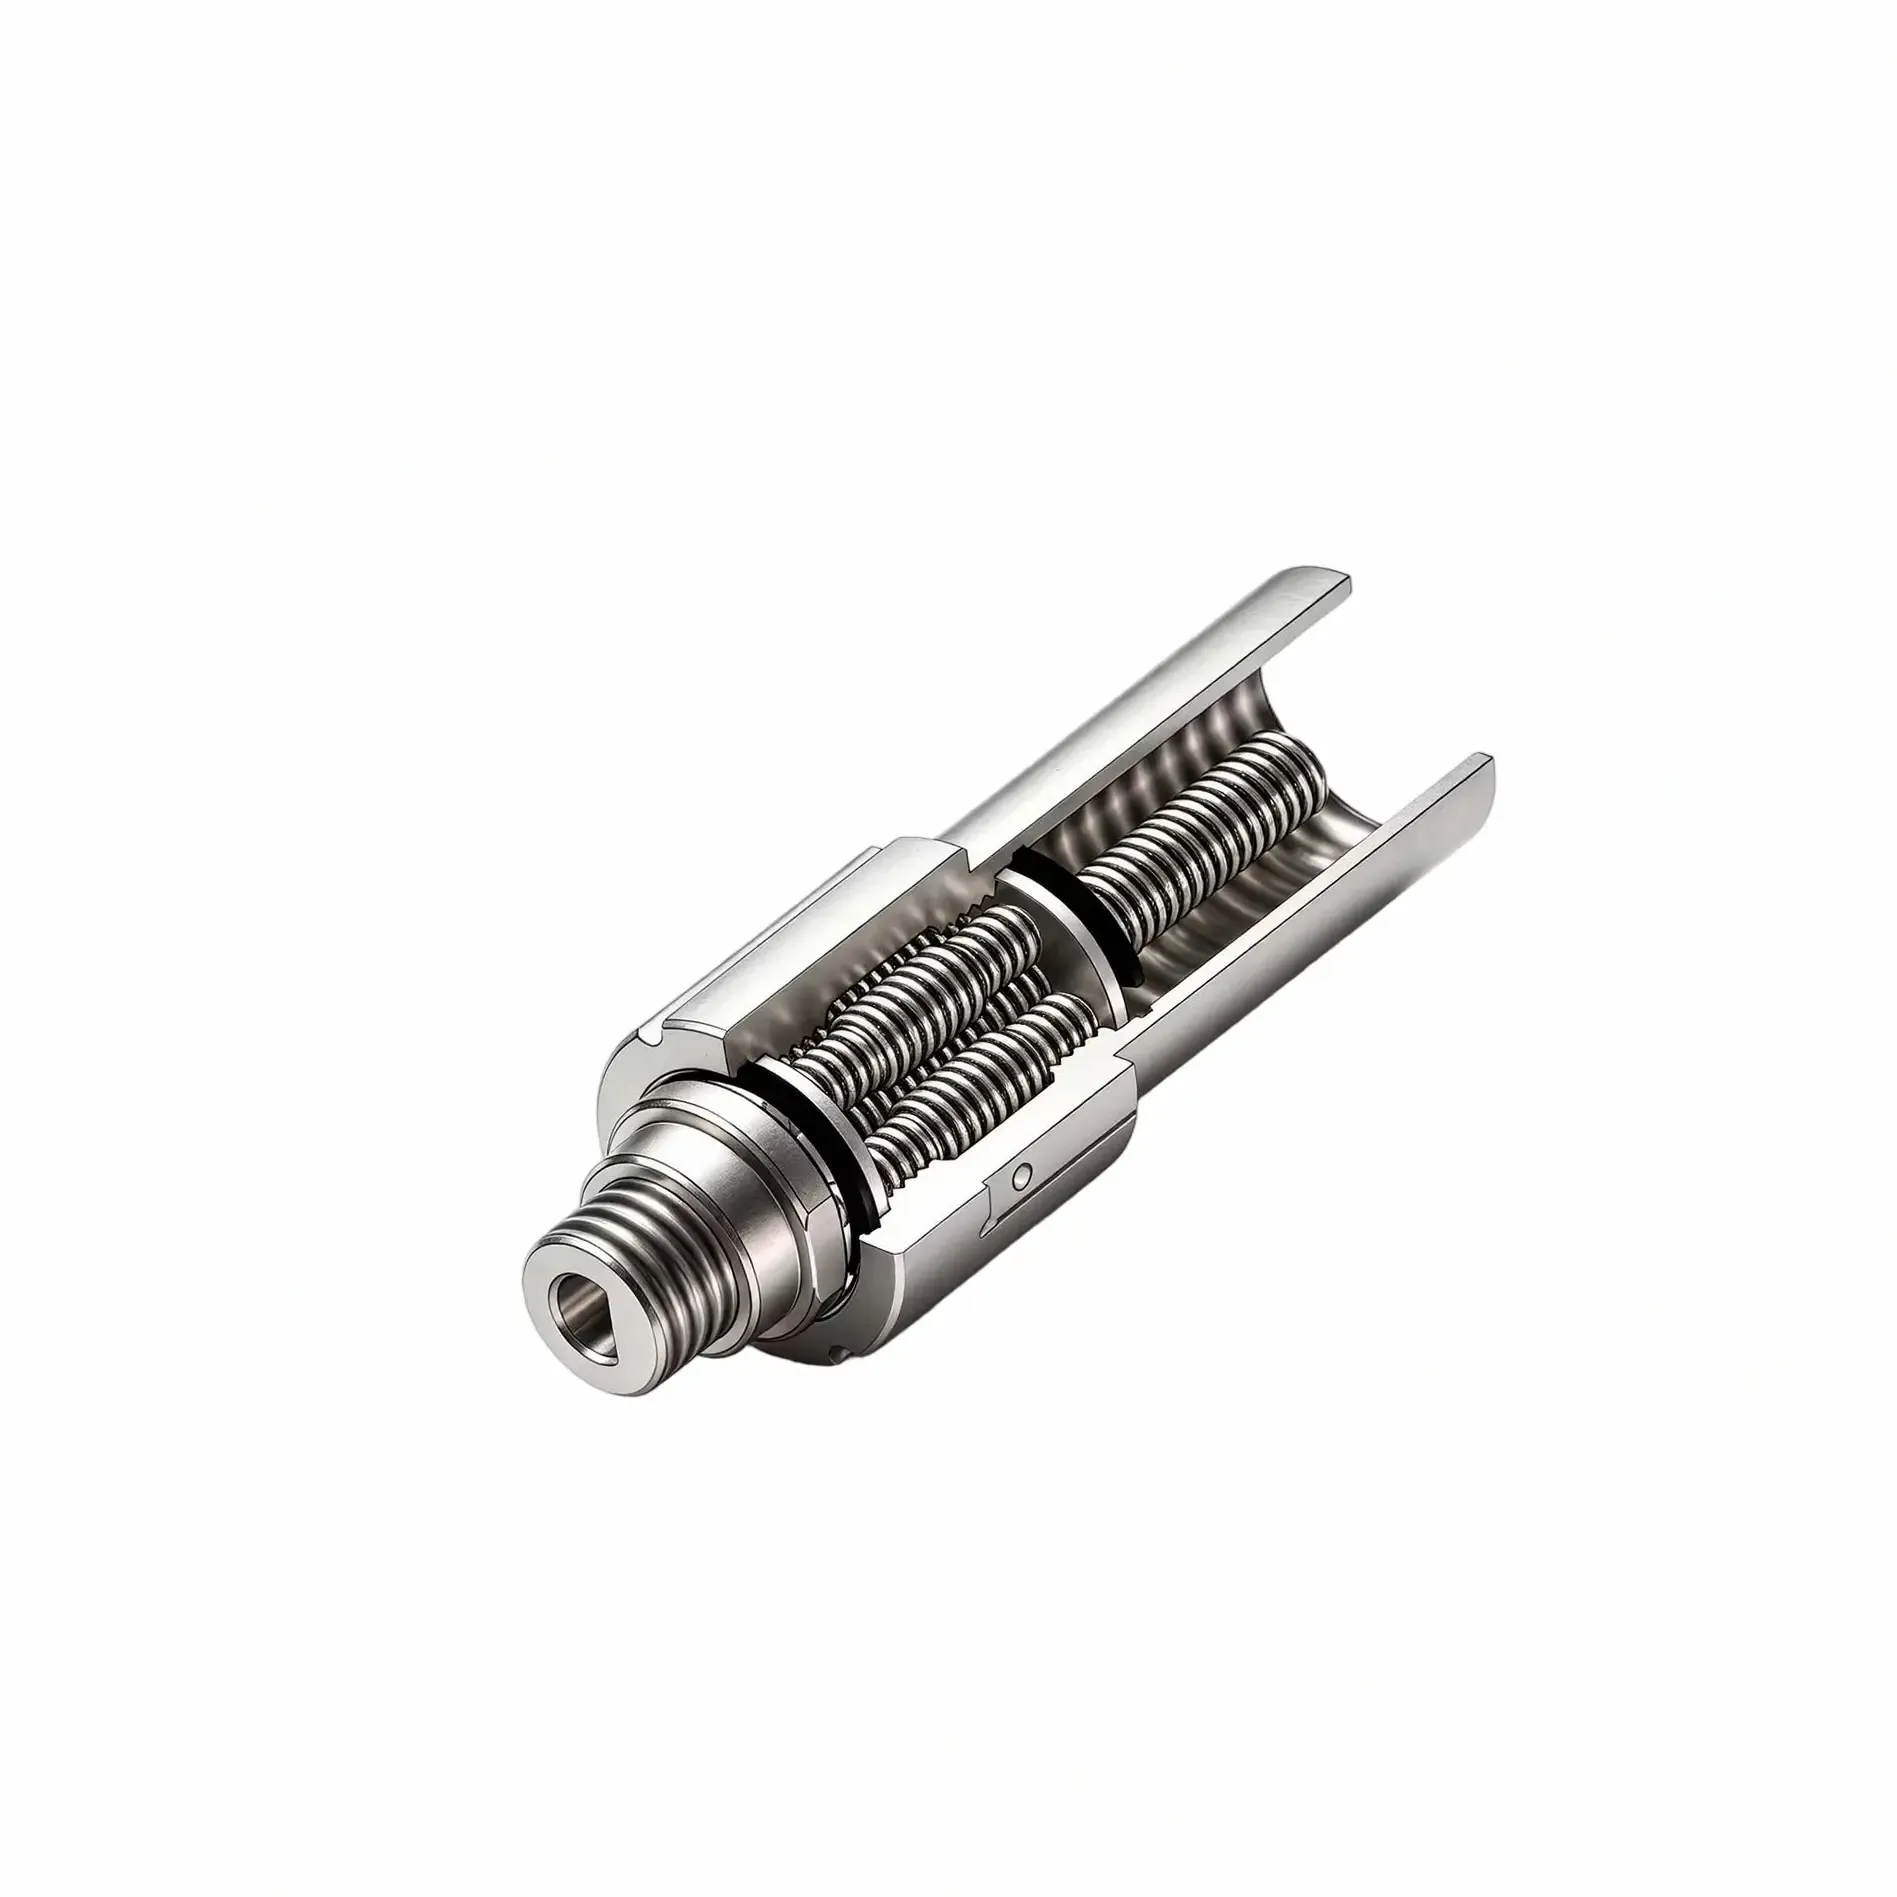
机器人灵巧手关节模组怎么考虑?结构形式与末端空间适配分析
评估一家部件供应方,结构工程师和采购负责人通常会先问两个问题:能不能装进去,以及能不能稳定配合到量产。这两个问题听起来简单,但在机器人灵巧手关节模组的选型上,把它们真正回答清楚并不容易。灵巧手内部空间极度受限,十几个关节层层堆叠,每个关节的截面、轴向长度、出线位置都会直接影响手指的厚度与弯曲半径。而模组的结构形式——驱动电机布局、减速传动方案、力反馈传感的集成方式——又决定了装配工艺的复杂度和后期
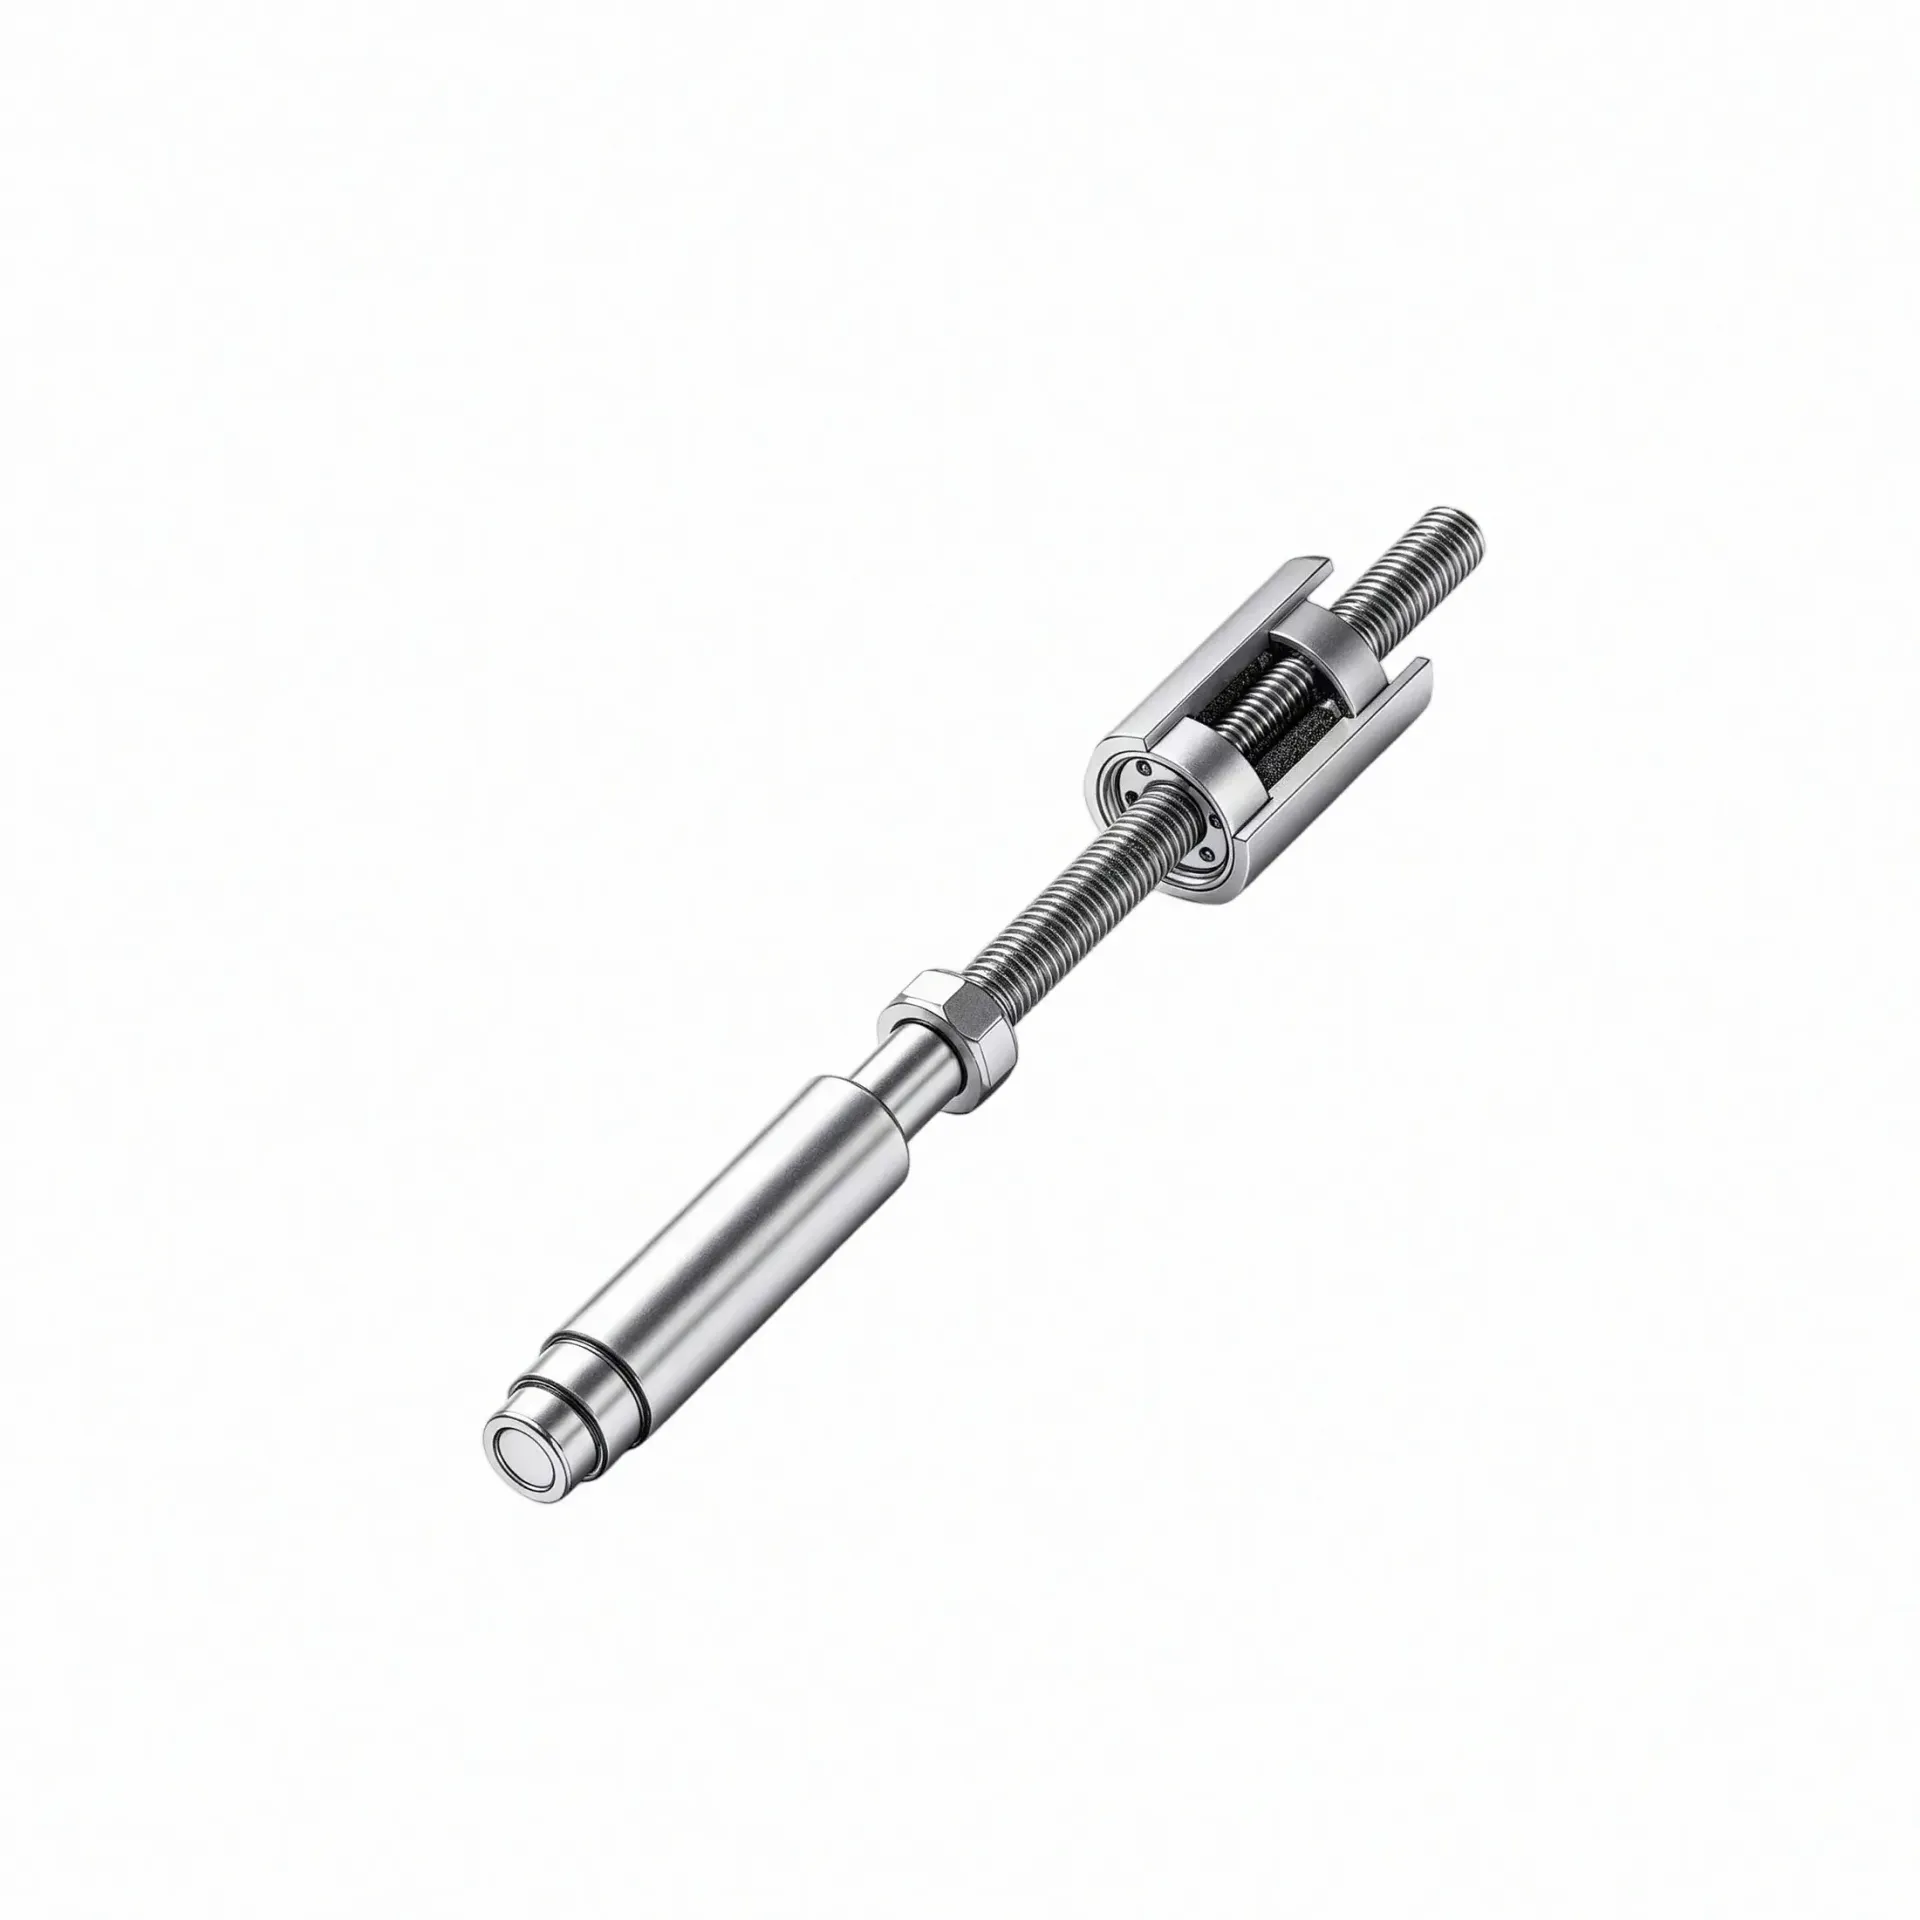
机器人灵巧手关节模组怎么考虑?精密传动与力控能力适配说明
选机器人灵巧手关节模组的时候,研发团队最常遇到的问题不是"哪个牌子好",而是"我需要的东西到底在说什么"。刚接触这个领域的工程师往往会在一堆术语里绕:有人说要看力矩,有人说看精度,有人说看响应速度,还有人说先看结构形式。实际上这些维度都对,但它们各自的优先级在不同项目里差异很大。