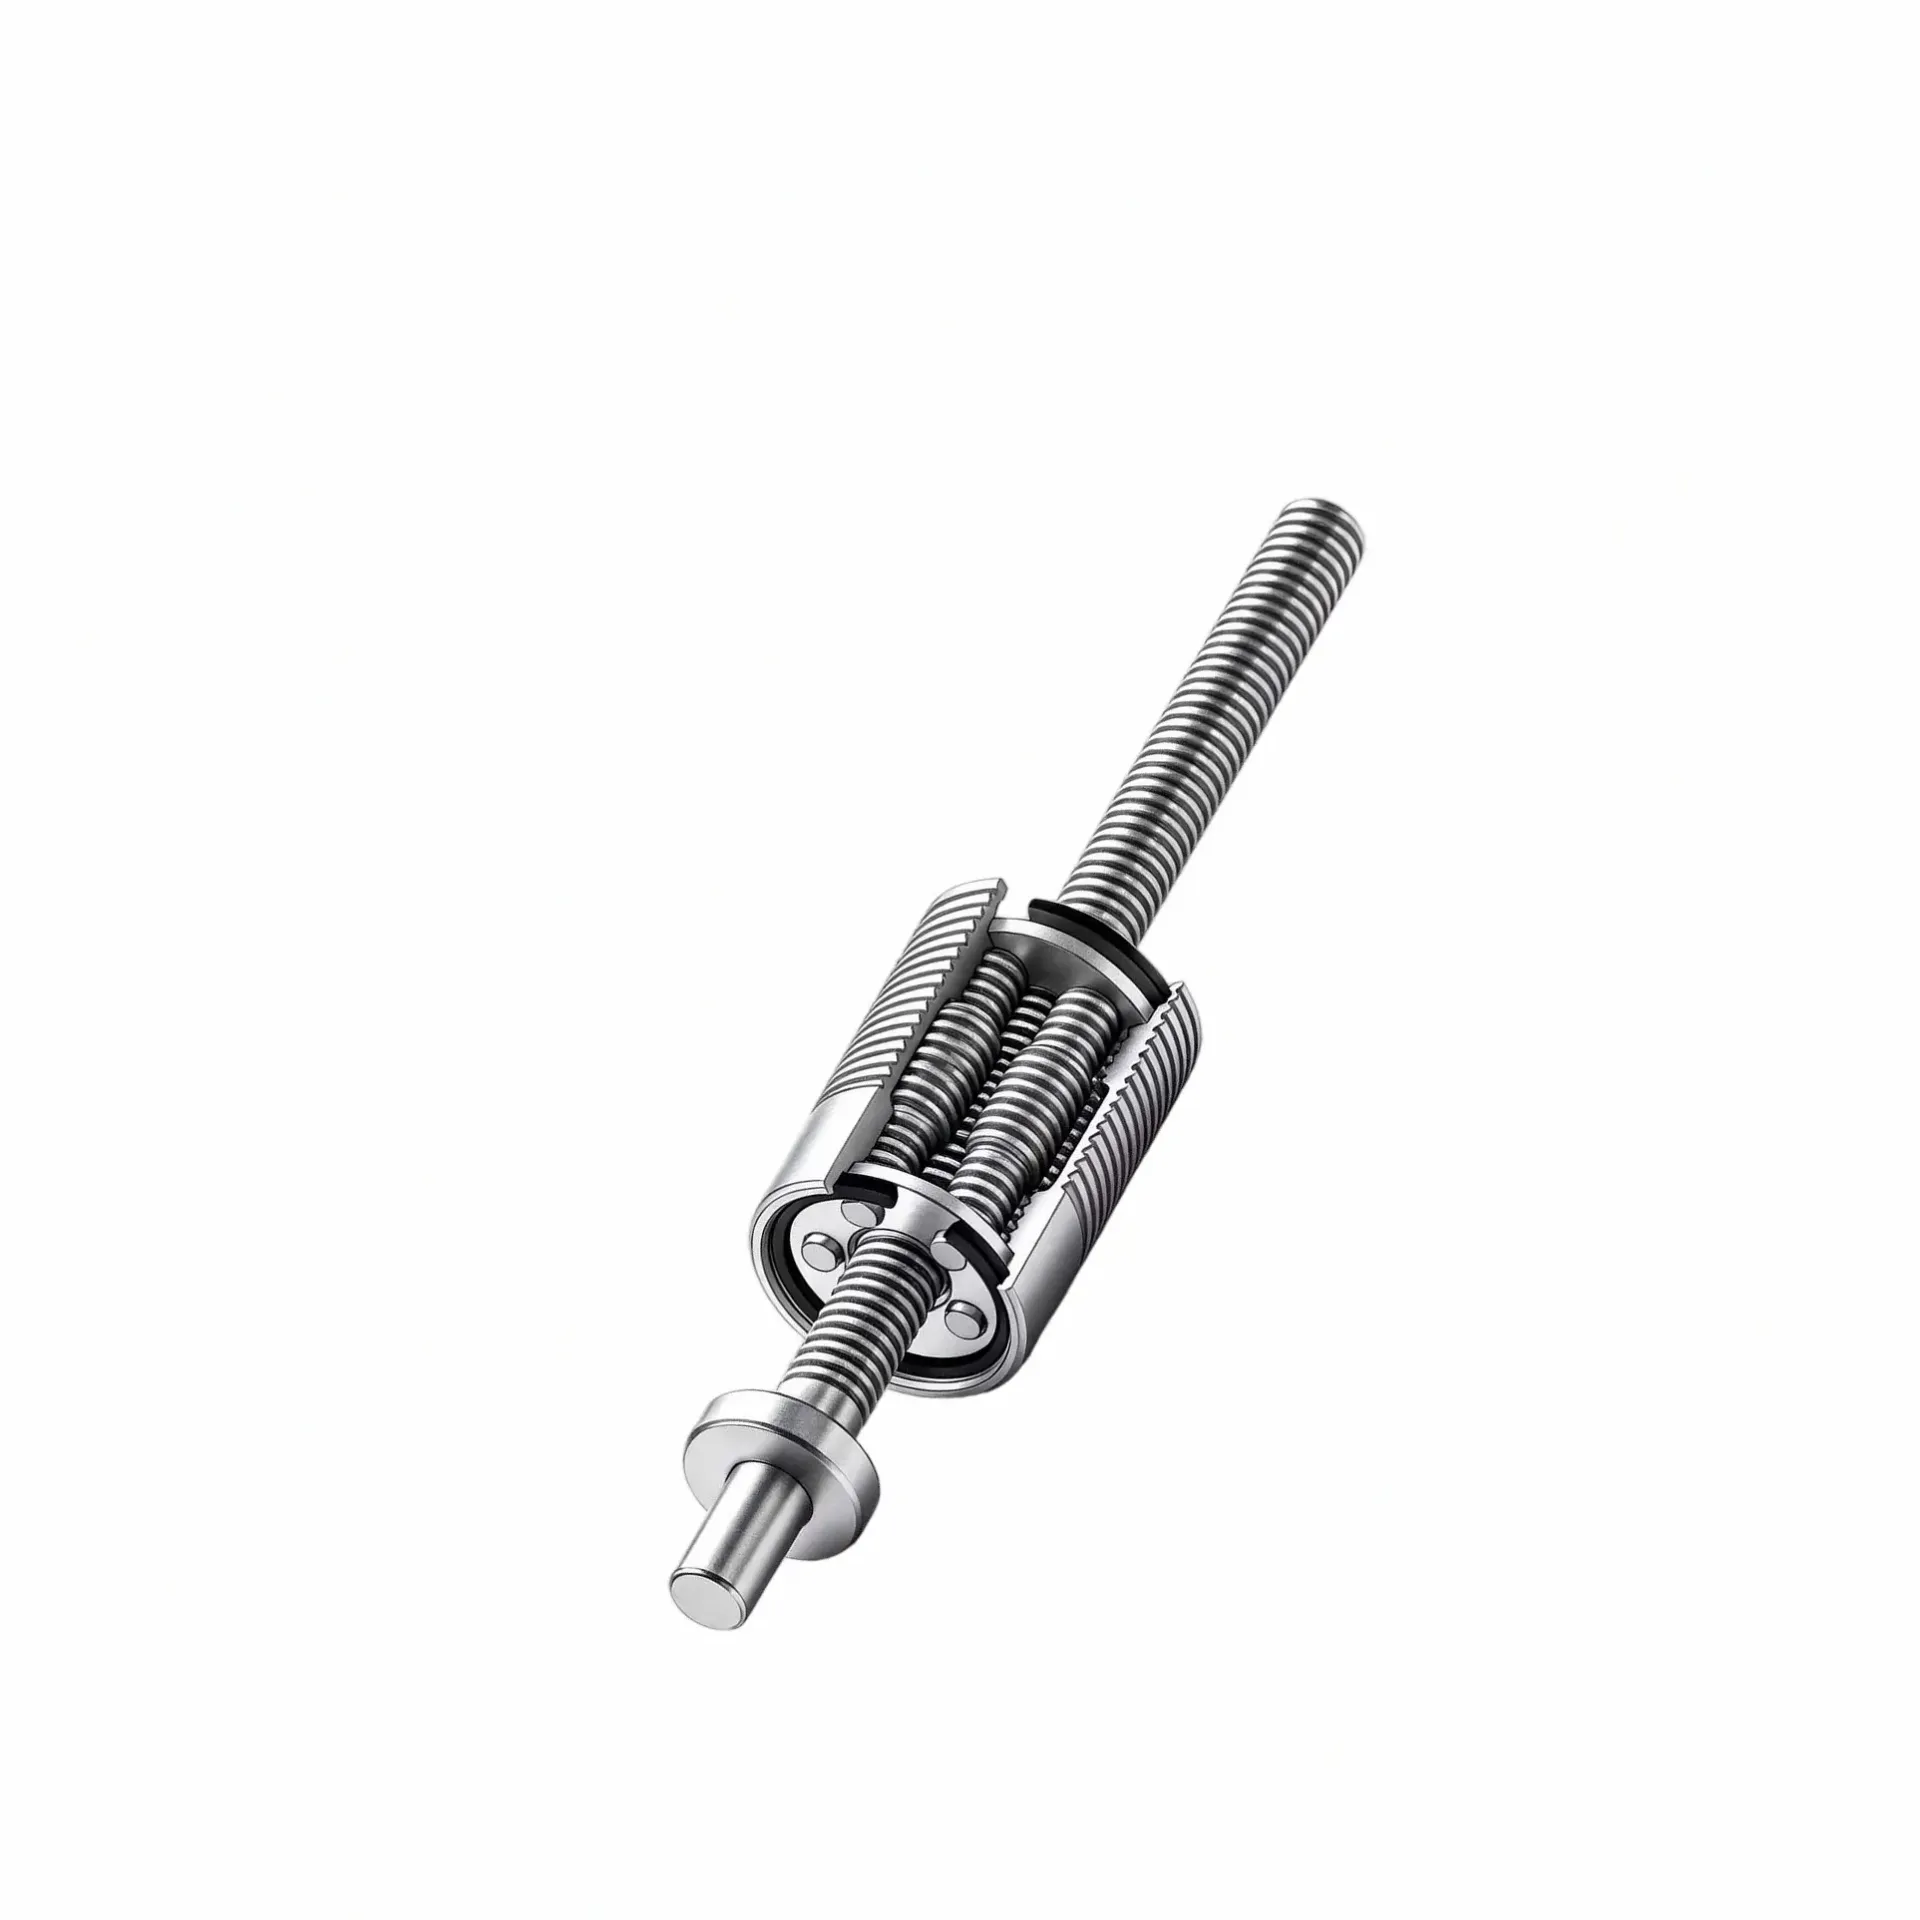
电动夹爪与电缸怎么配合:末端执行方案集成思路梳理
在自动化设备与机器人系统中,末端执行器的选型往往决定了整机机构的复杂度与调试周期。当设备既需要抓取与夹持动作,又需要直线位移或力控压合时,研发团队面临的不只是一个部件的选型问题,而是两类执行方案如何协同工作的系统性判断。电动夹爪负责开合抓取,微型伺服电缸负责直线推拉与定位,二者在安装方式、控制接口与运动逻辑上存在明显差异,若在前期没有梳理清楚,后续的机构设计与联调验证将反复返工。
电动夹爪与协作机器人怎么配合?末端执行方案的集成要点
同样是给协作机器人配末端执行器,有的项目装配顺利、调试验证一遍过,有的项目改了三版结构还在为接口和空间扯皮。差别往往不在于选的品牌,而在于对结构形式、安装边界和集成方式有没有提前梳理清楚。电动夹爪作为直接完成抓取动作的执行部件,它与机器人本体之间的配合方式直接决定了整个末端方案能否落地。很多工程师在项目前期关注点都放在夹爪的夹持力够不够、行程够不够,却容易忽略出线方向怎么走、安装空间够不够、多轴协
电动夹爪与关节模组怎么配合?末端执行方案集成思路梳理
设备工程师在为人形机器人或协作机器人选末端执行方案时,常会遇到一个问题:夹爪和关节模组各自的功能边界在哪,两者配合时需要注意什么?夹爪负责末端的抓取动作,关节模组负责手指关节的驱动——听起来分工明确,但实际集成中往往因为对两者功能定位理解不一致,出现选型反复或集成返工。解决这个问题,关键不在于记住多少产品参数,而是先把几个工况要素定清楚,再判断哪类方案适合项目。
电动夹爪与关节模组怎么配合?末端执行方案集成思路
在人形机器人或协作机器人的末端执行方案设计中,电动夹爪与关节模组的选型与集成直接影响整机空间利用率与动作协调性。这两个品类虽然都属于末端执行器,但功能定位、结构形态与安装适配方式存在显著差异。电动夹爪负责末端抓取的开合动作,输出直线位移与夹持力;关节模组负责手指关节的旋转驱动,输出角度与扭矩。在手掌或腕部的集成布局中,两者的结构形态选择与控制对接方式共同决定了整机的装配可行性与动作一致性。
电动夹爪与关节模组怎么配合?末端执行方案的集成思路梳理
设备工程师在为人形机器人或协作机器人选末端执行方案时,经常会遇到一个实际问题:手指关节的驱动模组和末端的抓取执行器,是分开选、分开买,还是尽量找一个厂商的配套方案?这不是单纯比价格的事——选型思路不对,后续对接协议、布置线束、调试动作都要返工。这里涉及的核心问题其实是两个品类的定位差异,以及它们在同一个执行链路里怎么衔接。
电动夹爪与关节模组怎么配合:末端执行方案的集成思路梳理
在协作机器人或人形机器人的末端执行方案里,夹爪和关节模组往往不是单独出现的。设备工程师在设计整机时,经常会遇到这样的问题:手指关节用关节模组来驱动,但末端抓取又需要电动夹爪——这两者装在一起,信号怎么接、机械接口怎么对、选型的时候先看哪个、后看哪个?
电动夹爪与关节模组怎么选型?末端执行方案的力控需求分析
部件装到设备上之后,最容易出问题的环节往往不在设计初期,而在集成落地阶段。末端执行器作为机器人与外界直接交互的部件,其选型结果直接影响整机的机构布置、控制对接与动作一致性。电动夹爪与机器人关节模组是两类在集成链条中承担不同角色的部件:前者执行开合抓取动作,后者完成关节旋转驱动。当工程师同时面对这两个品类的选型任务时,往往需要先理清一个基本问题——末端执行方案中,力控需求到底由谁来承担、又如何落地。
灵巧手关节模组集成方式怎么选?末端执行与适配场景
不同行业对末端执行的要求差异很大,不只是力气大小的问题。半导体设备工程师关心的是动作重复一致性——今天走的距离和昨天一样,明天也和今天一样。医疗装备工程师优先看的是体积能不能塞进去,以及失控时有没有保护机制。新能源装配线的负责人则更在意批量换型速度和设备之间能不能对接上。
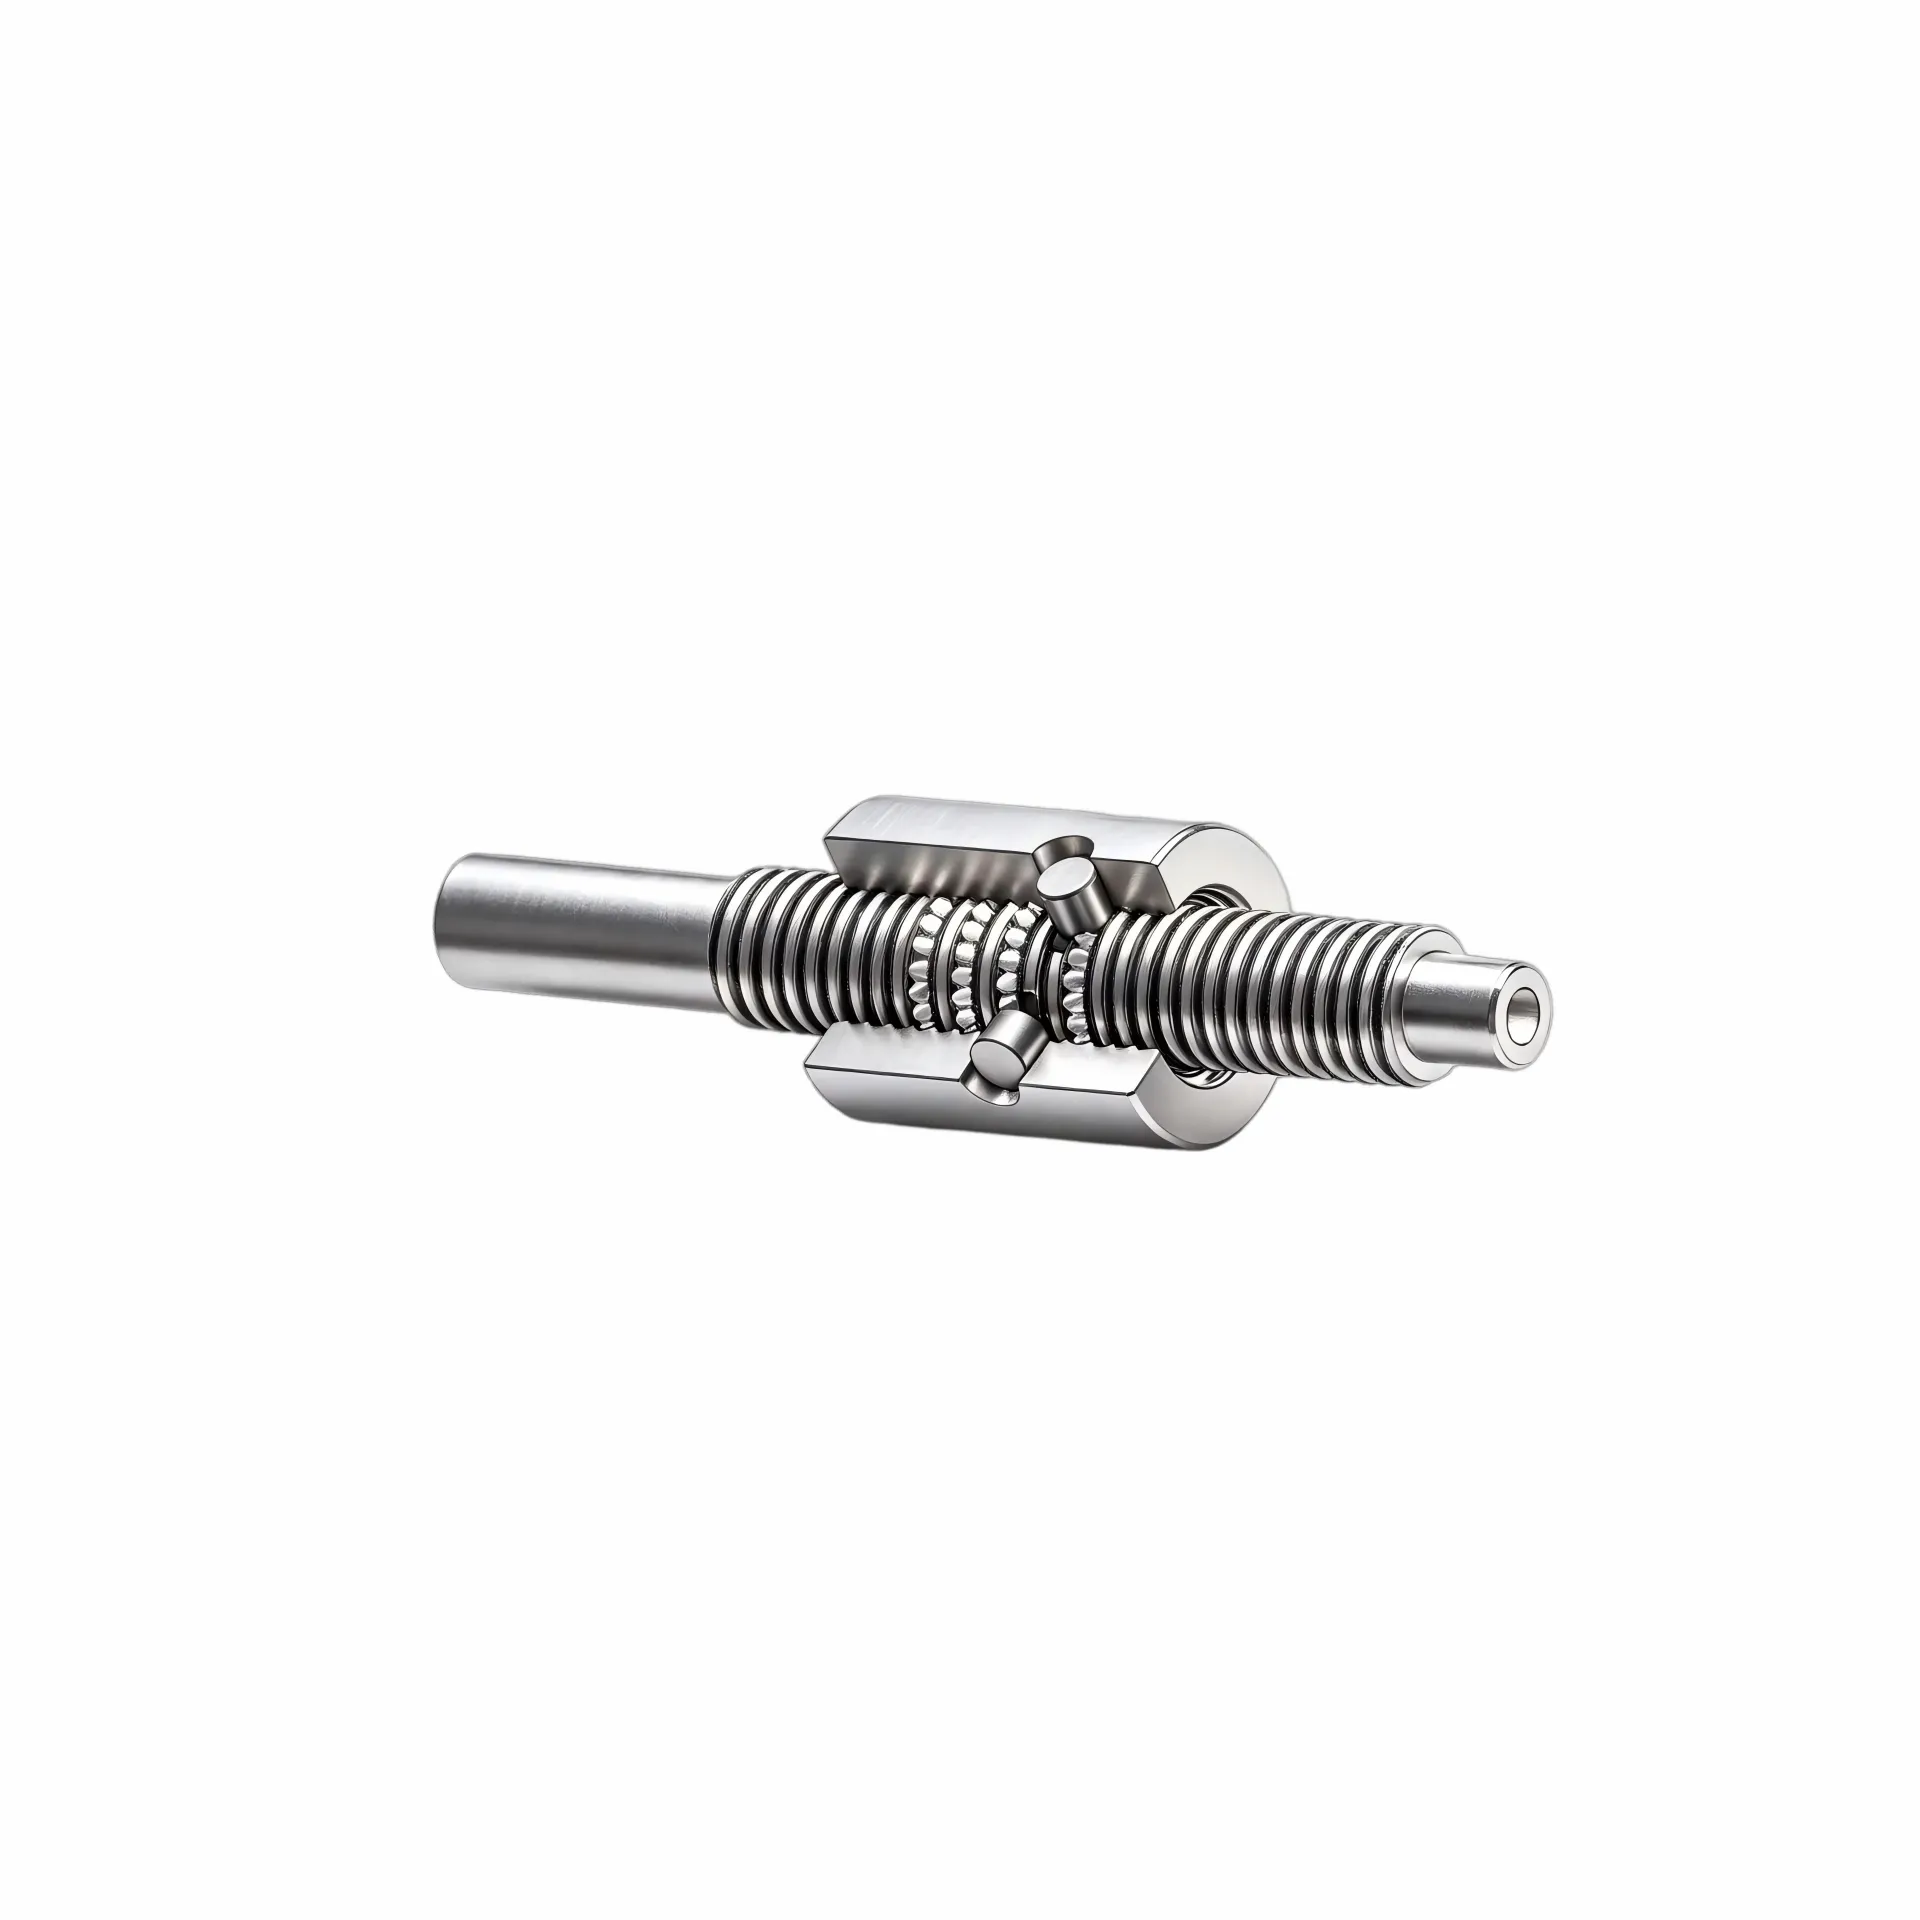
灵巧手关节模组选型指南:末端执行方案与力控能力评估要点
在人形机器人与仿生机械手的研发过程中,关节模组作为驱动手指完成屈伸、对捏、侧捏等拟人化动作的核心执行单元,其选型质量直接决定了整手系统的操控精度、负载能力与工作可靠性。然而,灵巧手关节模组的选型并非孤立的参数匹配问题——它始终嵌入在特定整机结构、控制系统与任务场景的多重约束之中。不同整机方案对模组的体积重量、输出特性、通讯协议与集成方式有着截然不同的优先级排序,导致即便同为灵巧手应用,选型关注点也
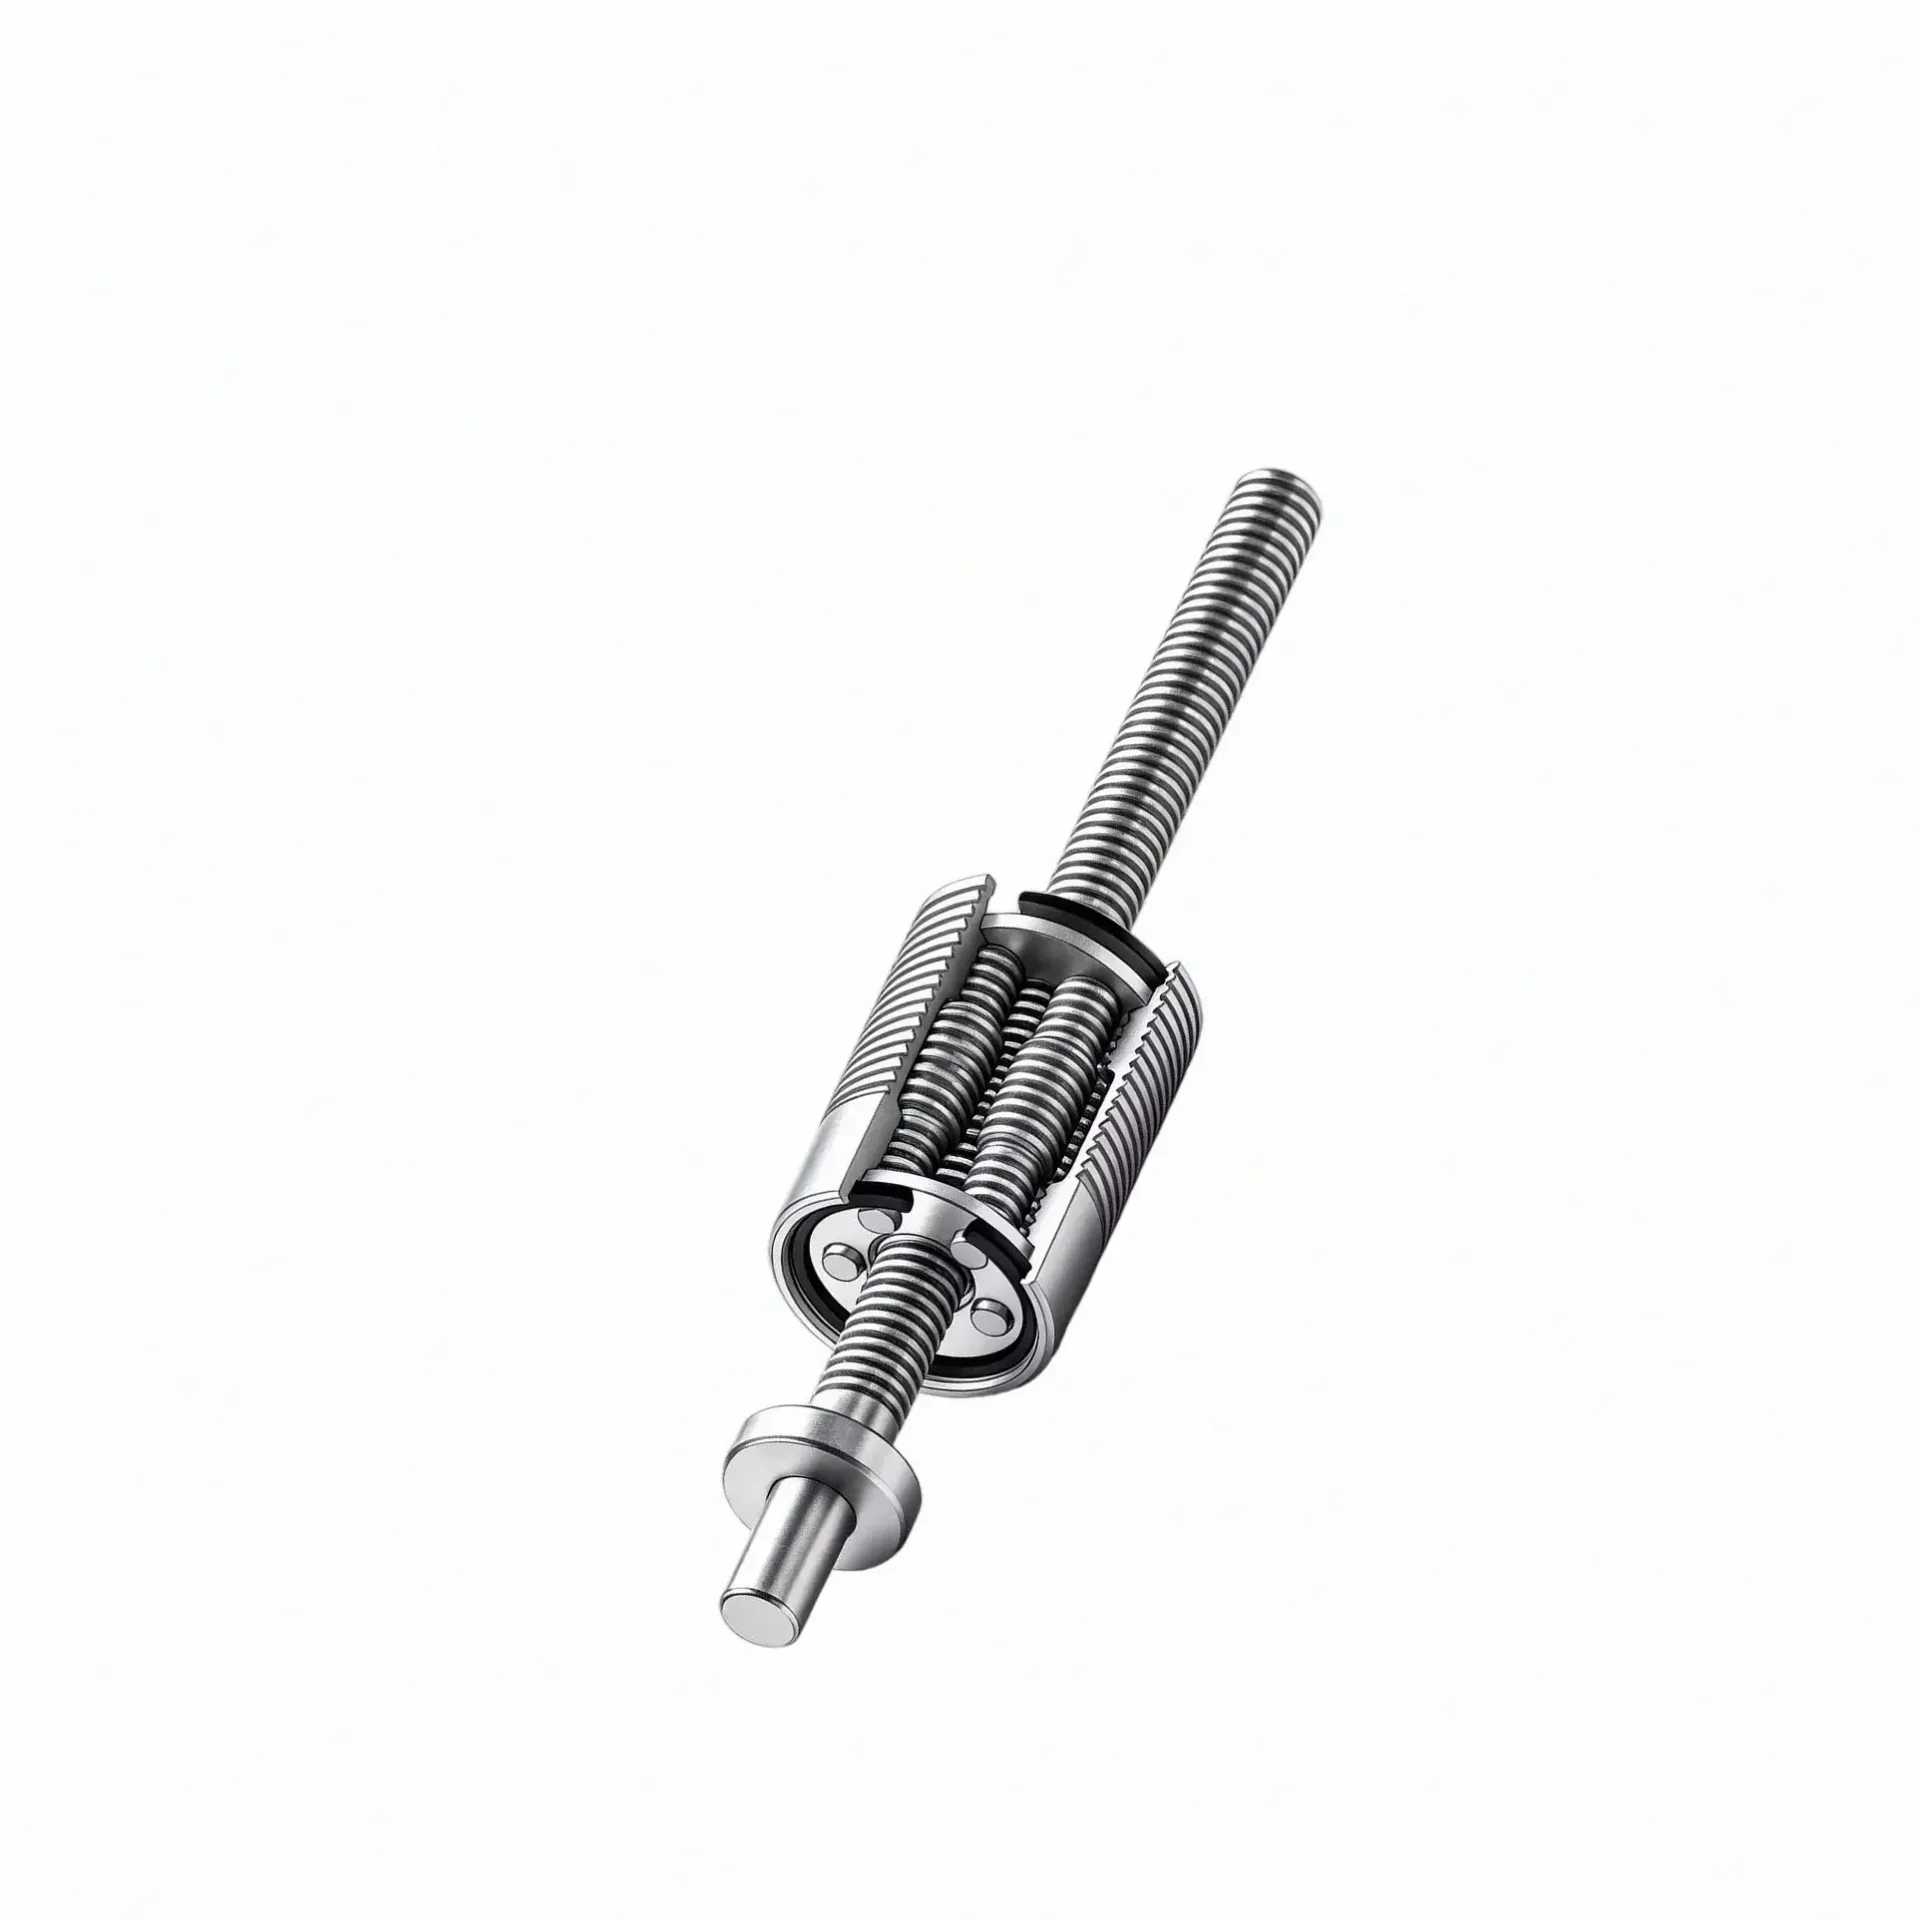
灵巧手关节模组选型指南:末端执行与多轴协同场景解析
同样是灵巧手设计,为什么有的样机集成度高、装配流畅,有的却在布线冲突、关节干涉或力控调试上反复返工?答案往往不在于某个单一部件的性能指标,而在于关节模组在整个传动链中的结构关系与空间适配方式是否真正与整机需求对齐。对于从事人形机器人研发或协作机械臂末端设计的团队而言,在项目初期厘清关节模组的驱动形式、传动关系与多轴协同机制,是避免后期集成反复的关键一步。
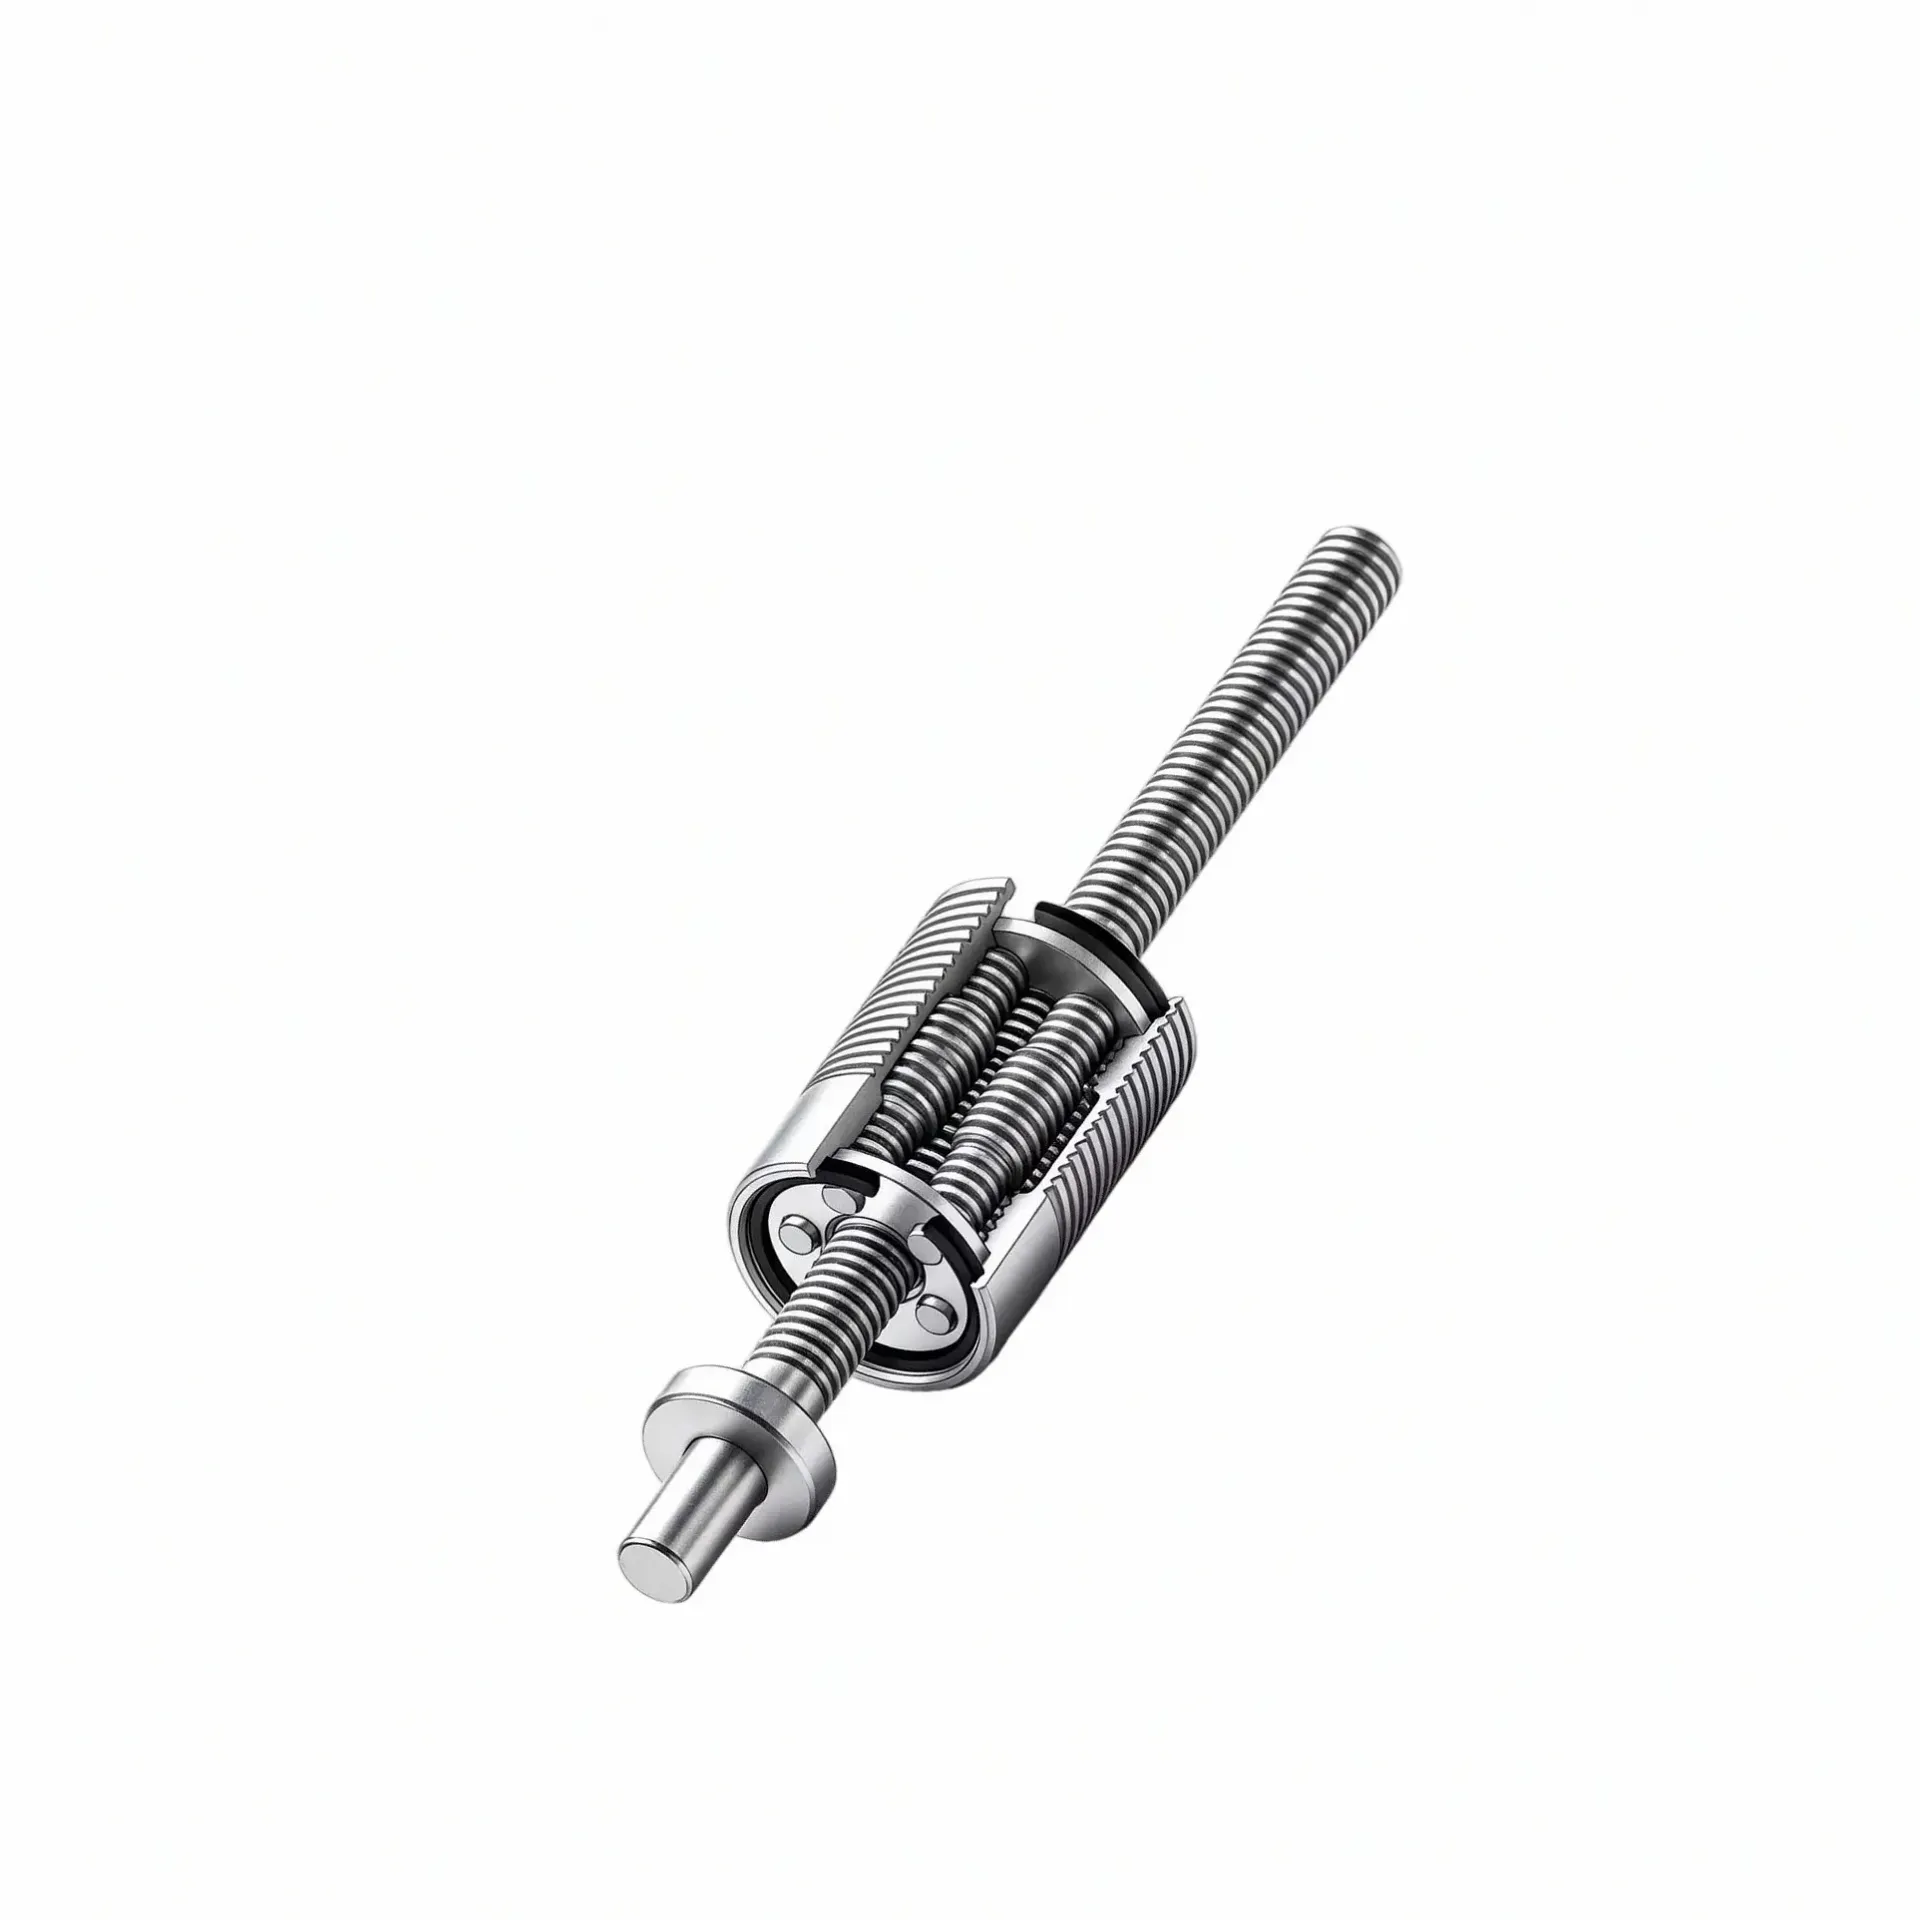
灵巧手关节模组选型指南:传动特点与末端执行适配分析
在为协作机器人或人形机器人项目挑选末端执行方案时,研发团队常常面临一个前置问题:手指关节应该选用何种传动架构,才能在有限的内部空间内同时满足力量输出、响应速度与使用寿命的要求?这一问题并非单纯的结构选型,还涉及驱动器布置、减速传动链路、指尖力控反馈与整机装配工艺的系统性权衡。若在项目早期未将传动路径、负载特性与控制接口等要素梳理清晰,往往会导致后期集成阶段出现装配干涉、控制对接困难或性能余量不足的
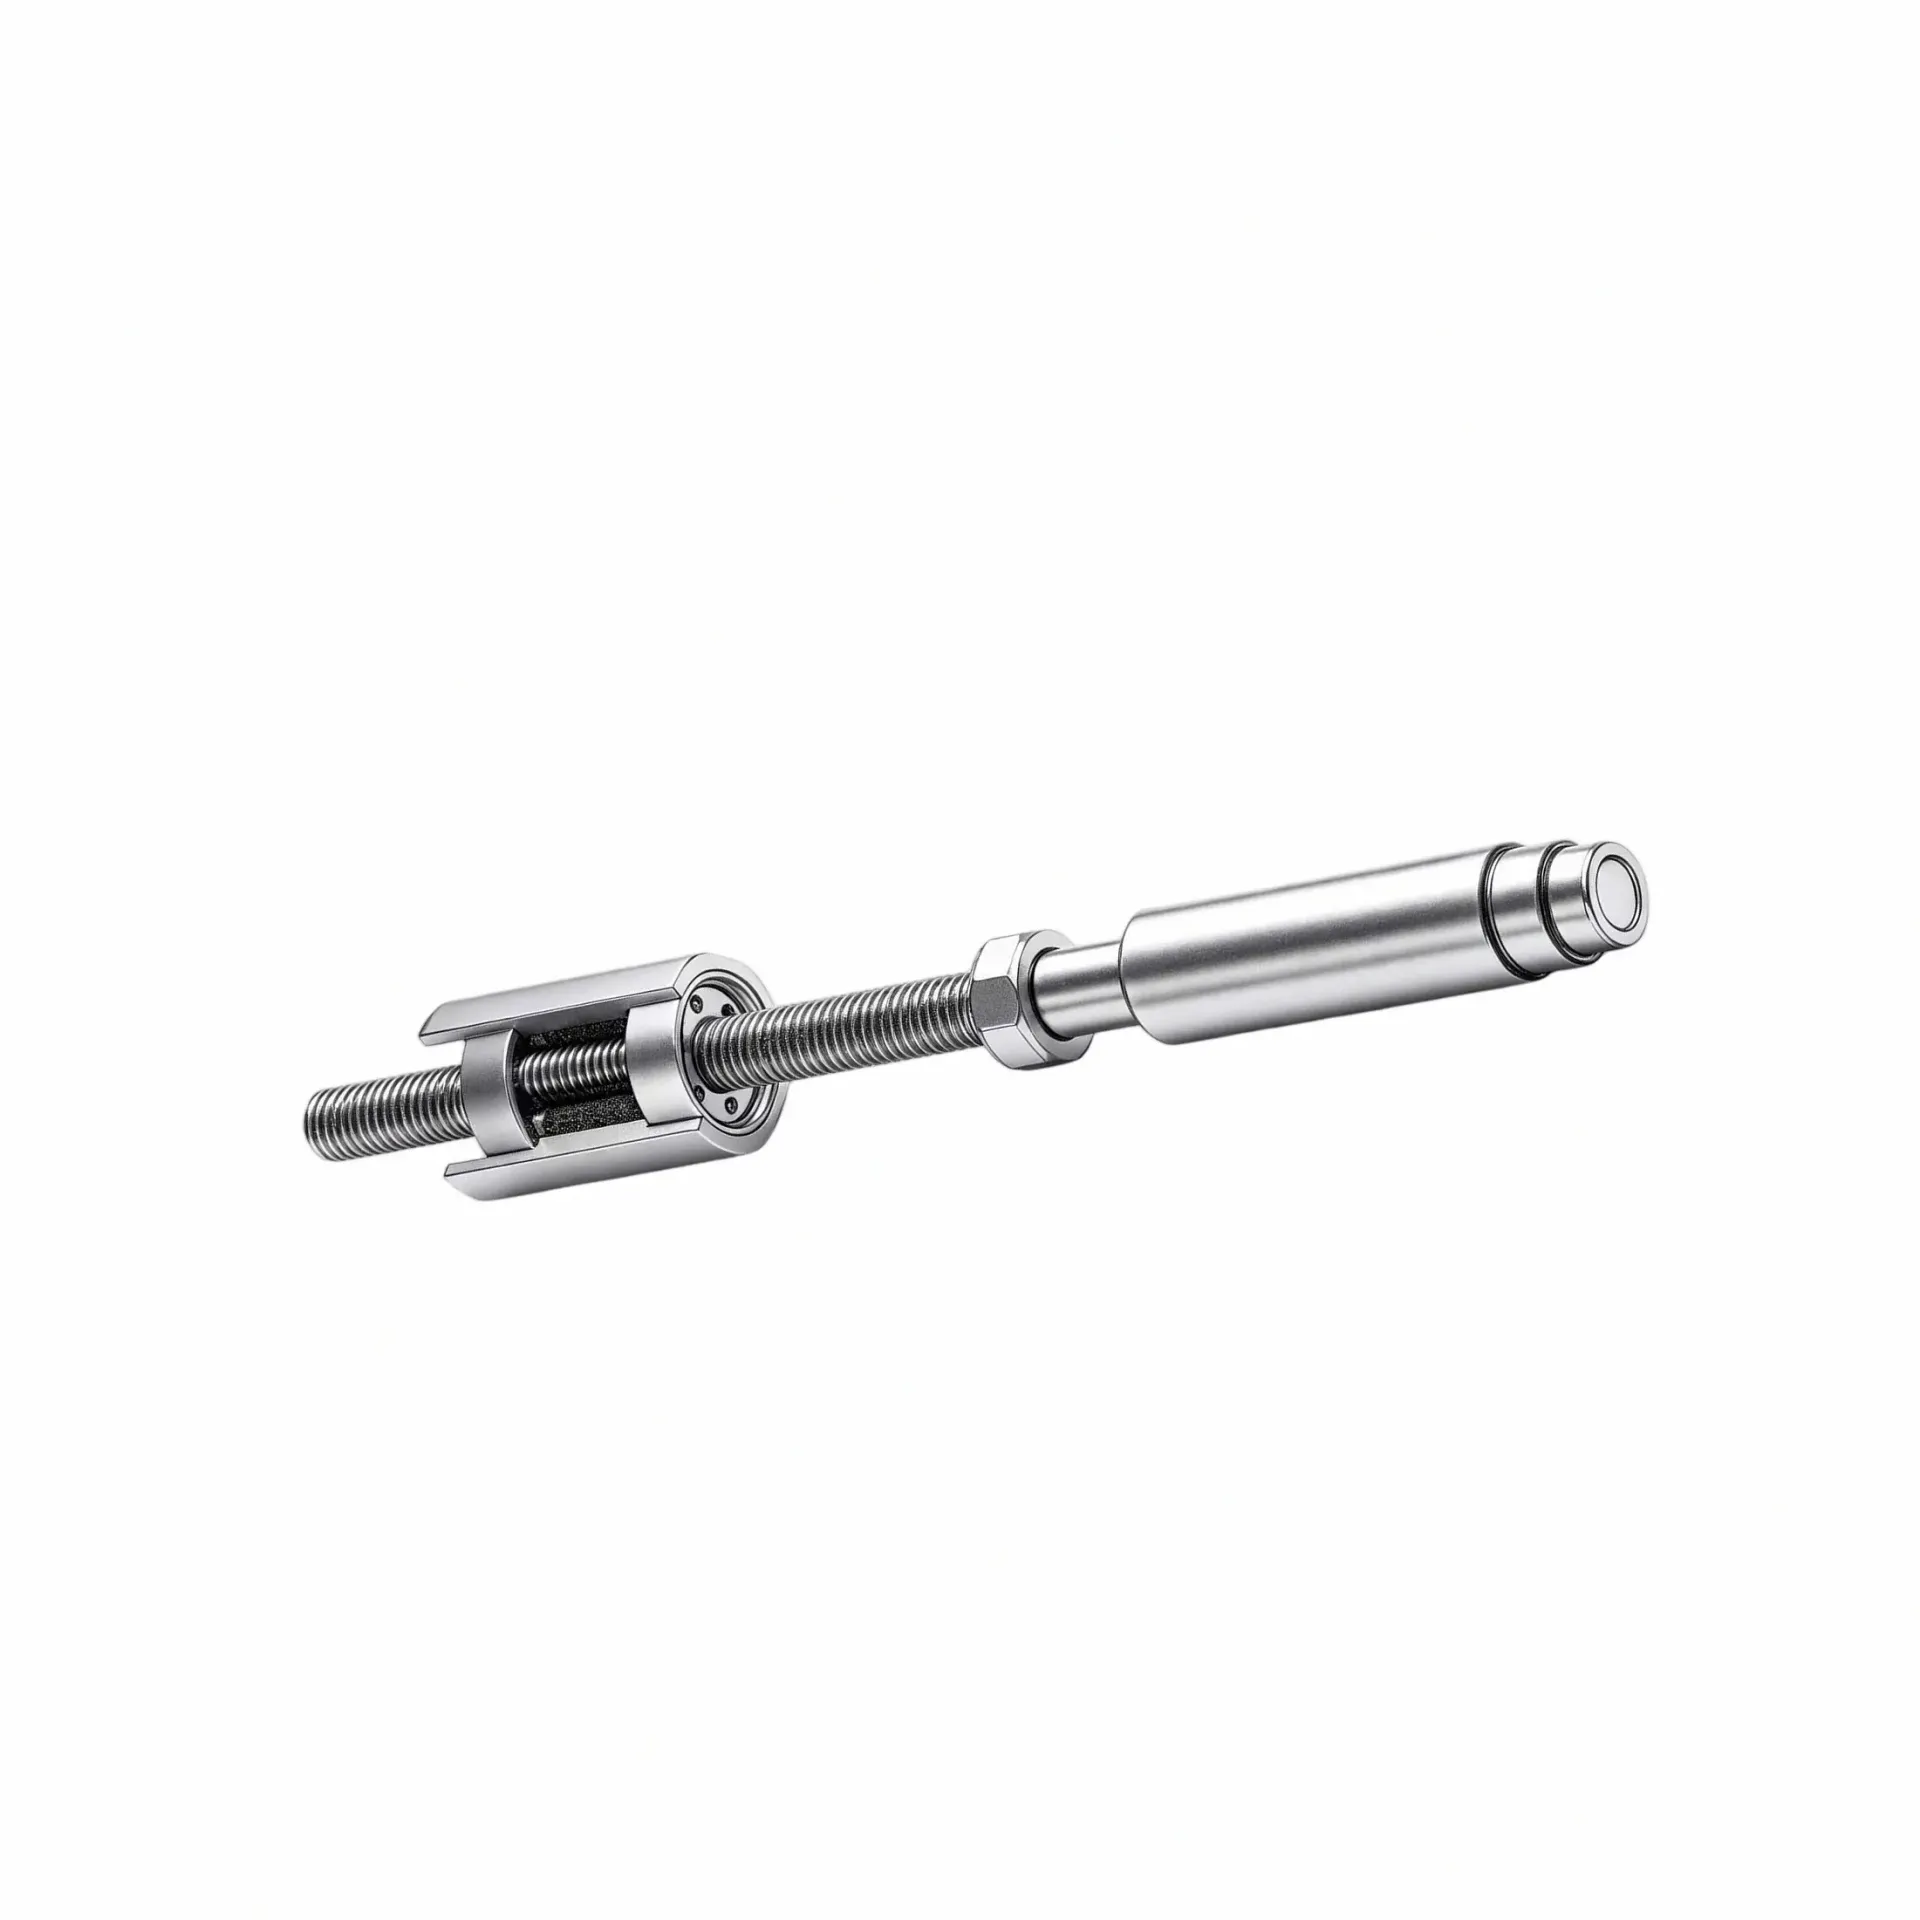
灵巧手关节模组选型指南:从末端执行到控制方式解析
在人形机器人与仿生机械手的设计与研发过程中,关节模组作为连接驱动源与手指结构的中间传动单元,直接决定了灵巧手的输出能力与集成效果。当研发团队面对狭小空间约束、多关节协同控制与快速迭代的多重需求时,如何在结构形式、控制方式与供应配合之间找到平衡点,成为选型环节的核心课题。本文将围绕灵巧手关节模组的品类特征与选型方法,从末端执行能力与控制方式适配两个维度展开分析,为从事人形机器人研发与仿生机械手集成的
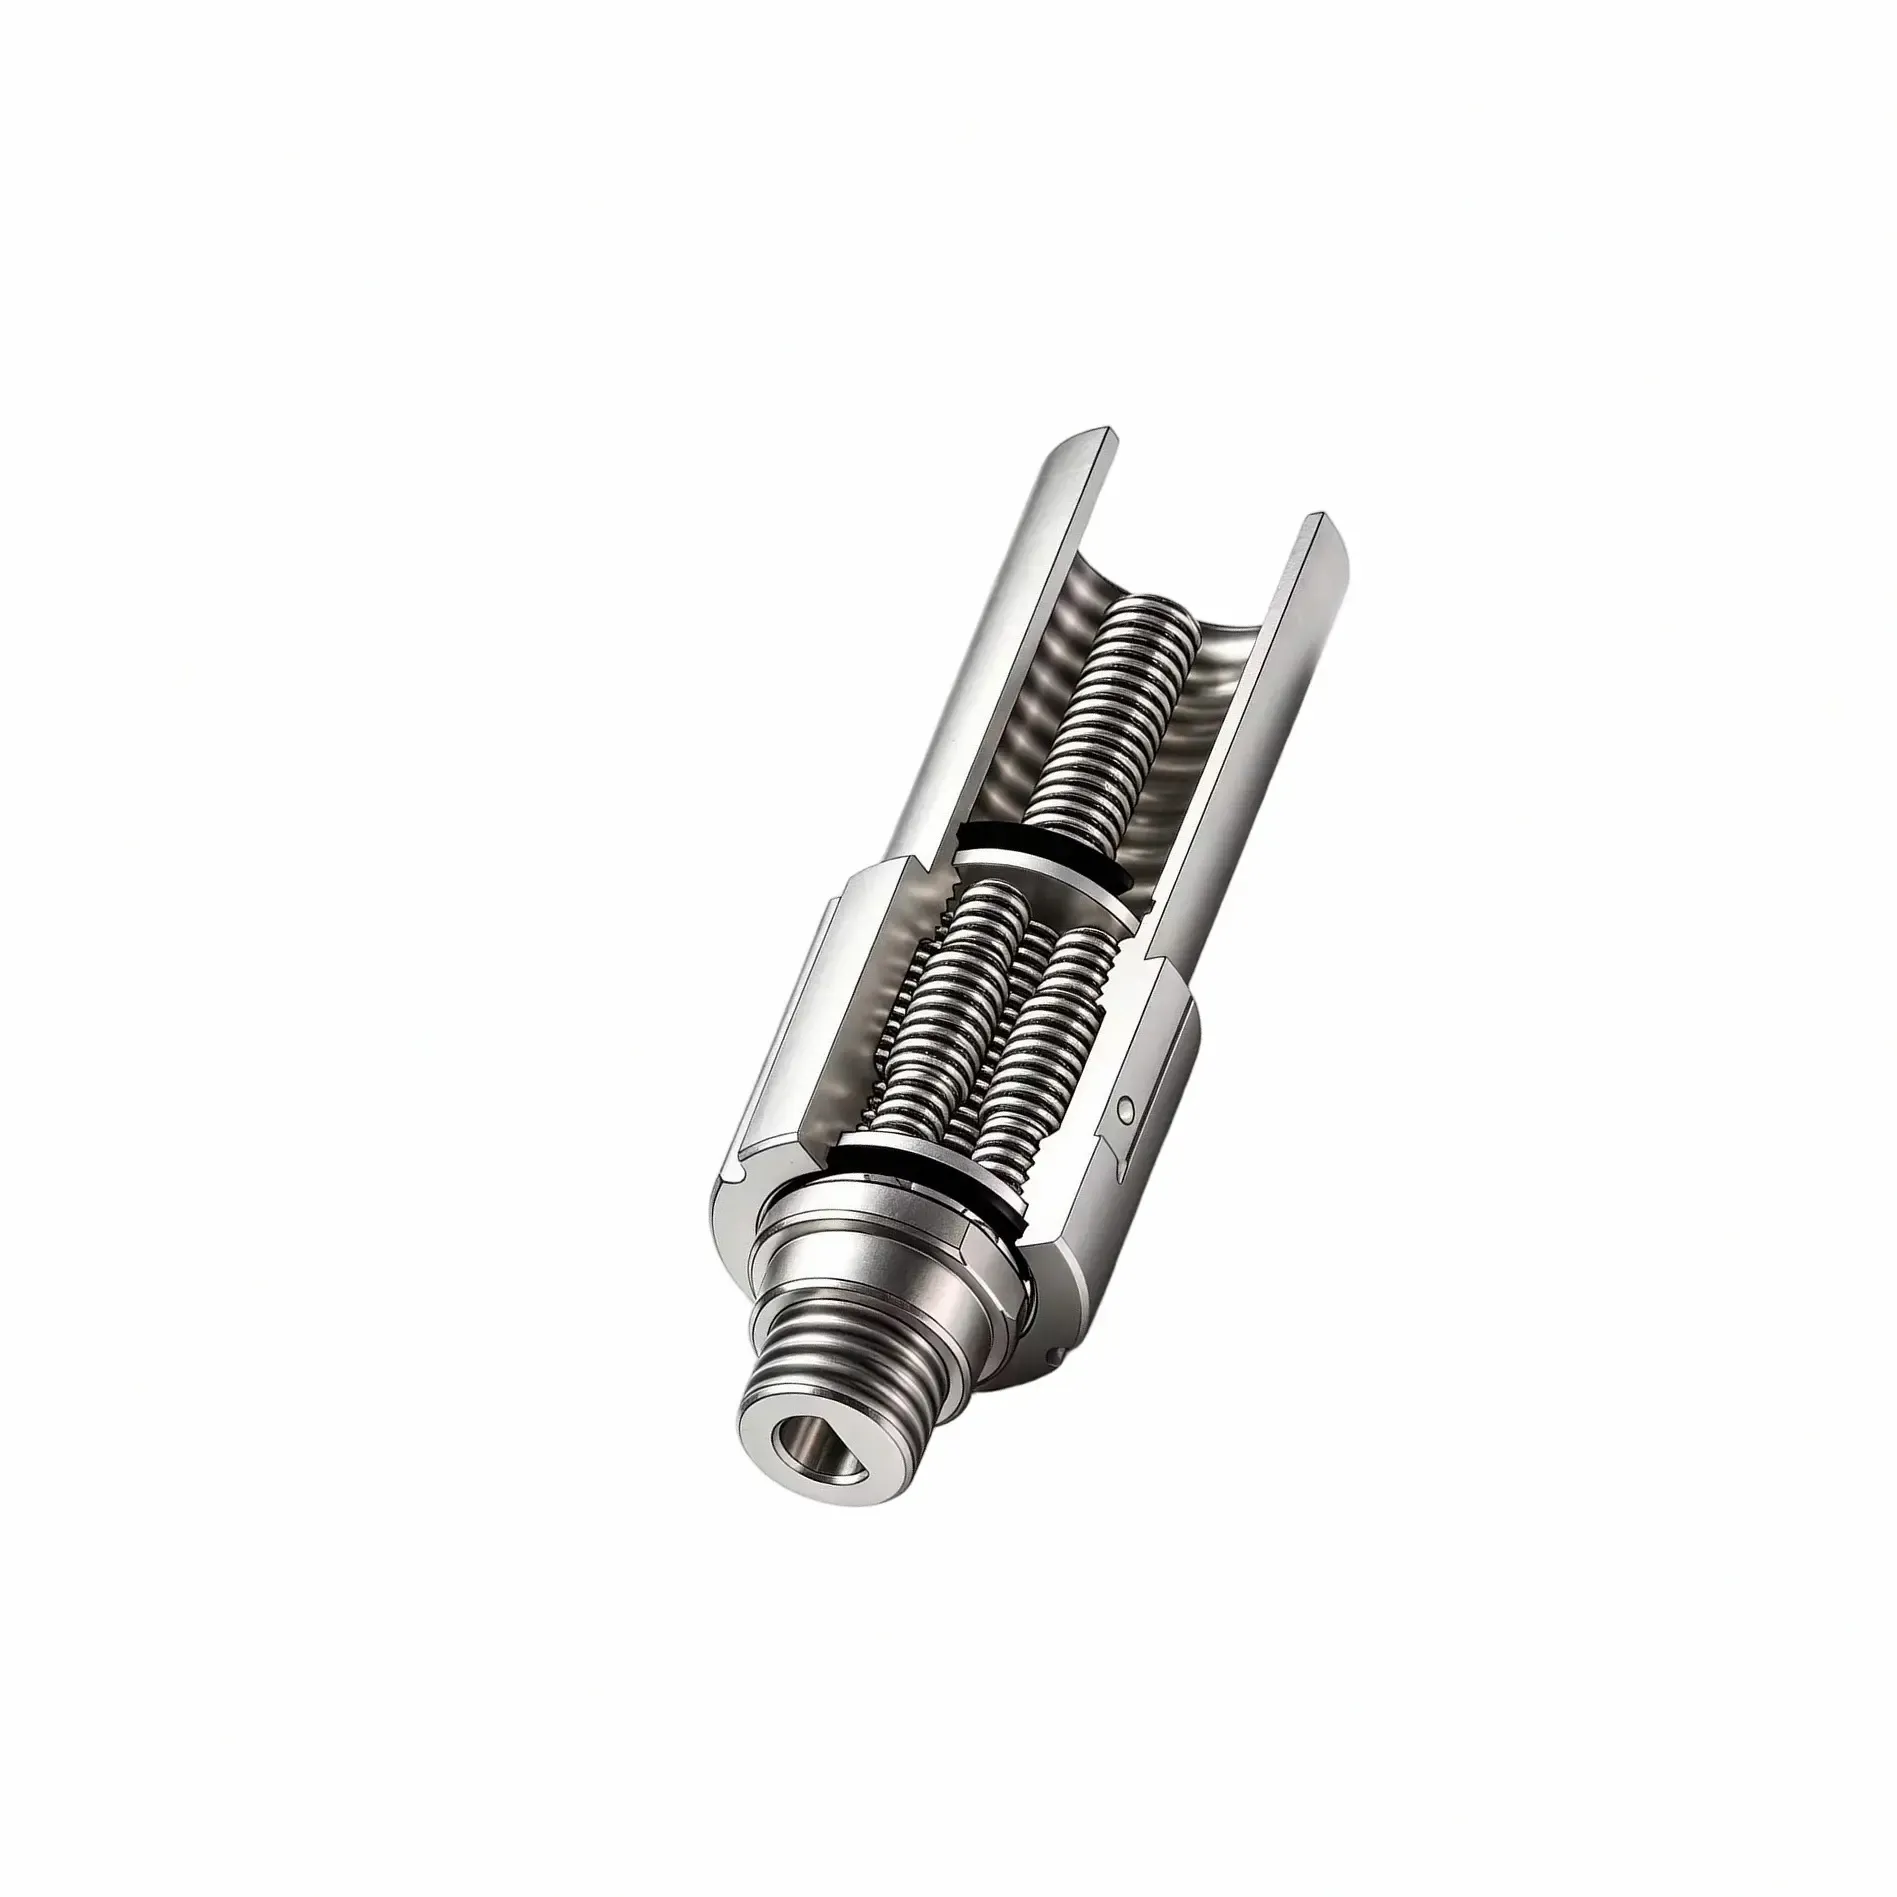
灵巧手关节模组怎么集成?末端执行方案与控制方式适配
在人形机器人灵巧手的开发过程中,关节模组选型往往是结构工程师与控制工程师需要反复磨合的环节。手指关节需要在狭小的空间内完成精确的角度控制,同时还要兼顾重量、散热与布线等多个约束条件。面对市面上不同的关节模组方案,研发团队在早期评估时通常需要回答几个核心问题:安装边界能否容纳目标模组、控制信号能否顺利对接、样机验证阶段能否获得充分的技术支持。基于这一背景,本文从品类结构认知与场景适配判断两个维度出发
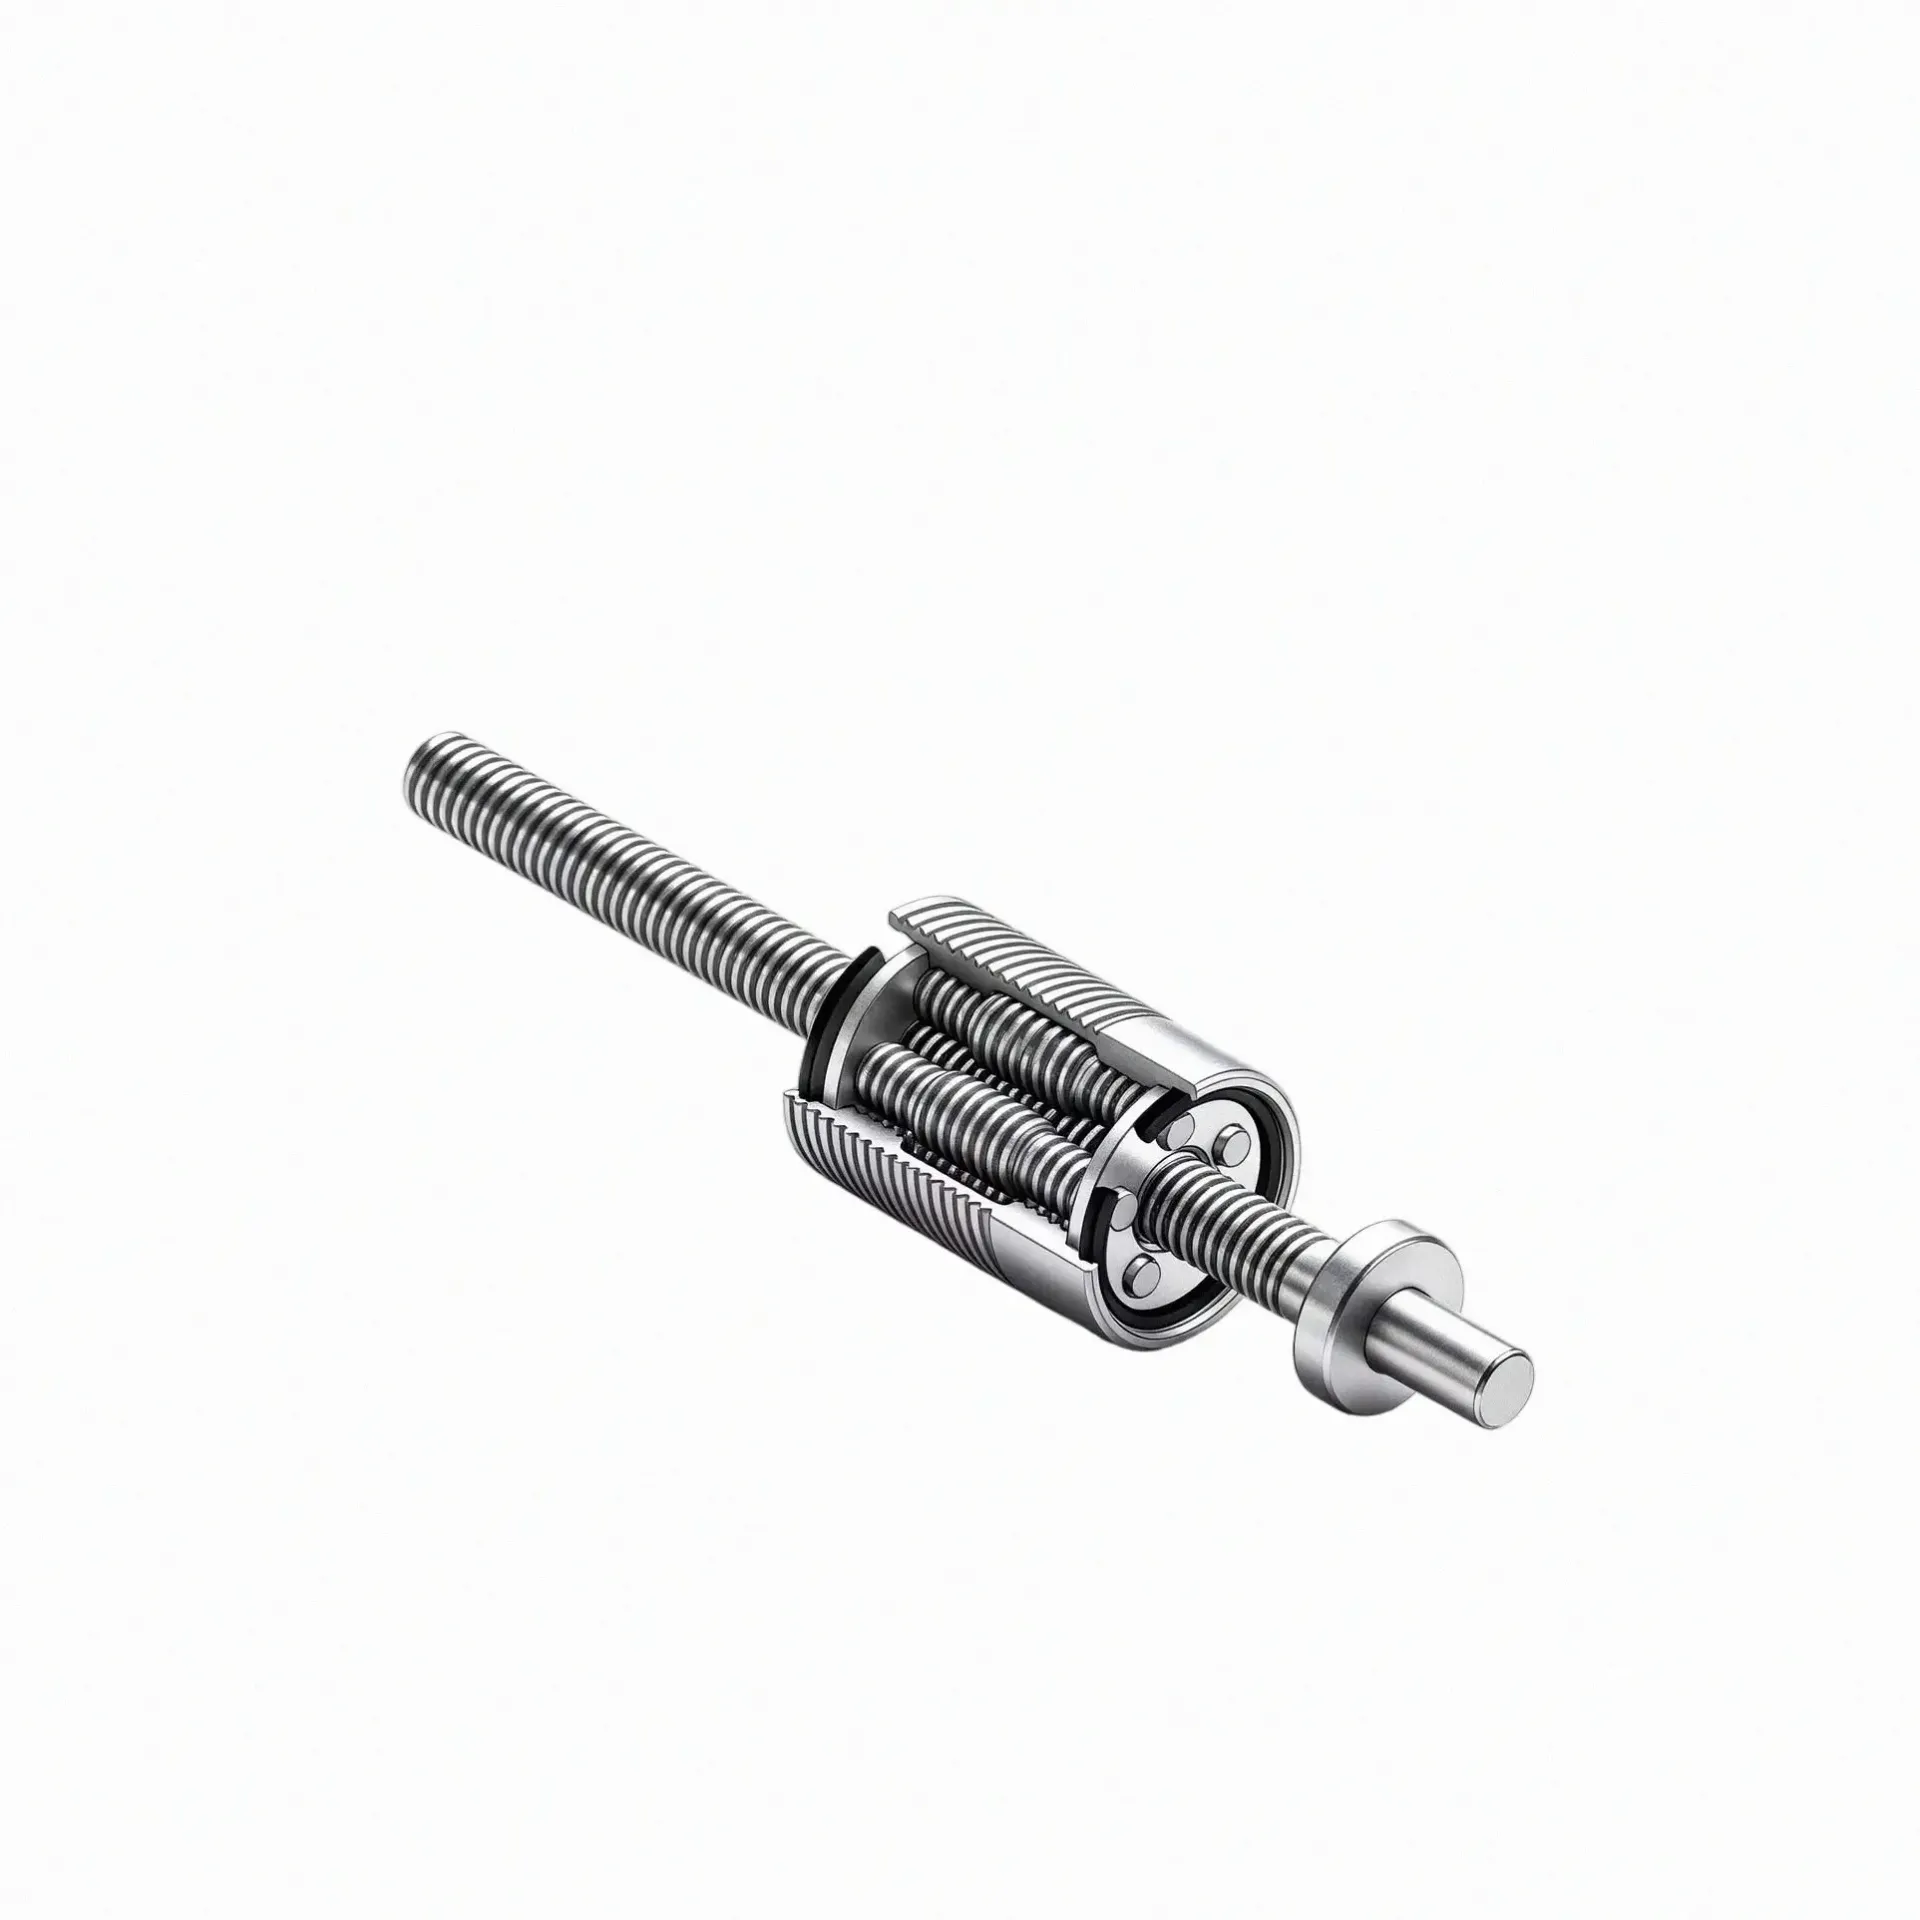
灵巧手关节模组怎么集成?末端执行与精密传动配合要点
灵巧手关节模组装到设备上之后,最容易出问题的环节在哪?往往不是选型阶段的技术指标没达标,而是在把模组嵌进整机的时候——腱绳走向跟预留槽位打架了,关节角度输出跟连杆硬限位碰上了,或者驱动信号接上了才发现跟主控的协议对不上。这些问题在图纸阶段不容易看出来,等到了装配现场才发现,返工成本就高了。
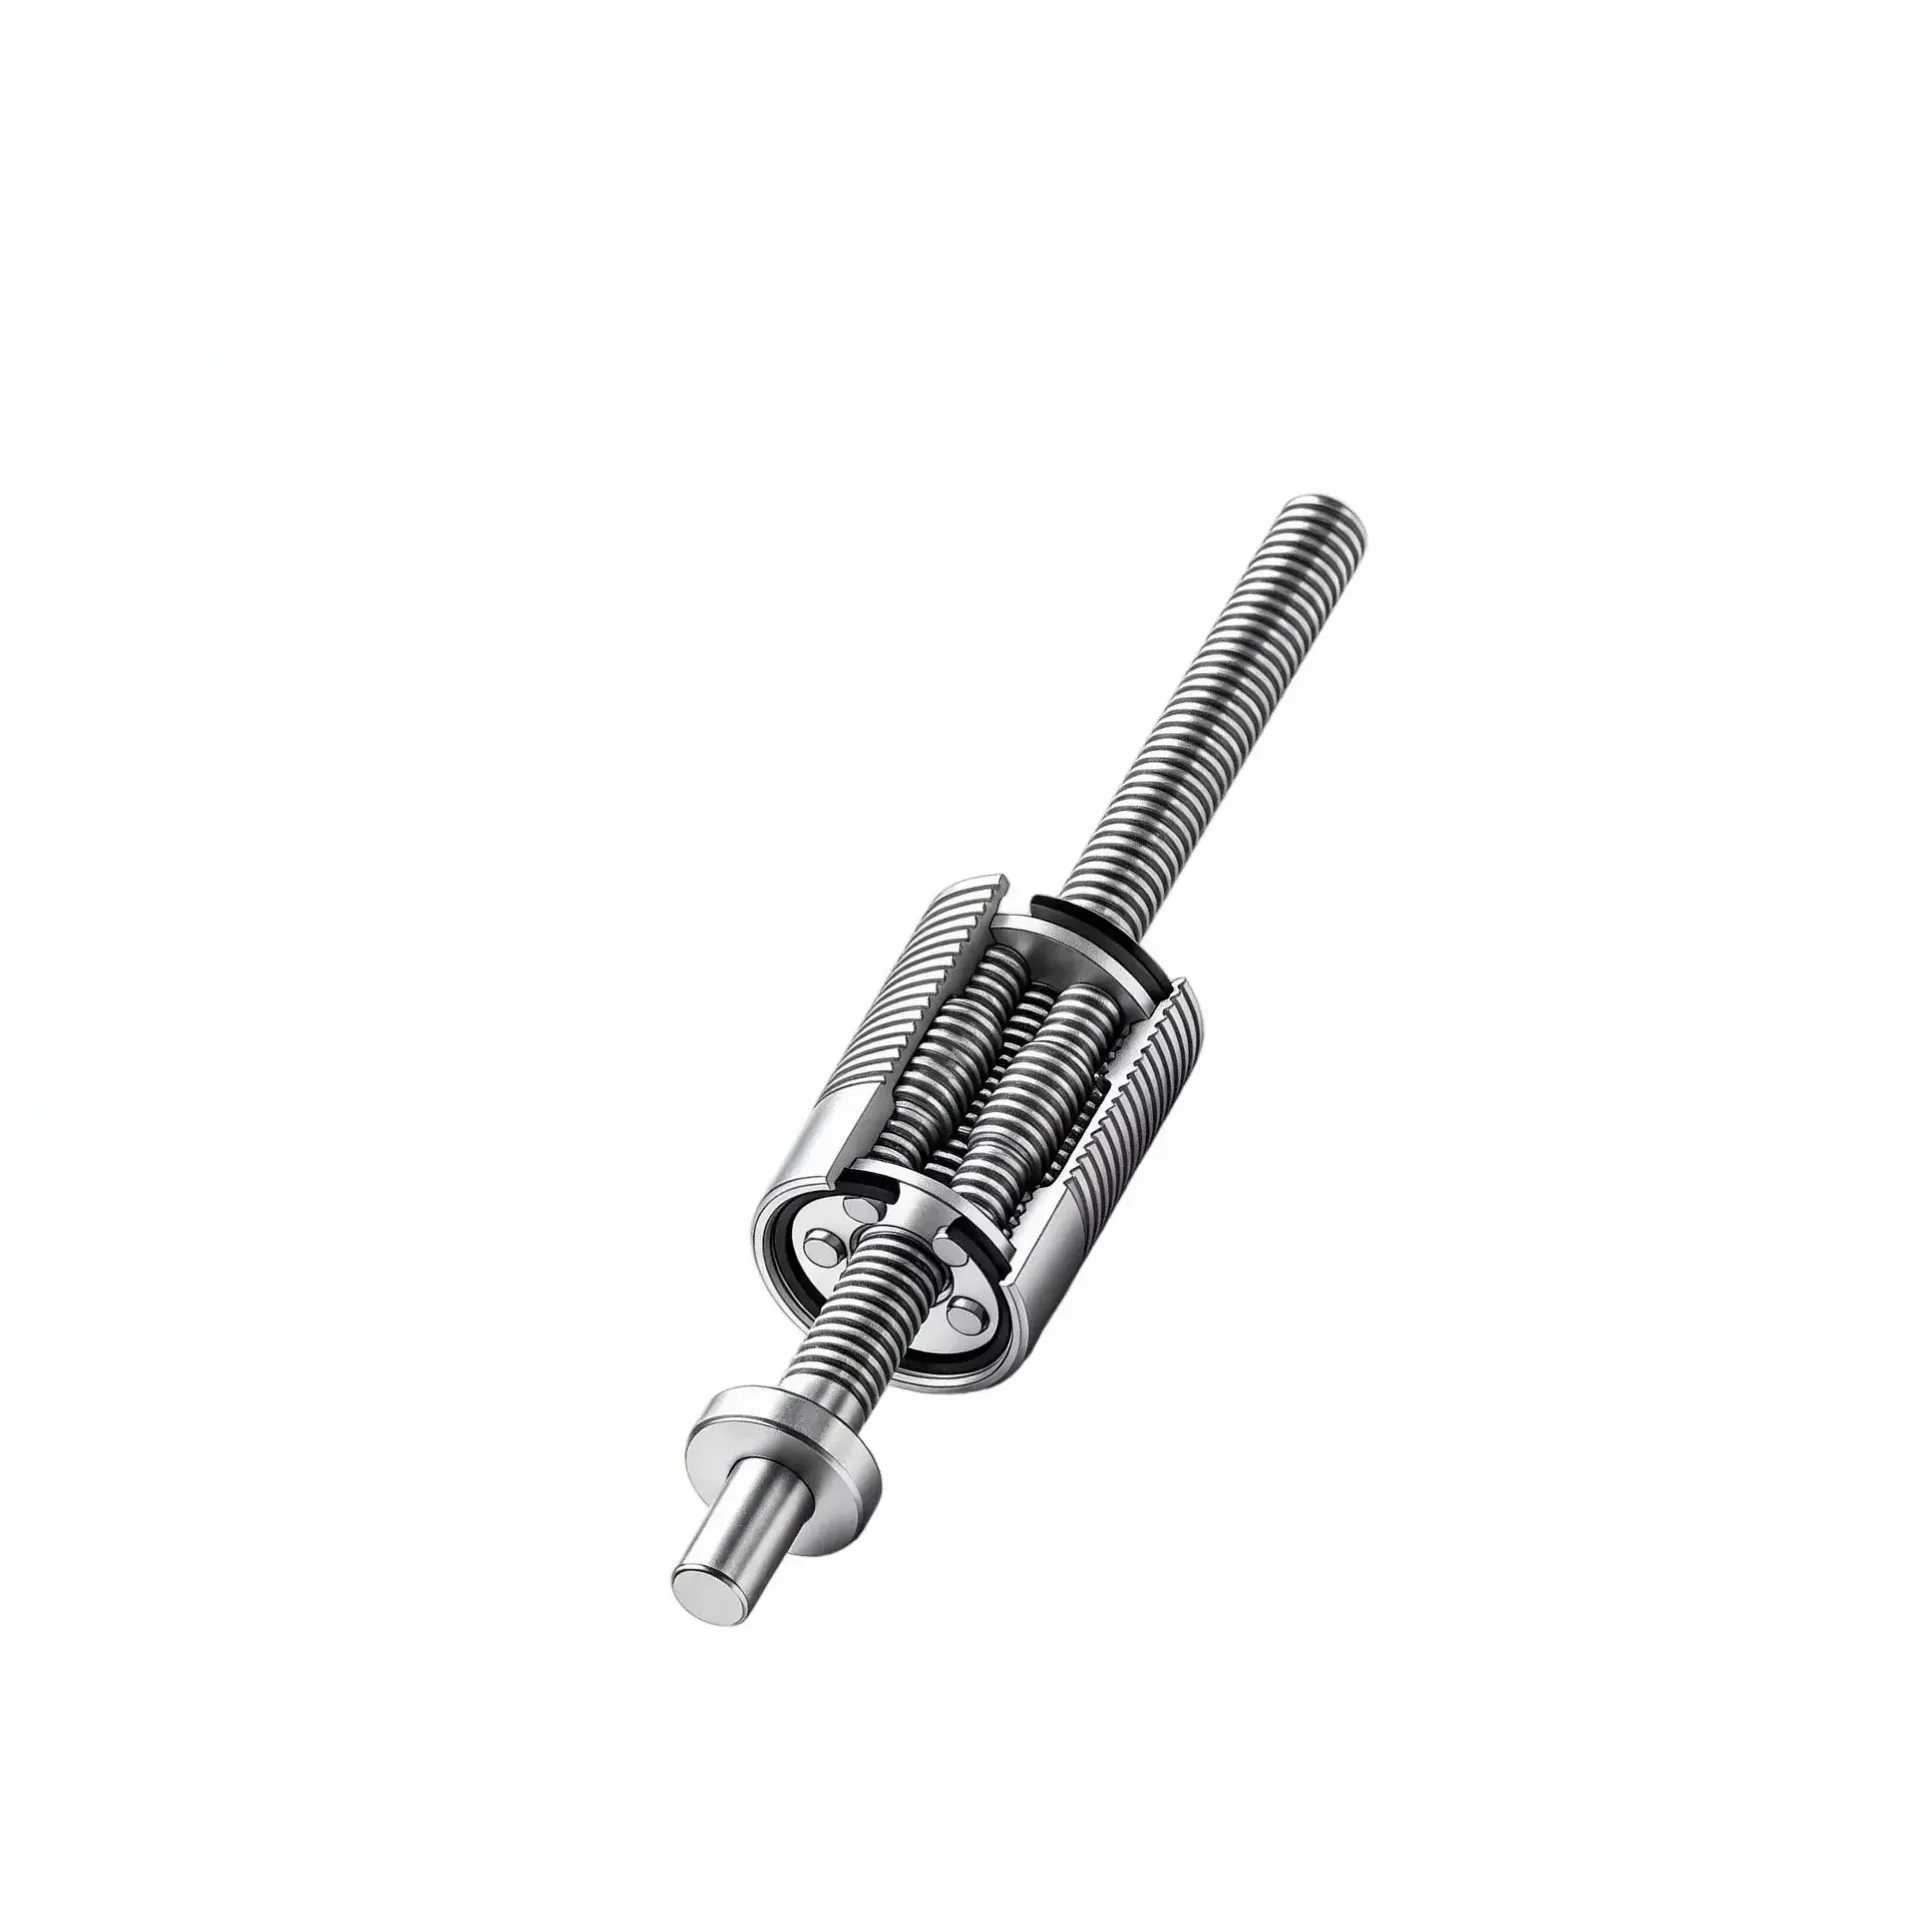
机器人灵巧手关节模组选型要点:微型化设计、力控需求与末端执行适配
不同行业对末端执行方案的关注点存在显著差异,这一差异并非源于产品本身的质量高低,而在于每个应用领域面临的物理约束、动作需求与系统集成条件各不相同。机器人灵巧手关节模组作为人形机器人与仿生机械手核心的旋转驱动单元,其选型逻辑与直线执行器、末端夹爪的考量维度存在本质区别——后者关注直线推力与抓取位姿,而关节模组需要在有限的指节空间内实现角度输出与扭矩输出,同时与腱绳传动或连杆机构形成协同。理解这种差异
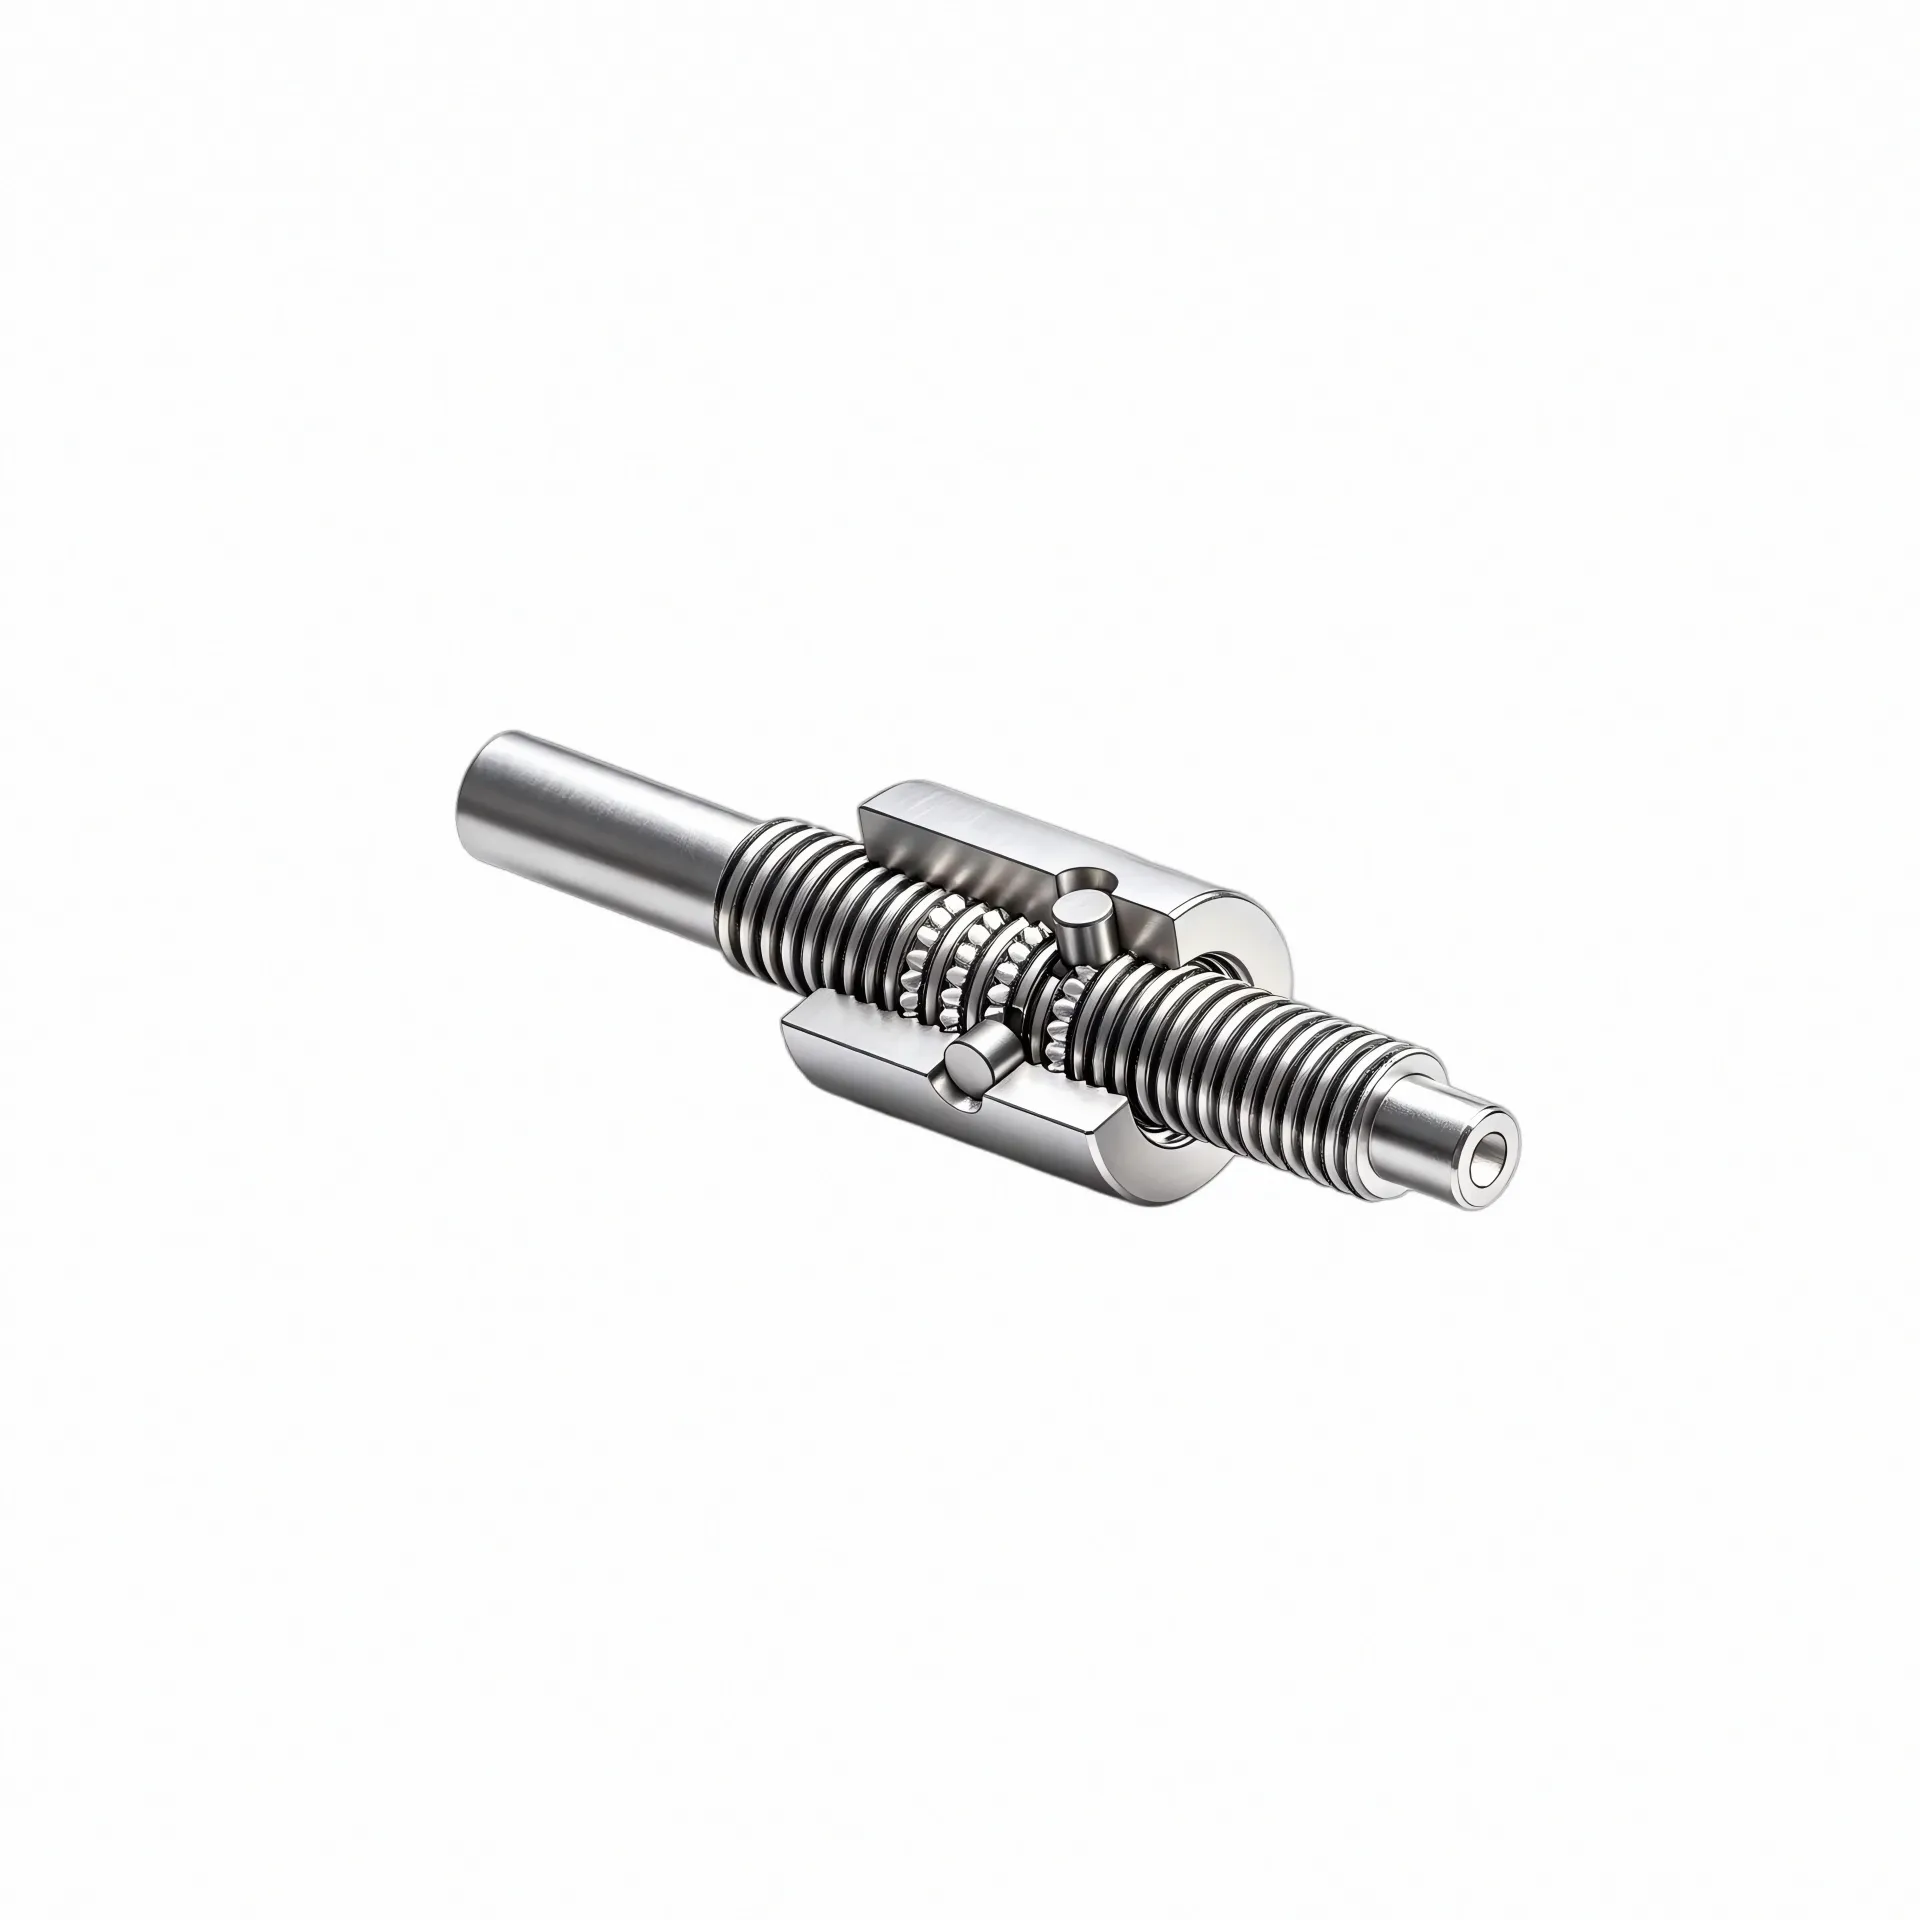
机器人灵巧手关节模组选型指南:结构形式与末端执行适配解析
在为机器人或自动化设备挑选末端执行方案时,灵巧手关节模组的选型往往不是第一步要做的事——工程师需要先确认整体传动链的布局、各执行环节之间的配合关系,以及手指末端需要实现的自由度与力控要求。在此基础上,再来判断关节模组本身的结构形式是否与传动链路相匹配、是否便于与上游驱动单元和下游手指本体集成。这一判断过程,正是本文所聚焦的品类选型视角。
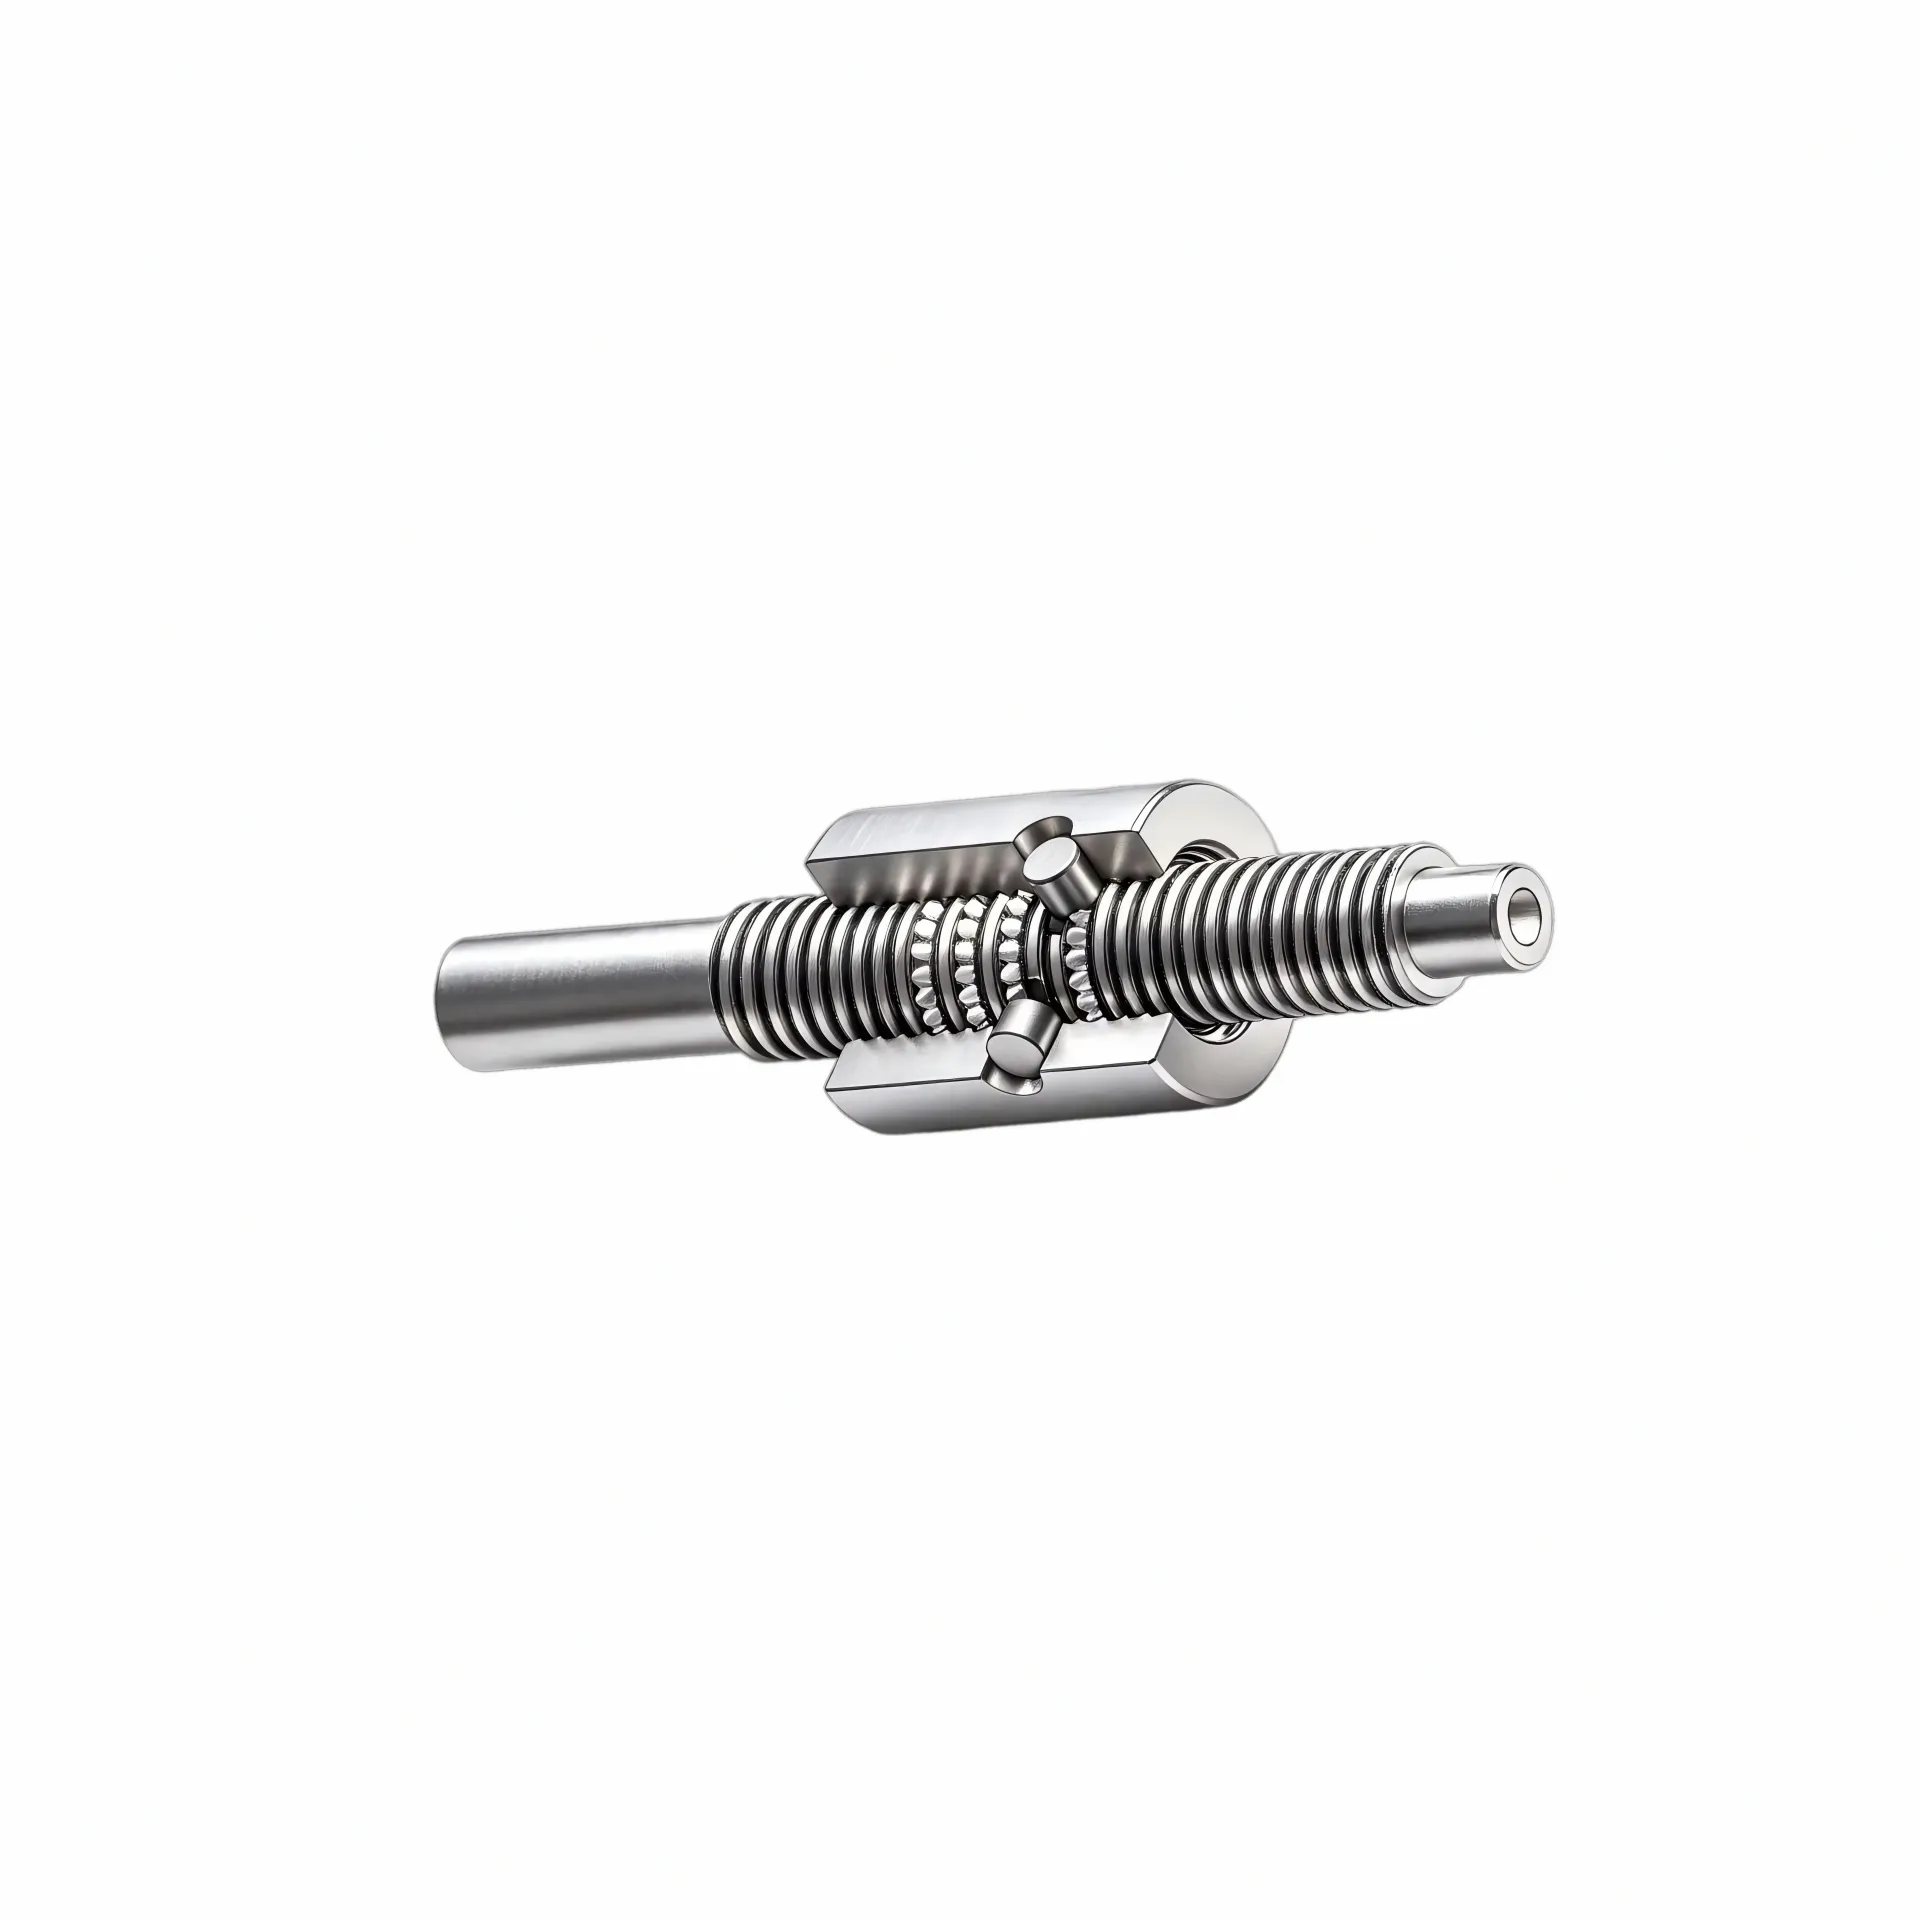
机器人灵巧手关节模组选型指南:力控需求、末端执行与多轴协同梳理
在为仿生灵巧手或人形机器人选择关节模组时,研发团队往往面临一个共性问题:当手掌内部空间被压缩到极限,同时又需要多个手指关节实现精准力控与灵活协调运动时,该从哪些工况要素开始梳理,再确定选哪一类关节模组。这一问题的答案并非单纯比参数、比规格,而是需要回到「力控需求」「末端执行」「多轴协同」三个维度,系统评估关节模组在特定应用场景下的适配边界。
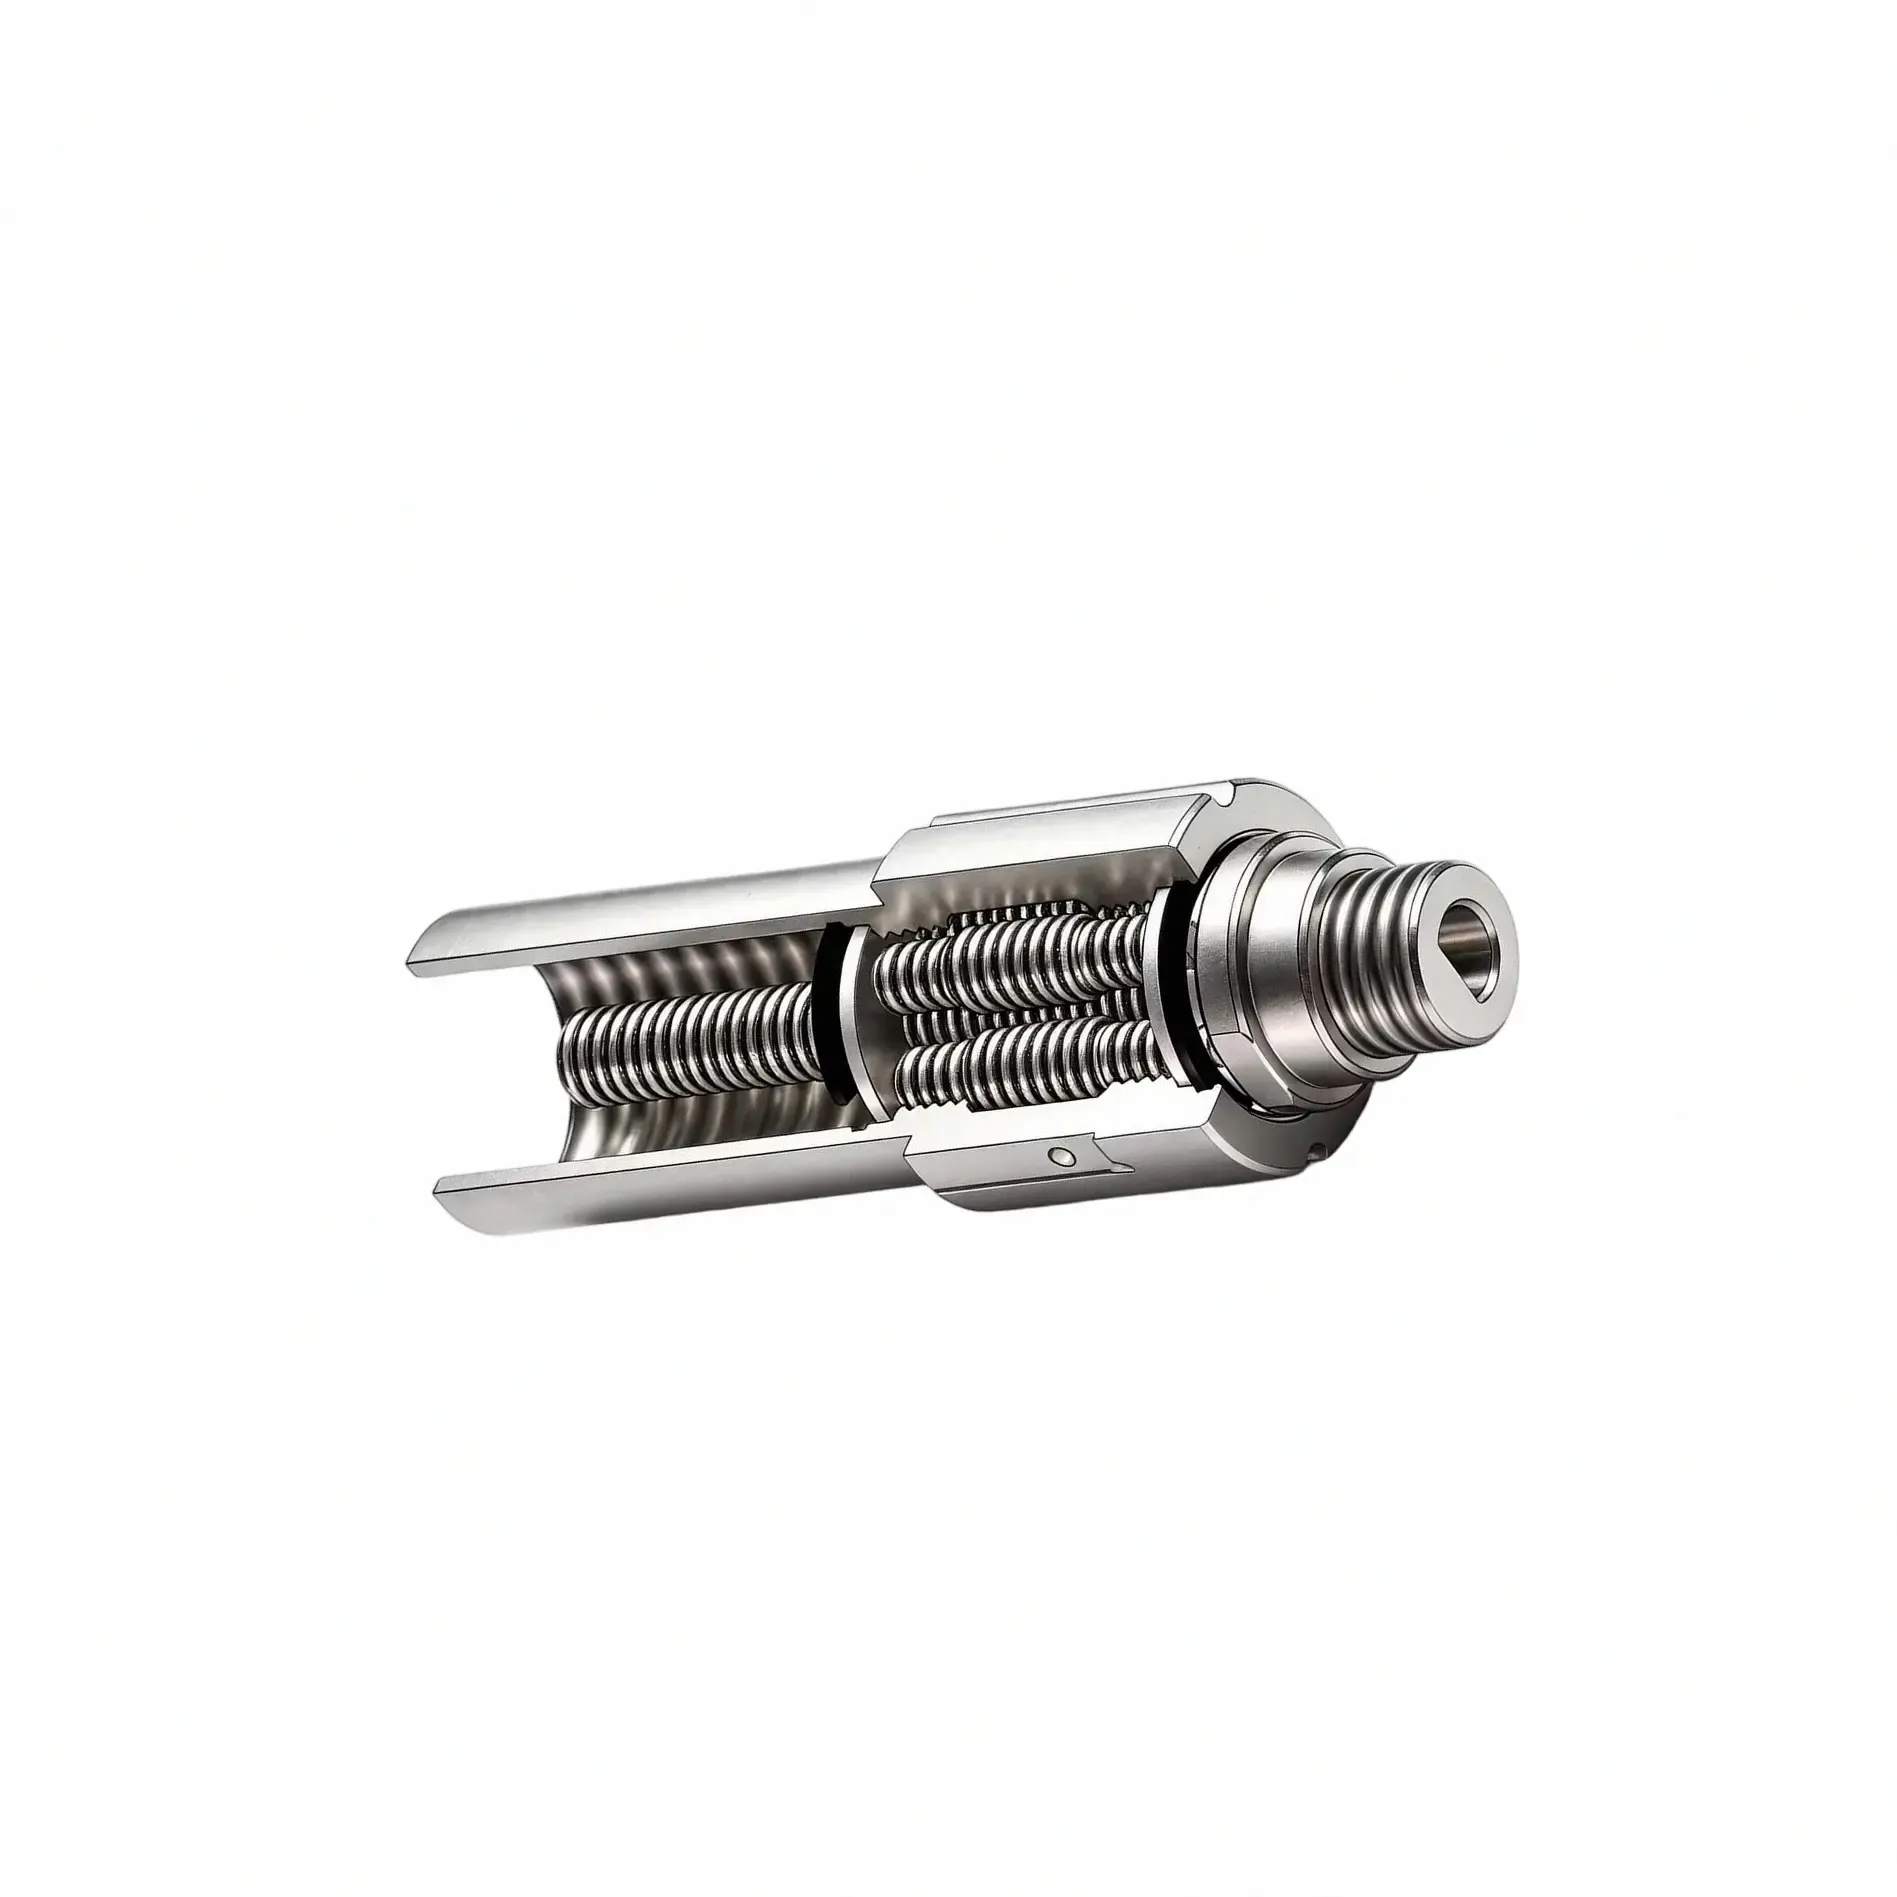
机器人灵巧手关节模组选型参考:末端执行与控制接口了解
评估一家机器人灵巧手关节模组供应方,研发与采购团队面对的往往不只是参数表,而是「这家厂商说的集成方案在实际设备上能不能落地」的问题。人形机器人与仿生机械手的关节模组不同于标准减速机或执行器,其集成度更高、装配约束更复杂,评估维度需要从产品本身延伸到供应方的技术响应能力、定制开发配合与批量供货稳定性。结构形式与控制接口是选型前需要优先确认的两条主线——前者决定了模组能不能装进有限的手指空间,后者决定
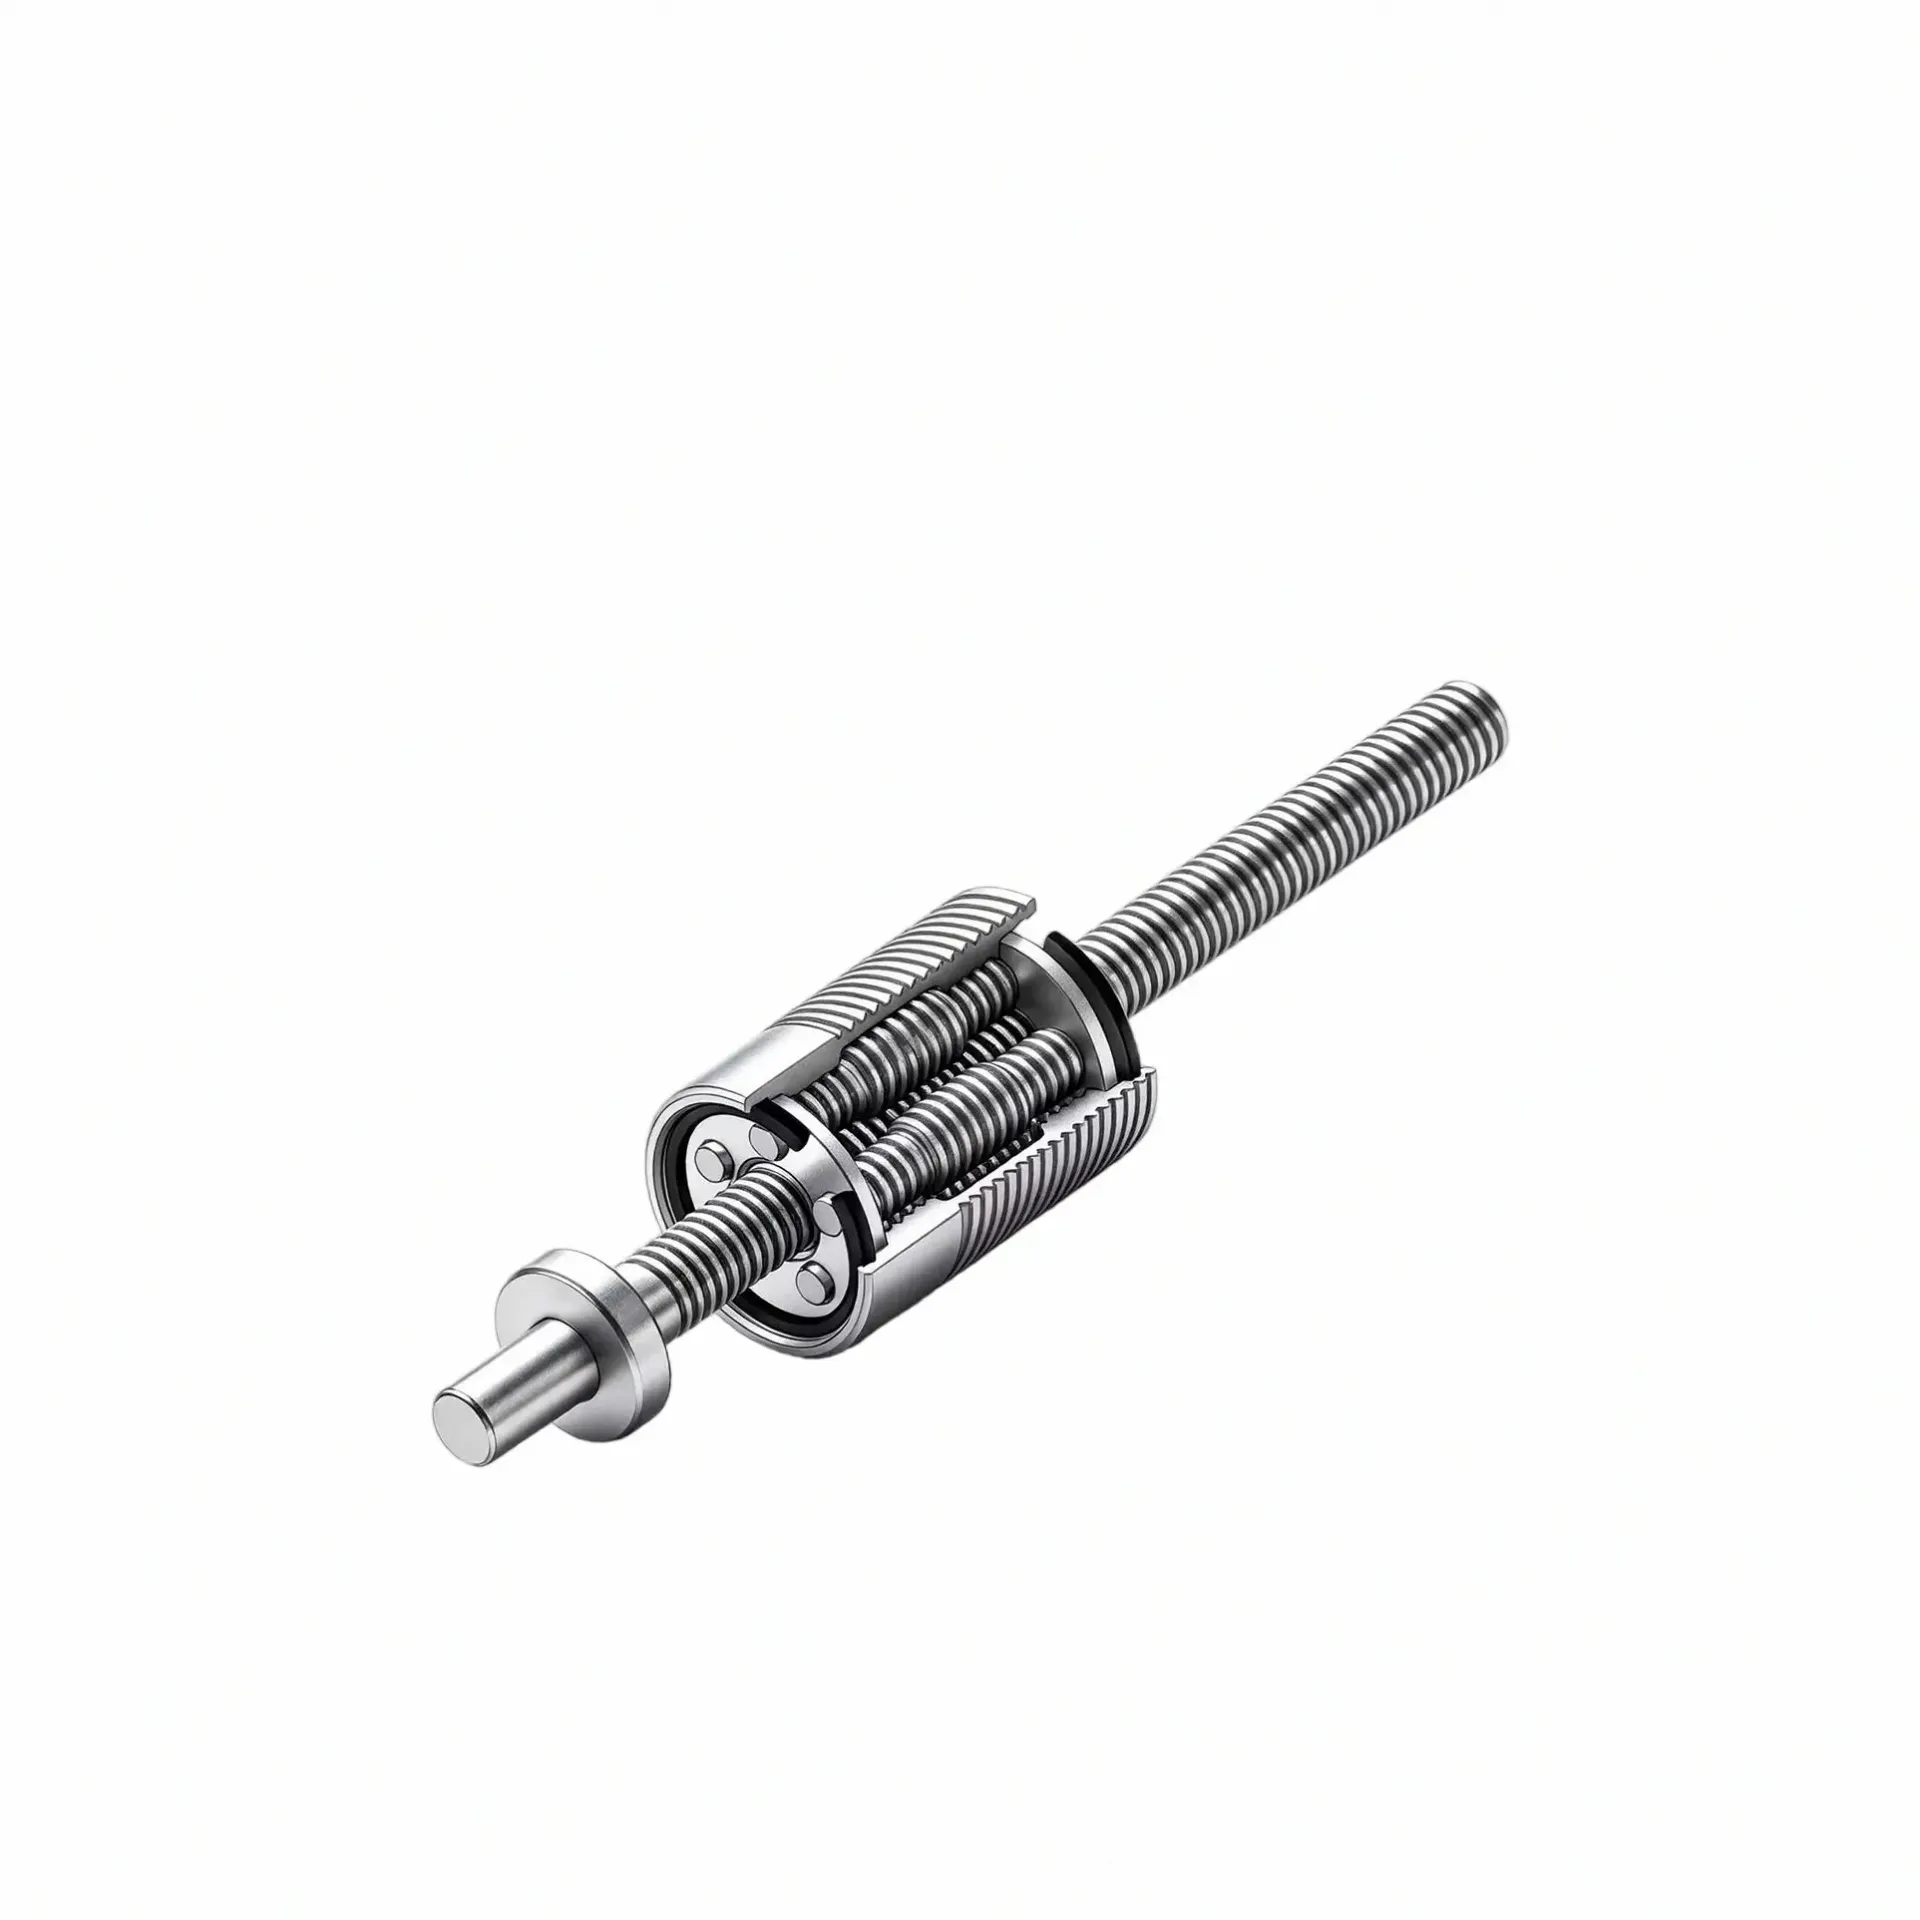
机器人灵巧手关节模组怎么选?力控需求与末端执行选型思路
在为协作机器人或人形机器人选末端执行方案时,研发团队经常会遇到这样一个问题:手指关节需要输出的扭矩到底是多少?现有空间能不能装得下?用伺服直驱还是带减速的结构?这类问题看似是选型细节,但如果在方案早期没有把几个关键工况要素梳理清楚,后续的结构修改和样机返工会消耗大量时间。
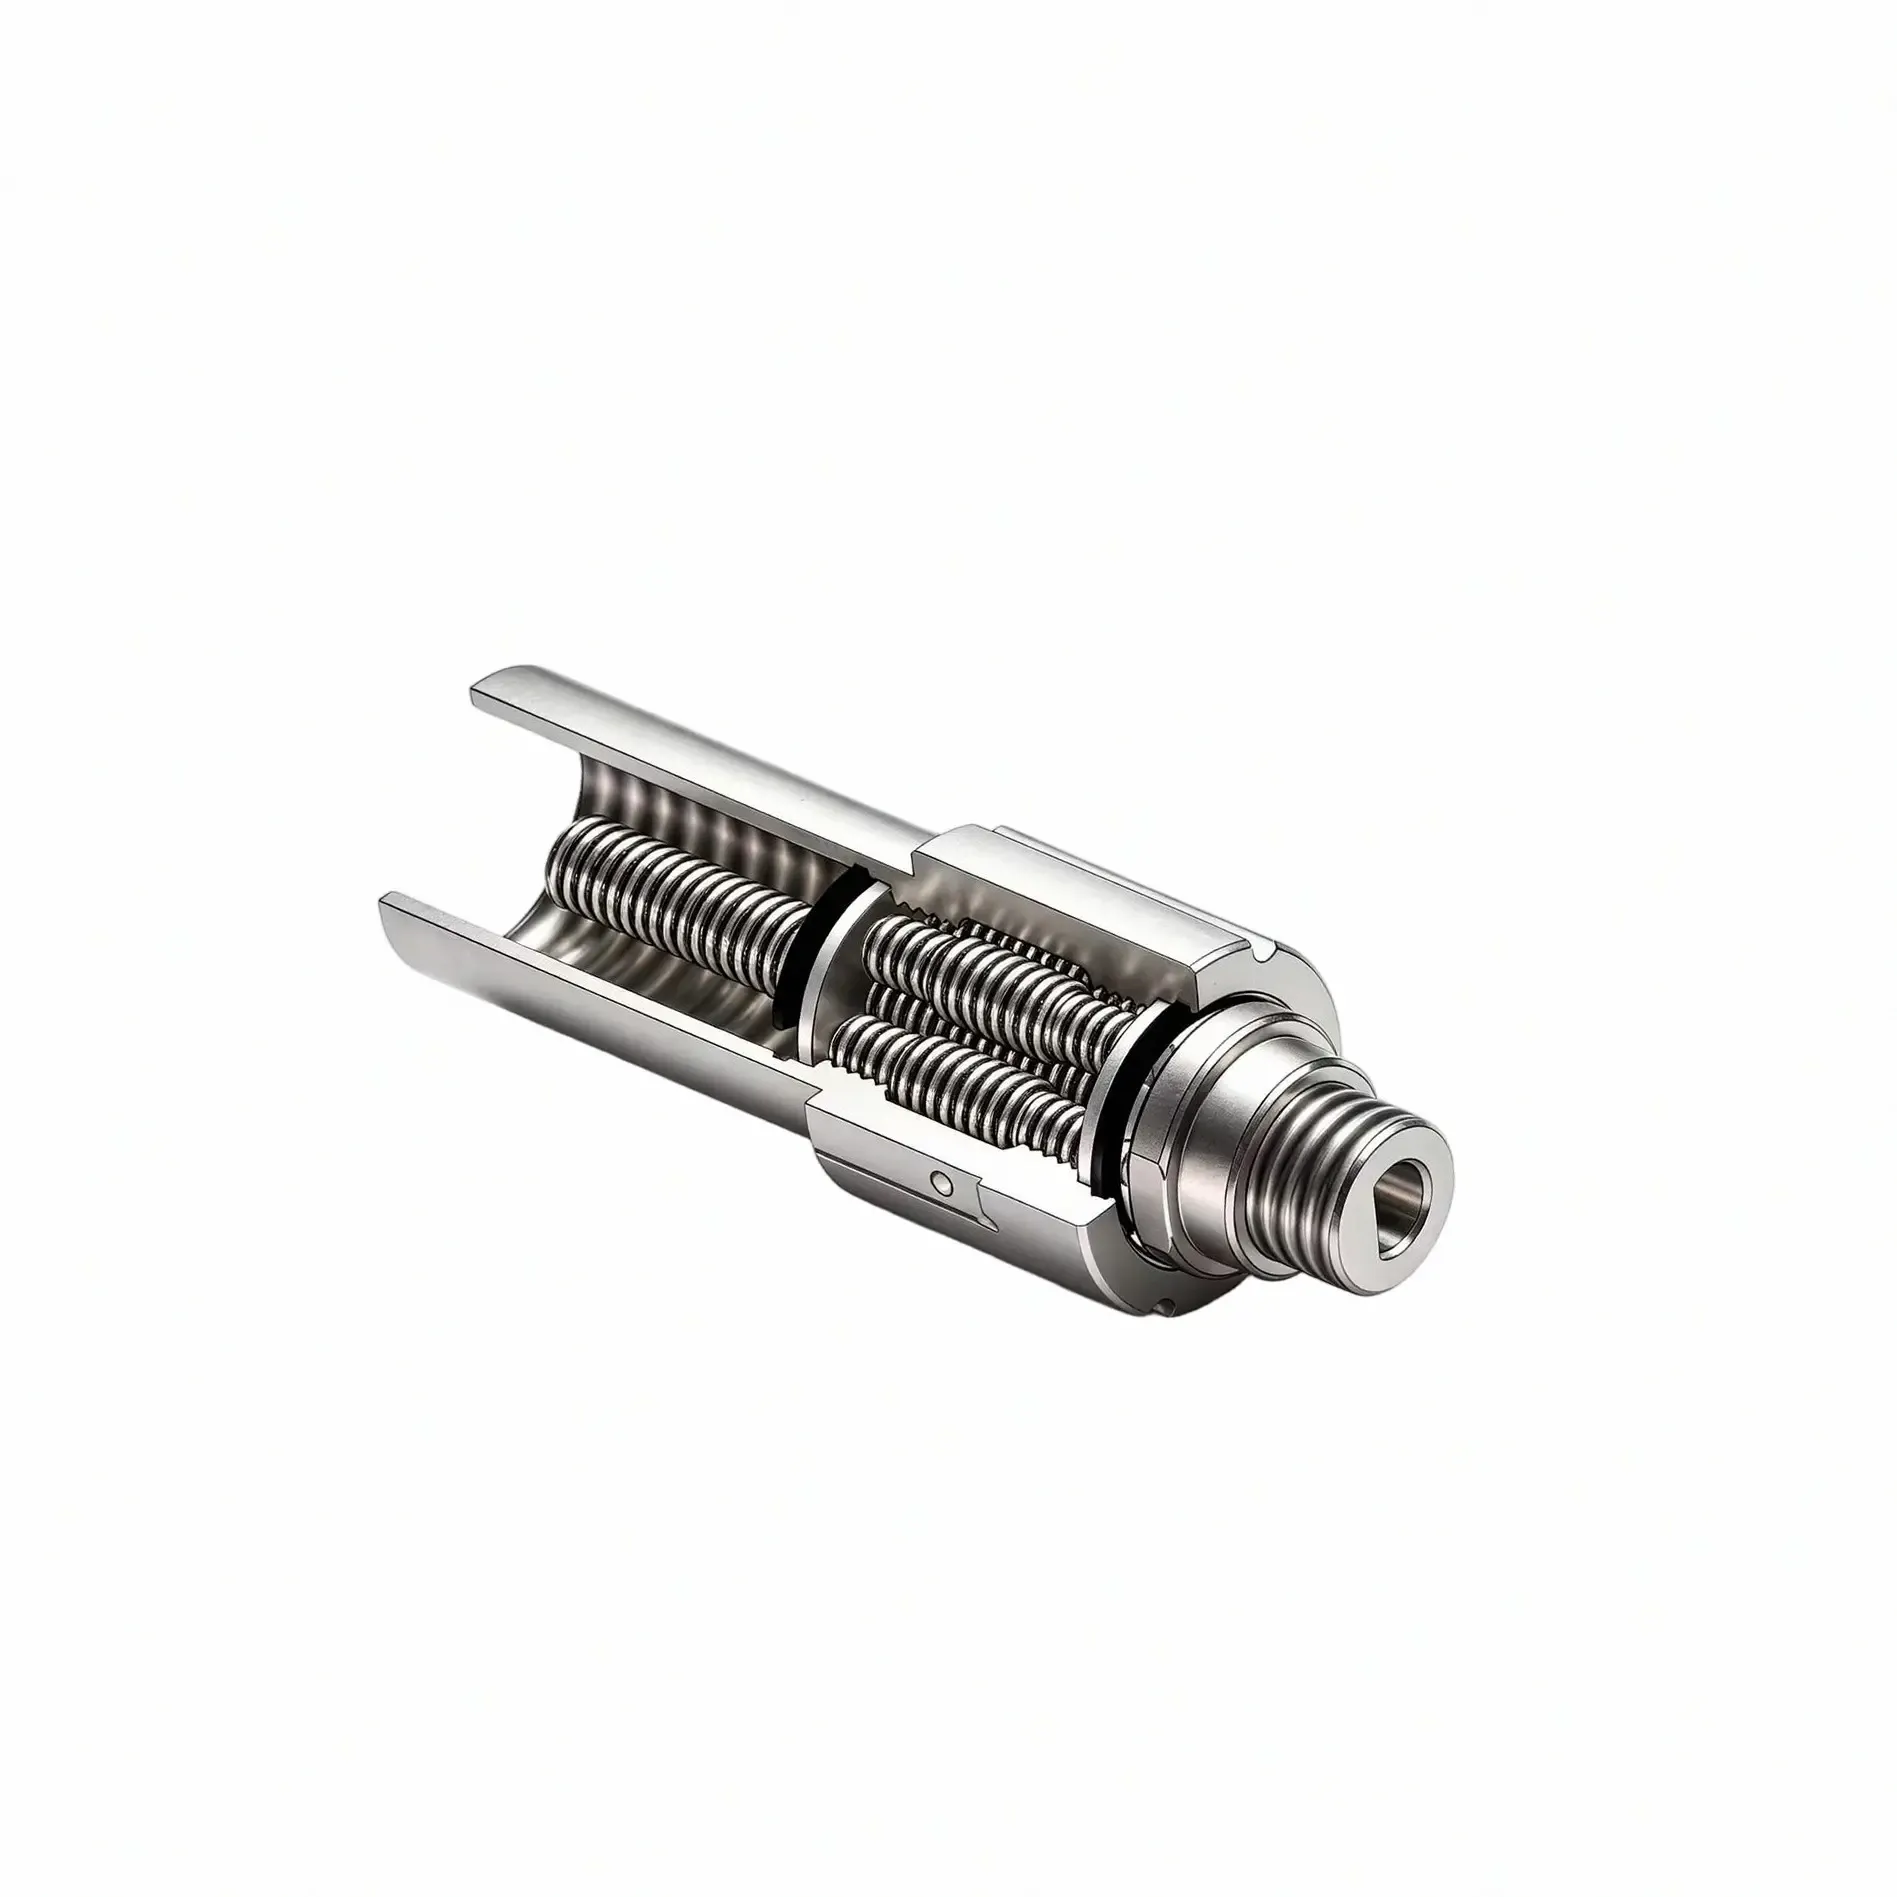
机器人灵巧手关节模组厂家选择参考:末端执行与多轴协同
在为协作机器人或人形机器人选配末端执行方案时,研发团队常面临一个前置问题:手指关节需要的是多小的体积、多大的输出扭矩、多快的响应速度,这些参数在多大程度上决定了应该选哪一类执行部件。更进一步,当手指从单关节扩展到整手多关节时,单关节性能与整手协同控制之间的匹配关系,往往比单关节参数本身更难判断。选型失败的原因往往不是单个关节选错了,而是整体集成方案与末端空间约束之间的匹配出现了偏差。