电动夹爪选型指南:按驱动方式与适配场景逐项梳理
在自动化产线升级与人形机器人快速迭代的双重驱动下,电动夹爪作为替代传统气动夹爪的柔性执行部件,正被越来越多的研发与采购团队纳入供应商筛选清单。然而,面对结构形式各异的电动夹爪产品,从何入手评估一家供应方的能力与配合意愿,往往是选型启动阶段的首要困惑。实际上,评估一家电动夹爪供应方,先看的不只是产品参数——结构形式的适配程度、样品验证的响应效率、批量供货的稳定性,以及从样机到量产的全流程技术支持能力
电动夹爪选型指南:按驱动方式与结构形式适配场景分析
不同行业对末端执行器的关注重点往往存在显著差异,这种差异并非偶然,而是由具体应用场景的约束条件直接决定的。半导体设备工程师在选型时优先关注的是动作一致性与重复定位精度,因为晶圆搬运过程中任何微小的位置偏差都可能导致产品损伤;新能源产线的设备集成商则更在意抓取节拍与换型效率,因为动力电池产线的生产节奏直接关联着整线产能;而人形机器人研发团队的核心诉求是末端重量与集成度,因为每一个关节的体积与重量都会
电动夹爪选型指南:按驱动方式与末端执行场景适配
在为自动化设备或机器人选配末端执行器时,往往面临一个看似简单却影响深远的决策:设备空间有限、动作要求复杂、控制方式又不统一,到底应该从哪里开始梳理选型条件?尤其在电动夹爪这类产品上,市场上结构形态各异、控制接口多样,如果前期没有把几个关键工况要素确认清楚,后续的集成调试就会反复返工,耽误项目进度。选型指南的核心价值在于帮助研发与采购团队在接触具体产品之前,先把判断顺序理清楚——先确认哪几个条件,再
电动夹爪选型指南:按应用场景与控制方式逐项说明
电动夹爪装到设备上之后,最容易出问题的环节,往往不在夹爪本身,而在一开始的选型判断。把一台电动夹爪装进整机,结构能不能容纳、信号能不能接上、抓取动作能不能适配工件——这三个问题但凡有一个在选型阶段没有想清楚,后续调试就会反复返工。有的工程师拿着图纸对照,发现截面尺寸对上了,但出线方向和走线空间没算进去,最后只能改线束;有的场景需要末端保持抓持状态,但选型时没确认抱闸功能是否可选,设备断电后工件直接
电动夹爪选型指南:按应用场景与承载需求沟通清单
在自动化生产线上,电动夹爪装到机器人末端或设备执行机构上之后,最容易出问题的环节往往不在夹爪本身的性能参数,而在它与整机机构之间的衔接——安装空间够不够、出线走向是否与周边机构干涉、夹持力是否覆盖工件的实际承载范围、控制接口与上位系统是否能够顺利对接。这些问题如果在选型阶段没有充分沟通到位,后续的验证周期会被反复拉长,甚至需要重新选型。电动夹爪作为一类需要嵌入设备执行链路的精密末端部件,其选型过程
电动夹爪选型指南:从控制方式到应用场景逐项了解
给自动化设备选电动夹爪,很多工程师第一步就卡在「该从哪里问起」。夹持力够不够、安装空间够不够、对接方式能不能通——这三个问题不先答清楚,后面的参数表基本是白看。市面上夹爪的形态和接口差异很大,选错了不只是浪费采购成本,装上去发现接不上、推不动、调不通才是真的麻烦。这篇文章想帮结构工程师和采购负责人把选型思路理顺:先搞清楚控制方式与集成适配这两个维度怎么影响实际使用,再看自己的场景到底适合哪种形态。
电动夹爪选型指南:从安装方式到控制接口的场景适配梳理
在为自动化设备或协作机器人选配末端执行器时,电动夹爪的选型往往不是从「哪个品牌更好」开始,而是从「设备能装下什么」和「被夹持工件需要什么样的运动与力控」这两个问题开始梳理。安装空间的边界决定了结构形态的选型方向,运动节拍与夹持精度的要求则进一步约束了驱动方式与反馈配置的选择范围。在进入具体的规格比对之前,先把这两个维度的工况要素确认清楚,能有效减少后续方案反复的概率。
电动夹爪选型指南:3个核心维度与选型沟通清单梳理
在为自动化设备或协作机器人选配末端执行器时,电动夹爪的引入往往意味着设备需要一种比气动夹爪更具柔性、更易于数字化管理的抓取方案。然而,选型启动前工程师面临的首要问题并非「哪家的夹爪更好」,而是「哪一类结构形态最契合当前工况」——安装空间是否够用、被夹持工件的重心与表面特性如何、机器人或 PLC 支持哪类通信协议、批量上线前需要经历哪些验证环节,这些问题如果不在选型初期系统梳理,后续的结构改型和集成
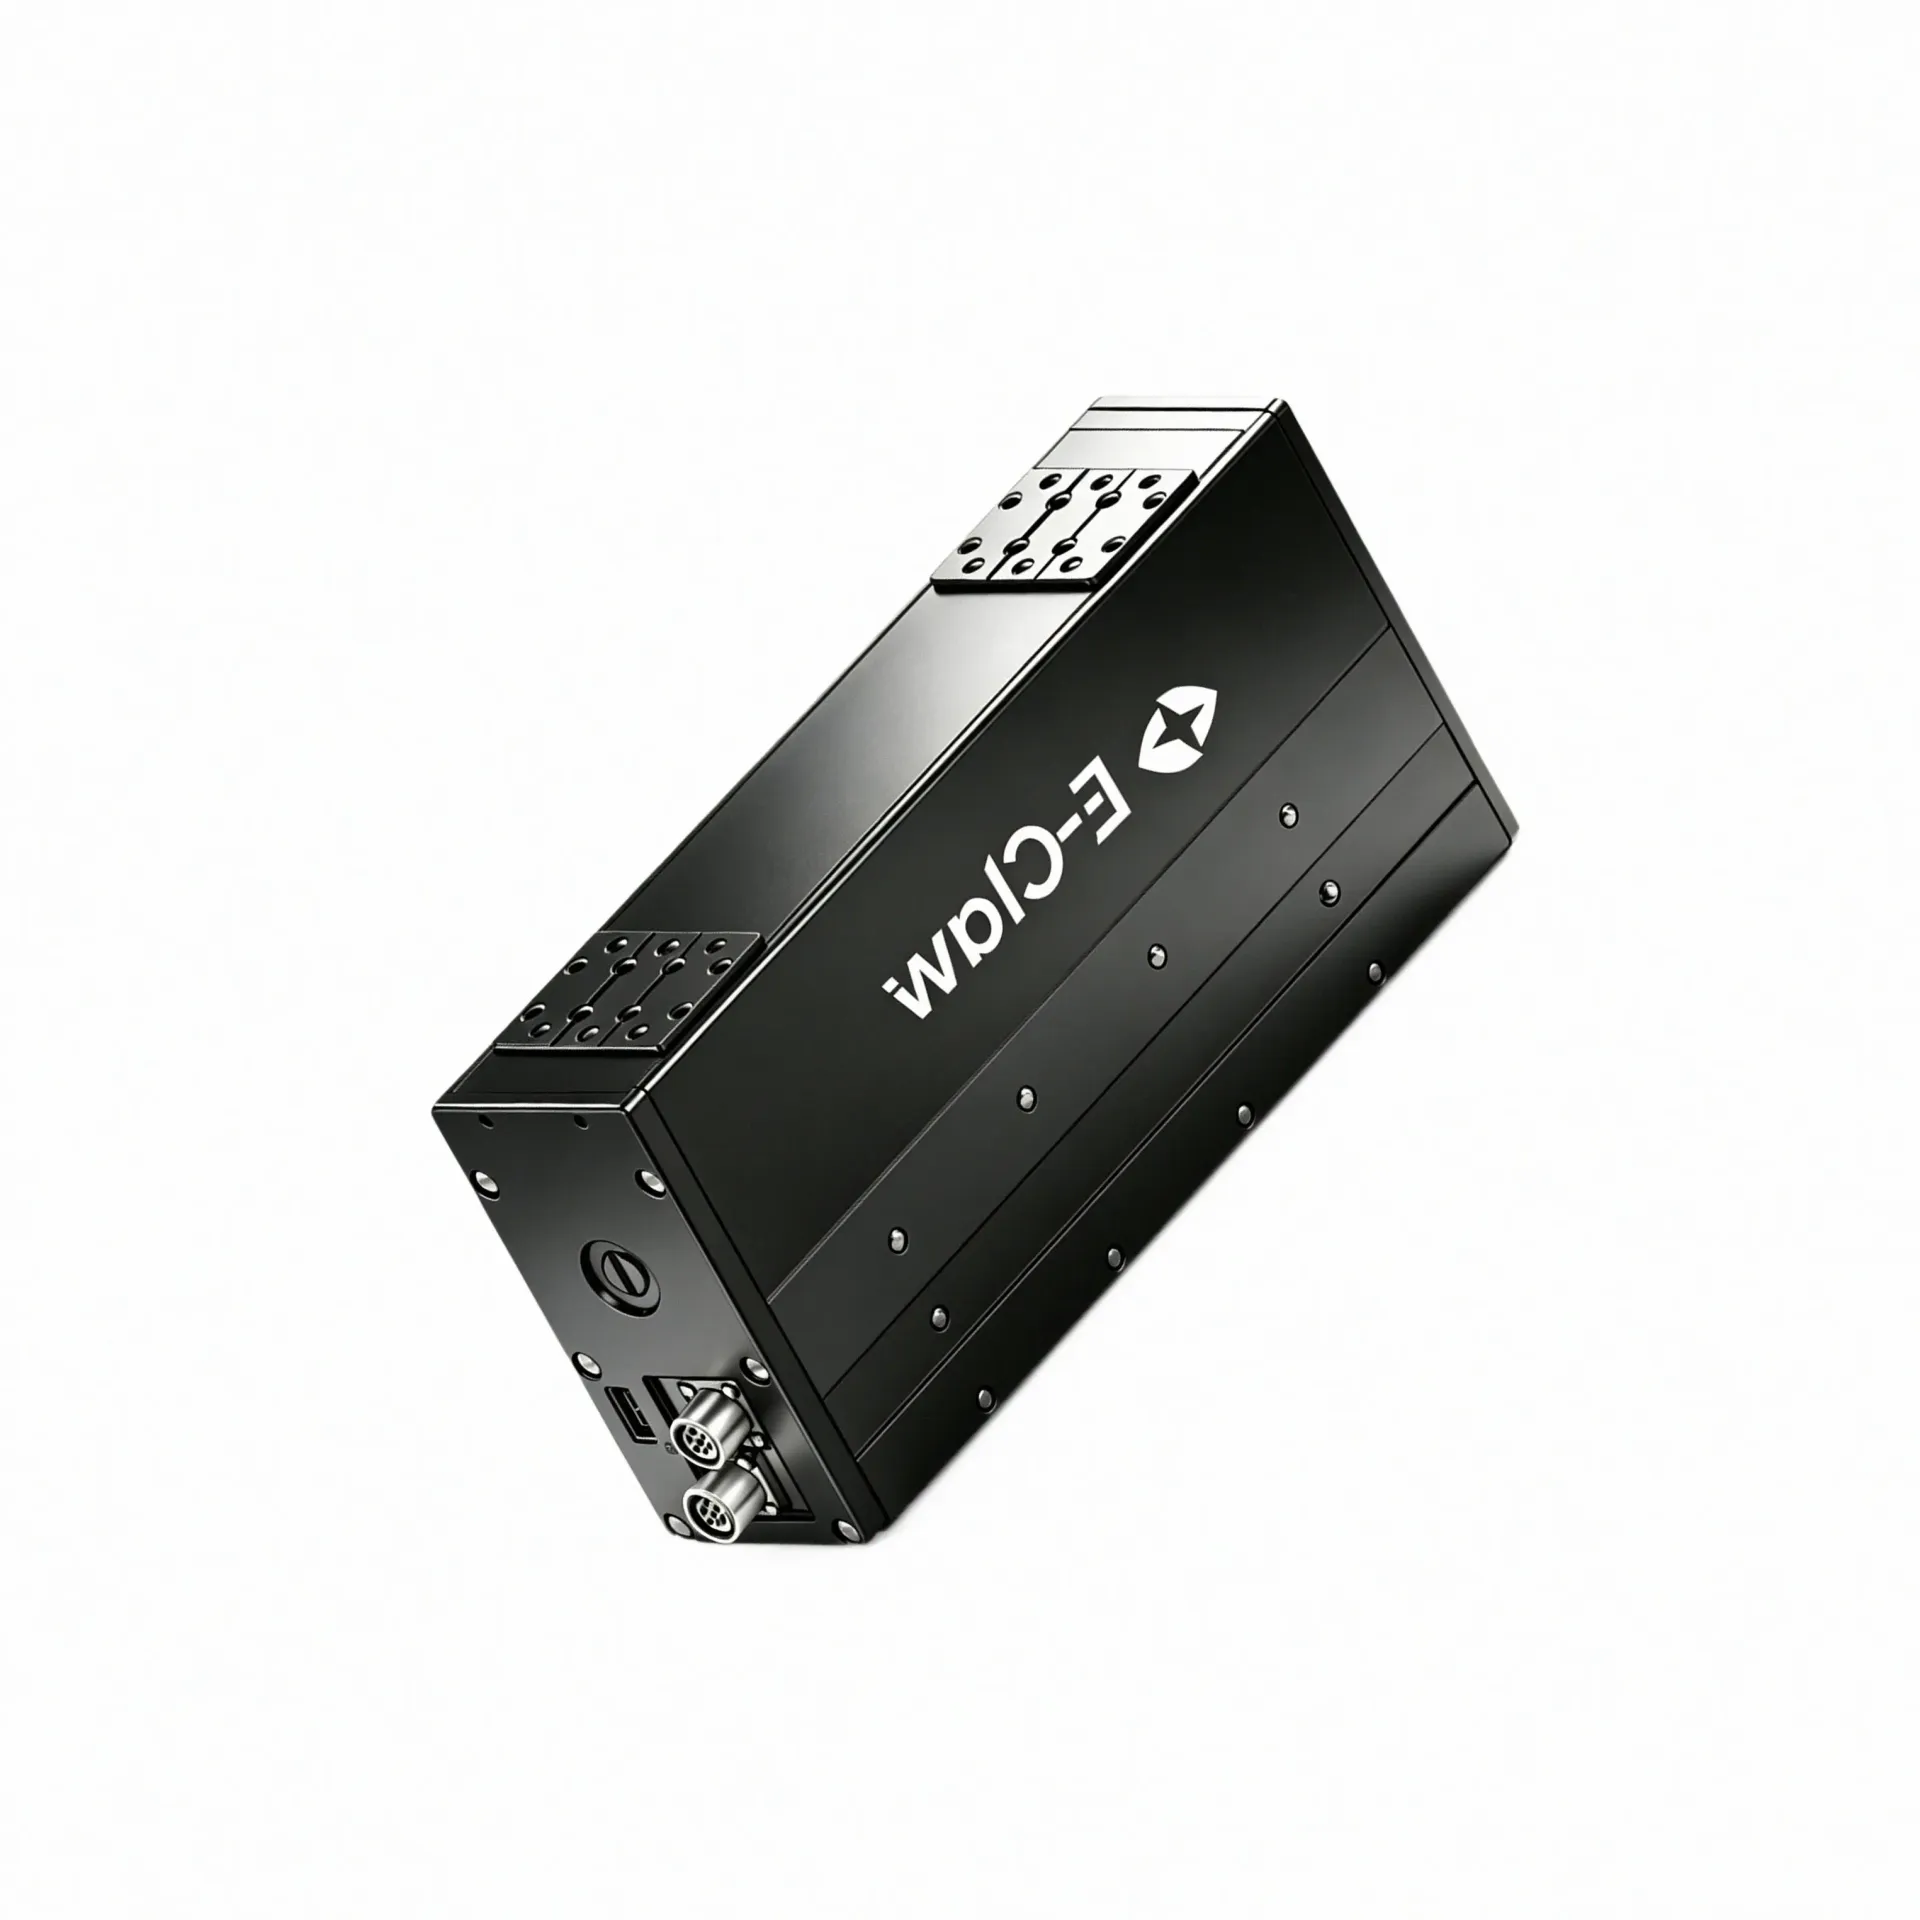
电动夹爪选型思路:控制方式、末端执行与工程师关注点梳理
在自动化设备研发过程中,末端执行器的选型往往决定了整机集成难度与后期运维成本。当工程师面对空间受限的协作机器人末端、需要兼容多品种切换的柔性产线,或者要求严格控制夹持力以避免工件损伤的精密装配场景时,传统的电动夹爪选型路径——仅对比行程与夹持力参数——已难以覆盖实际需求。结构形式与控制方式的不同组合,会直接影响夹爪与机器人本体的通信协议兼容性、与设备控制系统的对接复杂度,以及在长期高频运行下的维护
电动夹爪选型怎么考虑?驱动方式与集成难度的适配分析
部件装到设备上之后,最容易出问题的环节在哪?很多工程师会说是调试环节,但实际上调试暴露的问题,根源往往在选型阶段就已经埋下了。电动夹爪这个品类看起来结构不复杂——不就是开个合、抓个东西吗?但真到集成的时候,驱动方式怎么选、传动结构怎么布置、信号怎么接,这些细节没在选型阶段确认清楚,等到装配完发现干涉了、抱闸位置不够放、通讯协议对不上,返工成本往往比前期多做一次沟通要贵得多。
电动夹爪选型建议:驱动方式与末端空间适配分析
在为自动化设备或协作机器人选配末端执行器时,电动夹爪的驱动方式与末端空间适配往往是研发团队最需要优先确认的两个维度。驱动方式决定了夹爪的动力来源与控制逻辑,末端空间适配则直接影响整机布局的可行性——这两个要素如果在前期的方案阶段没有被充分评估,往往会在装配或调试阶段产生返工。本文以电动夹爪为品类主线,帮助结构工程师与采购负责人系统梳理选型过程中应当重点关注的判断顺序与比较维度。
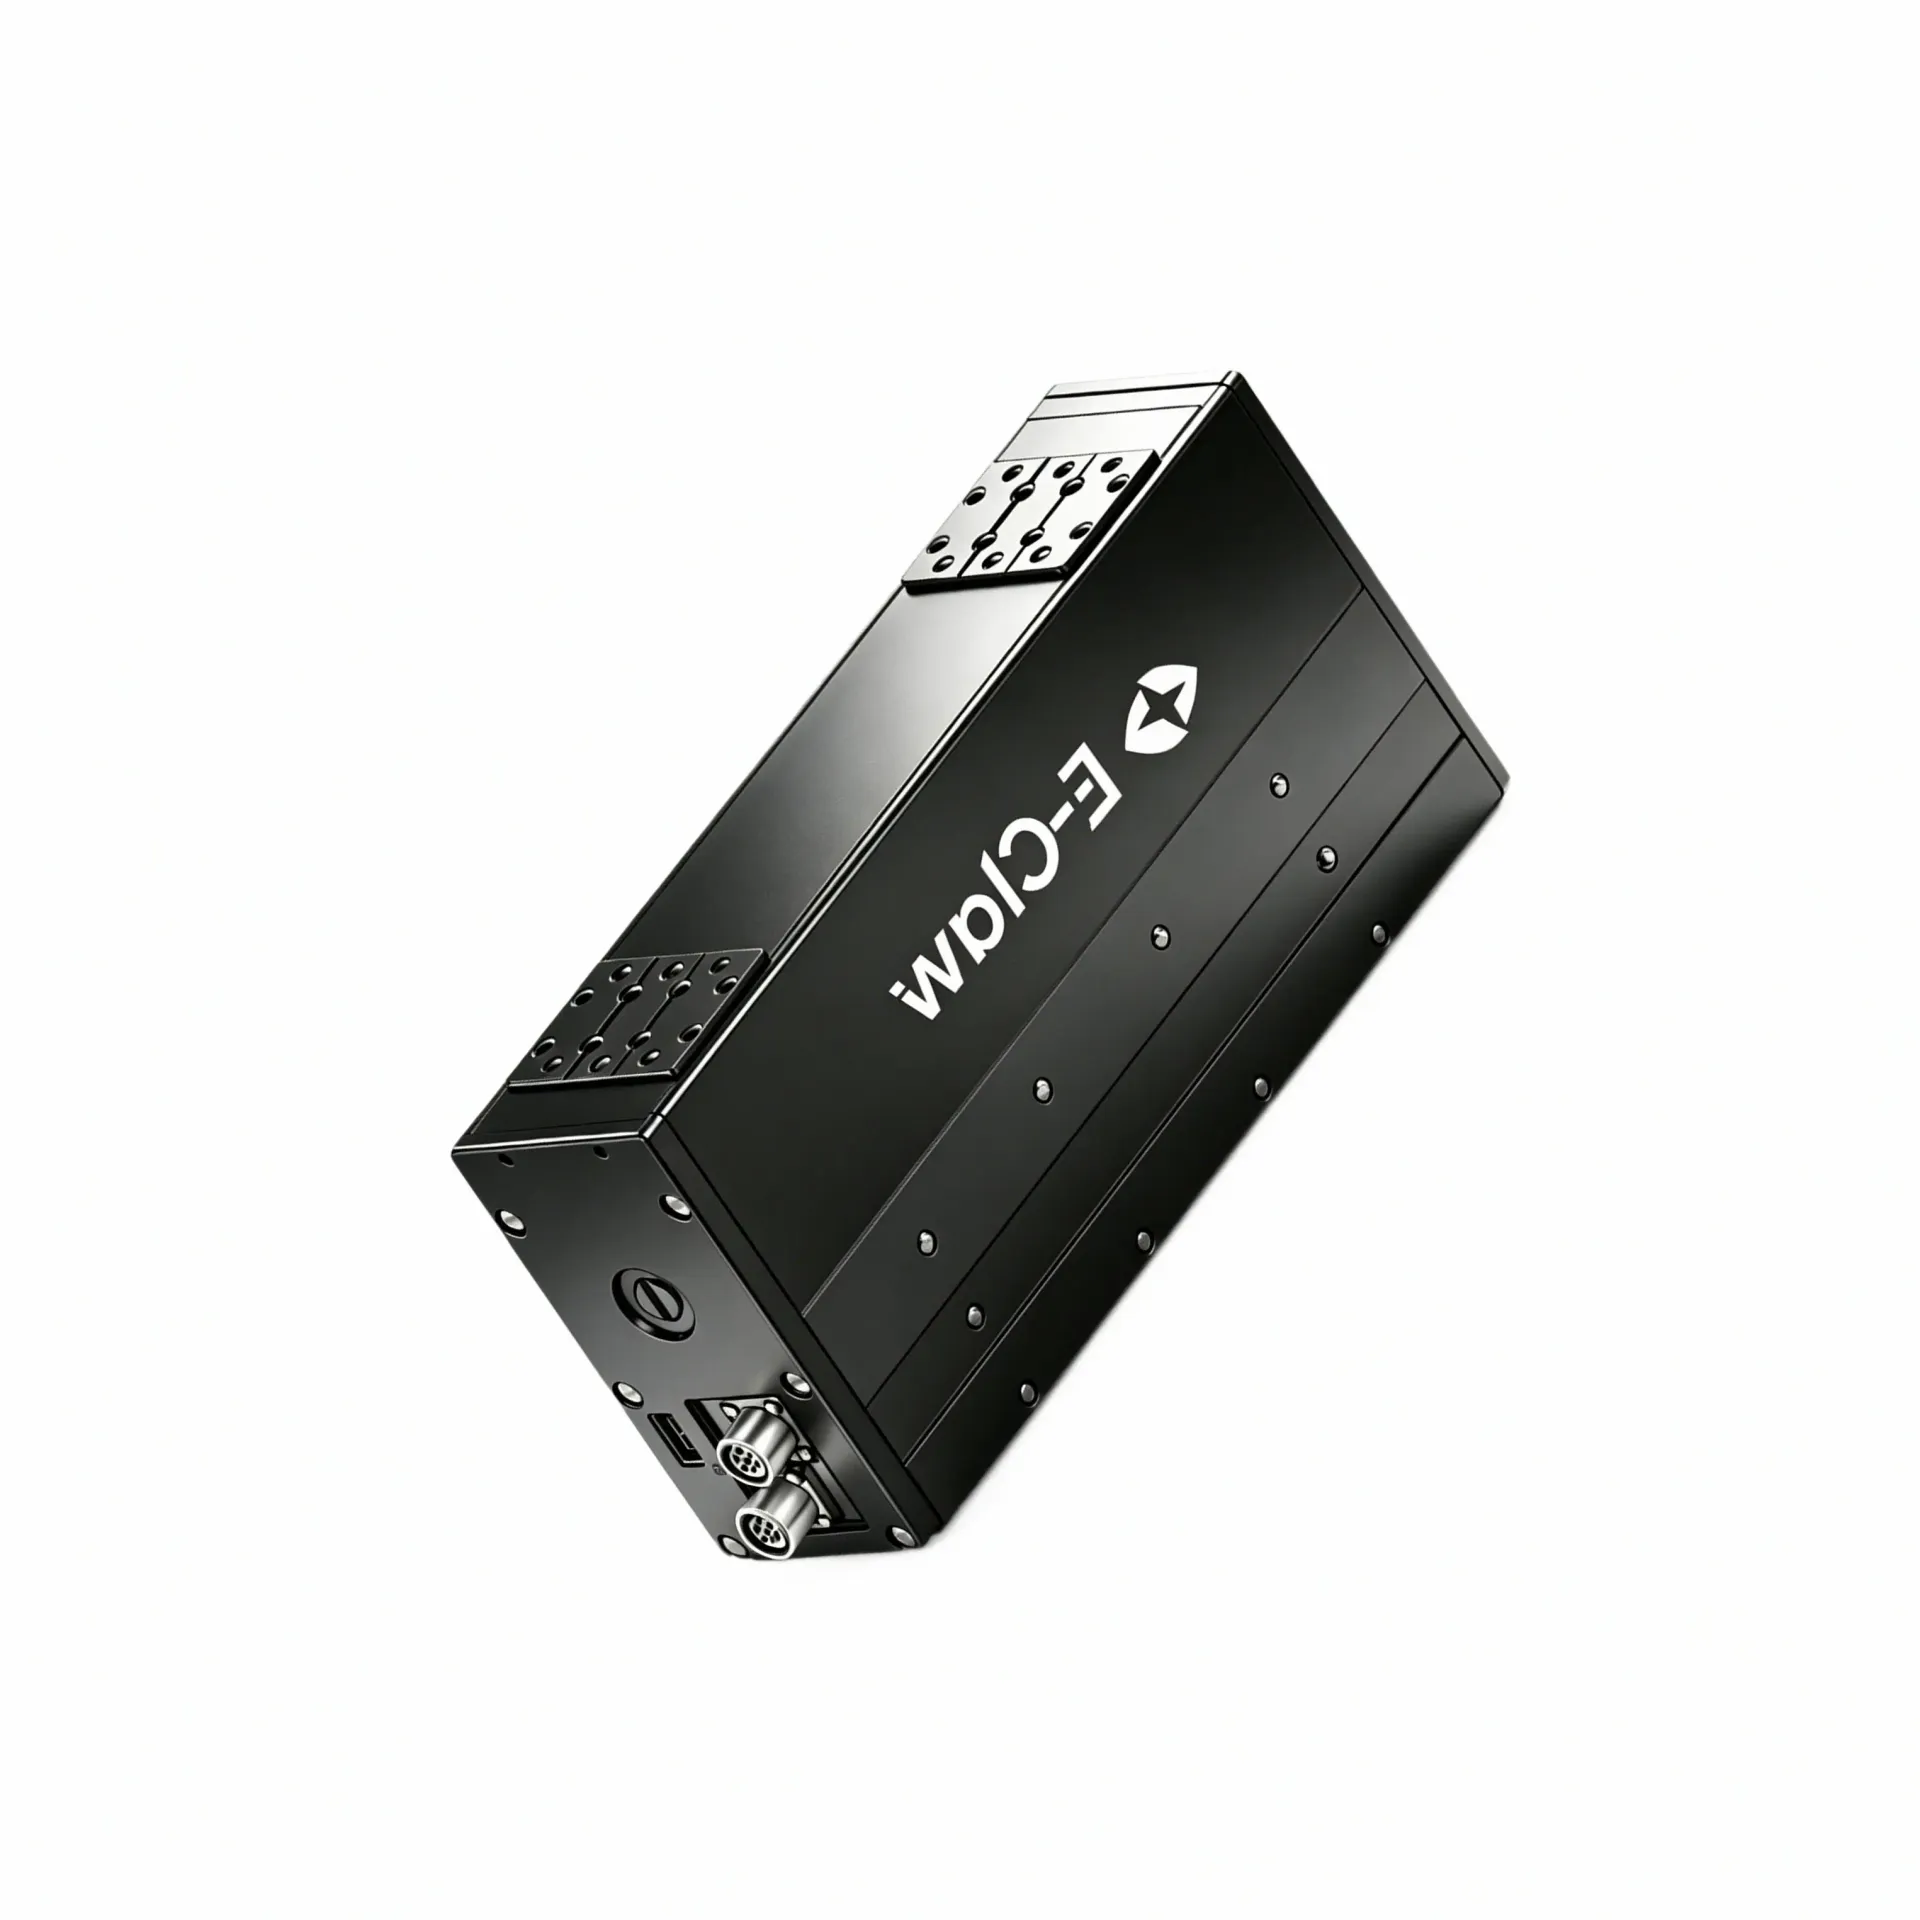
电动夹爪选型建议:驱动方式、控制接口与力控需求多维评估
评估一家电动夹爪供应方,第一轮该看什么?对于负责筛选部件的采购负责人和项目负责人来说,答案往往不是「哪家便宜」,而是「哪家能真正配合项目节奏」。电动夹爪作为机器人末端执行器的核心品类之一,结构看似简单,但从驱动方式确认到控制接口对接,从力控需求匹配到批量供货稳定性,每个环节都直接影响整机集成效率。选型阶段忽略任何一个细节,都可能在后期调试时付出额外的时间成本。
电动夹爪选型四要素:驱动方式、控制方式、适配场景与集成难度
同样是给机器人末端配一个夹爪,有的项目调试两周就能稳定跑起来,有的拖了两个月还在反复改结构。这中间的差别,往往不在夹爪本身贵不贵,而是选型的时候有没有把几个关键维度理清楚。
电动夹爪选型参考:驱动方式与末端空间适配要点
部件装到设备上之后,最容易出问题的环节往往不是性能指标,而是装上去之后才发现接不上、塞不进、调不通。很多工程师在选型阶段把注意力放在了推力够不够、行程够不够这些参数上,却忽略了驱动方式与末端空间的适配性——这两个条件决定了夹爪能不能在设备里找到容身之处、能不能和上位系统对上话、后期维护方不方便。电动夹爪作为纯电机驱动的末端执行器,不像气动夹爪那样依赖空压管路和电磁阀,结构上更紧凑,但对驱动方式的选
电动夹爪选型参考:驱动方式与末端执行方案对比梳理
电动夹爪作为替代传统气动夹爪的工业执行器,其装到设备上之后最容易出问题的环节,往往不在夹爪本身,而在于装上去前后的边界确认。空间够不够、出线怎么走、抓取力道够不够稳、信号能不能接上、出了问题找谁——这些看似琐碎的细节,实际上决定了整机的调试周期和批量落地的顺畅程度。
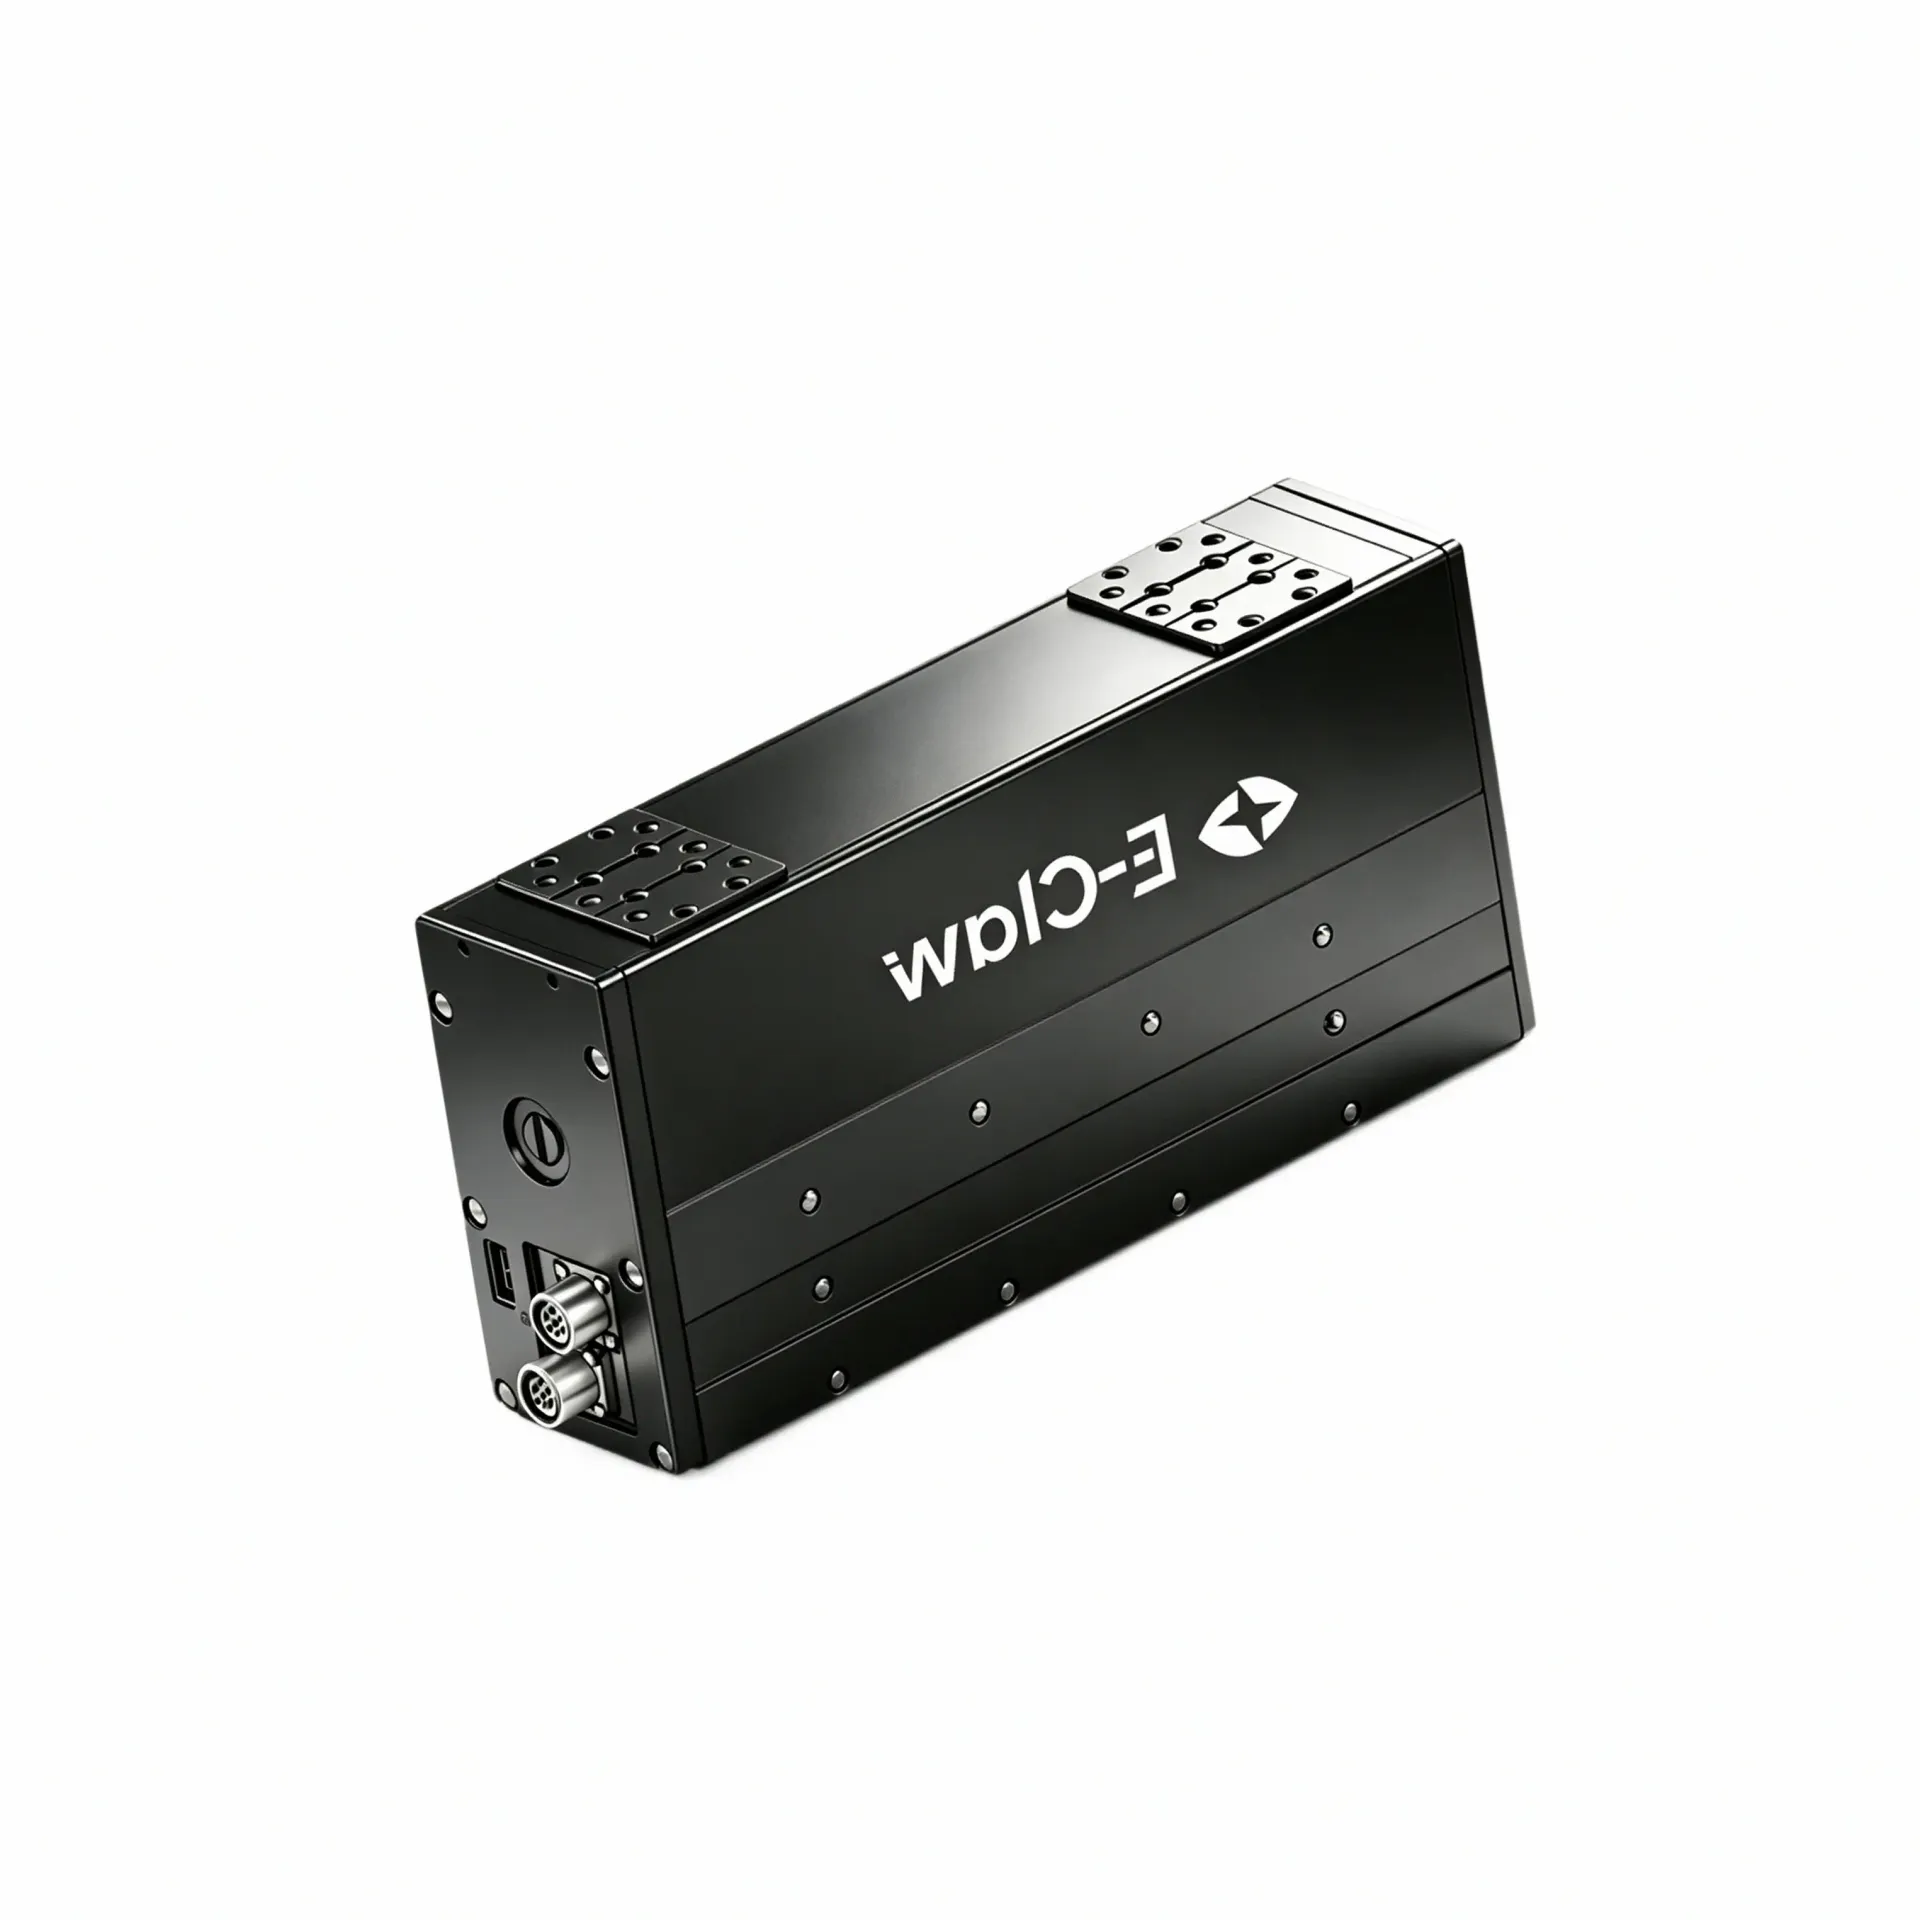
电动夹爪选型参考:驱动方式与力控需求多维解读
部件装到设备上之后,最容易出问题的环节往往不在部件本身,而在部件与整机系统的衔接处。对于电动夹爪这类末端执行器而言,选型阶段若未充分考量驱动方式与力控需求的适配性,实际装配时可能出现接口不匹配、力控参数与工艺要求不符、布线空间不足等问题,进而影响整机的调试进度与运行稳定性。因此,在确定电动夹爪规格之前,研发团队需要从驱动方式、力控能力与整机集成条件三个维度进行系统梳理,而非仅凭夹持力与行程两项基本
电动夹爪选型参考:驱动方式与力控需求多维解析
电动夹爪装到设备上之后,最容易出问题的环节往往不在夹爪本身,而在于前期对安装边界、控制接口和力控需求的确认不够充分。末端空间够不够、出线方向怎么走、抓取力够不够、信号能不能对上——这几个问题如果没在选型阶段逐一落实,装上去之后轻则返工,重则推翻整个末端方案。对于负责把部件真正装进整机并跑通的结构工程师和设备集成商而言,选型不是选一个「差不多能用」的产品,而是选一个在结构上装得进去、在控制上接得上、
电动夹爪选型参考:驱动方式、适配场景与柔性力控了解要点
在工业自动化与机器人应用领域,末端执行器的选型直接影响整机的集成效率与运行稳定性。面对不同的工件形状、抓取力需求与安装空间约束,电动夹爪作为替代传统气动方案的重要执行部件,其驱动方式、结构形态与力控能力的适配性成为研发与采购团队在选型阶段需要重点评估的核心维度。
电动夹爪选型参考:驱动方式、结构特点与集成便利性评估
在自动化设备研发与选型过程中,末端执行器的适配性往往是决定整机构型能否成立的关键因素之一。与直线执行器需要优先考量推力与行程不同,夹爪类执行器的选型需要同时兼顾抓取可靠性、响应节拍、系统集成便利性与长期运维成本等多个维度。当研发团队从行业通用方案转向具体项目需求时,常会发现:同样标称为电动夹爪的产品,在驱动方式、传动结构、力控精度与防护等级等维度上存在显著差异,而这些差异直接影响设备的空间布局、控
电动夹爪选型参考:驱动方式、结构特点与适配场景多维解读
在自动化设备设计与机器人集成项目中,末端执行器的选型往往直接影响整机的部署效率与运行稳定性。面对市场上形态各异的电动夹爪产品,设备工程师与结构工程师在前期规划时常面临一个基础却关键的问题:同样是电力驱动的夹爪,为什么在实际装配与调试阶段会出现明显的适配差异。这种差异的根源,很大程度上藏于产品的驱动方式与结构形态之中——这两项因素决定了夹爪能否在目标设备的空间约束下完成集成,也决定了它与上位控制系统