电动夹爪厂家怎么选?驱动方式、控制方式与适配场景多维解析
给设备选电动夹爪,工程师最常问的第一个问题往往不是“哪个牌子好”,而是“这款夹爪能不能装进我的设备里”。空间约束是第一关。设备留给末端执行器的安装位置越来越紧凑,机械臂末端法兰能承载的空间是固定的,走线方向要避开干涉,夹爪合拢时的最大外径不能顶到相邻部件——这些条件如果不在选型阶段确认清楚,到了装配环节就会出现“夹爪性能再好也装不进去”的尴尬。
电动夹爪厂家怎么选?驱动方式、控制方式与适配场景了解要点
在自动化产线升级与机器人集成的项目中,末端执行器的选型往往直接影响整机的调试周期与运行稳定性。当研发团队开始筛选电动夹爪供应方时,面对的第一个问题往往不是参数对比,而是「先了解什么、再确认什么」——驱动方式决定了夹爪的运动输出特性,控制方式决定了与上位系统的对接成本,适配场景则决定了夹爪在实际工况中的可靠表现。把这三个维度拆开来逐一确认,是避免后期返工、缩短集成周期的关键。
电动夹爪厂家怎么选?驱动方式、控制方式与适配场景了解
评估一家电动夹爪供应方,第一轮通常先问「你们能做什么规格」,第二轮则开始关注「你们怎么做、交付链条稳不稳」。在当前的工业自动化与协作机器人应用场景中,电动夹爪作为替代传统气动夹爪的数字化末端执行器,其驱动方式、控制集成度与结构形态直接决定了设备集成的可行性与批量落地的顺畅程度。对于负责筛选供应方的设备工程师与采购负责人而言,理解电动夹爪的核心结构差异、评估供应方的技术响应能力与验证支持体系,比单纯
电动夹爪厂家怎么选?驱动方式、控制方式与适配场景三维度解析
同样是机器人末端执行器,不同电动夹爪装到同一台设备上,抓取节拍、夹持稳定性和维护方式可能截然不同。背后的原因不在于价格或品牌,而在于驱动方式、控制方式与结构形态的组合是否真正适配了设备的动作需求与安装边界。设备工程师与采购负责人在筛选 电动夹爪厂家 时,往往面临一个核心问题:如何在结构形式、控制协议与工况适配之间做出可验证的判断,而不是仅凭规格表上的参数做选择。本篇文章围绕电动夹爪这一品类,从结构
电动夹爪厂家怎么选?驱动方式、控制方式与适配场景3项了解要点
在自动化装配与机器人集成项目中,电动夹爪作为末端执行器的选型往往决定了整条产线的节拍上限与换型效率。许多研发团队在项目初期容易将注意力集中在夹爪的夹持力参数上,却忽略了驱动方式与控制方式对后续集成调试的深层影响。不同的驱动方式决定了夹爪的运动特性与响应速度,控制方式则关系到与机器人或PLC系统的对接复杂度,而适配场景的判断则直接影响夹爪在特定工况下的使用寿命与稳定性。将这三个维度作为前期了解的切入
电动夹爪厂家怎么选?驱动方式、控制接口与末端适配要点
在为自动化设备或协作机器人选配末端执行器时,工程师通常面临一个共同的起点问题:设备末端空间紧张、抓取对象品类繁杂、控制系统的接口协议又不统一,这时候应该先从哪几个条件开始梳理,再去对应找哪一类电动夹爪?
电动夹爪厂家怎么选?3个维度评估驱动方式与适配场景
选电动夹爪的时候,第一轮该看什么?很多工程师和采购负责人会先问型号、问价格、问交期。但真正做过几个项目的人知道,这些不是第一步该确认的。真正决定后续能不能顺利落地的,是三个更靠前的问题:这个厂家的品类覆盖是不是完整、结构形式是不是按实际工况分的、样品验证和技术支持能不能跟上。
电动夹爪厂家怎么选?3个工程师关注点与评估建议
给设备选电动夹爪,工程师最常碰到的第一个问题不是参数表怎么看,而是「这个项目到底适不适合用电动夹爪」。很多人拿到选型手册直接翻推力和行程,结果装进去发现法兰对不上、总线协议不兼容、或者夹爪本体占的空间比想象的厚——这些问题的根源往往不是参数选错了,而是前期对安装边界和控制对接的梳理不够系统。选 电动夹爪厂家 之前,其实应该先把三个工况要素定下来:安装空间与结构适配、控制方式与反馈需求、供方能提供的
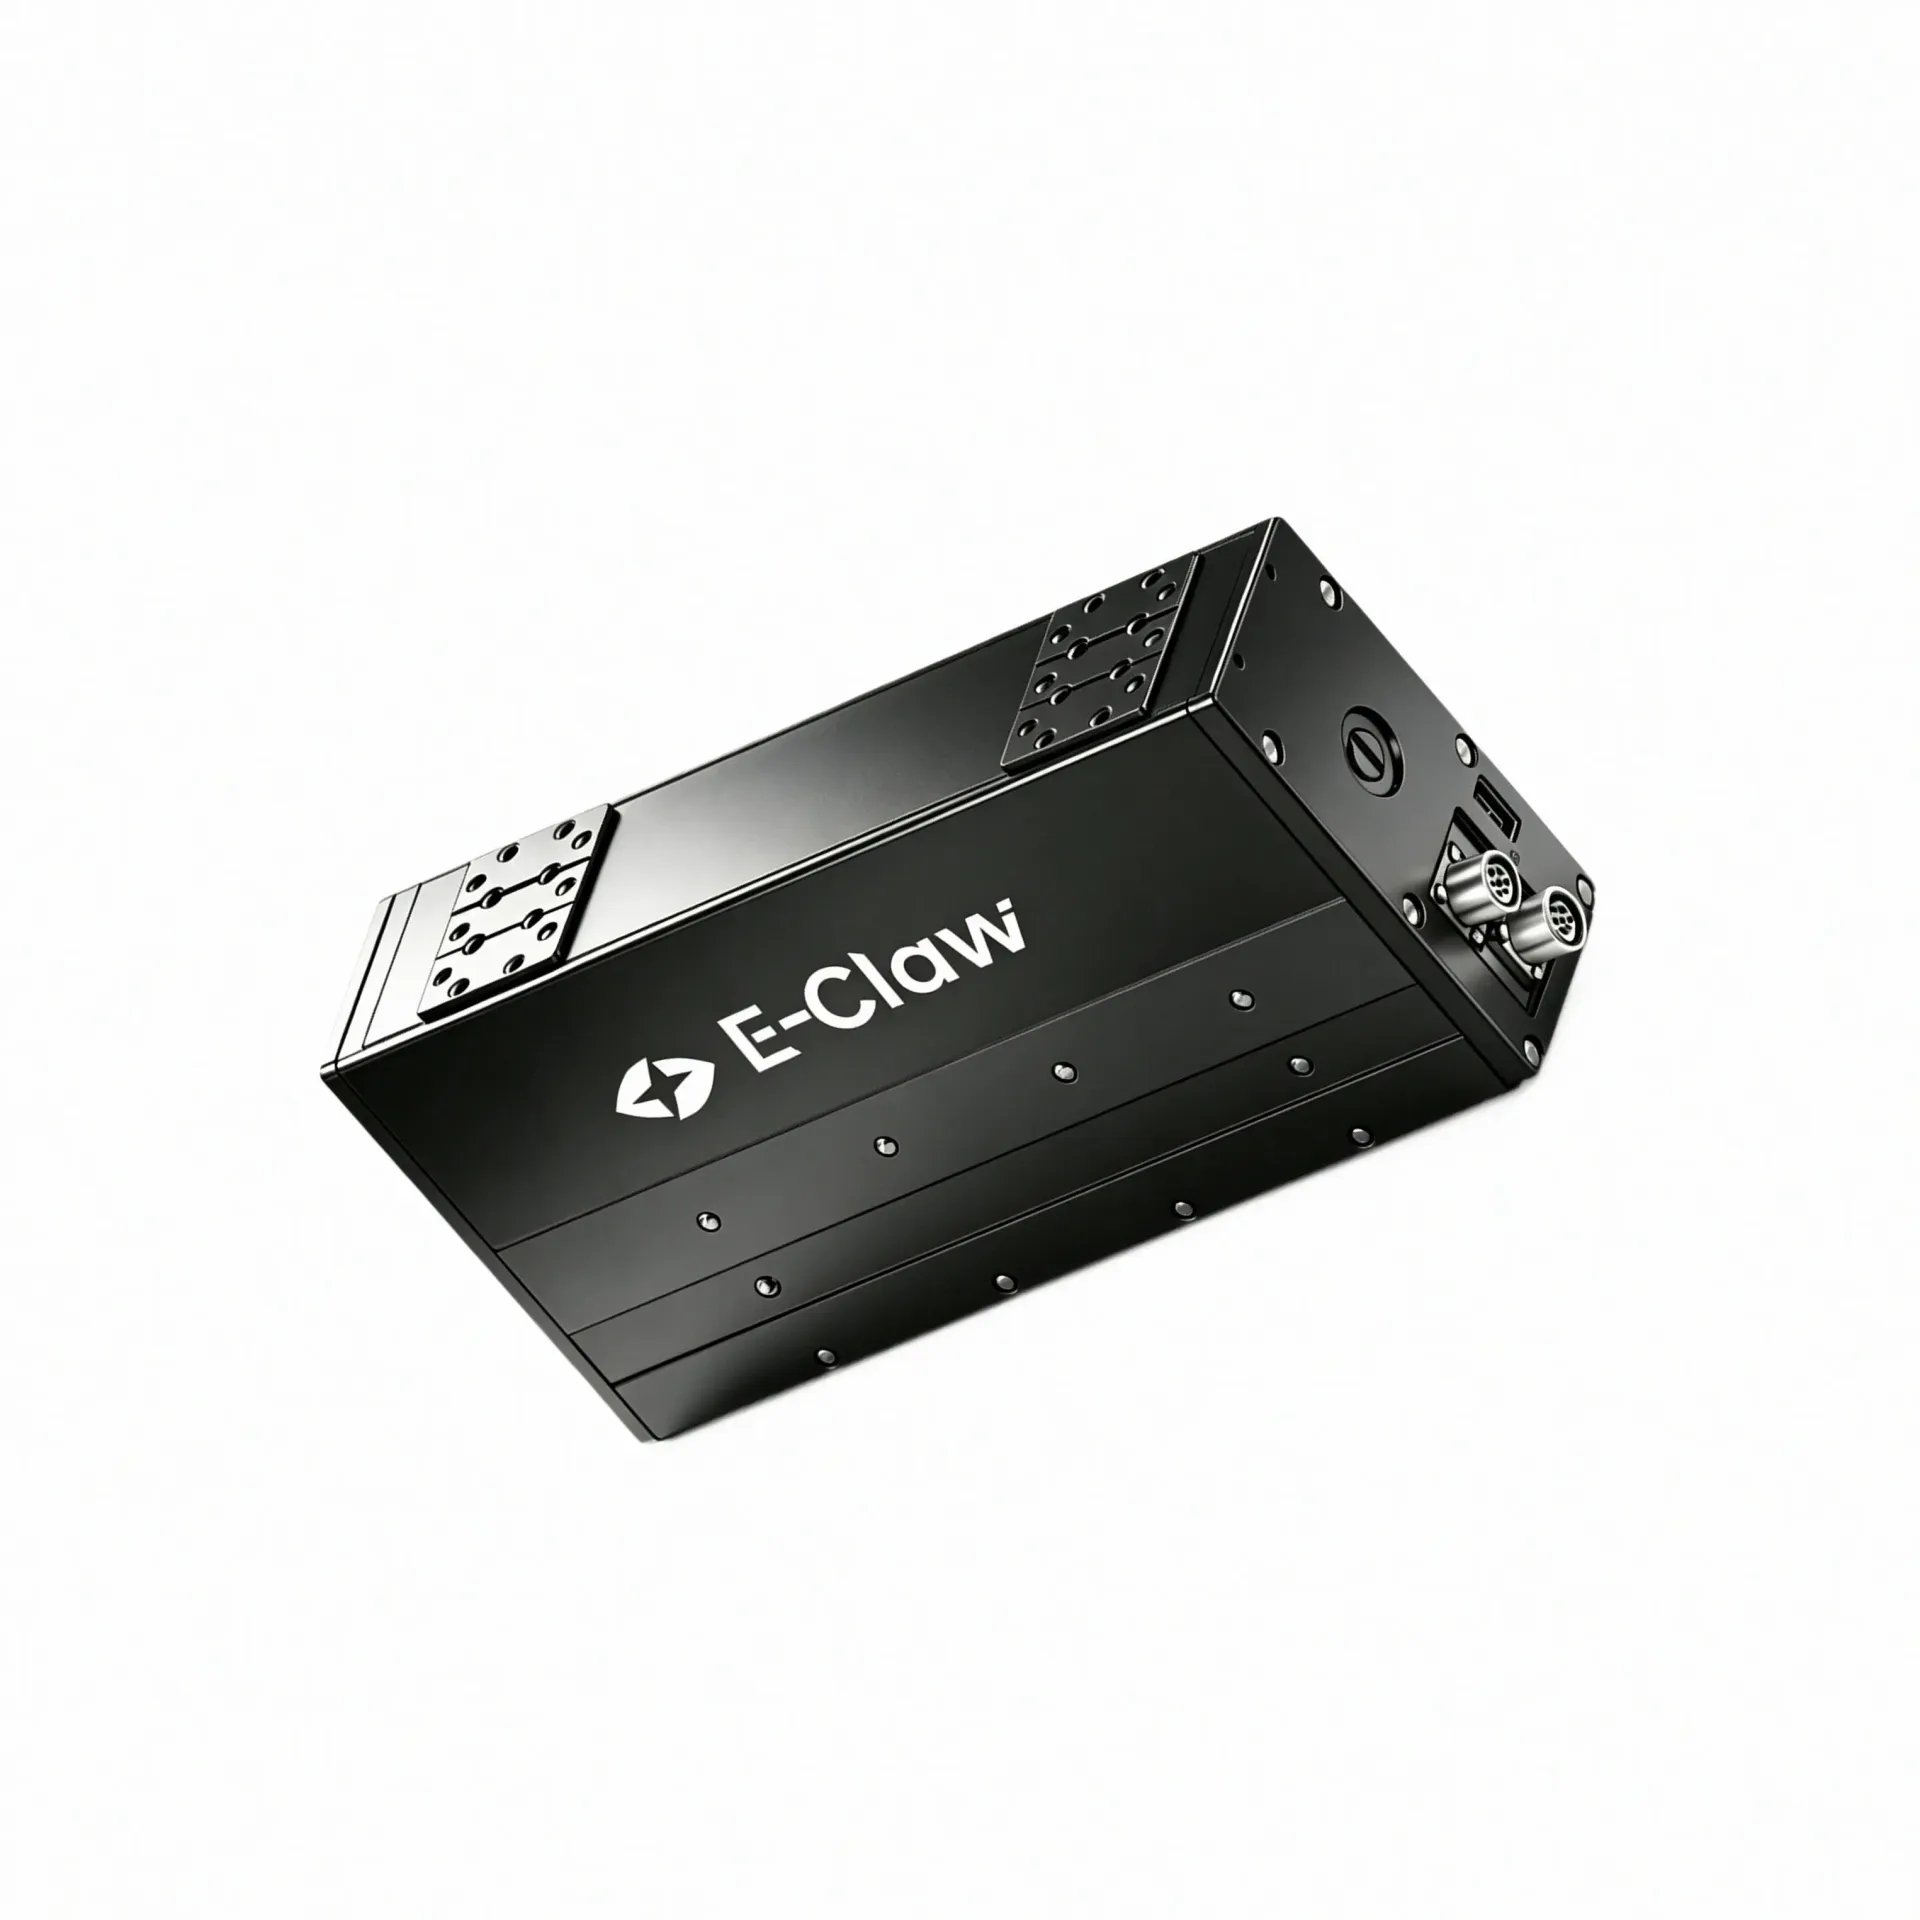
电动夹爪厂家怎么考虑?轻薄款与重载款适配差异分析
部件装到设备上之后,最容易出问题的环节,往往不在性能参数,而在这几个地方:安装界面合不合、运动过程会不会打架、线束走向和长度够不够用、夹持力参数能不能真正落到工件上。这些问题在选型阶段容易被「先看推力再说」的习惯跳过,等样品到手才发现结构上走不通。选电动夹爪,特别是区分轻薄款和重载款,不是比谁的力气大,而是先确认设备给夹爪留出了什么样的安装空间、能接什么样的控制信号、跑什么样的节拍。这些判断做好了
电动夹爪厂家怎么按需求选?驱动方式与末端执行适配参考
末端执行器装到设备上之后,最容易出问题的环节往往不在单台性能参数,而在装上去之后的衔接适配——接口能不能对得上、运动过程会不会干涉、线束走向是否影响后续维护、夹持参数在整机控制系统中能否顺利打通。电动夹爪作为直接执行抓取动作的末端部件,其驱动方式与本体结构形态的适配程度,直接决定了整机集成后的调试周期与运行稳定性。
电动夹爪厂家怎么了解?驱动方式与装配方式逐项梳理
将电动夹爪装入自动化设备后,工程师最容易遇到的问题往往不在选型阶段,而在装配与联调阶段——夹爪的出线走向与机器人线束打架、运动行程与工装结构干涉、夹持力参数与被夹持工件重量不匹配、调试阶段才发现力反馈信号无法接入既有控制系统。这类问题的根源,大多是前期对驱动方式与装配方式的确认不够细致,把「接口对得上」误判为「整体集成可行」。本文聚焦电动夹爪这一品类,从驱动方式与装配方式两个维度出发,帮助研发与采
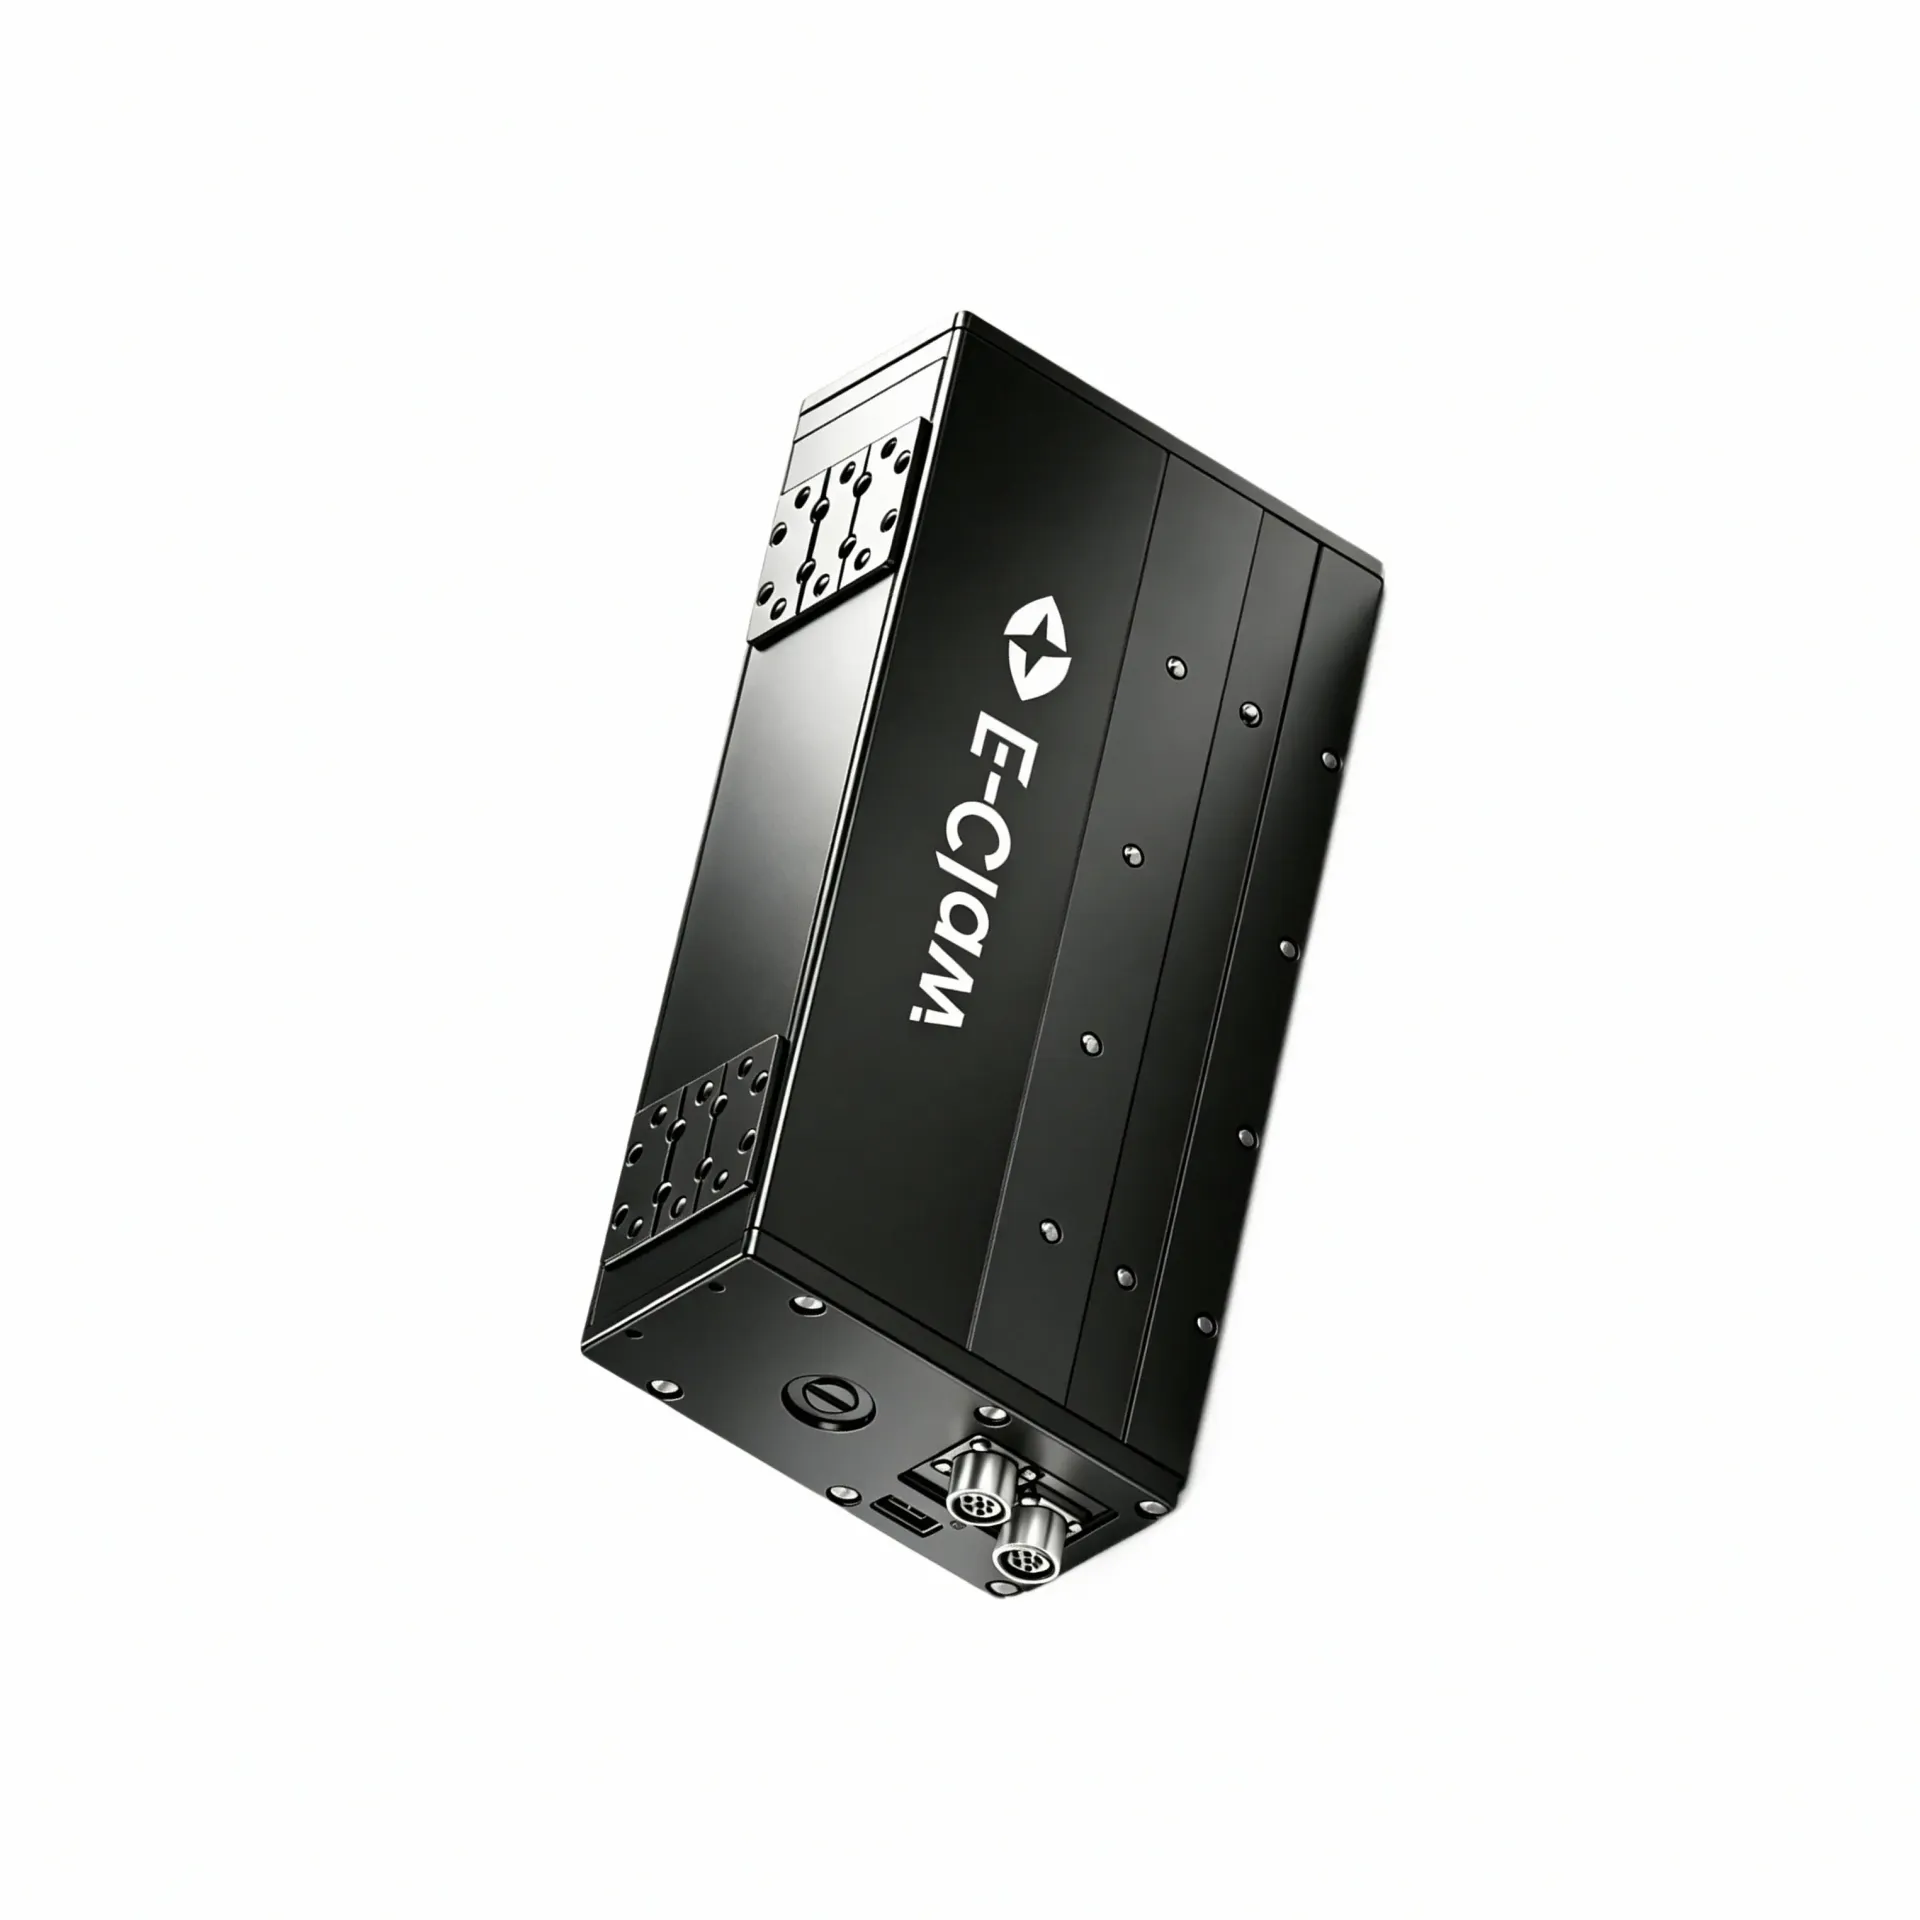
电动夹爪厂家怎么了解?驱动方式与末端空间适配解析
同样是电动夹爪,有的装进去刚刚好,有的却要塞半天还差一截。差别往往不在夹爪本身,而在一开始对驱动方式与空间适配的判断。电动夹爪是电力驱动的末端执行器,可数字化精准控制开合位置、速度与夹持力,无需外接气源。这种特性让它在工业自动化与协作机器人场景中替代了传统气动夹爪,但替代的过程里,结构工程师往往最先遇到的问题不是选哪个品牌,而是:这个夹爪的驱动电机装在哪个位置、安装尺寸够不够、出线怎么走。这几个问
电动夹爪厂家怎么了解?驱动方式与末端空间适配分析
部件装到设备上之后,最容易出问题的环节在哪?不是选型时参数表上那几个数字,而是装上去前后那些「现场才看得见」的事。电动夹爪作为一种电力驱动的机器人末端执行器,虽然本身结构不算复杂,但它的安装位置往往在设备最末端——空间局促、出线方向受限、还要跟机械臂或协作机器人本体抢接口。选型阶段参数对上了,装配阶段才发现出线方向对不上,或者末端安装空间塞不下,再回头沟通改方案,周期就这么浪费了。
电动夹爪厂家怎么了解?驱动方式与末端执行适配分析
部件装到设备上之后,最容易出问题的环节,往往不在设计阶段,而在集成衔接阶段。电动夹爪作为机器人末端执行器,安装前的安装方式确认、出线走向规划、运动干涉预判,与安装后的控制对接、力反馈标定、运行节拍验证,每个环节都有工程师反复确认后才能推进的细节。从集成落地的视角看,了解 电动夹爪厂家 ,不是只看参数表选一个型号,而是要确认该厂家在结构形式、定制能力、验证配合上能否与整机开发节奏匹配。本文围绕驱动方
电动夹爪厂家怎么了解?驱动方式与力控需求多维解析
在工业自动化与机器人集成项目中,电动夹爪的选型往往不是单纯比较参数规格,而是从实际工况出发,先厘清驱动方式与力控需求这两个核心维度。不同行业对夹持力的响应速度、重复定位精度、断电保持能力以及通信协议的要求存在显著差异——例如,新能源电池产线的电芯模组转运需要高速节拍与可靠的断电抱闸防护,而3C精密装配场景则更关注夹持力的线性可控与指尖位置重复精度。以应用场景需求为导向,能帮助研发与采购团队在接触
电动夹爪厂家怎么了解?驱动方式、控制方式与适配场景逐项梳理
在为自动化设备选配末端执行器时,工程师与采购团队面临的核心问题往往不是「哪个品牌好」,而是「先确认哪些工况要素,再判断该选哪一类」。尤其当设备从气动方案向电动方案过渡时,驱动方式、控制接口与适配场景的匹配程度,直接决定了集成难度与后期运维的顺畅程度。对电动夹爪这类以数字化控制为核心能力的执行器而言,选型逻辑与气动夹爪存在本质差异——前者需要提前明确电气接口与通信协议,后者仅需确认气压与流量。从这个
电动夹爪厂家怎么了解?驱动方式、控制方式与适配场景解析
电动夹爪装到设备上之后,最容易出问题的环节往往不在选型阶段,而在「装上去前后」的结构确认与控制对接上。安装孔位偏差几毫米可能导致夹爪无法固定,线束走向不合理会干扰周边机构动作,而驱动方式与上位系统的协议不匹配则会让整个调试周期拉长。这些问题的根源并非产品本身质量不足,而是对「装上去前后要确认什么」缺乏系统性梳理。对于负责把部件真正装进整机并跑通的设备工程师和集成商而言,理解一家 电动夹爪厂家 能提
电动夹爪厂家怎么了解?驱动方式、控制方式与适配场景多维解析
同样是采购电动夹爪,为什么有些项目从选型到批量落地只需要几周,而有些项目却在装机后反复出现夹持不稳、重复精度不达标、通信协议对接不上等问题?这种差异往往不在夹爪本身的价格或品牌知名度,而在于设备研发与采购团队在前期是否对驱动方式、控制方式与适配场景这三个维度形成系统认知。驱动方式决定了夹爪的运动输出特性与响应速度,控制方式决定了它能否与既有自动化系统无缝对接,而适配场景则直接关联夹爪的安装空间、承
电动夹爪厂家怎么了解?驱动方式、力控能力与集成方式评估
在自动化产线升级与协作机器人普及的背景下,末端执行器的选型已经从“能用就行”逐步转向“能不能精准集成”。电动夹爪作为替代传统气动夹爪的柔性抓取部件,其驱动方式、力控能力与集成方式直接决定了设备调试周期、产线节拍与长期运行稳定性。当研发团队开始评估 电动夹爪厂家 时,面对的不仅是产品规格的罗列,更是一套涉及传动自研能力、闭环控制水平与供应配合完整度的综合判断体系。
电动夹爪厂家怎么了解?轻薄款与重载款的适配差异分析
在为自动化设备选配末端执行器的过程中,夹爪类产品的选型往往比表面看起来更复杂。执行器需要处理的不是单一动作,而是一组相互关联的工况要素——从被抓取工件的重量与形态,到设备末端的可用空间,再到与上位控制系统的通信方式与响应节拍,这些要素组合在一起,决定了最终应该选择哪一种结构形态的电动夹爪。在进入具体型号对比之前,先把这几个工况要素梳理清楚,能够大幅减少选型返工的风险,也更容易与厂家进行有效沟通。