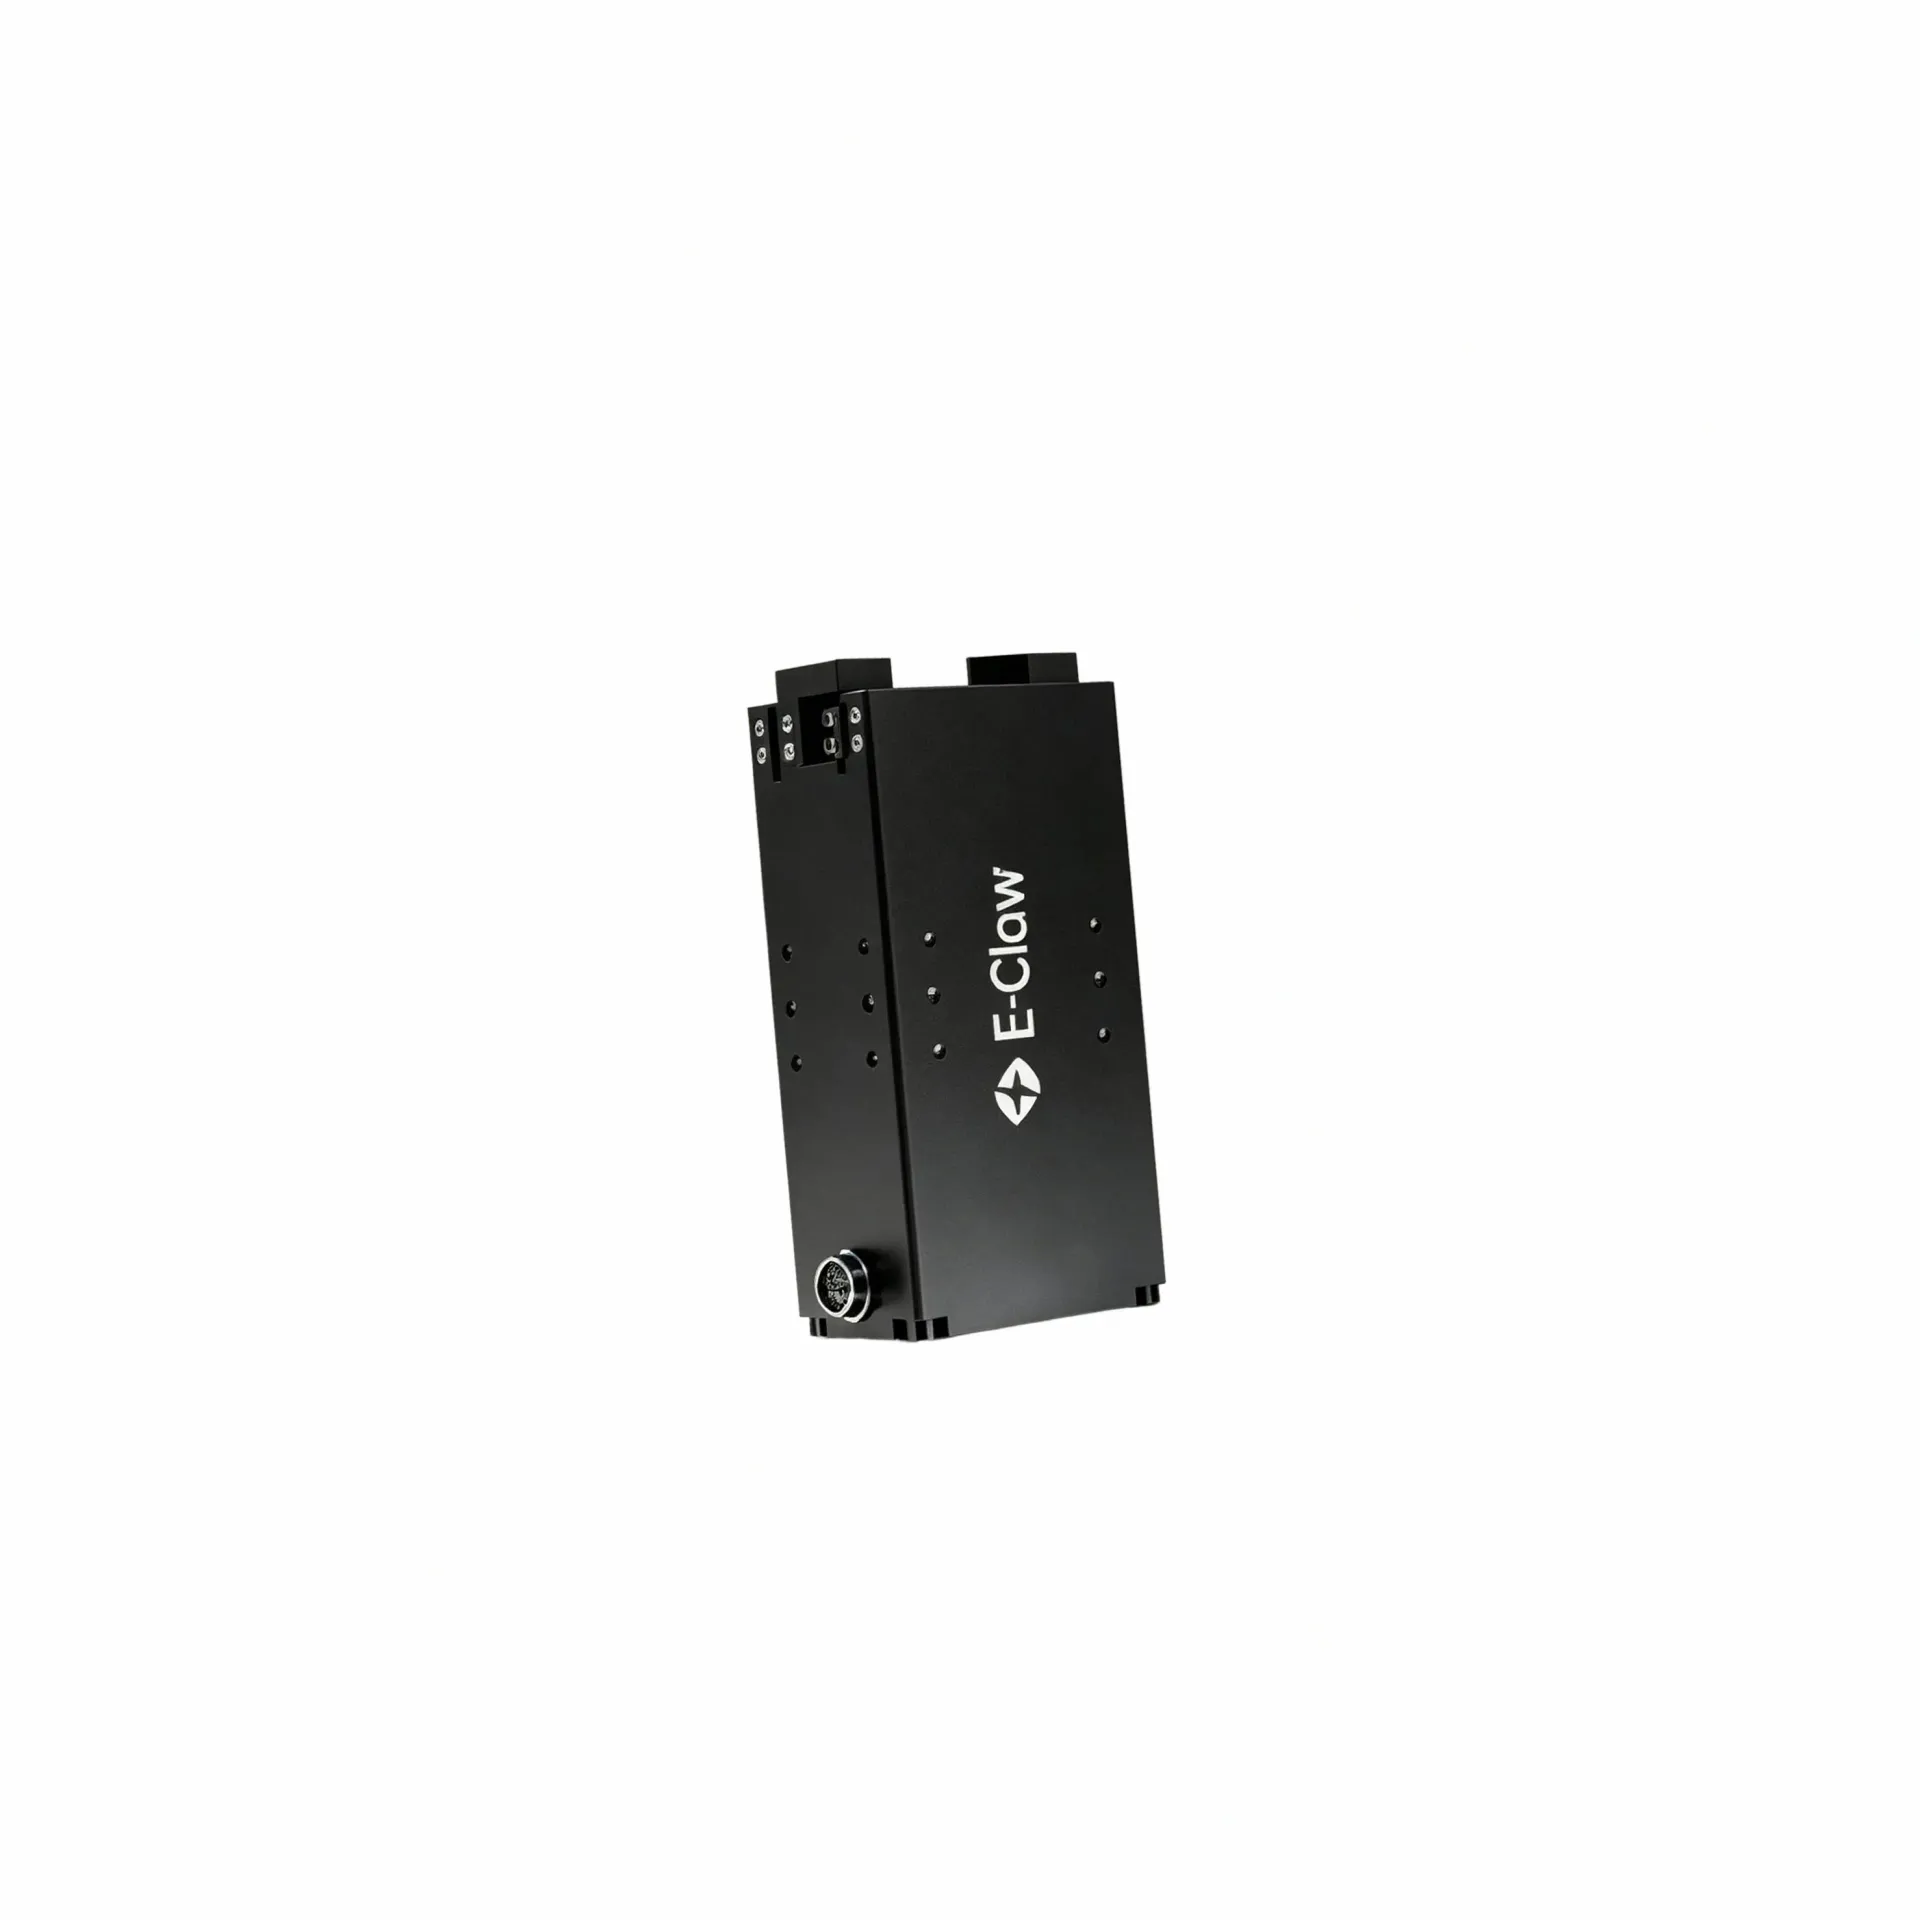
重载电动夹爪选型指南:承载能力与控制方式解析
在工业自动化项目中,末端执行器的选型往往决定了整条产线的节拍上限与运行稳定性。当抓取对象从轻薄的小件切换为电芯模组、汽车零部件等重型工件时,电动夹爪的承载能力与控制方式便成为筛选供应方的首要条件。然而,重载电动夹爪的选型并非仅看最大夹持力数值那么简单——驱动方式、断电安全、控制协议、传动效率以及与机械臂末端的集成适配,都是需要在前期沟通中逐一确认的维度。本文将围绕重载电动夹爪的结构形态与技术特性,
重载电动夹爪选型指南:承载能力与安装方式评估
末端执行器装到设备上之后,最容易出问题的环节往往不在性能指标本身,而在安装阶段的空间适配与受力校核。重载电动夹爪需要承受较大的夹持力与工件重量,安装位置的结构强度、法兰连接方式以及与机械臂末端的配合关系,都是工程师在选型阶段必须提前确认的维度。选型之初如果只关注推力与行程,而忽略了这些结构性因素,后续的装配调试周期往往会被大幅拉长。
重载电动夹爪选型指南:承载能力、控制方式与适配场景解析
在自动化产线上选重载电动夹爪,研发和采购团队问的第一个问题往往是:这个夹爪能不能把我这个工件稳稳抓起来?这类问题听起来简单,但实际评估时背后牵扯的东西不少——承载能力够不够、控制系统能不能接进去、现有的设备空间装不装得下、批量供货稳不稳定。这些环节只要有一个在供应商评估阶段没摸清楚,后续调试和量产就会多出一堆麻烦。
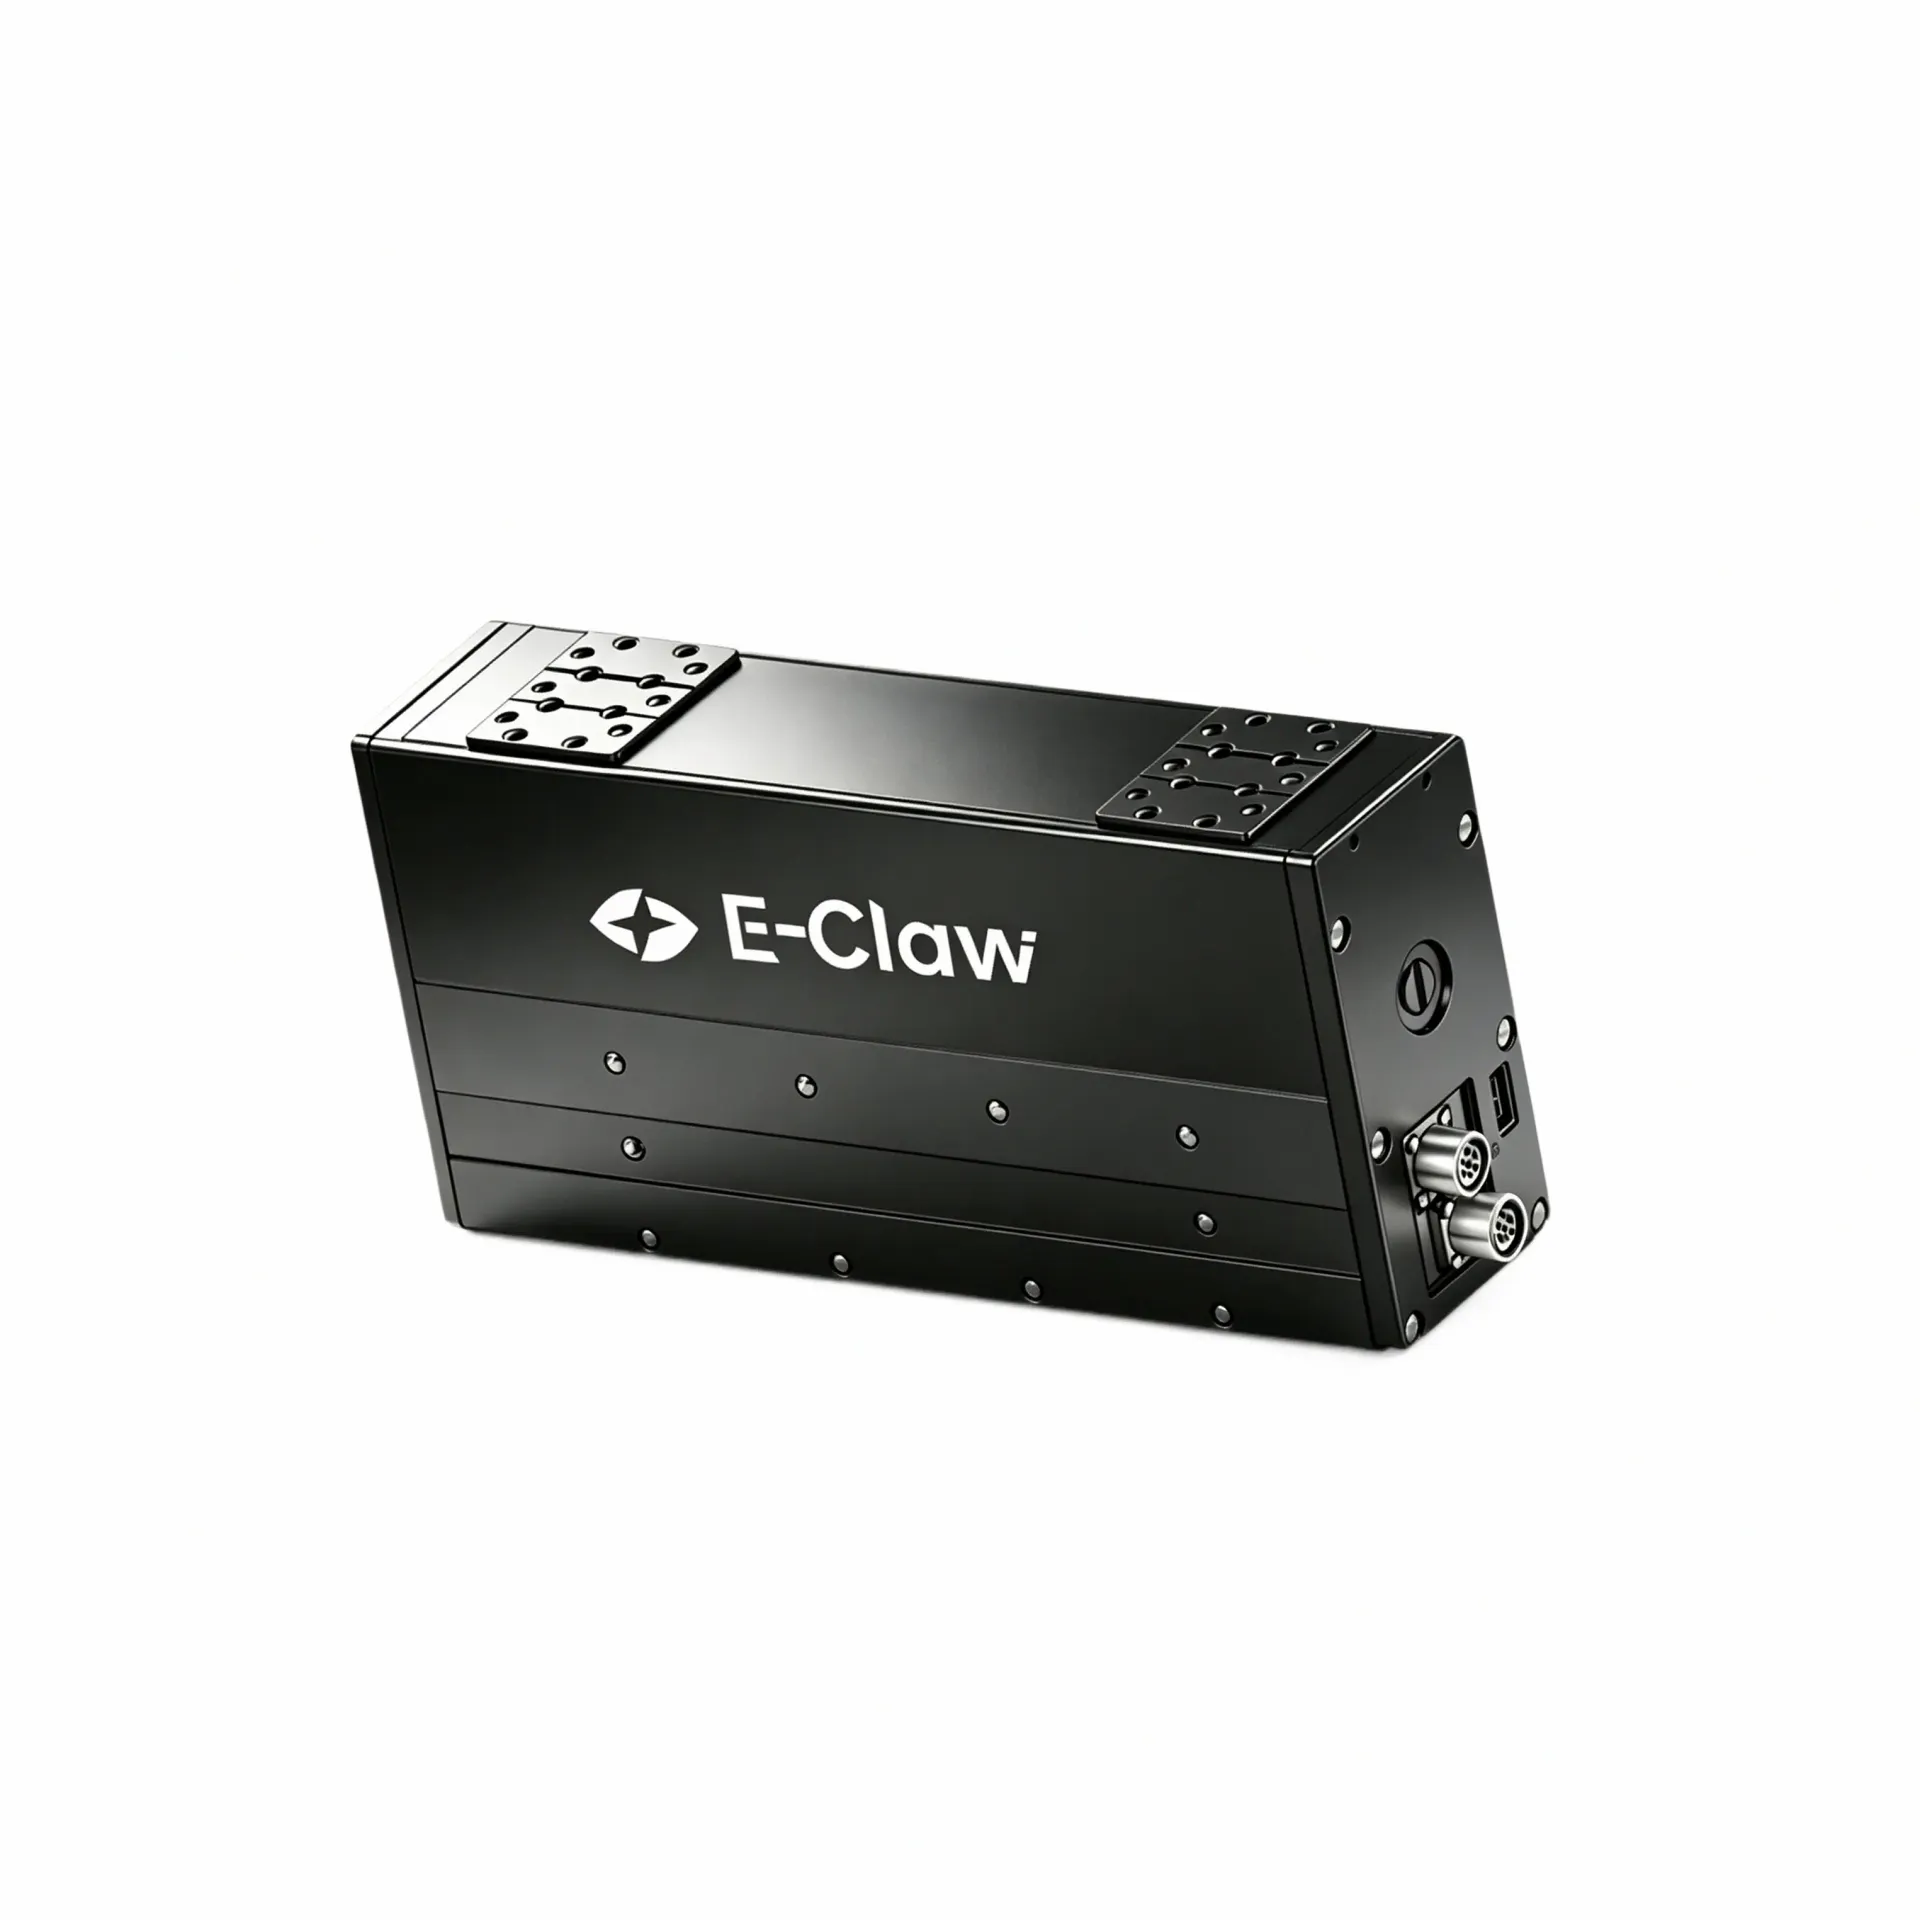
重载电动夹爪选型指南:承载能力、传动形式与集成方式说明
末端执行器的选型往往不是从参数表开始的,而是从「这个工件能不能抓得住」这个原始问题开始的。对于承载能力要求较高的工业场景,夹爪选型的核心矛盾不在于功能逻辑,而在于:当工件重量较大、惯性较高、作业节拍要求严格时,夹爪的传动系统能否在有限空间内稳定输出足够的夹持力,并在断电或异常情况下可靠保持抓取状态。这是重载电动夹爪与标准轻载夹爪在选型逻辑上最根本的分叉口。
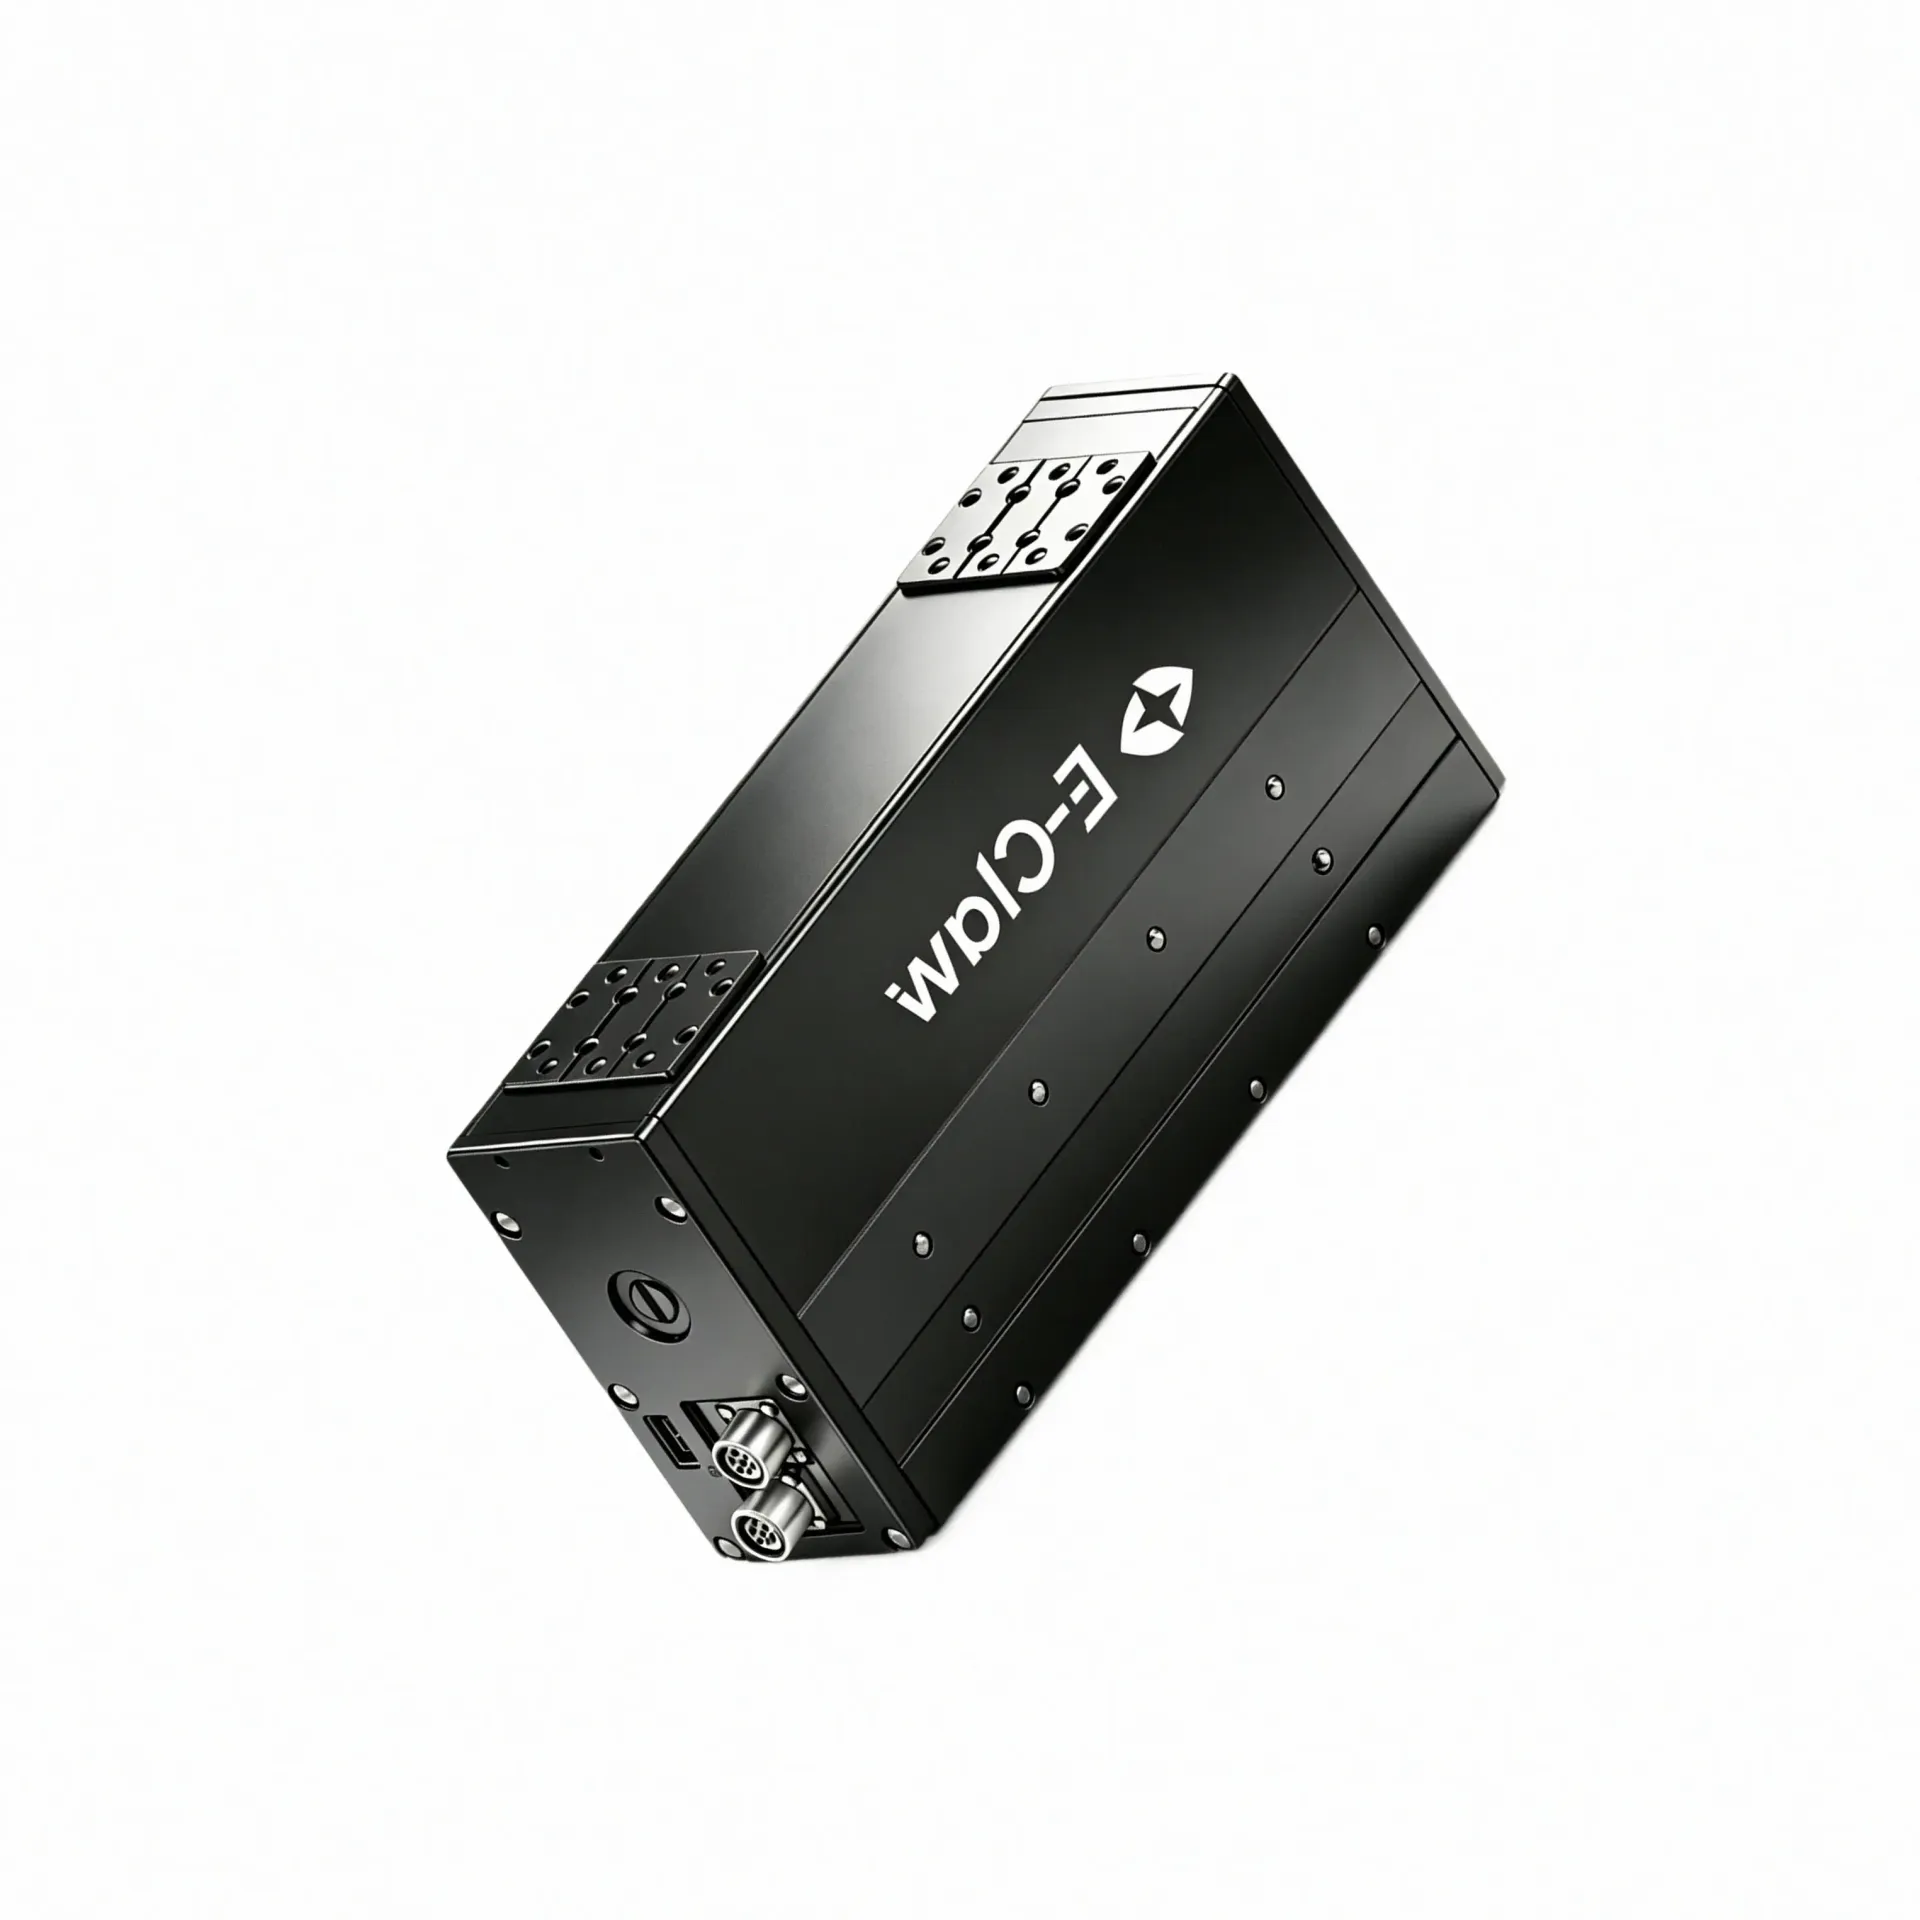
重载电动夹爪选型指南:安装空间与控制方式的适配解析
同样是电动夹爪,装到不同设备上之后适配效果差异明显,这一现象在自动化产线集成项目中极为常见。造成差异的原因并非夹爪本身的性能不足,而在于结构形态选择与安装空间的适配判断是否准确。安装空间决定了夹爪的截面尺寸与行程方向,控制方式则决定了夹爪与上位系统的对接效率,两者共同构成了重载电动夹爪能否稳定运行的基础条件。对于设备工程师与结构工程师而言,选型的核心问题并非「哪家更好」,而是「这款结构形态是否真正
重载电动夹爪选型指南:安装方式、驱动方式与高承载需求评估说明
在自动化生产线上,电芯模组搬运、汽车电子零部件装配以及大型物流分拣等场景中,末端执行器的选型往往决定了整条产线的节拍上限与运行稳定性。当被抓取工件的重量从数百克上升到数公斤、甚至十余公斤量级时,轻载夹爪的选型逻辑就不再适用——安装空间是否满足大型法兰的布置、驱动方式是否能够提供持续的夹持力维持能力、断电状态下能否防止工件坠落,这些问题需要在选型初期就纳入系统性的评估框架。
重载电动夹爪选型指南:传动形式与安装方式评估建议
选重载电动夹爪的时候,很多工程师最容易犯的错误是先把注意力放在夹爪的参数表上——夹持力多少、行程多大、重复精度多少。但实际上,在把这些数字拿到手之前,有几个更靠前的问题得先想清楚:安装空间够不够、放上去之后电缆怎么走、被夹持的工件有多重且表面摩擦系数怎样、设备能不能接受不带气源的夹爪。这些问题回答清楚了,再去看参数表,效率能高一倍不止。
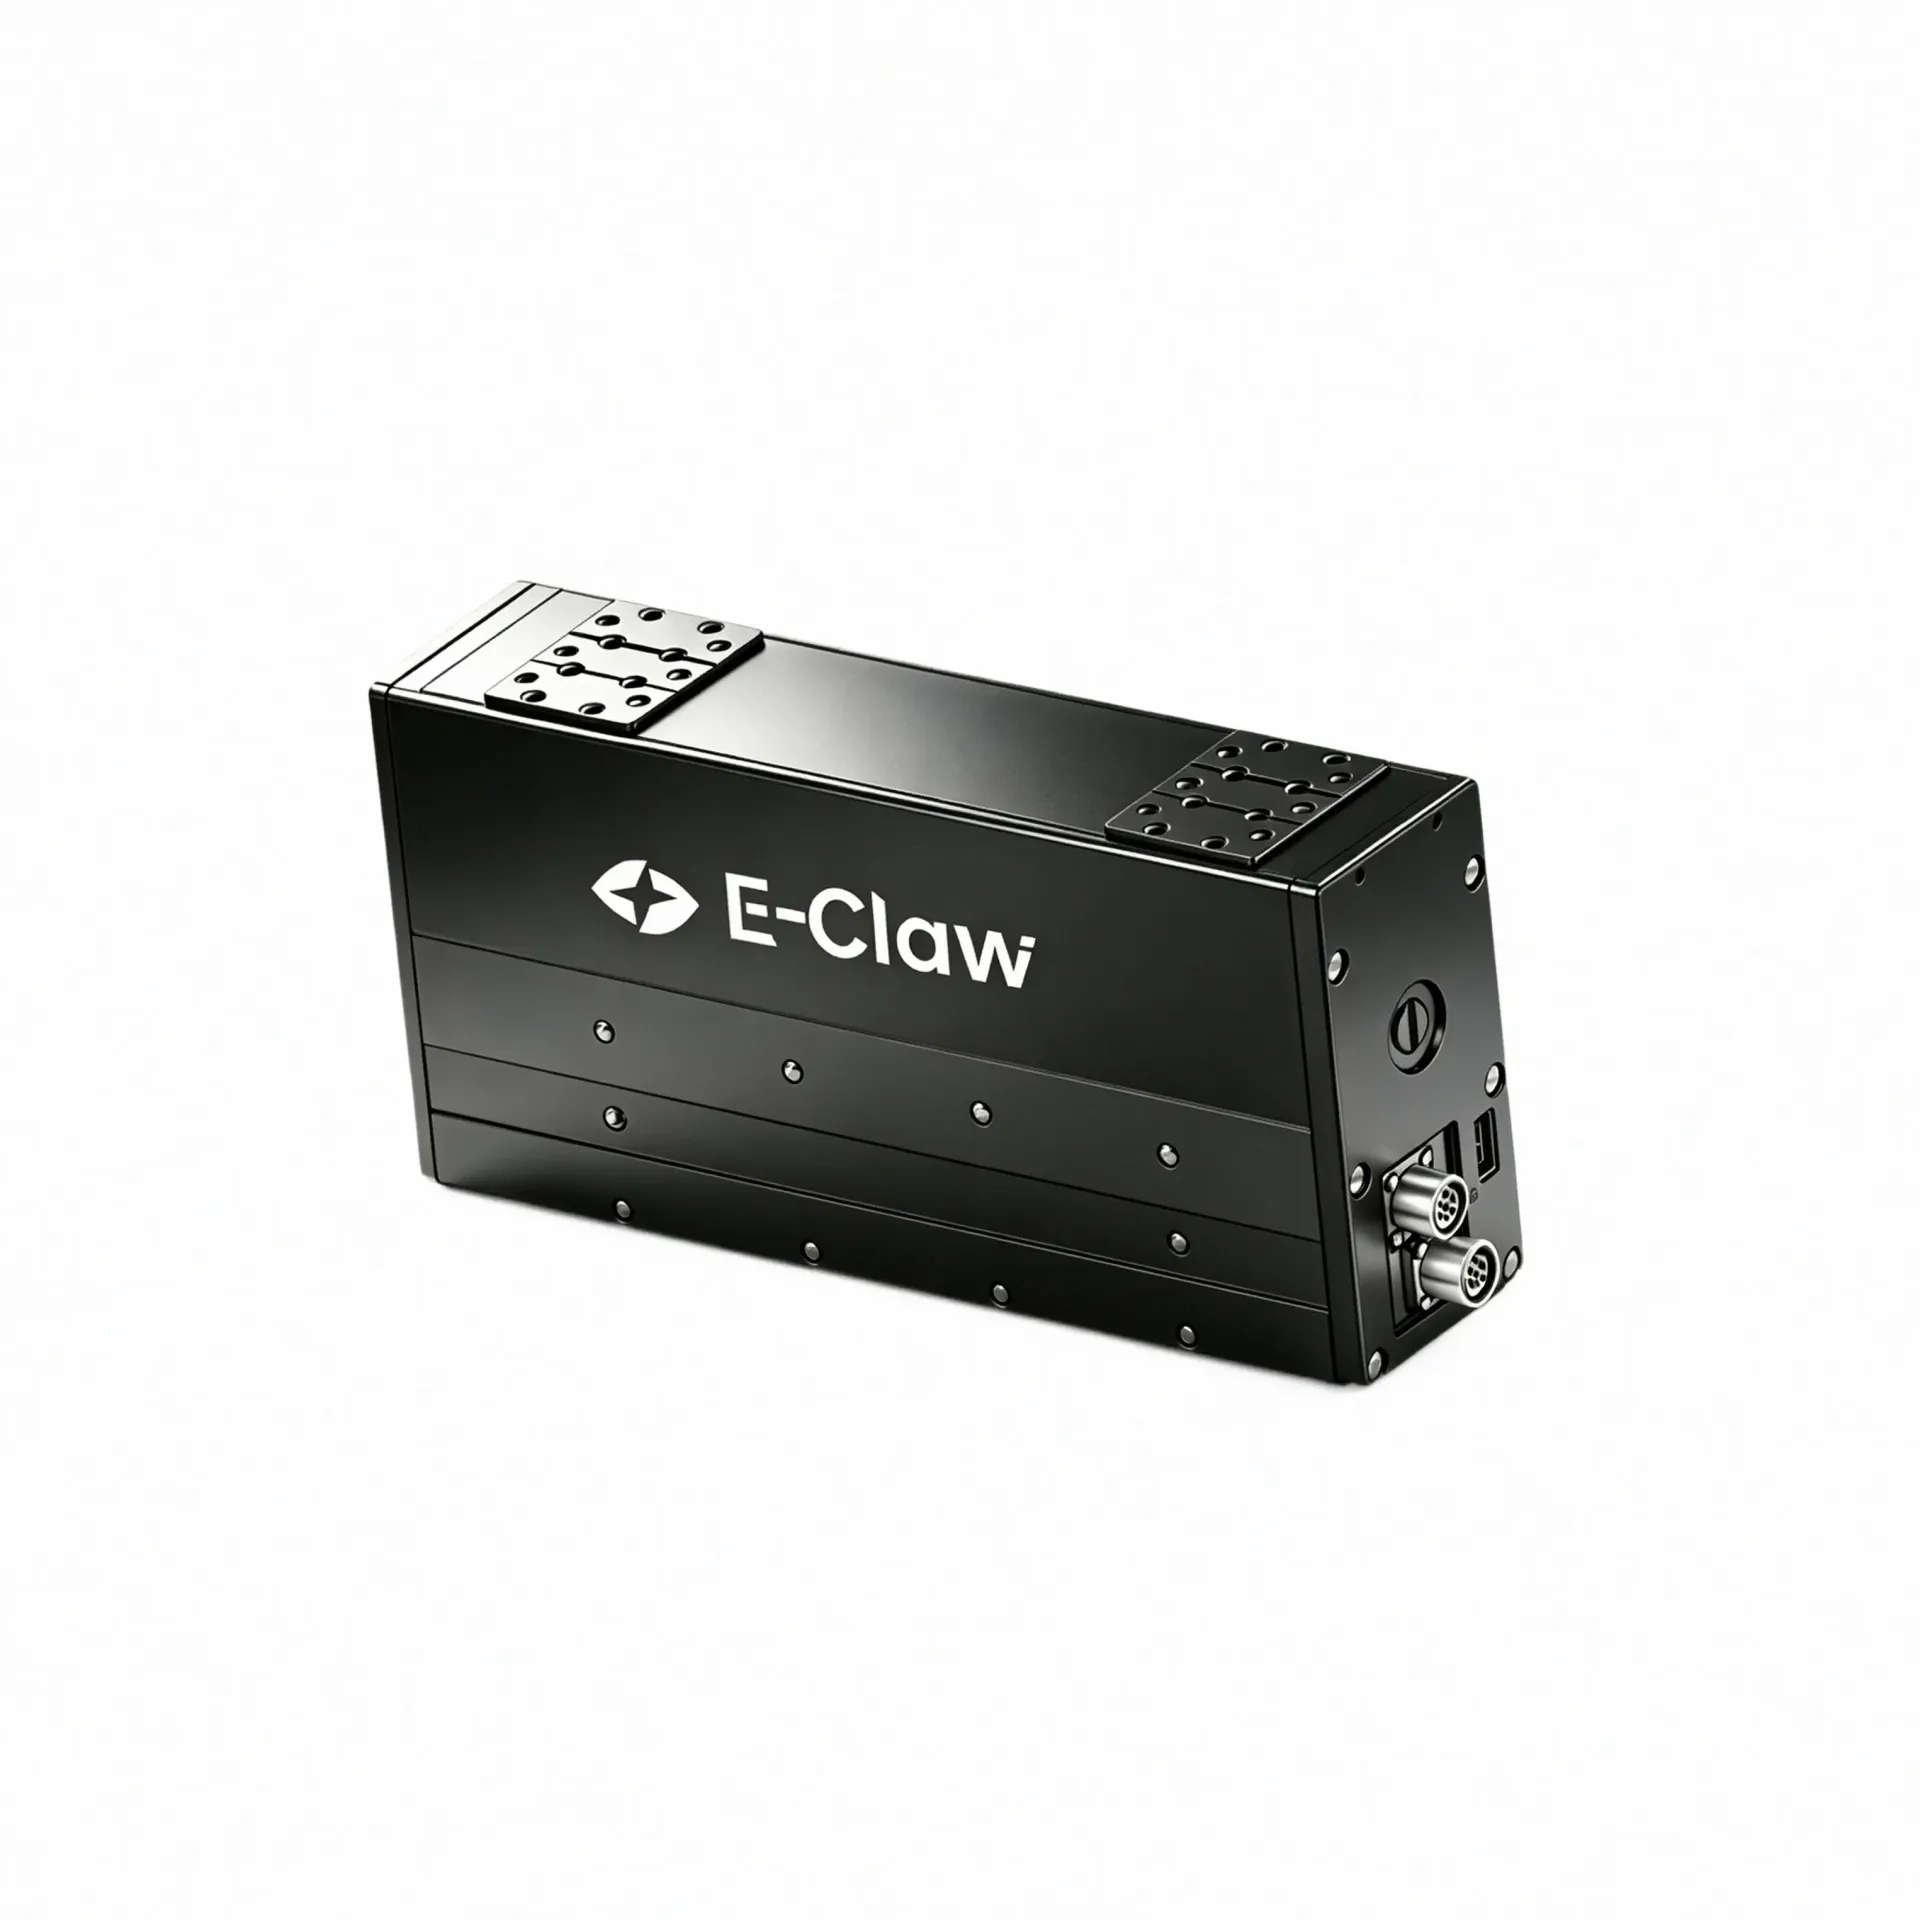
重载电动夹爪选型指南:从结构特点到应用场景了解
评估一家重载电动夹爪的供应方,第一轮通常看产品结构与性能指标是否符合项目要求,第二轮则要深入了解供应方在样品验证、批量配合与技术支持上的实际响应能力。这两轮评估缺一不可——前者决定了部件能不能用,后者决定了项目从验证到量产能不能顺利推进。
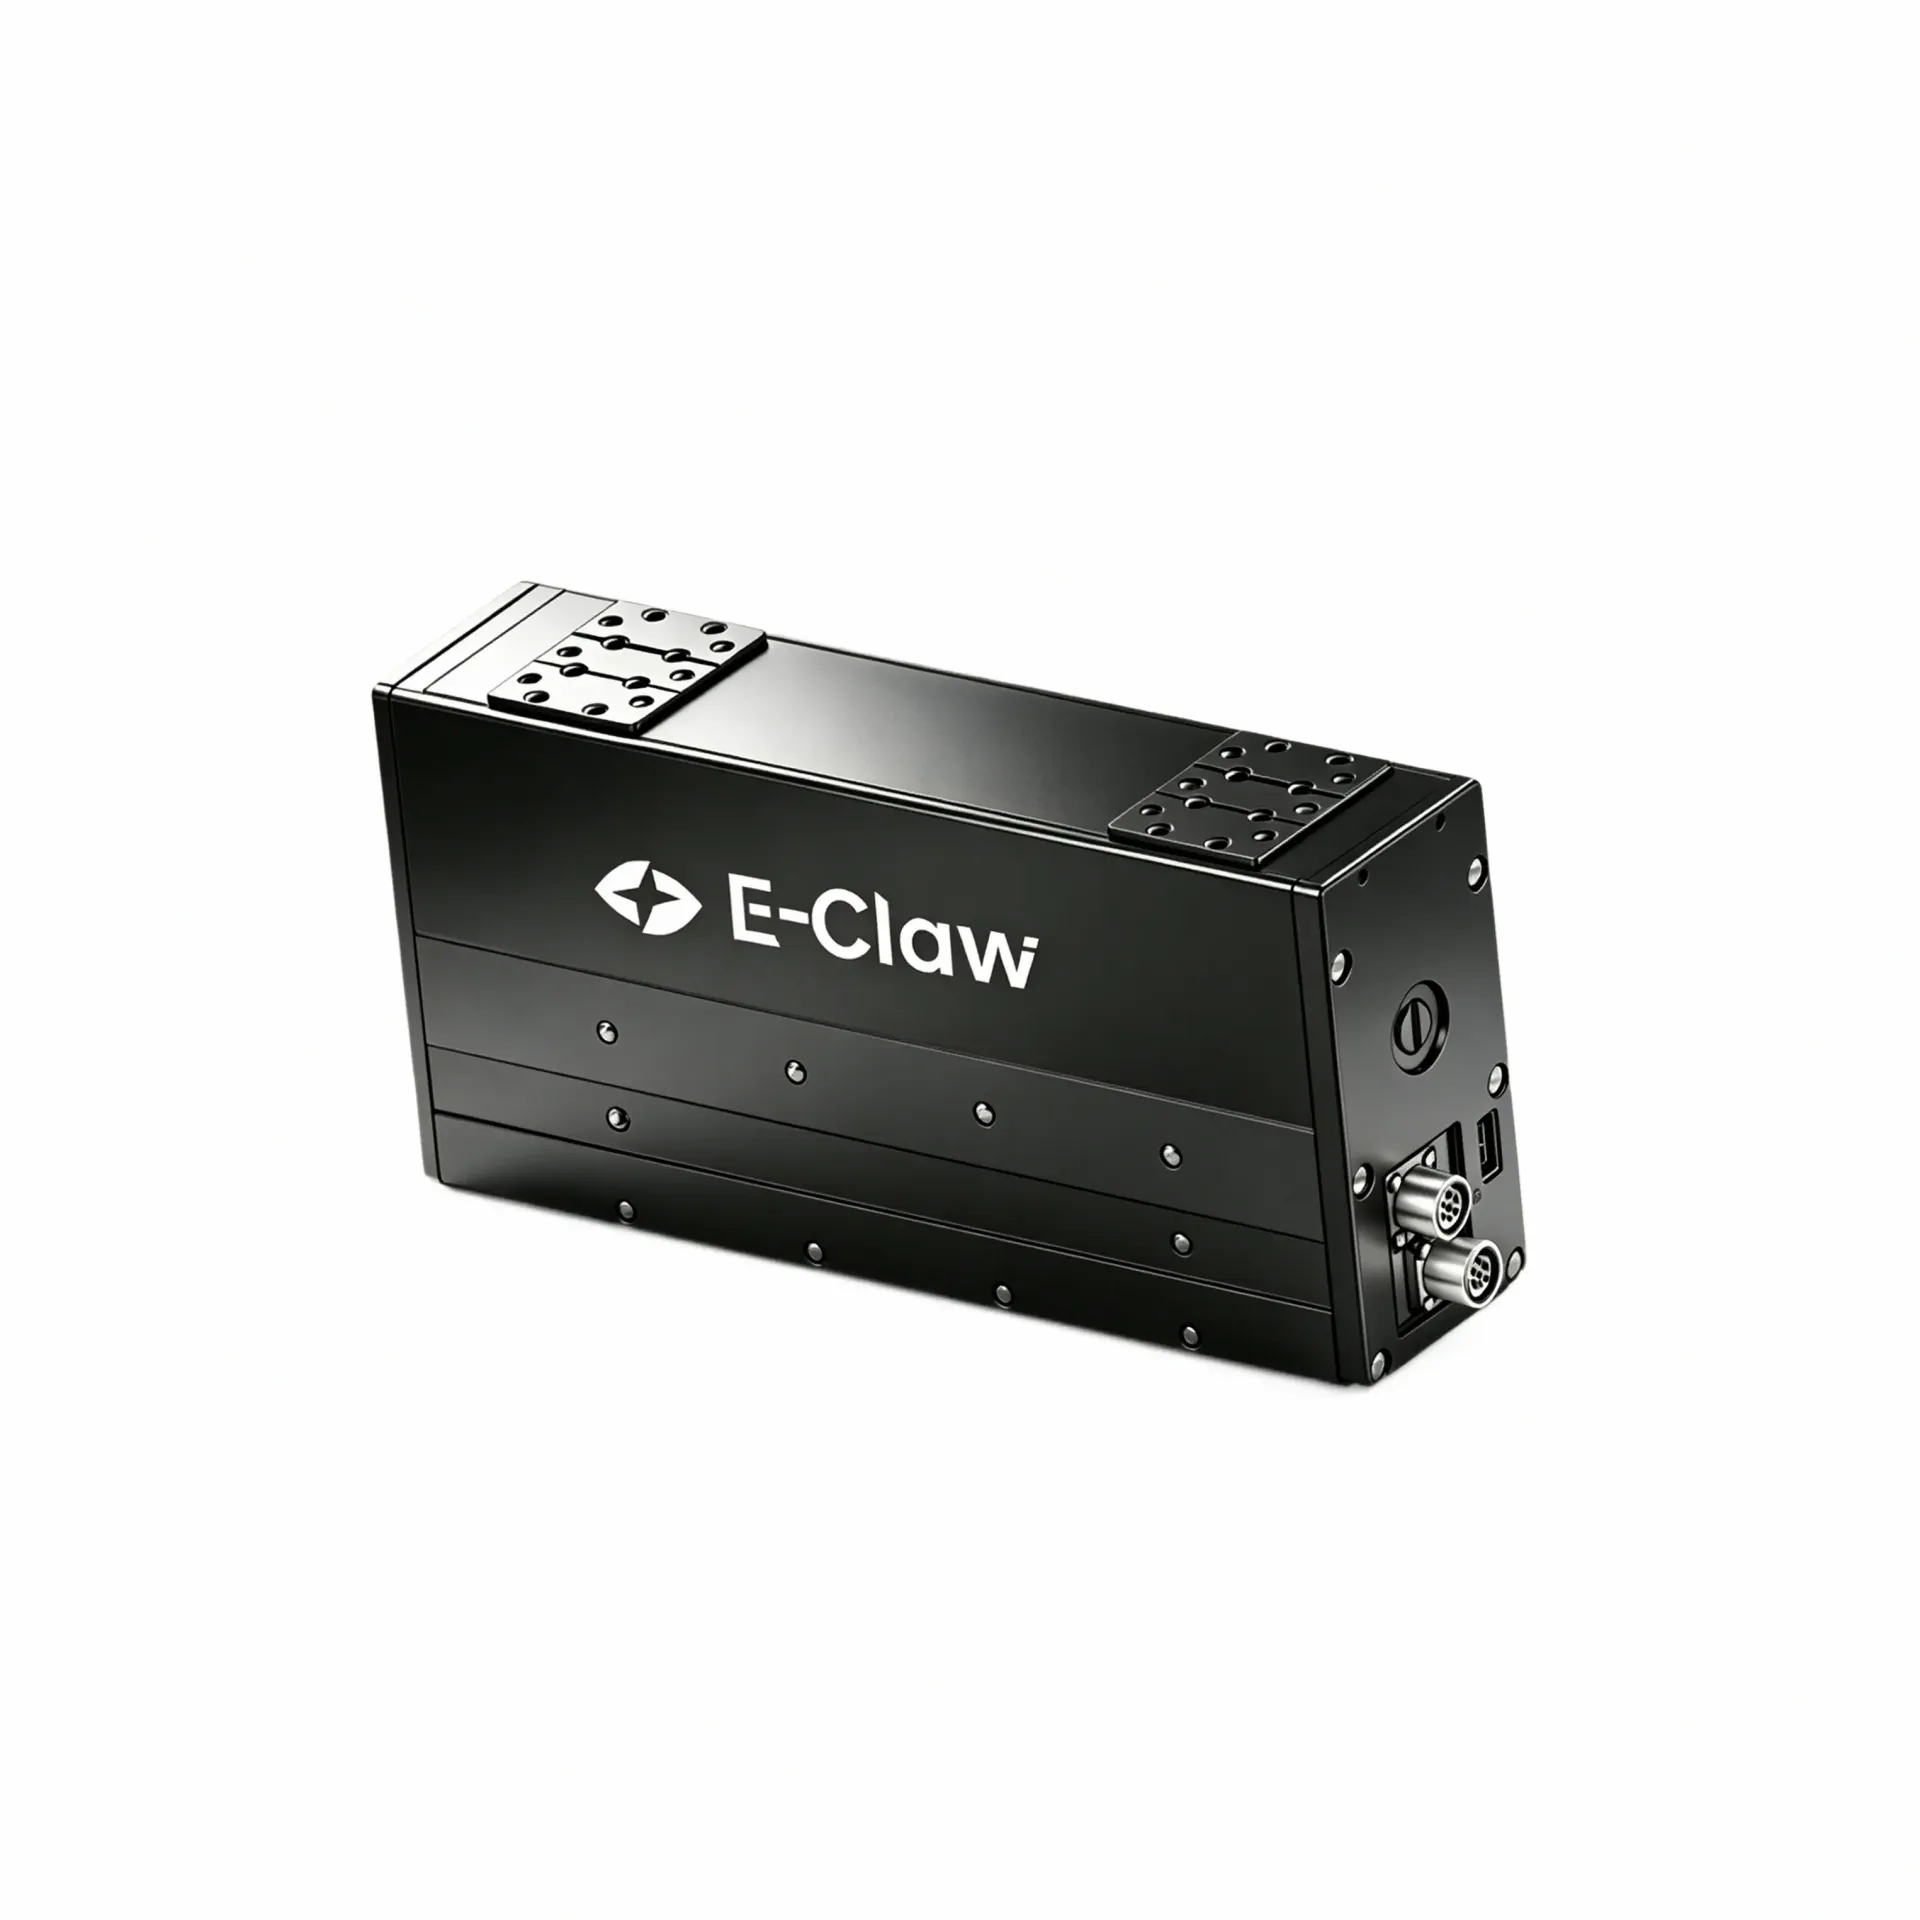
重载电动夹爪选型指南:从承载需求到集成方式逐项梳理
在自动化产线升级与机器人末端执行方案选型过程中,重载电动夹爪的采购决策往往面临多重考量:抓取力是否满足工件承载要求、安装空间能否容纳设备本体、运动精度能否适配工艺节拍、通信协议是否与既有控制系统兼容——这些问题相互交织,任何一项疏漏都可能在后期集成调试时暴露为返工成本。对于承担设备研发与供应链管理职责的工程师与采购负责人而言,系统性地梳理重载电动夹爪的选型维度,是将需求快速转化为可落地方案的前提。
重载电动夹爪选型指南:从承载能力到控制方式了解清单
末端执行器的选型听起来不复杂——夹住工件、完成动作、收回来。但真到项目里,工程师发现花的时间远比预期长。不是找不到参数,而是规格书上的数字拿到现场对不上:夹爪说自己节拍快,现场气源抖动导致定位飘了;说力控精度高,装上去发现夹指晃动超出预期。最费时的阶段往往不是选型本身,而是在「规格确认」和「实际装配」之间来回拉锯。
重载电动夹爪选型指南:从力控需求到安装方式多维解析
在为自动化设备或机器人末端选配执行器时,重载电动夹爪的选型往往比表面看起来更为复杂。设备工程师与采购负责人通常会先遇到一个问题:当抓取对象的重量、体积与被抓取频率各不相同,究竟该先从哪个维度开始梳理,才能让选型决策既高效又不遗漏关键条件?这一问题的答案,并非简单地查阅规格表就能得出,而需要从工况要素的优先级排序出发,逐步缩小候选范围,最终落在与设备集成需求最匹配的那一类结构形态上。
重载电动夹爪选型思路:承载需求与控制方式评估
评估一家重载电动夹爪供应方,先看什么?很多采购和研发团队第一反应是翻参数表、看推力数值。这个方向没有错,但如果只盯着这一项,容易在后续集成和量产阶段遇到麻烦。重载夹爪和轻薄款夹爪不同,它要处理的是大尺寸、大重量的工件,夹持力、保持能力、安装空间与控制方式之间是相互绑定的。选型早期把这些关系理清楚,后续样品验证和批量交付的节奏才会顺畅。
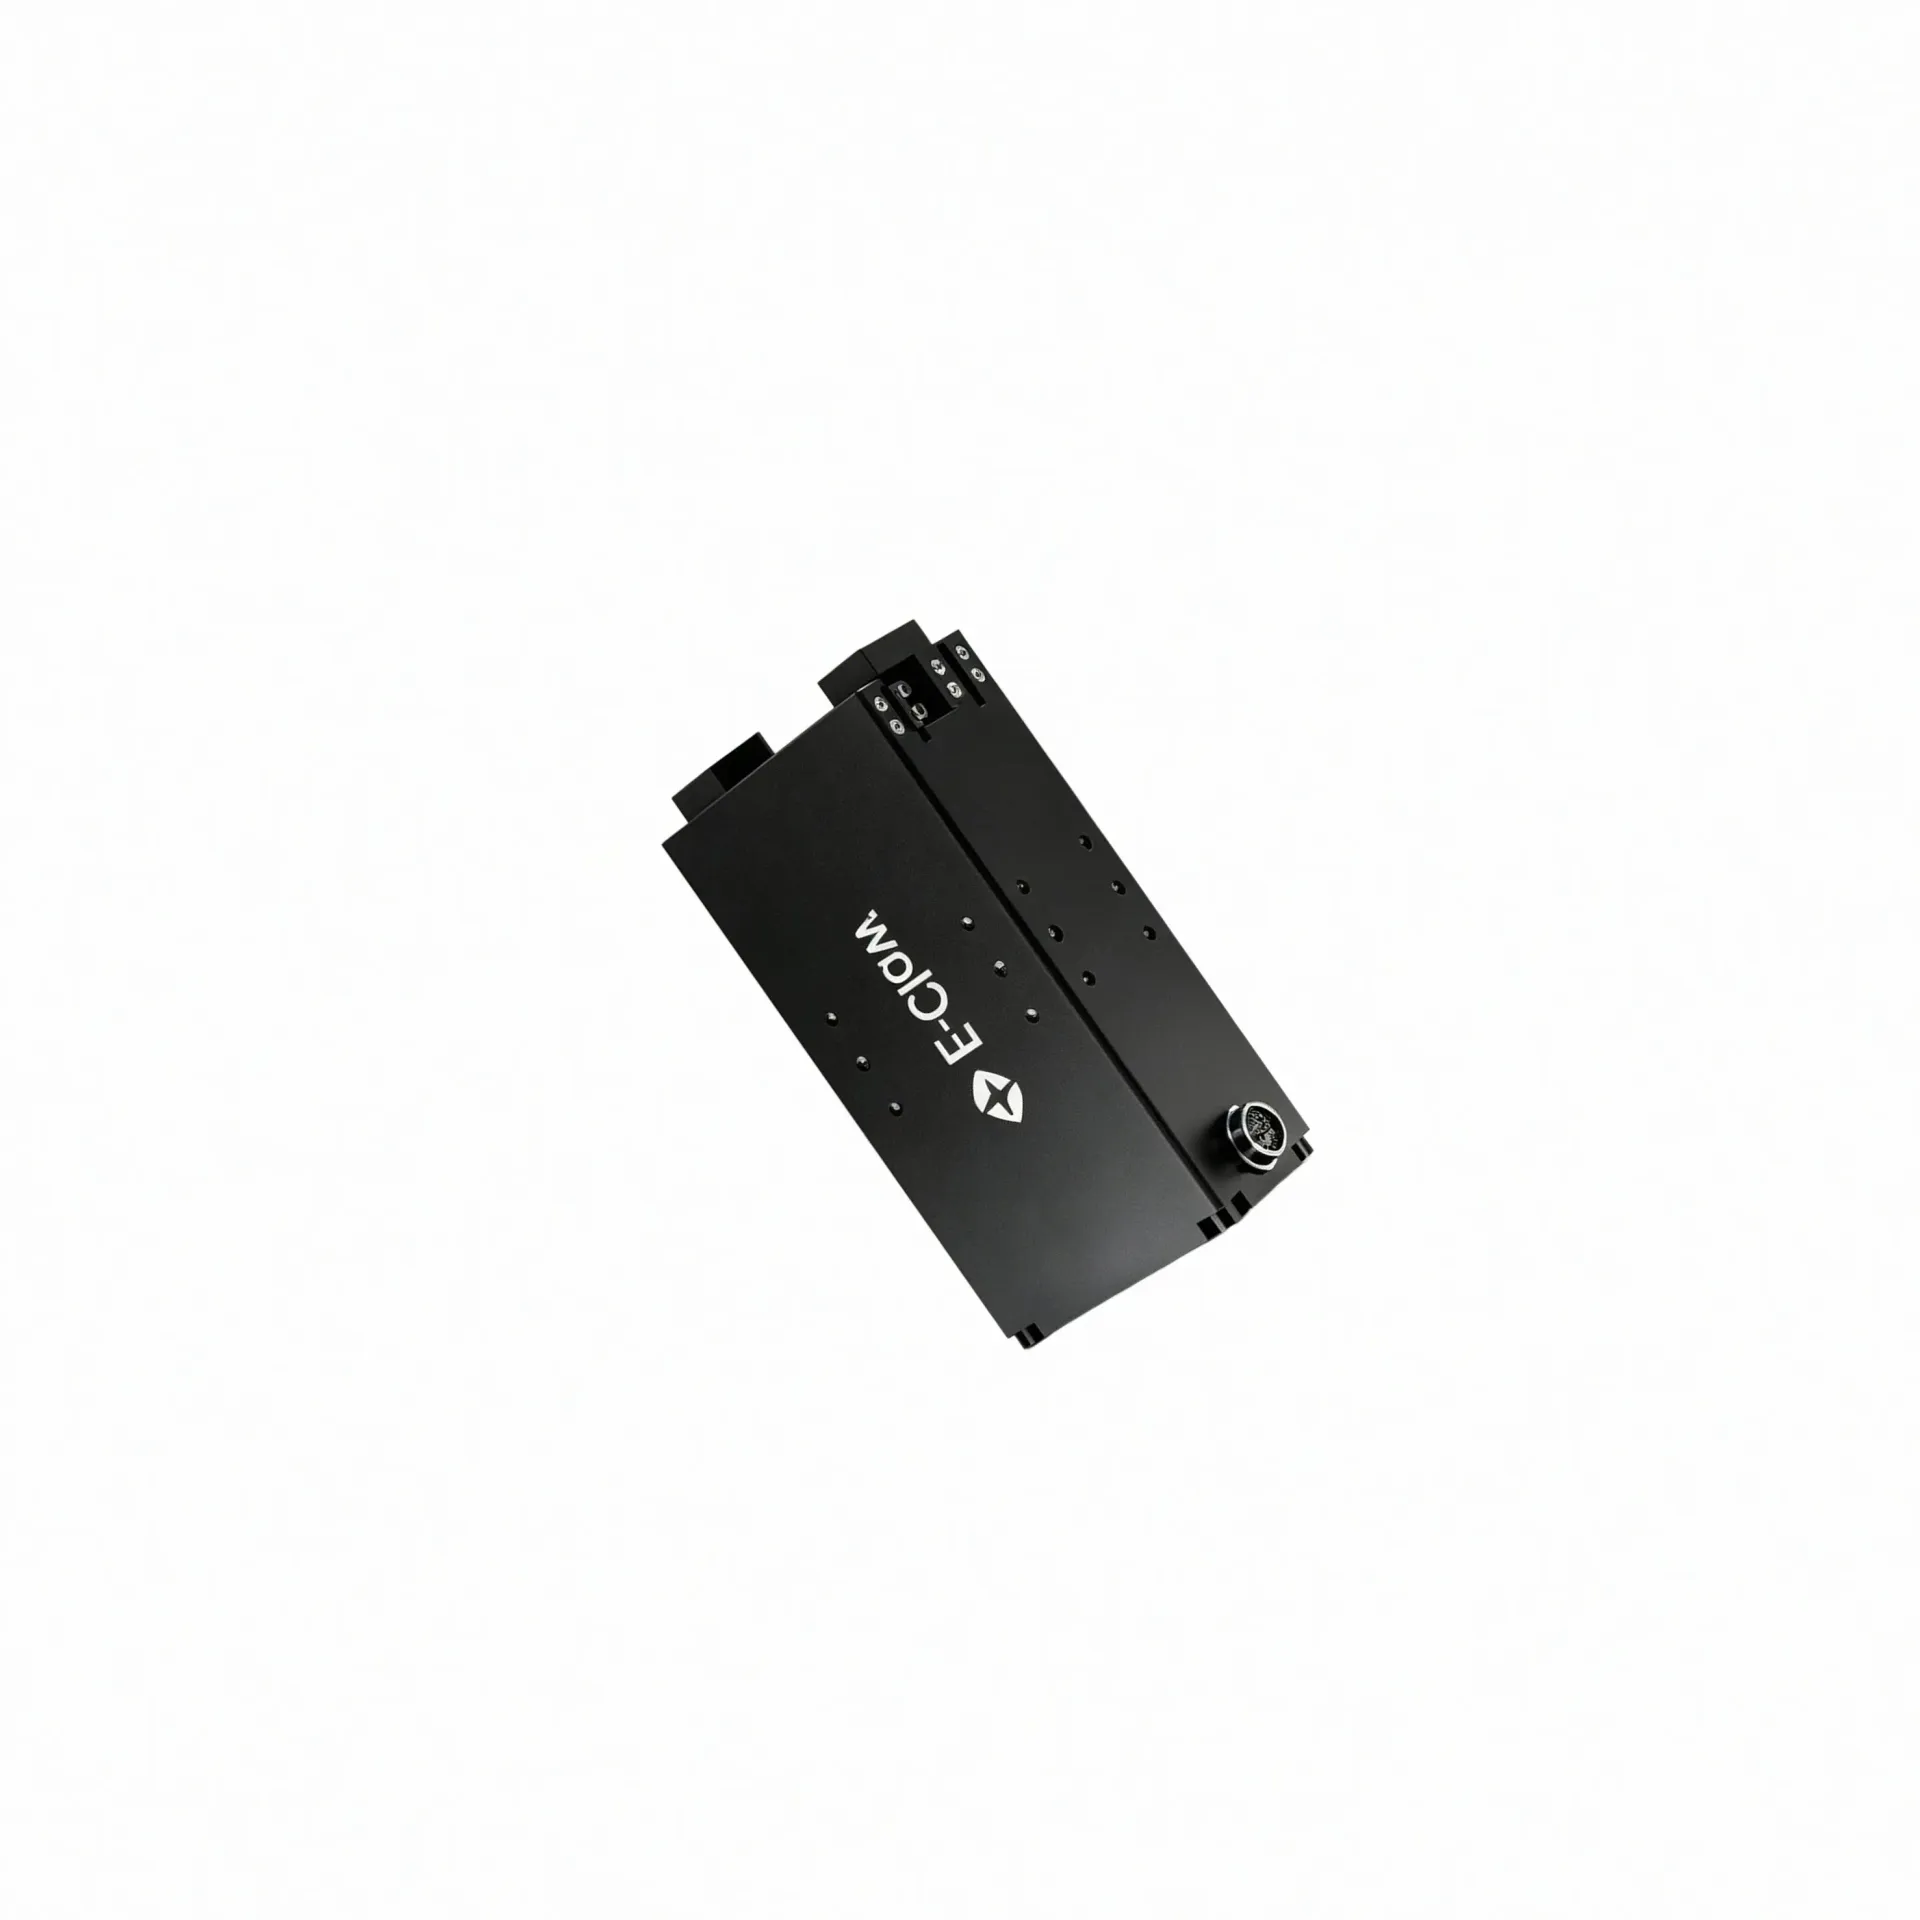
重载电动夹爪选型思路:承载需求、安装方式与供应配合要点梳理
末端执行器装到设备上之后,最容易出问题的环节往往不在单个部件的性能指标,而在于它与整机机构的衔接是否顺畅。电动夹爪作为机器人末端的关键执行机构,其承载能力、行程规格、安装接口与控制信号对接方式,直接决定了整机构型的可行性与调试周期。结构工程师在选型阶段如果只关注推力参数而忽略安装边界与出线走向,容易在样机阶段发现本体干涉或线束无法布置的问题;采购负责人如果不了解供应商的验证流程与批量配合能力,也可
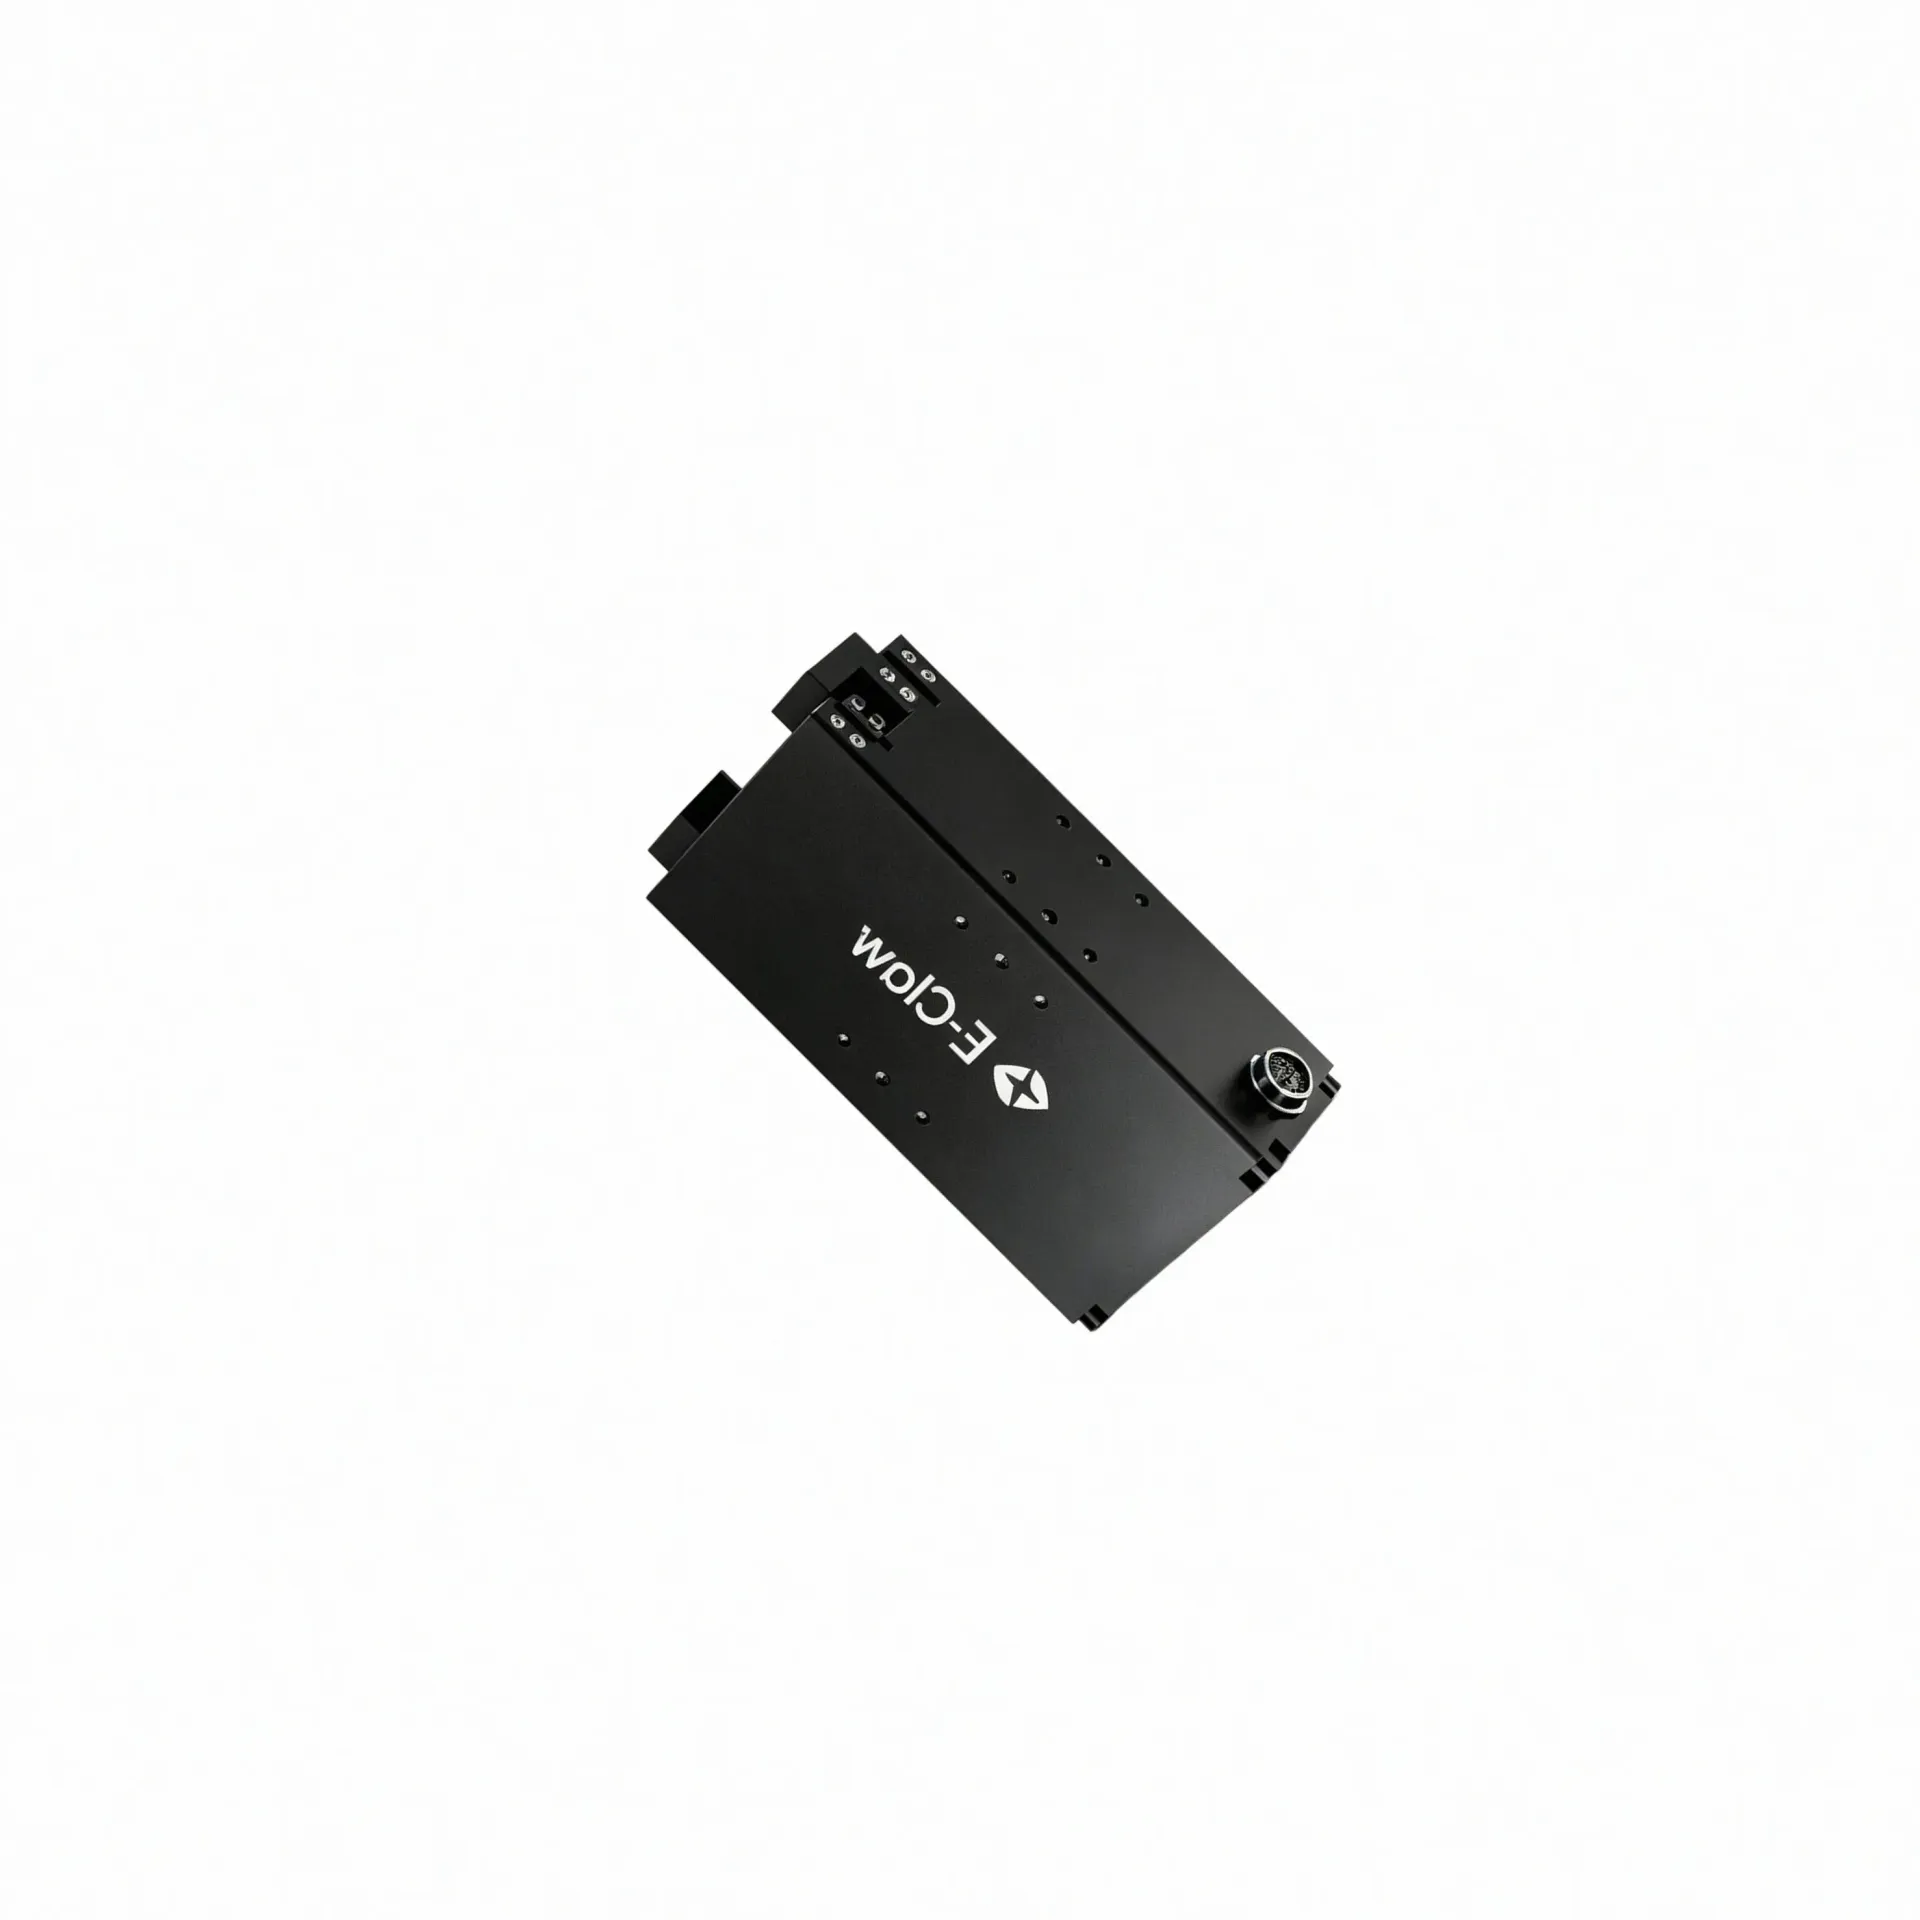
重载电动夹爪选型怎么考虑?承载需求与集成方式适配分析
同样是工业电动夹爪,装到不同设备上为什么会表现出截然不同的适配效果?这个问题的答案往往不在夹爪本身,而在于结构形式与安装条件的匹配程度。重载电动夹爪在工业自动化场景中承担着电芯模组转运、动力电池装配、汽车零部件搬运等大承载任务,其结构形态的选择直接影响末端负载能力、动作一致性与设备集成效率。选型过程中,研发团队需要同时评估承载需求、安装空间、控制方式与批量供货节奏等多个维度,任何一个维度的疏漏都可
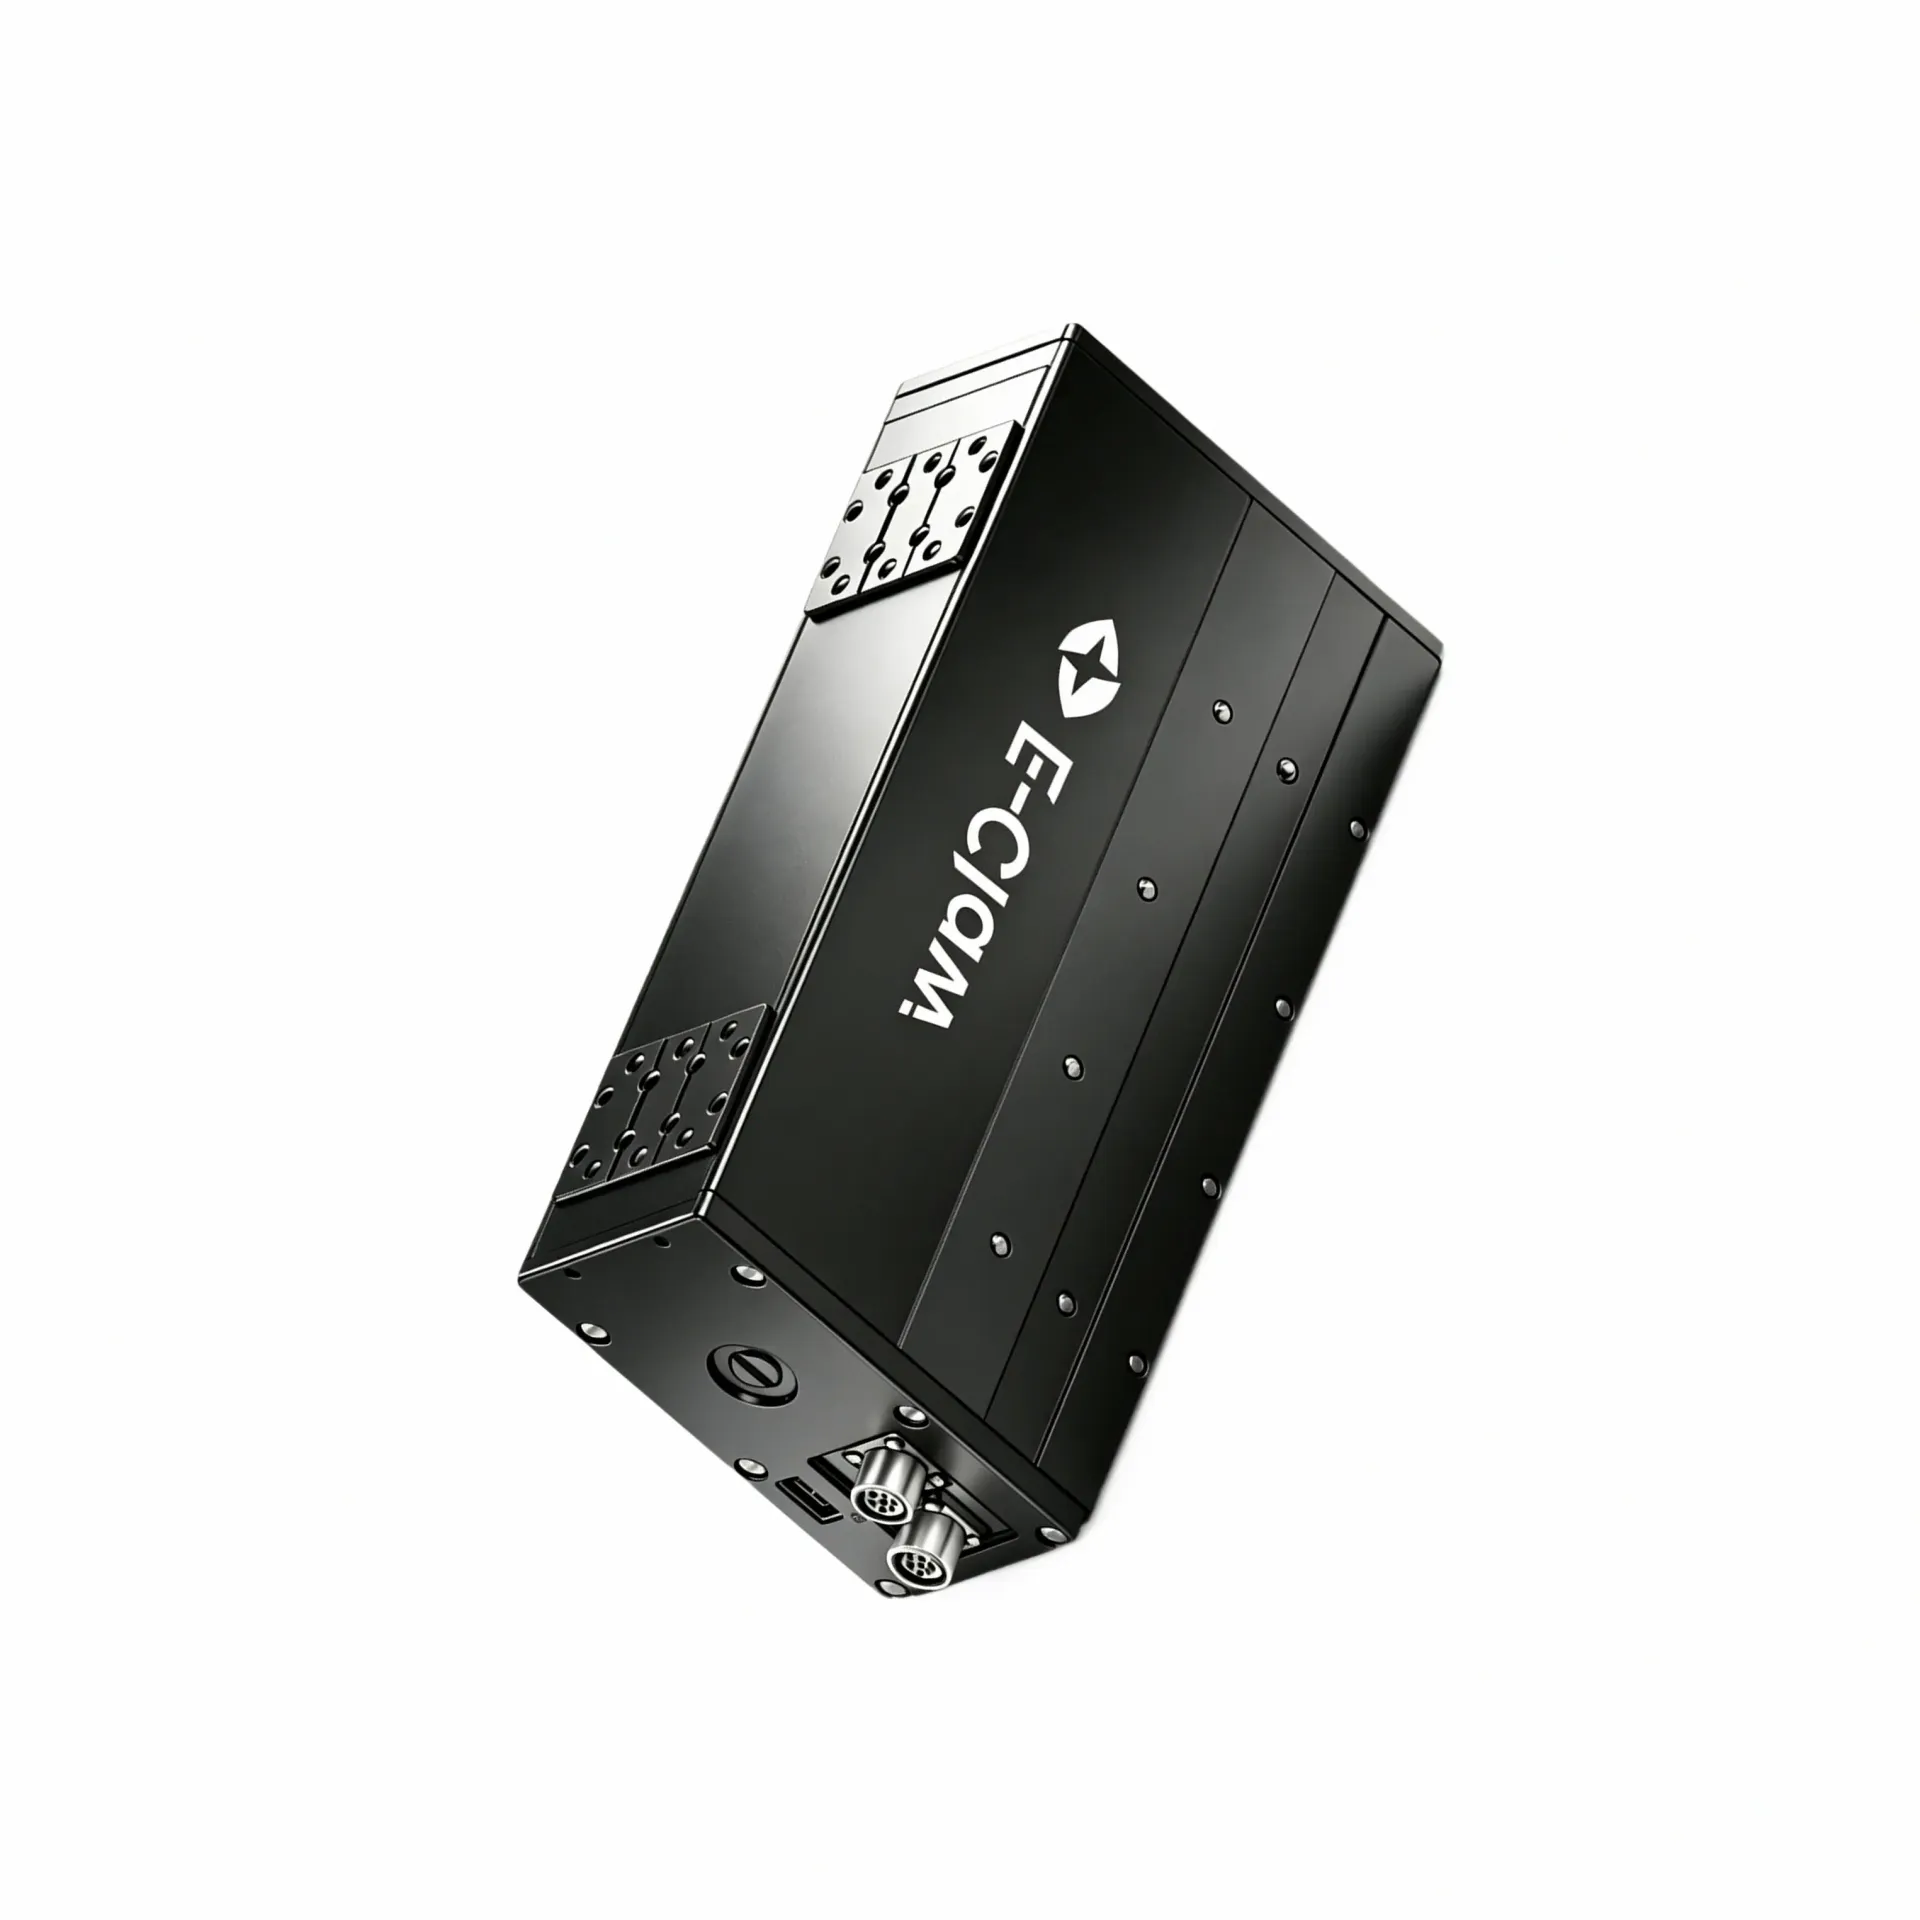
重载电动夹爪选型怎么考虑?承载需求、安装空间与集成方式分析
评估一家电动夹爪供应方,研发和采购团队通常先问两件事:能不能用、好不好用。「能不能用」取决于产品本身能不能适配自己的工况;「好不好用」则要看供应方的选型响应速度、样品支持力度和后续批量配合能力。这两个维度缺一不可,却常常被分开讨论——技术团队盯着参数表看,采购团队盯着交期和报价谈,结果选出来的产品在现场装配时发现接口不匹配,或者样品验证通过了但批量落地时发现供货节奏跟不上。
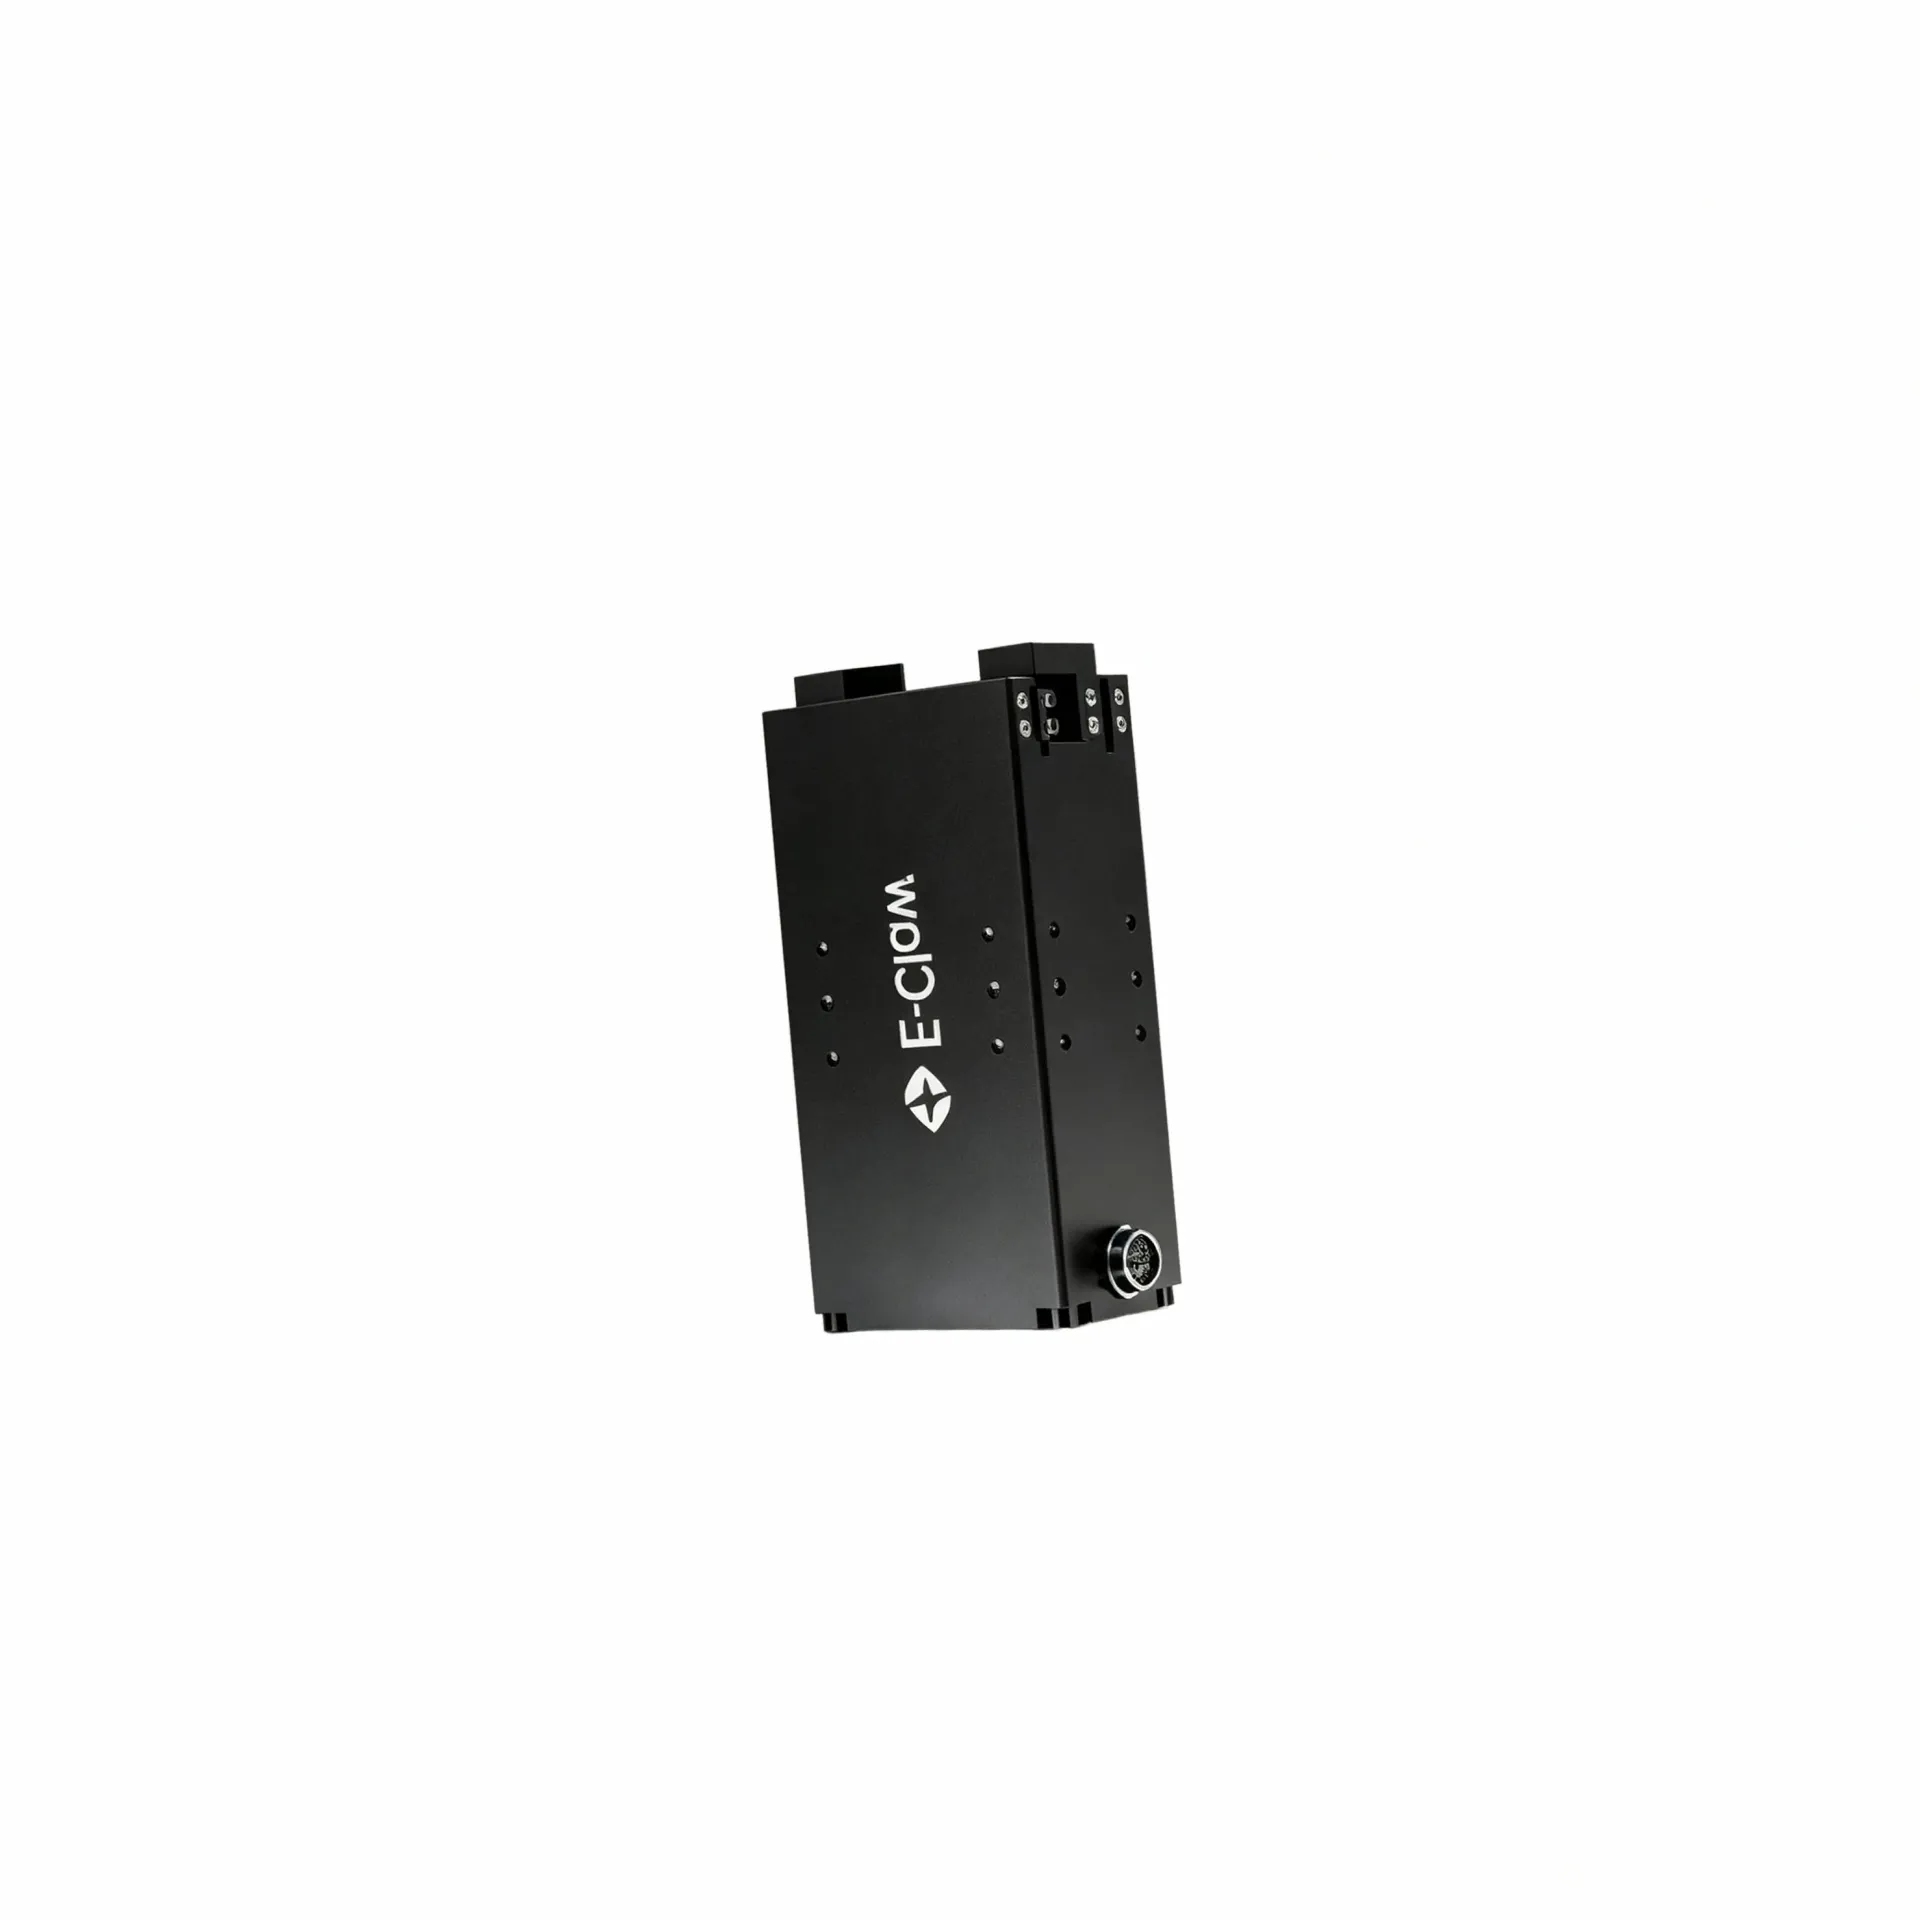
重载电动夹爪选型怎么了解?承载需求与安装方式适配分析
同样是做夹持抓取,为什么有的夹爪能稳稳抬起电池模组,有的装进设备后才发现根本转不开手?根本原因往往不在夹爪本身性能够不够,而在于结构形态是否真正适配了设备给出的安装边界。当研发团队在立项初期拿到设备布局图时,需要优先确认的并非夹爪的功能参数,而是它以什么轮廓装进去、往哪个方向开口、出线从哪侧走出来——这几个条件决定了该选哪一种结构形态,也决定了后期调试工作量的大小。
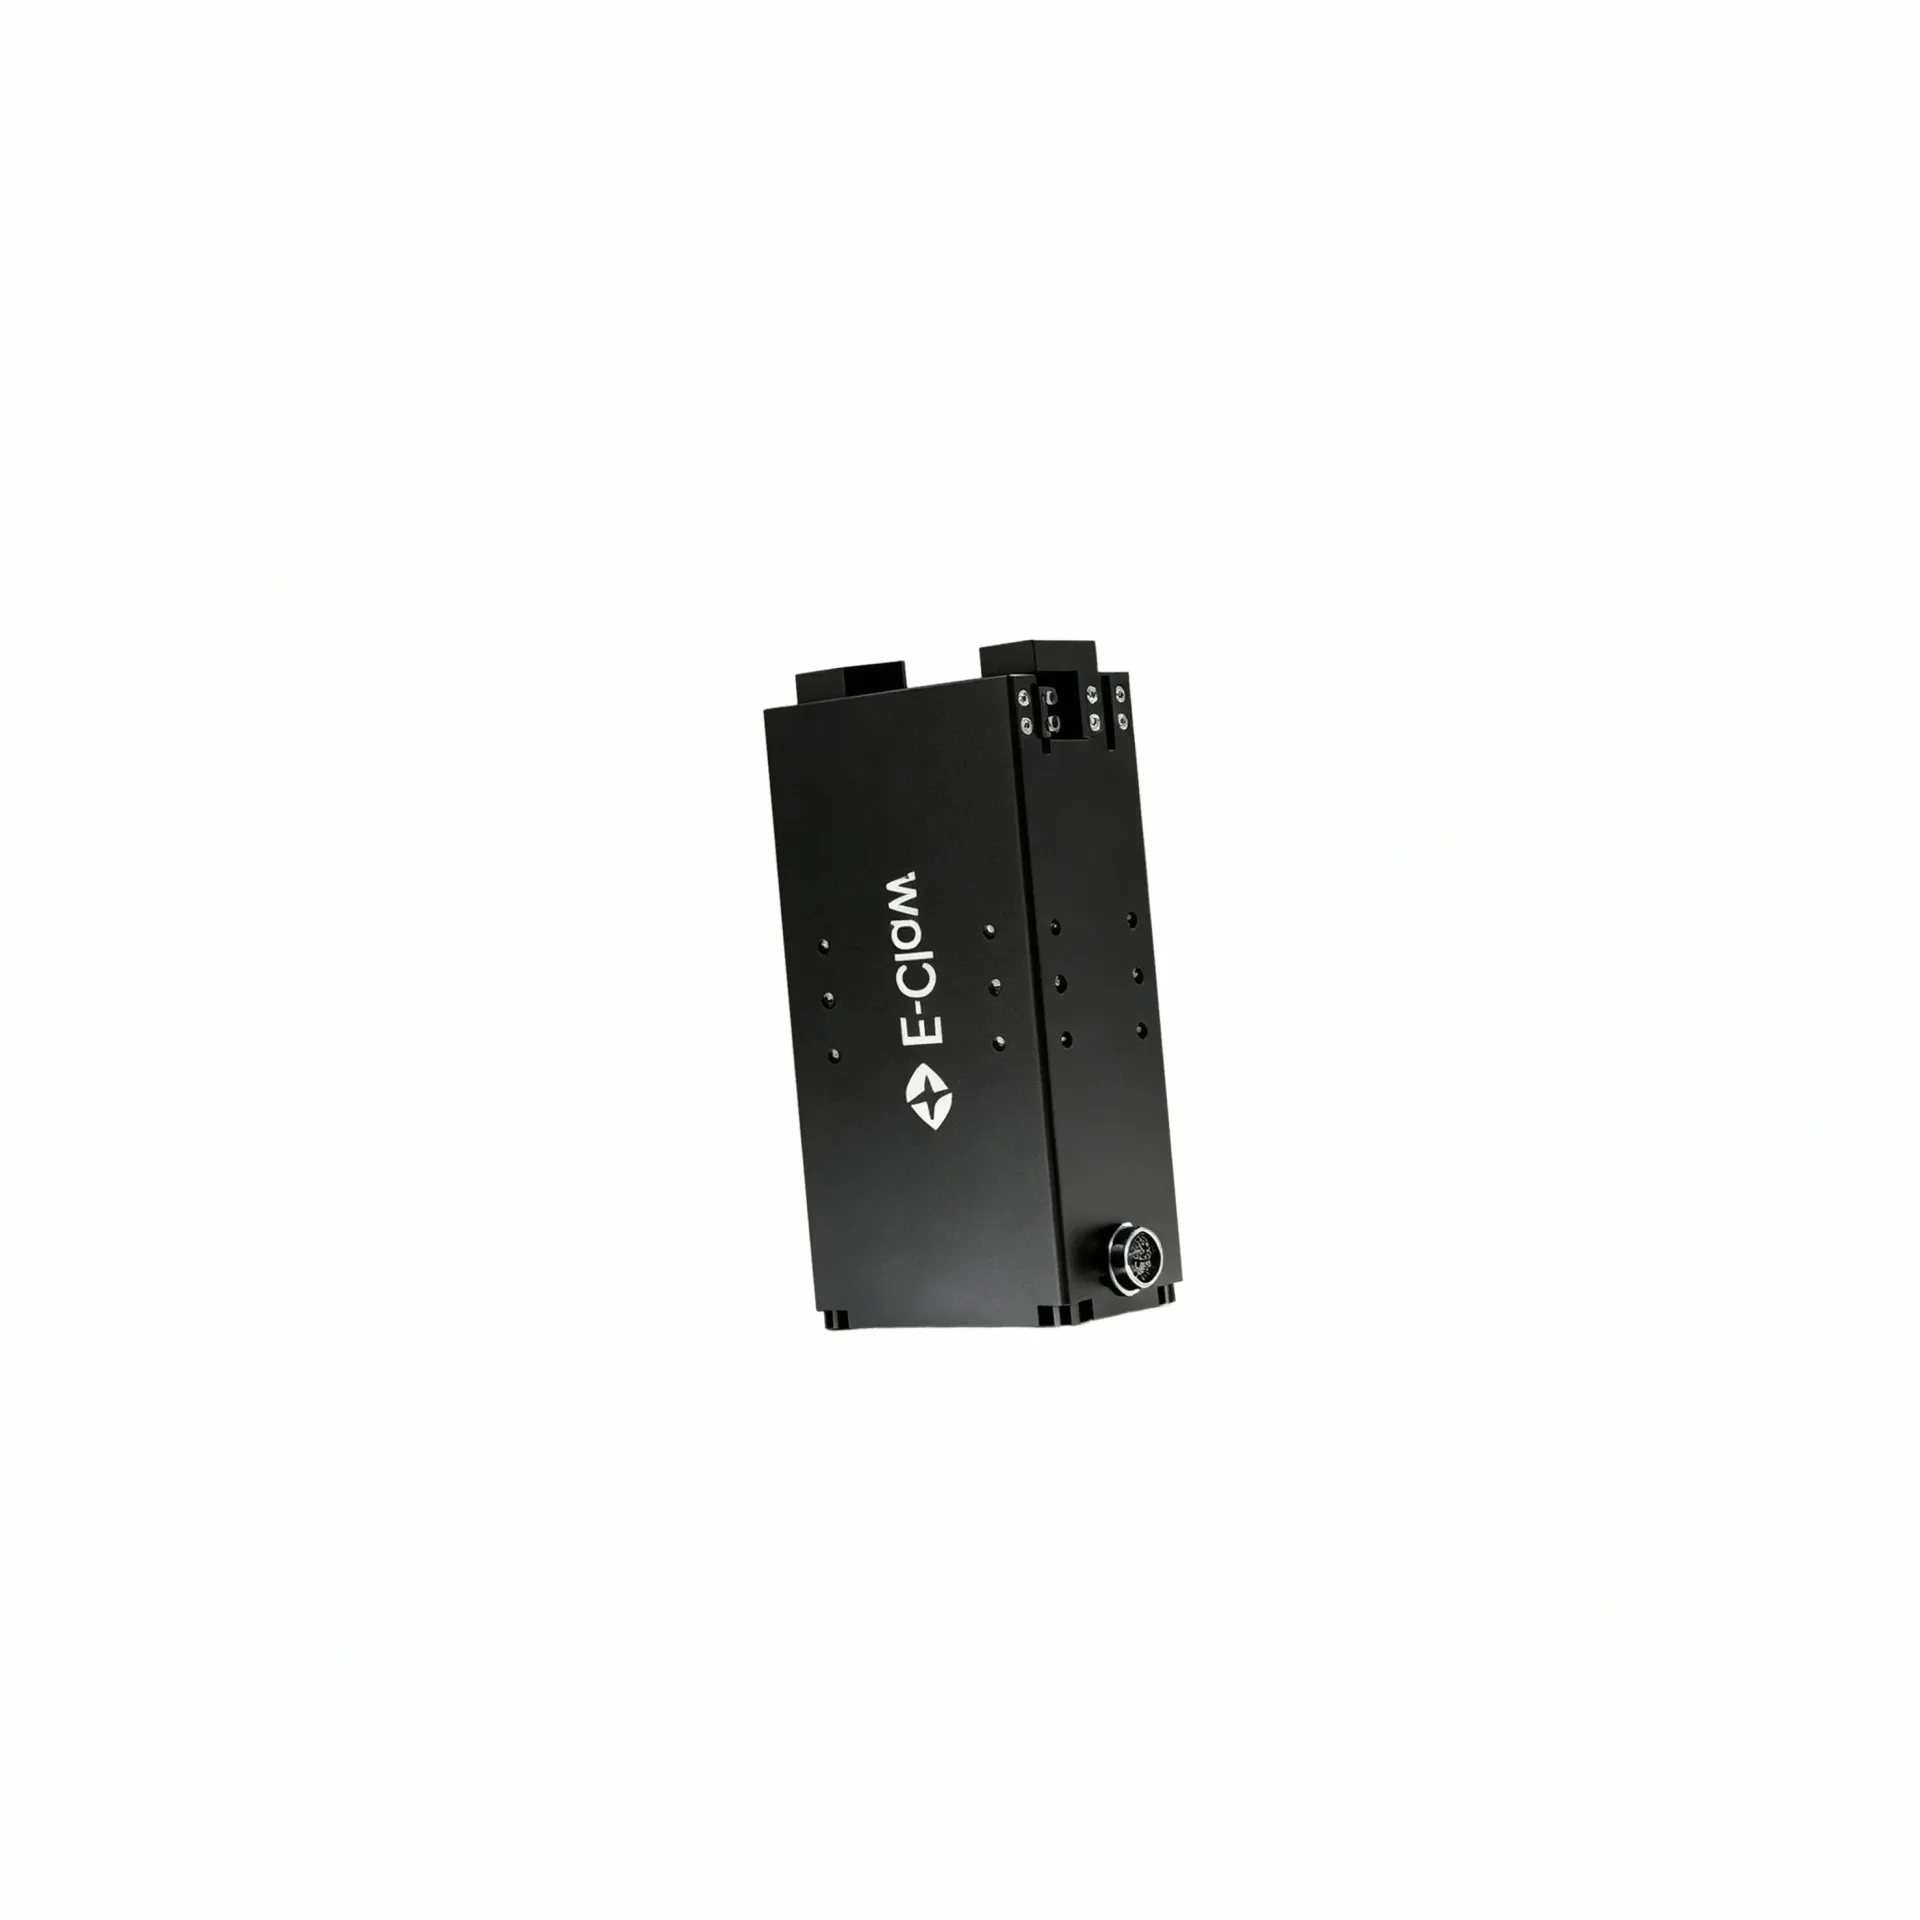
重载电动夹爪选型建议:承载需求、控制方式与末端执行适配参考
在自动化产线与机器人集成项目中,末端执行器的选型往往直接影响整机的装配效率与运行稳定性。不同应用场景对夹爪的关注点存在显著差异:新能源电池产线需要应对大尺寸电芯与模组的快速换型,半导体设备对夹持一致性与洁净环境有严格要求,3C 电子装配则更关注空间占用与多品种切换能力。这些差异并非单纯的规格问题,而是源于各行业对生产节拍、安装边界与控制接口的不同约束。理解这些约束条件背后的逻辑,是做出合理选型决策
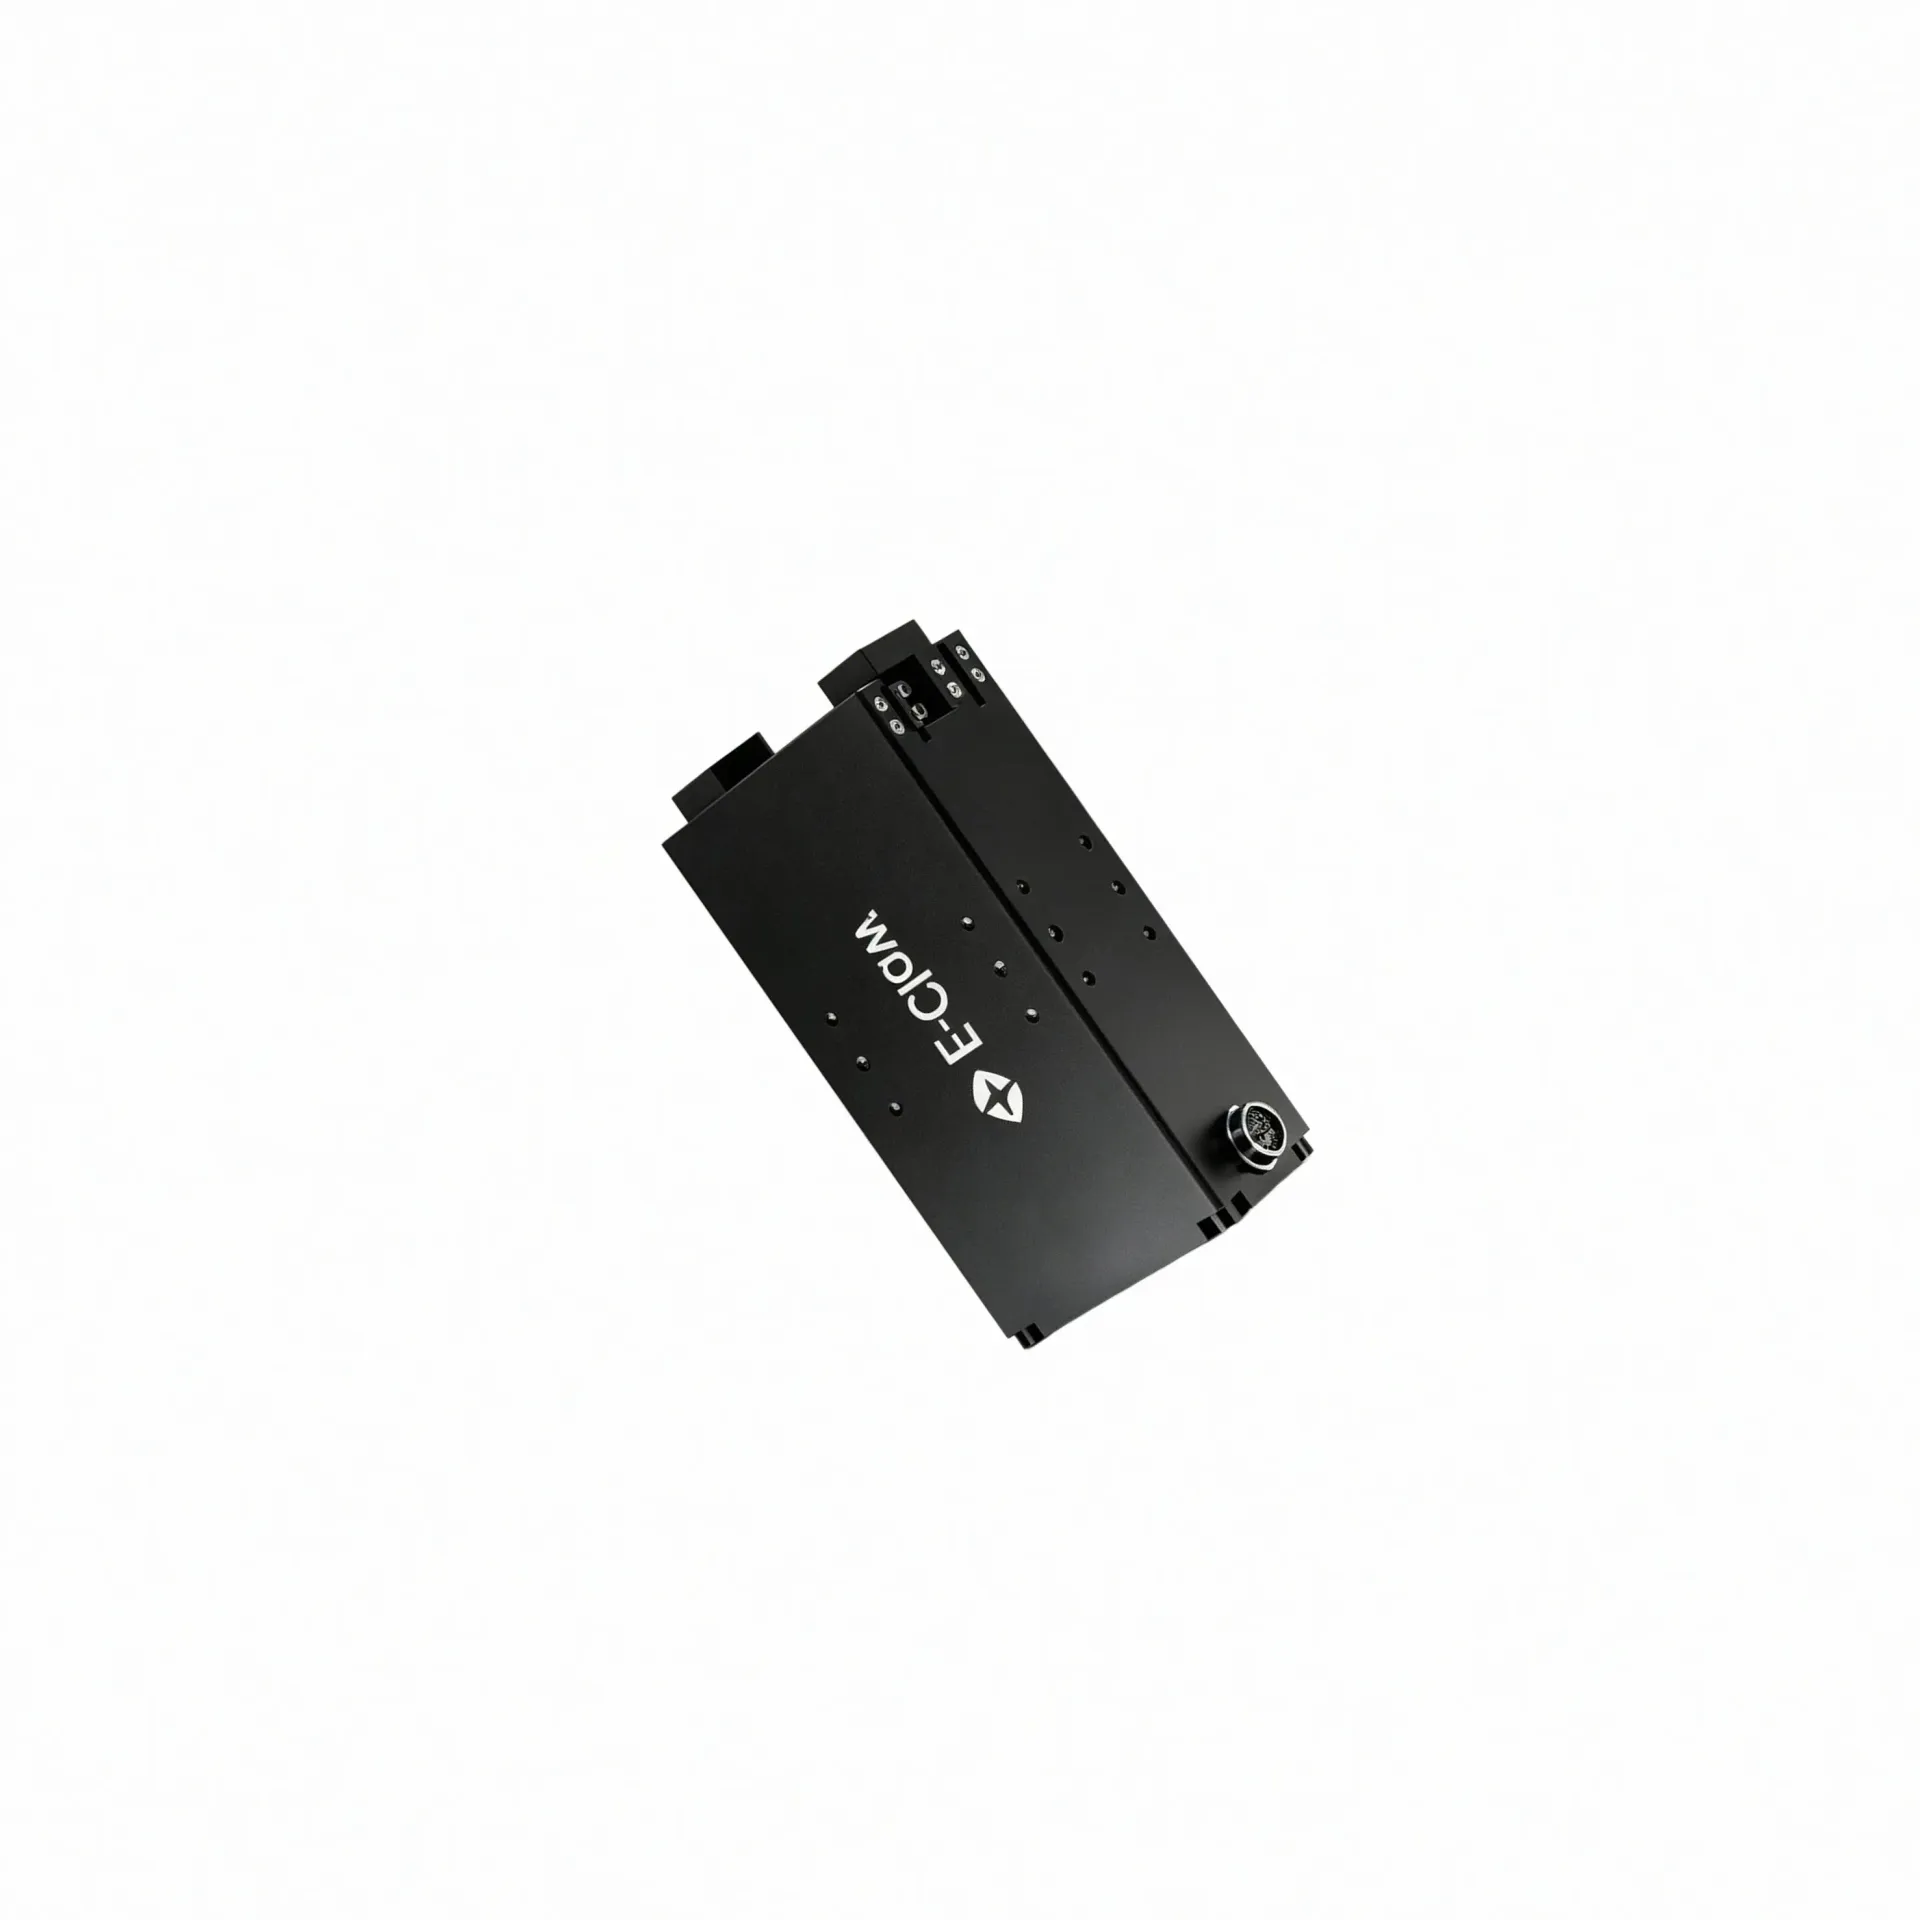
重载电动夹爪选型参考:高承载与末端执行方案适配要点
末端执行器的选型,常常不是「选一个最好的」,而是「选一个最合适的」。高承载场景里,夹爪要面对的不仅是重量,还有冲击载荷、保持稳定性和长期可靠性——这些变量在轻载场景里几乎不用考虑,但在电芯模组转运、汽车零部件装配这类环节,漏掉任何一个都可能让整条产线停下来。
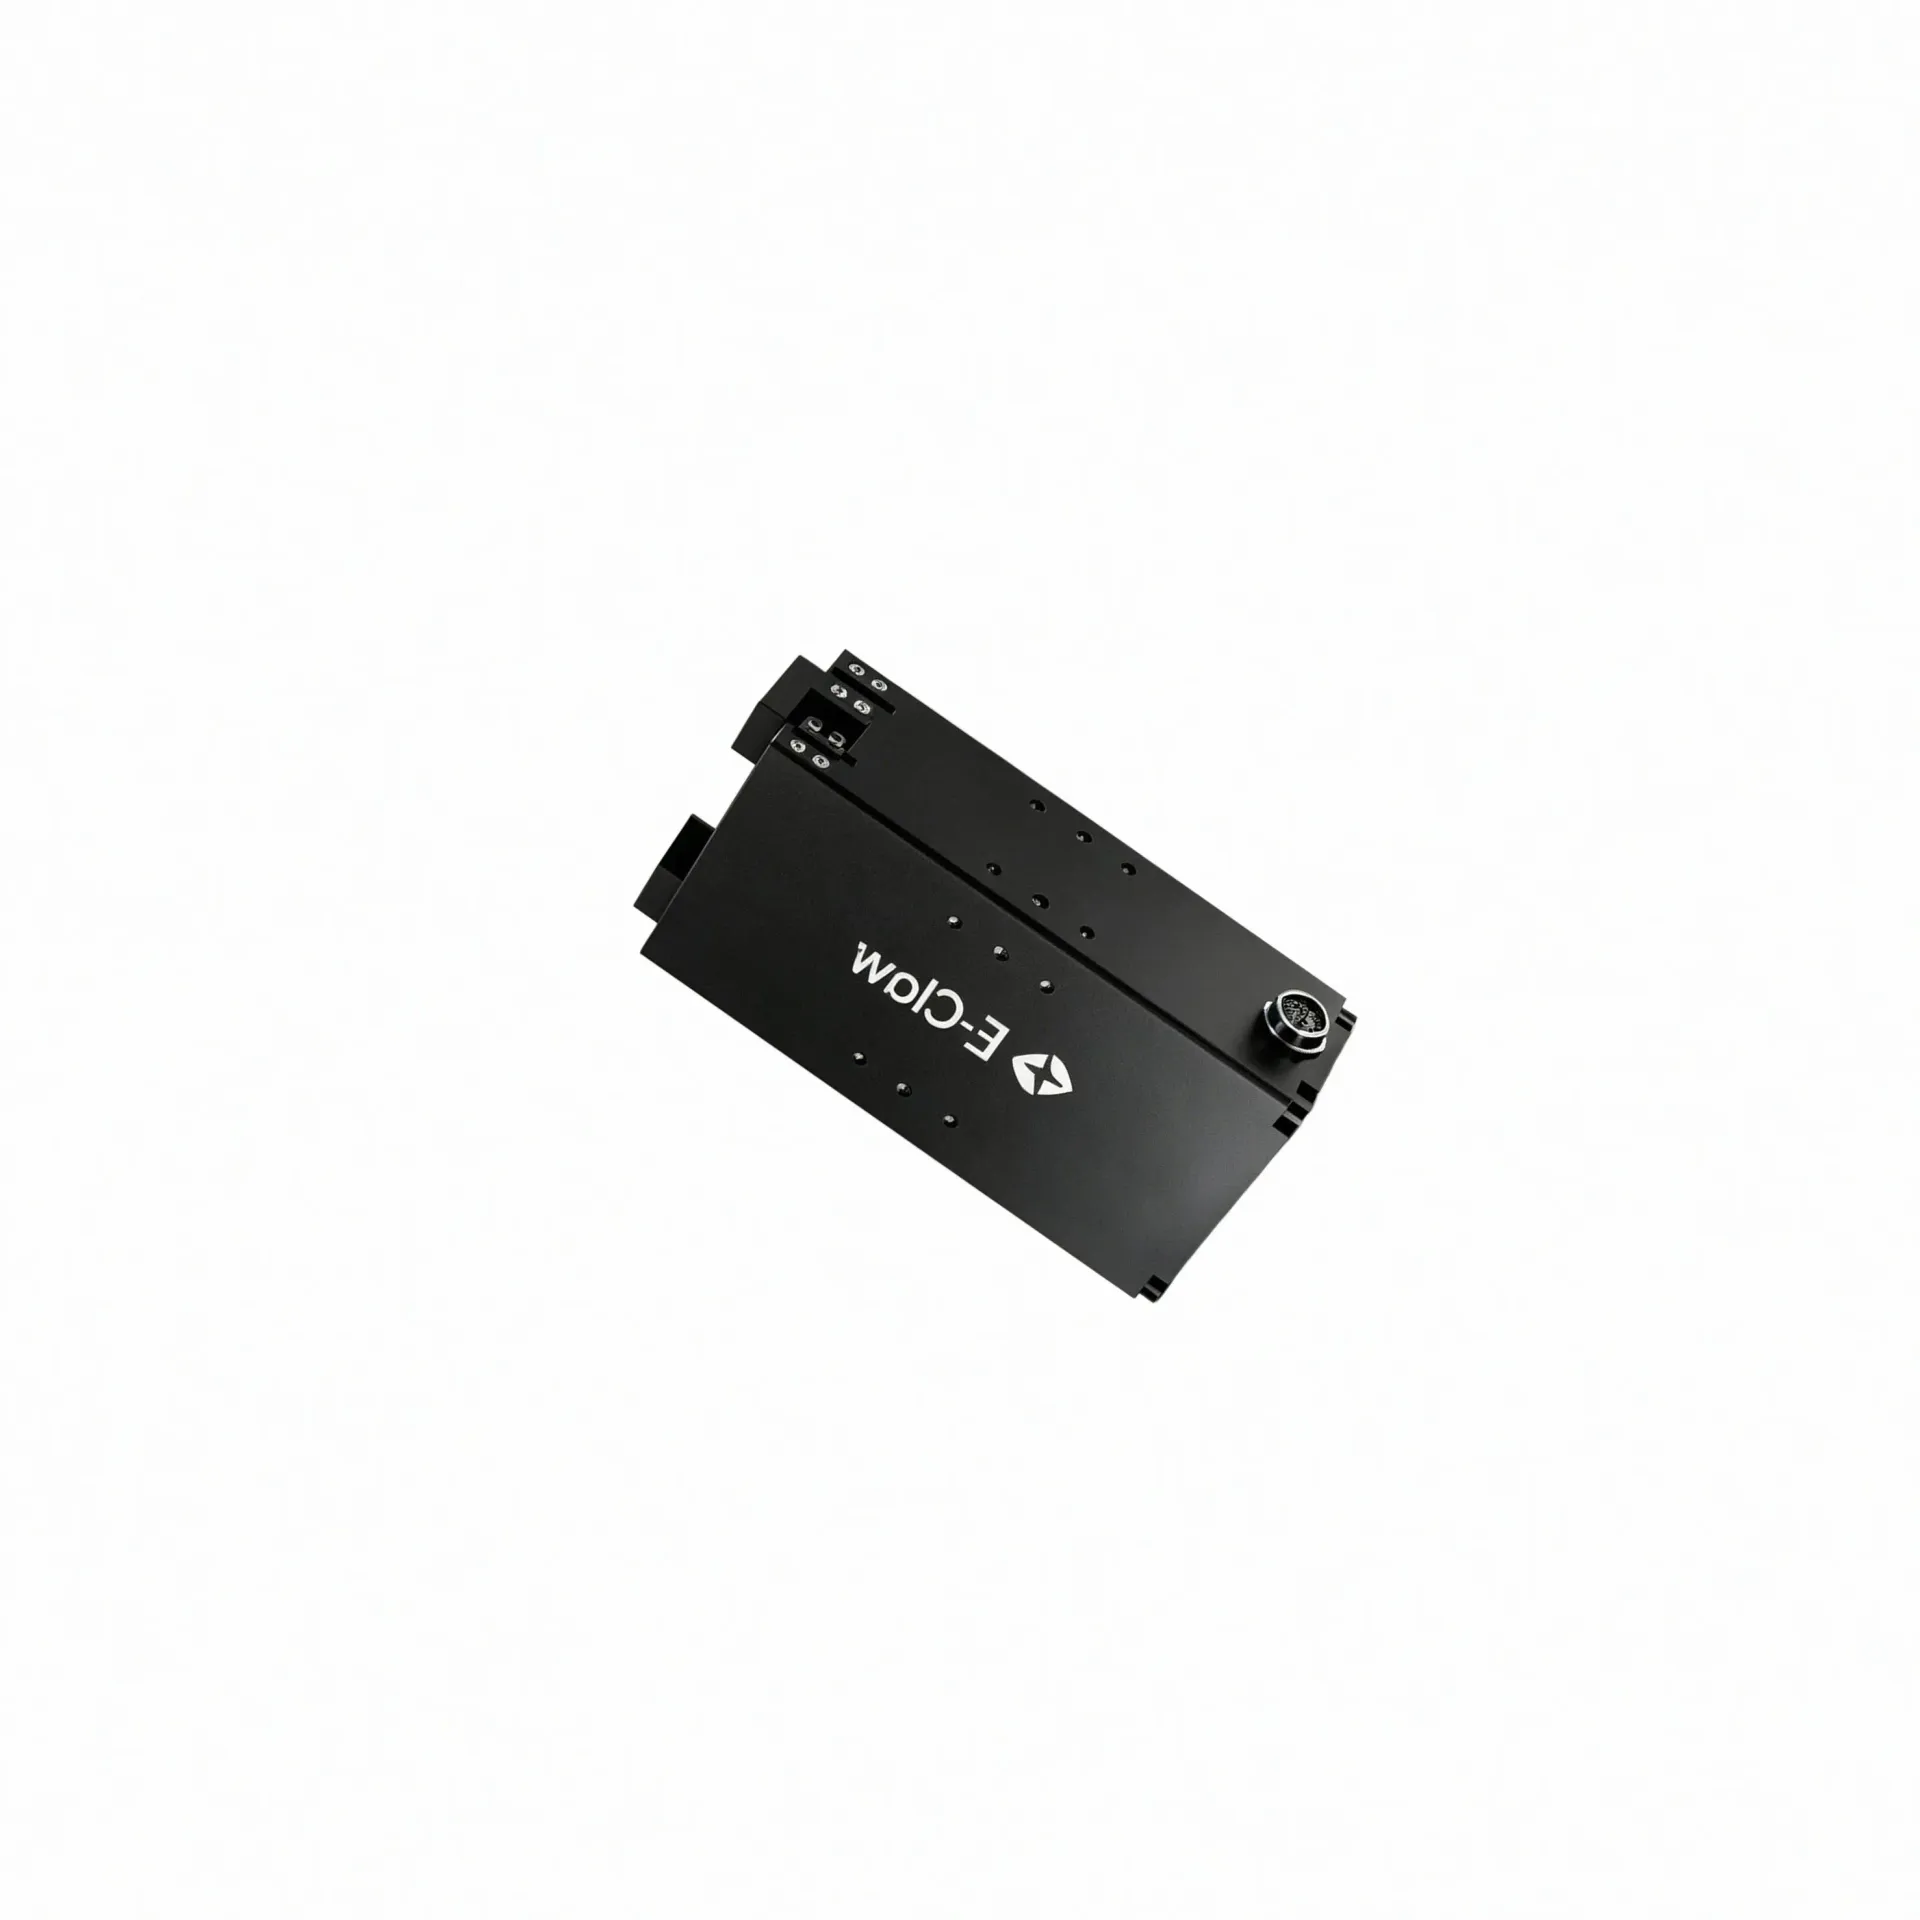
重载电动夹爪选型参考:驱动方式与承载需求评估
在自动化产线升级与机器人集成项目中,末端执行器的选型往往直接影响整机的运行稳定性与调试周期。当工程师面对具体项目需求时,通常会先问两个问题:夹爪的驱动方式是否适配现有控制系统,以及夹爪的承载能力能否满足目标工件的质量与尺寸范围。对于重载电动夹爪这类部件而言,这两个维度并非孤立存在——驱动方式决定了响应速度与控制精度,承载需求则约束了结构强度与传动形式的选择。只有在前期将这两项条件梳理清楚,后续的结
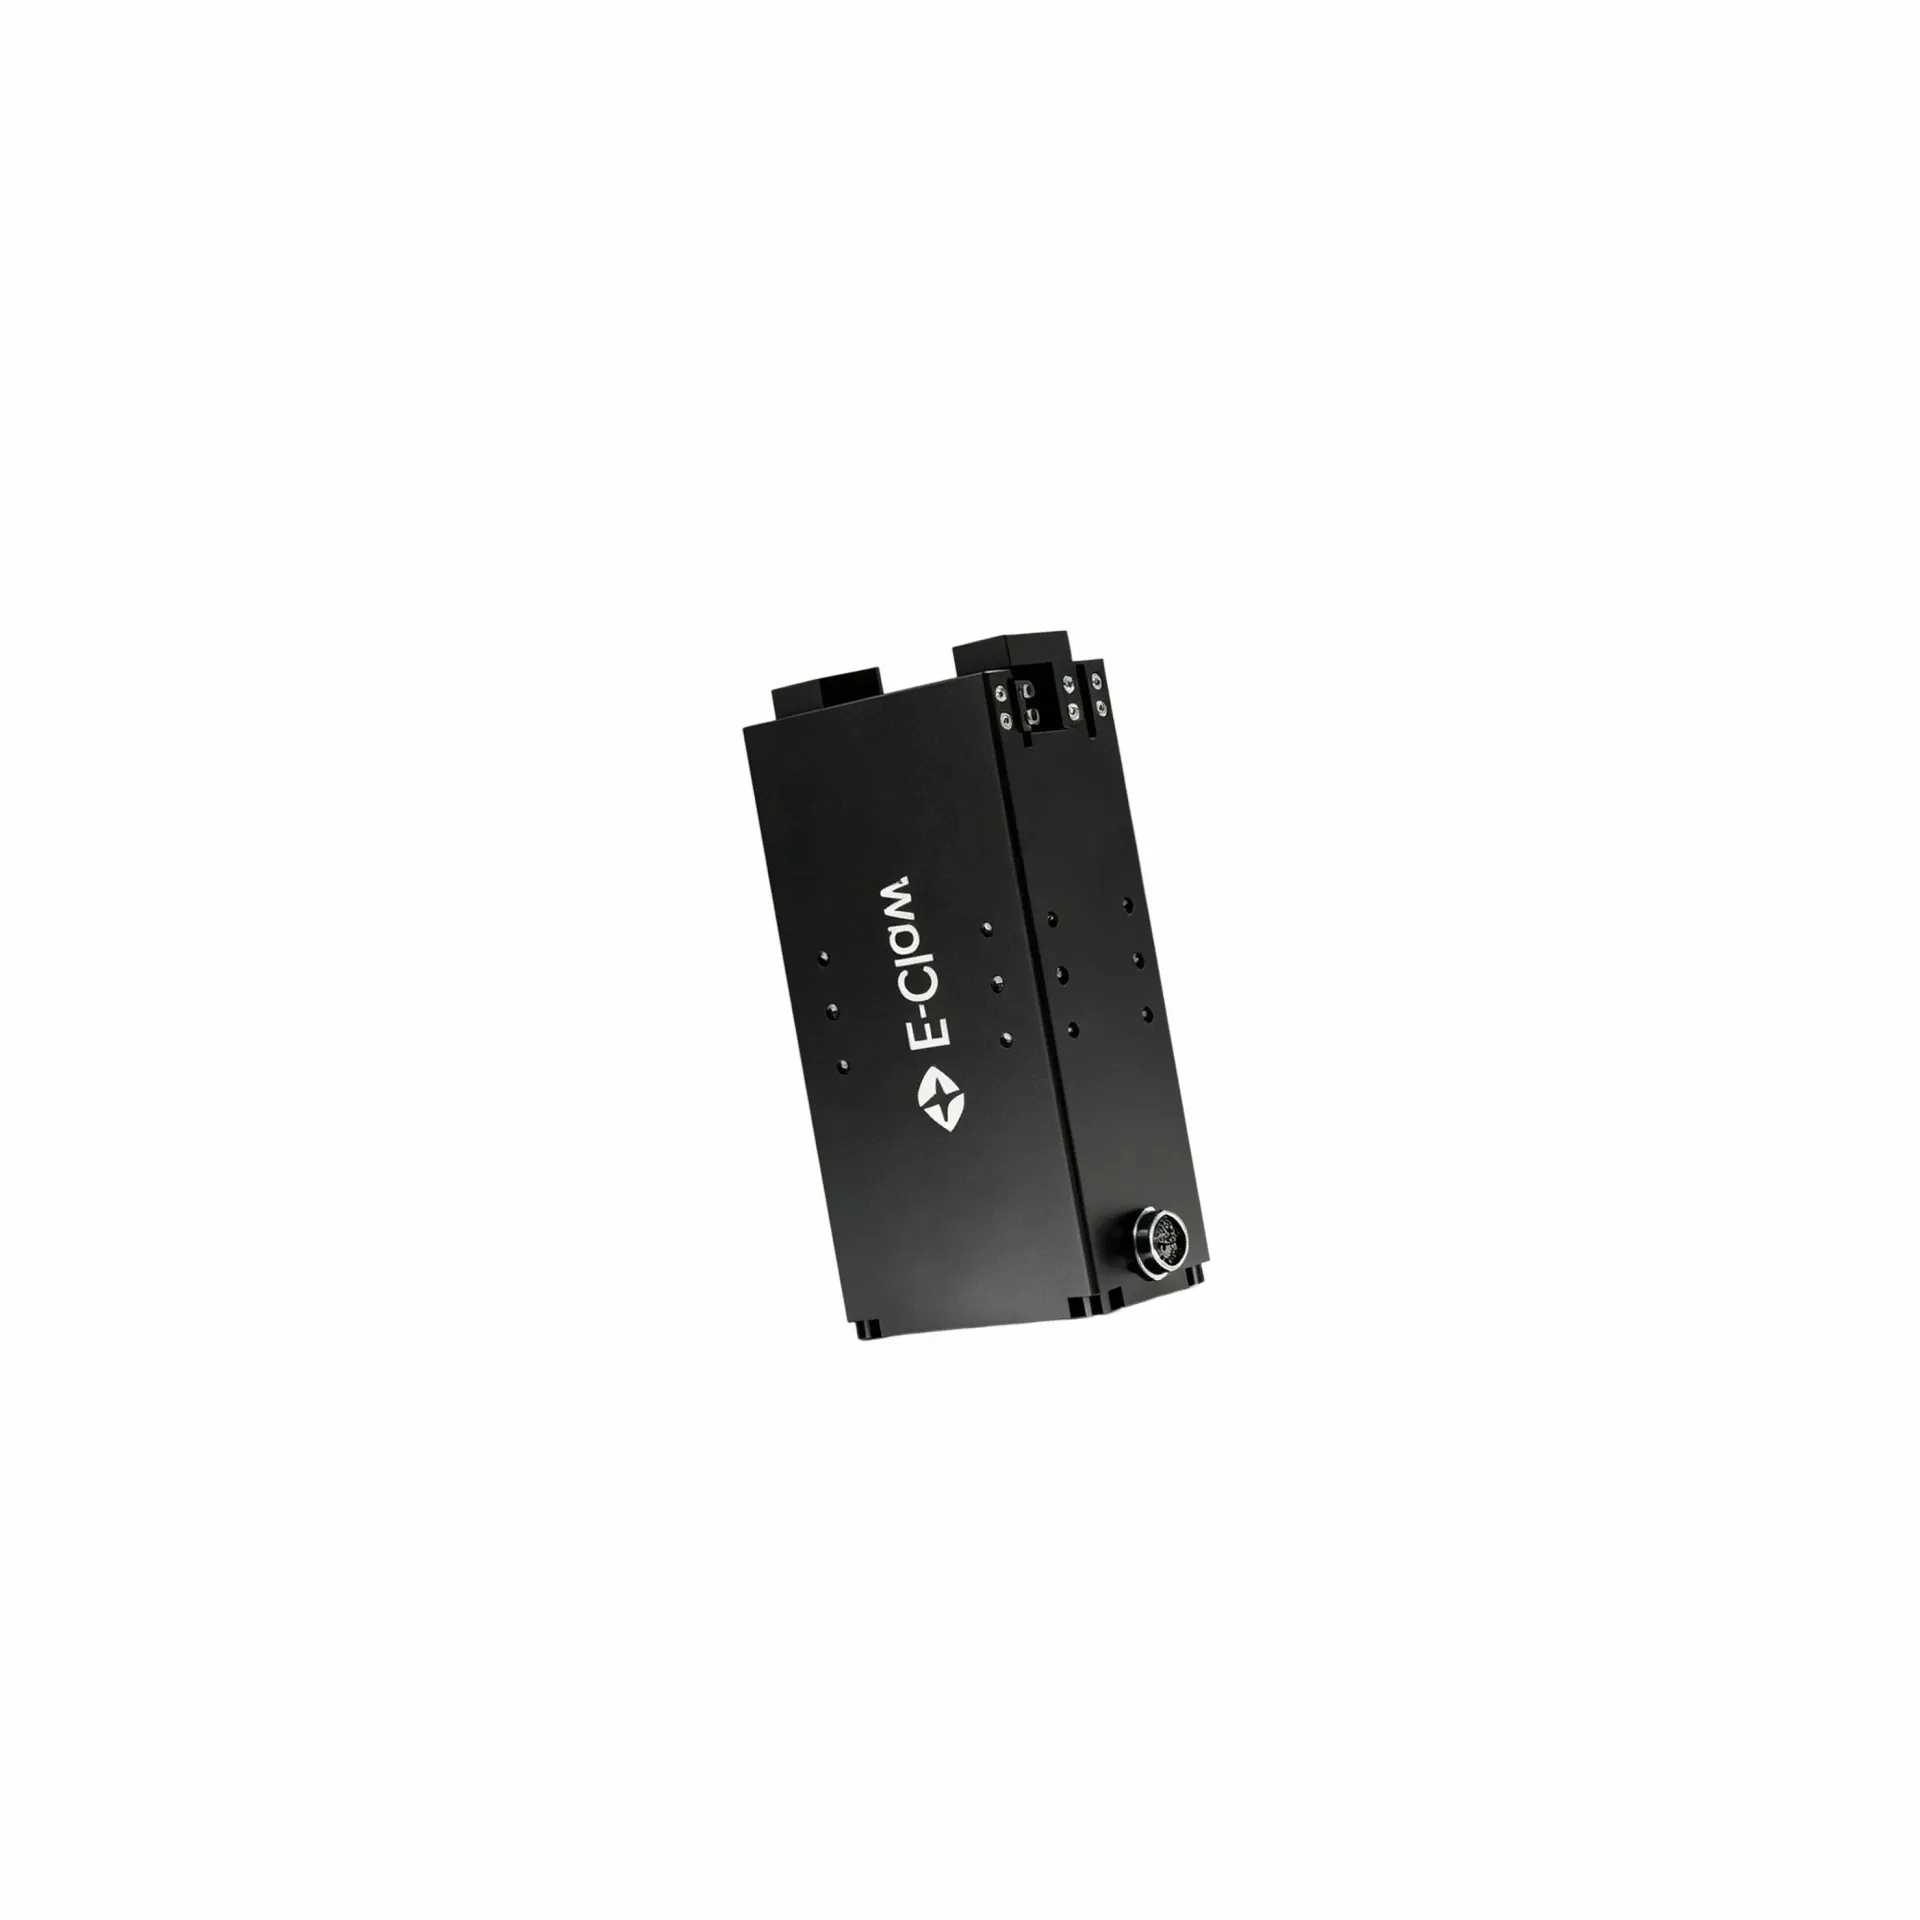
重载电动夹爪选型参考:驱动方式、结构与承载特性评估
评估一家电动夹爪供应方,结构工程师和采购负责人通常会先碰到一个实际问题:机型换代或者新项目启动时,末端执行器是选气动还是电动,内部讨论了一圈,最后还是得回到「哪家的电动夹爪能真正满足我们现场的节拍和夹持力要求」这个基本问题。