重载电动夹爪选型参考:驱动方式、承载适配与控制方式选型思路
部件装到设备上之后,最容易出问题的环节往往不在选型,而在集成衔接。电动夹爪作为机器人末端的关键执行部件,其安装固定方式、出线走向、承载边界与控制协议的对接质量,直接决定了整机调试周期与运行稳定性。重载款夹爪因需应对更大质量的工件抓取,对上述环节的要求尤为突出——夹爪本体与设备结构之间的配合偏差、线束布局的合理性、以及与机器人控制系统的协议匹配,往往在设备联调阶段才会充分暴露。研发与采购团队如果在选
重载电动夹爪选型参考:重载款结构形式与末端执行适配怎么了解
在自动化产线的重载搬运与装配环节中,末端执行器的选型直接影响设备整体的节拍上限与运行稳定性。当抓取对象从轻量的电子元器件转变为电芯、电池模组或大型汽车零部件时,夹爪需要输出的夹持力随之上升数倍,同时仍要兼顾位置重复精度与响应速度。如何在有限的末端安装空间内实现大夹持力输出,并确保夹持过程的可靠性与可重复性,成为研发团队在选型阶段需要系统梳理的核心问题。重载电动夹爪作为替代传统气动方案的高集成度执行
重载电动夹爪选型参考:结构设计、力控能力与集成方式梳理
部件装到设备上之后,最容易出问题的环节往往不在设计阶段,而在集成与调试阶段。电动夹爪作为机器人末端的关键执行机构,其结构形态、力控能力与控制对接方式直接影响整机能否按预期跑通。尤其在重载抓取场景下,指尖承载能力、断电安全保持以及与机器人控制系统的通讯兼容性,每一项都需要在选型阶段逐一确认,而非留到现场再想办法弥补。重载电动夹爪的选型参考,需要从结构设计、力控能力与集成方式三个维度同步展开,帮助结构
重载电动夹爪选型参考:承载需求与集成方式评估要点
同样是末端执行器,装到不同设备上表现差异很大。同一个夹爪,在这台设备上夹得稳、节拍快,在另一台设备上却频繁报错或根本装不进去。问题往往不在于夹爪本身性能不够,而在于它的结构形态、传动形式和安装方式是否真正适配了这个工位的需求。
重载电动夹爪选型参考:承载需求与结构设计多维梳理
同样是电动夹爪,有的装在协作机器人末端高速抓取电子小件,有的装在新能源电芯生产线上搬运几十公斤的电池模组。动作都是开合,但背后要解决的问题完全不是一回事——夹持力够不够、行程够不够、安装空间留给夹爪的截面是多少、配的机器人是六轴还是四轴,这些条件组合起来,决定了最终该选哪一种结构形态的夹爪。
重载电动夹爪选型参考:承载需求、安装空间与集成方式了解
在自动化产线的末端执行方案选型中,电动夹爪的承载能力与安装适配性往往是研发团队最先面对的决策节点。当抓取对象从轻薄的小件变为重载的电池模组或大型结构件时,夹爪的结构形态、自重、输出接口与机器人末端的匹配方式,都直接影响整机的部署可行性。对于正在评估重载电动夹爪的设备工程师与采购负责人而言,理清承载需求、安装空间约束与系统集成方式这三个维度的优先级,是推进选型沟通的前提条件。
重载电动夹爪选型参考:承载需求、安装空间与控制方式了解要点
同样是选夹爪,为什么有的项目换型三天搞定,有的拖了两周还在返工?答案往往不在夹爪本身的参数表里,而是藏在「这台夹爪装在什么位置」「实际可用截面剩多少」「控制信号能不能直接对接」这几个看似基础却容易被跳过的问题里。尤其是重载款,涉及电芯模组、精密壳体这类单件价值高的工件,夹持力够不够、会不会掉件、断电了怎么办,这些判断做对了,后续调试周期才能真正压缩。
重载电动夹爪选型参考:承载需求、安装方式与集成要点
选重载电动夹爪的时候,工程师最常遇到的问题不是"有没有",而是"能不能用"。同样标注重载的夹爪,装到设备上之后发现行程不够、夹持力不够、安装孔位对不上、总线协议不兼容——这些问题在选型阶段花十分钟确认清楚,比上线之后返工省事得多。重载电动夹爪不像通用气爪那样有大量现成的选型模板,每个厂家的结构形态、输出接口、控制方式都不太一样,研发团队在前期沟通时需要一套系统化的确认逻辑。
重载电动夹爪选型参考:承载需求、安装方式与控制方式解析
末端执行器装到自动化设备上之后,最容易出问题的环节往往不在选型阶段的参数对比,而在「装上去」和「接得上」这两个节点上。结构工程师在设计阶段已预留了安装空间,但实际装配时发现出线方向与线束走向冲突,或者采购确认了夹持力参数,到联调阶段才发现夹爪的控制协议与机器人不匹配——这类问题在重载电动夹爪的应用中尤为突出。重载电动夹爪需要输出的夹持力较大,同时安装在机器人末端或自动化平台时对空间和重心分布也有严
重载电动夹爪选型参考:承载能力与集成方式多维梳理
部件装到设备上之后,最容易出问题的环节,往往不在选型阶段,而在集成阶段。工程师花了不少时间对比参数,结果到了装配现场发现线束走不通、夹爪手指跟治具打架、抱闸接线和原来气缸的布局完全不同。类似的问题在重载电动夹爪的导入过程中相当常见,尤其是当设备空间紧凑或者要替代原来的气动夹爪时,细节上的差异会比参数表上的数字更容易带来麻烦。
重载电动夹爪选型参考:承载能力与控制方式选型要点
不同行业对末端执行器的关注重点存在显著差异,这种差异并非简单的规格高低之分,而是由各自的生产场景、工艺要求与集成边界共同决定的。人形机器人研发团队关心的是末端抓取机构能否在极为有限的内部空间中实现拟人化动作,同时保持足够的响应速度与力控精度;半导体设备工程师关注的焦点则落在执行器的位移重复精度与动作一致性上,因为这直接关系到晶圆搬运与贴装环节的良率表现;医疗装备开发者对结构紧凑性与动作可控性的要求
重载电动夹爪选型参考:承载能力、末端空间与控制方式解读
研发团队在筛选机器人末端执行器时,面对的往往不是参数表不够多,而是拿到一份参数表之后,不知道哪些是真问题、哪些是选型陷阱。重载电动夹爪作为自动化产线上承担抓取、搬运与装配任务的关键部件,其选型评估的核心逻辑其实只有两条——第一条是「能不能用」,看的是承载能力是否匹配工件重量与作业节拍;第二条是「能不能装进去」,看的是末端空间是否容纳得下这款夹爪的截面尺寸与出线方式。这两个判断维度直接决定了后续的控
重载电动夹爪选型参考:承载能力、控制方式与集成方式评估
同样是电动夹爪,装到不同设备上表现出来的承载能力与控制适配性往往差异明显。这一差异并不完全取决于夹爪本身的规格参数,更根本的原因在于结构形态与设备安装条件的匹配程度。当设备工程师面对重载搬运场景时,需要先确认夹爪在目标安装位置上能否提供足够的夹持力保持能力;再进一步评估夹爪与机器人或PLC控制系统的协议对接是否顺畅;最后还要判断其物理接口与整机装配架构的集成方式是否匹配。这三个维度的判断质量,直接
重载电动夹爪选型参考:承载能力、安装方式与集成程度多维解读
选型重载电动夹爪时,研发与采购团队面临的问题往往不是"有没有",而是"哪一家更合适"。评估一家电动夹爪供应方,先看什么?技术对接的专业度与响应方式决定了沟通效率,样品验证支持决定了能否快速验证可行性,结构与接口的可定制程度决定了集成门槛,供应与批次稳定性决定了量产节奏,售后与技术支持机制决定了长期运维成本。这五个维度并非各自独立,而是层层递进——前期沟通不专业,后续样品阶段就会反复返工;样品没问题
重载电动夹爪选型参考:安装方式与供应配合常见问题梳理
同样是给机器人末端配一个夹爪,有人用起来节拍稳、换型快,有人却频繁报错、反复调参。问题往往不是夹爪本身不行,而是选型阶段没把安装方式、控制对接和后续配合这几件事理清楚。重载电动夹爪作为工业自动化里替代传统气动夹爪的主流方案这几年普及很快,但工程师在前期选型时还是容易在一些细节上卡壳——比如重载款和轻薄款到底怎么区分、多大的夹持力才够用、断电抱闸要不要选、配什么总线才适配手里的机器人。
重载电动夹爪选型参考:从末端执行到供应配合沟通清单
在实际项目中,评估一家重载电动夹爪供应方,研发团队最先面对的问题往往不是“这个夹爪精度够不够”,而是“这家厂商能不能在有限的沟通周期里把需求对接清楚、样品能不能按时到、批量交付稳不稳”。这类问题看似简单,但真正在产线上经历过设备集成调试的人都知道,夹爪的结构适配与供应配合往往是项目能否顺利落地的关键变量。
重载电动夹爪选型参考:从承载需求到控制方式怎么了解
设备选型时,遇到需要在机器人末端做抓取或夹持的场景,往往会面临一个现实问题:市面上夹爪的规格参数差异很大,到底从哪个维度先入手,才能避免后期返工?尤其在重载场景下,夹爪需要同时满足大夹持力、快速响应、稳定保持和精确力控等多个要求,单纯看某个参数并不足以做出判断。
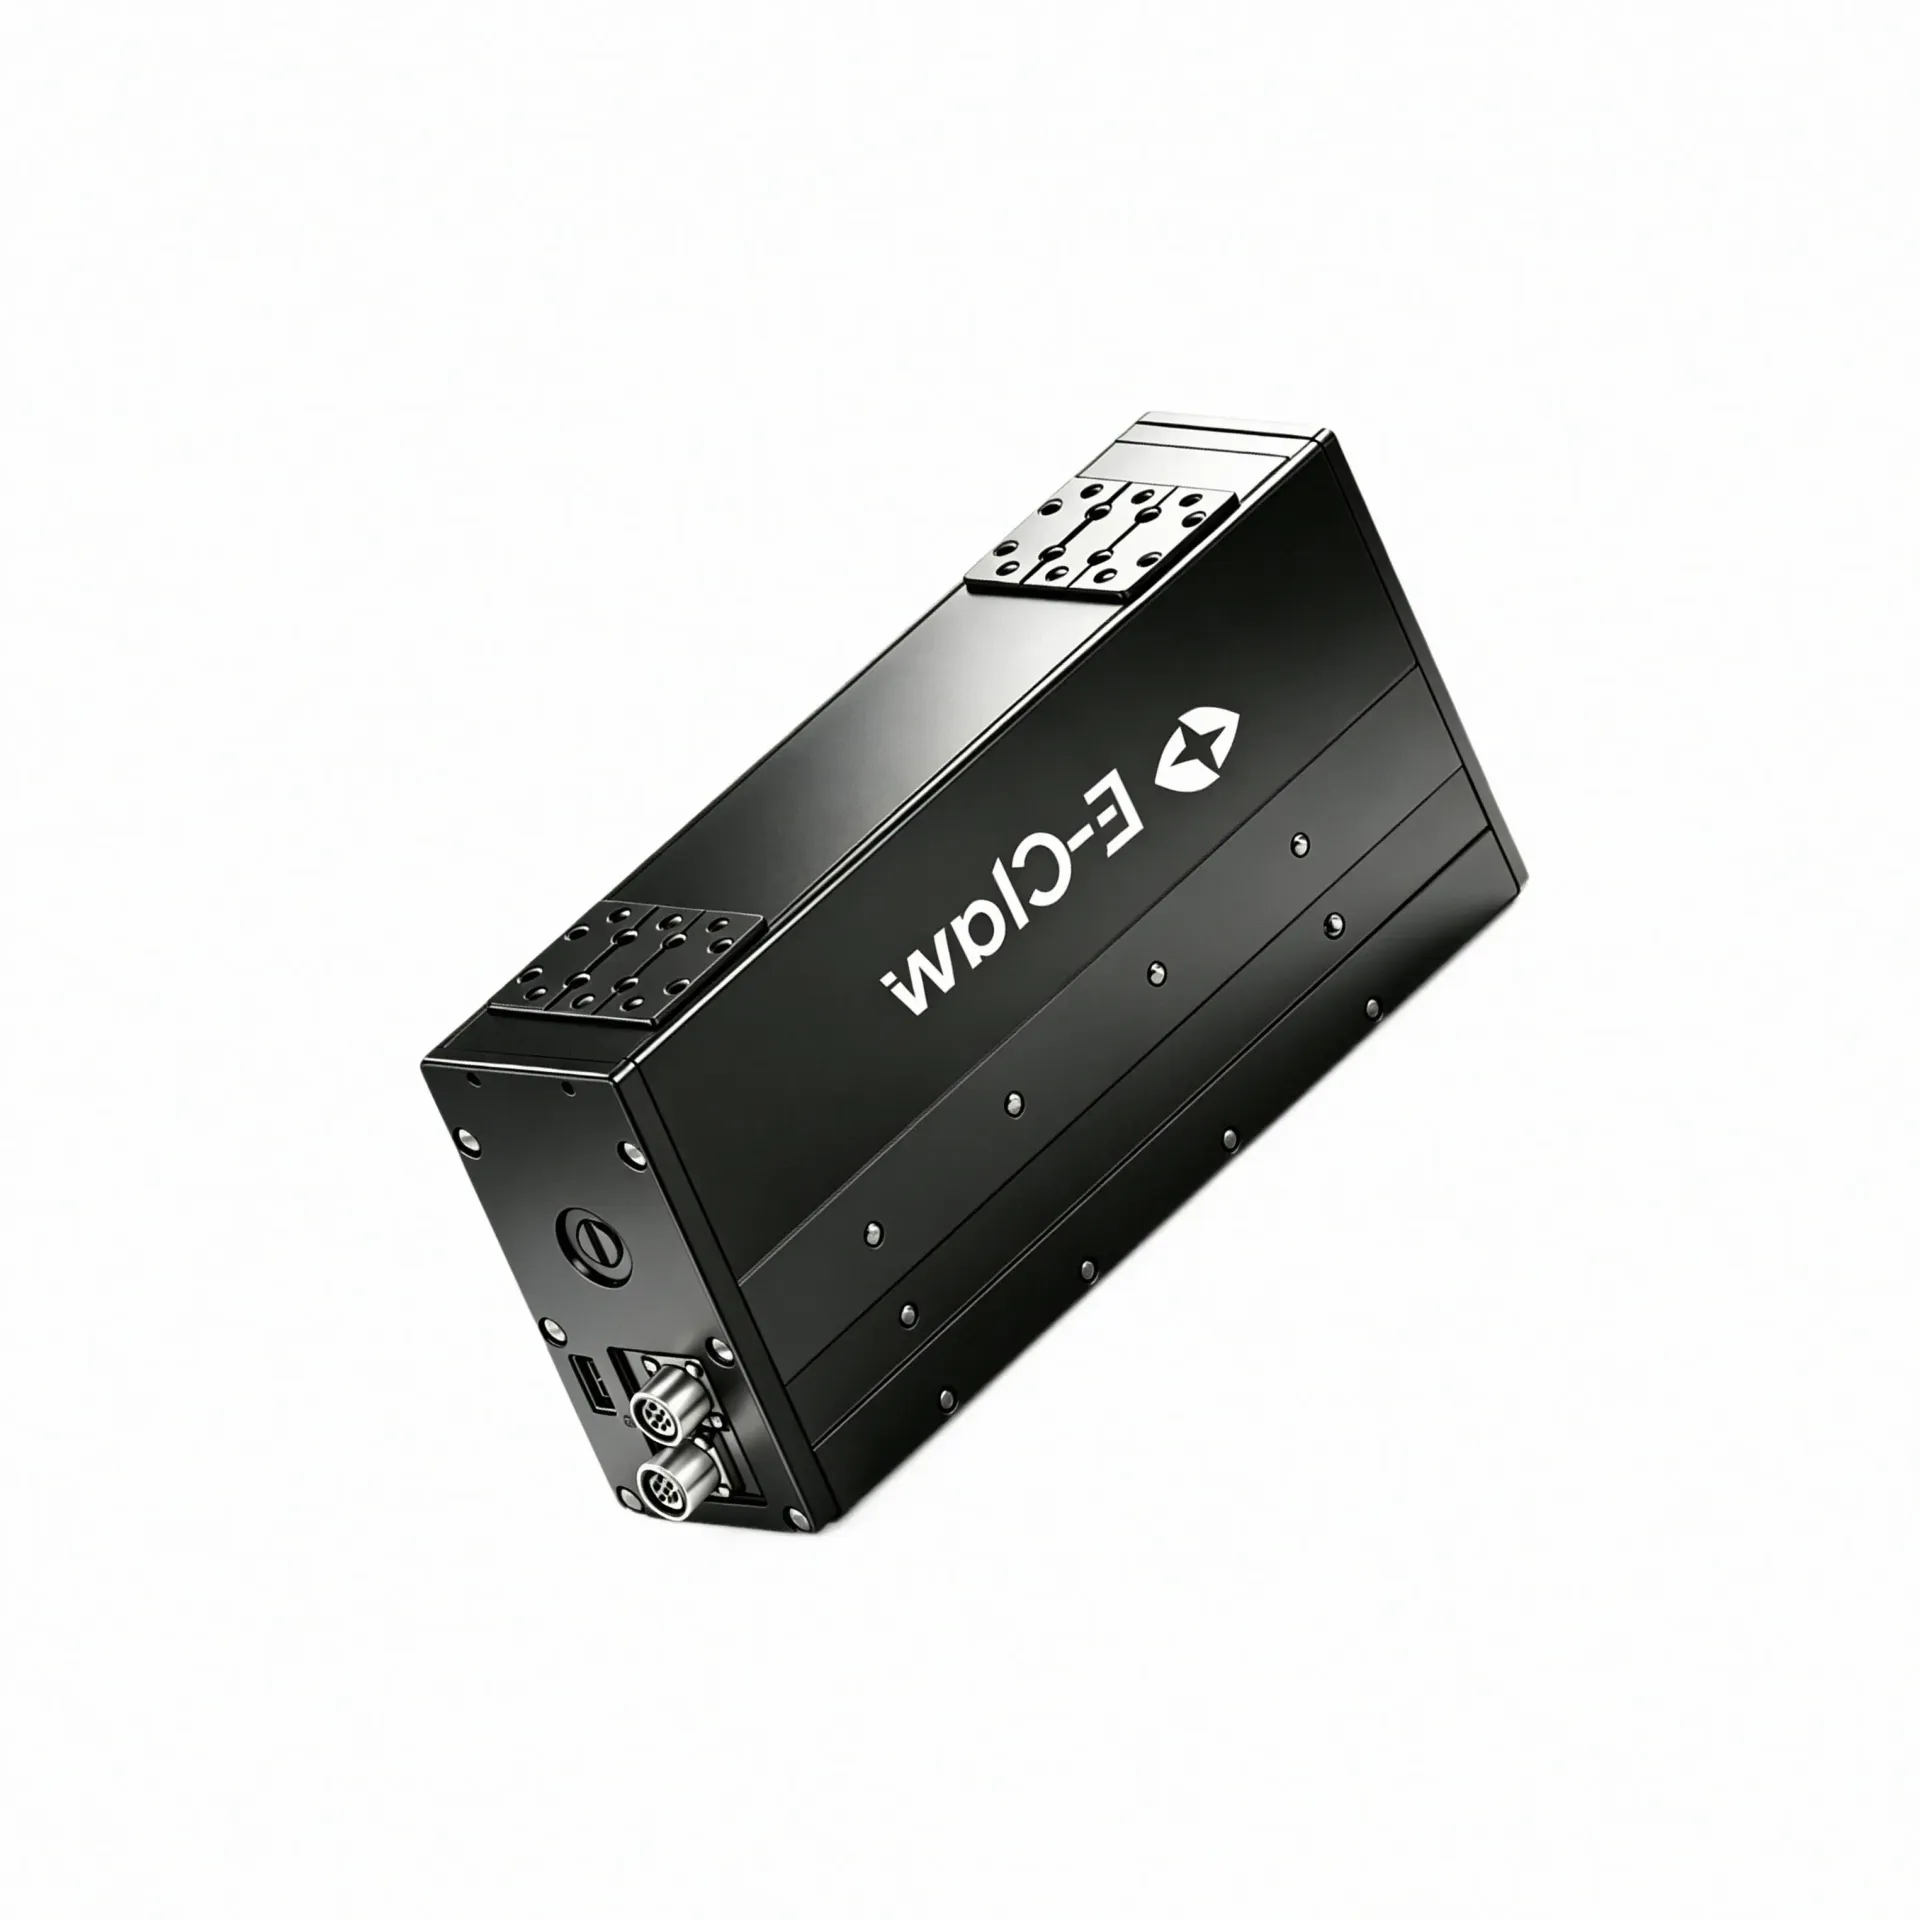
重载电动夹爪选型参考:从承载需求到安装方式怎么了解
设备上装末端执行器,最容易出问题的环节往往不在选型,而在装上去之后。夹爪买回来了,安装孔位对不对、线束怎么走、负载够不够、信号能不能接上,这些问题才是真正卡住研发团队的地方。尤其是重载款夹爪,体积比轻薄款大不少,安装条件也更苛刻,前期想得不全,后期改起来成本不低。
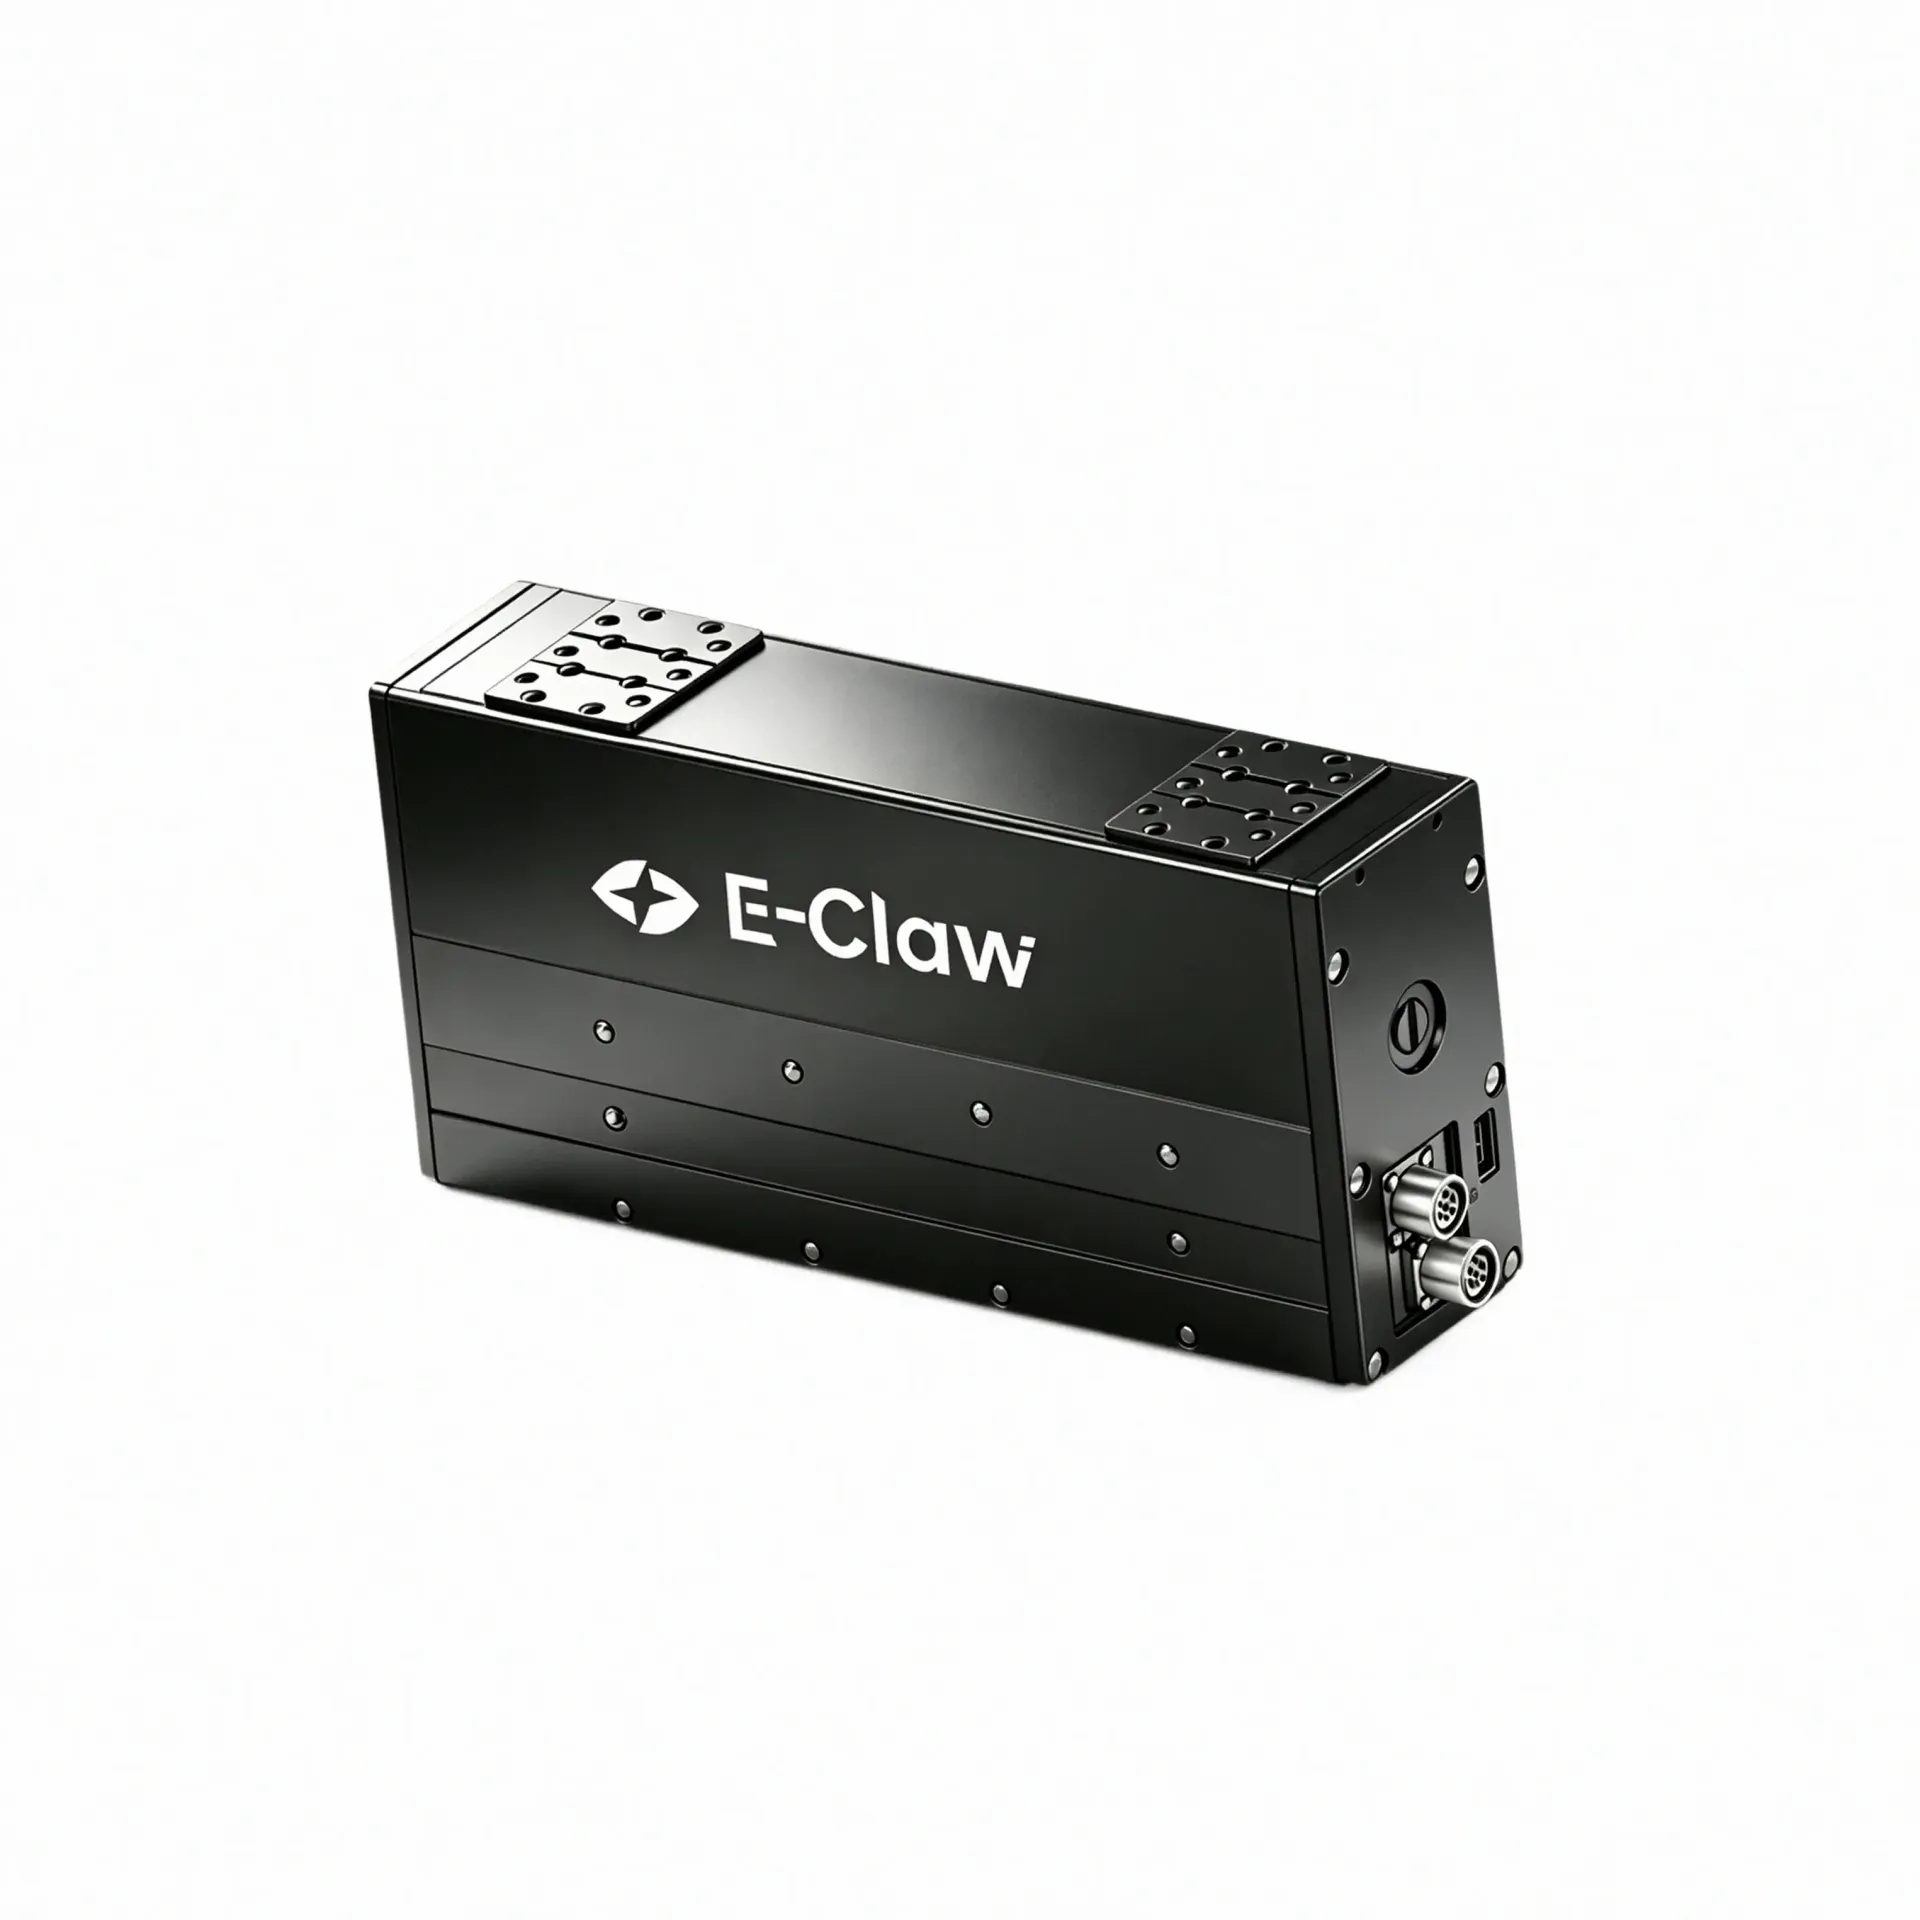
重载电动夹爪适配指南:承载需求与集成方式参考
部件装到设备上之后,最容易出问题的环节,往往不在最初选型时,而在装进去、接上线、跑第一段动作的那一刻——空间够不够、出线整不整齐、信号能不能对上、夹持力够不够用,这些问题在图纸阶段看不清楚,在实际工装上却一个都躲不掉。电动夹爪作为直接接触工件的执行机构,集成过程中的确认节点比多数传动部件更密集:它既要和机器人或PLC通信,又要承受夹取过程中的偏载与冲击,还必须在设备空间允许的范围内完成全部机械与电
重载电动夹爪适配指南:承载需求与安装空间分析
在为自动化设备与机器人系统选配末端执行器时,重载电动夹爪的适配问题往往比表面看起来更为复杂。设备工程师与采购负责人面对的不只是“夹爪能夹多重”的单一指标,而是需要从承载需求、安装空间、控制方式、验证周期与供应配合等多个维度进行综合判断。尤其在新能源电池模组搬运、汽车零部件装配与大型物流分拣等应用场景中,夹爪的结构形态与设备接口是否匹配、夹持力输出是否稳定、批量供货是否可持续,往往决定了项目能否顺利