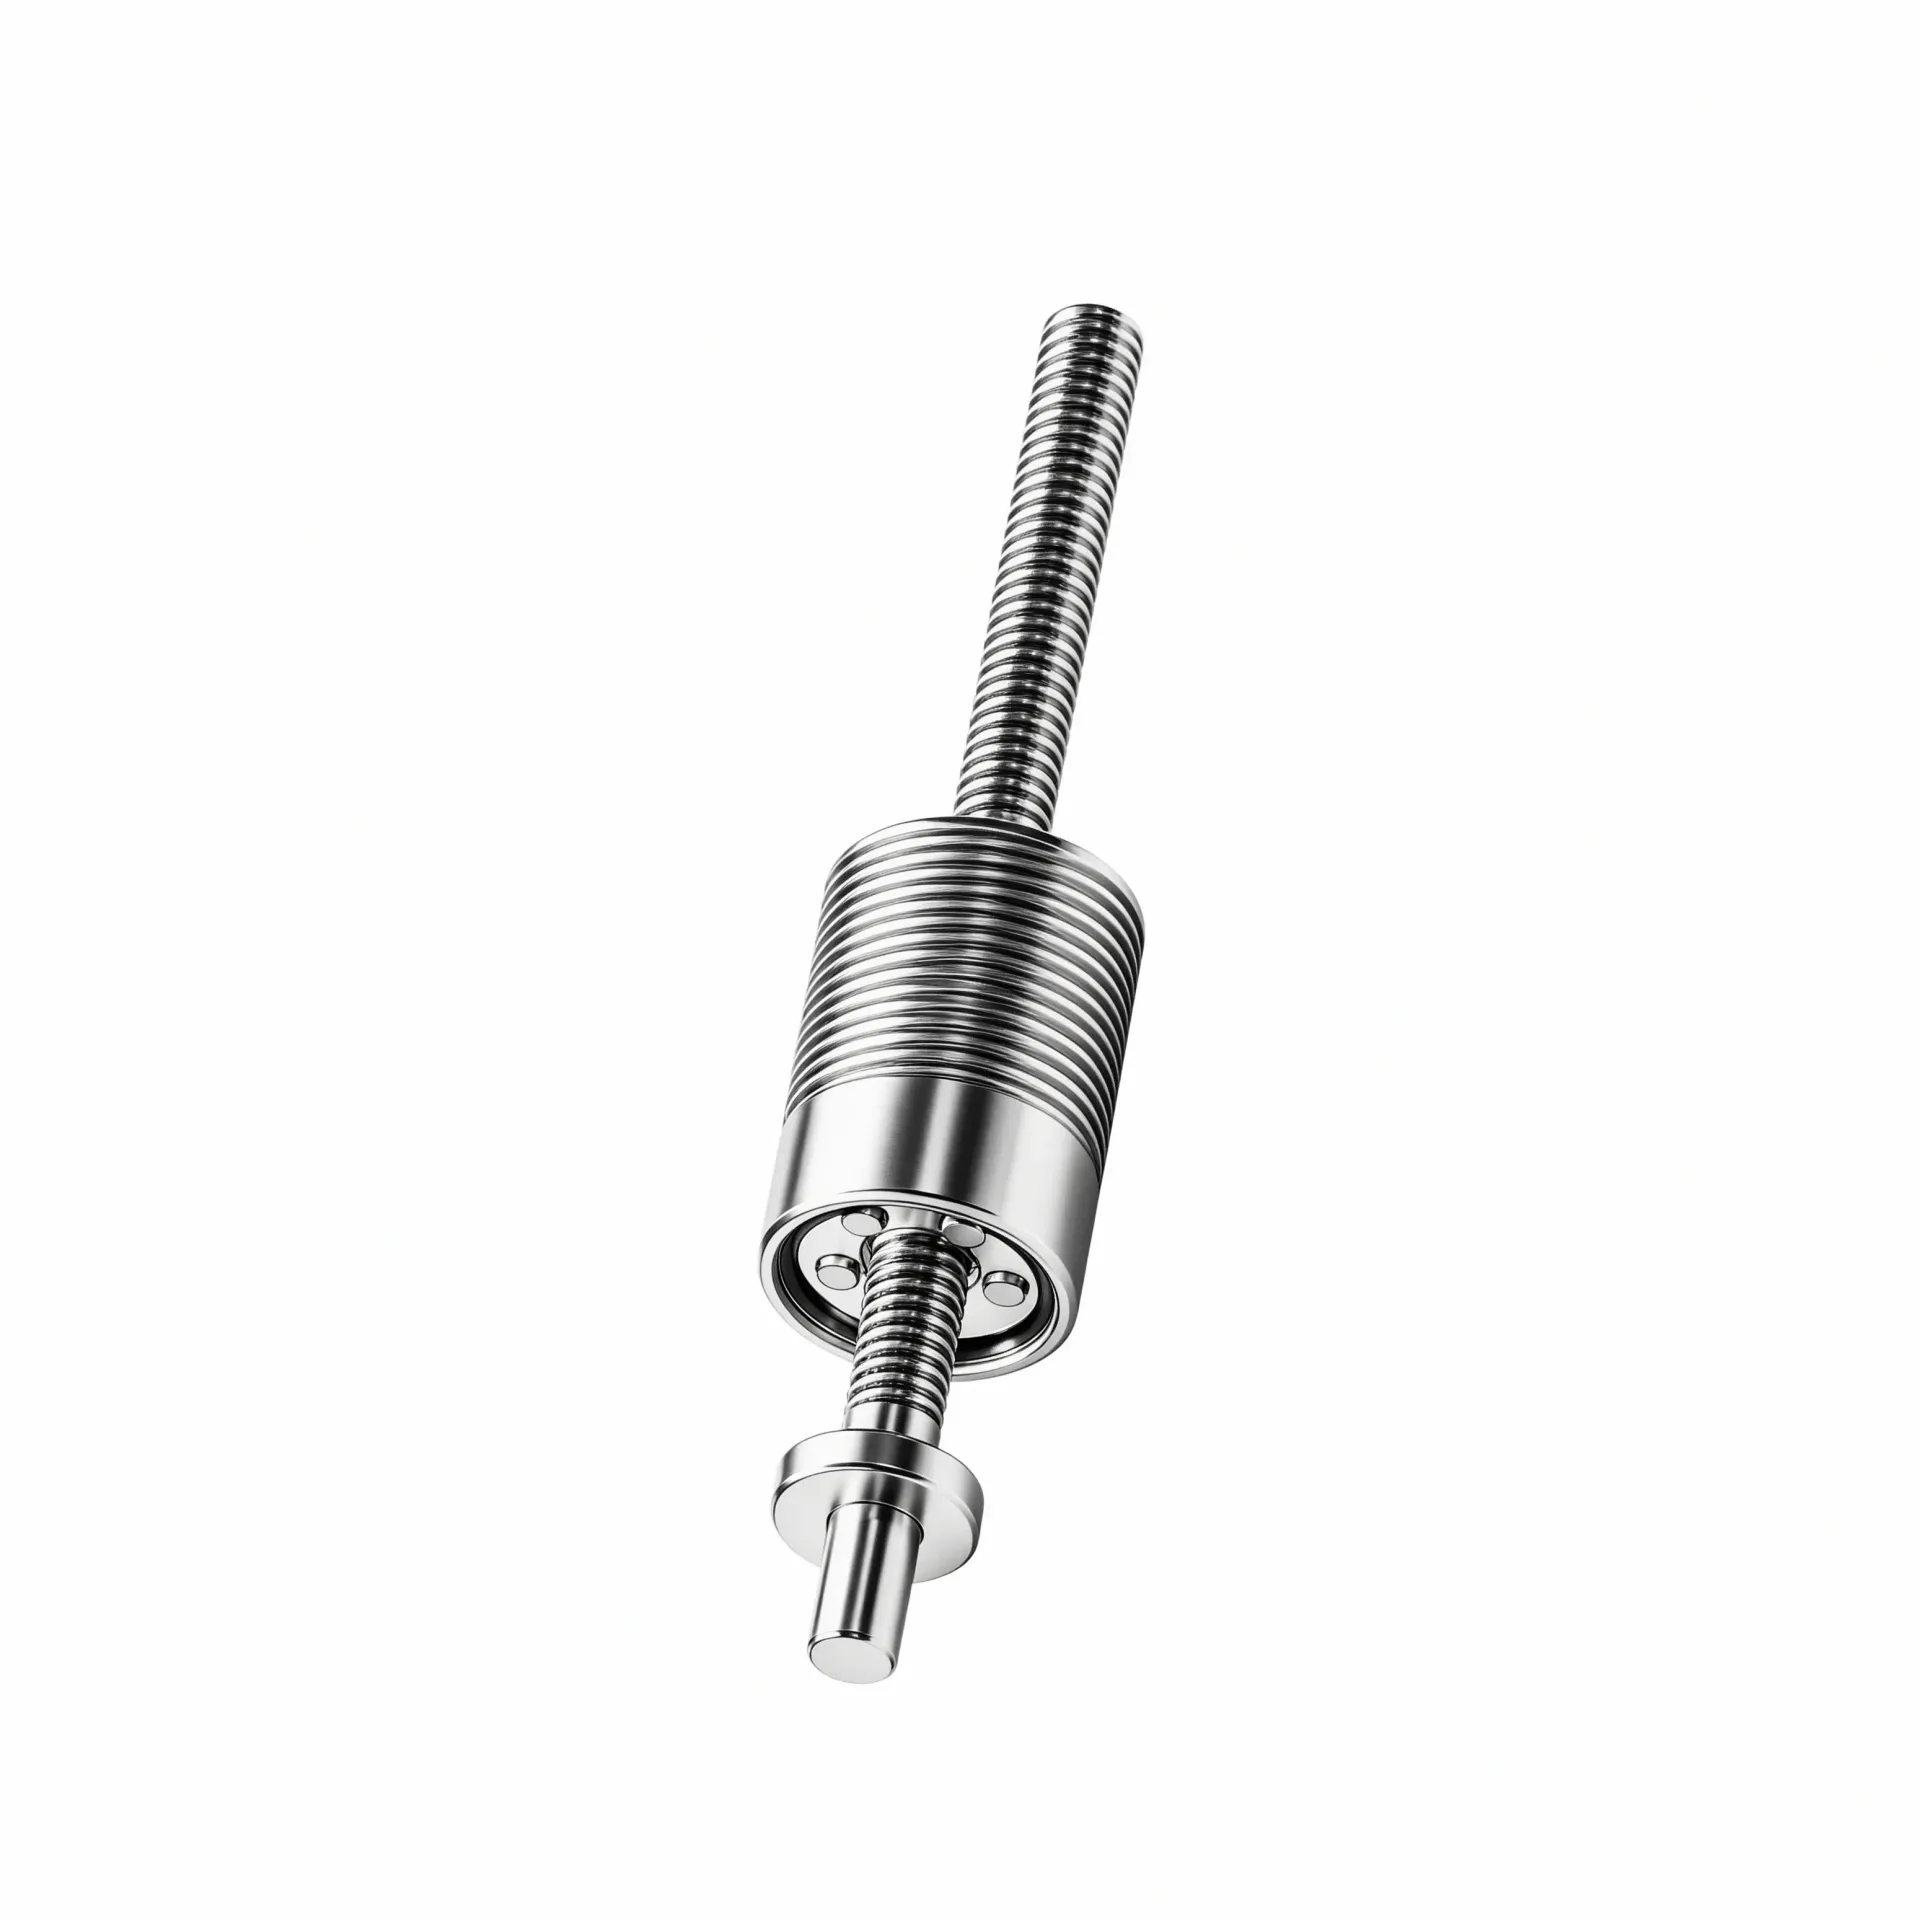
微型滚柱丝杠选型参考:高精度传动、安装方式与选型沟通要点
在人形机器人关节、半导体精密设备与新能源锂电产线上,传动部件的选型往往决定了整机性能的边界。当工程师需要在有限空间内实现微米级定位、承受瞬时冲击载荷并保持长期稳定运行时,传统滚珠丝杠的能力开始显现瓶颈。这个时候,行业开始把目光转向行星滚柱丝杠——一种通过螺纹滚柱与丝杠的线接触啮合来实现更高承载、更高刚性与更长寿命的精密传动方案。
微型滚柱丝杠选型参考:结构形式与安装空间适配分析
选微型滚柱丝杠的时候,工程师最常碰到的第一个问题往往不是参数本身,而是空间约束——现有的安装位能给到多大直径?轴向能留多少余量?出线方向有没有限制?这些物理边界如果不在选型初期梳理清楚,后面调结构、临时改方案的成本远比想象中大。
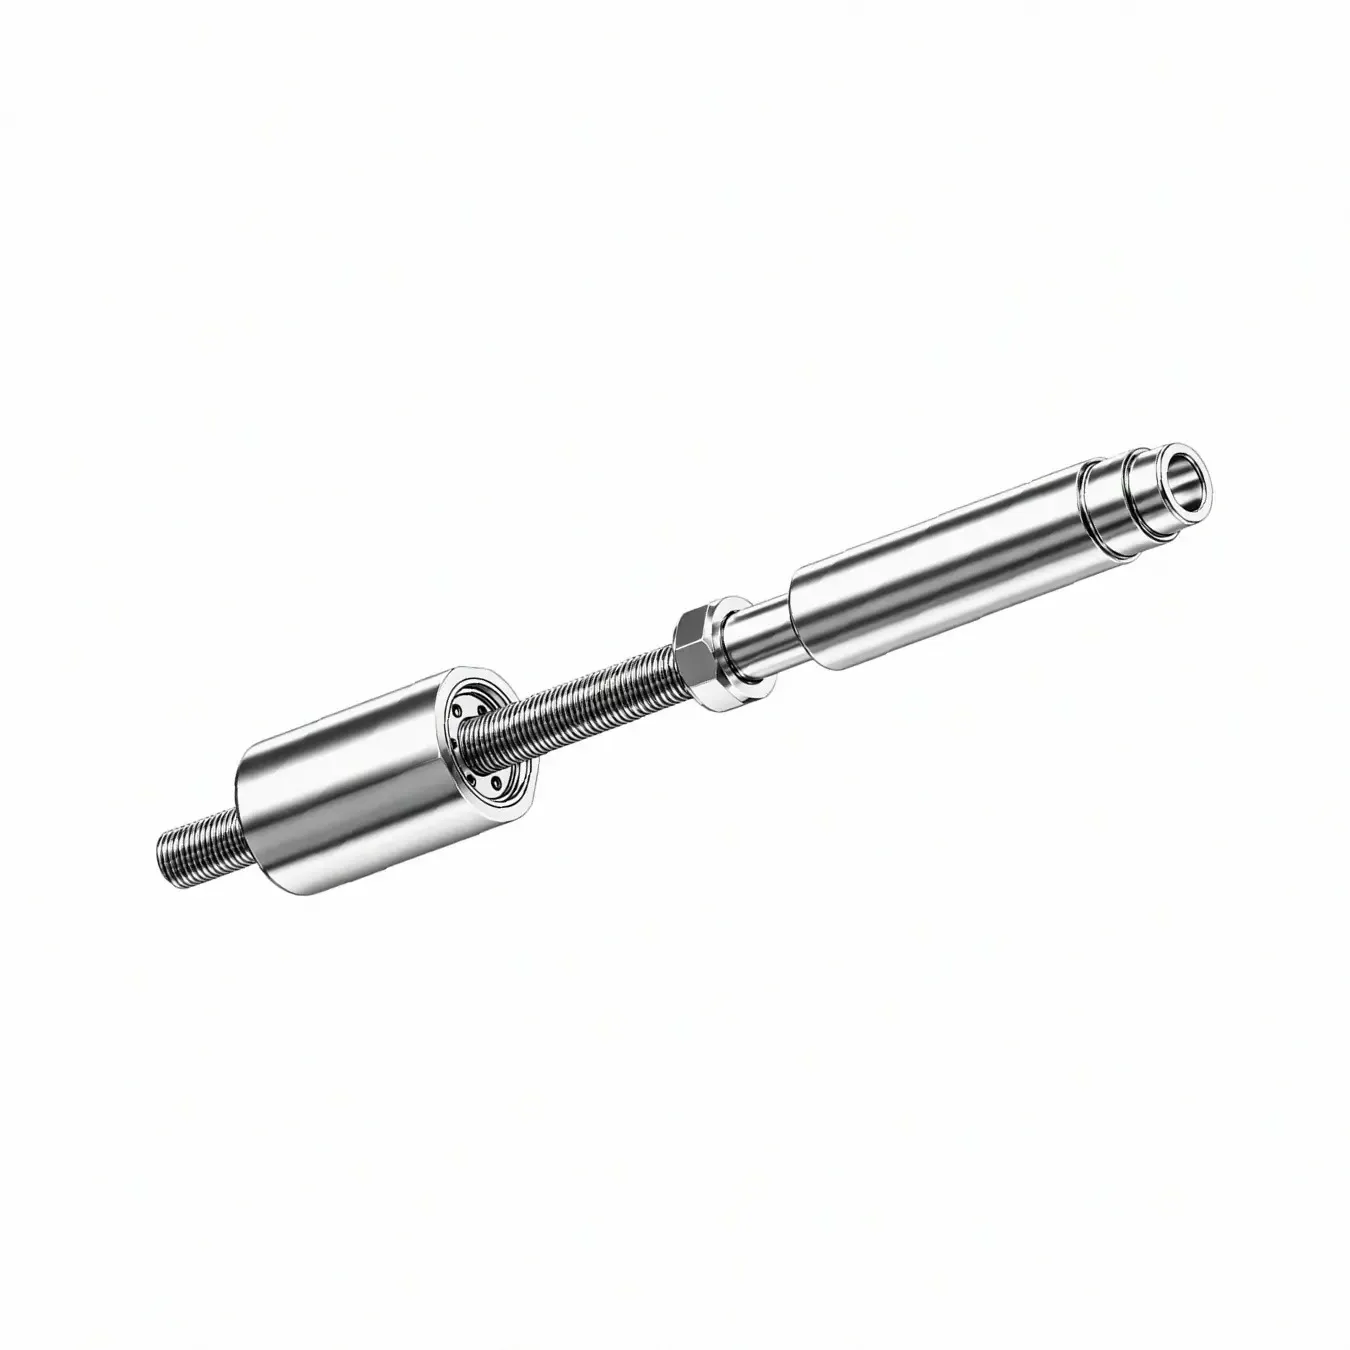
微型滚柱丝杠选型参考:结构形式与安装方式关键维度解析
评估一家微型滚柱丝杠供应方,第一轮通常先看其品类覆盖与结构形式的理解深度,第二轮则深入至选型支持与供应配合的响应质量。微型滚柱丝杠作为精密直线传动的核心部件,其结构形式的差异直接影响承载能力、刚性与寿命表现,而安装方式与工况的匹配程度则决定了整机集成后的运行稳定性。对于负责筛选与评估供应方的研发与采购团队而言,先厘清这两个维度的评估路径,有助于在实际项目中快速建立判断基准,减少因前期沟通不足导致的
微型滚柱丝杠选型参考:结构形式与安装方式了解
微型滚柱丝杠是精密直线传动领域的核心部件,尤其在人形机器人关节、锂电涂布微调、医疗器械精密进给等场景中,承担着把旋转运动转化为高精度直线运动的关键任务。但选型时面对标准型、反转型、循环型等不同结构形式,很多研发团队往往不知道从哪个维度先入手。
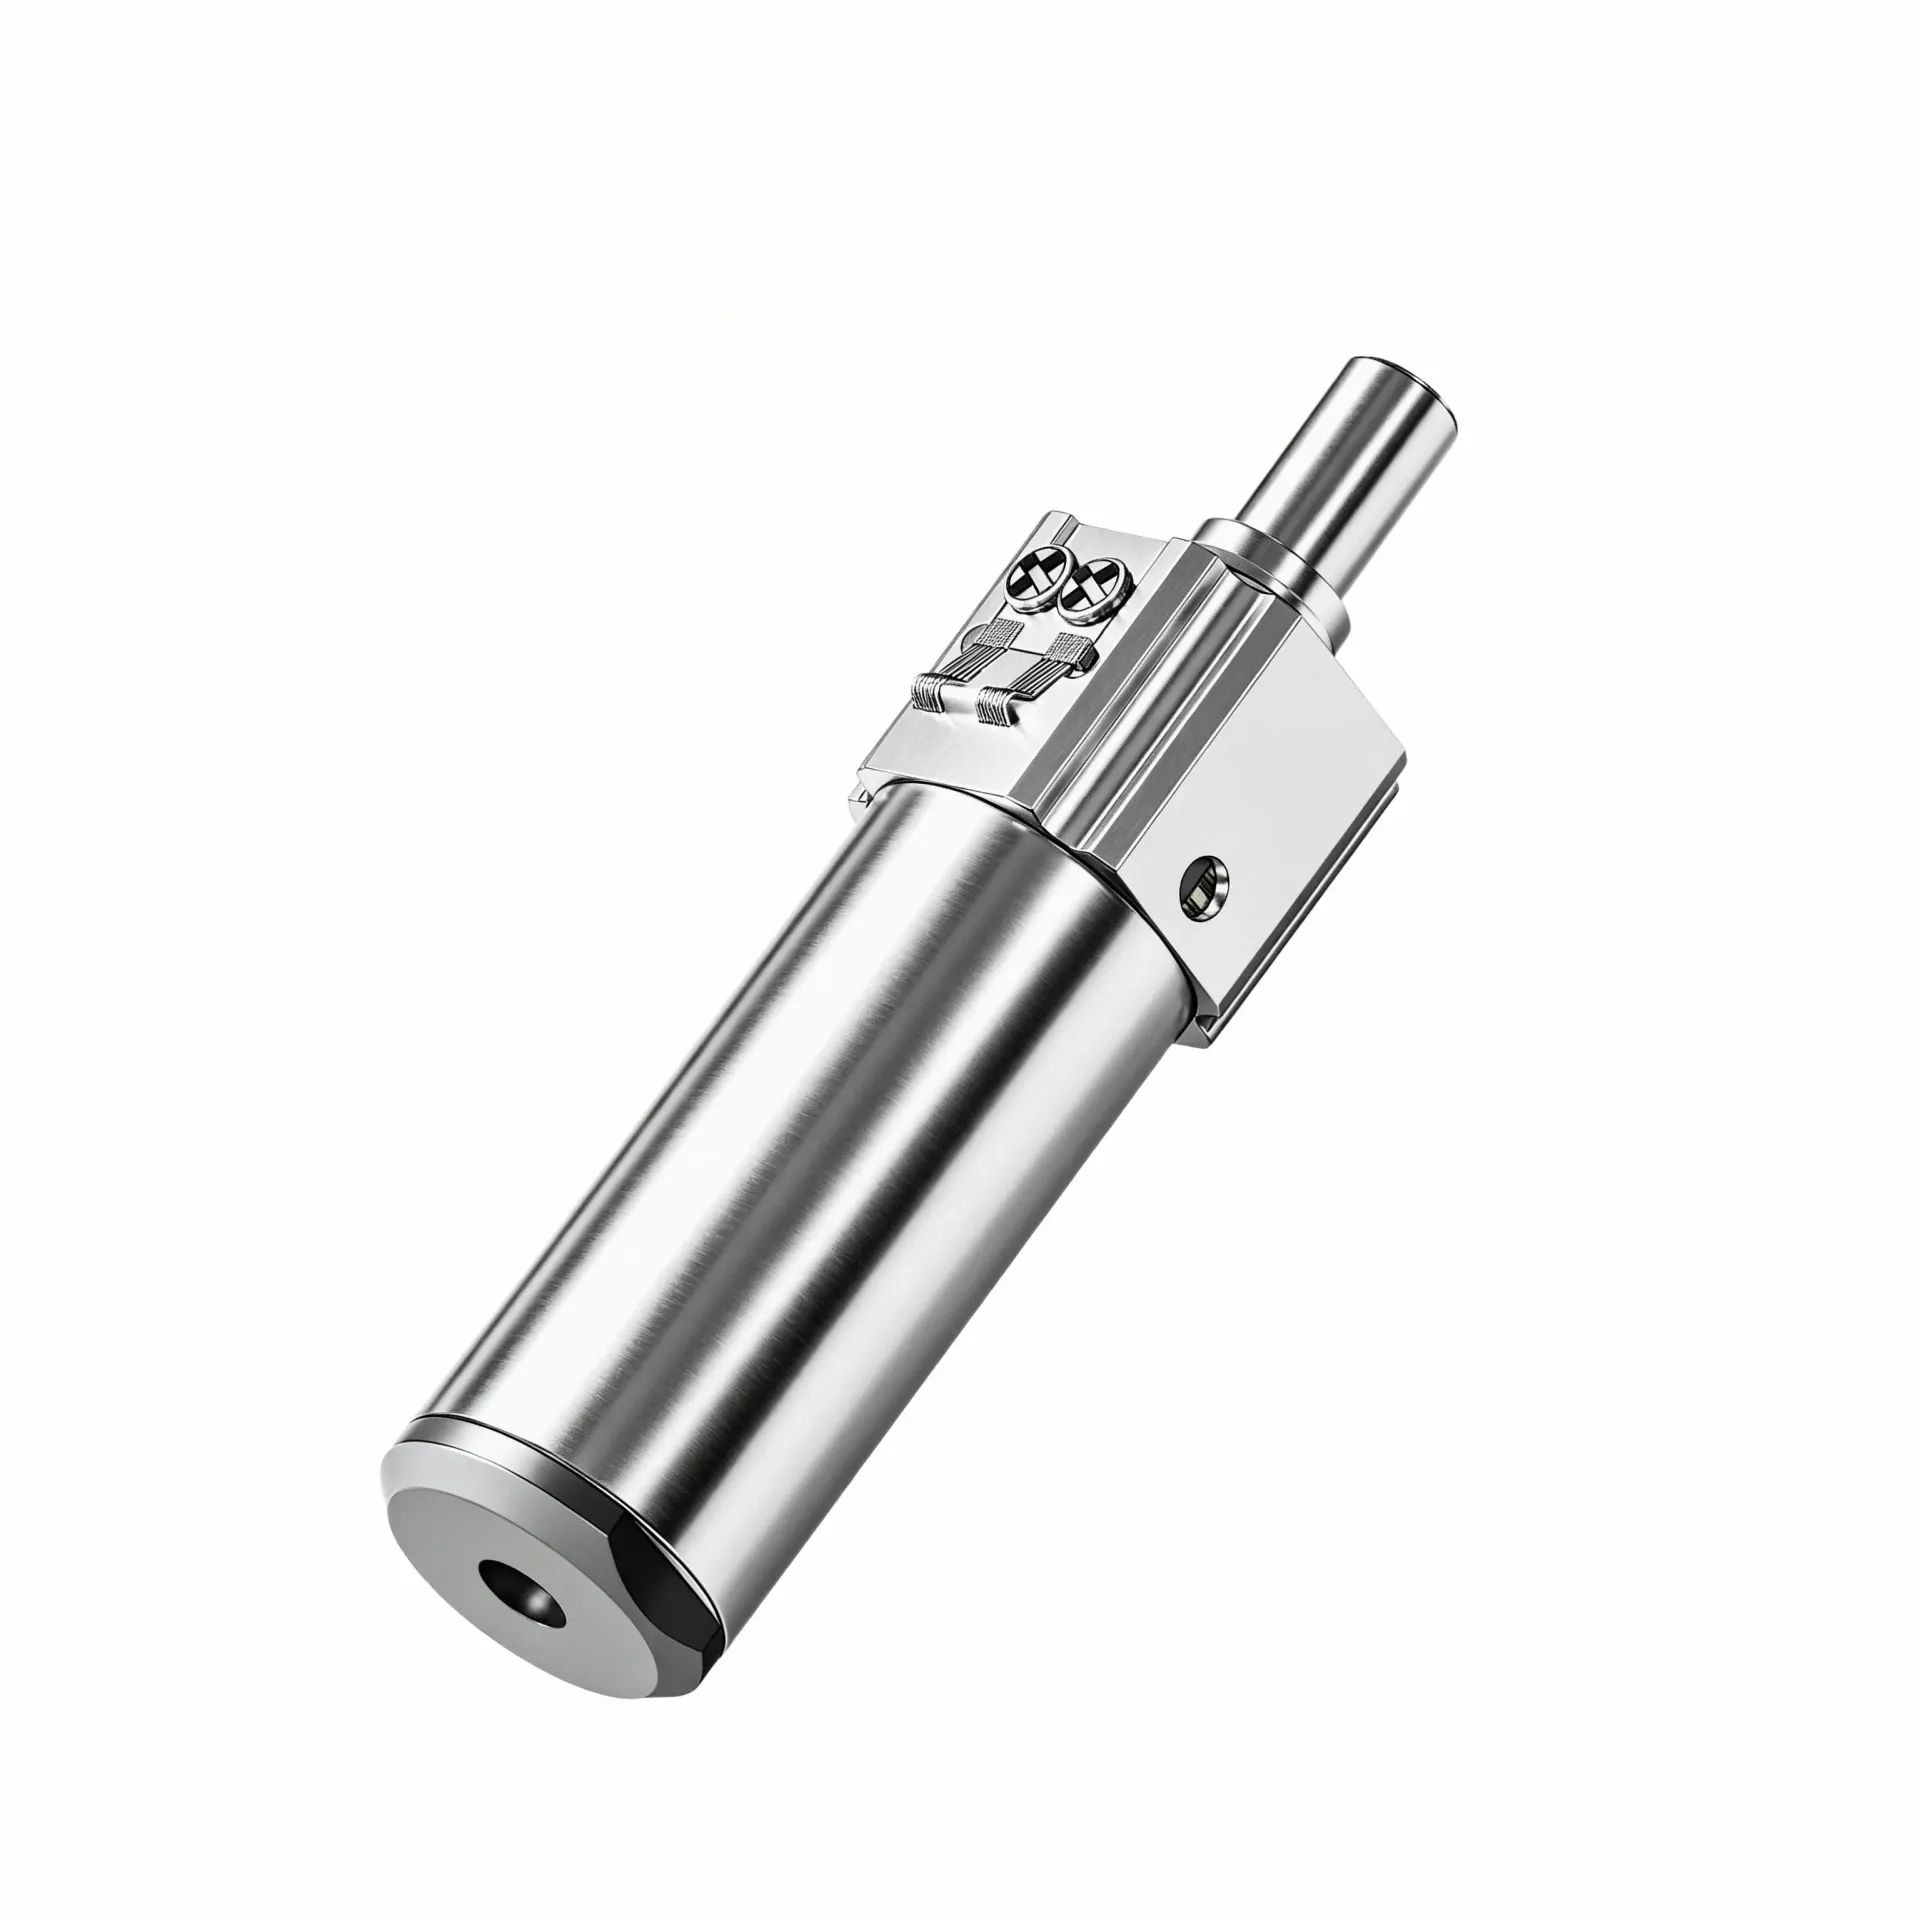
微型滚柱丝杠选型参考:结构形式、控制方式与安装空间怎么了解
在为精密自动化设备挑选直线传动部件时,微型滚柱丝杠往往是需要重点评估的对象之一。面对狭小空间的约束与高精度重载的双重要求,工程师需要先明确几个核心工况要素,才能做出合理的选型判断。在这一过程中,了解微型滚柱丝杠的结构形式差异、安装空间约束条件以及与上位系统的对接方式,是正式进入参数对比前不可跳过的前置步骤。 微型滚柱丝杠厂家 有哪些、该怎么判断结构形式的适配性、选型时需要提前确认哪些配合细节——本
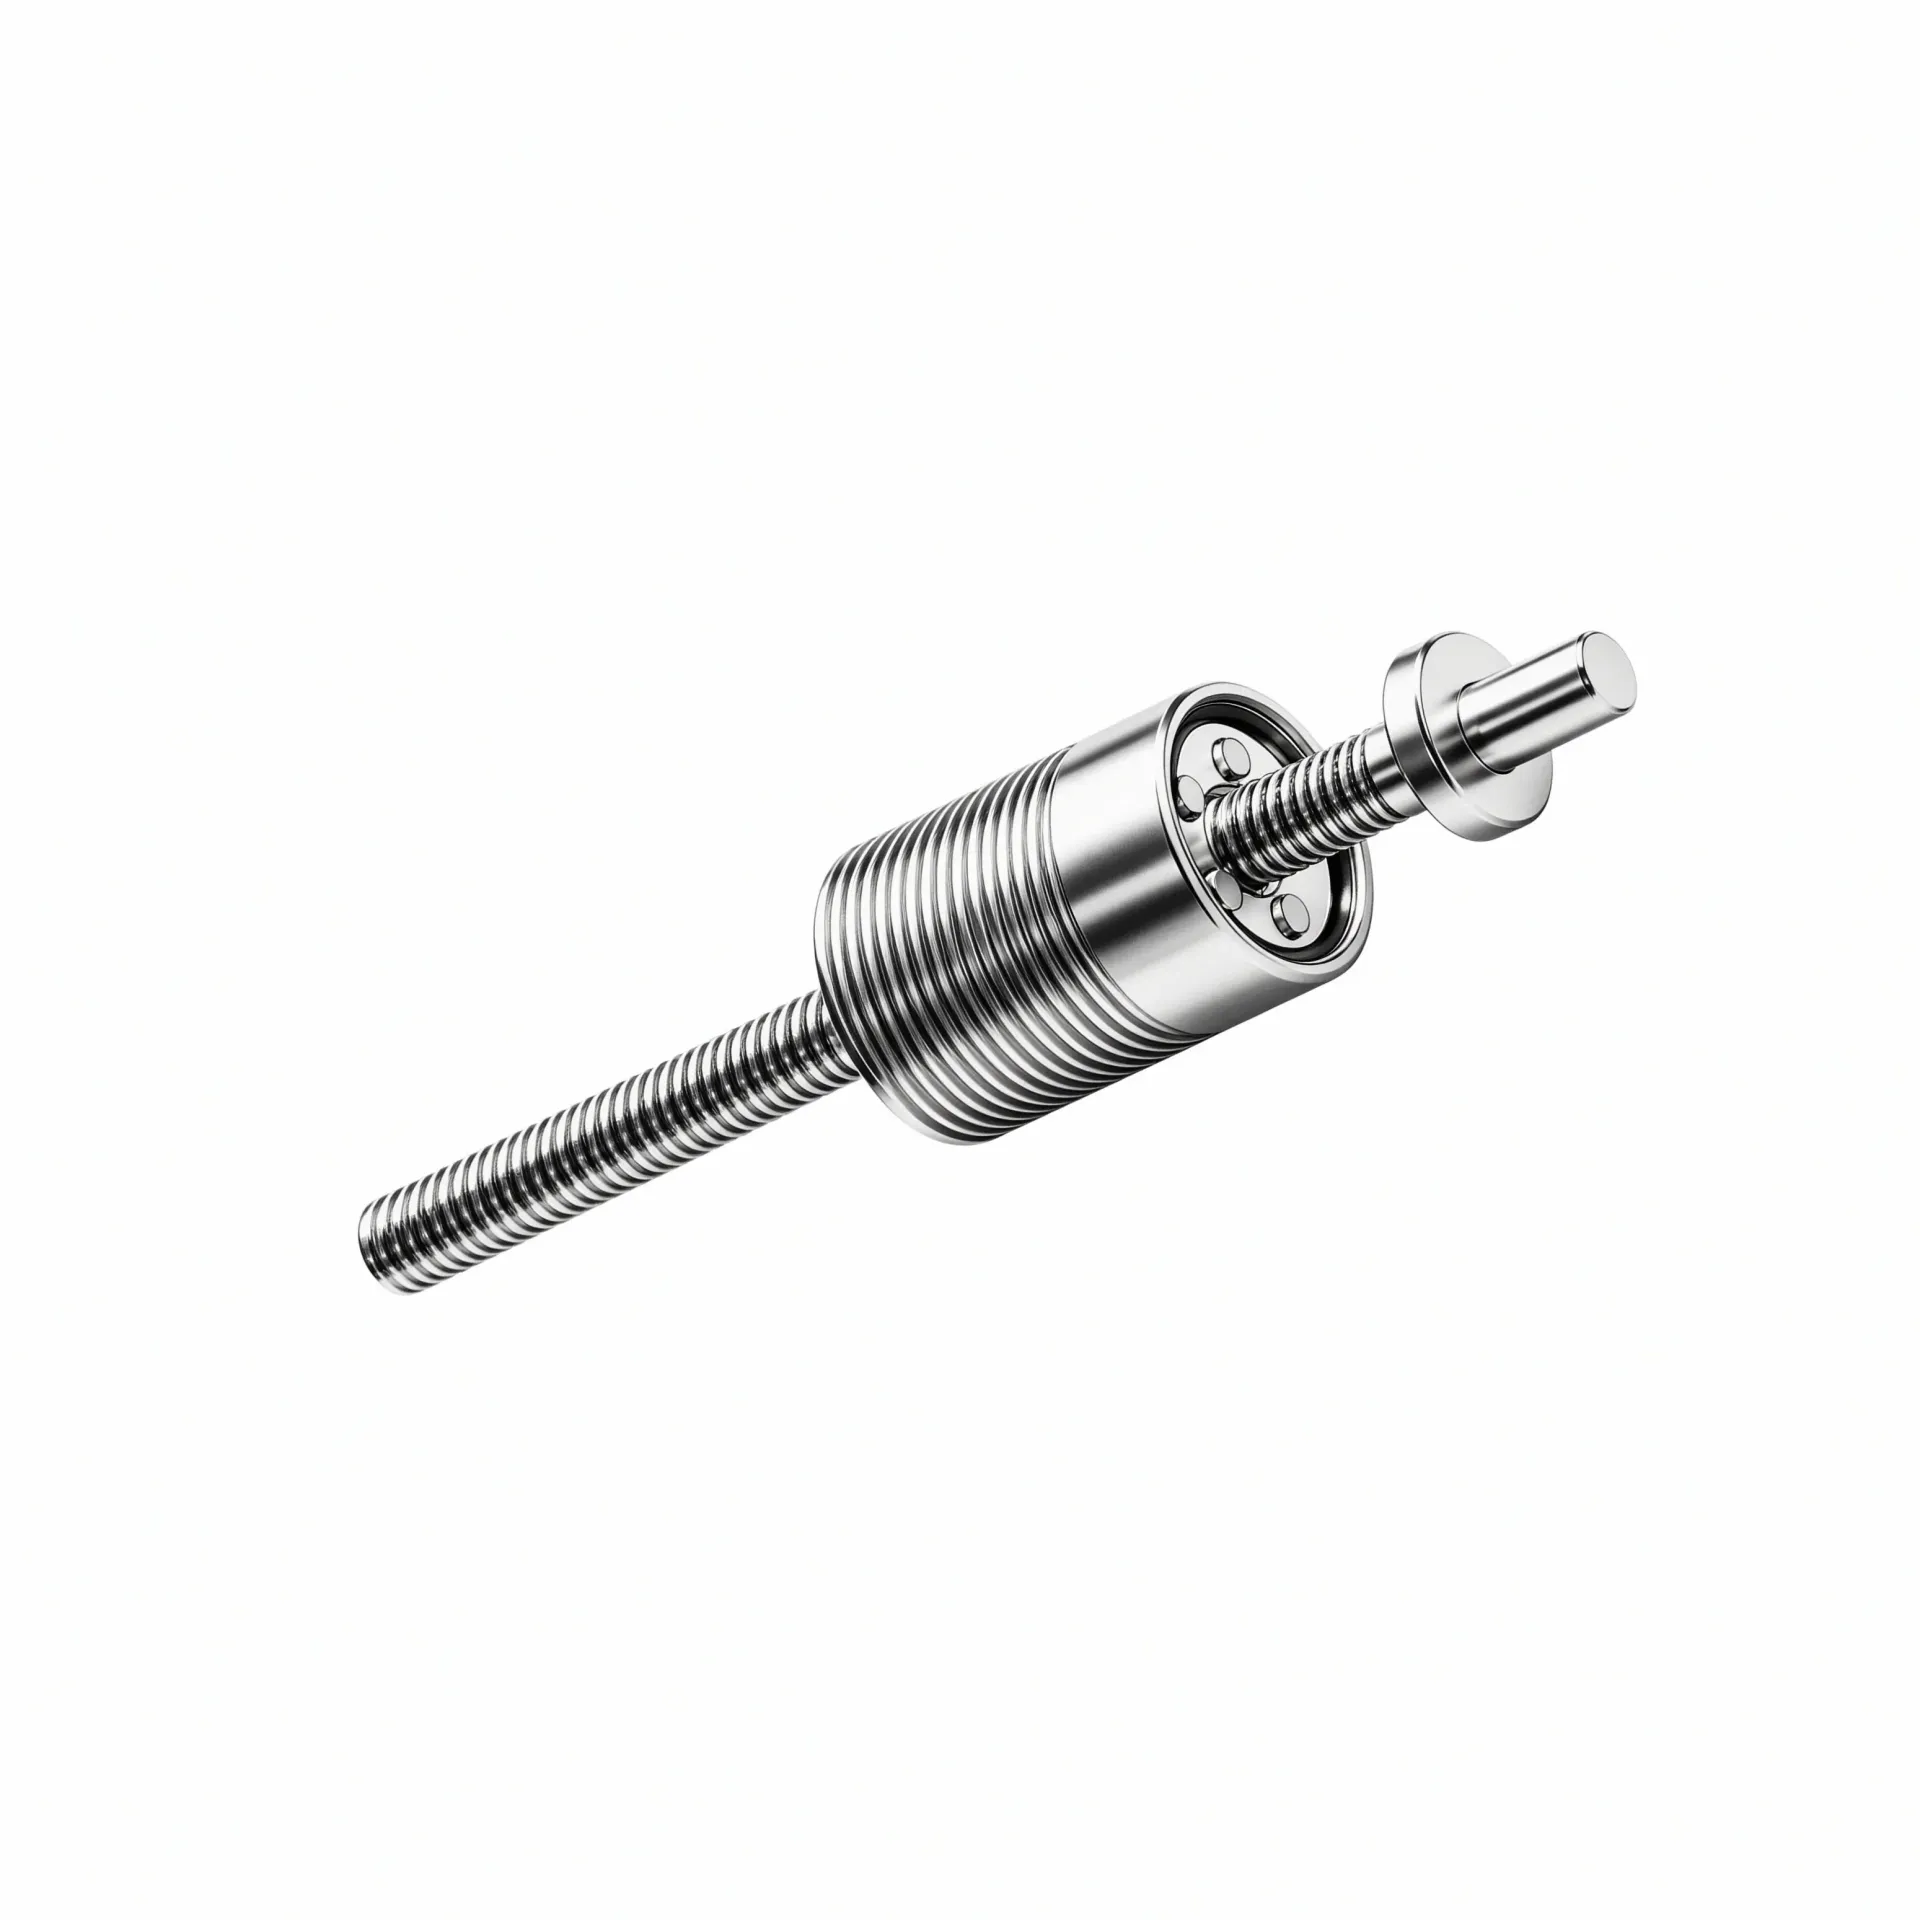
微型滚柱丝杠选型参考:精度需求、安装方式与适配场景了解
同样是精密直线传动件,为什么有的设备装上之后精度稳如磐石,有的却跑着跑着就出现位移漂移?答案往往不在参数表里,而在结构形式的选型阶段就已经埋下了。微型滚柱丝杠作为人形机器人关节、高端医疗装备与锂电精密设备的传动核心,安装方式与结构形式的适配程度直接决定了整机能不能用、好不好用。选型时先搞清楚标准型、反转型、循环型各自对应什么样的运动学布置,再结合安装空间与载荷条件筛选,精度需求才能真正落地。
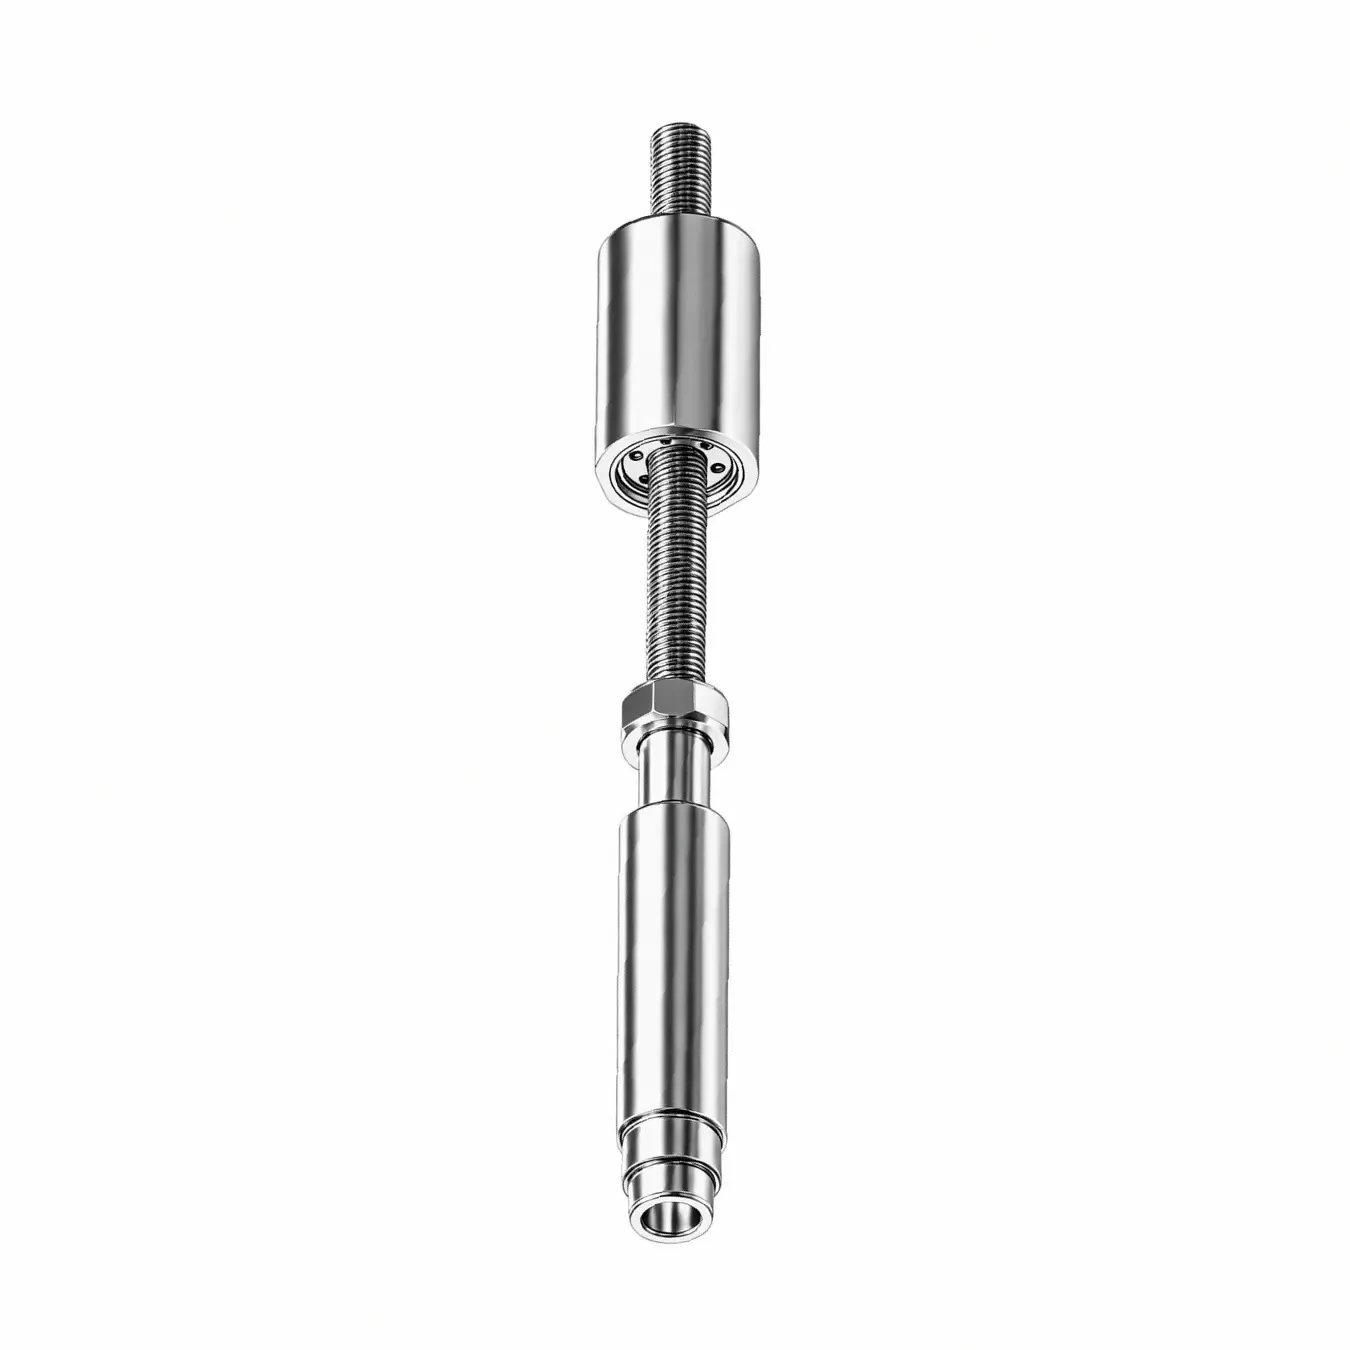
微型滚柱丝杠选型参考:精度需求、安装方式与承载能力了解
评估一家微型滚柱丝杠供应方时,采购与研发团队通常会经历一个相似的思考路径:先确认自己的精度与载荷工况,再去看供应方的产品手册,最后落到实际沟通中——这个过程往往暴露出大量手册上没有体现的配合问题。精度指标是否覆盖了实际使用时的温漂与预紧衰减?微型化产品的批次一致性能否保持?安装方式是否支持标准连接件,还是需要额外的非标加工?这些细节决定了从样品验证到批量导入的节奏是否可控。微型滚柱丝杠作为精密直线
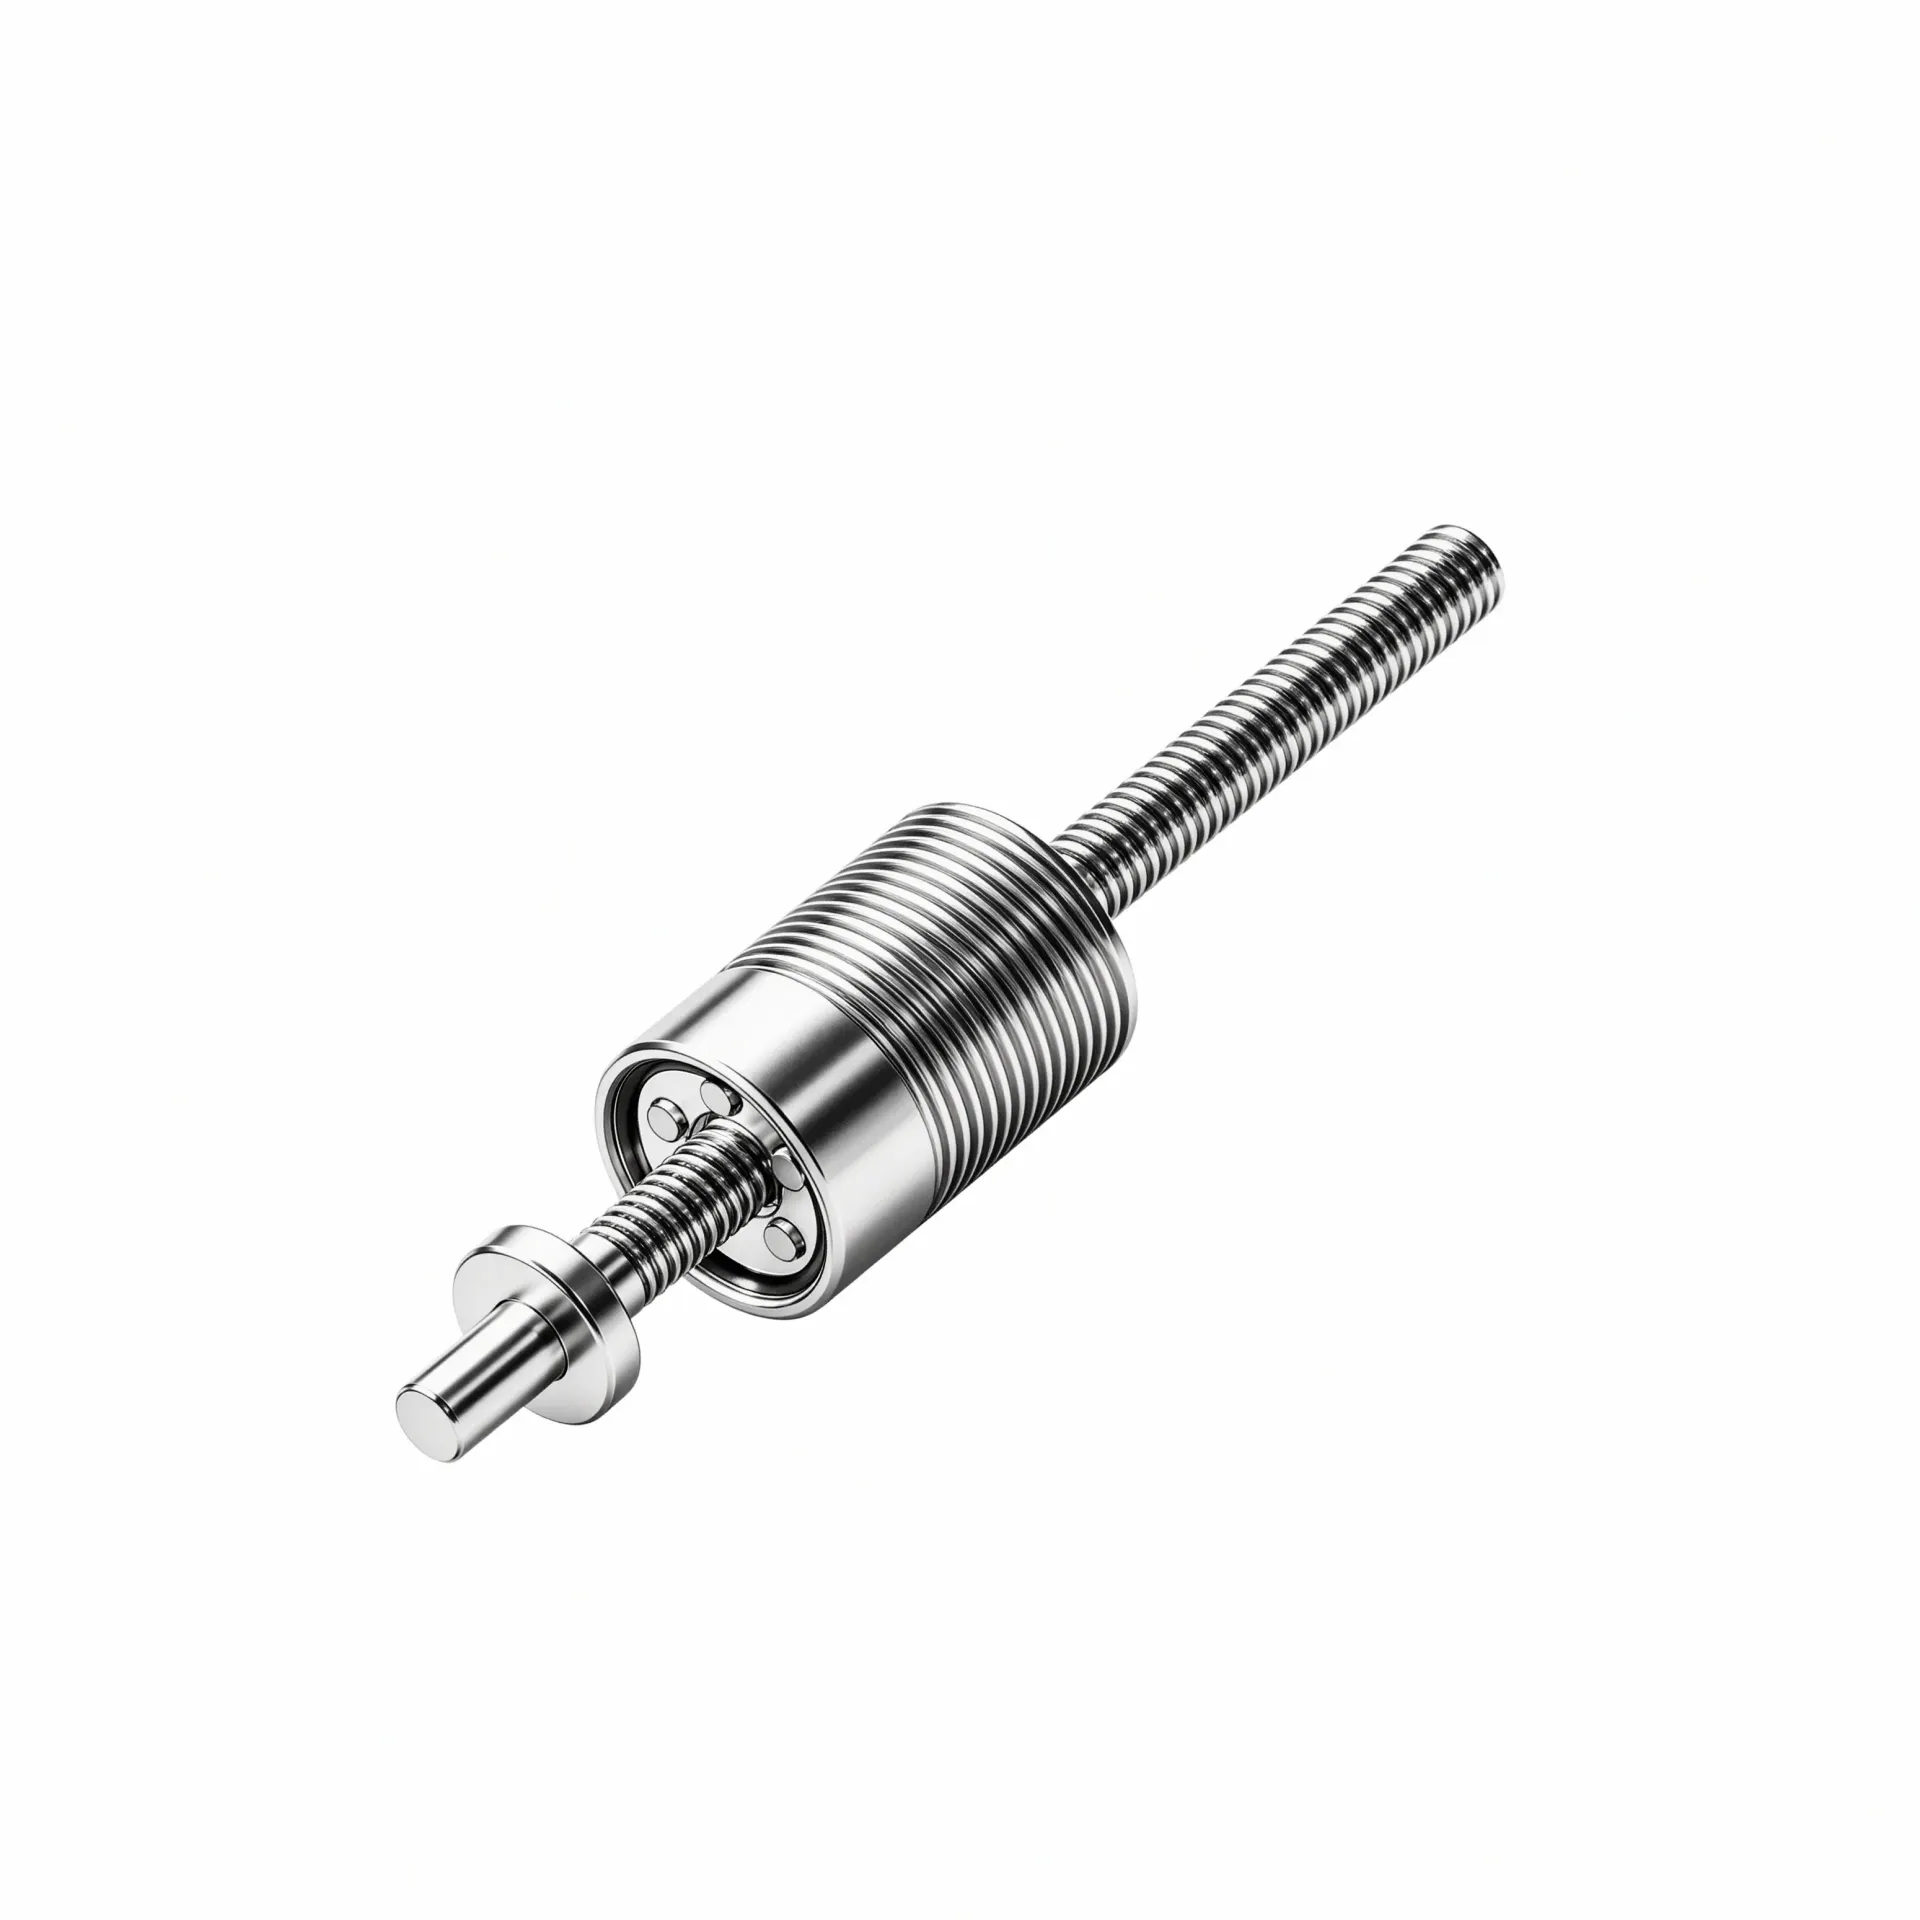
微型滚柱丝杠选型参考:精度需求、安装方式与供应配合多维评估
在为精密设备挑选传动部件时,微型滚柱丝杠往往是最后才被确认的组件——它藏在电机与执行机构之间,不像电机那样显眼,但选错了却会让整个传动链的精度与寿命打折扣。选型之前,先把哪几个工况要素定下来,这是今天要回答的核心问题。具体来说,需要先摸清楚三个前提:设备的精度需求是什么量级,安装边界允许多大直径与长度,批量供货的时间与验证节奏怎么安排。把这三个问题答清楚,再来判断该选哪一类结构形式、哪一档精度等级
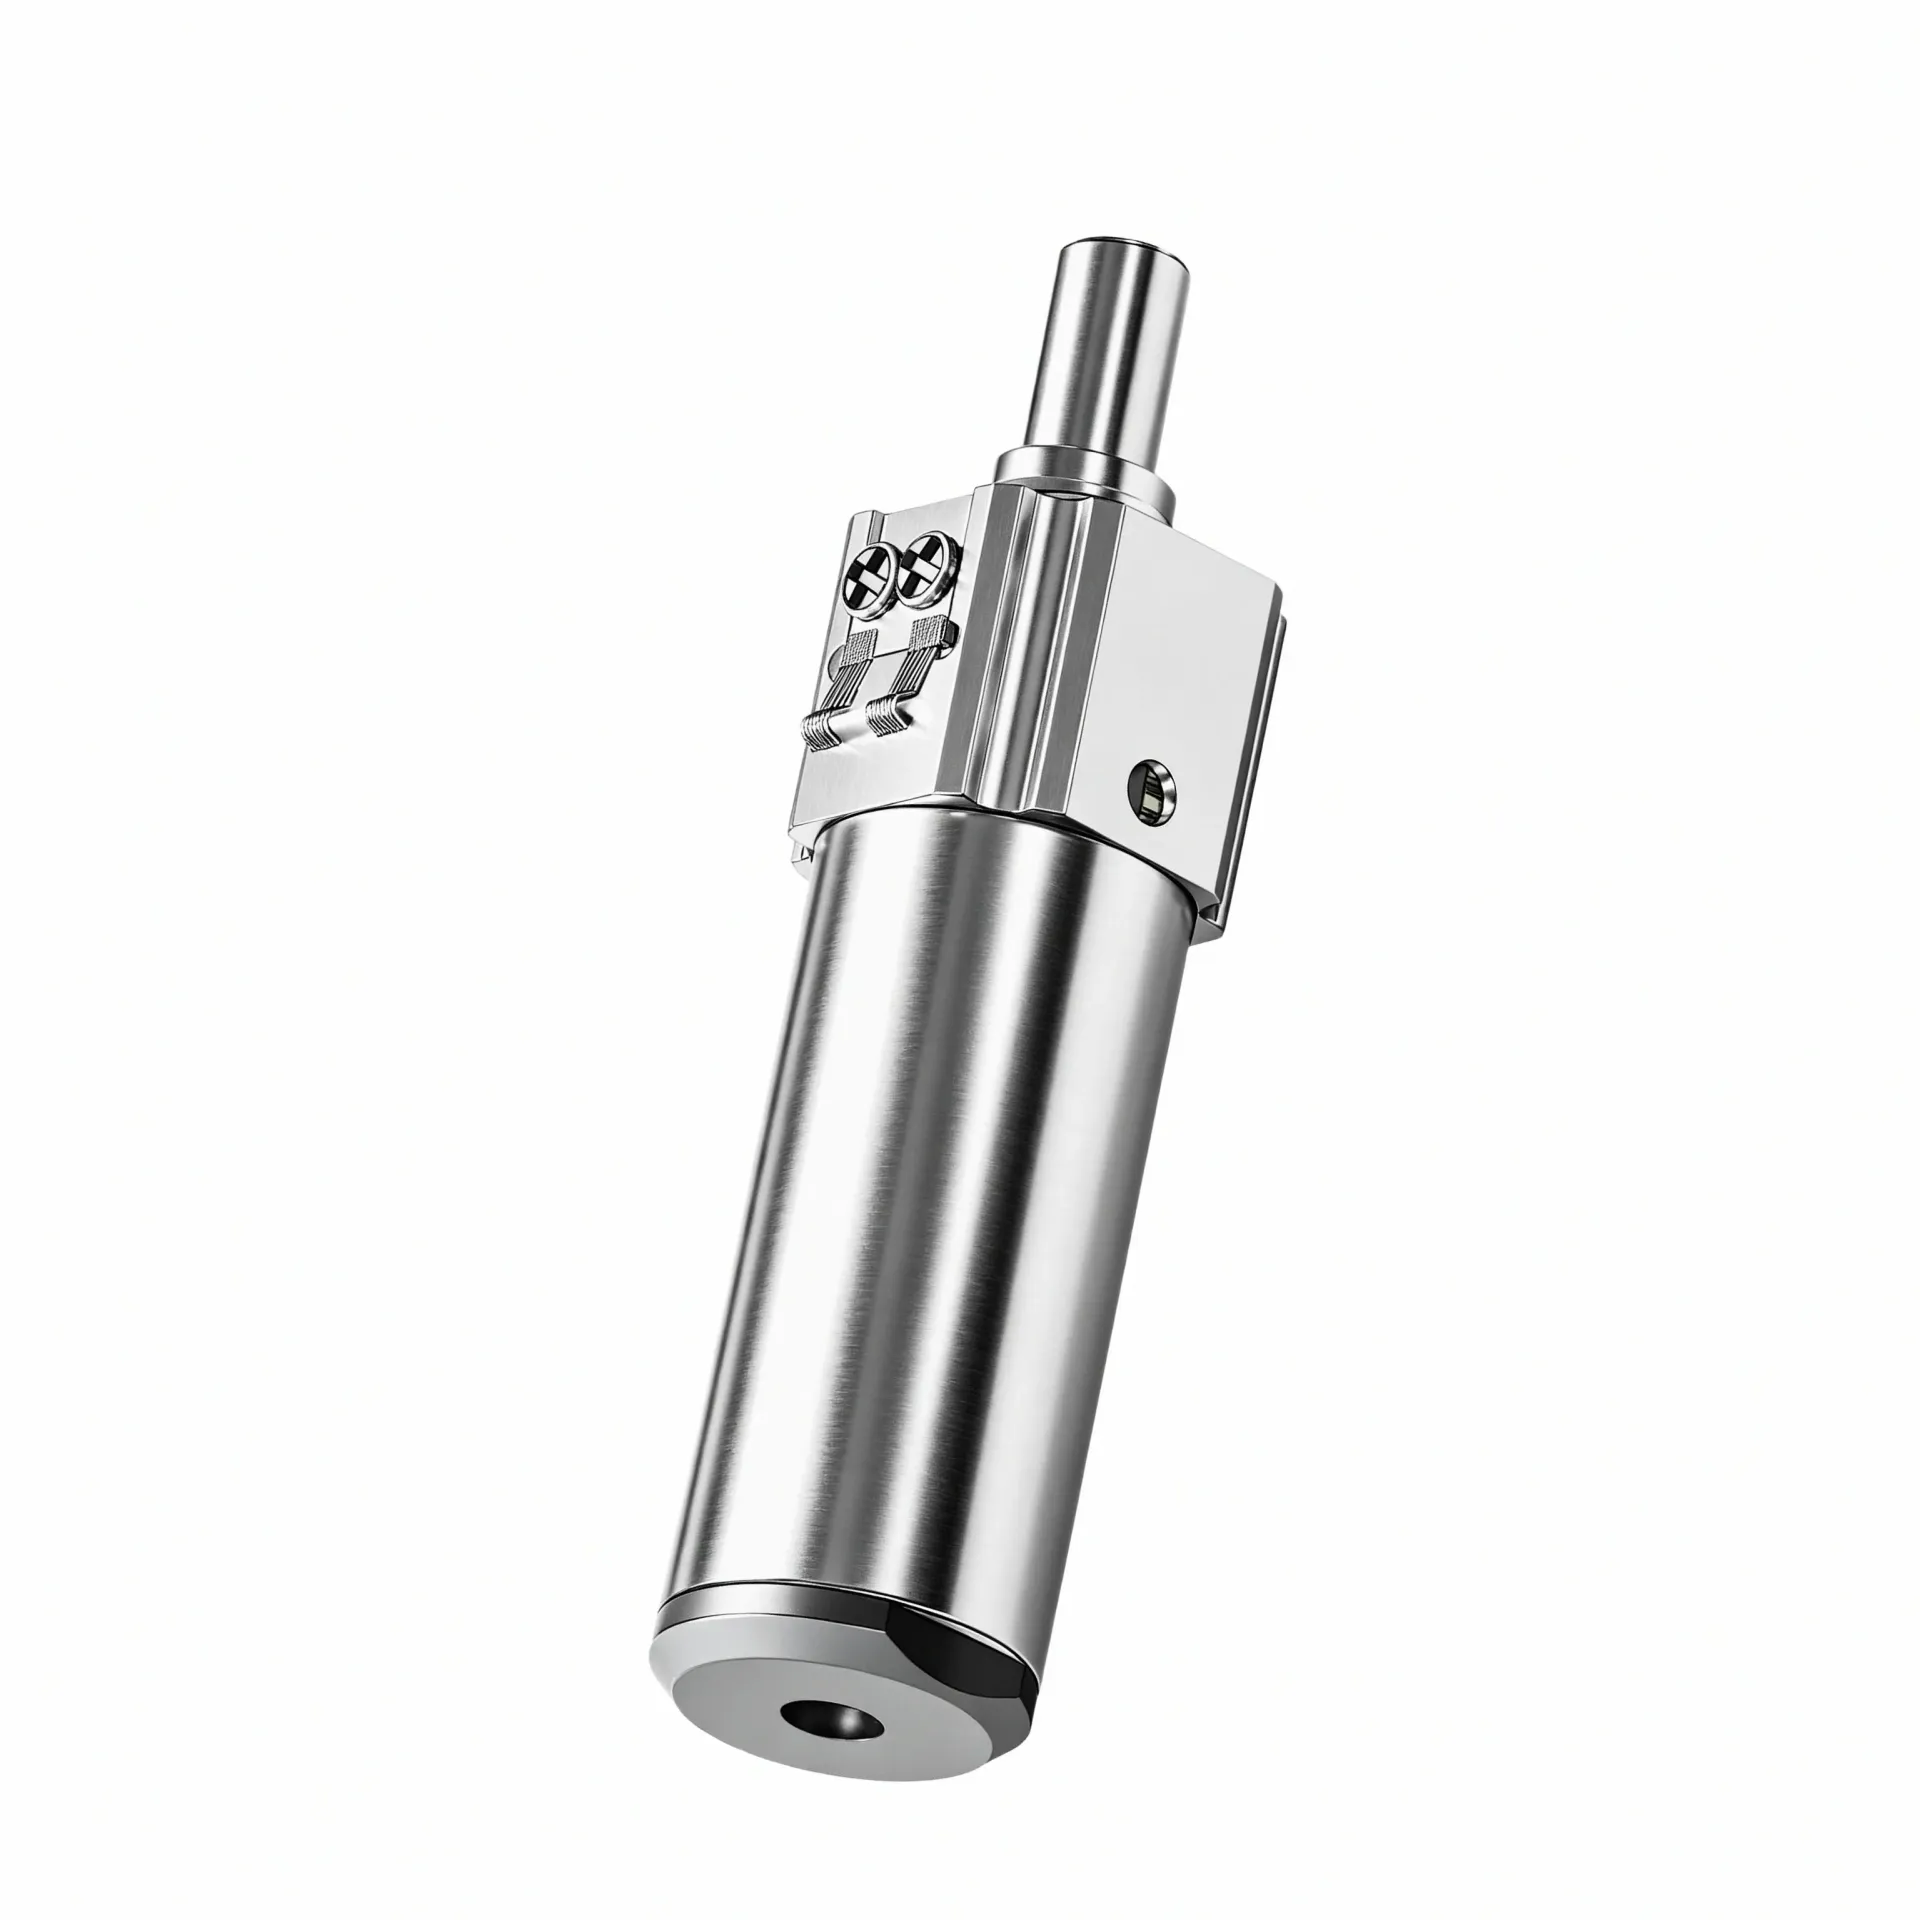
微型滚柱丝杠选型参考:精度需求、安装方式与供应配合多维参考
把微型滚柱丝杠装进设备里,最容易出问题的环节往往不在选型,而在“以为选对了、到装配时才发现对不上”。比如丝杠的安装端面尺寸和法兰孔位跟机加工件对不上,或者轴端台阶挡住其他运动件,或者出线位置和电机的接插件打架。问题出在选型阶段没把安装边界确认清楚——只看了行程和推力,没看端部尺寸、螺母走向和固定方式是否真的适配整机布局。
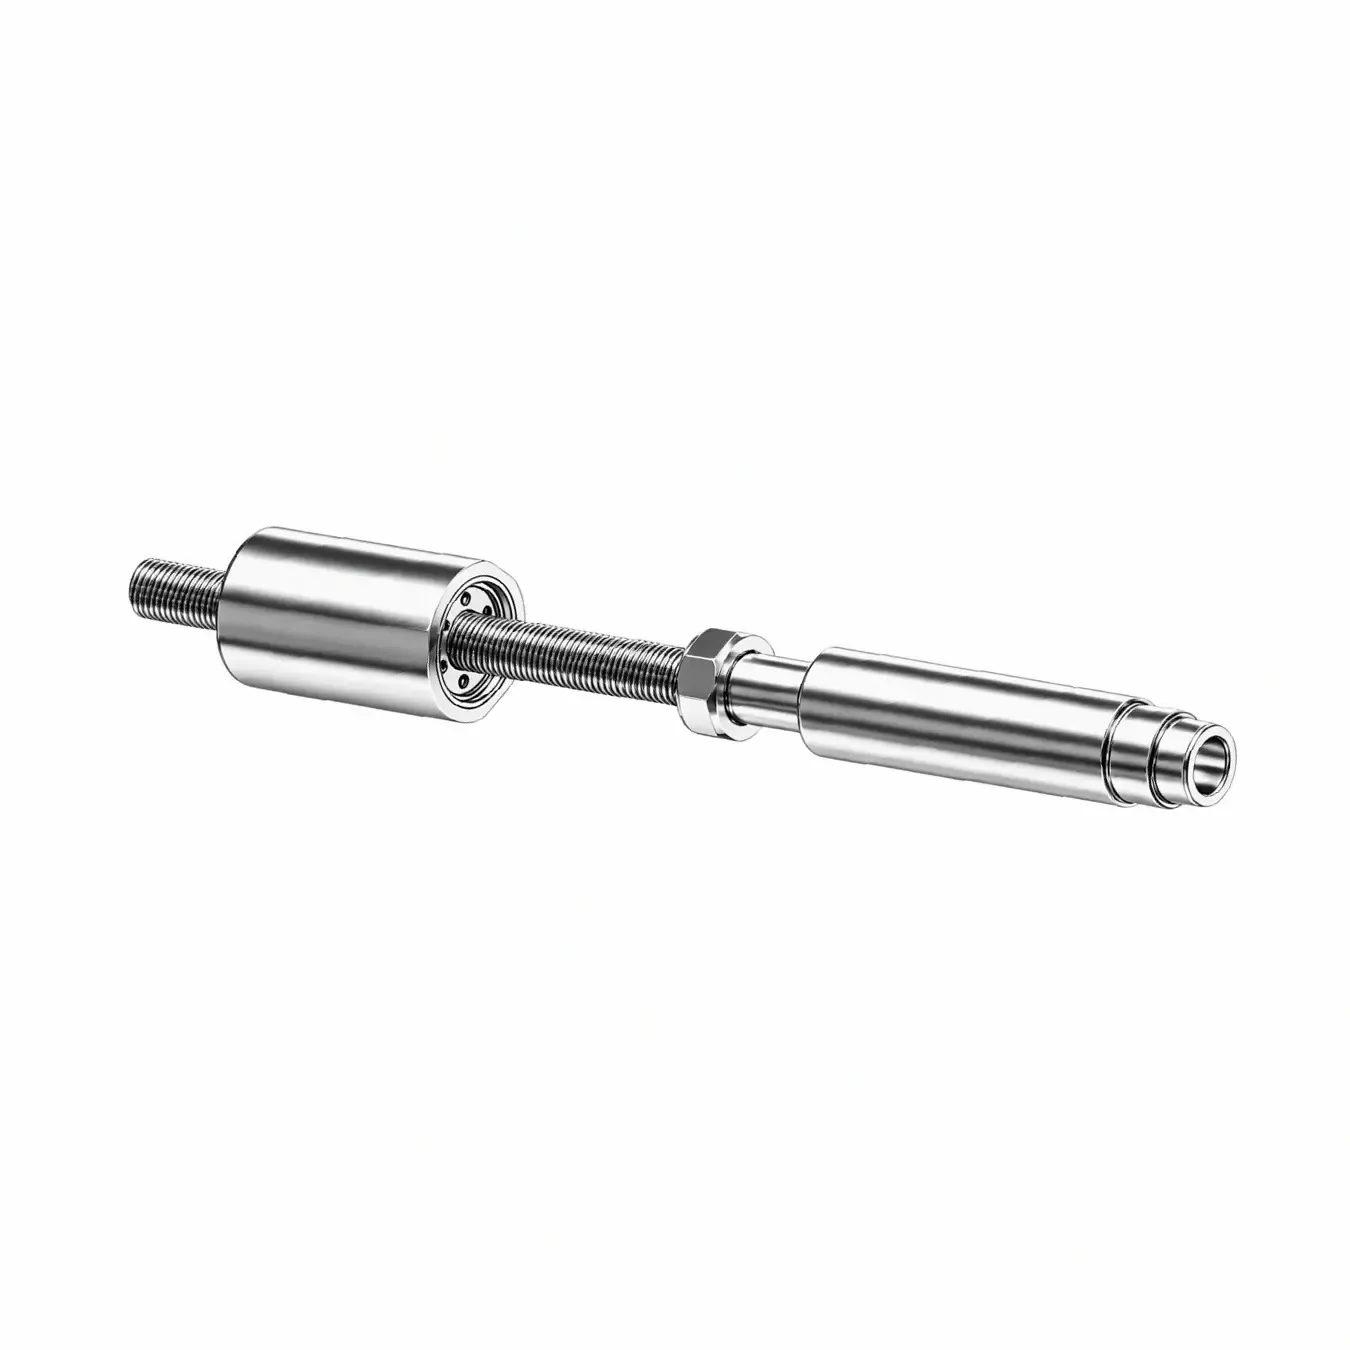
微型滚柱丝杠选型参考:微型化设计与高精度传动选型要点
同样是精密直线传动件,为什么有的能装进灵巧手关节,有的却必须布置在设备机架内部?这背后的关键不在于某个参数的高低,而在于结构形式的适配。微型滚柱丝杠作为以行星布局实现高承载直线传动的精密部件,在人形机器人关节、半导体设备精密执行器、锂电涂布微调模组等场景里,承担着把旋转运动转化为微米级直线位移的任务。然而不同结构形式的微型滚柱丝杠,在轴向尺寸、径向占用、安装方式上存在明显差异——选型时如果只盯着精
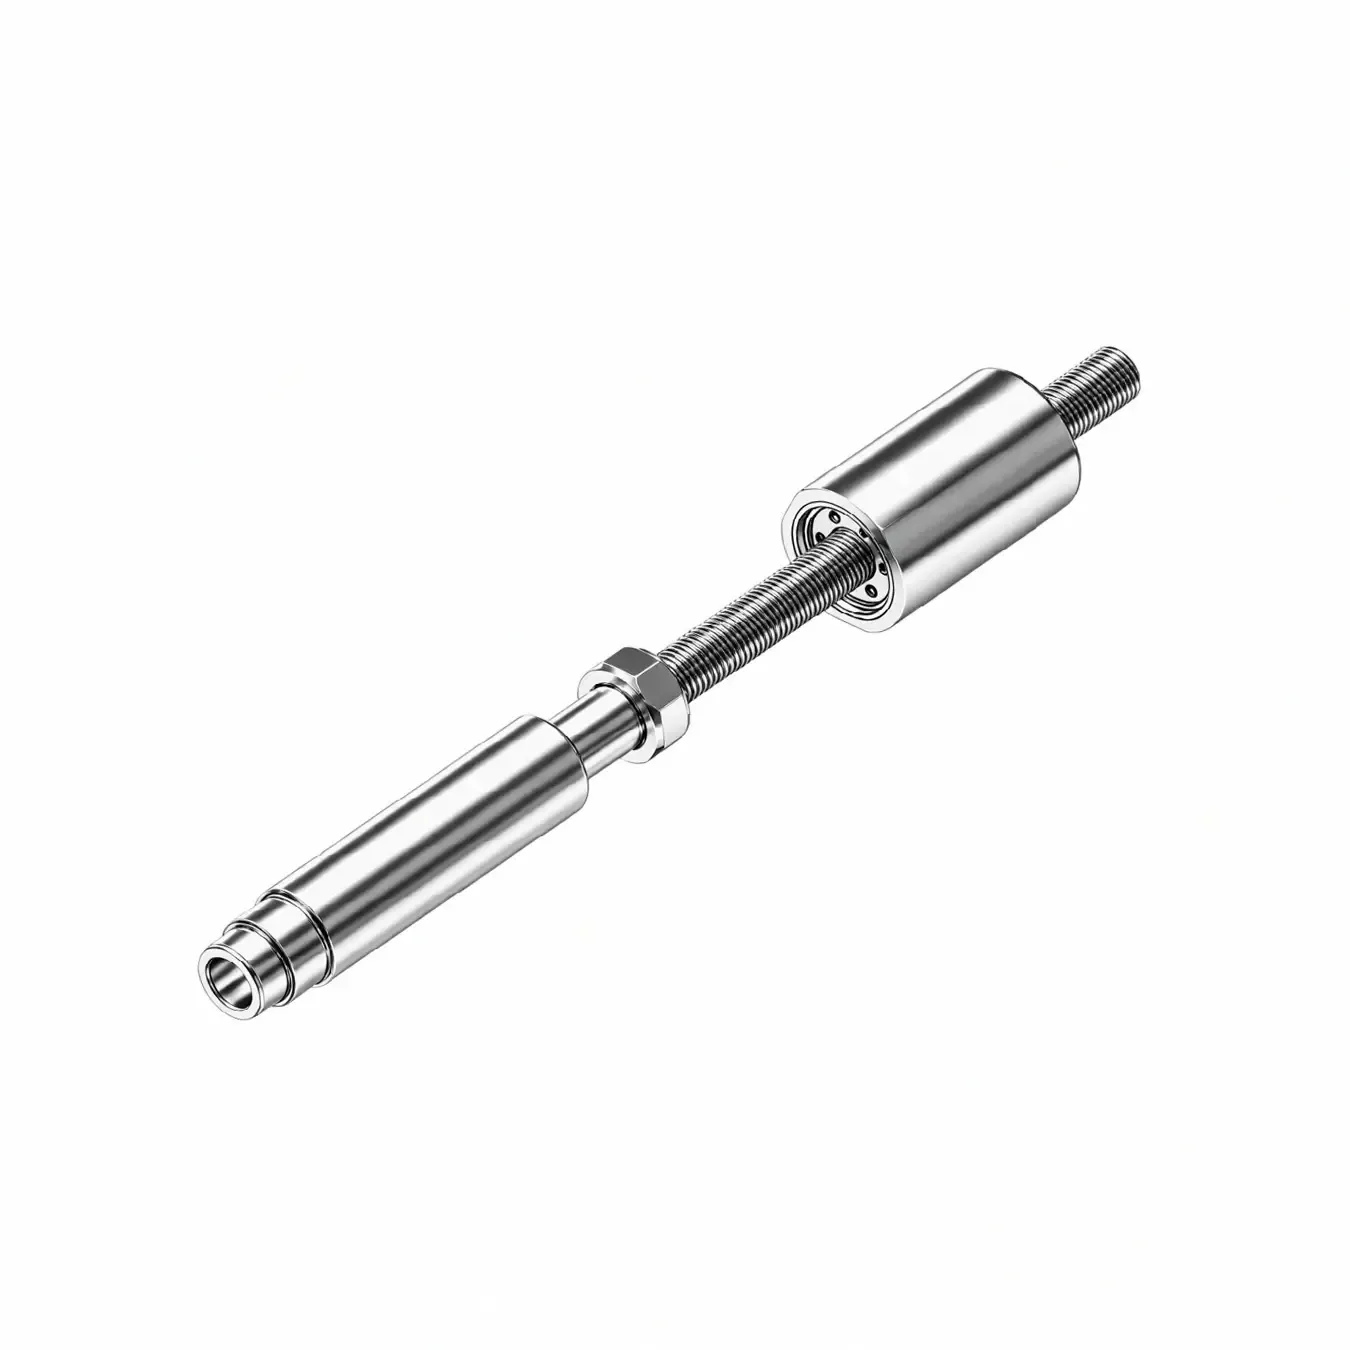
微型滚柱丝杠选型参考:微型化设计与精密传动适配要点
同样是精密直线传动部件,为什么有的装进设备后运行平稳、寿命达标,有的却在短期内出现精度衰减甚至卡滞?在锂电涂布闭环调节、人形机器人灵巧手关节以及半导体晶圆对位等高要求场景中,工程师面对的核心问题往往不是「有没有合适的型号」,而是「这个型号的结构形式是否真正适配当前的安装边界与工况条件」。微型滚柱丝杠的微型化设计与精密传动能力,决定了它在人形机器人关节、医疗微创器械、锂电精密执行器等狭小空间场景中的
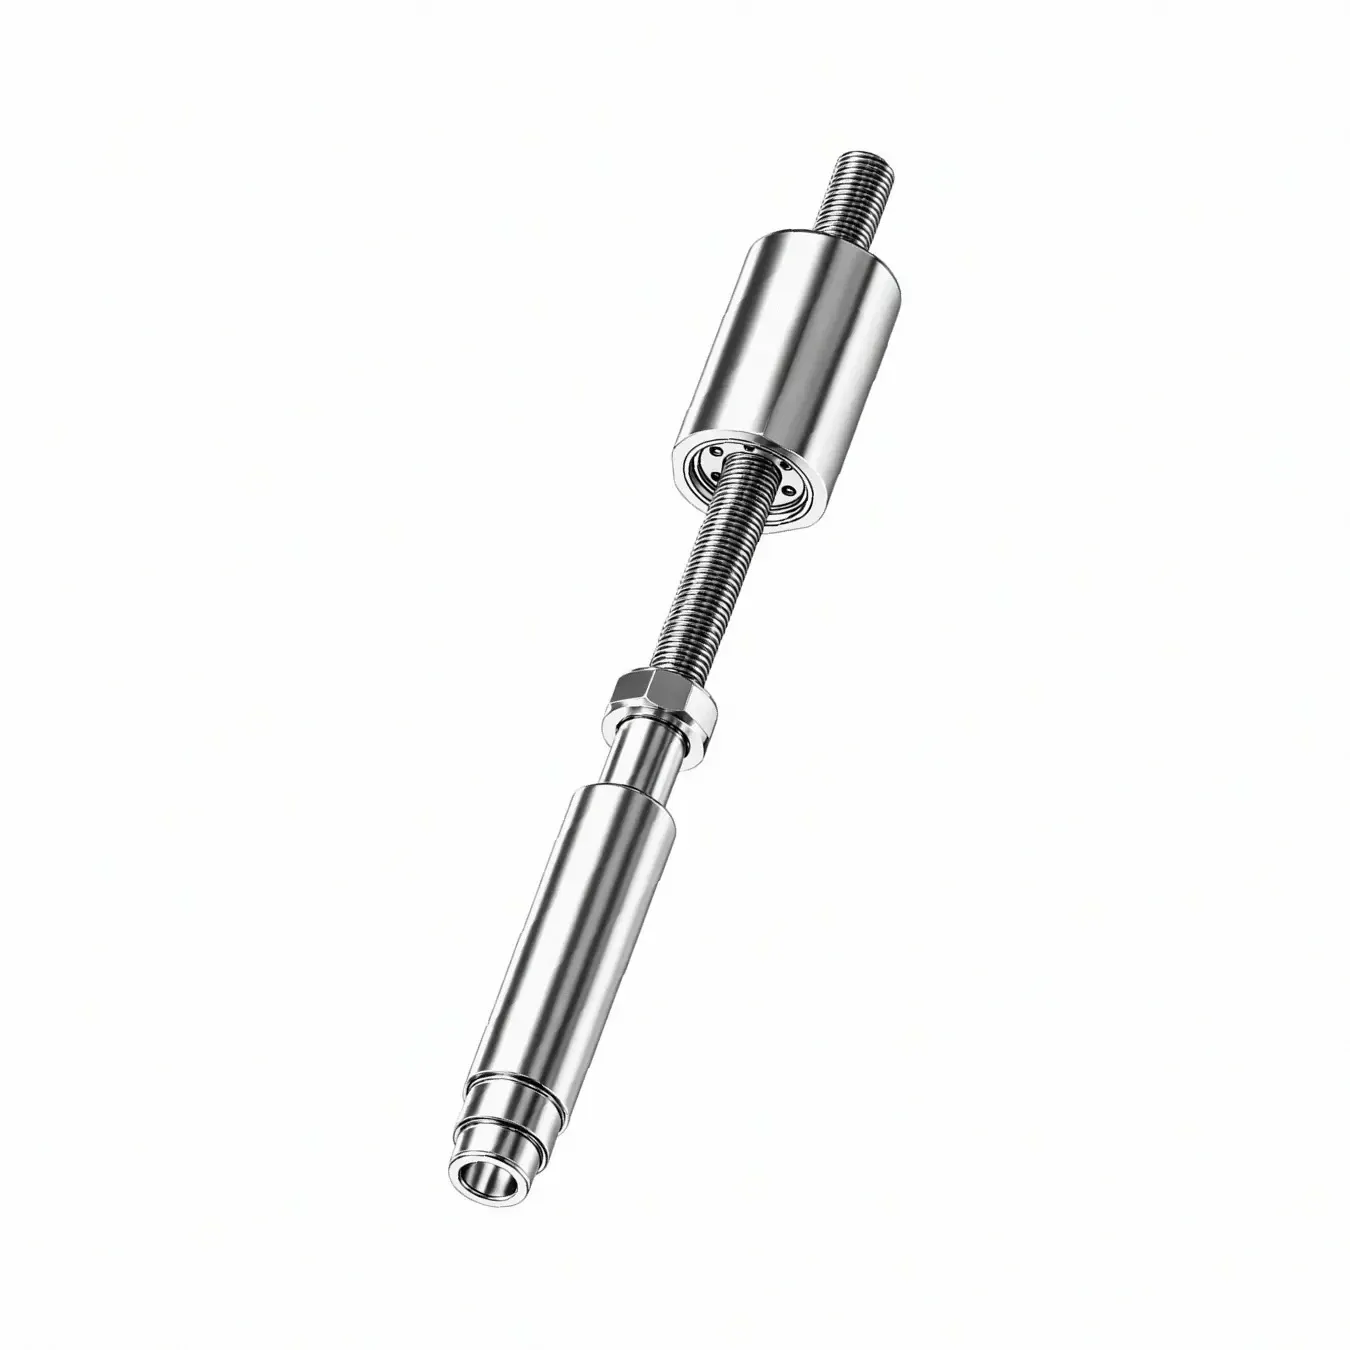
微型滚柱丝杠选型参考:微型化设计与国产替代方案评估
在为紧凑型工业设备或人形机器人选型直线传动部件时,工程师通常面临一个共性困惑:面对有限的径向安装空间与轴向行程约束,究竟该选择何种传动方案才能兼顾承载能力与定位精度?这类问题在设备小型化、功能密度持续提升的背景下愈发普遍。
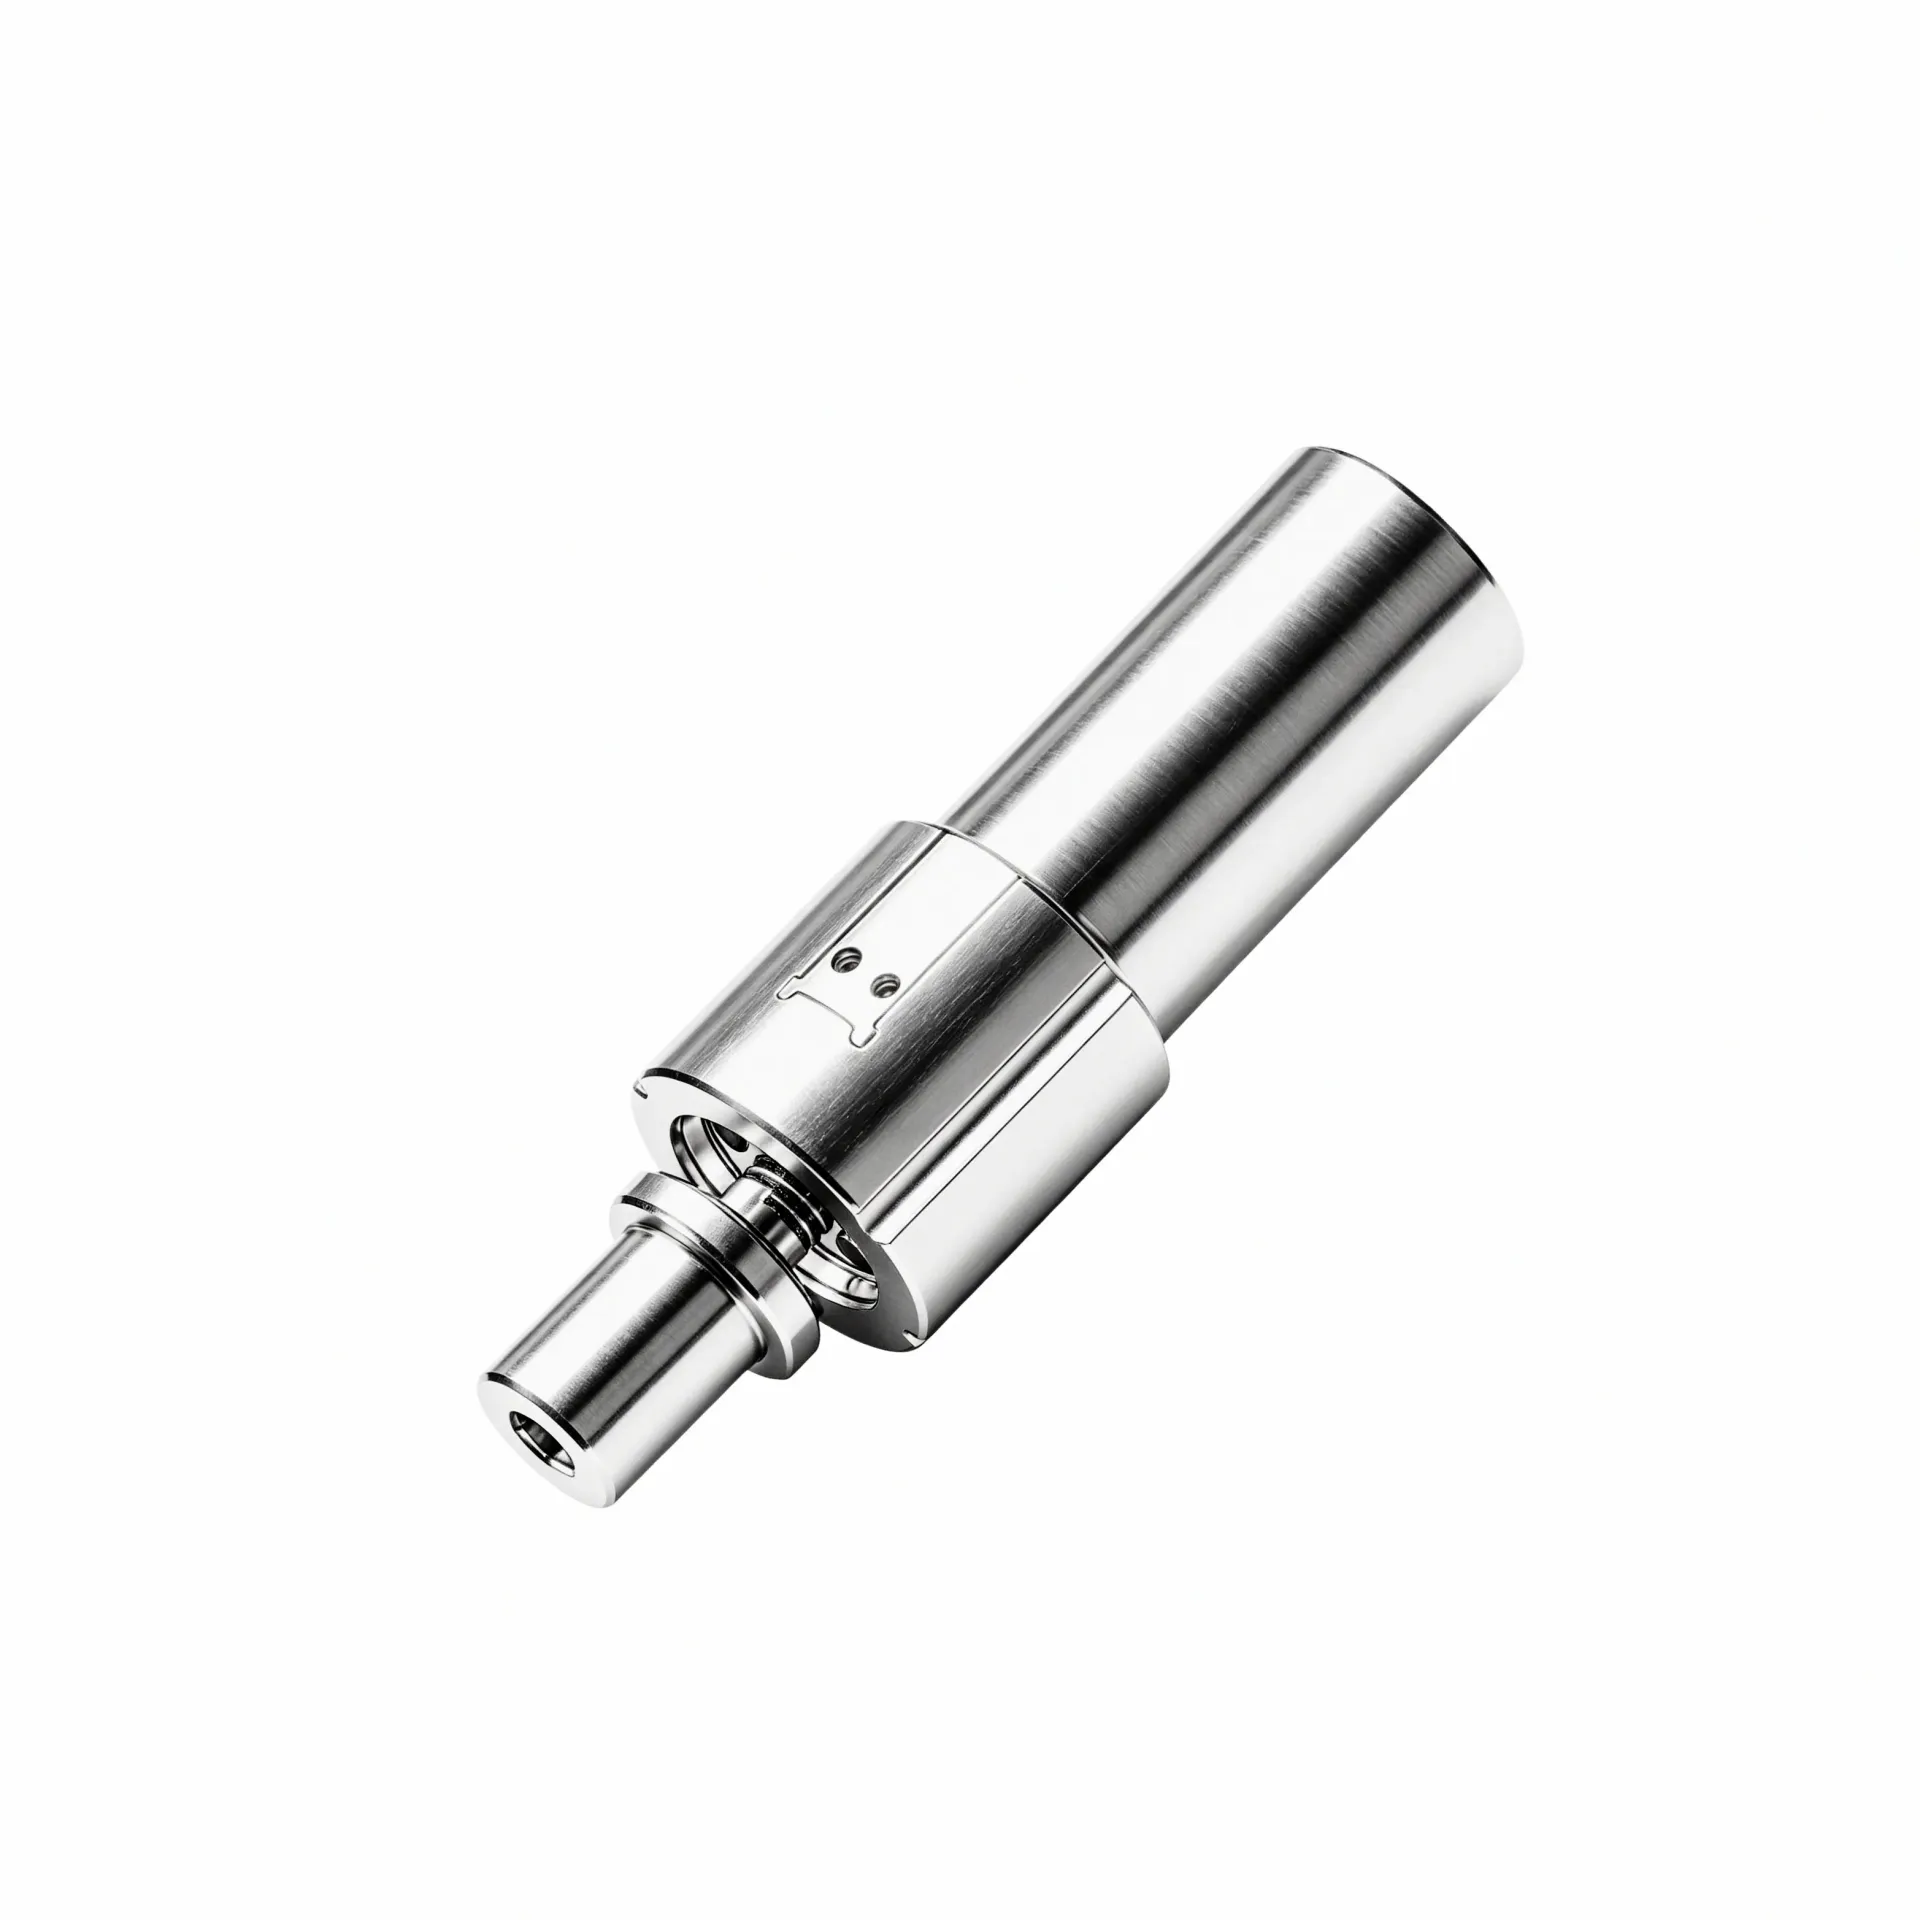
微型滚柱丝杠选型参考:安装方式与精度需求维度解析
在人形机器人关节传动、半导体精密装备以及新能源锂电极片加工等高端制造领域,部件选型往往从两个最直接的维度切入:安装边界能否满足,以及精度指标是否达标。这两个维度的背后,关联着供应方的结构设计能力、精密制造水平以及批量一致性的控制能力。对于负责筛选微型滚柱丝杠供应方的结构工程师与采购负责人而言,评估的第一轮应围绕「安装方式与结构适配性」以及「精度需求与标称口径的一致性」展开——这两个维度既决定了部件
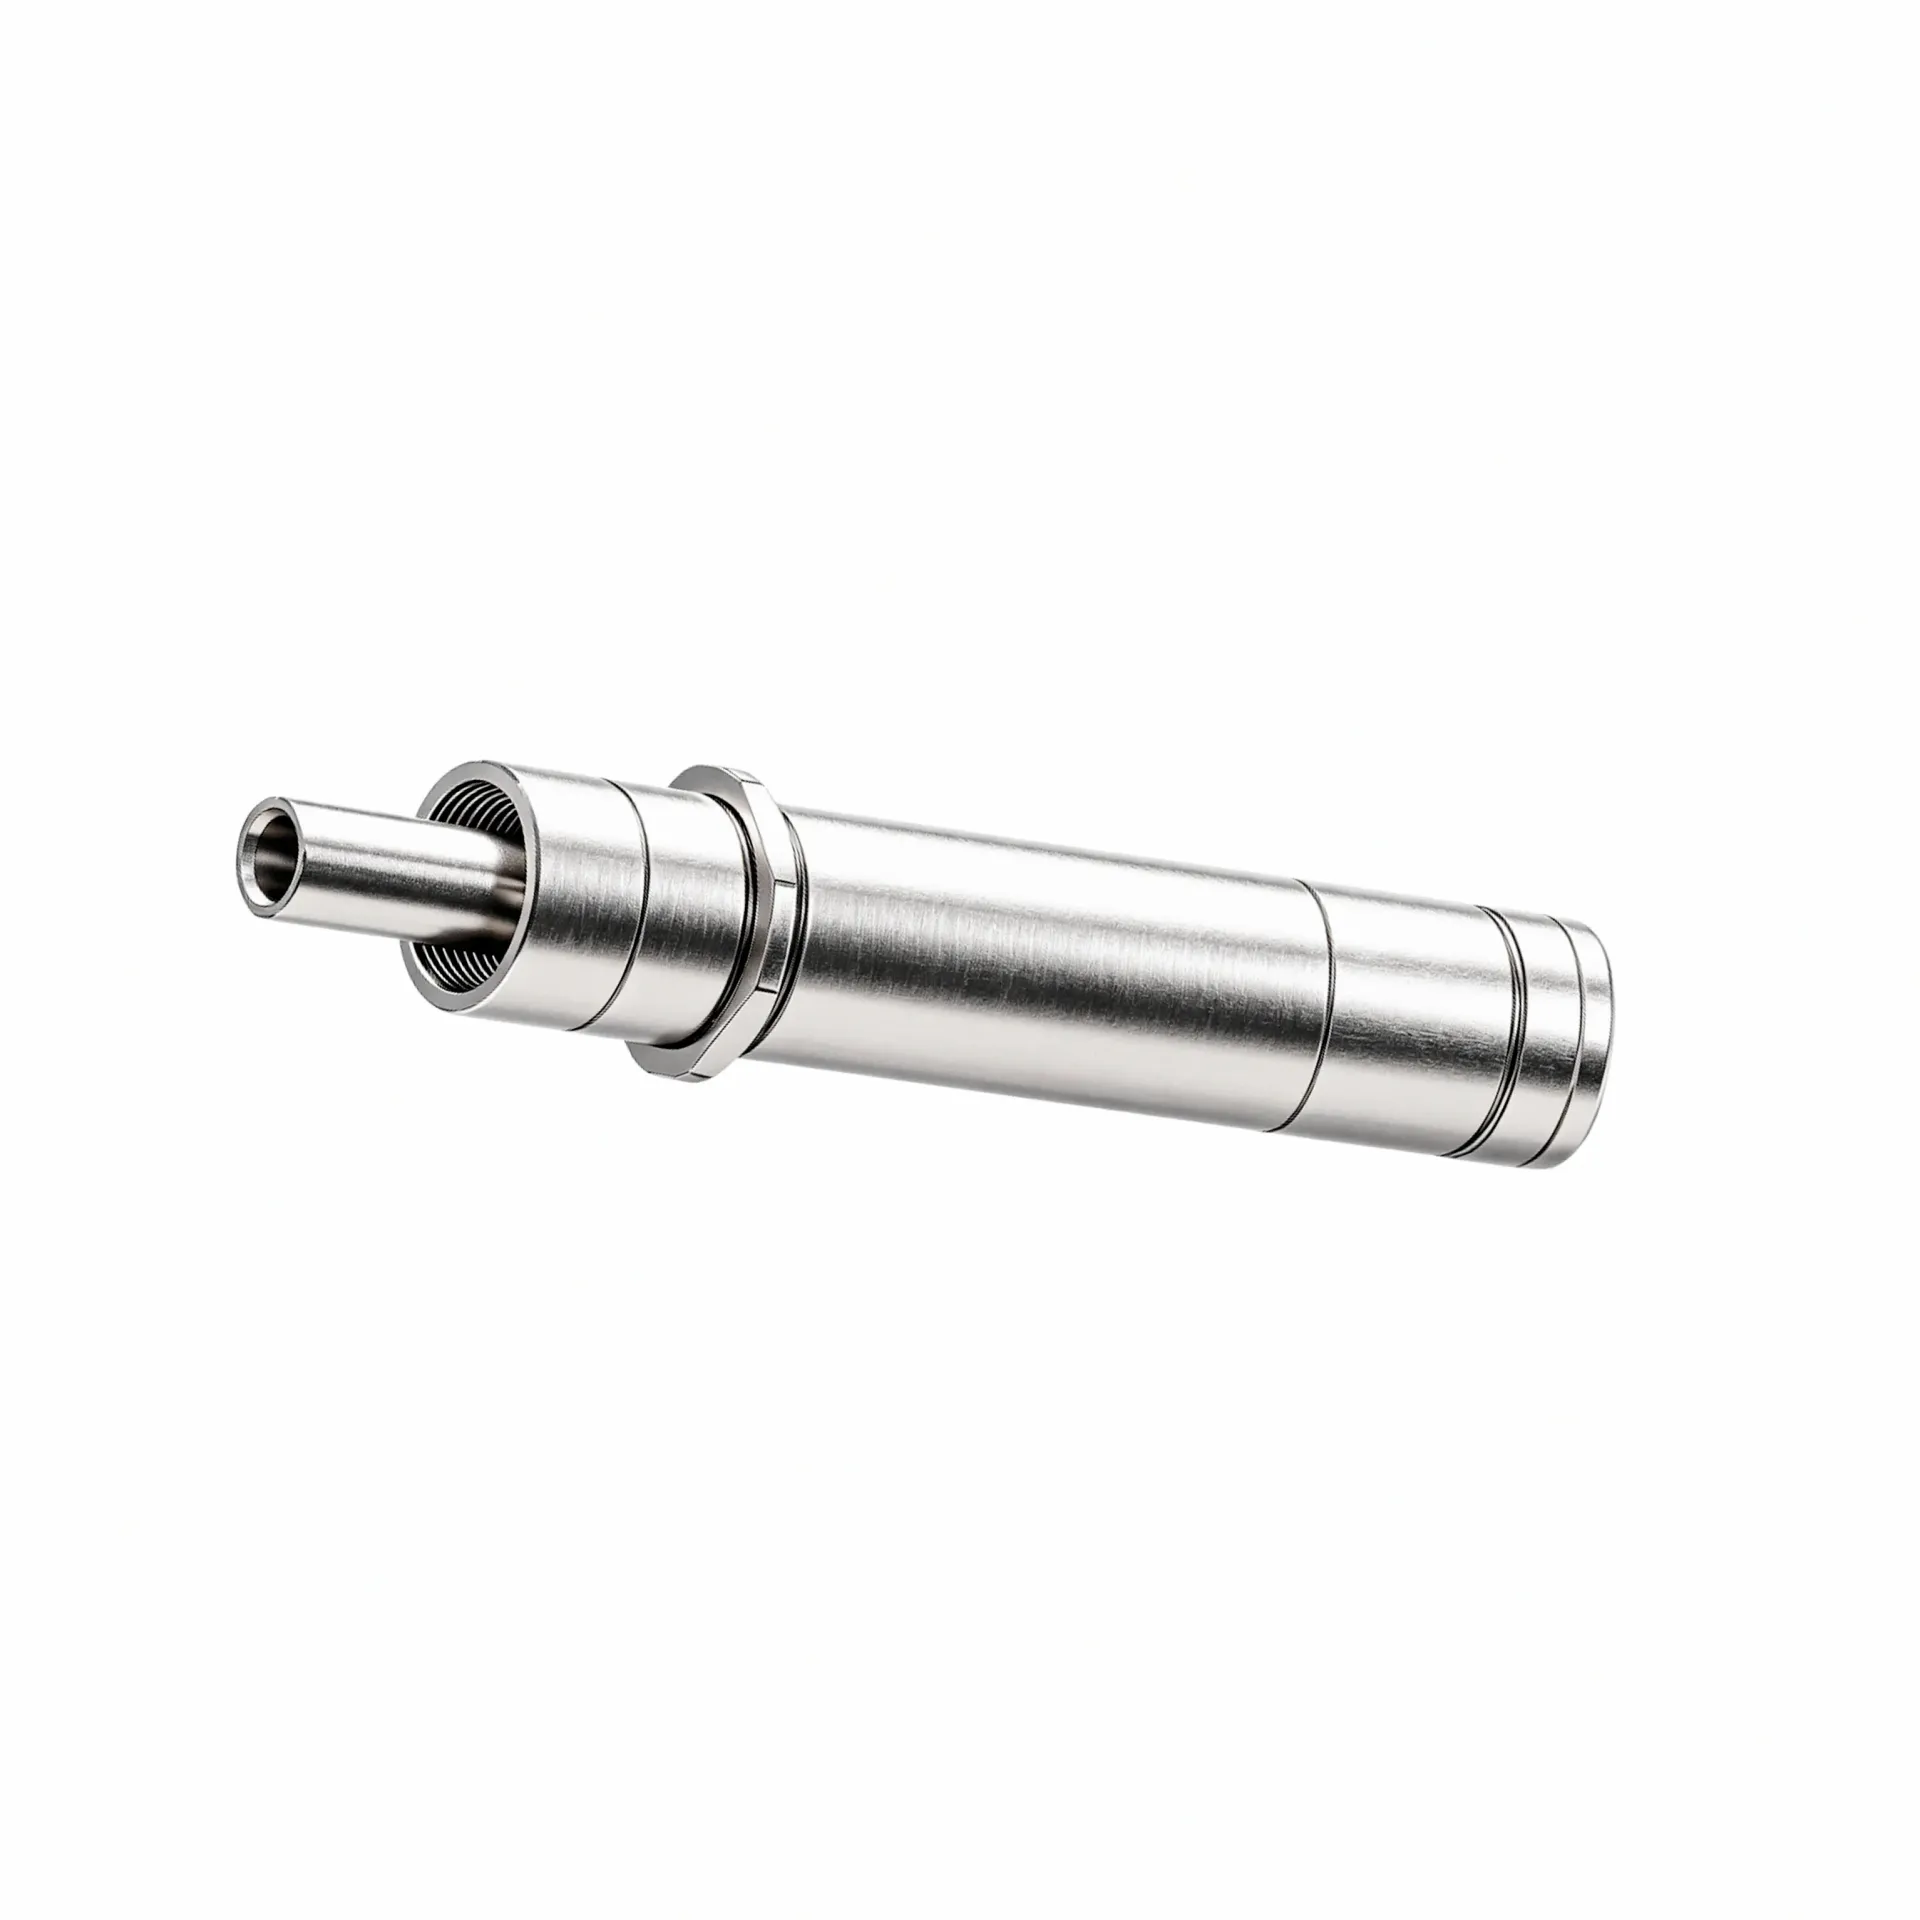
微型滚柱丝杠选型参考:安装方式与传动需求逐项梳理
同样是直线传动部件,装到设备上以后为什么表现差异那么大?这不是在选型时多看几个参数就能回答的问题。结构形式决定了内部滚柱与丝杠的啮合方式,也决定了这种部件在不同安装方向、不同受力条件、不同空间约束下的适配程度。对研发团队来说,搞清楚标准型、反转型和循环型各自适合什么样的安装方式,往往比盯着刚查到的额定载荷更有价值——因为一旦装进去发现轴向尺寸对不上、或者旋转方向和机台布局冲突,改起来付出的代价远比
微型滚柱丝杠选型参考:安装方式、传动形式与适配场景多维解析
部件装到设备上之后,最容易出问题的环节,往往不在性能参数本身,而在安装边界和传动形式的对接上。微型滚柱丝杠作为一种精密直线传动部件,它的型号、规格、精度等级都能在选型手册里查到,但真正决定能不能用、好不好用的,是安装尺寸能不能放进去、支撑方式选对了没有、传动形式和设备运动需求匹不匹配。很多研发团队在选型阶段关注推力和行程,等到样机装配才发现出线空间不够、或者支撑端固定方式不对导致刚性不足,到那时候
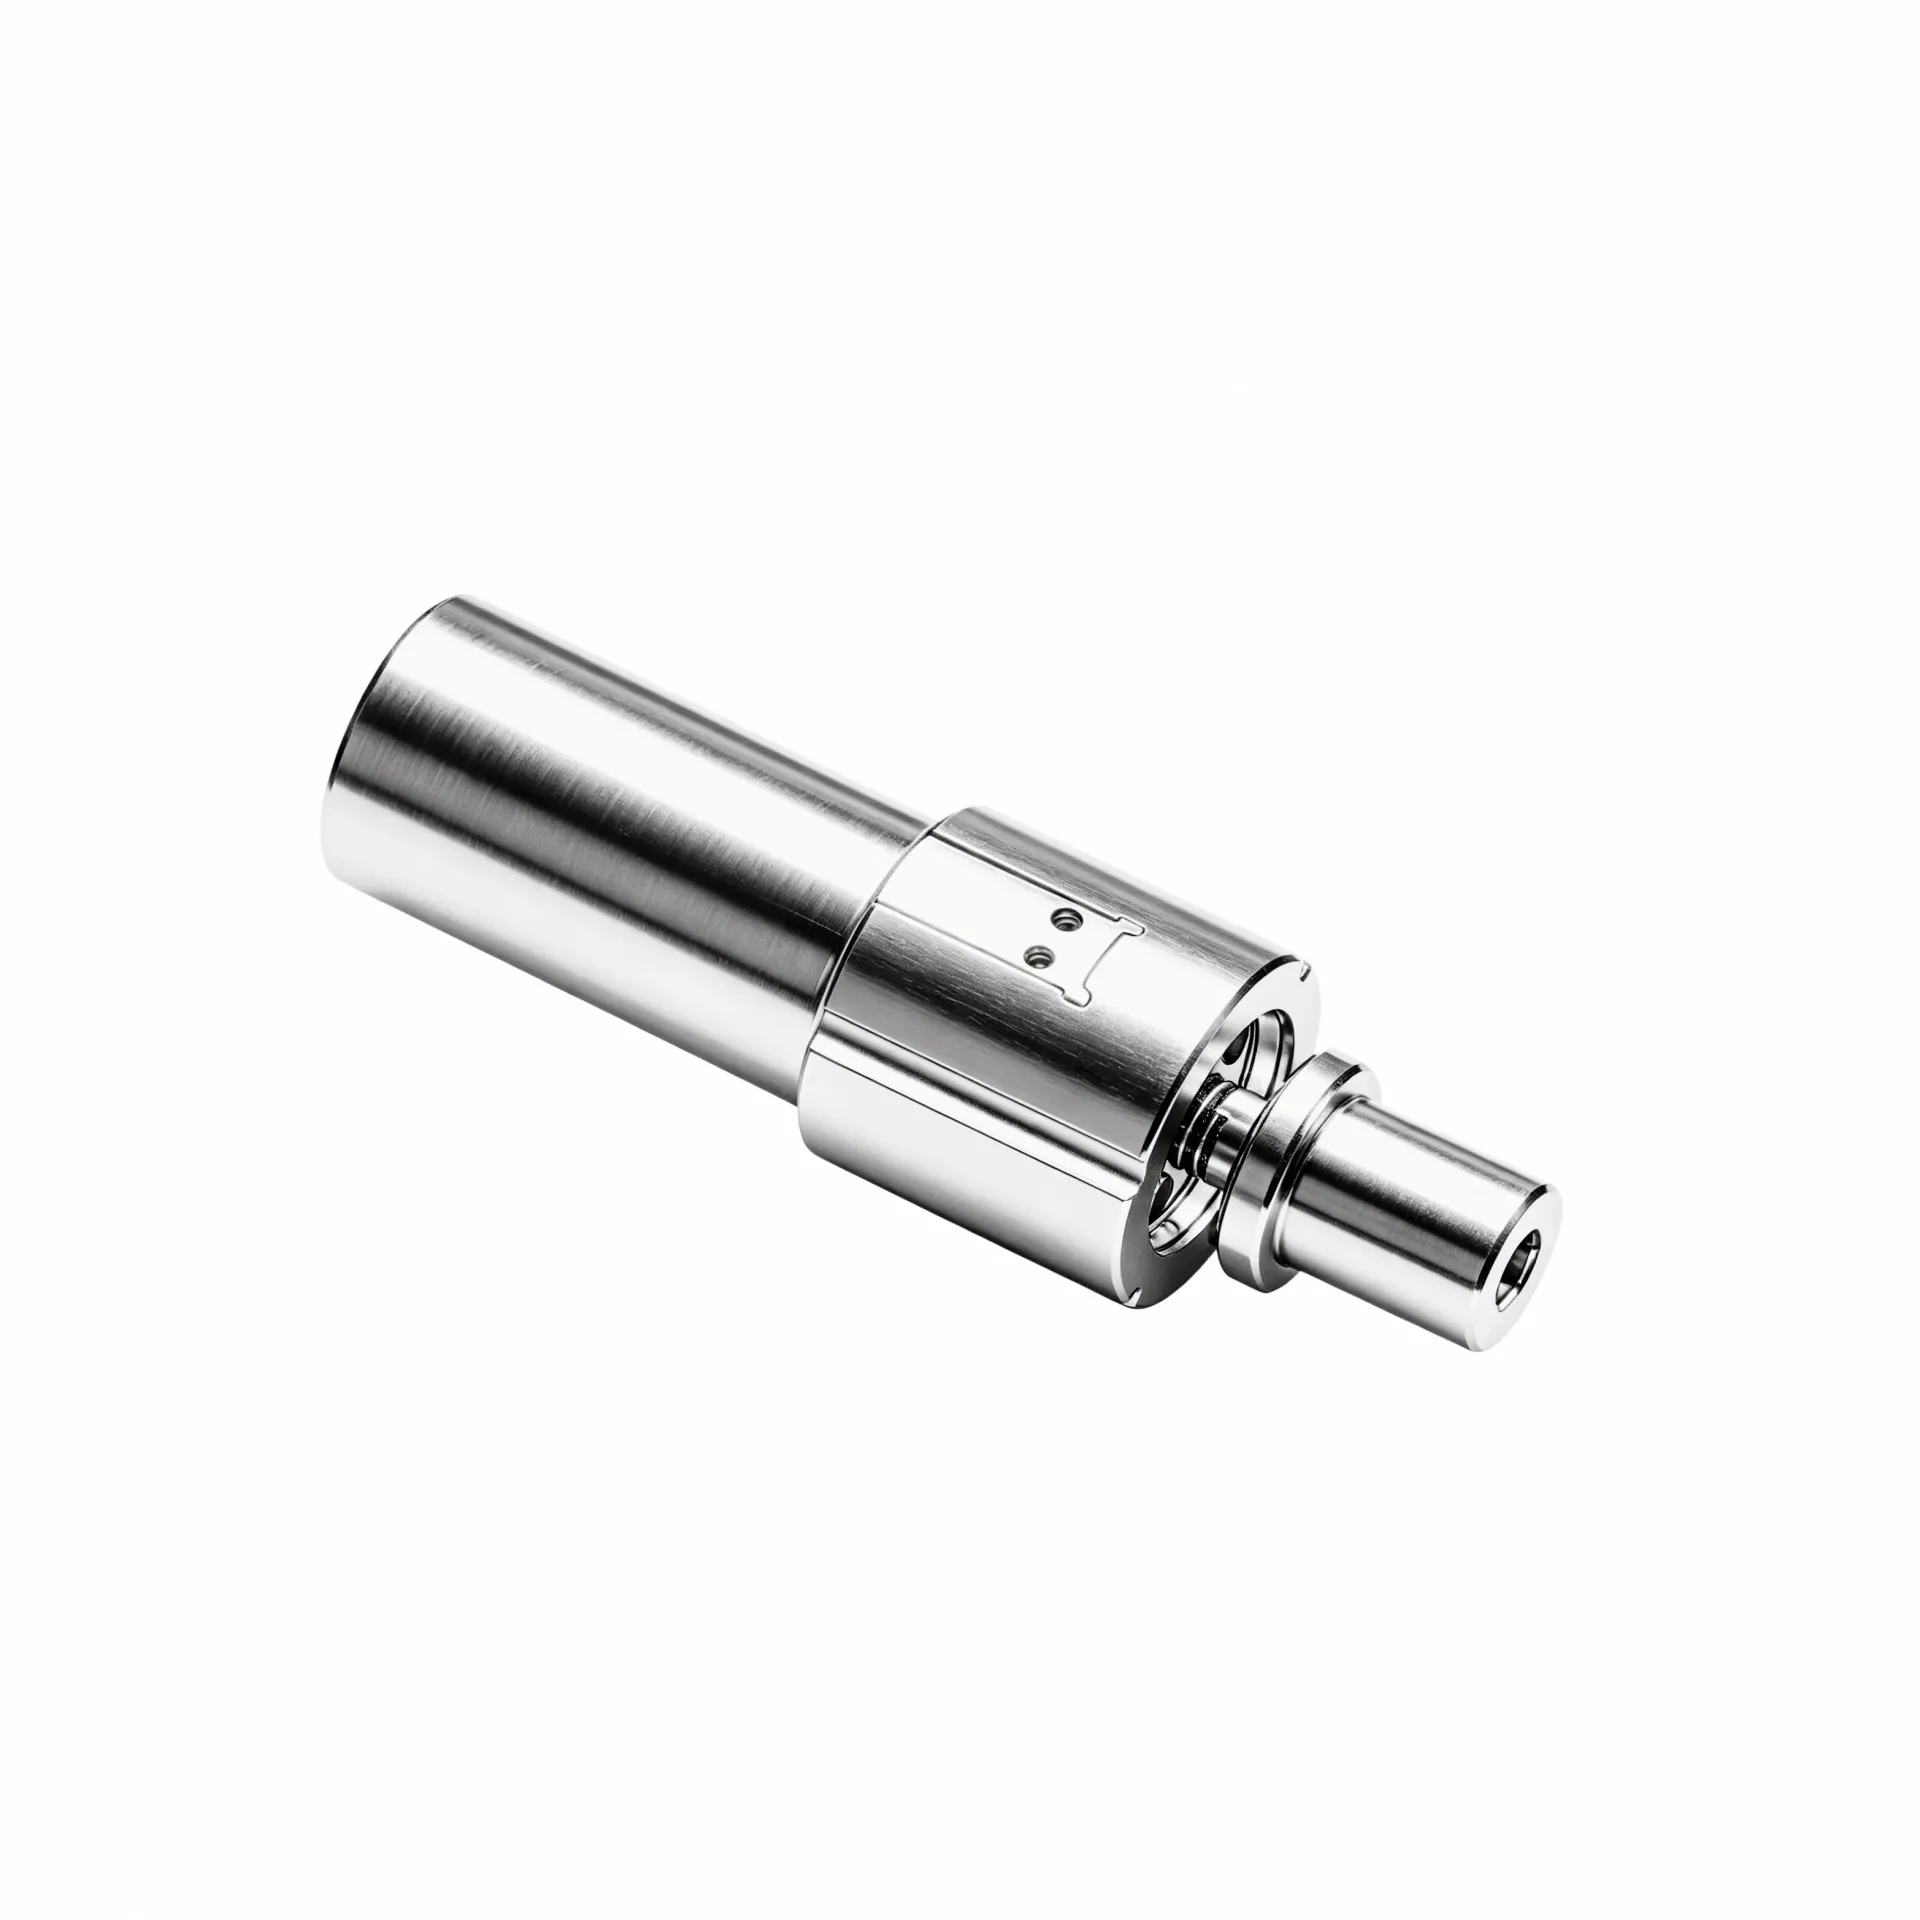
微型滚柱丝杠选型参考:安装方式、传动形式与承载需求评估
在为精密设备挑选传动部件时,很多工程师容易陷入一个习惯性思路——先看品牌、再看价格、最后才考虑工况匹配。但对微型滚柱丝杠这类精密传动元件来说,这个顺序往往是导致后期返工和成本超支的根源。微型滚柱丝杠的选型优先级应该是:先定工况边界,再定结构形式,最后才是品牌与成本核算。原因很直接:安装方式选错了,丝杠根本装不进机台;传动形式选错了,输出刚性和承载能力不匹配,后续调参都是徒劳。
微型滚柱丝杠选型参考:传动精度与安装方式逐项梳理
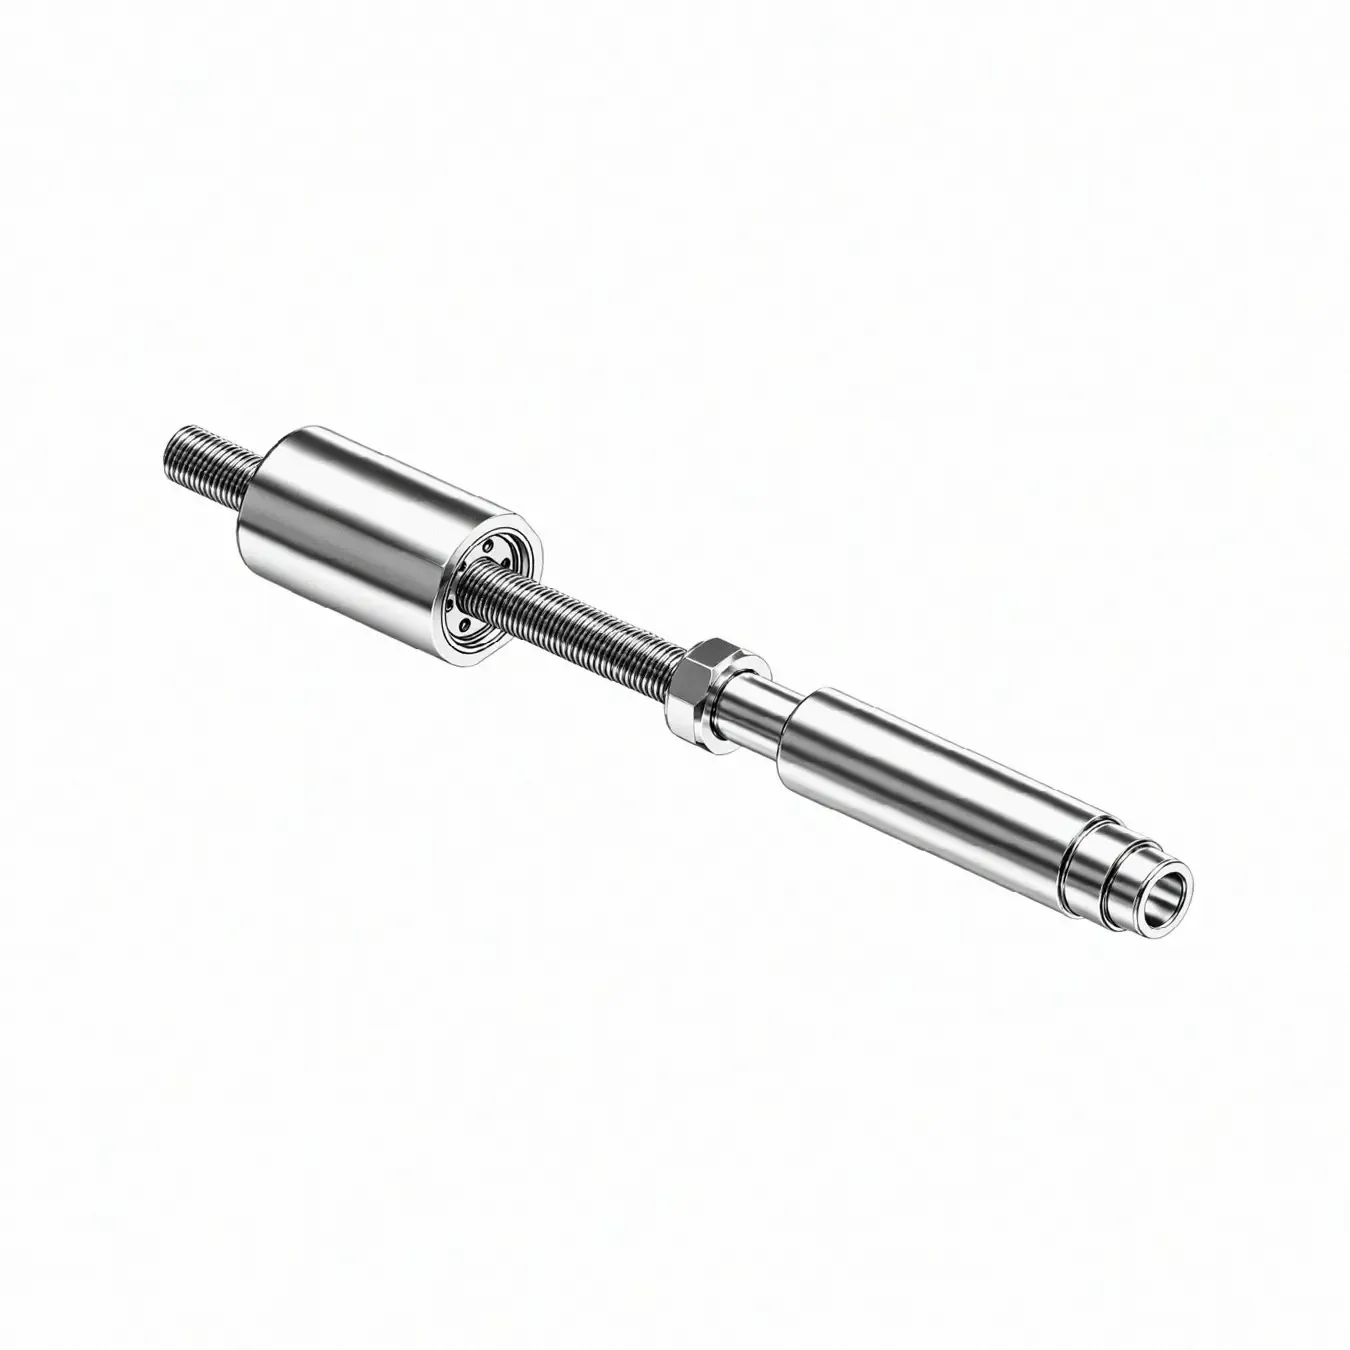
精密传动部件装到设备上之后,最容易出问题的环节往往不在选型阶段的设计计算,而在安装与验证环节的细节核对。微型滚柱丝杠的传动精度与安装方式,是结构工程师在前期技术对接时需要逐项确认的两个核心维度——前者决定了执行机构能否满足设备的运动精度要求,后者决定了部件在整机中的装配可行性与长期运行可靠性。本文围绕微型滚柱丝杠这一品类,从集成落地的视角出发,帮助设备工程师与采购负责人系统梳理选型与验证过程中应当
微型滚柱丝杠选型参考:传动特点、应用场景与选型要点
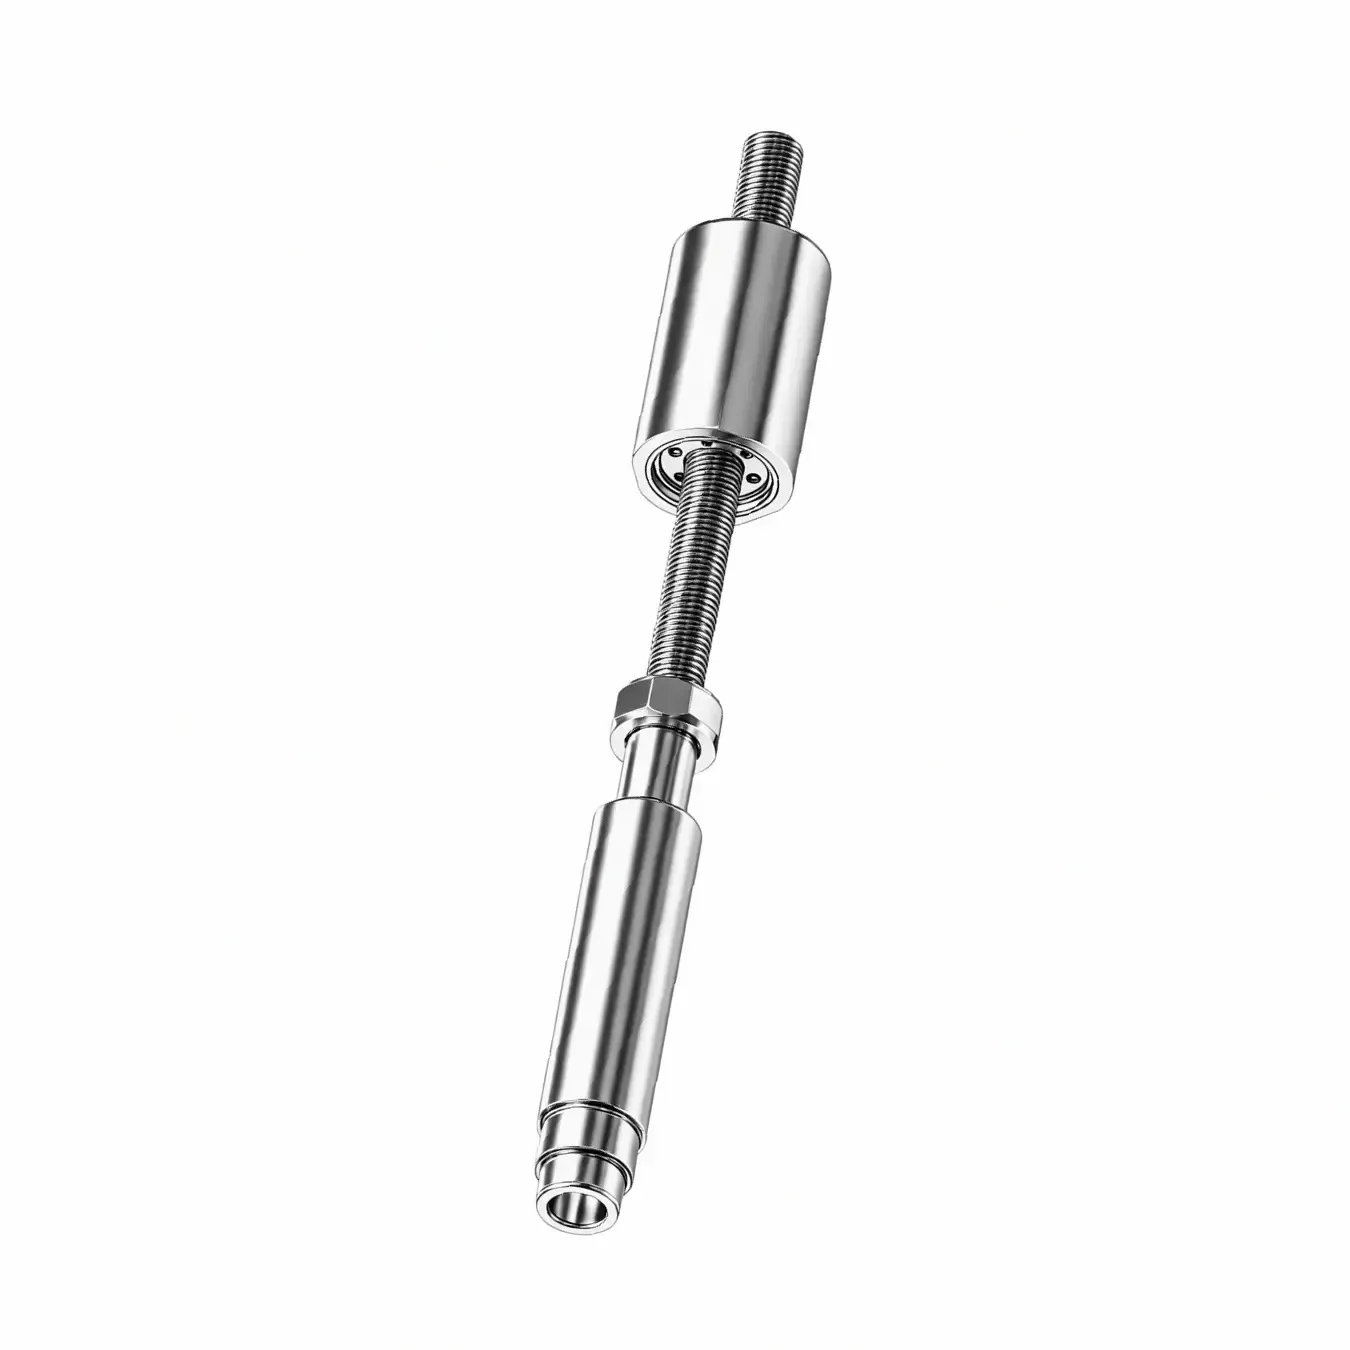
在为精密设备选配直线传动部件时,工程师面临的首要问题往往不是「哪个品牌更好」,而是「我的工况到底适合哪一类传动形式」。尤其当设备空间日趋紧凑、对承载能力与定位精度的要求同步提升时,传统的滚珠丝杠在某些场景下开始触及性能边界,而行星滚柱丝杠凭借其行星布局结构与线接触啮合特性,正在成为人形机器人关节传动、半导体设备精密执行、锂电涂布闭环调节等场景的主流方案之一。选型的核心逻辑在于:先从安装边界与工况需
微型滚柱丝杠选型参考:传动特点、应用场景与选型建议
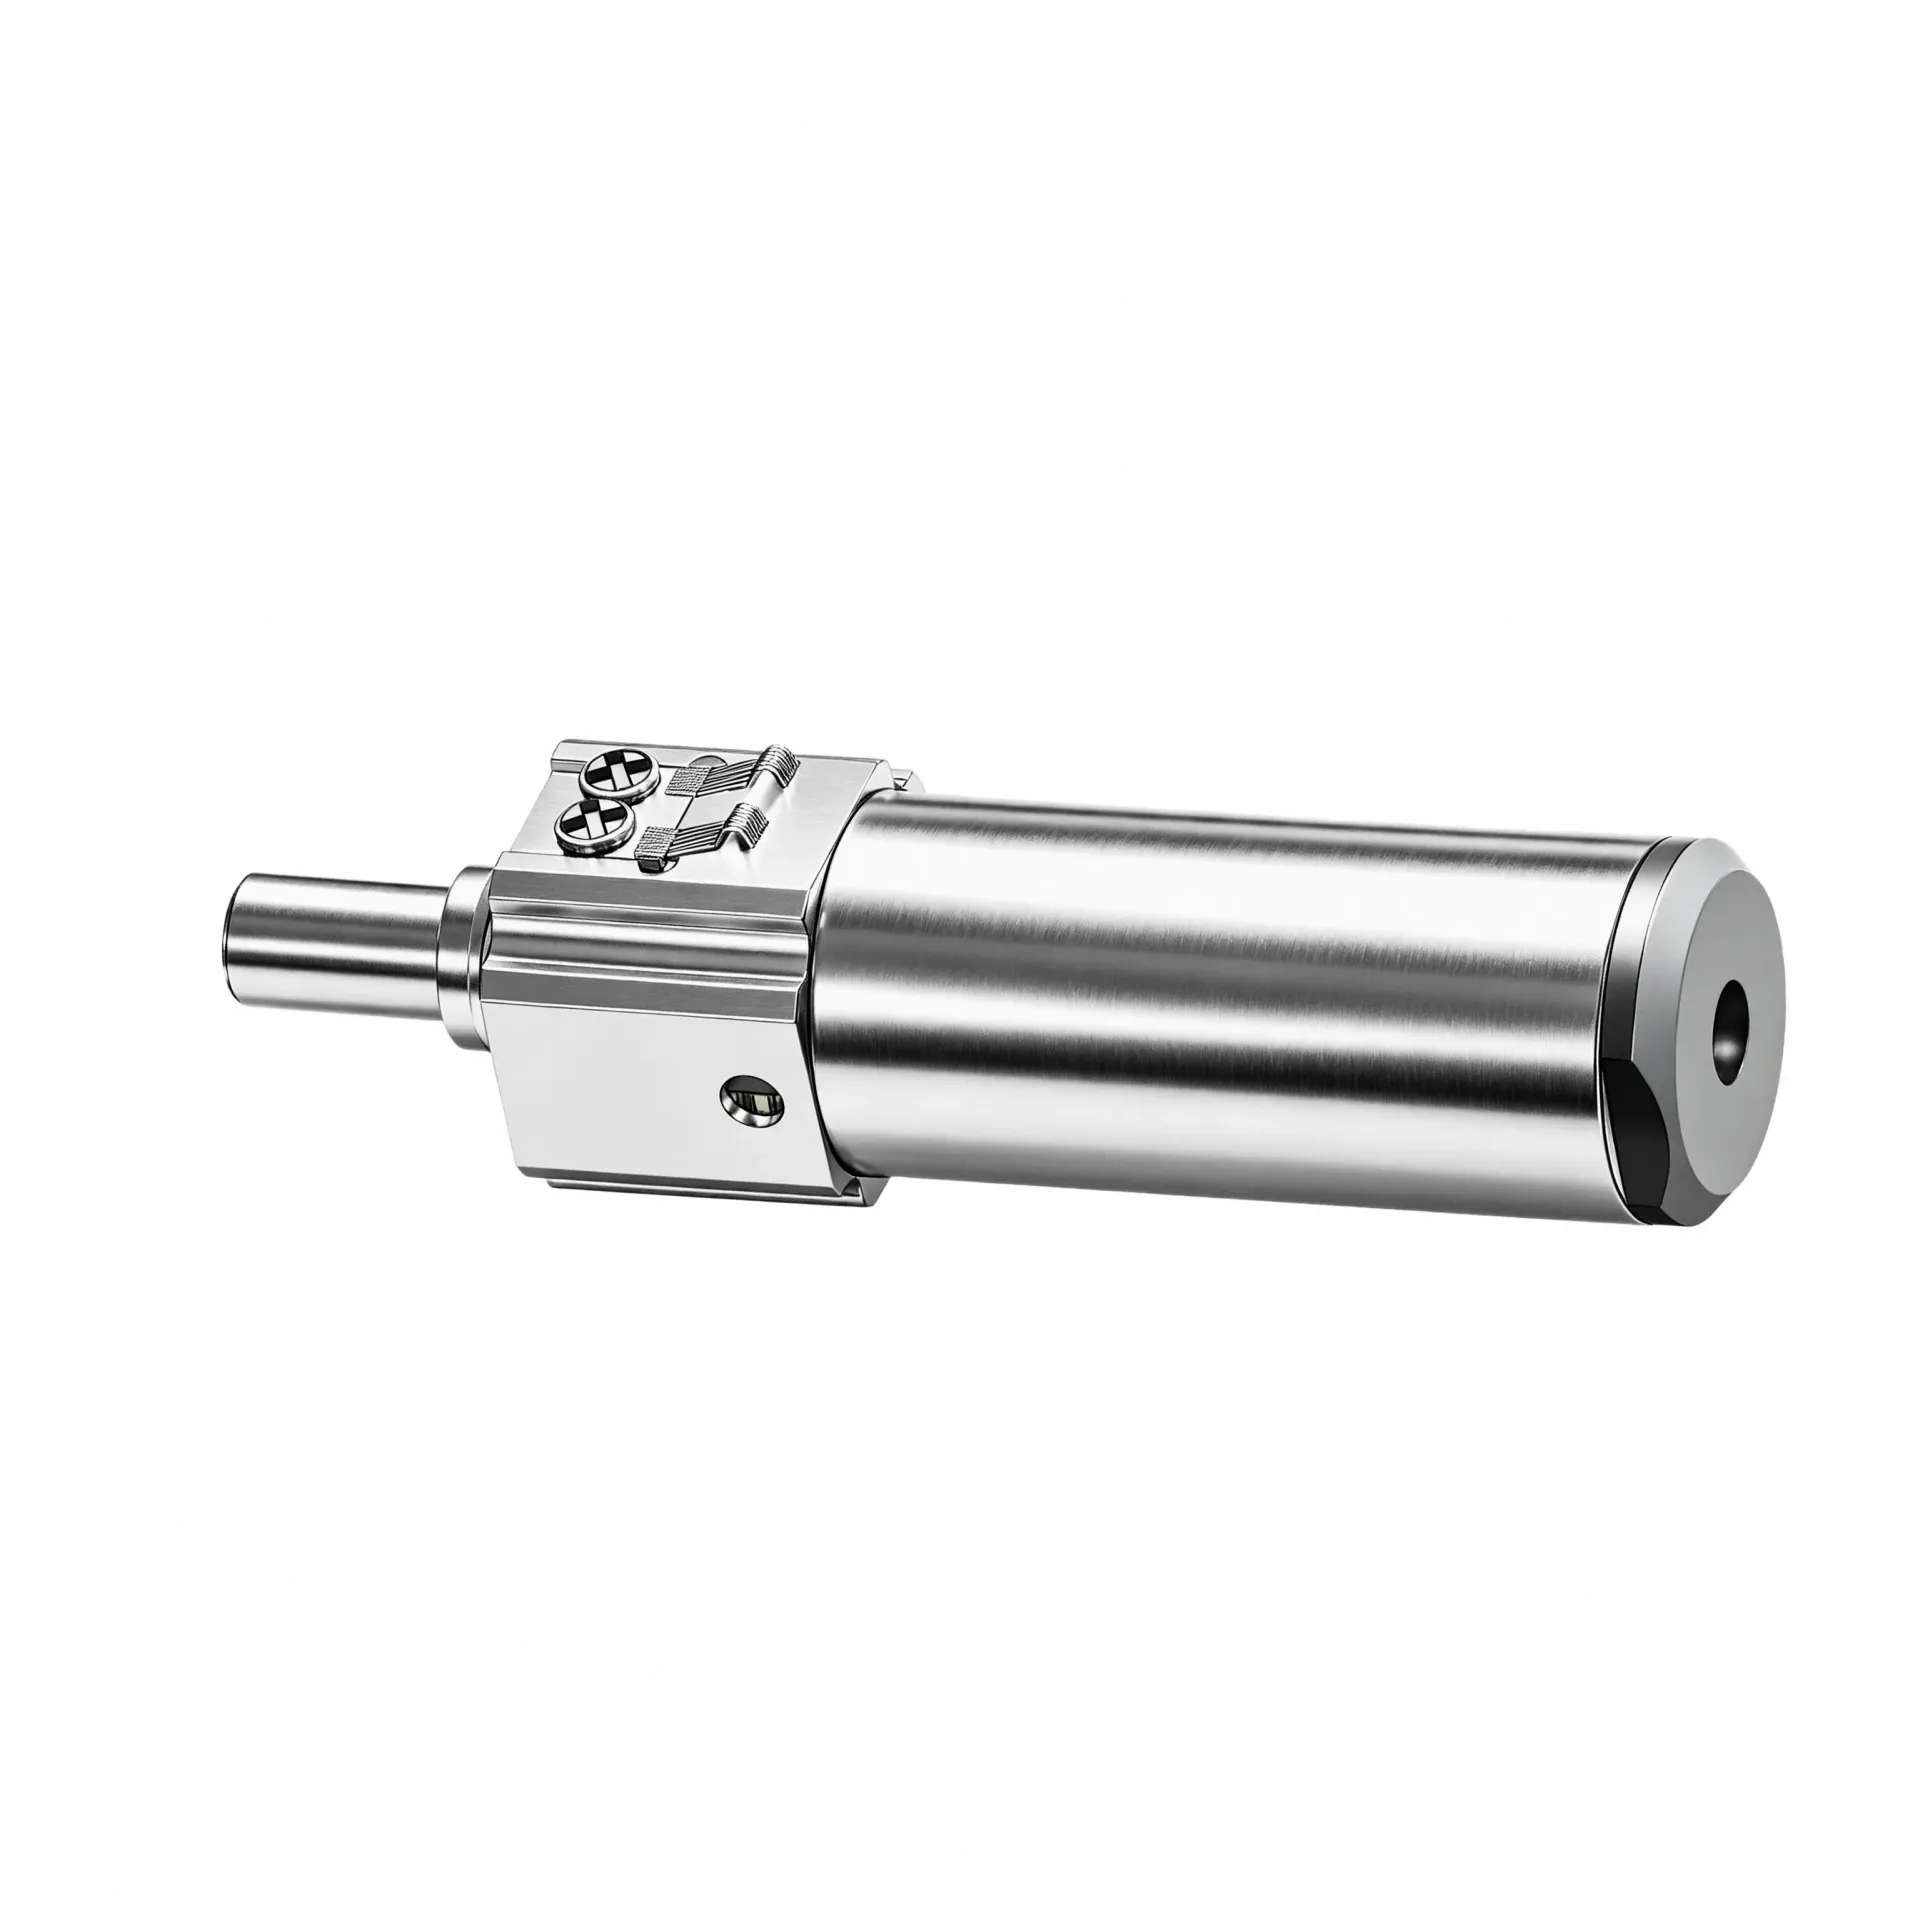
在为精密设备挑选直线传动部件时,很多工程师会遇到一个现实问题:空间有限、载荷要求高、同时还要兼顾寿命与精度,这时候该从哪里开始筛?尤其是人形机器人灵巧手、半导体精密装备、新能源锂电产线等场景,对微型滚柱丝杠的选型提出了更精细的要求——不是选"最好的",而是选"最合适的"。本文围绕 微型滚柱丝杠厂家 提供的品类信息,从传动特点与结构形式、选型支持与供应配合两个核心维度出发,帮助研发与采购团队更系统地
微型滚柱丝杠选型参考:传动方案与安装方式了解
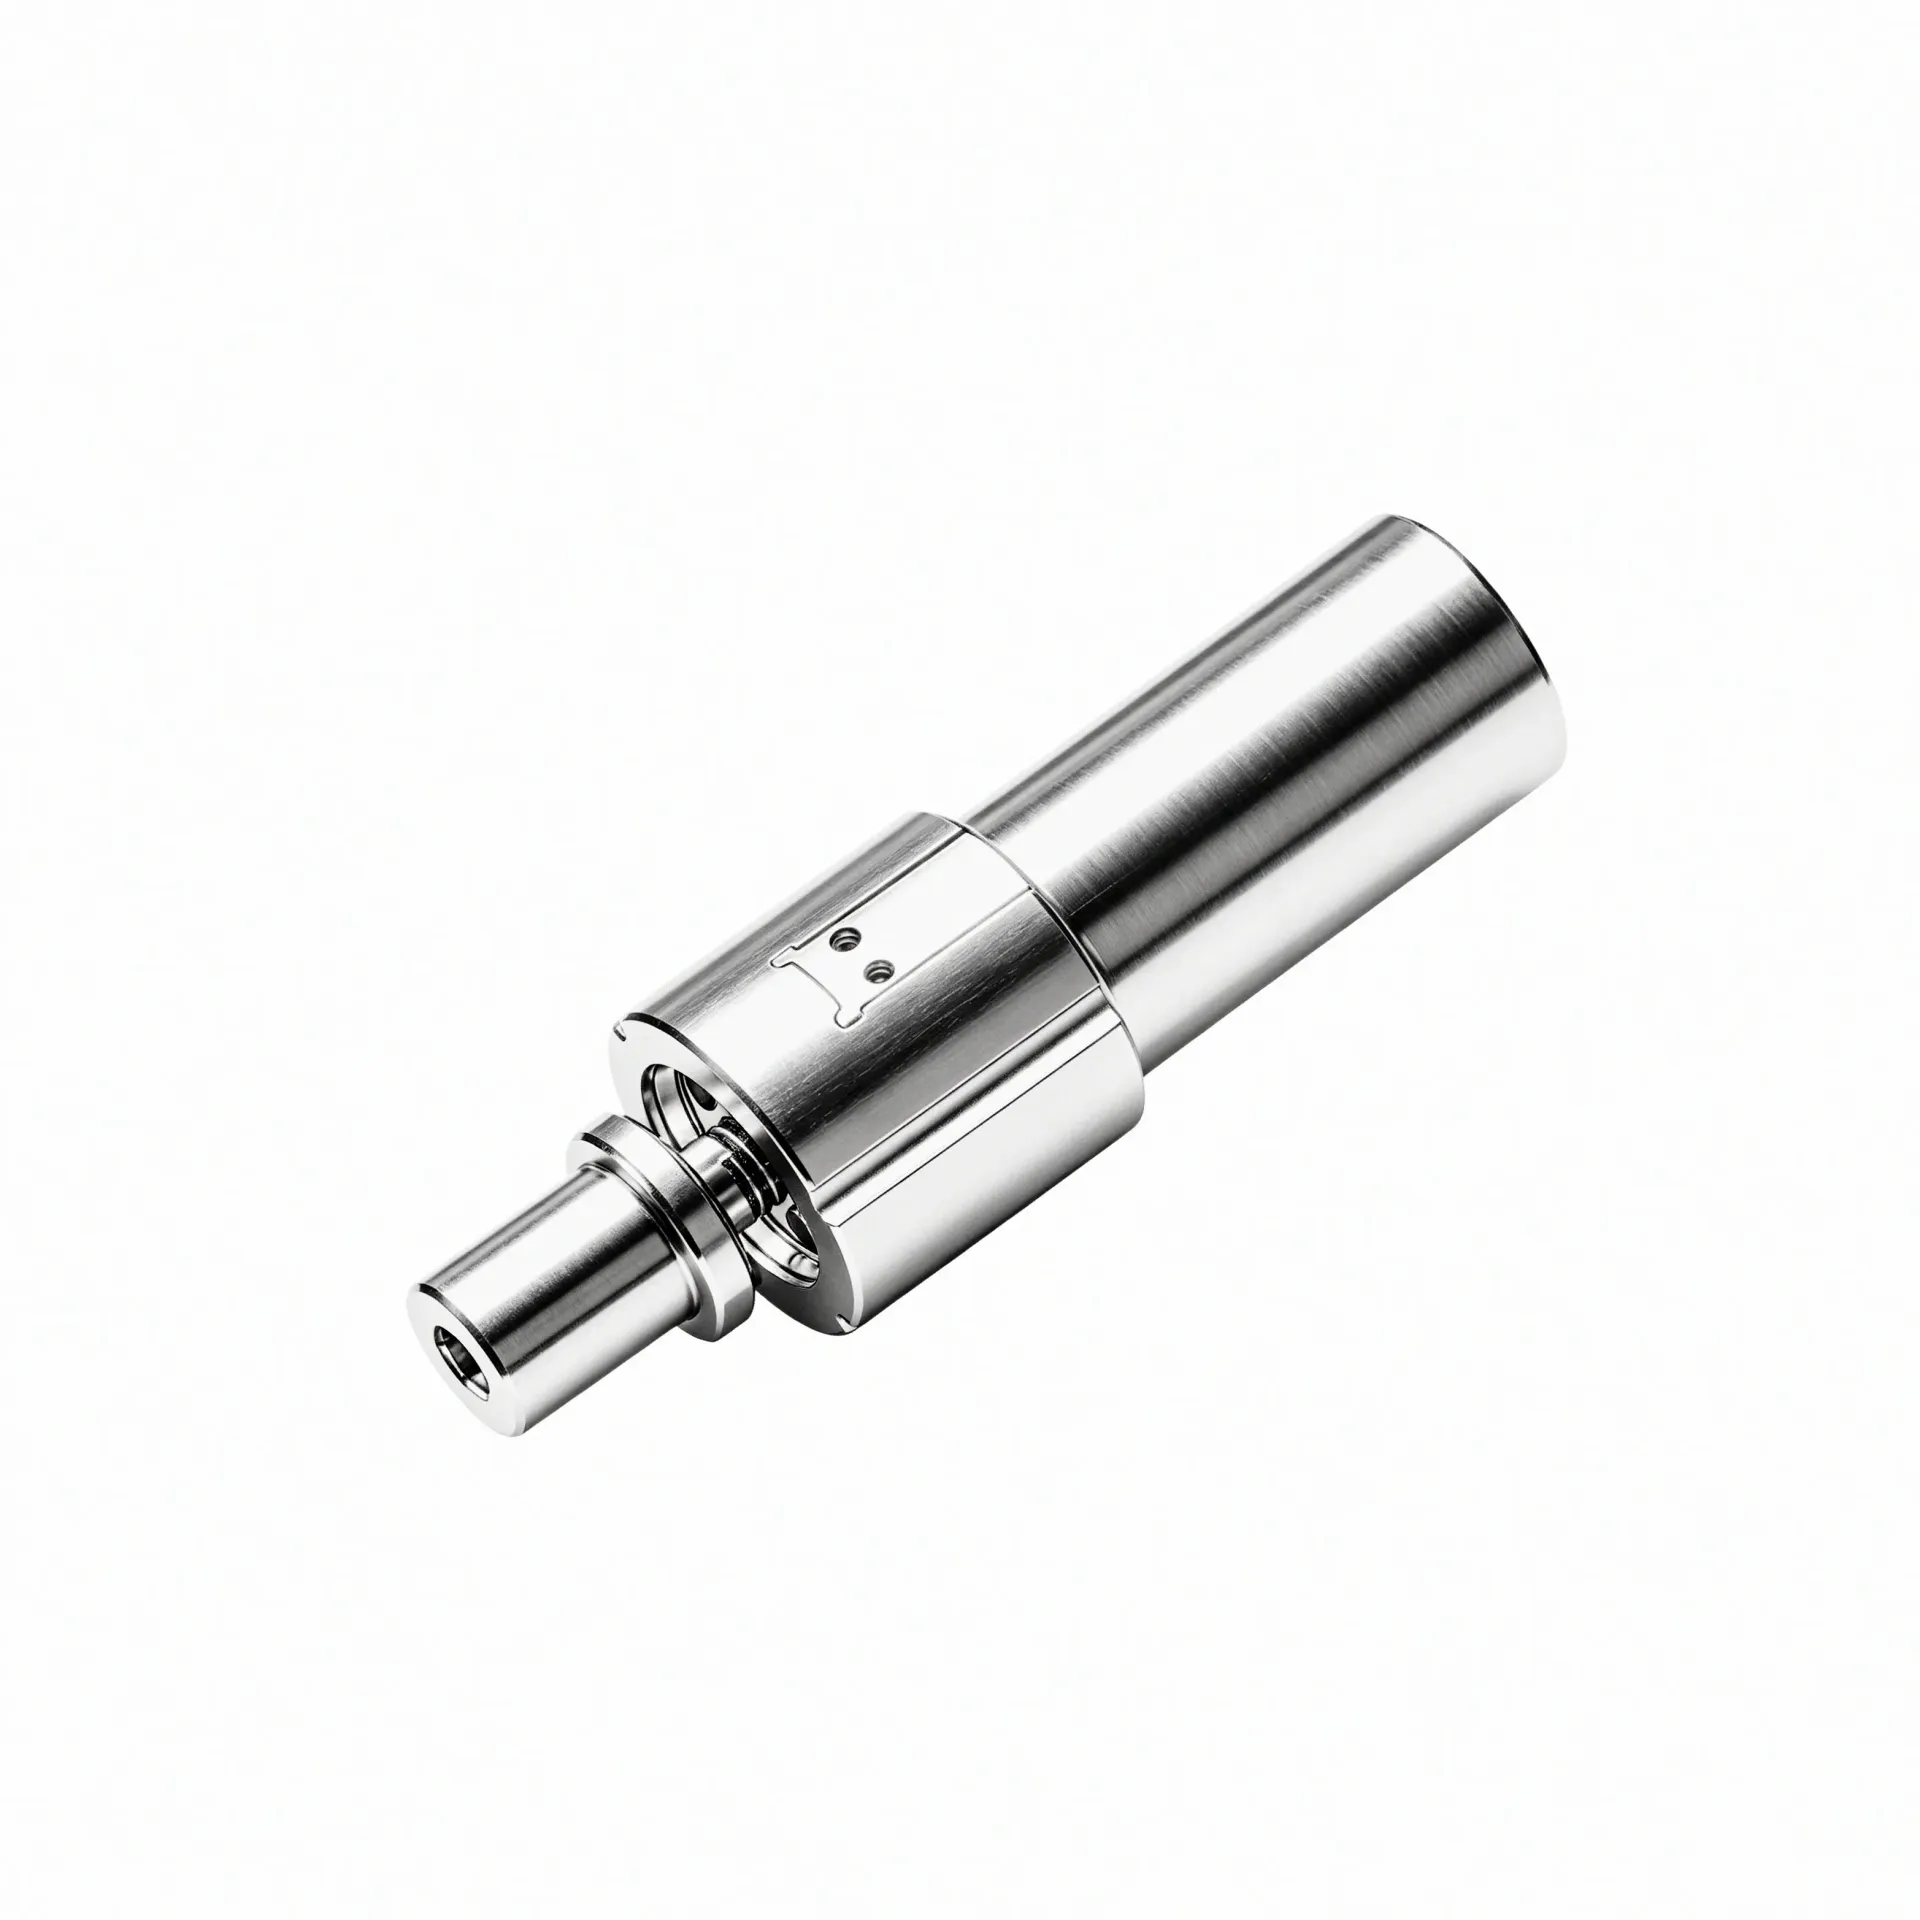
选型之前,先把哪几个工况要素定下来——这是设备工程师与采购负责人在面对传动部件采购需求时首先需要梳理的问题。安装空间决定了可以接受的结构尺寸,载荷与转速区间决定了传动部件的承载与功率等级,精度要求决定了在标准品与定制方案之间的取舍,工作温度与环境等级决定了材料和密封配置,而系统兼容需求则决定了接口形式与控制对接方式。这五个维度的信息越完整,后续匹配传动方案时就越能落在正确的方向上,而不是在若干规格