电动夹爪选型参考:驱动方式、控制方式与适配场景三项了解要点
面对紧凑的设备布局与不断缩短的调试周期,研发团队在筛选电动夹爪供应方时,往往需要在早期阶段就把驱动方式、控制方式与适配场景三个维度纳入系统性的评估框架。这三个维度直接决定了夹爪能否与现有设备架构实现对接、能否满足特定动作需求的力位控制精度,以及在不同工况下的运行稳定性与维护成本。驱动方式影响传动效率与结构紧凑性,控制方式决定与上位系统的集成难度,适配场景则决定了夹爪在目标产线上的实际可用性。将这三
电动夹爪选型参考:驱动方式、控制方式与适配场景三维度解析
做过自动化产线的工程师都知道,夹爪这个部件看着不大,选起来却挺费心思。不是随便挑一个能夹住东西的就完事了——驱动方式决定了它的响应速度和控制逻辑,控制方式决定了它能不能和你现有的系统对上话,而适配场景更是直接关系到它在你这台设备里能不能装得进去、用得起来。这三个维度听起来不复杂,但每一条背后都牵扯到一串具体的参数和接口问题。本文从 电动夹爪厂家 的视角出发,把这三个维度拆开来聊聊,帮助研发和采购团
电动夹爪选型参考:驱动方式、控制方式与末端执行适配分析
评估一家电动夹爪供应方,第一轮通常先看品类覆盖是否完整、是否能覆盖从样机验证到批量落地的全流程;第二轮则深入看结构形式与控制方式的技术适配程度,以及样品验证与批量供货的实际配合节奏。面对末端执行器需求,研发团队与采购团队在筛选供应方时,往往需要先厘清驱动方式、控制方式与安装集成之间的关联,再结合具体应用场景做出判断。
电动夹爪选型参考:驱动方式、控制接口与适配场景3项了解要点
为设备选电动夹爪时,研发团队最先面对的问题往往不是“这个夹爪精度够不够”,而是“现有空间能不能装进去”。很多项目在初期评估阶段只关注夹持力这一个指标,等拿到样品才发现出线方向不对、通讯协议不兼容、控制方式需要额外开发。这就是为什么建议先把驱动方式、控制接口与适配场景这三个维度确认清楚,再进入具体规格的筛选。
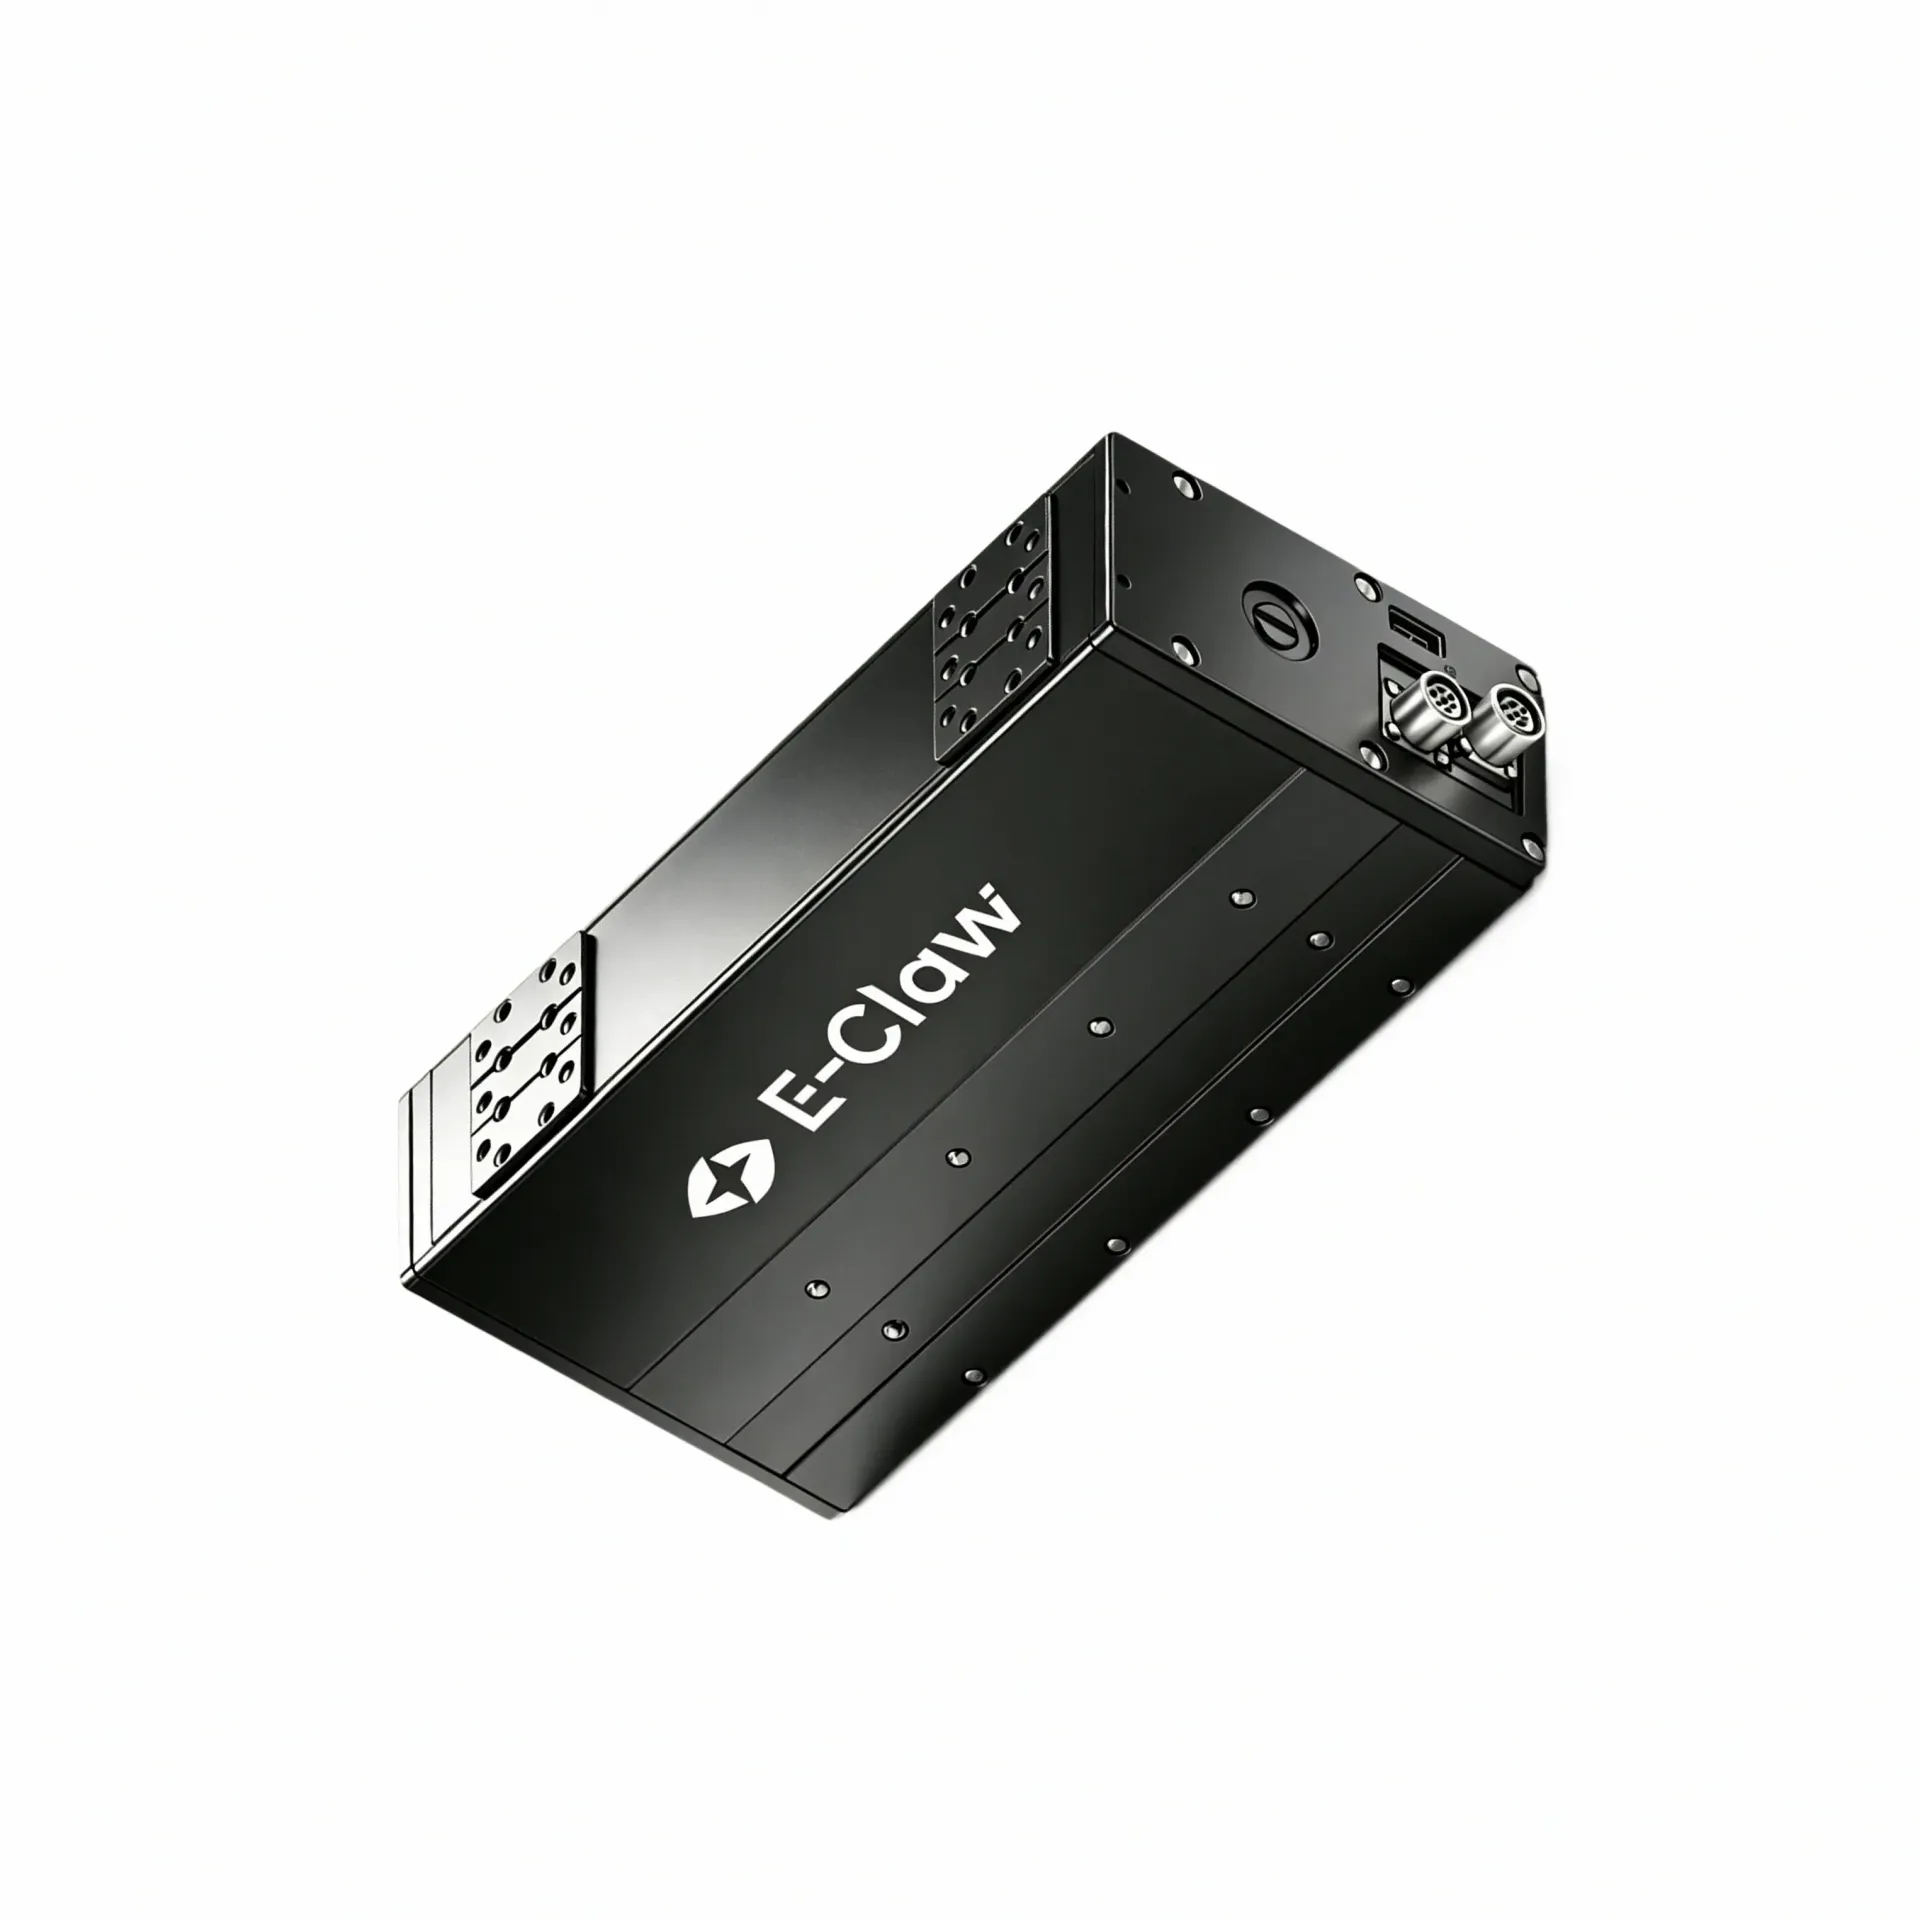
电动夹爪选型参考:轻薄款、重载款与旋转款结构形式怎么选
给设备选电动夹爪,工程师最常遇到的问题不是「有没有货」,而是「三个形态摆在一起,到底该怎么判断」。轻薄款、重载款、旋转款——这三个名字听起来只是大小和功能上的区分,但实际选型时,安装空间决定了能不能装进去,抓取对象决定了需要多大夹持力,而控制系统的对接方式又决定了电气接口能不能匹配。任何一个维度没想清楚,到装配阶段就会发现接口不对、行程不够、或者力控精度达不到预期。
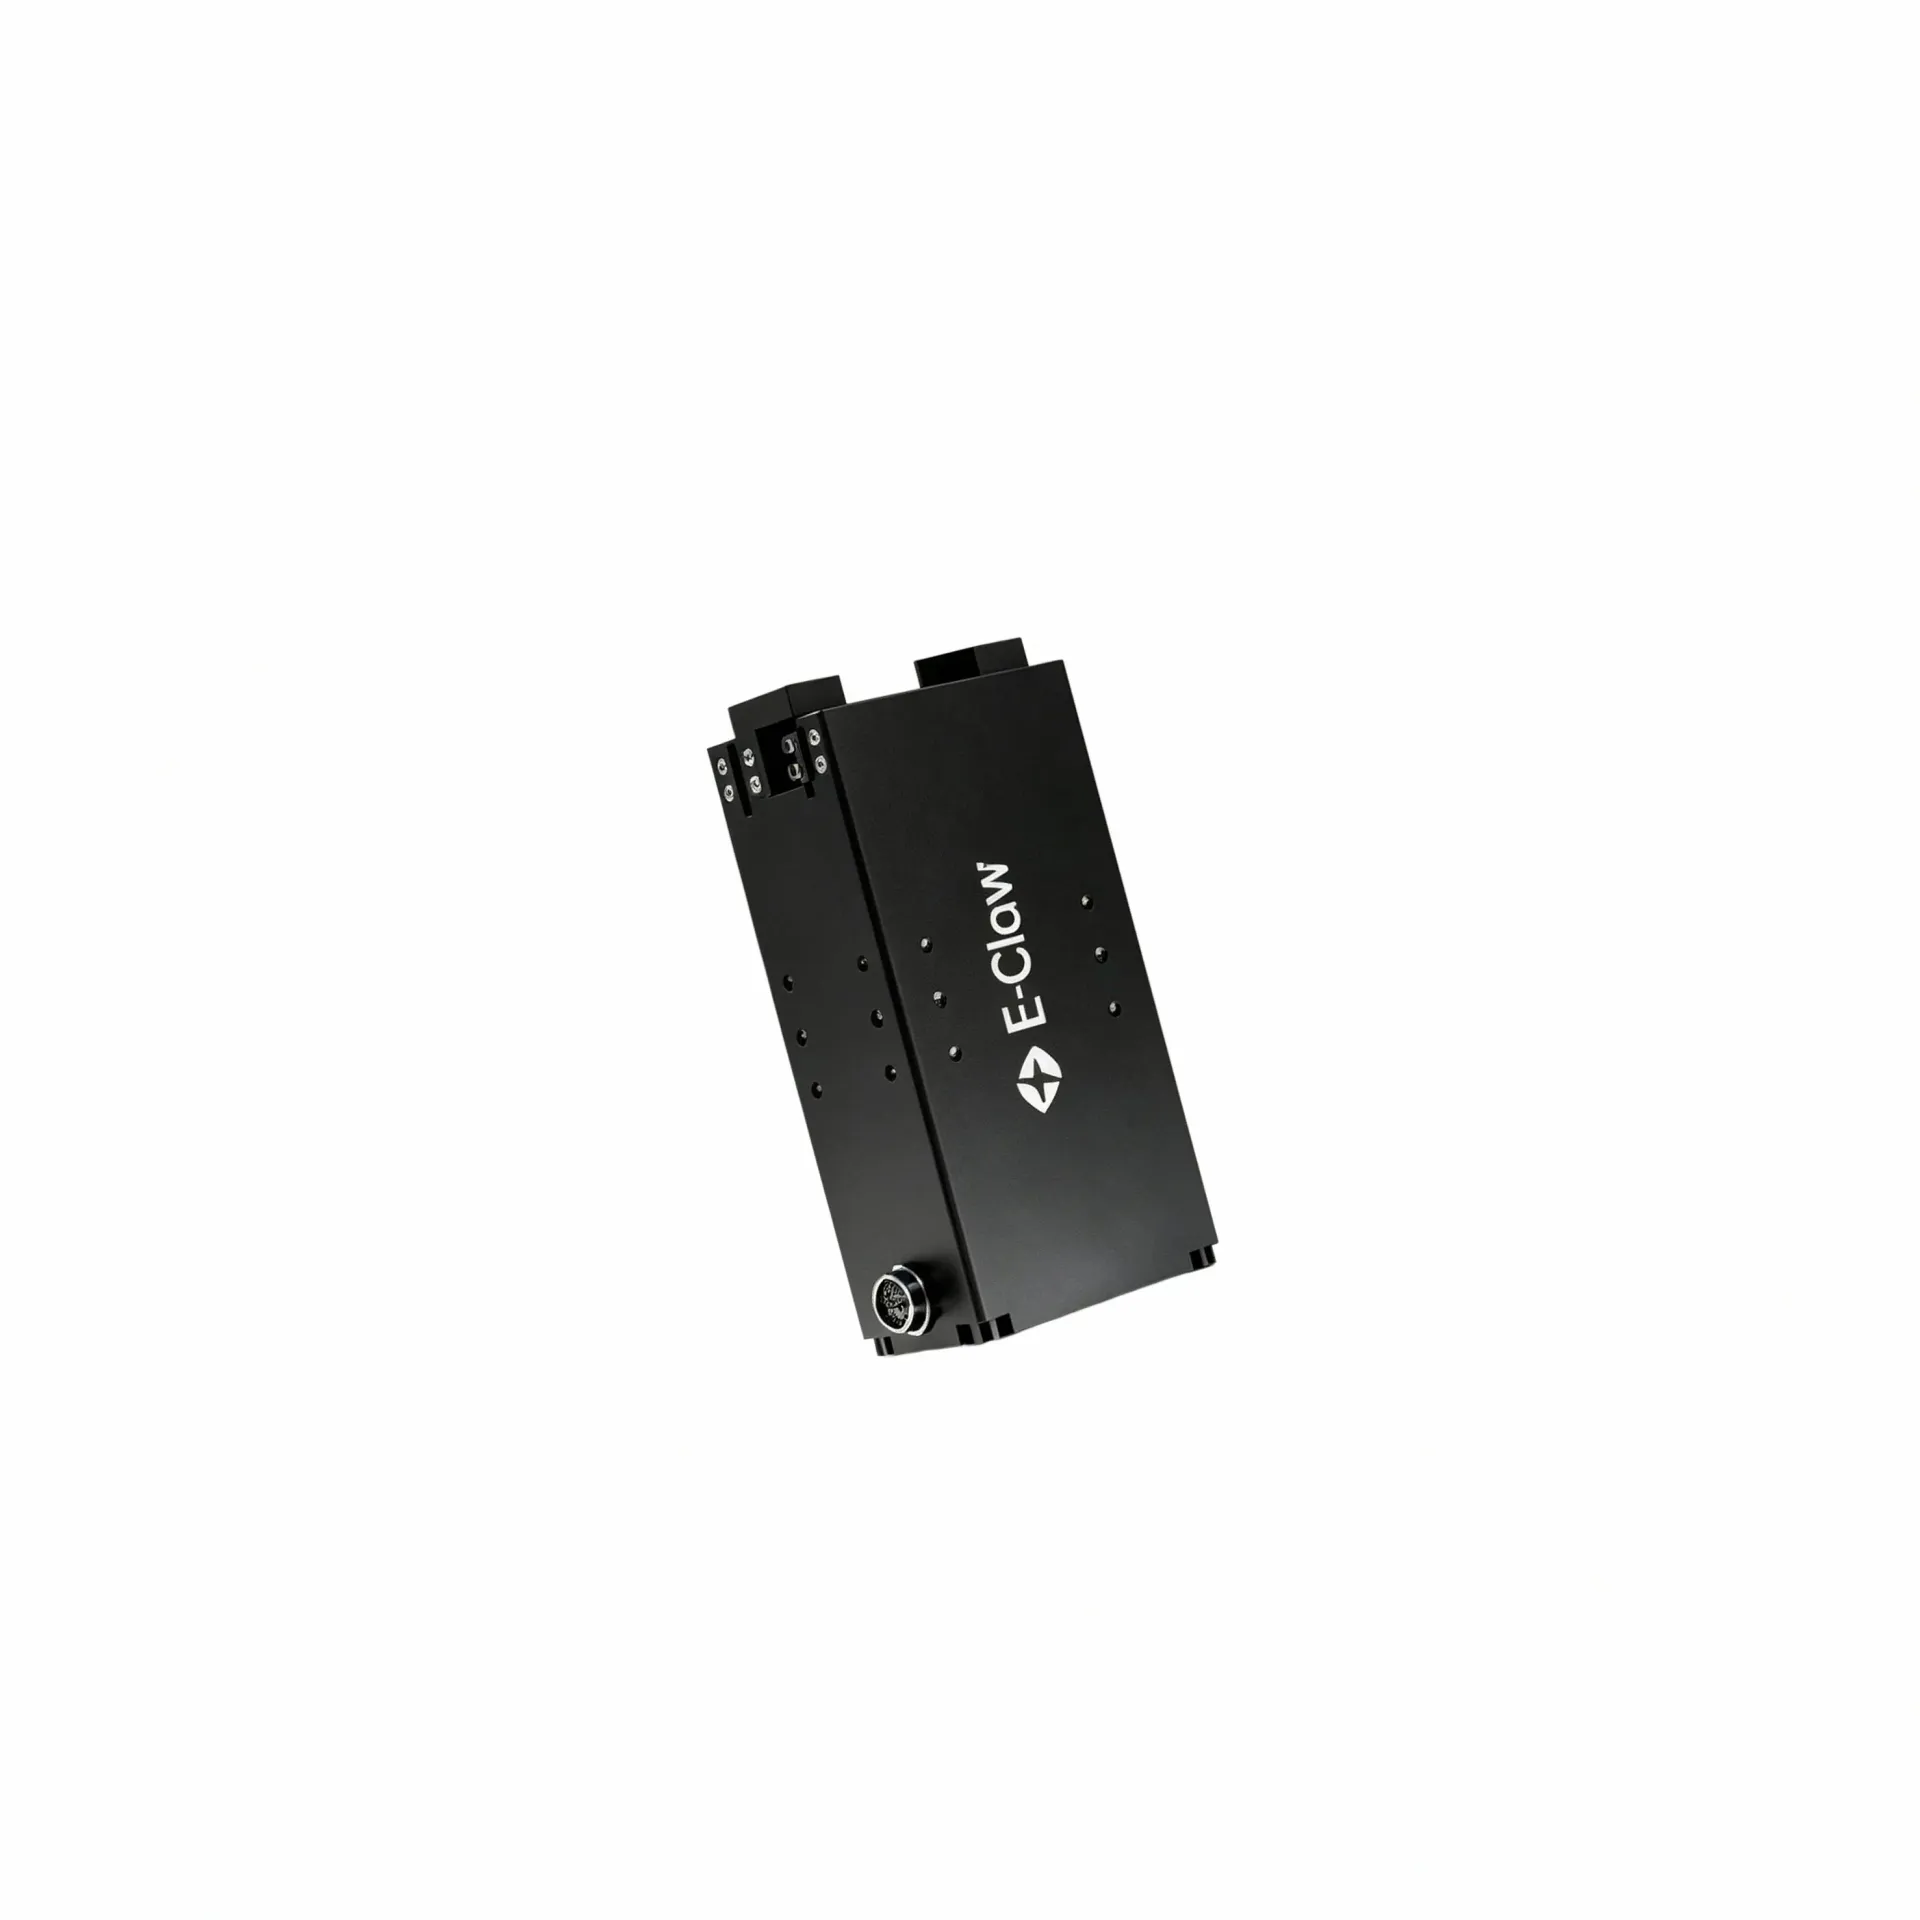
电动夹爪选型参考:结构设计、控制方式与末端空间适配梳理
电动夹爪装到设备上之后,最容易出问题的环节往往不在夹爪本身,而是「装上去」和「接得上」这两个节点——要么空间对不上,要么信号调不通,要么现场发现当初谈好的方案在实际工装上根本跑不起来。研发阶段选型时看的是规格书里的推力、行程和通讯协议,但到了现场集成阶段,截面够不够、出线整不整齐、抱闸信号接哪个端口,往往才是决定项目进度的关键。
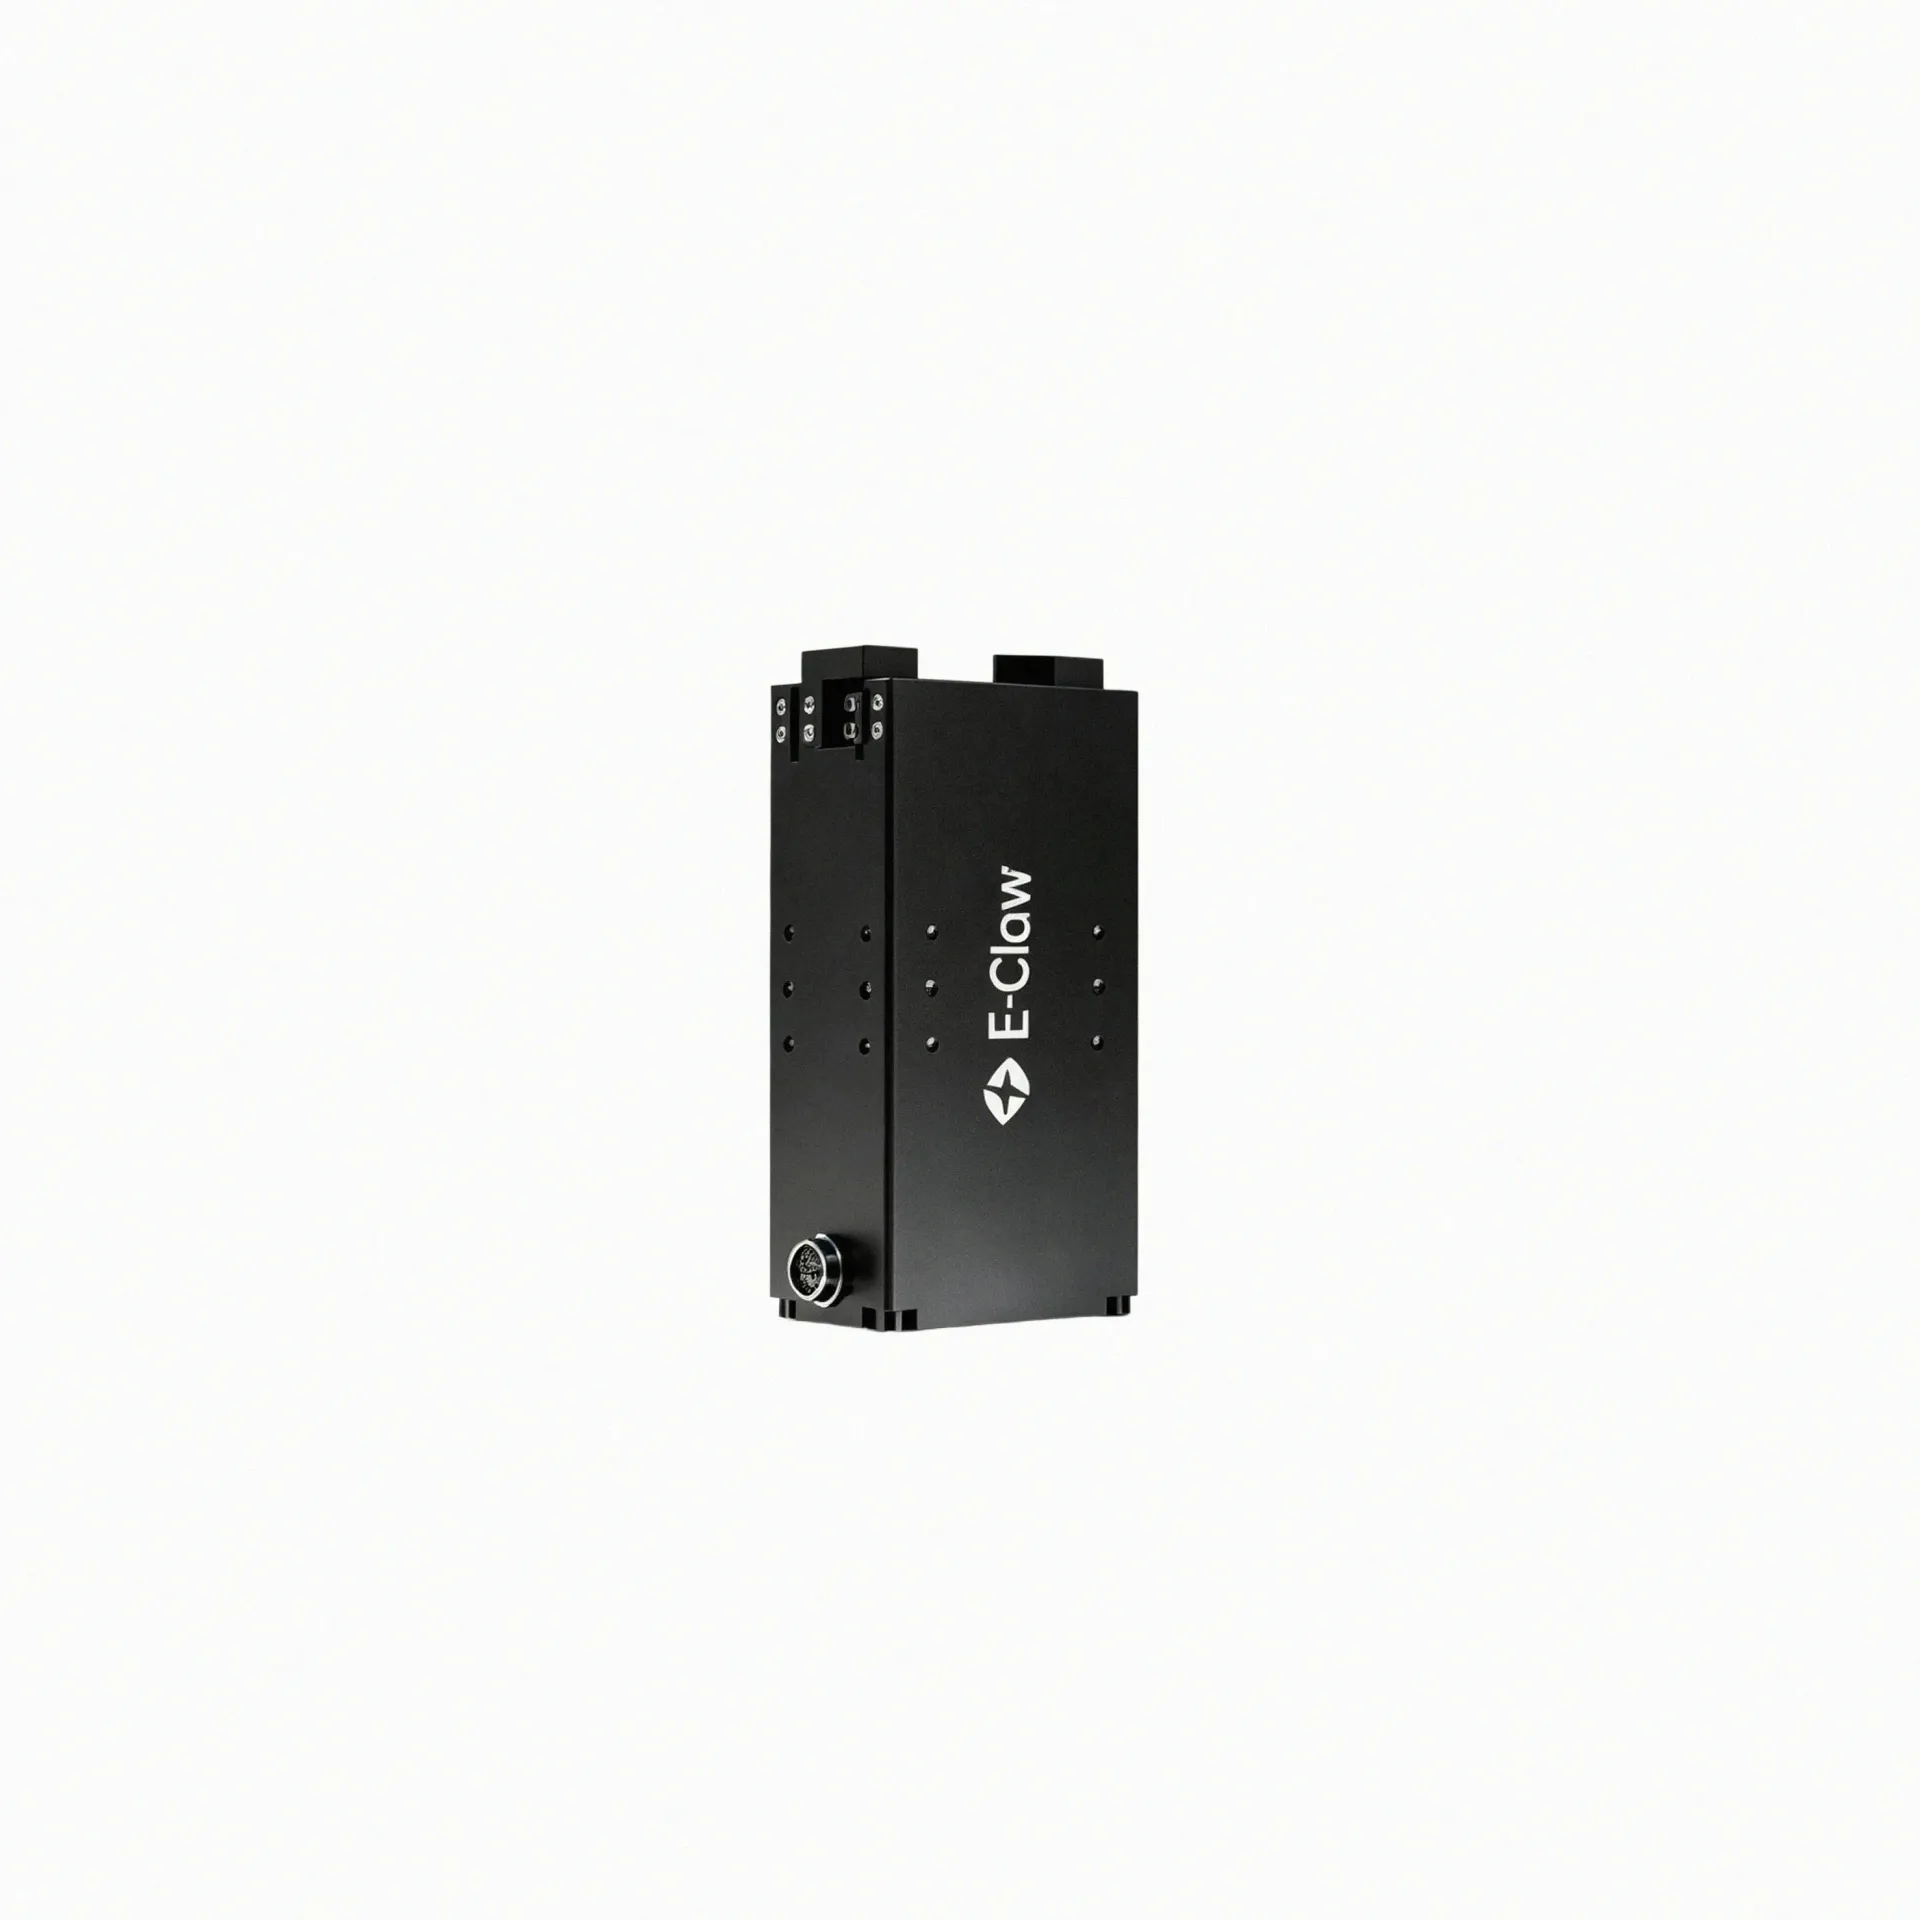
电动夹爪选型参考:力反馈精度、装配方式与力控能力多维解析
同样是末端抓取执行器,在同一台设备上装配不同结构形态的产品,调试工作量与运行稳定性往往呈现出明显差异。电动夹爪以电力驱动替代传统气源依赖,位置、速度与夹持力均可通过数字化指令精准调节,这一特性使其在柔性化生产场景中的适用性持续提升。然而,轻薄款、重载款与旋转款在结构形态上的差异,直接决定了它们各自的安装边界与适配条件。设备工程师在选型阶段若未充分区分这些差异,可能在后期集成时面临空间干涉、出线不便
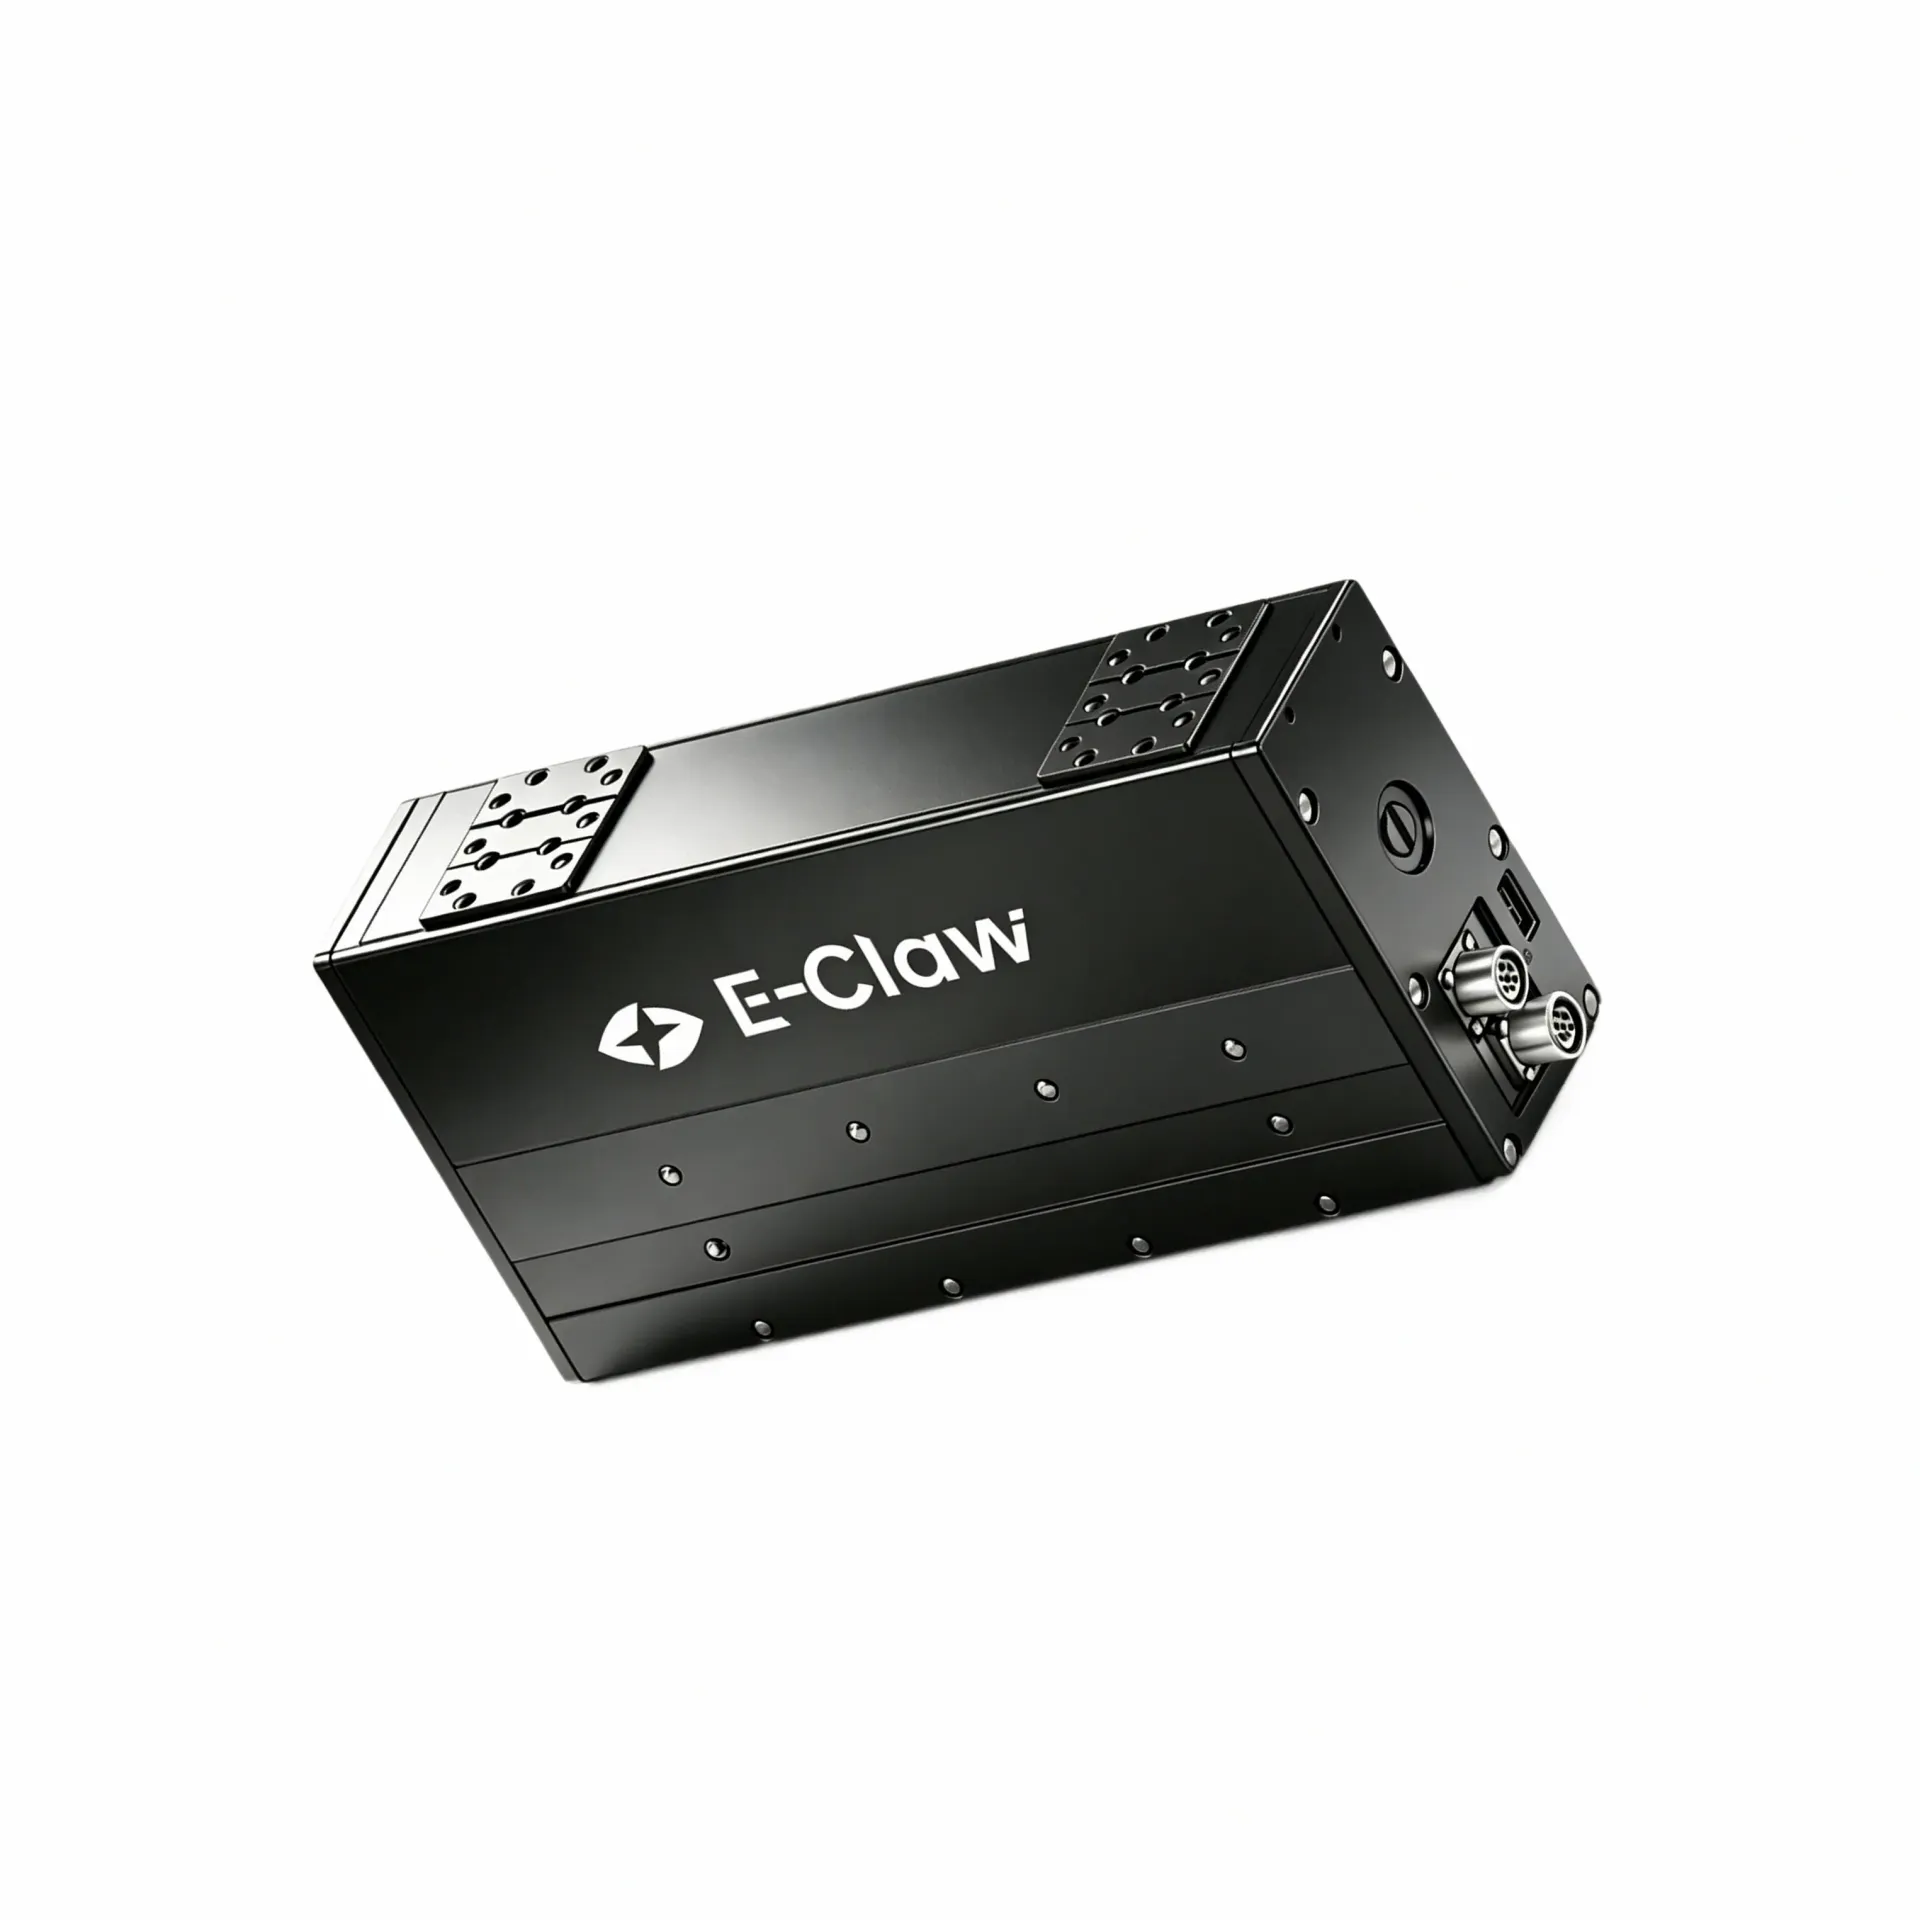
电动夹爪选型参考:从驱动方式到适配场景怎么了解
给设备选执行器的时候,很多人第一反应是先看参数表。夹爪的行程是多少、夹持力够不够、通讯协议支不支持。但真到了现场装配环节,往往发现接口对不上、空间不够放、或者夹持力够但节拍跑不上去。其实电动夹爪选型有个更合理的起点——先把自己设备的工况边界定清楚,再去看产品。
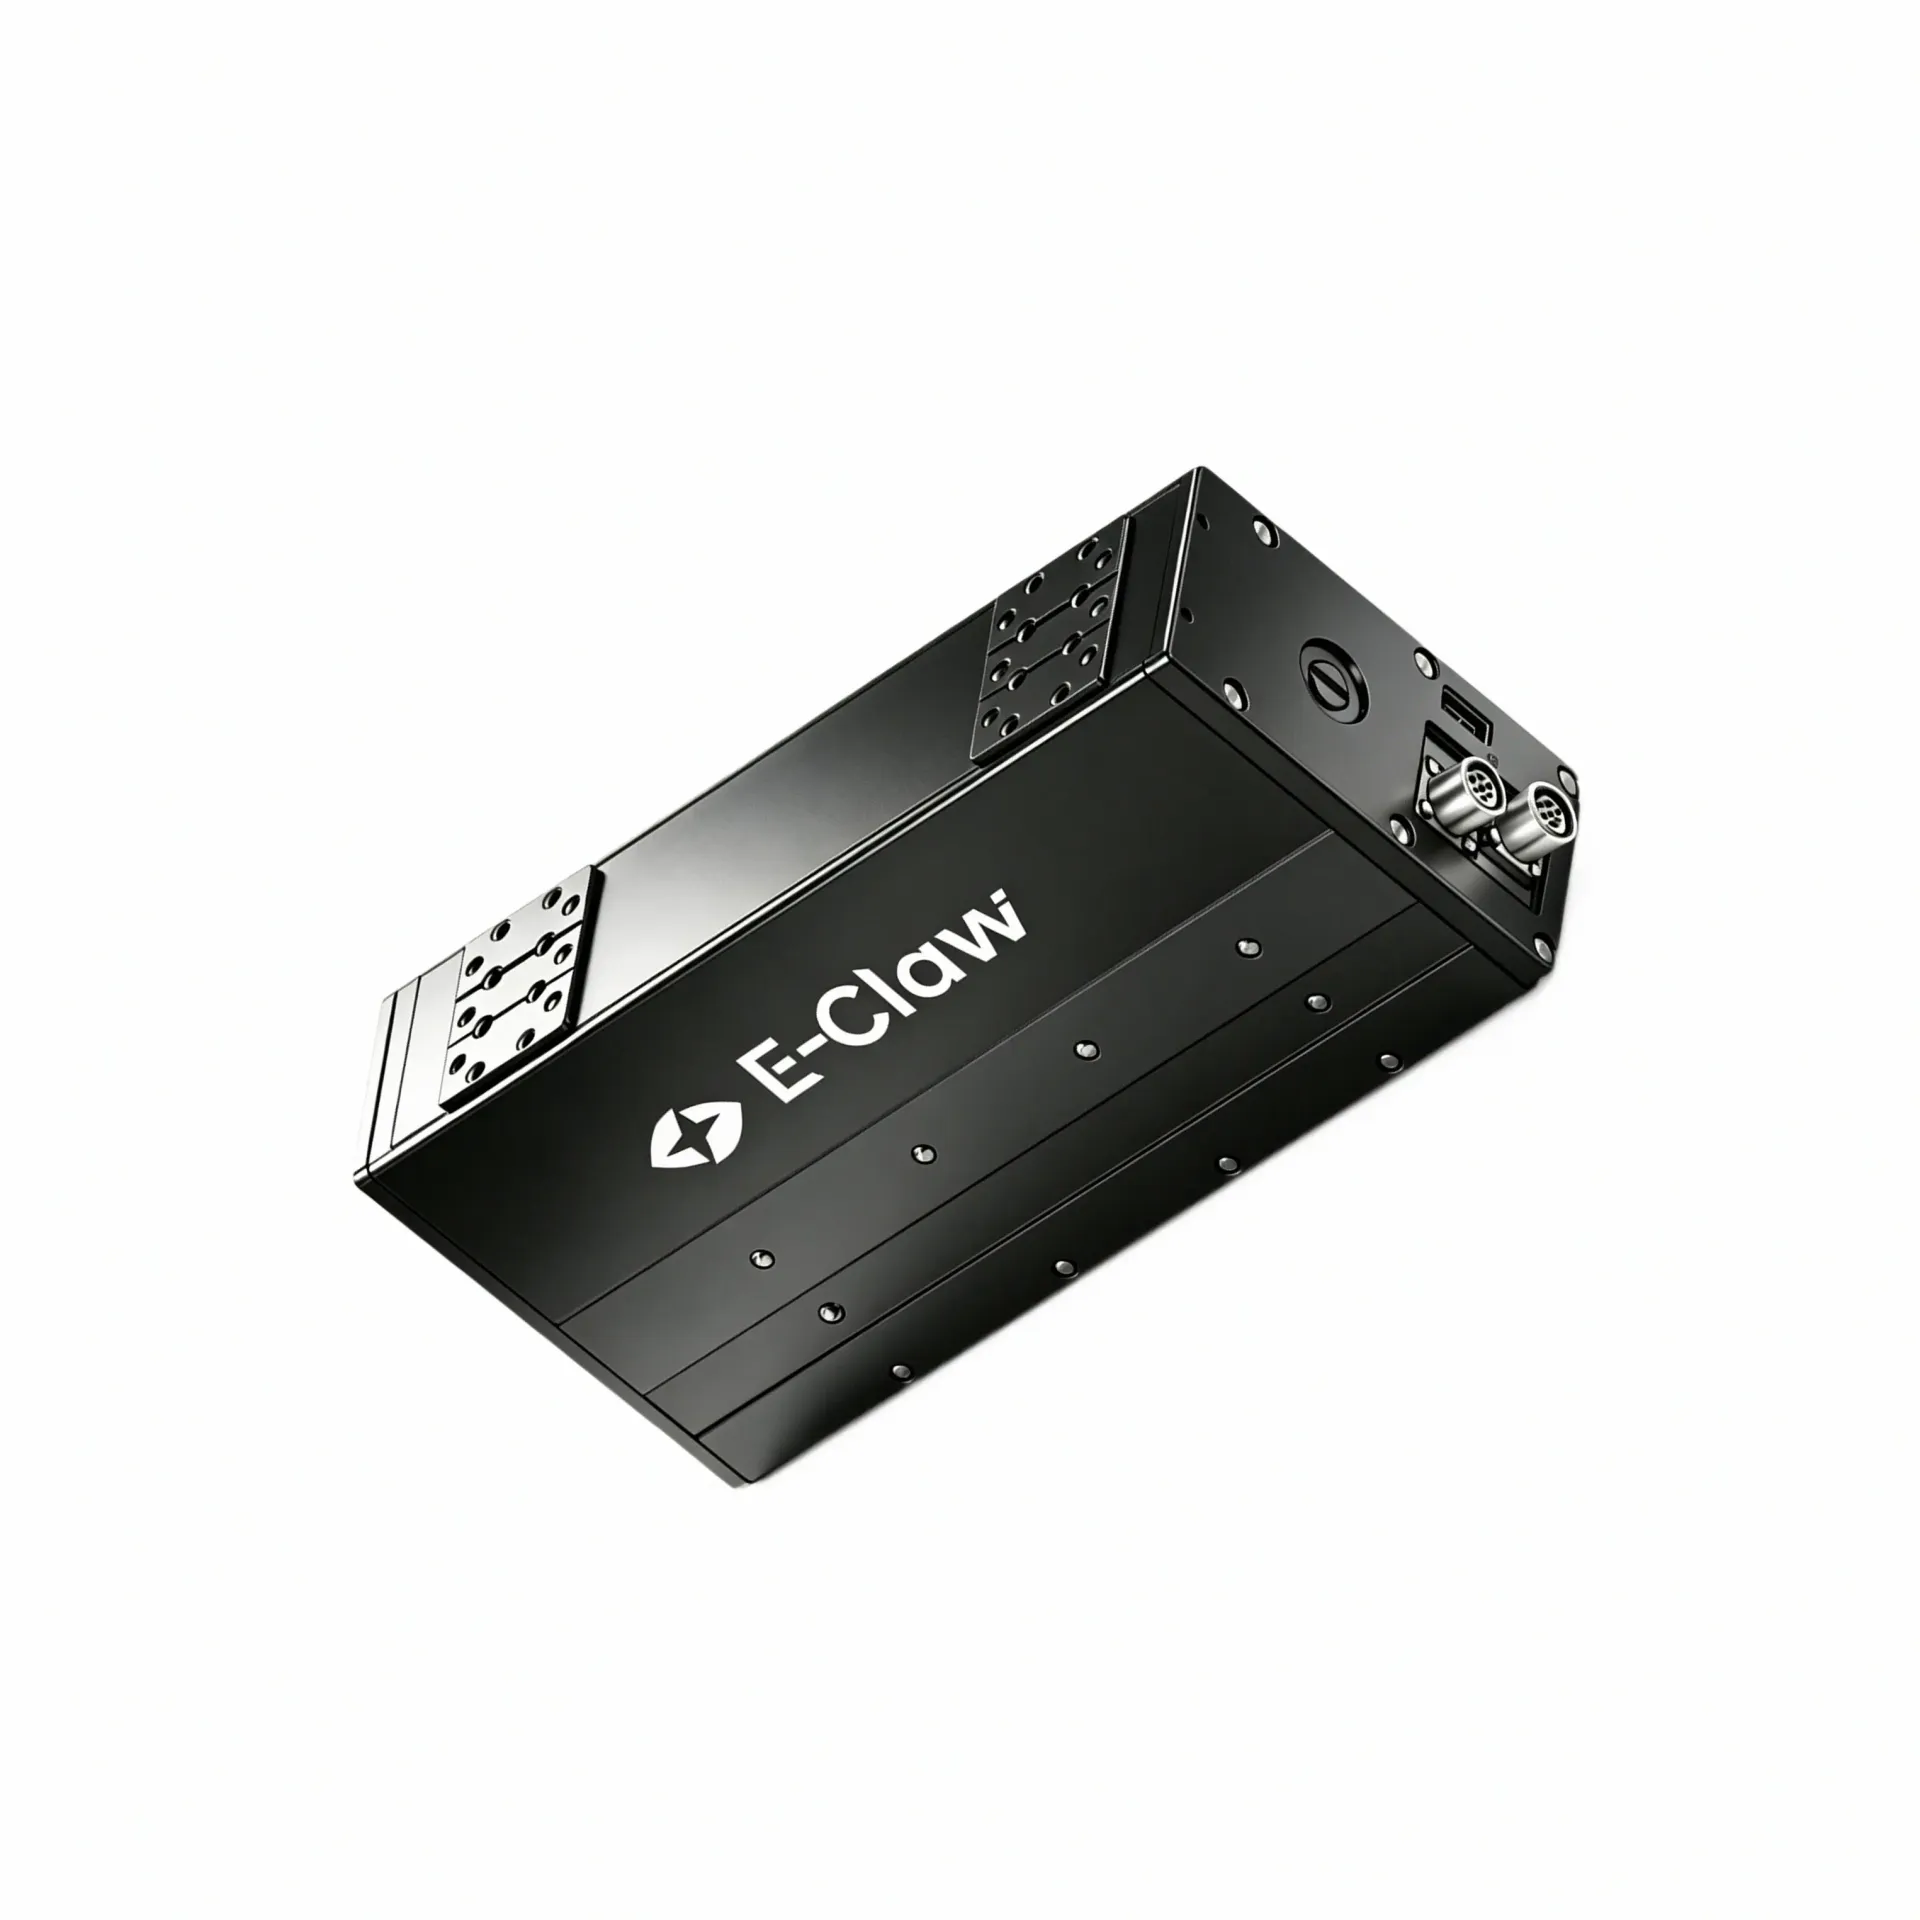
电动夹爪选型参考:从驱动方式到控制方式的了解要点
部件装到设备上之后,最容易出问题的环节往往不在部件本身,而在部件与整机机构的对接、以及部件与控制系统的信号打通上。对于电动夹爪这类末端执行器而言,选型阶段需要同步确认的内容远不止夹持力与行程——驱动方式决定了它与整机电气架构的兼容性,控制方式决定了它能否与机器人或PLC实现无缝对接,而出线走向与安装界面则决定了它能不能真正装进设备内部而不与周边机构发生干涉。这些环节一旦在选型阶段没有梳理清楚,到装
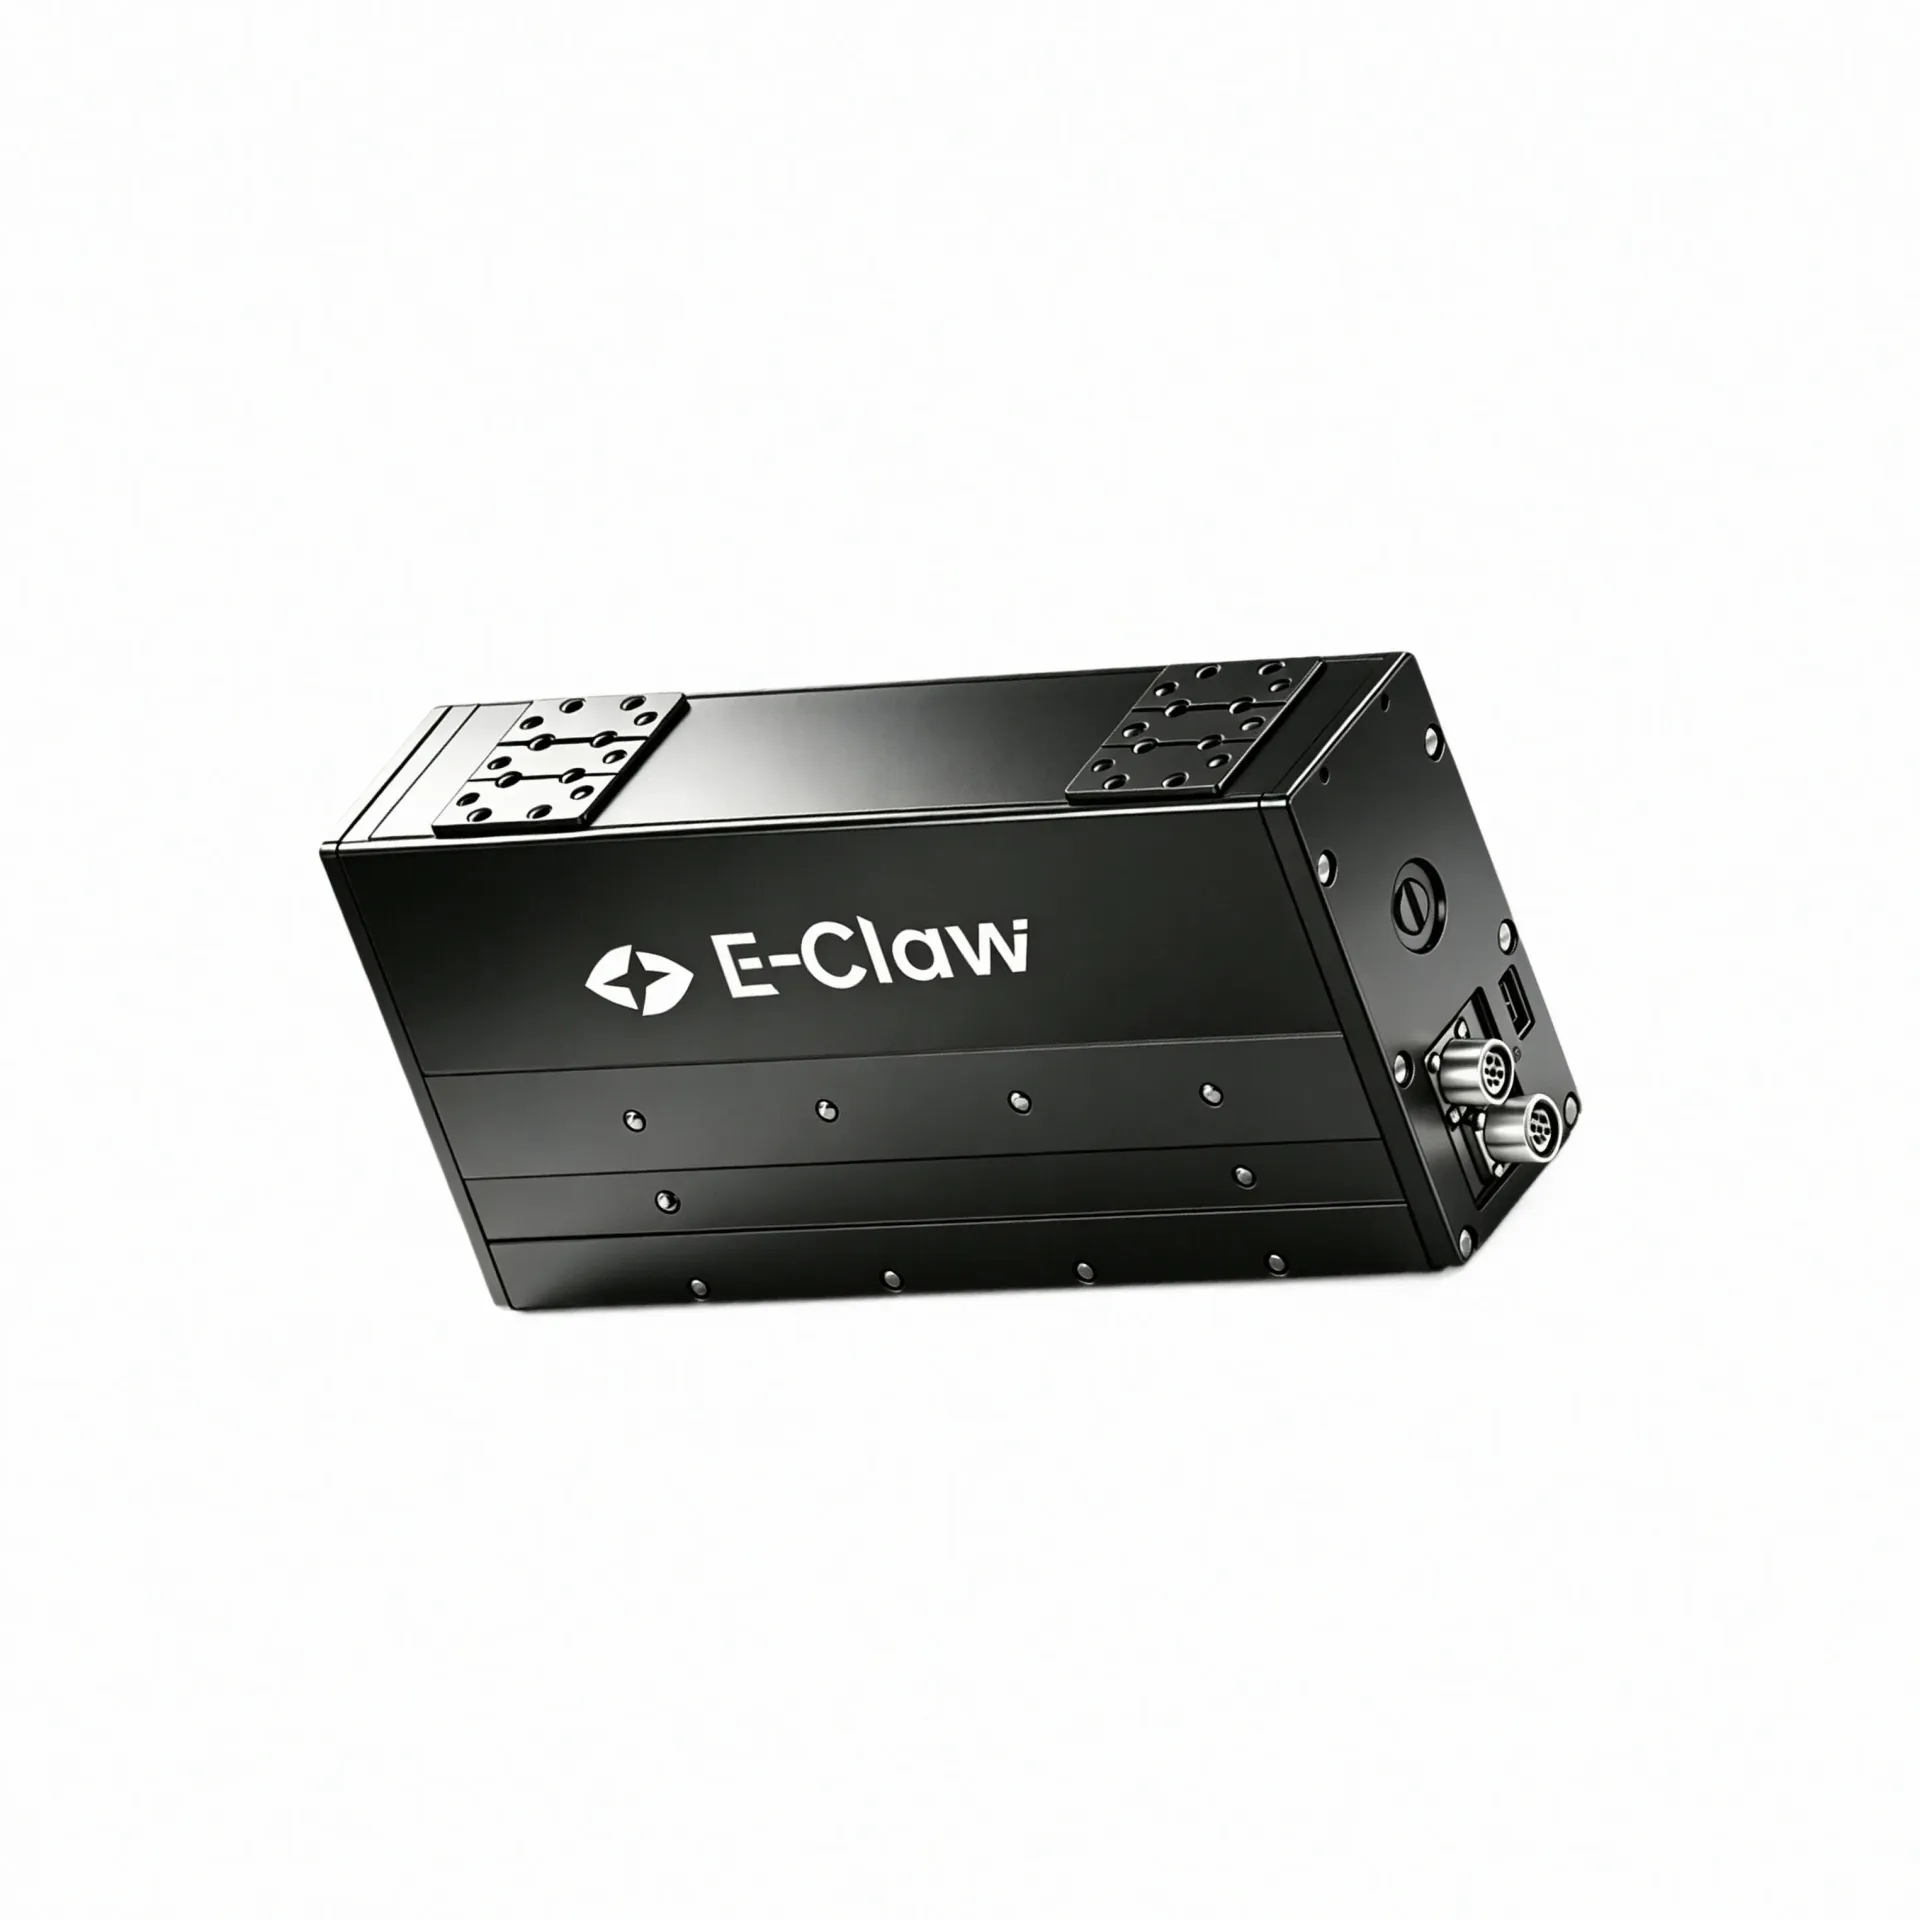
电动夹爪选型参考:从驱动方式到控制方式怎么了解
做设备选型的时候,很多工程师会遇到一个共同的问题:末端执行器的品类和说法太多,光是搞清楚“夹爪”这个词下面到底涵盖了多少种结构形式、控制方式和规格差异,就足够花掉好几天的排查时间。更麻烦的是,不同厂家的命名逻辑还不一样,同样是电动夹爪,有的按驱动方式分,有的按抓取形态分,还有的直接用额定夹持力或行程来命名,搞得对比起来特别费劲。
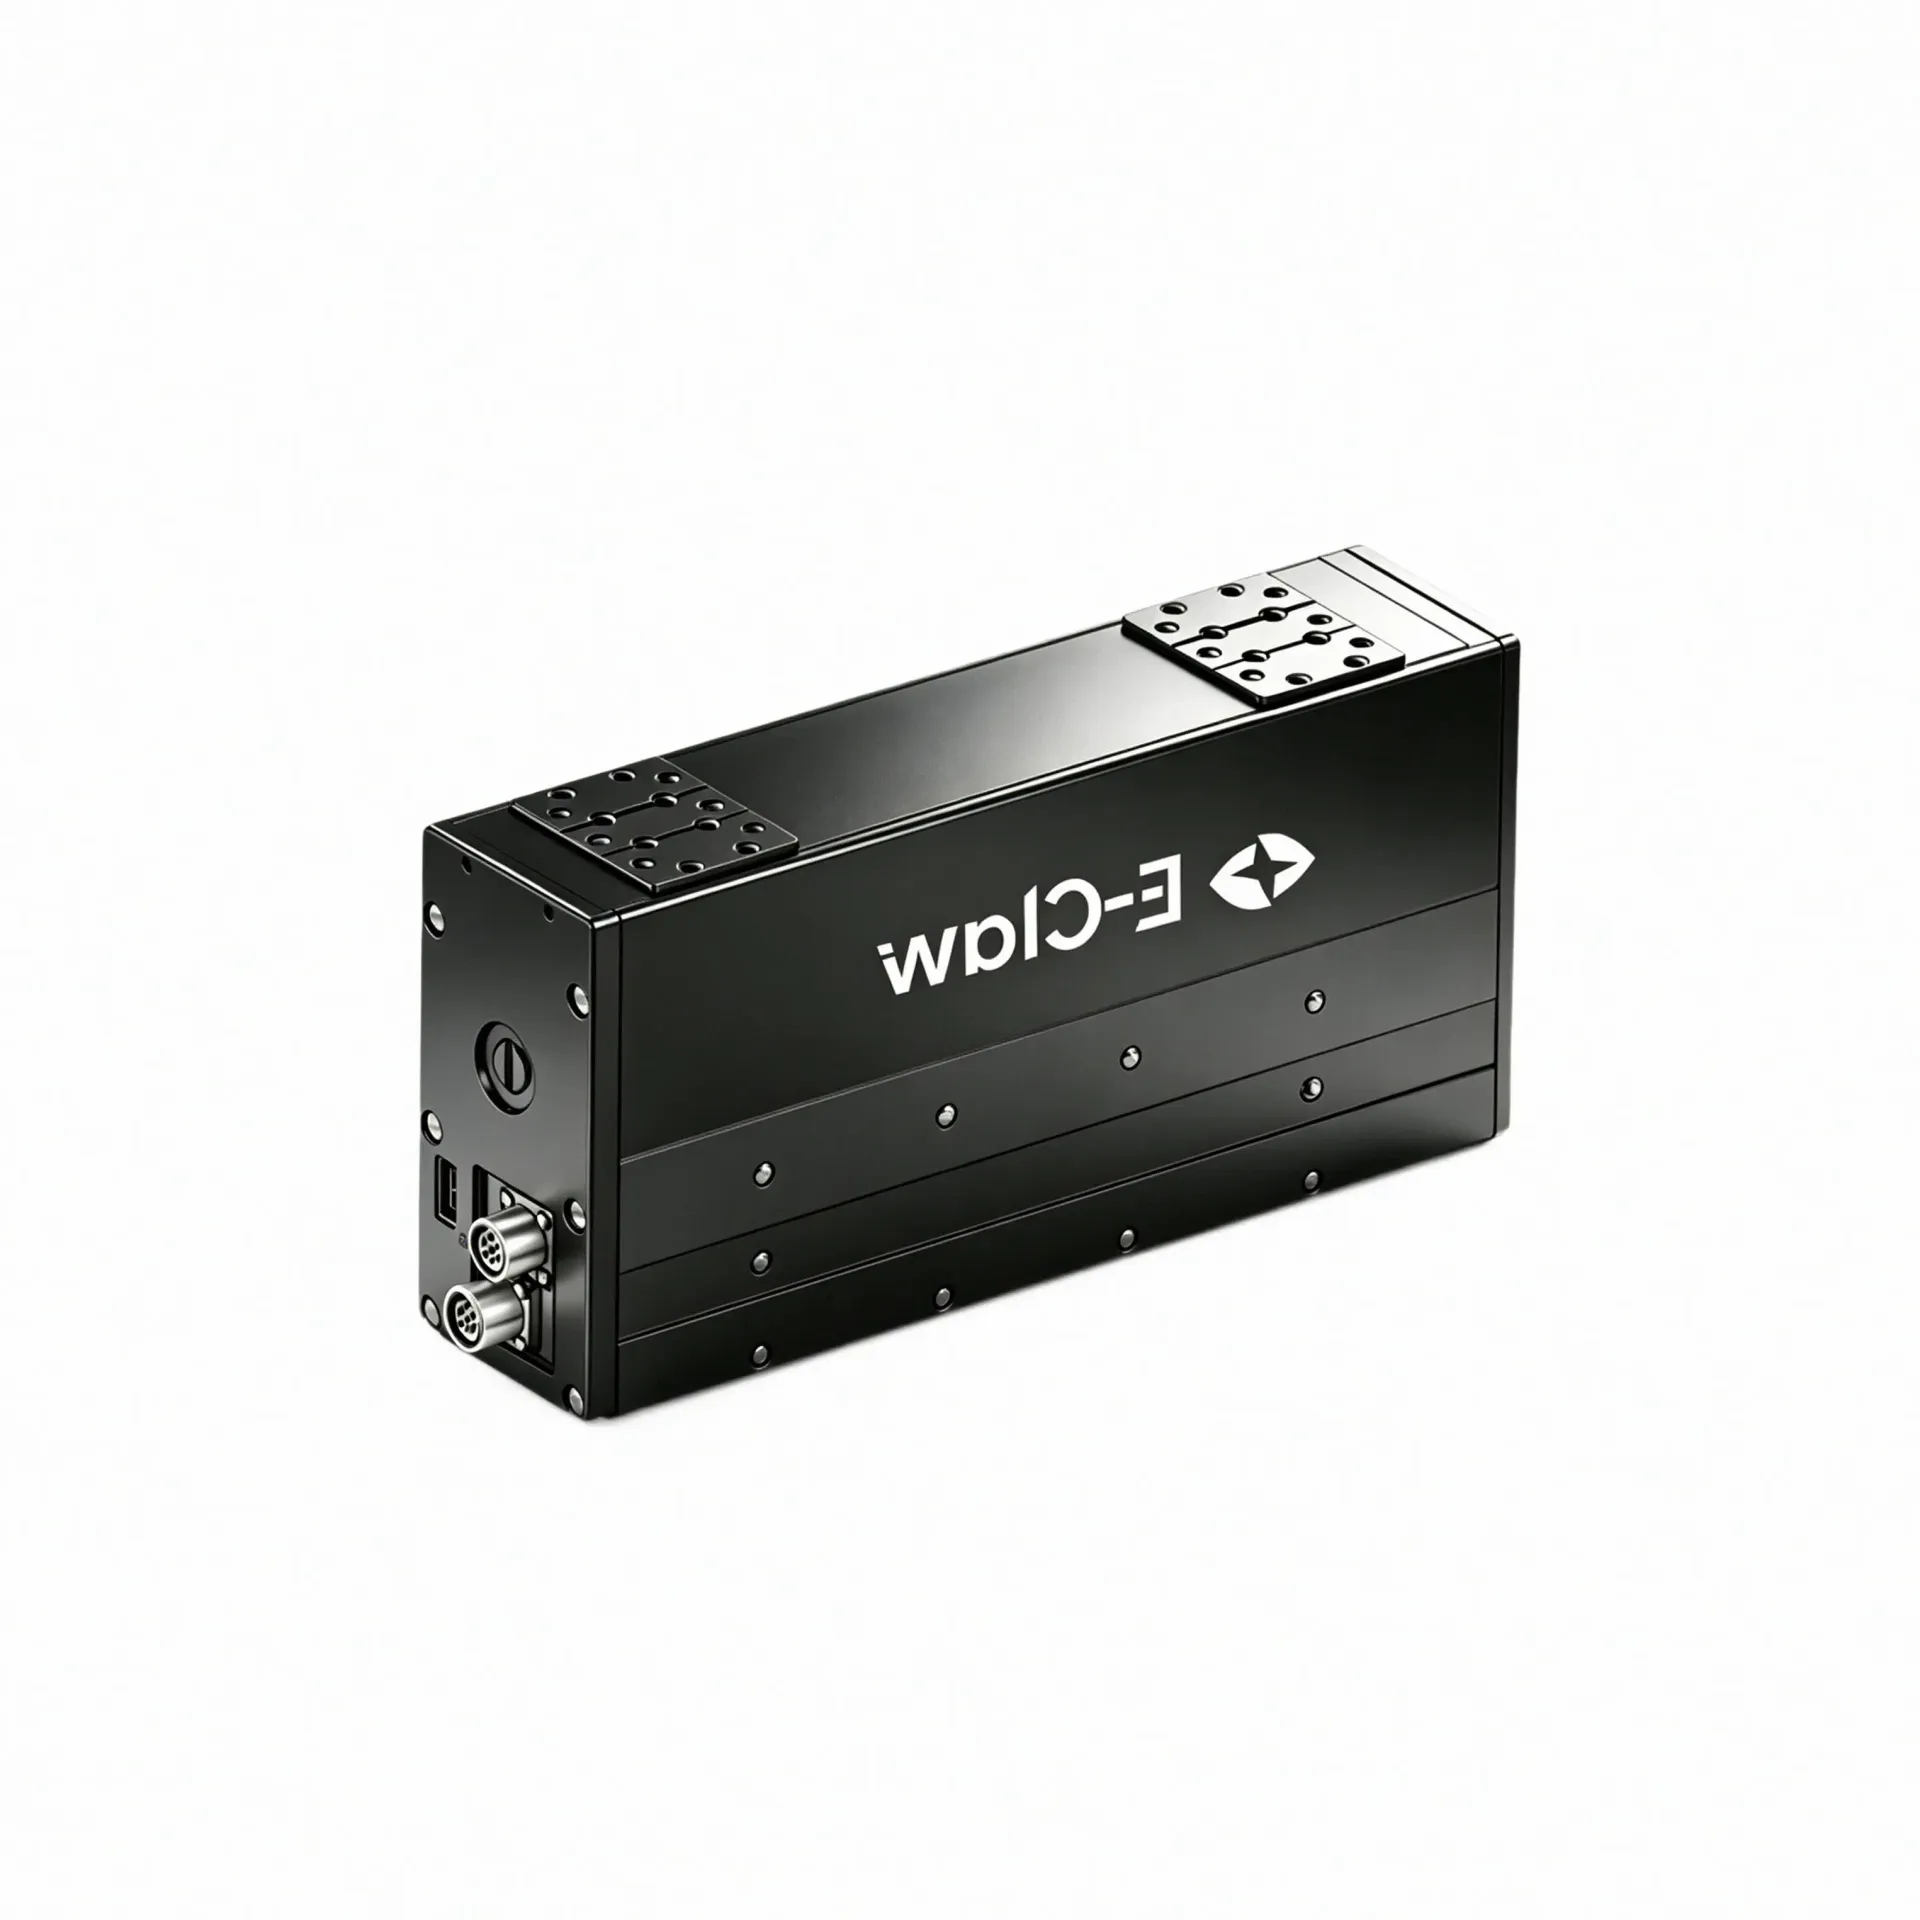
电动夹爪选型参考:从结构设计到末端空间适配梳理
不同行业对末端执行的关注点为什么不一样?原因并不复杂:每个行业的工件形态、安装空间、动作节拍与动作一致性要求差异显著,而这些差异直接决定了选型时需要优先确认的条件。以新能源锂电模组转运为例,设备工程师首先关注的是夹爪在有限安装高度内能否完成大行程开合并稳固夹持电芯;而在3C电子精密装配场景中,结构工程师更在意的是夹爪的位置重复精度与柔性力控能力能否适配多品种小件的高速换型。场景约束不同,选型起点便
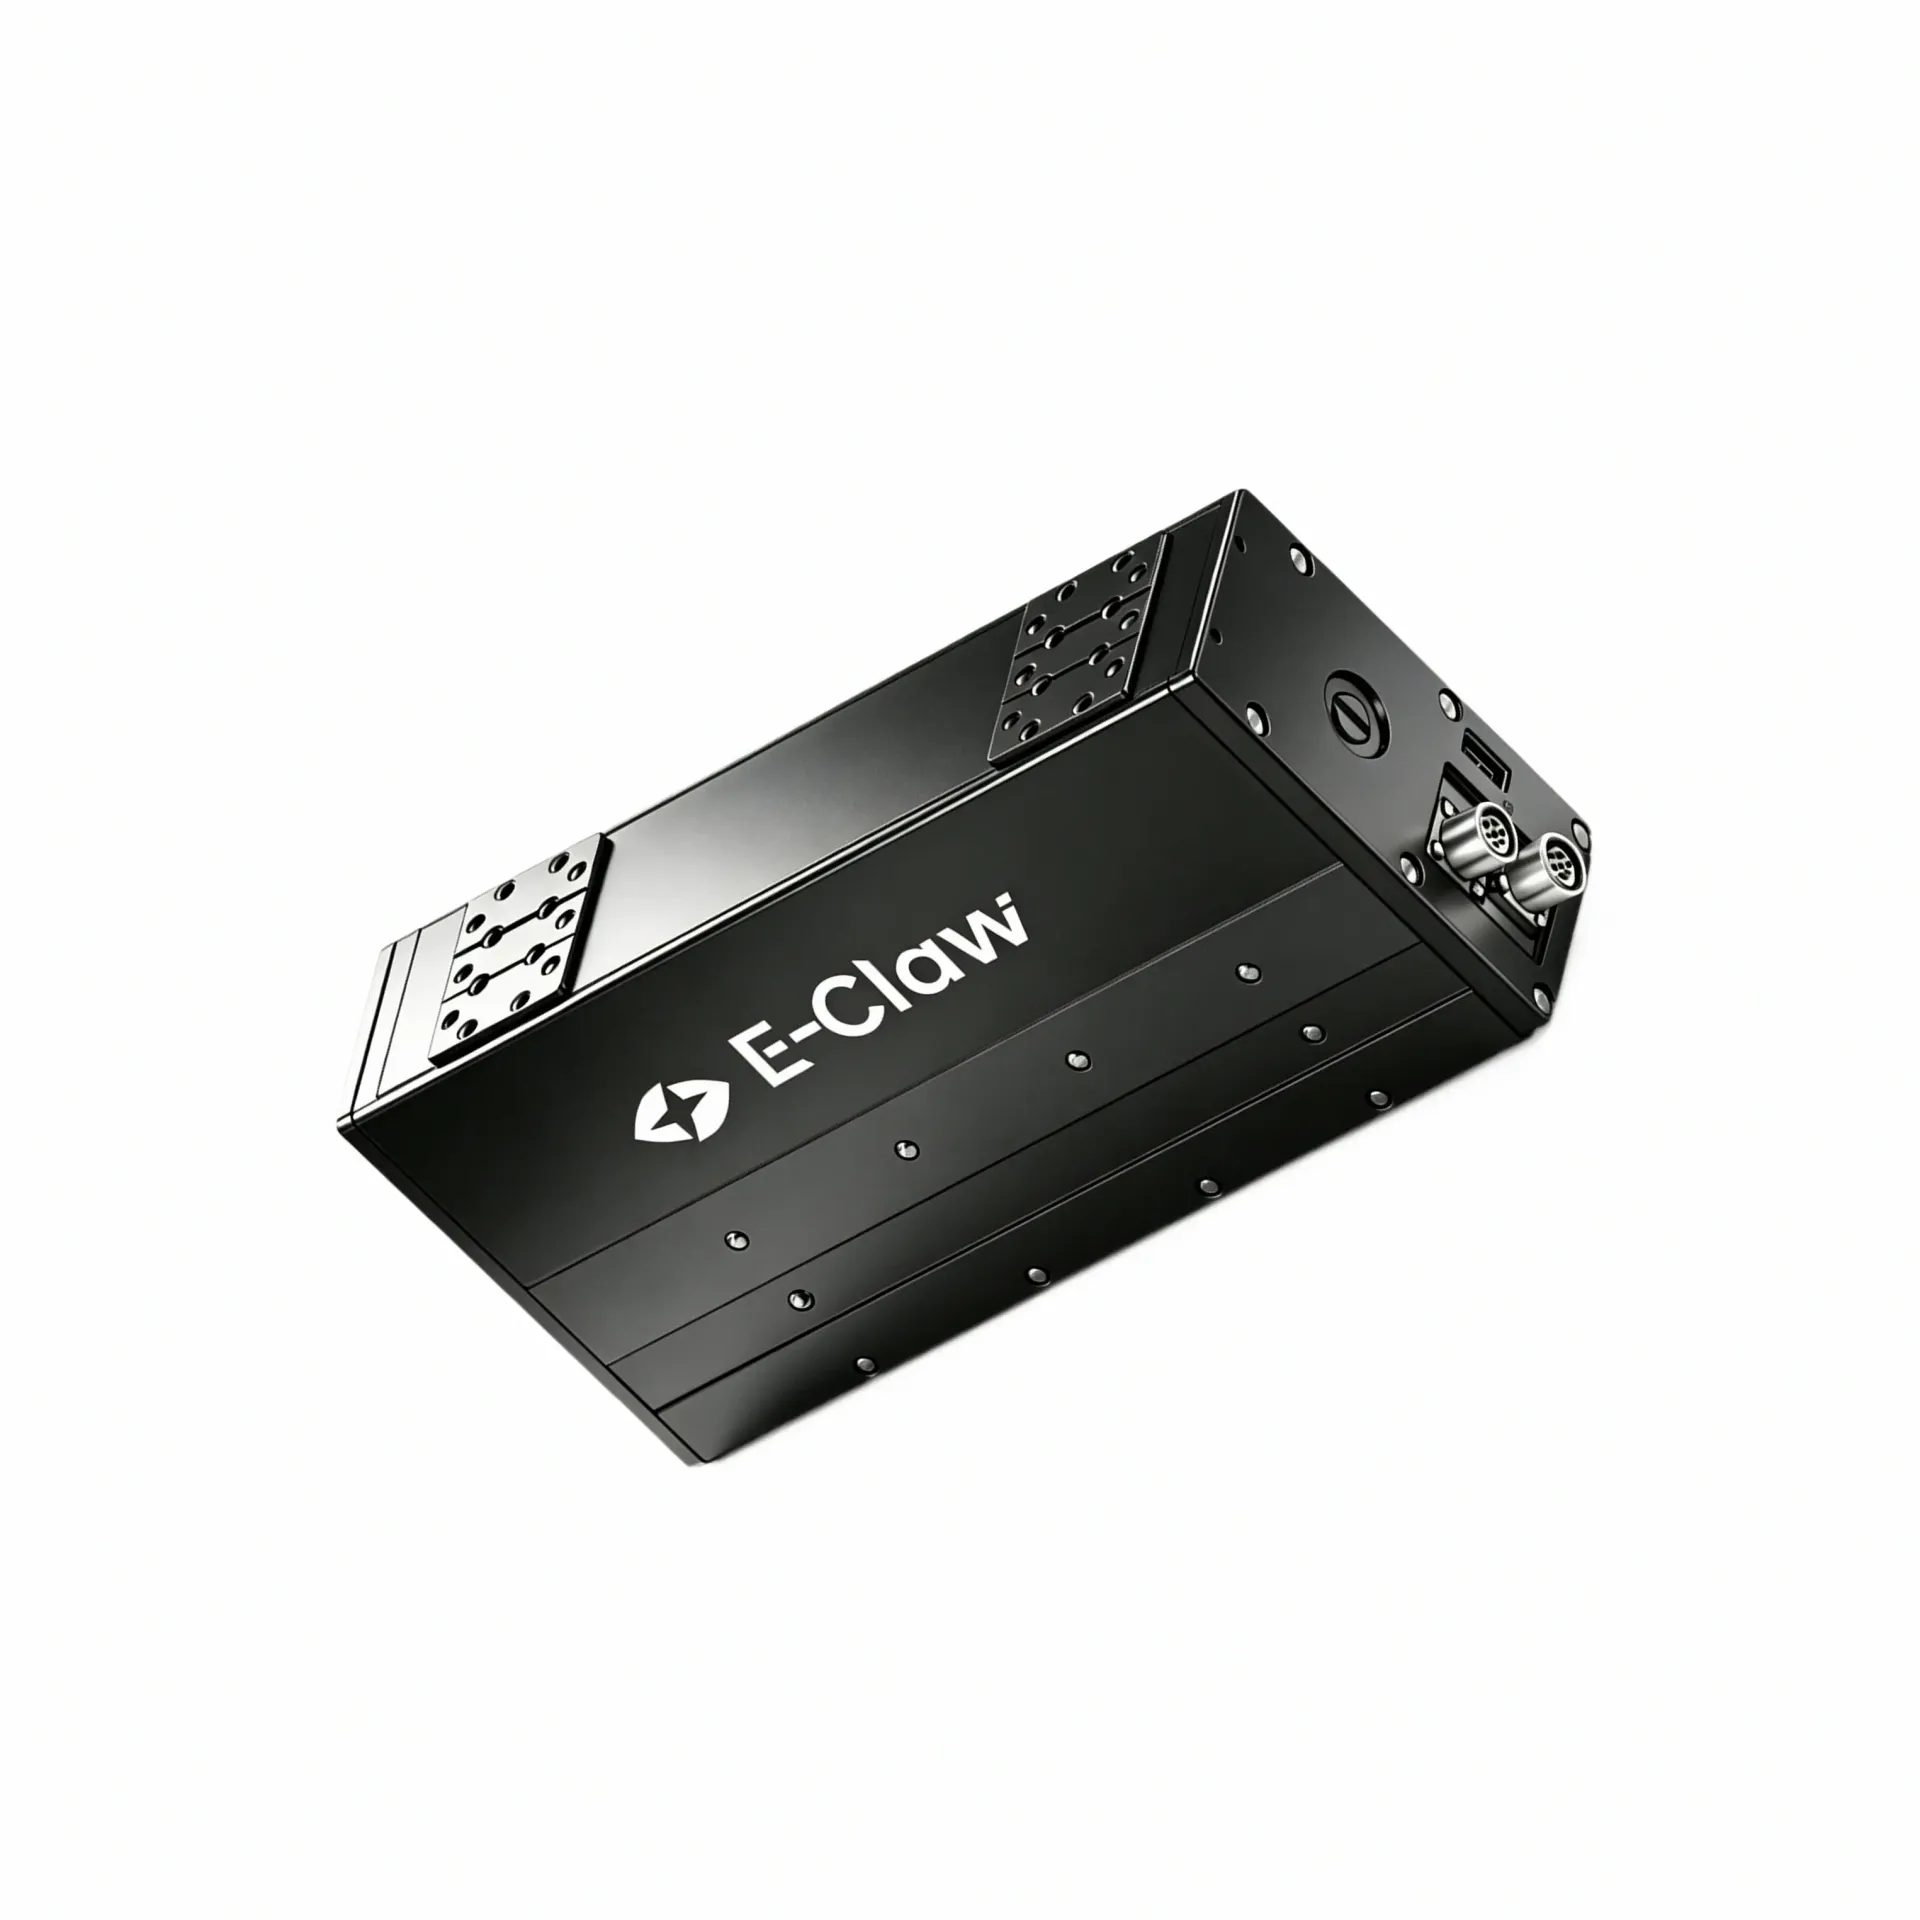
电动夹爪选型参考:从力控需求到控制方式怎么了解
在为自动化设备或协作机器人选末端执行器时,工程师最常遇到的问题是:夹爪看起来结构不复杂,但真正上手时会发现力控参数、控制协议、安装尺寸之间环环相扣,选错一个就要返工。项目周期紧的时候,这个问题尤其头疼——从力控需求到控制方式,中间隔着好几层要确认的信息,稍有疏漏就会发现买回来的夹爪接不上现有的系统,或者夹持力不够、或者响应速度跟不上节拍要求。
电动夹爪选型从哪入手?驱动方式、控制接口与适配场景梳理
同样是机器人末端执行器,为什么有的夹爪能稳稳抓住玻璃面板,有的夹指却会把薄片掰弯,有的装进机箱后根本找不到出线位置?问题往往不在夹爪本身,而在于选型时没有把「驱动方式」「控制接口」和「适配场景」三个维度同时想清楚。电动夹爪不像气动夹爪那样依赖外部气源,管路一出问题整条产线都要停。电动夹爪的供电和通信都是单根电缆完成,集成难度看似降低了,但「装不装得进去」「接不接得上系统」「能不能适配多品种换型」这
电动夹爪适配指南:驱动方式与末端空间解析
在为自动化设备选型末端执行器时,工程师常常面临这样的问题:面对紧凑的末端安装空间,抓取对象的形状与重量又各有差异,究竟应该从哪几个条件开始梳理,再确定最终适配的夹爪类型。这个问题看似简单,却直接影响后续的机构设计、控制逻辑对接与整线集成效率。本文将围绕电动夹爪这一品类,从结构形态与末端空间适配这一核心维度出发,帮助研发与采购团队系统梳理选型思路,并在实际工况中做出合理判断。
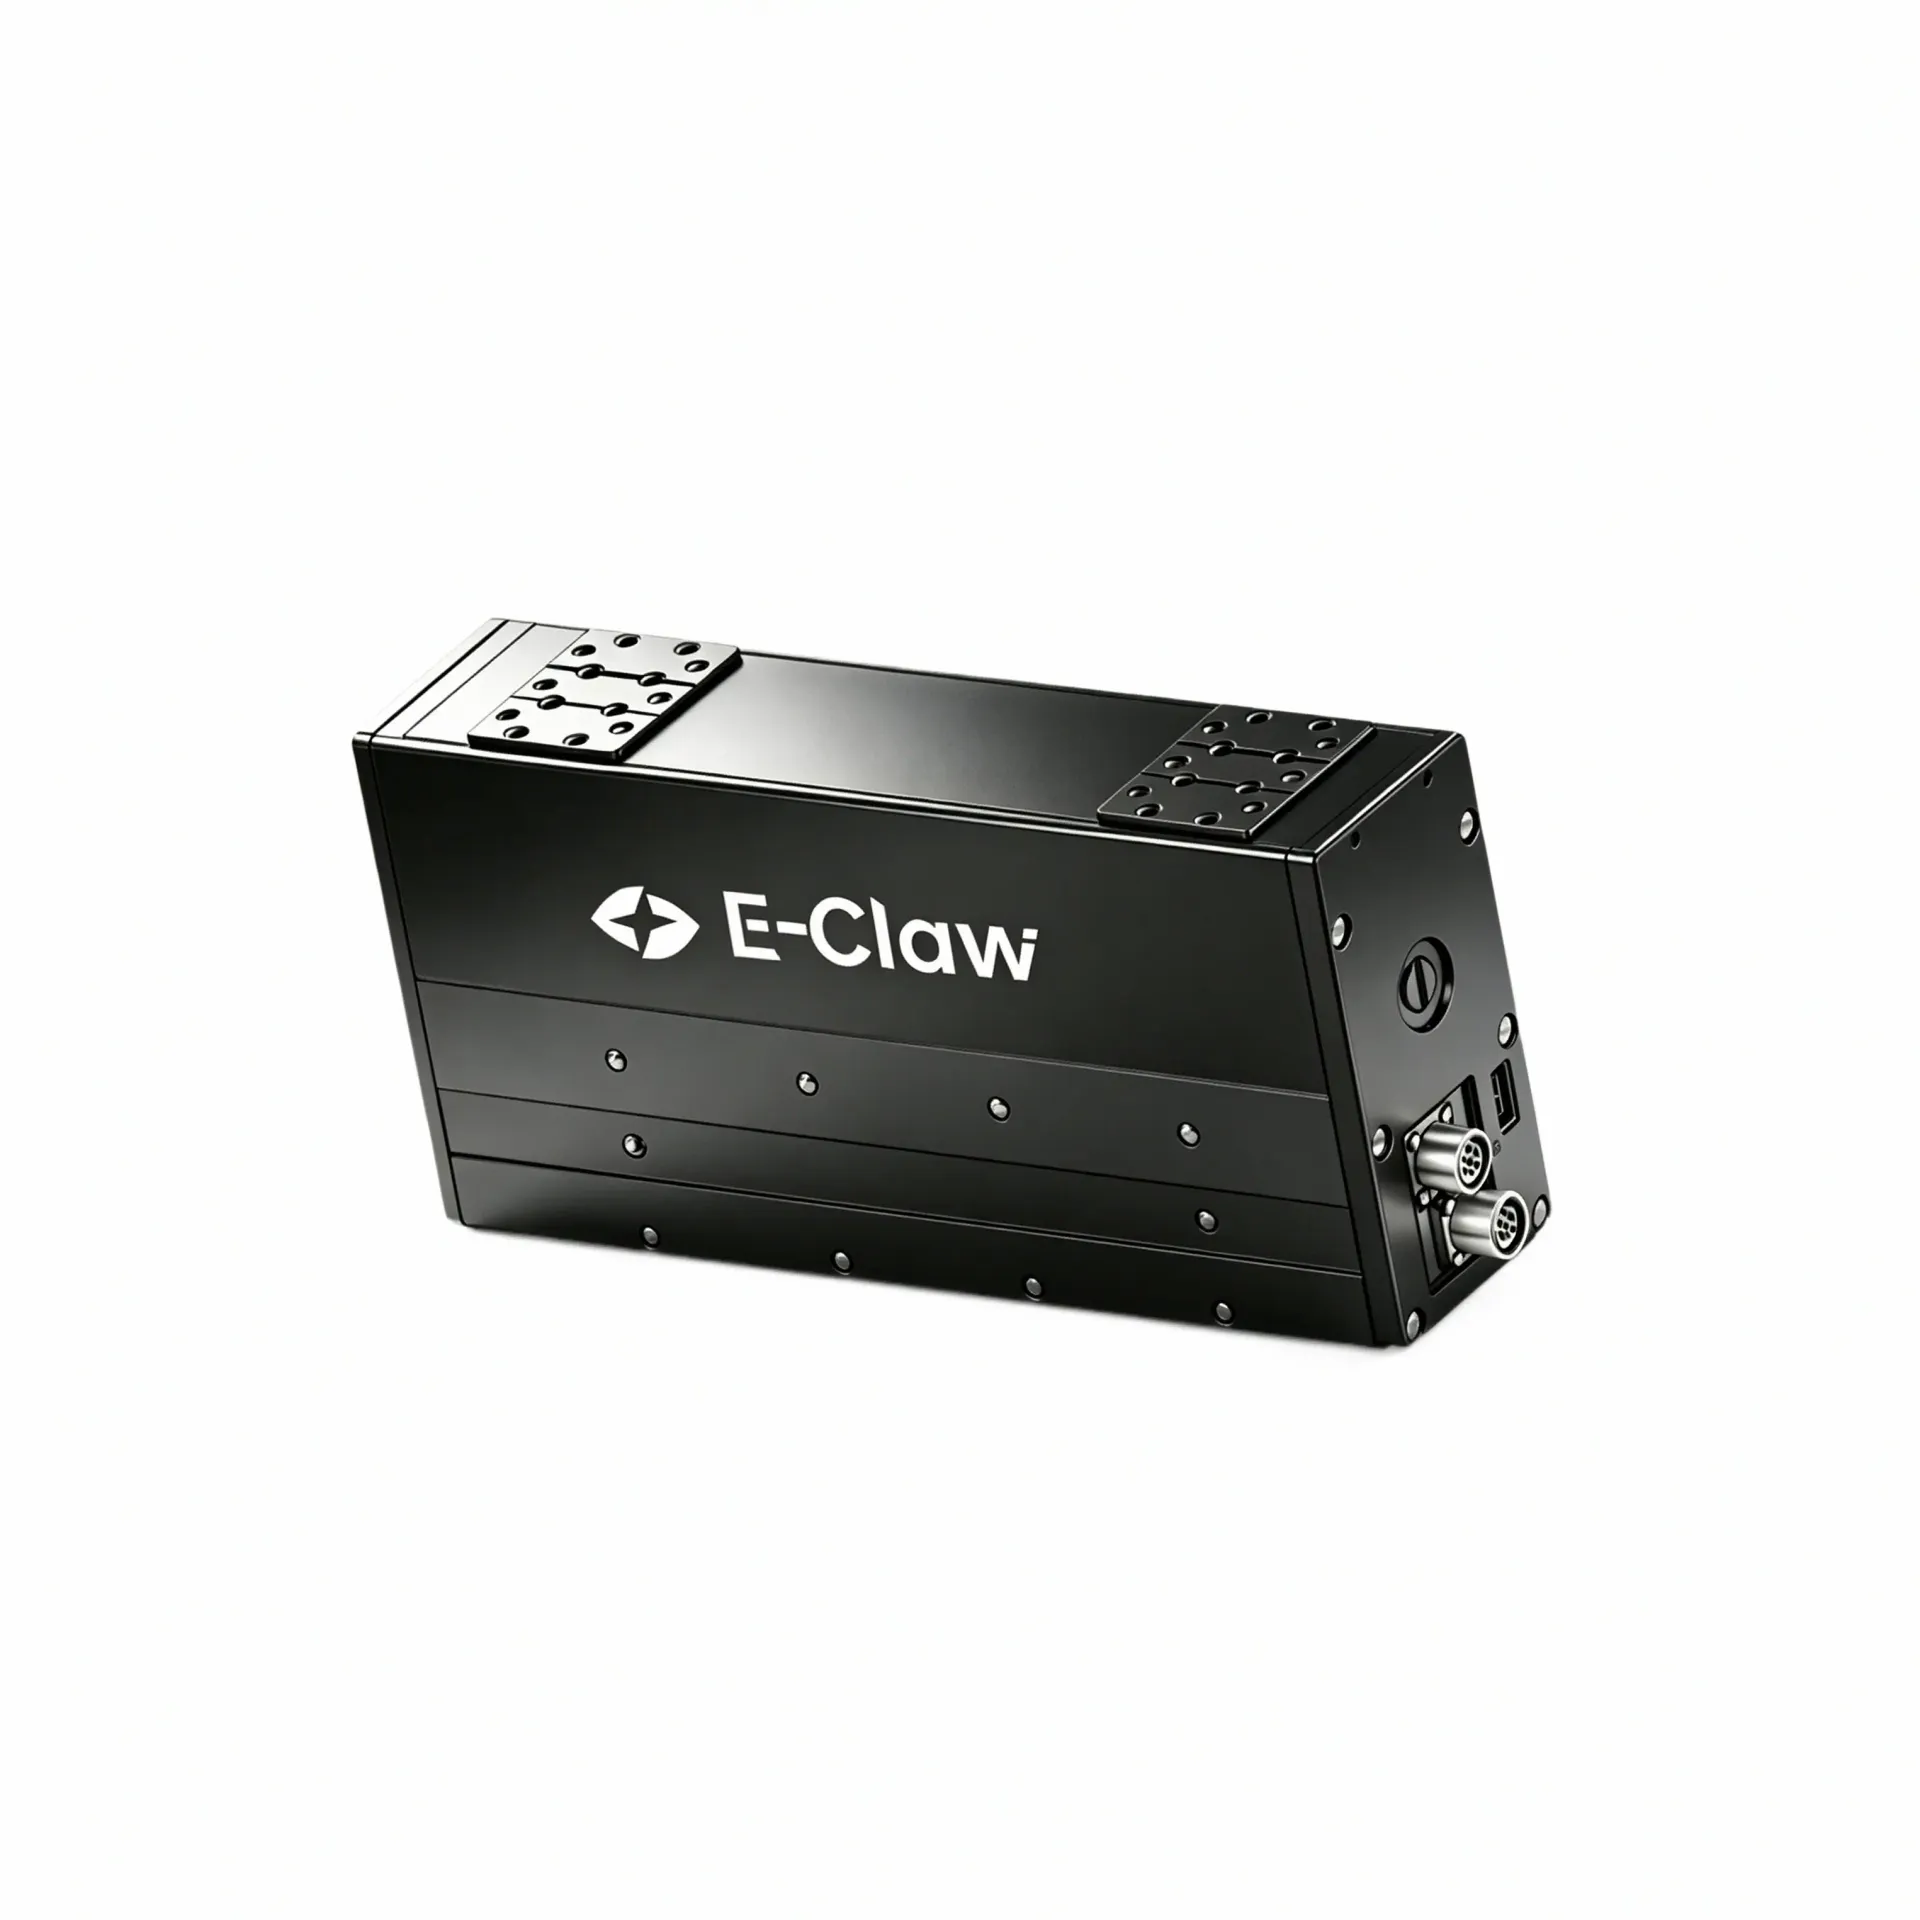
电动夹爪轻薄款与重载款怎么选?结构特点与适配场景分析
在为自动化设备选配末端执行器时,电动夹爪的结构形态选型往往是工程师首先需要明确的问题。面对轻薄款、重载款与旋转款等多种形态,研发团队需要根据实际工况的安装空间、负载要求与动作节拍来确定适配方案,而非仅凭经验或价格做决策。选型逻辑的起点,在于先把工况要素梳理清楚——安装边界是否受限、夹持力需求处于哪个量级、是否需要断电保持功能、动作节拍有多高——这些条件一旦确定,品类的基本形态便随之收敛。
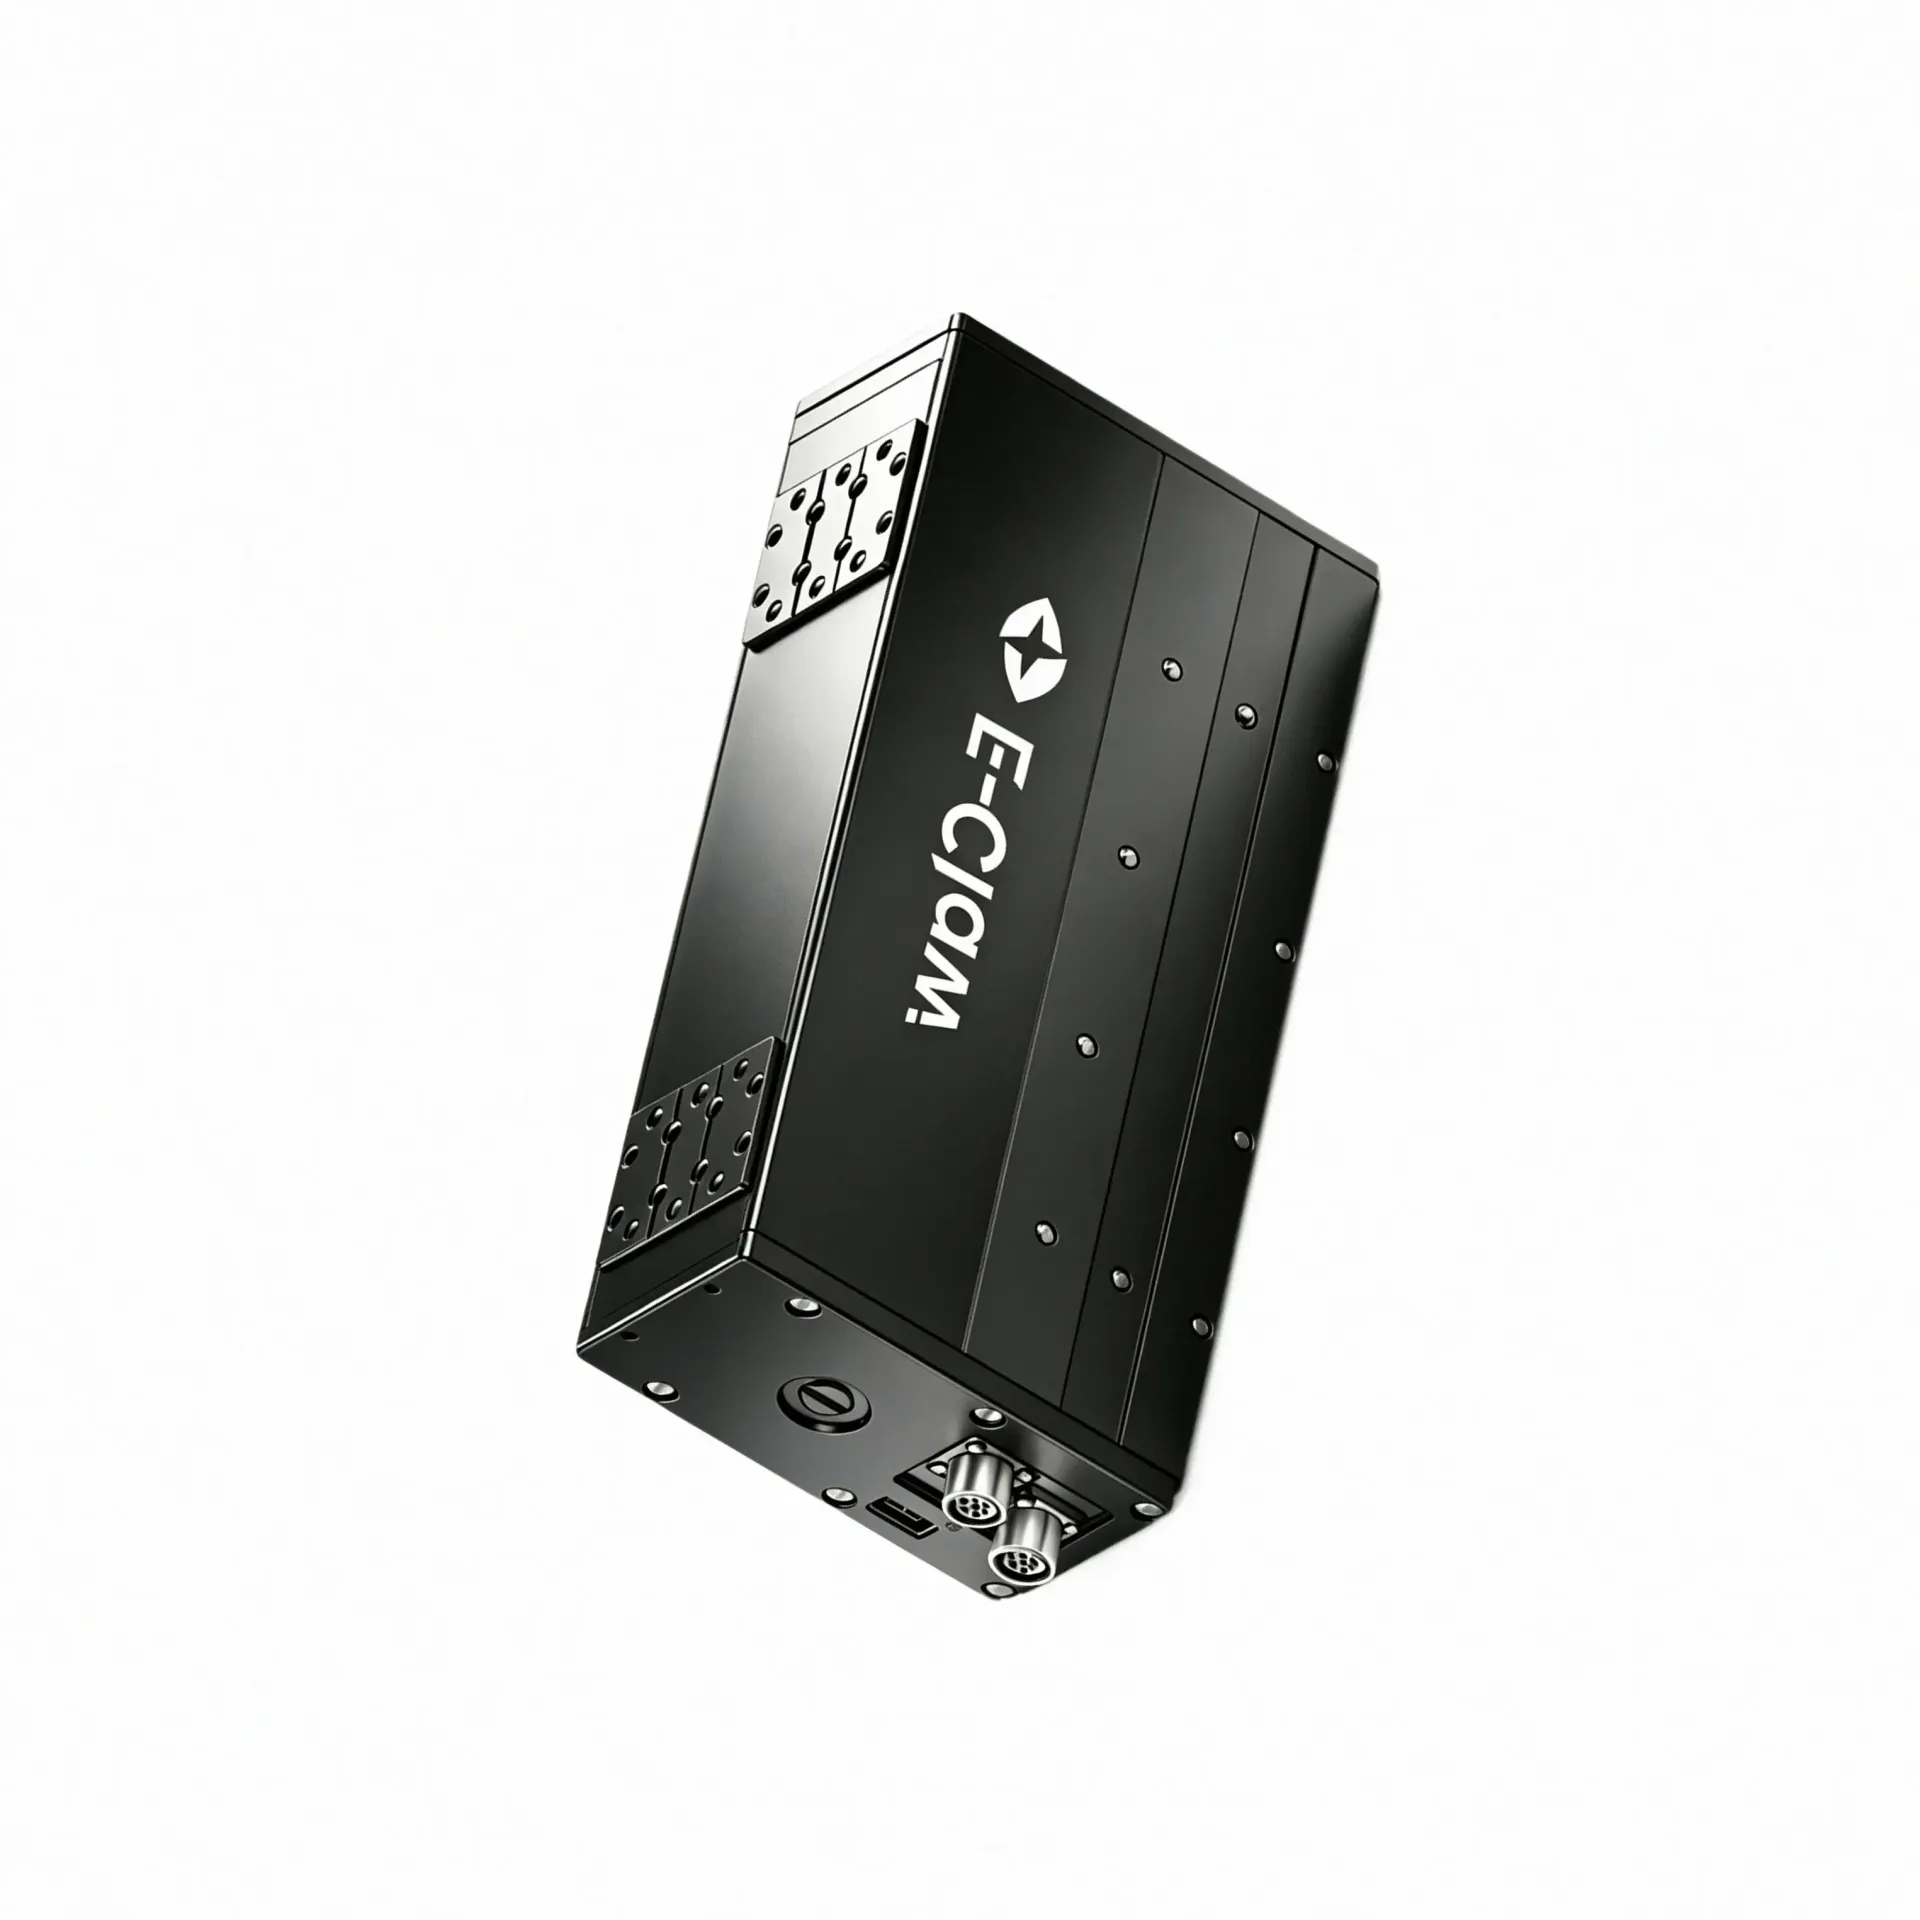
电动夹爪轻薄款与重载款怎么选?结构特点与承载需求评估
在为自动化设备与机器人选配末端执行器时,夹爪的结构形态与承载能力往往是工程师需要首先确认的两个维度。随着设备集成度的提升与作业柔性的要求提高,电动夹爪作为替代传统气动方案的核心执行部件,其选型逻辑直接影响抓取稳定性、节拍效率与整机集成成本。在着手选型之前,团队需要先梳理清楚三个前提条件:可用安装空间的范围、预期夹持的工件重量与形态、以及上位控制系统对夹爪的控制方式。这三个条件的确认顺序与完整程度,
电动夹爪结构怎么选?驱动方式与末端执行适配差异分析
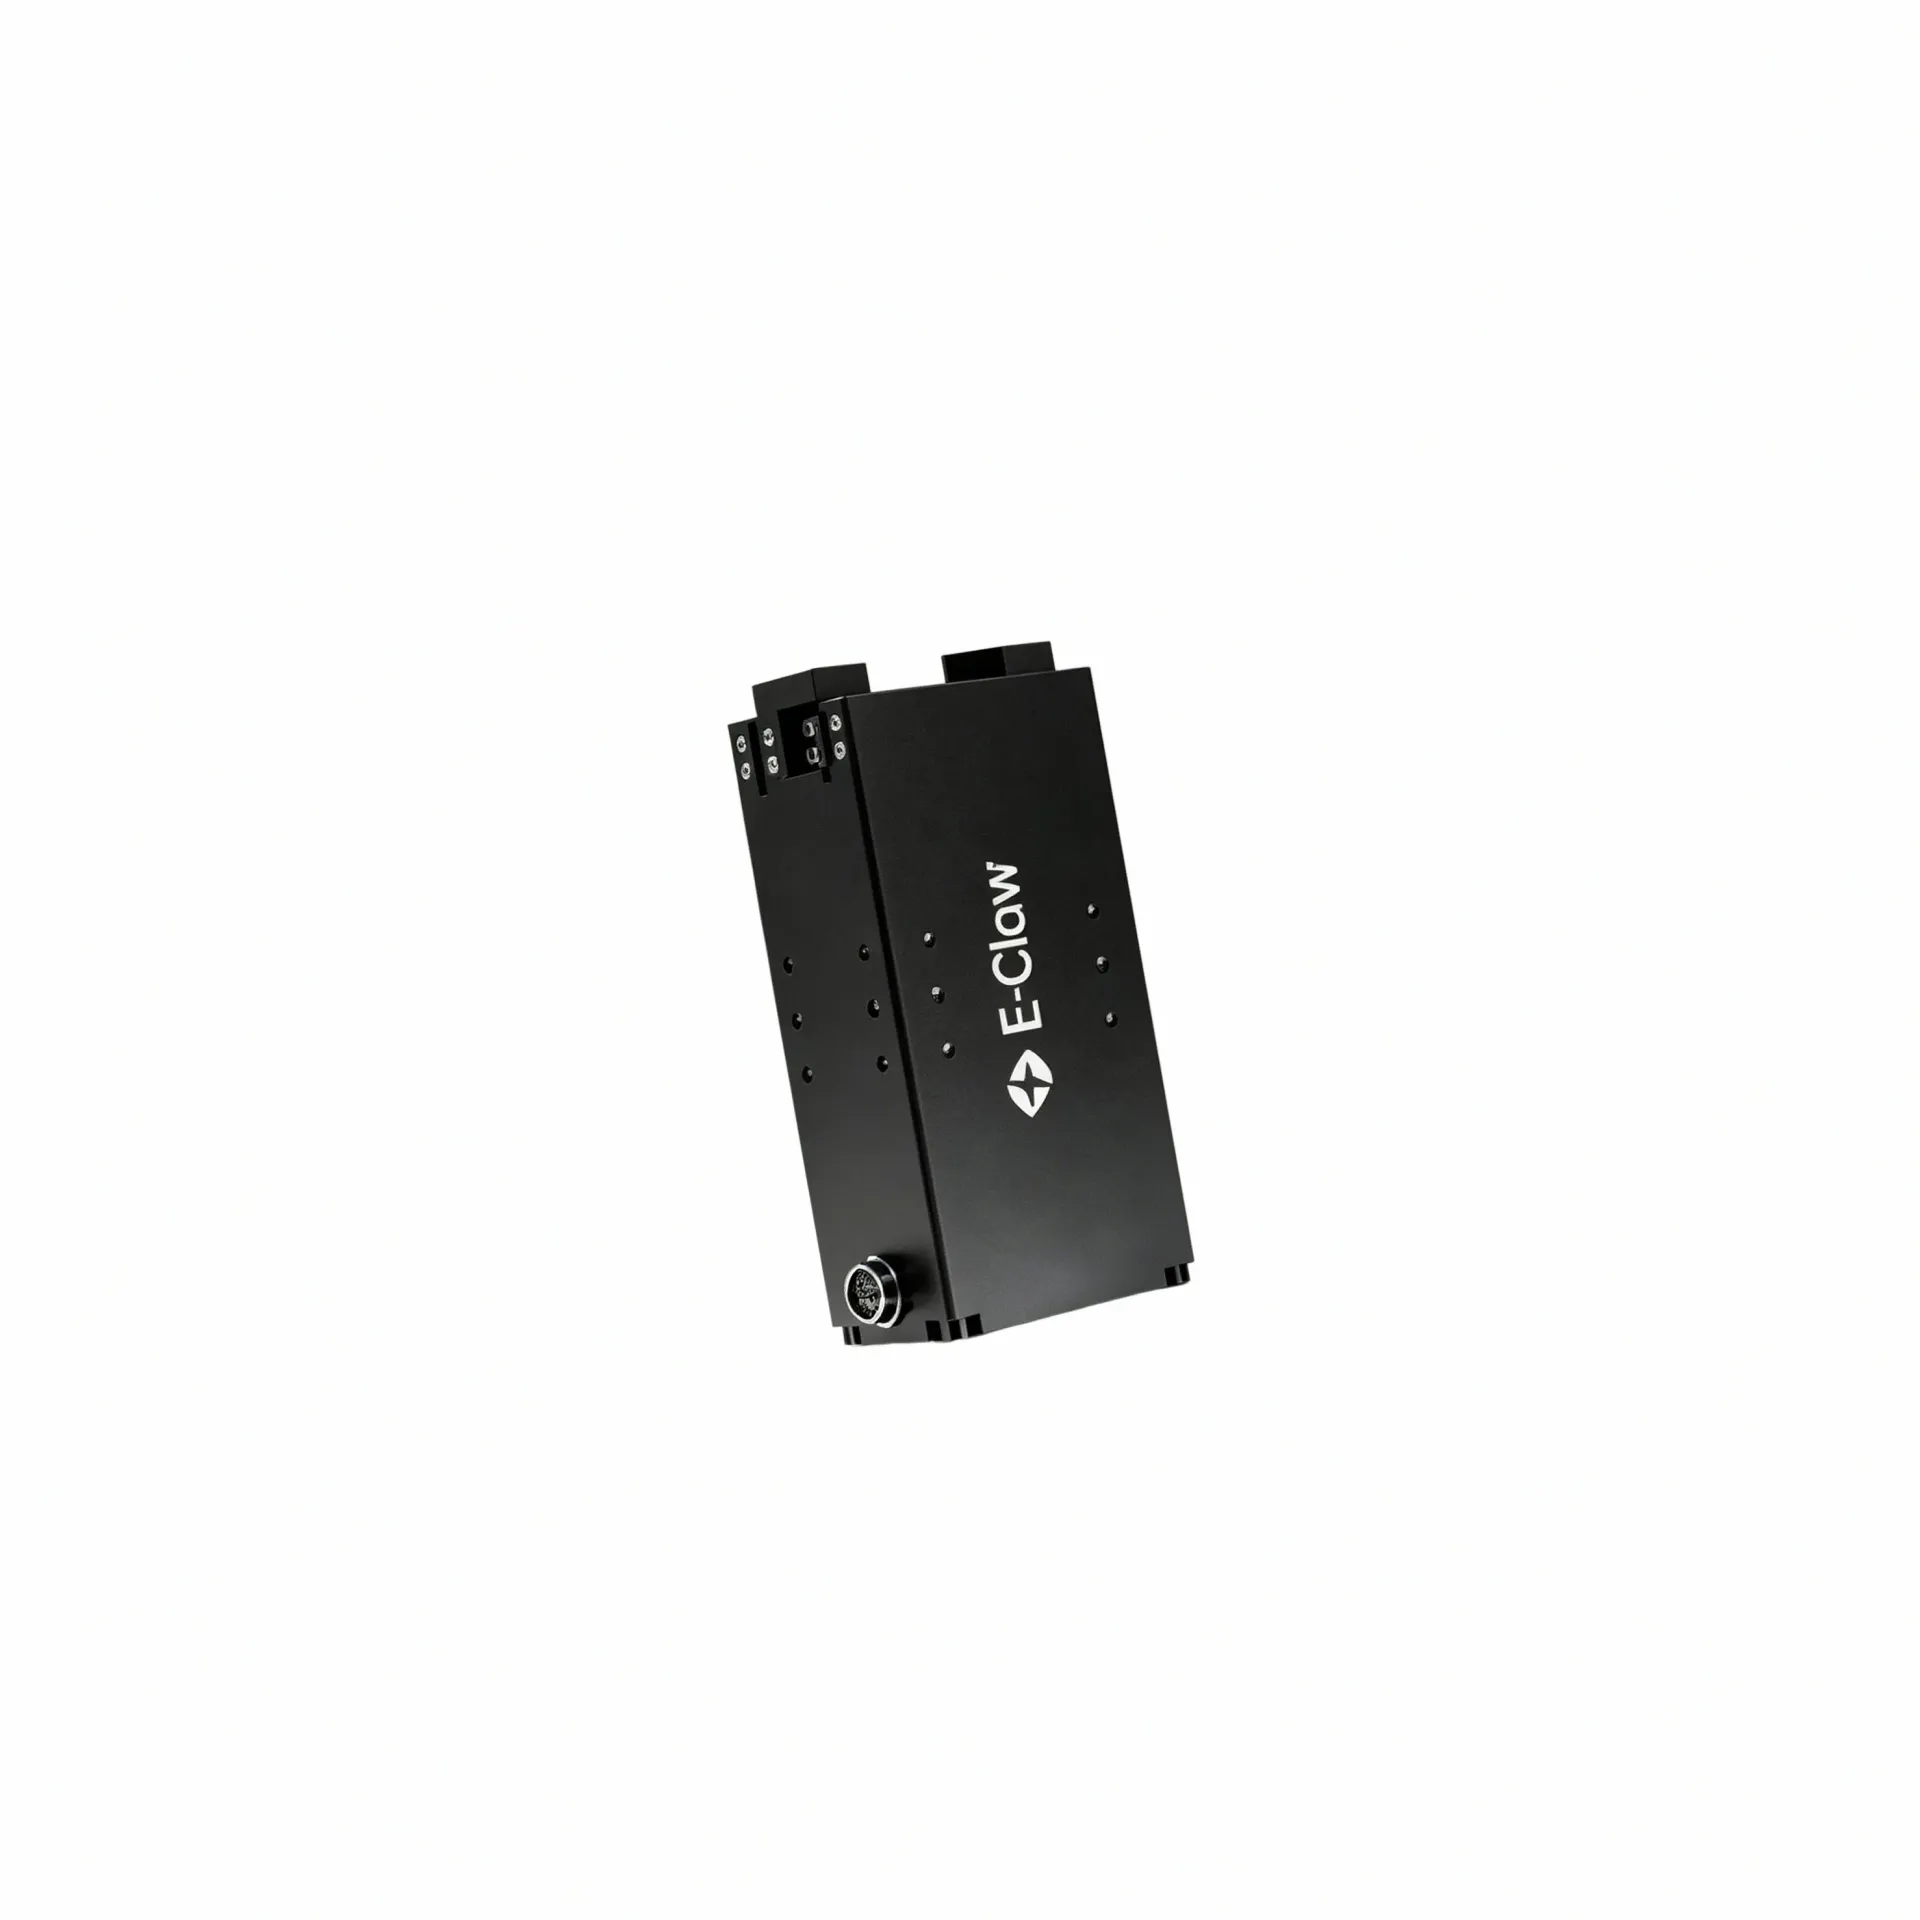
电动夹爪装到设备上之后,最容易出问题的环节往往不在初始选型,而在结构形态与安装条件的适配核对阶段。安装空间够不够、出线方向对不对、通讯协议能不能对接、夹持力与负载是否真正匹配——这些问题在图纸上看起来模糊,真正上机的时候才会逐一暴露。研发与采购团队需要在样品验证之前就把这些条件梳理清楚,而不是等到联调阶段才发现需要重新选型。
电动夹爪结构形式怎么选?驱动方式与力控需求解析
在自动化产线上选电动夹爪,很多工程师容易陷入一个惯性思维:先看夹持力够不够、行程够不够。但到了实际装配阶段才发现,夹持力和行程虽然满足,结构形式却装不进预留的安装位,或者驱动方式跟现有的控制系统对不上。这意味着前期的选型判断出了问题——只盯着性能指标,忽略了结构适配与驱动兼容这两个同样关键的维度。
电动夹爪控制方式怎么选?驱动方式与力控需求逐项梳理
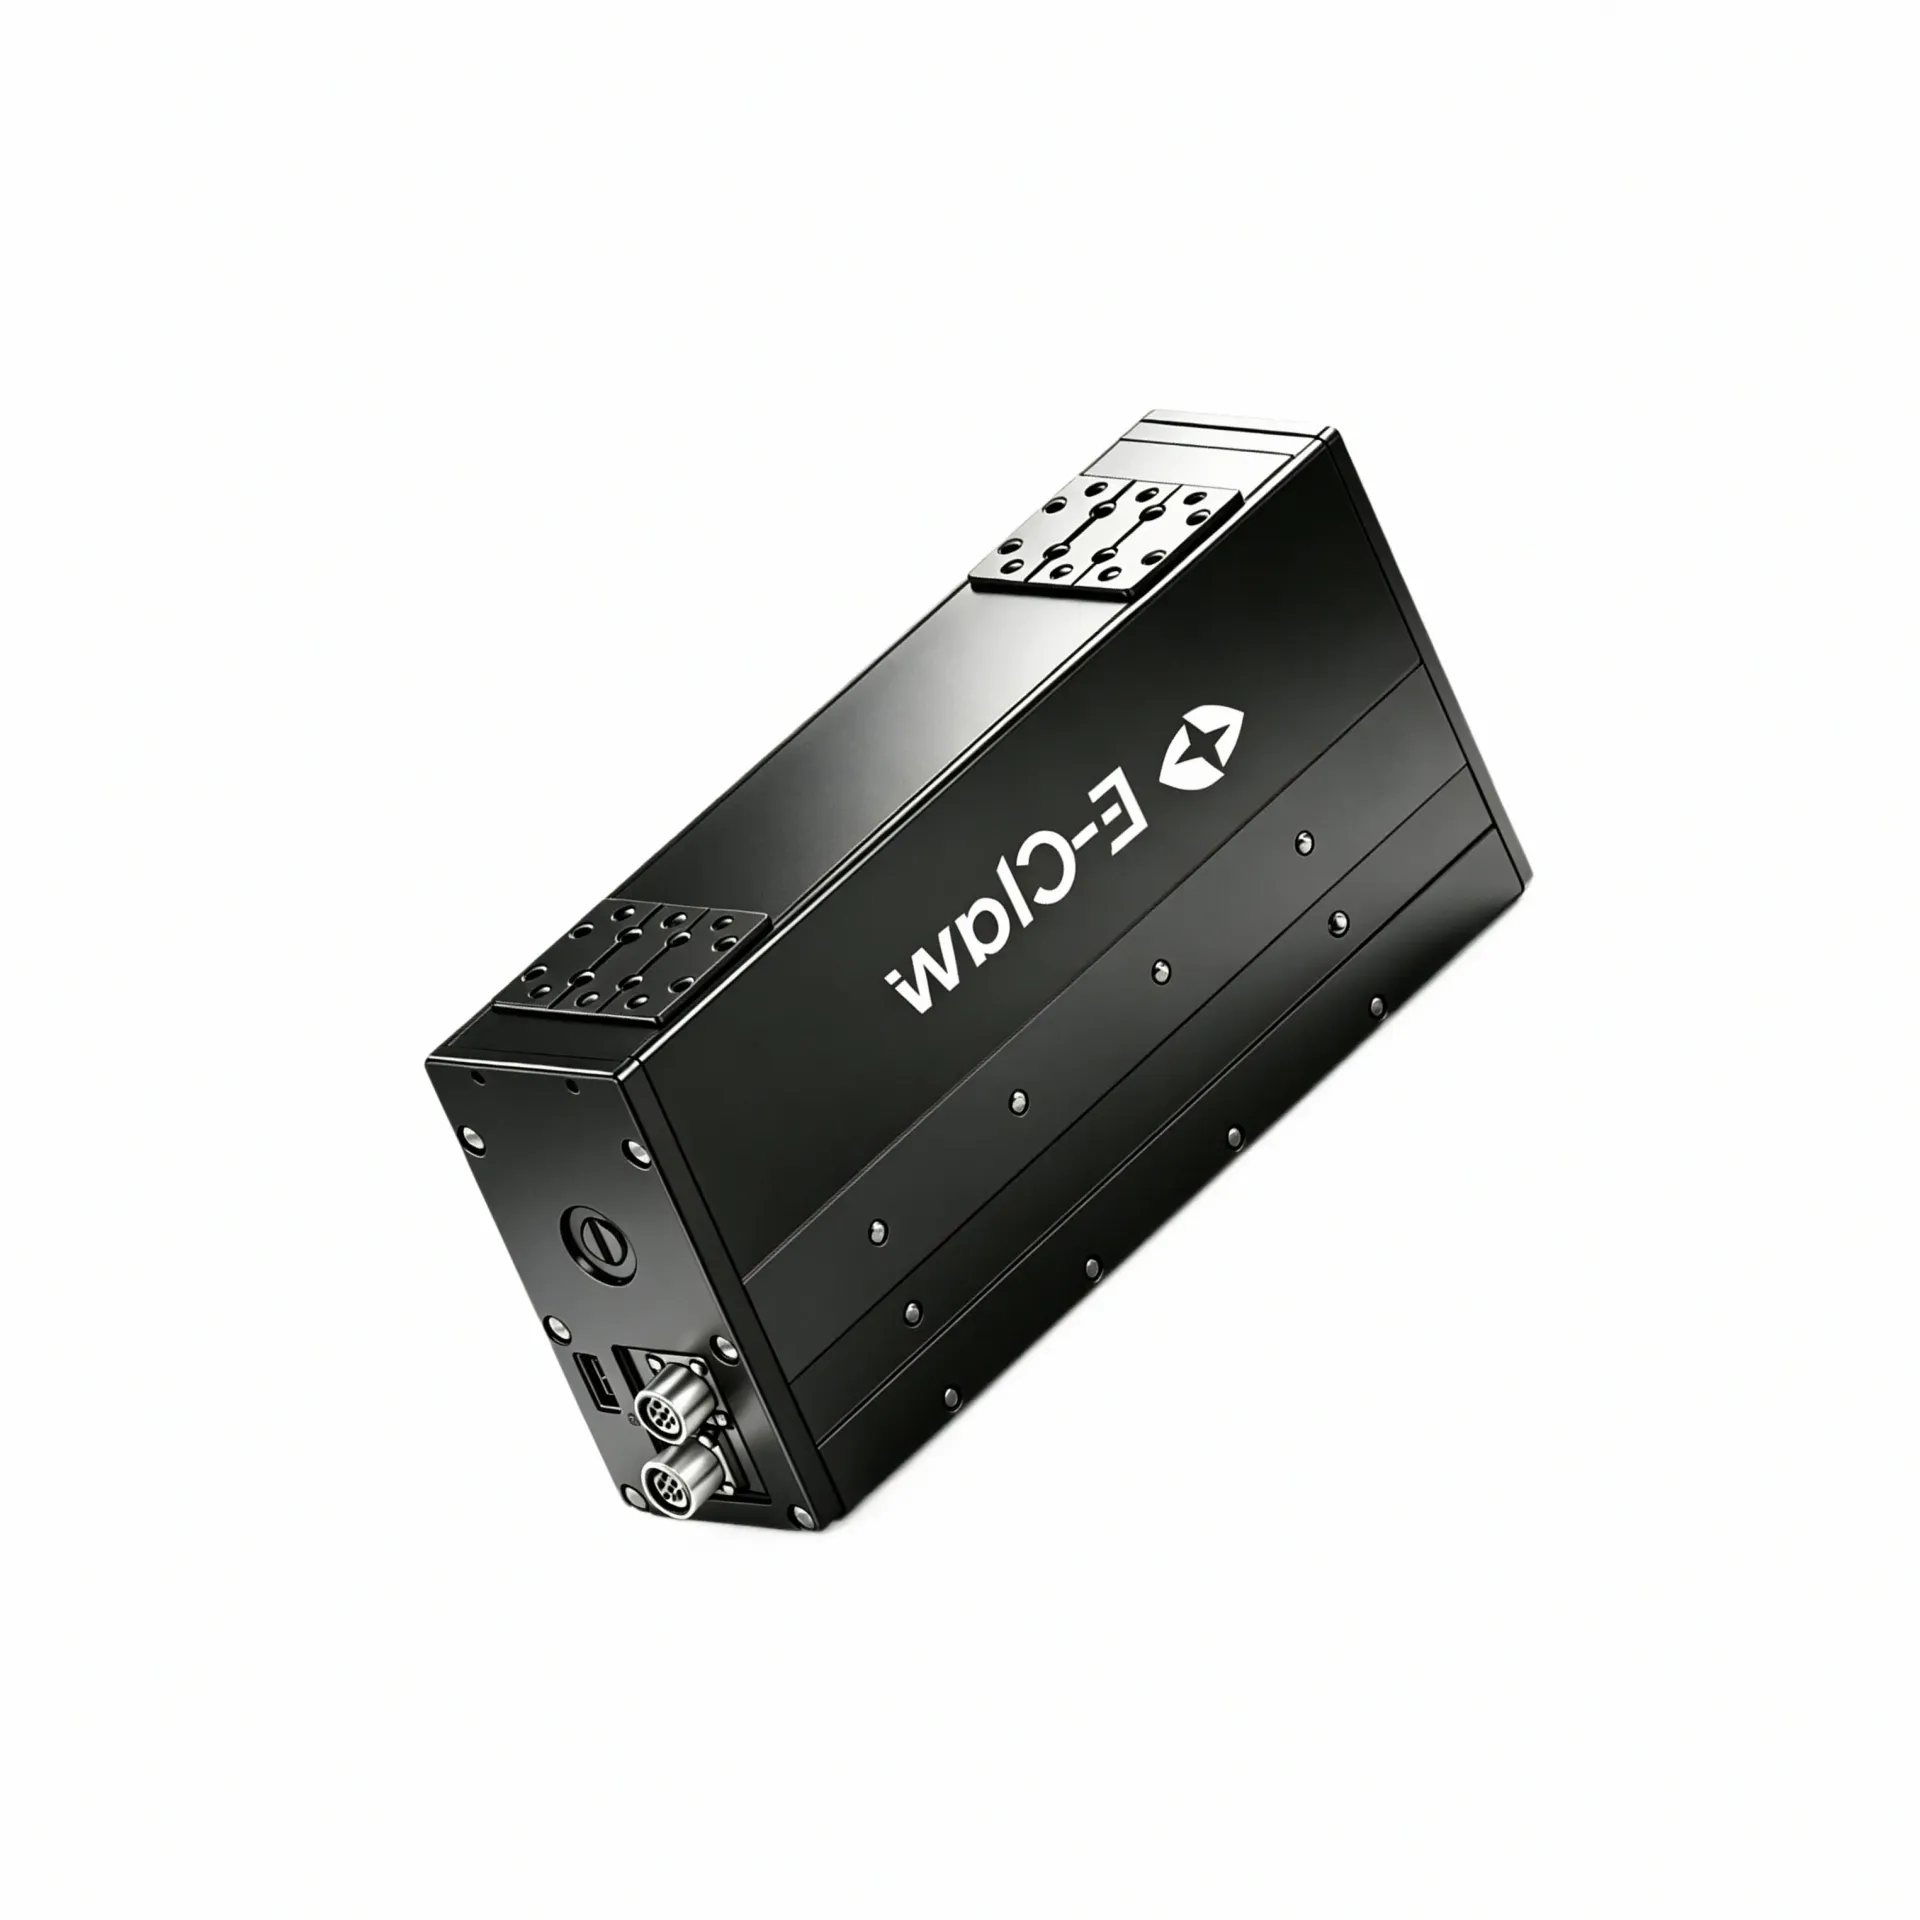
在自动化产线改造与协作机器人集成的项目中,电动夹爪的引入往往意味着设备厂商需要重新梳理控制逻辑与信号对接方案。面对数字化精准控制的需求,工程师首先需要确认夹爪与现有控制系统的接口兼容性,其次要评估夹持力是否能够覆盖工件的重量与摩擦特性——这两个问题的答案直接决定了后续的集成工作量与验证周期。选型之初,驱动方式与力控需求是两项最值得优先梳理的条件。
电动夹爪怎么选?驱动方式与适配场景多维评估建议
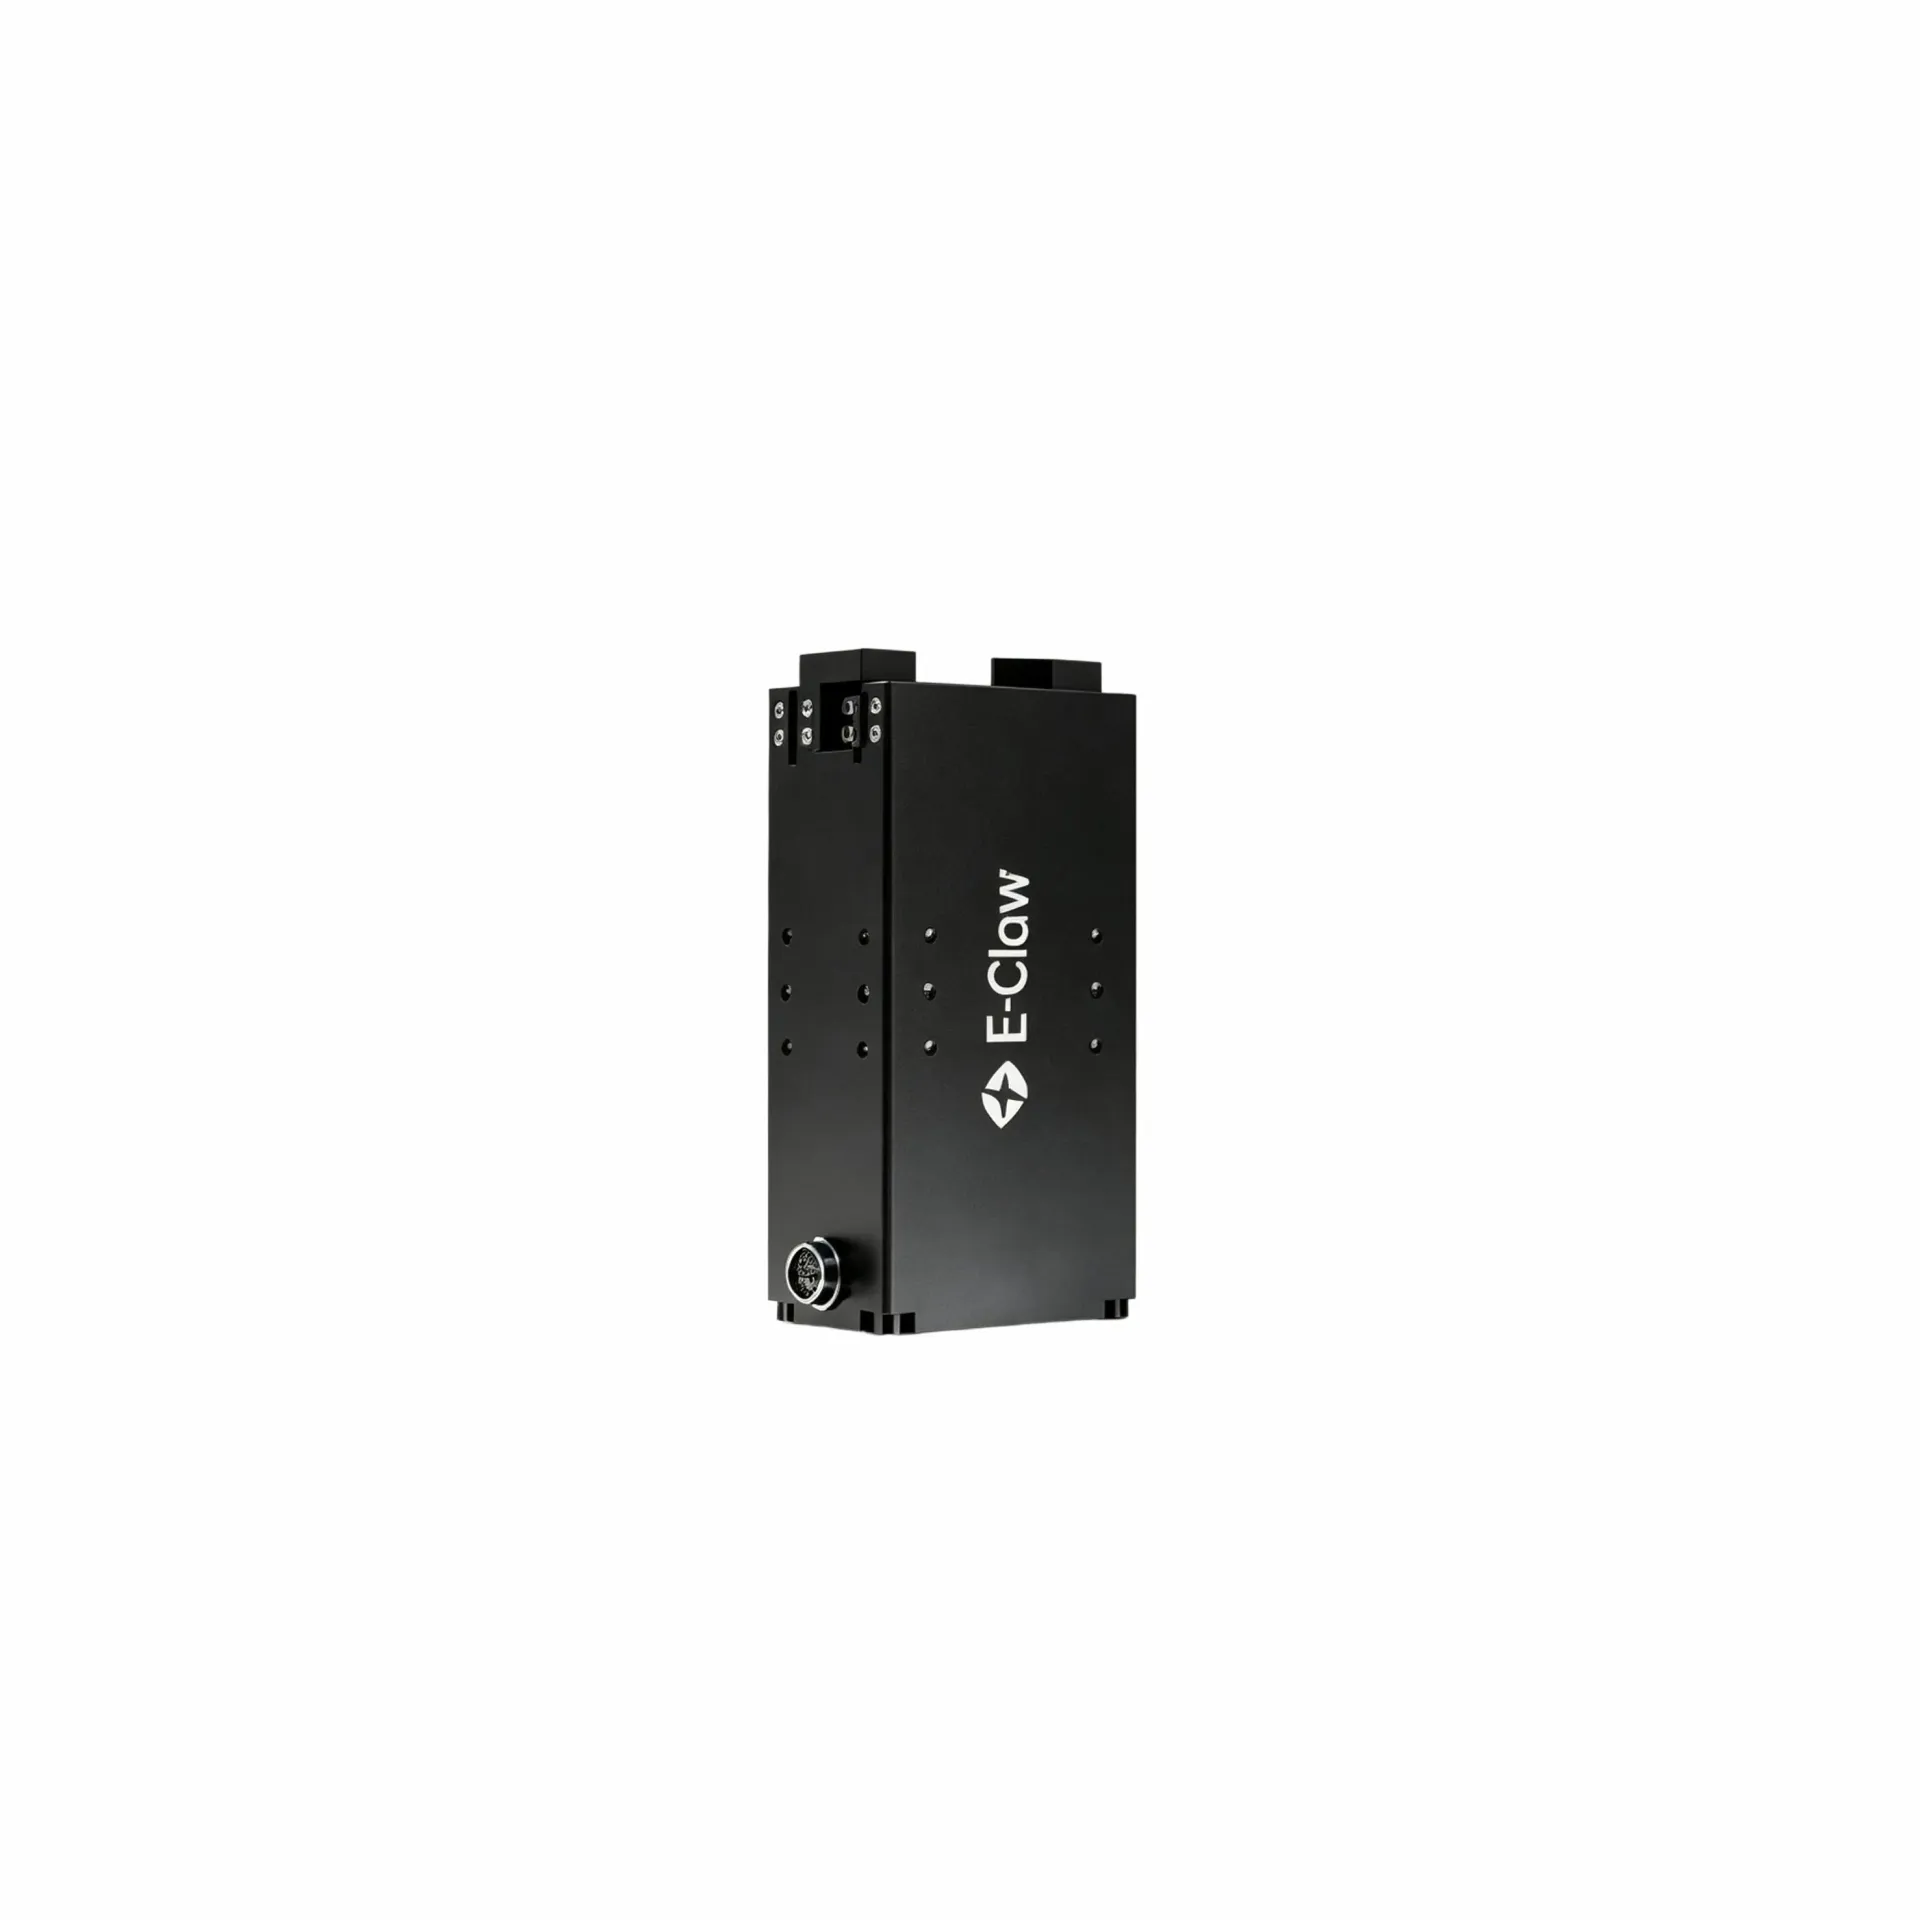
评估一家电动夹爪供应方,很多项目组第一反应是问价格和交期。但在实际项目里,这两个指标往往要到第二轮才会成为决策变量——第一轮要解决的问题更根本:这家供应方的技术对接能力能不能跟上你的集成节奏,结构形式能不能装进你的设备空间,力控方案能不能满足你的动作需求。