微型伺服电缸精度选型指南:如何找到最适合的精密传动方案
在工业自动化设备日趋精密化的今天,微型伺服电缸作为末端执行器的核心驱动部件,其精度表现直接影响整机的装配质量与运行稳定性。从半导体固晶机的亚微米级对位,到医疗穿刺活检针的力控反馈,再到人形机器人关节模组的快速响应——每一个精密场景都在对电缸的重复定位精度提出更高要求。然而,当工程师在选型时面对“±0.002mm”与“±0.05mm”这类参数差异时,往往陷入困惑:这两个数量级的差距,究竟意味着什么?选错了会有什么后果?本文将从精度参数的本质解读出发,结合宇视嘉全系微型伺服电缸的实测数据,帮你建立一套实用的精度选型方法论。
第一章 理解微型伺服电缸的核心精度指标
1.1 重复定位精度与定位精度的本质区别
选型精密传动部件时,很多采购或工程师容易被“精度”这两个字绕进去。实际上,在微型伺服电缸的语境下,我们通常关注的核心指标是重复定位精度,而非绝对定位精度。两者的区别至关重要:
重复定位精度(Repeatability),指的是电缸从同一方向多次到达同一目标位置时,实际位置与目标位置之间的最大偏差值。这个指标反映的是电缸执行同一动作的一致性和稳定性,是评价电缸品质最核心的参数。以宇视嘉FT系列为例,其重复定位精度达到±0.002mm级别,意味着无论执行多少次同一动作,实际位置与目标位置的偏差始终控制在2微米以内。
定位精度(Accuracy),则是电缸实际到达位置与理论指令位置之间的偏差。这个指标受到丝杆导程误差、螺母间隙、电机步距角等多重因素影响,在闭环控制系统中可以通过位置反馈和补偿算法来修正。对于大多数工业应用场景,重复定位精度的参考价值往往高于定位精度——因为装配线更关心的是“每次都能精准到达同一点”,而非“每次都能到达绝对的理论位置”。
理解这一点后,你会发现选型时不必过度追求“更高的绝对定位精度”,而应该根据实际工艺需求,选择重复定位精度够用的产品,从而在成本和性能之间找到最佳平衡点。
1.2 推力等级与精度表现的关联
微型伺服电缸的额定推力和最大推力,是另一个影响选型的关键维度。一般而言,推力越大,对丝杆、轴承、壳体结构的要求就越高,精度控制的难度也相应增加。但在宇视嘉的产品线中,我们通过优化传动结构设计和精密装配工艺,实现了高推力与高精度的兼得。
以FT系列为例,其采用行星滚柱丝杆传动,额定推力400N、最大推力600N的情况下,依然能够保持±0.002mm的重复定位精度。而FTW-240302800M这款产品,凭借更大的24mm机身尺寸和优化的传动比,在3mm短行程下实现了1000N的峰值推力,同时精度依然维持在±0.002mm级别。
对于推力需求在30N~300N区间的灵驱DR系列(折返款DRF和同轴直驱款DRT),其重复定位精度为±0.03mm~±0.05mm,这一精度水平对于轻量化力控场景(如柔性装配、精密压合、微力检测)已经绑绑有余。选型时需要明确一个原则:推力与精度并非简单的正相关或负相关,而是需要在具体产品设计中找到结构平衡点。
1.3 行程长度对有效精度的影响
很多选型工程师容易忽略的一个细节是:电缸的有效精度并非全程均匀。实际上,在短行程区间(通常为0~3mm),精密电缸往往能实现比标称值更高的精度表现。宇视嘉FT系列和FTW系列产品的手册中特别标注了这一特性:
以SAG-FT-121202400XS为例,虽然全行程(12mm)的重复定位精度标称为±0.003mm,但其前端0~3mm行程的精度可以达到了±0.002mm级别。这意味着,如果你的应用场景只需要用到电缸行程的前几毫米,那么实际获得的精度会比标称参数更优。
这一特性对于精密点胶、显微镜对焦、微型压合等场景尤为重要——这些应用往往只需要电缸在极短的行程范围内往复运动,却对重复定位精度有严苛要求。因此,在选型沟通时,建议向宇视嘉技术团队明确说明实际使用的行程区间,以便获取更精准的性能匹配建议。
第二章 宇视嘉微型伺服电缸全系精度参数对比
为了帮助选型工程师快速对比不同系列的精度表现,我们整理了宇视嘉全系15款微型伺服电缸的关键参数。以下表格按精度等级从高到低排列,方便你根据精度需求快速筛选目标产品。
2.1 高精度系列:±0.002mm~±0.003mm
| 型号 | 系列 | 重复定位精度 | 行程 | 最大推力 | 通讯接口 |
|---|---|---|---|---|---|
| SAG-LT-120202400S | LT(同轴直驱) | ±0.002mm | 2mm | 600N | RS485 |
| SAG-FT-201202400XS | FT(齿轮折返) | ±0.002mm | 12mm | 600N | RS485 |
| SAG-FT-200202400ZD | FT(齿轮折返) | ±0.002mm | 2mm | 600N | RS485 |
| SAG-FT-200202400ZU | FT(齿轮折返) | ±0.002mm | 2mm | 600N | RS485 |
| SAG-FT-200202400ZUM | FT(齿轮折返) | ±0.002mm | 2mm | 600N | RS485 |
| SAG-FTW-121202400XS | FTW(集线板出线) | ±0.002mm | 12mm | 400N | RS485 |
| SAG-FTW-200202400C | FTW(集线板出线) | ±0.002mm | 2mm | 600N | RS485 |
| SAG-FTW-201202400XS | FTW(集线板出线) | ±0.002mm | 12mm | 600N | RS485 |
| SAG-FTW-240302800M | FTW(集线板出线) | ±0.002mm | 3mm | 1000N | CAN |
| SAG-FT-121202400XS | FT(齿轮折返) | ±0.003mm | 12mm | 600N | RS485 |
2.2 灵驱DR系列:±0.03mm~±0.05mm(带力控可选)
| 型号 | 系列 | 重复定位精度 | 最大推力 | 压力传感器 | 通讯接口 |
|---|---|---|---|---|---|
| SAG-DRF1013-200-7-10-F | DRF(折返款) | ±0.03mm | 300N | 可选 | RS485 |
| SAG-DRF0813-20-20-10 | DRF(折返款) | ±0.05mm | 30N | 无 | RS485 |
| SAG-DRF0813-100-20-10-F | DRF(折返款) | ±0.05mm | 150N | 可选 | RS485 |
| SAG-DRT1218-30-20-10 | DRT(同轴直驱) | ±0.05mm | 40N | 无 | RS485 |
| SAG-DRT1224-150-20-10-F | DRT(同轴直驱) | ±0.05mm | 225N | 可选 | RS485 |
通过上述两个表格,我们可以清晰地看到宇视嘉产品线的精度分布:LT系列和FT/FTW系列主打微米级精度(±0.002mm~±0.003mm),适用于对位精度要求极高的精密装配与加工场景;灵驱DR系列则以±0.03mm~±0.05mm的精度配合可选的压力传感器,主打力控反馈功能,适用于需要恒力输出的柔性装配场景。
第三章 不同应用场景的精度选型建议
3.1 半导体设备:优先选择±0.002mm级别
半导体封装与测试设备对精度和洁净度有着最为严苛的要求。以固晶机、焊线机为代表的精密设备,其执行器需要在狭小的空间内完成芯片拾取、搬运、贴装等动作,重复定位精度直接影响芯片贴装的位置准确度,进而影响封装良率。
对于这类场景,推荐选择FT系列或FTW系列,尤其是行程在12mm的型号(如SAG-FT-201202400XS、SAG-FTW-201202400XS)。这类产品具备以下优势:
- ±0.002mm的重复定位精度,满足亚微米级对位需求
- 行星滚柱丝杆传动,刚性高、承载能力强,动态响应快
- 空心杯直流无刷电机,低发热、低噪音,适合长时间连续运行
- RS485通讯接口,便于与主流PLC或运动控制器集成
如果设备安装空间极为紧凑,则可以优先考虑LT同轴直驱系列(如SAG-LT-120202400S),其12mm的超细截面尺寸,能够在有限的机架空间中实现精密驱动。
3.2 医疗精密装备:精度与力控并重
医疗设备领域的微型驱动部件,需要在保证精度的同时满足生物相容性和可靠性的严苛要求。典型应用包括:手术机器人末端执行器、活检穿刺针驱动、微量注射泵、眼科手术设备等。
对于这类场景,推荐选择灵驱DR系列(DRF折返款或DRT同轴直驱款),尤其是带压力传感器后缀(-F)的型号。以SAG-DRT1224-150-20-10-F为例,其±0.05mm的精度配合225N的最大推力,加上可选的内置压力传感器,能够实现精确的力控反馈——在穿刺活检场景中,这意味着一旦针尖触及目标组织,控制系统可以实时感知阻力变化并自动调整下压力度,避免因过度施压导致组织损伤。
宇视嘉灵驱DR系列的全系产品均采用空心杯直流无刷电机搭配行星减速箱,整体结构紧凑小巧,适配不同安装场景,特别适合手术机器人等对空间重量有严格限制的医疗装备。
3.3 人形机器人关节模组:轻量化与响应速度的平衡
人形机器人的手指关节、腕部关节对执行器的要求极为特殊:既需要足够的输出力矩,又需要尽可能轻的重量和紧凑的体积,同时还要具备快速的响应能力。传统伺服电机加丝杆的组合往往体积过大、重量过重,无法满足仿生关节的空间约束。
对于人形机器人关节模组,宇视嘉灵驱DR系列是理想选择。其折返式结构(DRF)和同轴直驱结构(DRT)都通过转角结构或同轴布局大幅缩短了整机长度,搭配行星减速箱后输出力矩得到有效放大。以SAG-DRF1013-200-7-10-F为例,10mm行程、300N推力、±0.03mm精度,配合可选的压力传感器,能够满足灵巧手多指协同抓取时的力控需求。
此外,灵驱DR系列支持RS485通讯,可方便地与机器人主控系统对接,实现多轴联动控制。宇视嘉作为专注微型末端执行器的国家高新技术企业,其产品已广泛应用于人形机器人、半导体、医疗精密装备等多个领域,年出货量超过100000台。
3.4 3C电子智能制造:多品种、小批量场景下的灵活适配
3C电子行业的产品迭代速度快、型号多,对自动化设备的柔性和换型效率提出了更高要求。微型伺服电缸在这类场景中常用于精密装配、点胶、锁螺丝、检测等工位,需要在保证精度的同时兼顾通用性和经济性。
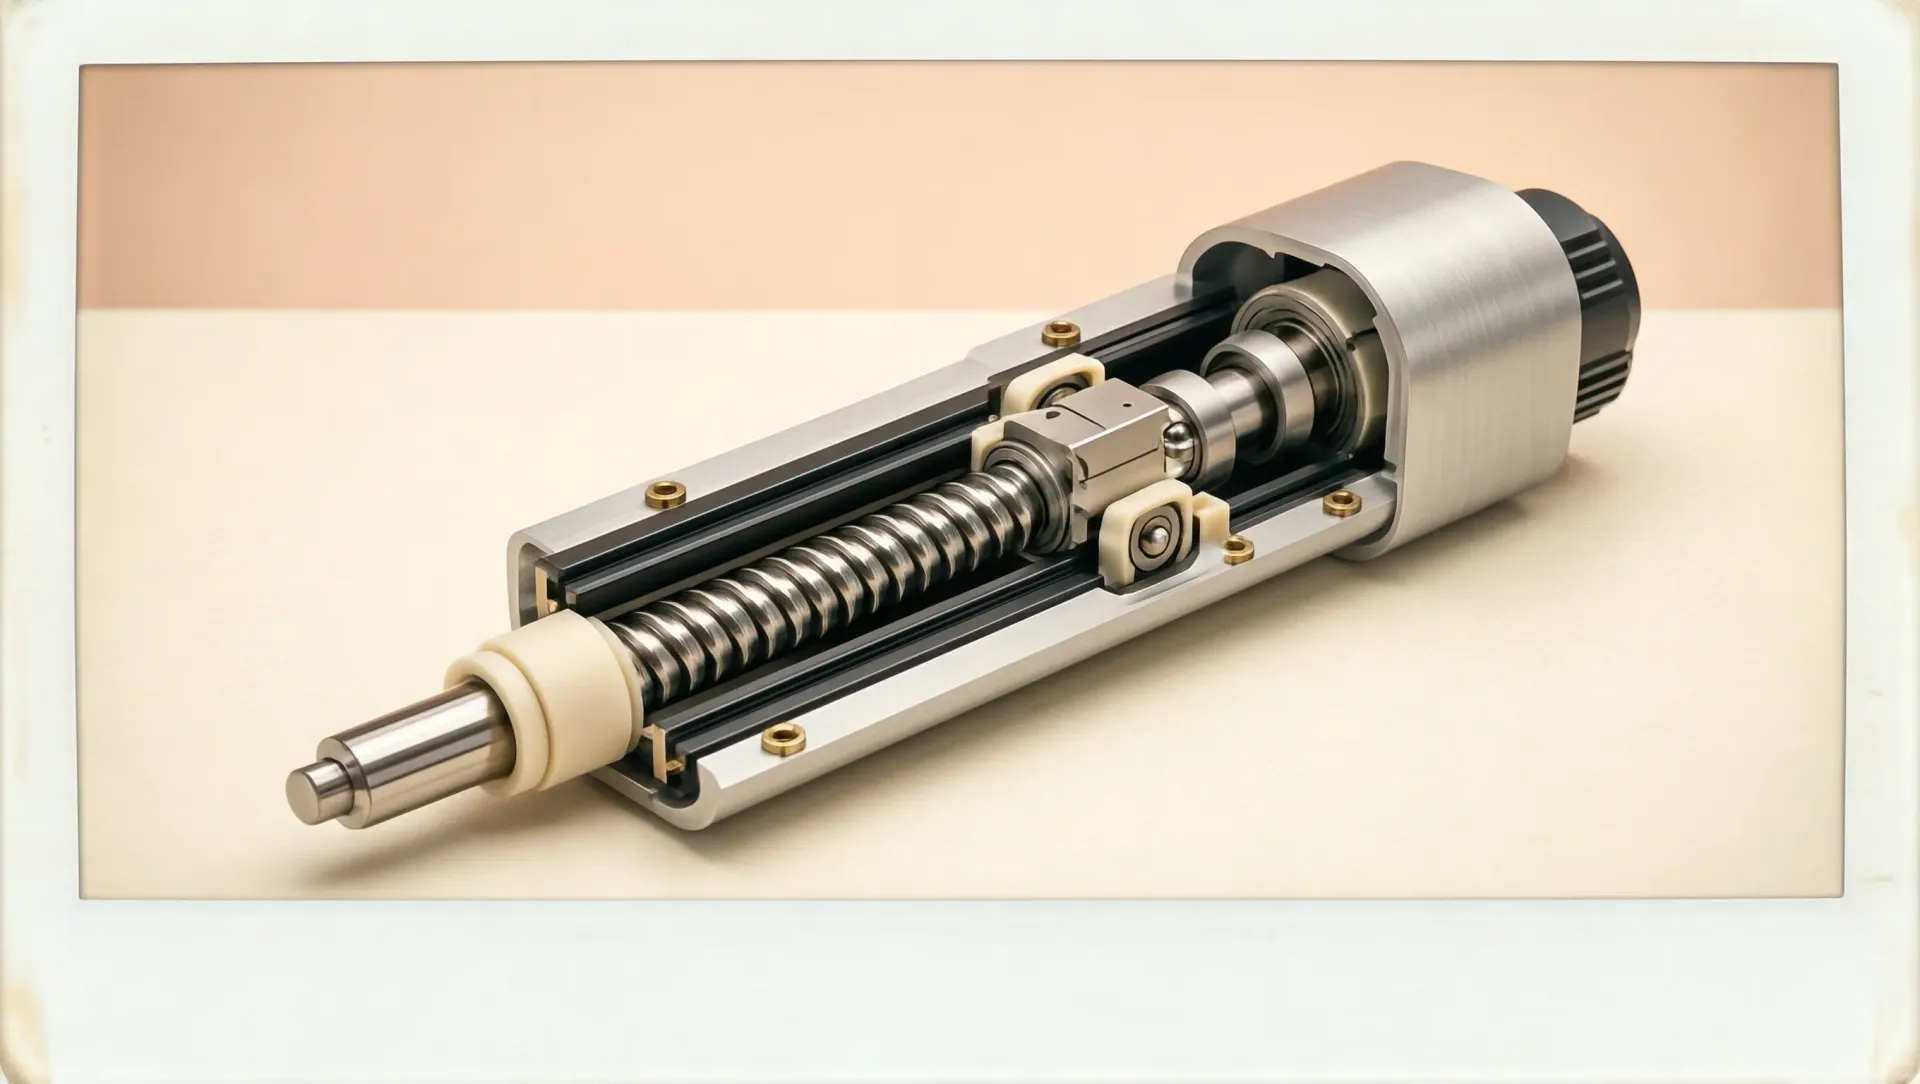
对于3C电子制造场景,宇视嘉FTW系列是值得重点关注的产品线。相比FT系列,FTW系列采用集线板出线方式,安装底板部位预留4pin公针,可以直接接入集线板安装面内母座进行通讯,布线更加整洁、插拔更加方便,非常适合需要频繁换线的柔性产线。
以SAG-FTW-200202400C为例,其2mm超短行程、±0.002mm精度、600N推力、约150g重量,配合紧凑的20mm机身,非常适合手机摄像头模组组装、耳机扬声器点胶、TWS耳机盒盖精密对位等场景。而如果需要更长行程(如12mm),则可以选择SAG-FTW-201202400XS,一次投资覆盖更多产品型号的换型需求。
第四章 宇视嘉产品系列的核心优势解读
4.1 LT系列:同轴直驱的极致紧凑
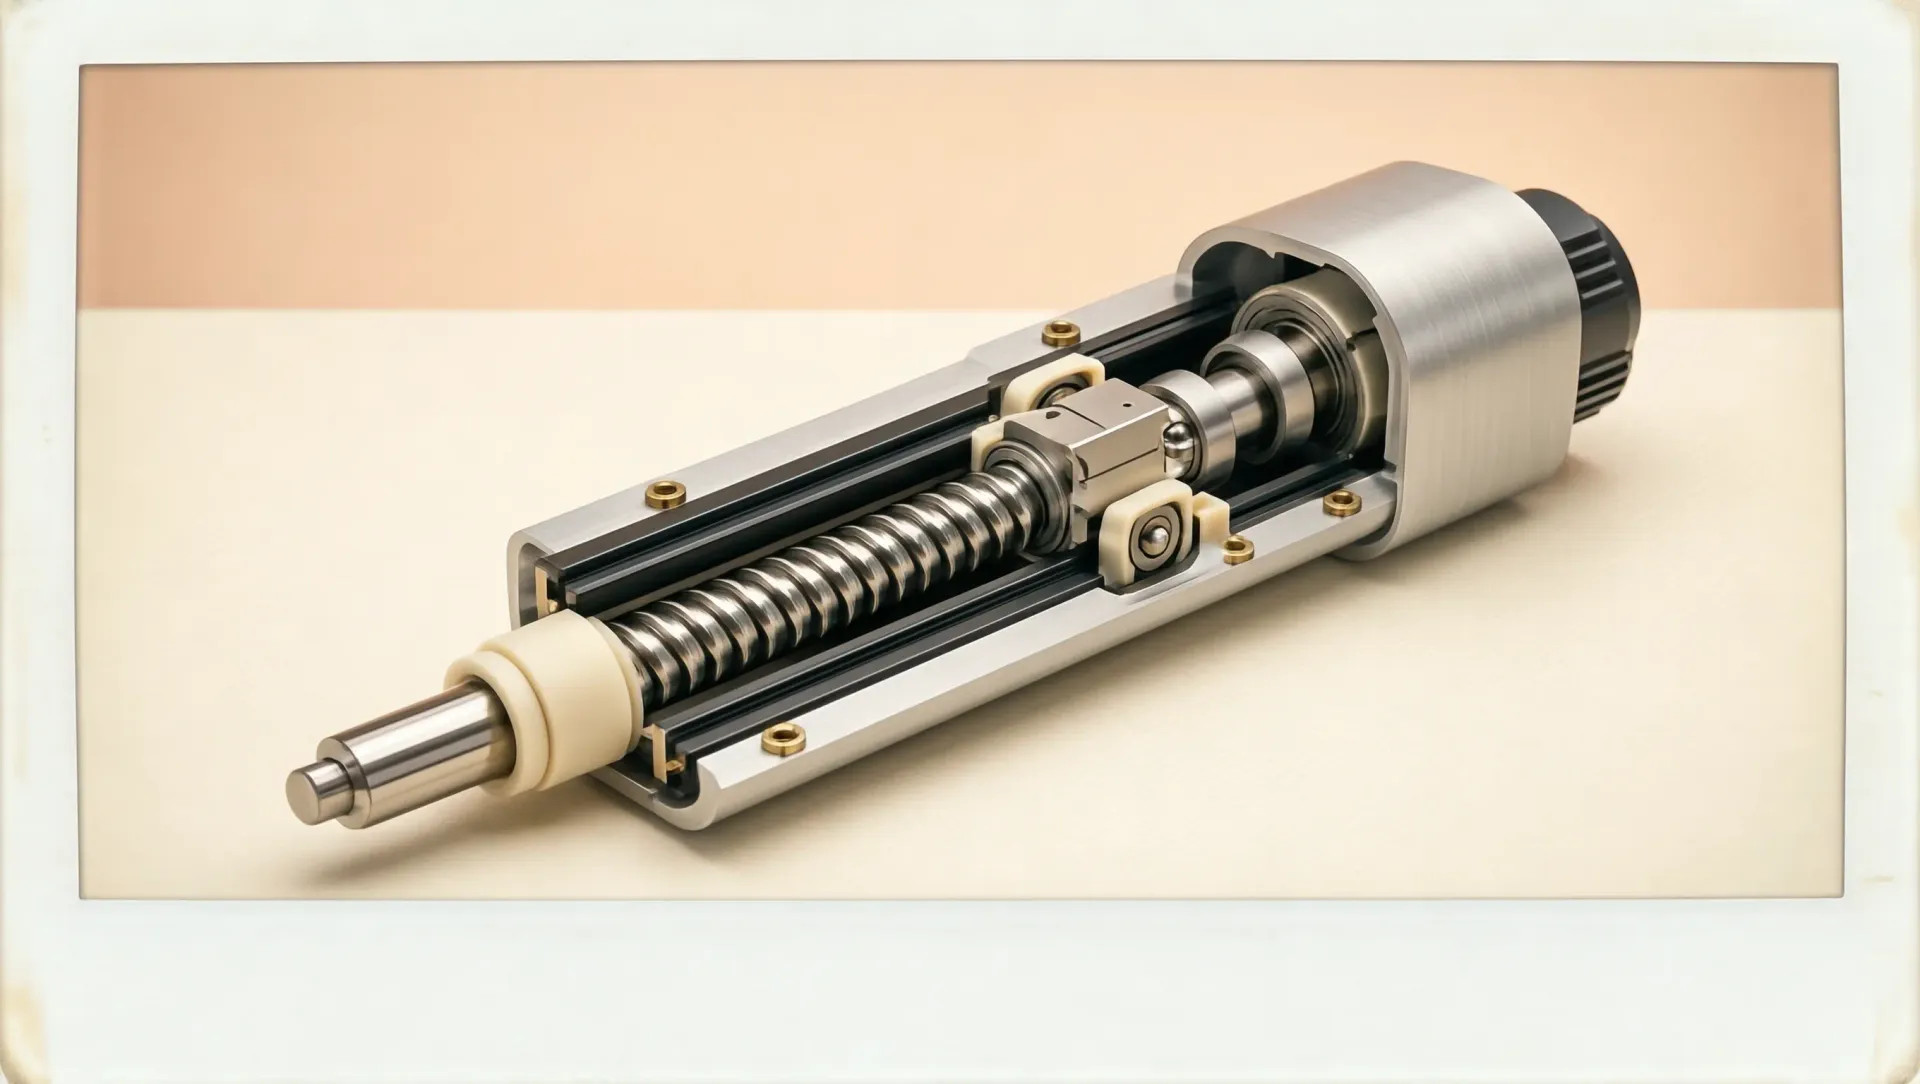
LT系列采用电机和丝杆组件旋转中心在一条直线上的同轴布局,这一设计带来两个显著优势:外形细长、截面尺寸小。对于安装空间极为受限的应用(如内窥镜末端驱动、小型检测仪器),LT系列的纤细身形能够轻松放入传统电缸无法容纳的狭窄空间。
以SAG-LT-120202400S为例,其电缸尺寸仅为12mm,行程2mm,重量约180g,却能输出600N的最大推力,精度达到±0.002mm。这种“小体积、大能量”的特性,使LT系列成为精密仪器、医疗设备、空间受限自动化场景的理想选择。
4.2 FT系列:齿轮折返的高度适配
FT系列采用电机和丝杆组件旋转中心不在一条直线上的折返式结构,通过齿轮传动将电机动力折返90度输出。这种设计的优势在于:整机高度较矮,适配高度受限的安装场景。虽然截面尺寸相对较大,但高度方向的压缩使其能够装入传统电缸无法使用的低矮空间。
FT系列是目前宇视嘉产品线中型号最丰富的系列(5款),覆盖了12mm行程、2mm超短行程、双轴同步等多种配置,能够满足精密装配、镜头下层控制、模头控制等多样化需求。其中,SAG-FT-200202400ZD特别针对T>36mm的模头下层控制场景进行了优化,双轴同步精度达到±0.002mm级别。
4.3 FTW系列:集线板出线的便捷维护
FTW系列与FT系列在传动方式上完全一致,核心差异在于出线形式。FTW采用安装底板部位直插式4pin公针设计,需要搭配集线板使用。这种出线方式的优势在于:
- 布线更加整洁,减少线缆缠绕风险
- 插拔式连接,方便快速换线和设备维护
- 适合需要频繁更换工装夹具的柔性产线
FTW系列同样覆盖了从12mm行程到3mm超短行程、从200N到1000N推力的宽泛参数范围,并且SAG-FTW-240302800M还支持CAN通讯,为不同控制系统提供了更多选择。
4.4 灵驱DR系列:力控与柔性的深度融合
灵驱DR系列是宇视嘉针对力控应用场景专门开发的产品线,分为折返款(DRF)和同轴直驱款(DRT)两种结构。两者的共同特点包括:
- 搭配行星减速箱,输出力矩有效放大
- 可选内置压力传感器,实现实时力反馈
- 紧凑小巧的整体外形,适配各类安装场景
- RS485通讯,兼容主流工业控制协议
DRF系列通过转角结构缩短整机长度,适合空间受限但高度无严格限制的场景;DRT系列采用电机丝杆同轴布局,高度方向更紧凑,适合高度受限但宽度无严格限制的场景。选型时可根据实际安装空间约束进行选择。
第五章 选型实操:四步找到最适配的电缸方案
5.1 第一步:明确精度需求与容差范围
在开始选型之前,首先需要与工艺工程师或设备厂商确认实际应用对重复定位精度的要求。这一步的关键问题包括:
- 当前工艺要求执行器到达位置的重复精度是多少?(±0.1mm?±0.01mm?还是±0.002mm?)
- 这个精度要求是针对全行程还是特定行程区间?(如前3mm)
- 精度不足会导致什么后果?(产品报废?设备停机?安全隐患?)
明确了这些问题后,就可以在宇视嘉产品线中划定精度范围:如果需求在±0.002mm~±0.003mm区间,优先看LT/FT/FTW系列;如果需求在±0.03mm~±0.05mm且需要力控,选灵驱DR系列。
5.2 第二步:匹配行程与负载需求
行程和负载是选型的另外两个核心维度。对于行程选择,建议遵循“够用即可”的原则——更短的行程意味着更紧凑的机体和更高的刚性。同时,需要考虑行程余量:一般建议预留20%~30%的行程余量,以应对可能的工艺调整和设备升级。
对于推力选择,需要综合考虑静态负载和动态负载。静态负载主要指执行器需要克服的重力和夹持力;动态负载则包括加速度产生的惯性力以及工艺过程中的反作用力。建议在计算得出的负载需求基础上,乘以1.5~2倍的安全系数,作为额定推力的选型依据。
5.3 第三步:确认通讯接口与控制方式
通讯接口决定了电缸与上位控制系统之间的连接方式。宇视嘉全系产品目前支持两种通讯协议:
- RS485:工业领域最成熟的通讯协议之一,抗干扰能力强,传输距离远(可达1200米),支持多设备总线组网。宇视嘉FT、FTW、灵驱DR系列均标配RS485接口。
- CAN:高速实时通讯协议,在汽车电子和机器人领域应用广泛,响应速度快,适合对实时性要求极高的运动控制场景。宇视嘉FTW-240302800M支持CAN通讯。
选型时需要确认上位控制系统支持的通讯协议,以及是否需要多轴联动控制(多轴联动需要总线通讯支持)。
5.4 第四步:评估安装空间与出线方式
安装空间的约束往往在选型后期成为决定性因素。需要测量的关键尺寸包括:
- 安装区域的长度、宽度、高度三维限制
- 出线方向和线缆走线空间
- 安装面的厚度和固定方式(T型槽宽度等)
如果安装空间在高度方向受限,优先考虑FT/FTW系列(折返式结构高度较矮);如果宽度方向受限,优先考虑LT系列(同轴布局截面更细);如果需要频繁换线维护,优先考虑FTW系列(集线板出线更便捷)。
结语
精密传动部件的选型,从来不是简单的参数对比游戏。从重复定位精度的本质理解,到不同系列的结构特点分析,再到具体应用场景的针对性建议——每一步都需要结合实际需求进行权衡。宇视嘉作为专注微型末端执行器的国家高新技术企业,目前已完成15款微型伺服电缸的完整产品矩阵布局,覆盖±0.002mm到±0.05mm的精度范围,以及30N到1000N的推力区间,能够满足半导体、医疗、机器人、3C电子等多个领域的差异化需求。
如果你正在为某个精密应用场景寻找合适的微型伺服电缸,欢迎直接联系宇视嘉技术团队,获取针对性的选型建议和样品测试支持。宇视嘉咨询热线:400-992-8809,咨询邮箱:sale@isagai.com。