

微型伺服电缸行星减速箱与普通减速箱性能差异:选型核心指南
在精密自动化设备领域,减速箱的选择往往直接决定整机性能的上限。当工程师为协作机器人关节、半导体设备移载模组或医疗检测仪器选型时,常常面临一个关键问题:同样是减速装置,行星减速箱和蜗轮蜗杆减速箱、谐波减速器相比,究竟有什么区别?为什么宇视嘉的灵驱DR系列微型伺服电缸采用行星减速箱作为核心传动方案?本文将围绕这一核心问题,从技术原理、性能差异、选型方法三个维度进行深入剖析,为工程师提供一份实用的选型参考手册。
一、减速箱的基础认知:为什么微型伺服电缸离不开减速机构
在正式对比不同减速箱类型之前,我们需要先理解一个基本问题——微型伺服电缸为什么需要搭配减速箱?
微型伺服电缸的核心动力源是空心杯直流无刷电机,这类电机具备高转速、低扭矩的典型特性。以宇视嘉产品为例,电机额定转速通常在每分钟数千转到一万转左右,但输出扭矩往往只有几十到上百毫牛米。而实际应用场景中,设备往往需要更大的输出推力或更低的运动速度,这就产生了明显的性能缺口。
减速箱的核心作用,就是通过齿轮传动将电机的高速低扭矩,转换为低速大扭矩输出。这个过程就好比汽车的变速箱——发动机输出高转速,通过变速箱减速增扭后,驱动车轮获得足够的牵引力。在微型伺服电缸领域,这个"变速箱"的角色由减速箱承担。
1.1 减速箱的核心性能指标
评价一款减速箱的性能,需要关注以下几个关键指标:
- 减速比:输入转速与输出转速的比值,决定了扭矩放大倍数
- 额定扭矩/最大扭矩:减速箱能够持续承受和瞬时承受的最大输出扭矩
- 精度:以背隙、重复定位精度等形式体现,直接影响定位准确性
- 效率:输入功率与输出功率的比值,损耗越小效率越高
- 噪音与温升:运转平稳性和热管理能力的综合体现
- 体积与重量:对于微型伺服电缸而言,紧凑化设计是关键约束
二、行星减速箱 vs 普通减速箱:技术原理与结构差异
市面上的减速箱类型繁多,但从结构原理和应用场景来看,主要可以分为三大类别:行星减速箱、蜗轮蜗杆减速箱、以及谐波减速器。这三者各有技术特点,适用于不同的应用场景。
2.1 行星减速箱:精密传动的全能选手
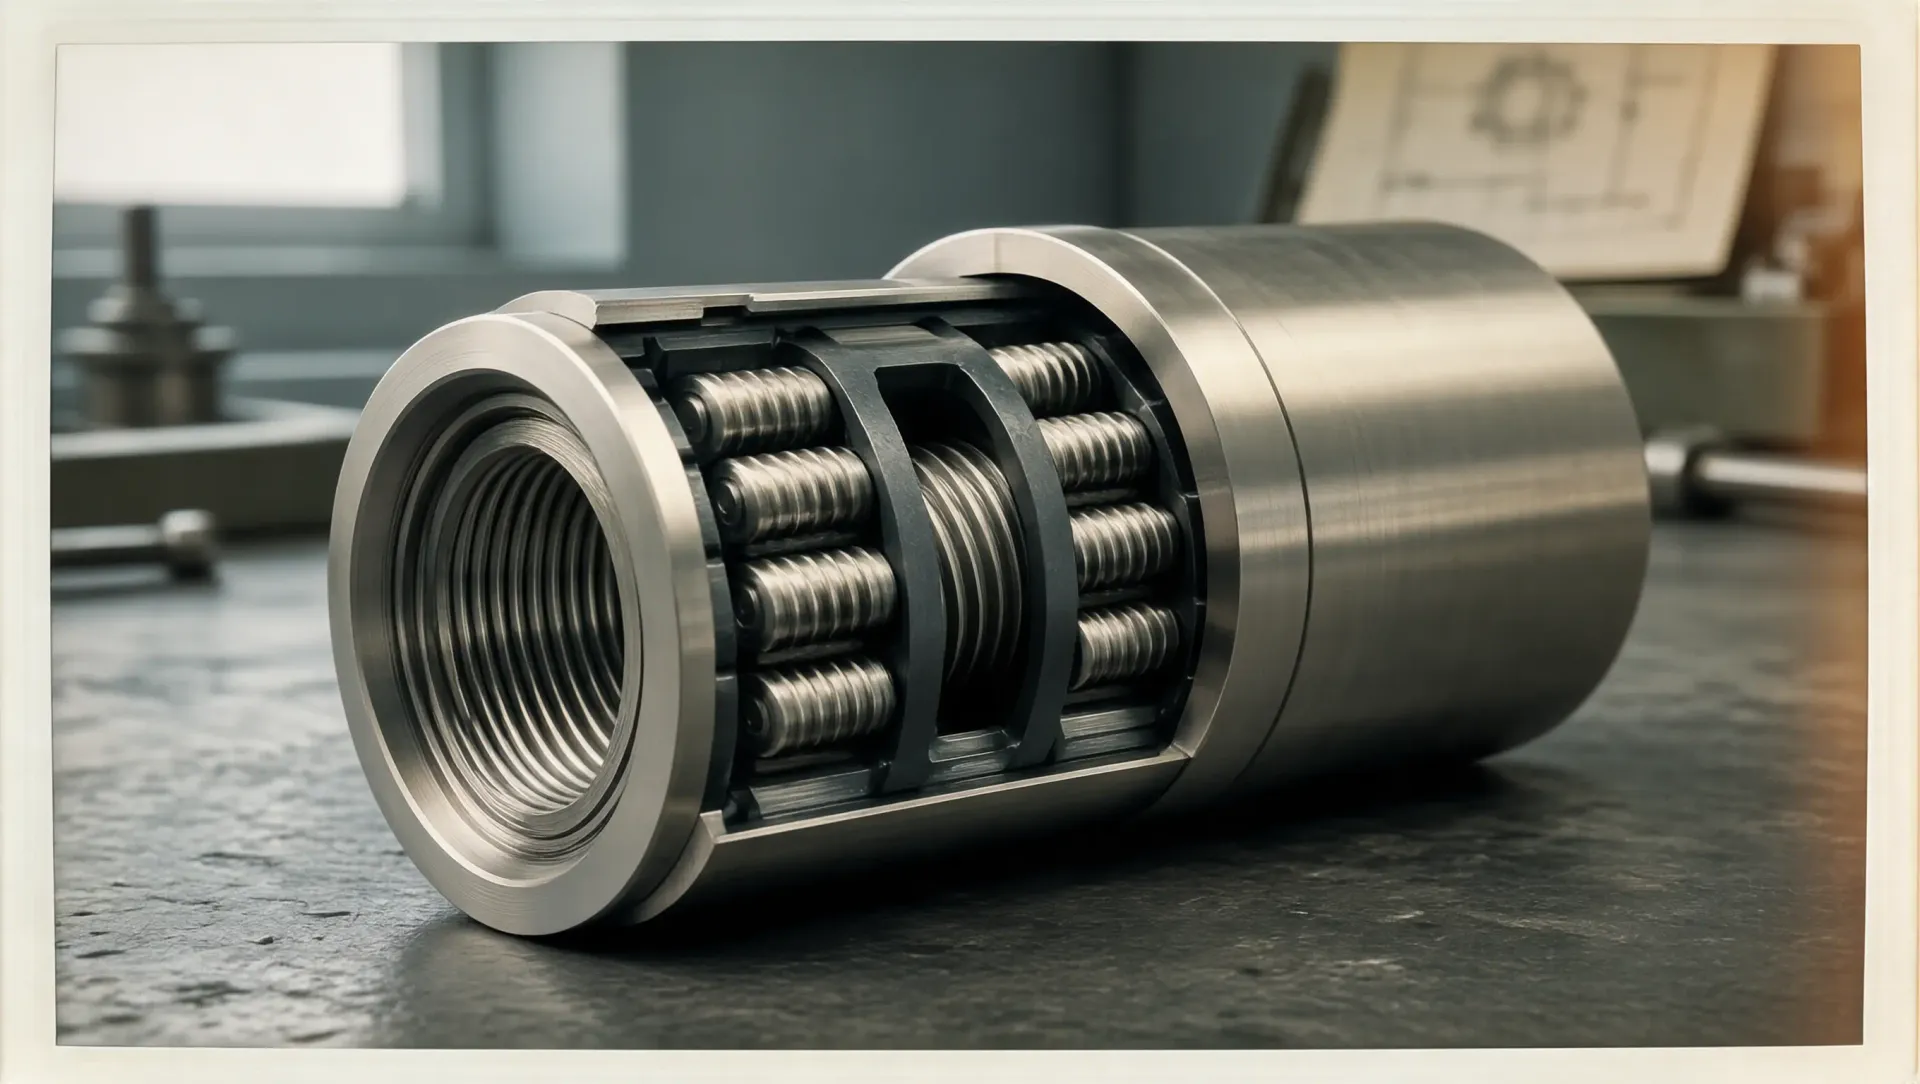
行星减速箱的结构特点在于其采用了"太阳轮+行星轮+内齿圈"的复合传动架构。当太阳轮(连接输入轴)旋转时,周围的行星轮既围绕自身轴自转,又围绕太阳轮公转,最终通过行星架将动力输出。这种结构的优势在于:
- 紧凑体积:多齿轮分担负载,结构紧凑,适合空间受限的应用
- 高效率:滚动接触为主,传动效率可达95%以上
- 大扭矩密度:多齿同时啮合,承载能力高
- 高精度:背隙可控,适合精密定位场景
宇视嘉灵驱DR系列产品正是基于行星减速箱开发的。以SAG-DRF0813-100-20-10-F为例,其采用行星减速箱搭配T型丝杆,可实现±0.05mm的重复定位精度,最大推力达150N,同时可选配压力传感器,实现力控功能。
2.2 蜗轮蜗杆减速箱:自锁特性下的特定优势
蜗轮蜗杆减速箱的结构相对简单,由蜗杆和蜗轮组成一对交错轴斜齿轮传动。其最显著的特点是自锁性——当蜗杆驱动蜗轮时传动正常,但蜗轮无法反向驱动蜗杆,这意味着在断电状态下负载不会导致执行器回退。
然而,蜗轮蜗杆结构也存在明显的短板:
- 传动效率较低:滑动摩擦为主,效率通常只有50%~80%
- 发热严重:摩擦损耗大,长时间运行需考虑散热
- 精度受限:背隙较大,不适合高精度定位场景
- 噪音较高:滑动摩擦产生的噪声明显
在精密自动化设备领域,蜗轮蜗杆减速箱更多用于对自锁有刚需、对精度要求不高的场景,如某些安防设备或简单的开闭机构。
2.3 谐波减速器:机器人关节的专用方案
谐波减速器利用弹性变形的原理,通过柔轮、刚轮和波发生器的相互作用实现减速。其最大优势在于零背隙、高精度、大减速比,因此在工业机器人关节领域应用广泛。
但谐波减速器的局限同样明显:
- 刚性问题:柔轮易疲劳,承受冲击载荷能力有限
- 成本高昂:精密制造门槛高,价格是行星减速箱的数倍
- 体积限制:大减速比谐波减速器体积较大
谐波减速器更适合大负载工业机器人关节,而非微型伺服电缸这类对体积和成本敏感的产品。
三、微型伺服电缸场景下,行星减速箱的适配优势
回到本文的核心问题:在微型伺服电缸领域,行星减速箱为什么是更优选择?我们从多个维度进行对比分析。
3.1 精度对比:精密定位的核心诉求
对于半导体设备、3C电子组装、医疗检测仪器等应用而言,定位精度是首要指标。行星减速箱由于多齿啮合的特性,背隙可以控制在极小范围内(优质产品可低至1弧分以内),重复定位精度可达±0.05mm甚至更高。
相比之下,蜗轮蜗杆减速箱的背隙通常在10~30弧分,精度差距明显。虽然谐波减速器精度更高,但其体积和成本限制使其难以应用于微型电缸场景。
宇视嘉灵驱DR系列产品(如SAG-DRT1224-150-20-10-F)采用行星减速箱方案,重复定位精度达到±0.05mm,完全满足精密装配、检测等场景需求。
3.2 效率对比:发热与能耗的关键差异
减速箱效率直接影响电机的功耗和发热。以行星减速箱为例,其滚动接触为主的传动方式,使效率可达95%以上;而蜗轮蜗杆减速箱因滑动摩擦,效率往往只有60%~75%。
这意味着同样输出100W的机械功率,采用蜗轮蜗杆减速箱的方案需要消耗更多的电能,且相当一部分能量转化为热量。对于需要长时间连续运行的自动化设备而言,这不仅意味着更高的电费支出,还带来了散热系统设计的额外负担。
3.3 体积与重量:微型化设计的刚性约束
微型伺服电缸的核心价值之一,就是解决设备空间受限的痛点。在协作机器人末端、紧凑型自动化设备中,每一毫米的空间都弥足珍贵。
行星减速箱凭借多级齿轮啮合的紧凑结构,可以在较小的体积内实现大减速比。相比之下,蜗轮蜗杆减速箱要实现相同减速比,通常需要更大的轴向尺寸。
以宇视嘉产品为例,SAG-DRF0813-20-20-10整机高度控制在合理范围内,可轻松嵌入狭窄空间,这正是行星减速箱紧凑结构带来的优势。
3.4 可靠性与寿命:工业级应用的基本保障
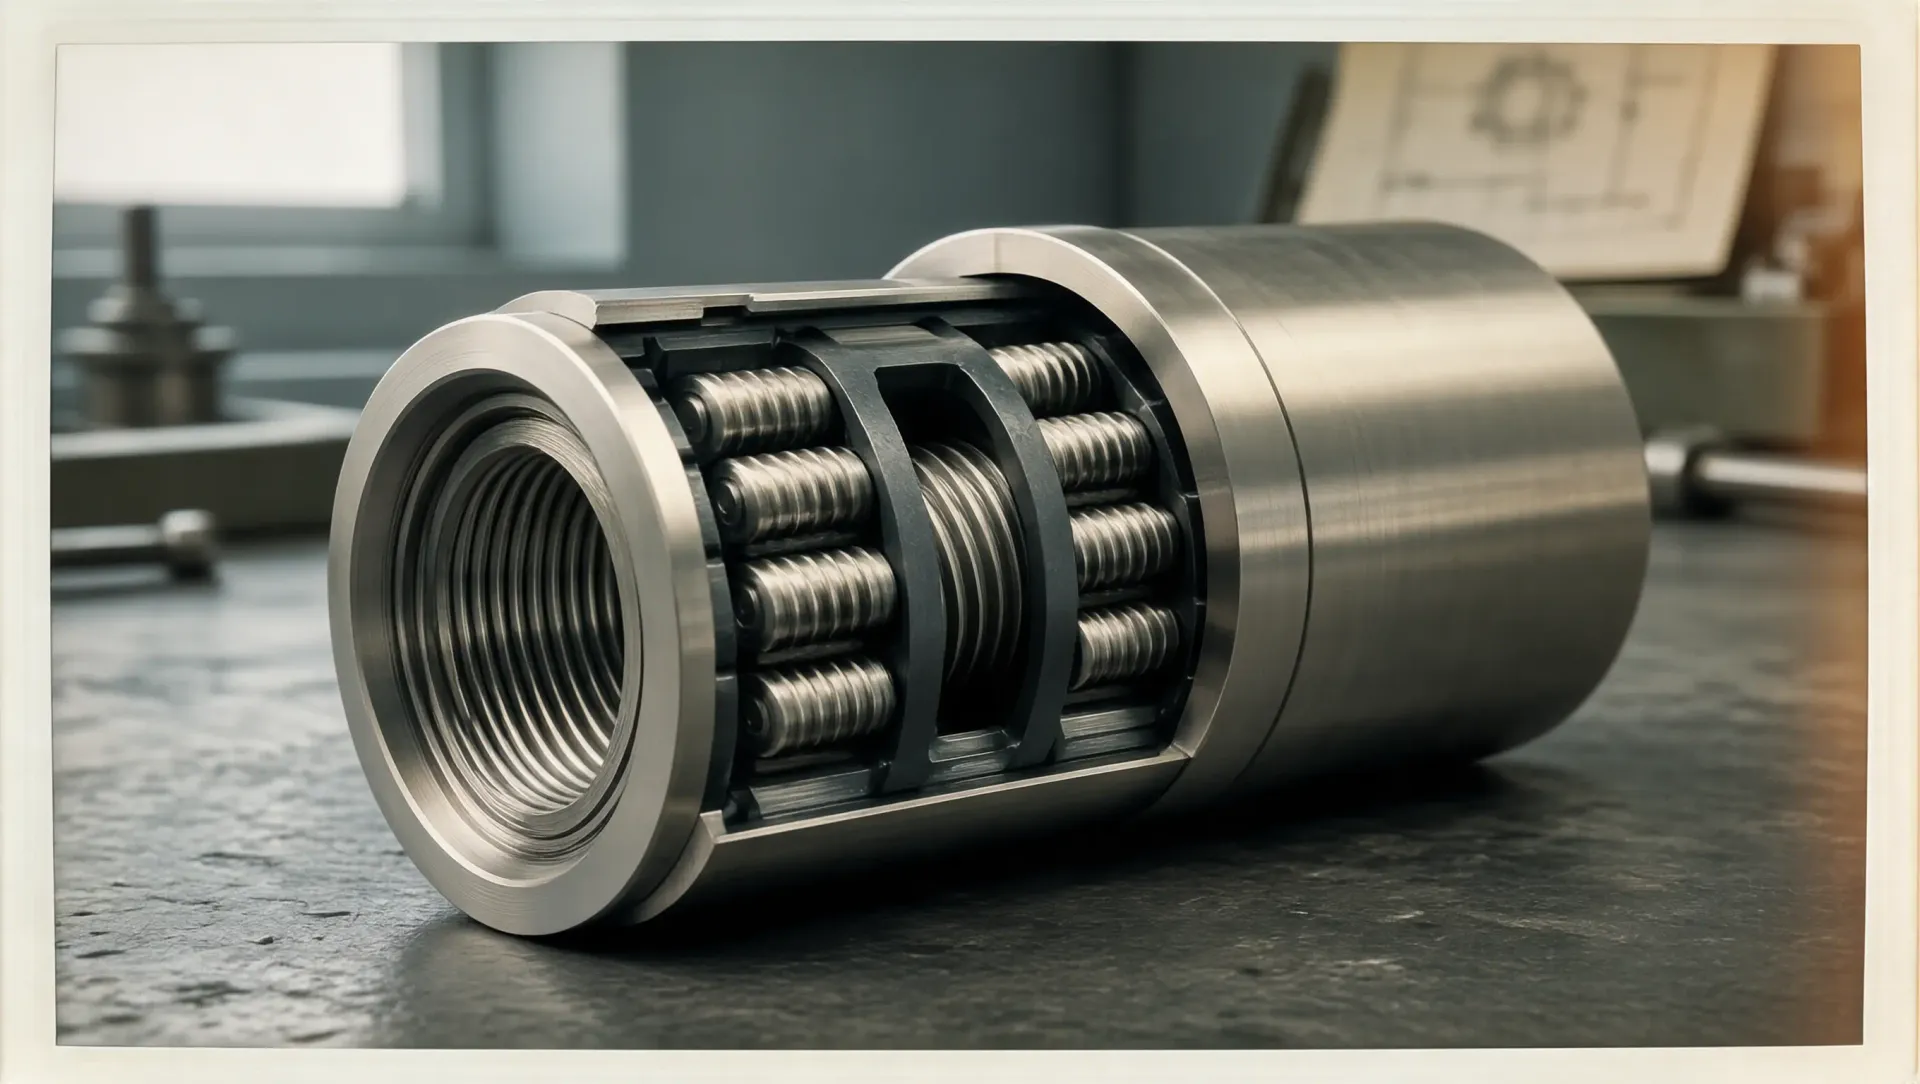
减速箱的寿命主要取决于齿轮材料、润滑条件和负载工况。行星减速箱由于滚动接触磨损小、散热条件好,在正常工况下可实现数万小时的稳定运行。
蜗轮蜗杆减速箱的蜗轮通常采用青铜材质,耐磨性相对较差,且滑动摩擦产生的热量会加速润滑油老化,影响使用寿命。
宇视嘉灵驱DR系列产品经过严格的寿命测试,在额定工况下可满足工业级应用对可靠性的严苛要求。
四、选型指南:如何为微型伺服电缸选择合适的减速箱方案
了解了不同减速箱类型的特点后,工程师在实际选型时还需要考虑更多因素。以下是一份实用的选型流程建议。
4.1 明确应用需求三要素
选型第一步,是梳理清楚三个核心需求:
- 精度需求:定位精度需要达到多少?是±0.05mm、±0.02mm还是更精密?
- 负载需求:最大推力需要多大?是30N、150N还是300N以上?
- 空间约束:安装空间允许的尺寸上限是多少?
这三个要素将直接决定可选的减速箱类型和产品型号。
4.2 宇视嘉产品选型对照表
基于宇视嘉灵驱DR系列现有产品,我们整理了一份选型对照表供参考:
| 产品型号 | 减速箱类型 | 重复定位精度 | 最大推力 | 压力传感器 | 推荐场景 |
|---|---|---|---|---|---|
| SAG-DRF0813-20-20-10 | 行星减速箱 | ±0.05mm | 30N | 无 | 微力检测、轻压合 |
| SAG-DRF0813-100-20-10-F | 行星减速箱 | ±0.05mm | 150N | 可选 | 精密力控、压装 |
| SAG-DRT1218-30-20-10 | 行星减速箱 | ±0.05mm | 40N | 无 | 微力检测、轻压合 |
| SAG-DRT1224-150-20-10-F | 行星减速箱 | ±0.05mm | 225N | 可选 | 中等力控、精密装配 |
| SAG-DRF1013-200-7-10-F | 行星减速箱 | ±0.03mm | 300N | 可选 | 高精度力控、精密压合 |
4.3 选型常见误区与避坑建议
在实际选型过程中,工程师常常陷入以下误区:
误区一:过度追求高精度
精度越高意味着成本越高、交付周期可能更长。如果实际应用只需±0.1mm精度,选择±0.03mm精度的产品就造成了资源浪费。建议根据真实需求选择合适的精度等级。
误区二:忽视压力传感器需求
对于需要力控功能的场景(如精密压合、柔性装配),压力传感器是必不可少的配置。宇视嘉灵驱DR系列的-F后缀型号支持压力传感器选配,可实现精准的力反馈控制。
误区三:只看最大推力,忽略持续负载
减速箱的额定扭矩和最大扭矩是两个不同概念。持续运行场景应参考额定扭矩选型,瞬时冲击场景则需校核最大扭矩承受能力。
误区四:忽略通讯接口兼容性
宇视嘉灵驱DR系列产品支持RS485通讯接口,选型时需确认与现有控制系统的兼容性。如需CAN通讯,可选择SAG-FTW-240302800M等产品。
五、宇视嘉灵驱DR系列:行星减速箱方案的国产优选
宇视嘉作为专注微型末端执行器与精密传动的国家级高新技术企业,其灵驱DR系列微型伺服电缸正是行星减速箱方案的典型代表。
5.1 产品系列概览
宇视嘉灵驱DR系列包含折返款(DRF)和同轴直驱款(DRT)两大分支:
- DRF系列(折返款):通过转角结构缩短整机长度,适配不同安装场景,搭配行星减速箱
- DRT系列(同轴直驱款):采用电机丝杆同轴布局,结构紧凑,搭配行星减速箱
两个系列均可选配压力传感器,满足精密力控需求。
5.2 核心技术优势
宇视嘉灵驱DR系列产品具备以下核心技术优势:
行星滚柱丝杆传动:相比传统滚珠丝杆,行星滚柱丝杆承载能力更高、寿命更长、运行更平稳。
空心杯直流无刷电机:响应速度快、转速稳定、发热低,是精密传动的理想动力源。
紧凑化结构设计:整机外形紧凑小巧,可轻松嵌入狭窄空间。
灵活的配置选项:可选压力传感器、多种出线方式,满足差异化需求。
5.3 典型应用场景
宇视嘉灵驱DR系列产品广泛应用于以下领域:
- 人形机器人:灵巧手关节、末端执行器
- 半导体设备:精密移载、晶圆检测
- 医疗精密装备:微创手术器械、检测设备
- 3C电子制造:精密装配、柔性压合
- 新能源领域:电池检测、电芯组装
以某半导体设备客户为例,采用宇视嘉SAG-DRF1013-200-7-10-F替代原有进口方案,在保持±0.03mm精度的同时,交付周期大幅缩短,有效保障了项目进度。
六、总结与选型建议
减速箱的选择是微型伺服电缸选型的核心环节,它直接决定了整机的精度、效率、可靠性和成本。通过本文的分析,我们可以得出以下结论:
- 行星减速箱凭借高效率、高精度、紧凑体积的均衡表现,是微型伺服电缸的理想选择
- 蜗轮蜗杆减速箱仅在对自锁有刚需、对精度要求不高的场景下才具优势
- 谐波减速器更适合大型工业机器人关节,对微型电缸而言成本和体积负担过重
在国产替代的大趋势下,宇视嘉灵驱DR系列微型伺服电缸以扎实的品质和稳定的服务,正在为越来越多的客户提供可靠选择。如需获取详细的产品参数、选型建议或样品测试支持,欢迎直接联系宇视嘉技术团队。
选择传动方案,本质上是在精度、效率、成本、体积之间寻找最优平衡点。当一款产品能够在这些维度上达到令人满意的平衡,它就是当前场景下的最佳选择。
宇视嘉技术团队可根据您的具体应用场景,提供一对一的选型咨询服务,帮您找到最适合的行星减速箱微型伺服电缸方案。
