微型伺服电缸选型思路:驱动方式、结构特点与装配方式多维解读
部件装到设备上之后,最容易出问题的环节往往不在设计阶段,而在装上去前后那几步。选型时看参数表觉得都合适,拿到实物装进去才发现出线方向不对、截面塞不下、或者和上位控制器的通讯协议接不上。这些问题说大不大,说小不小,返工一次耽误的工期比重新选型还让人头疼。
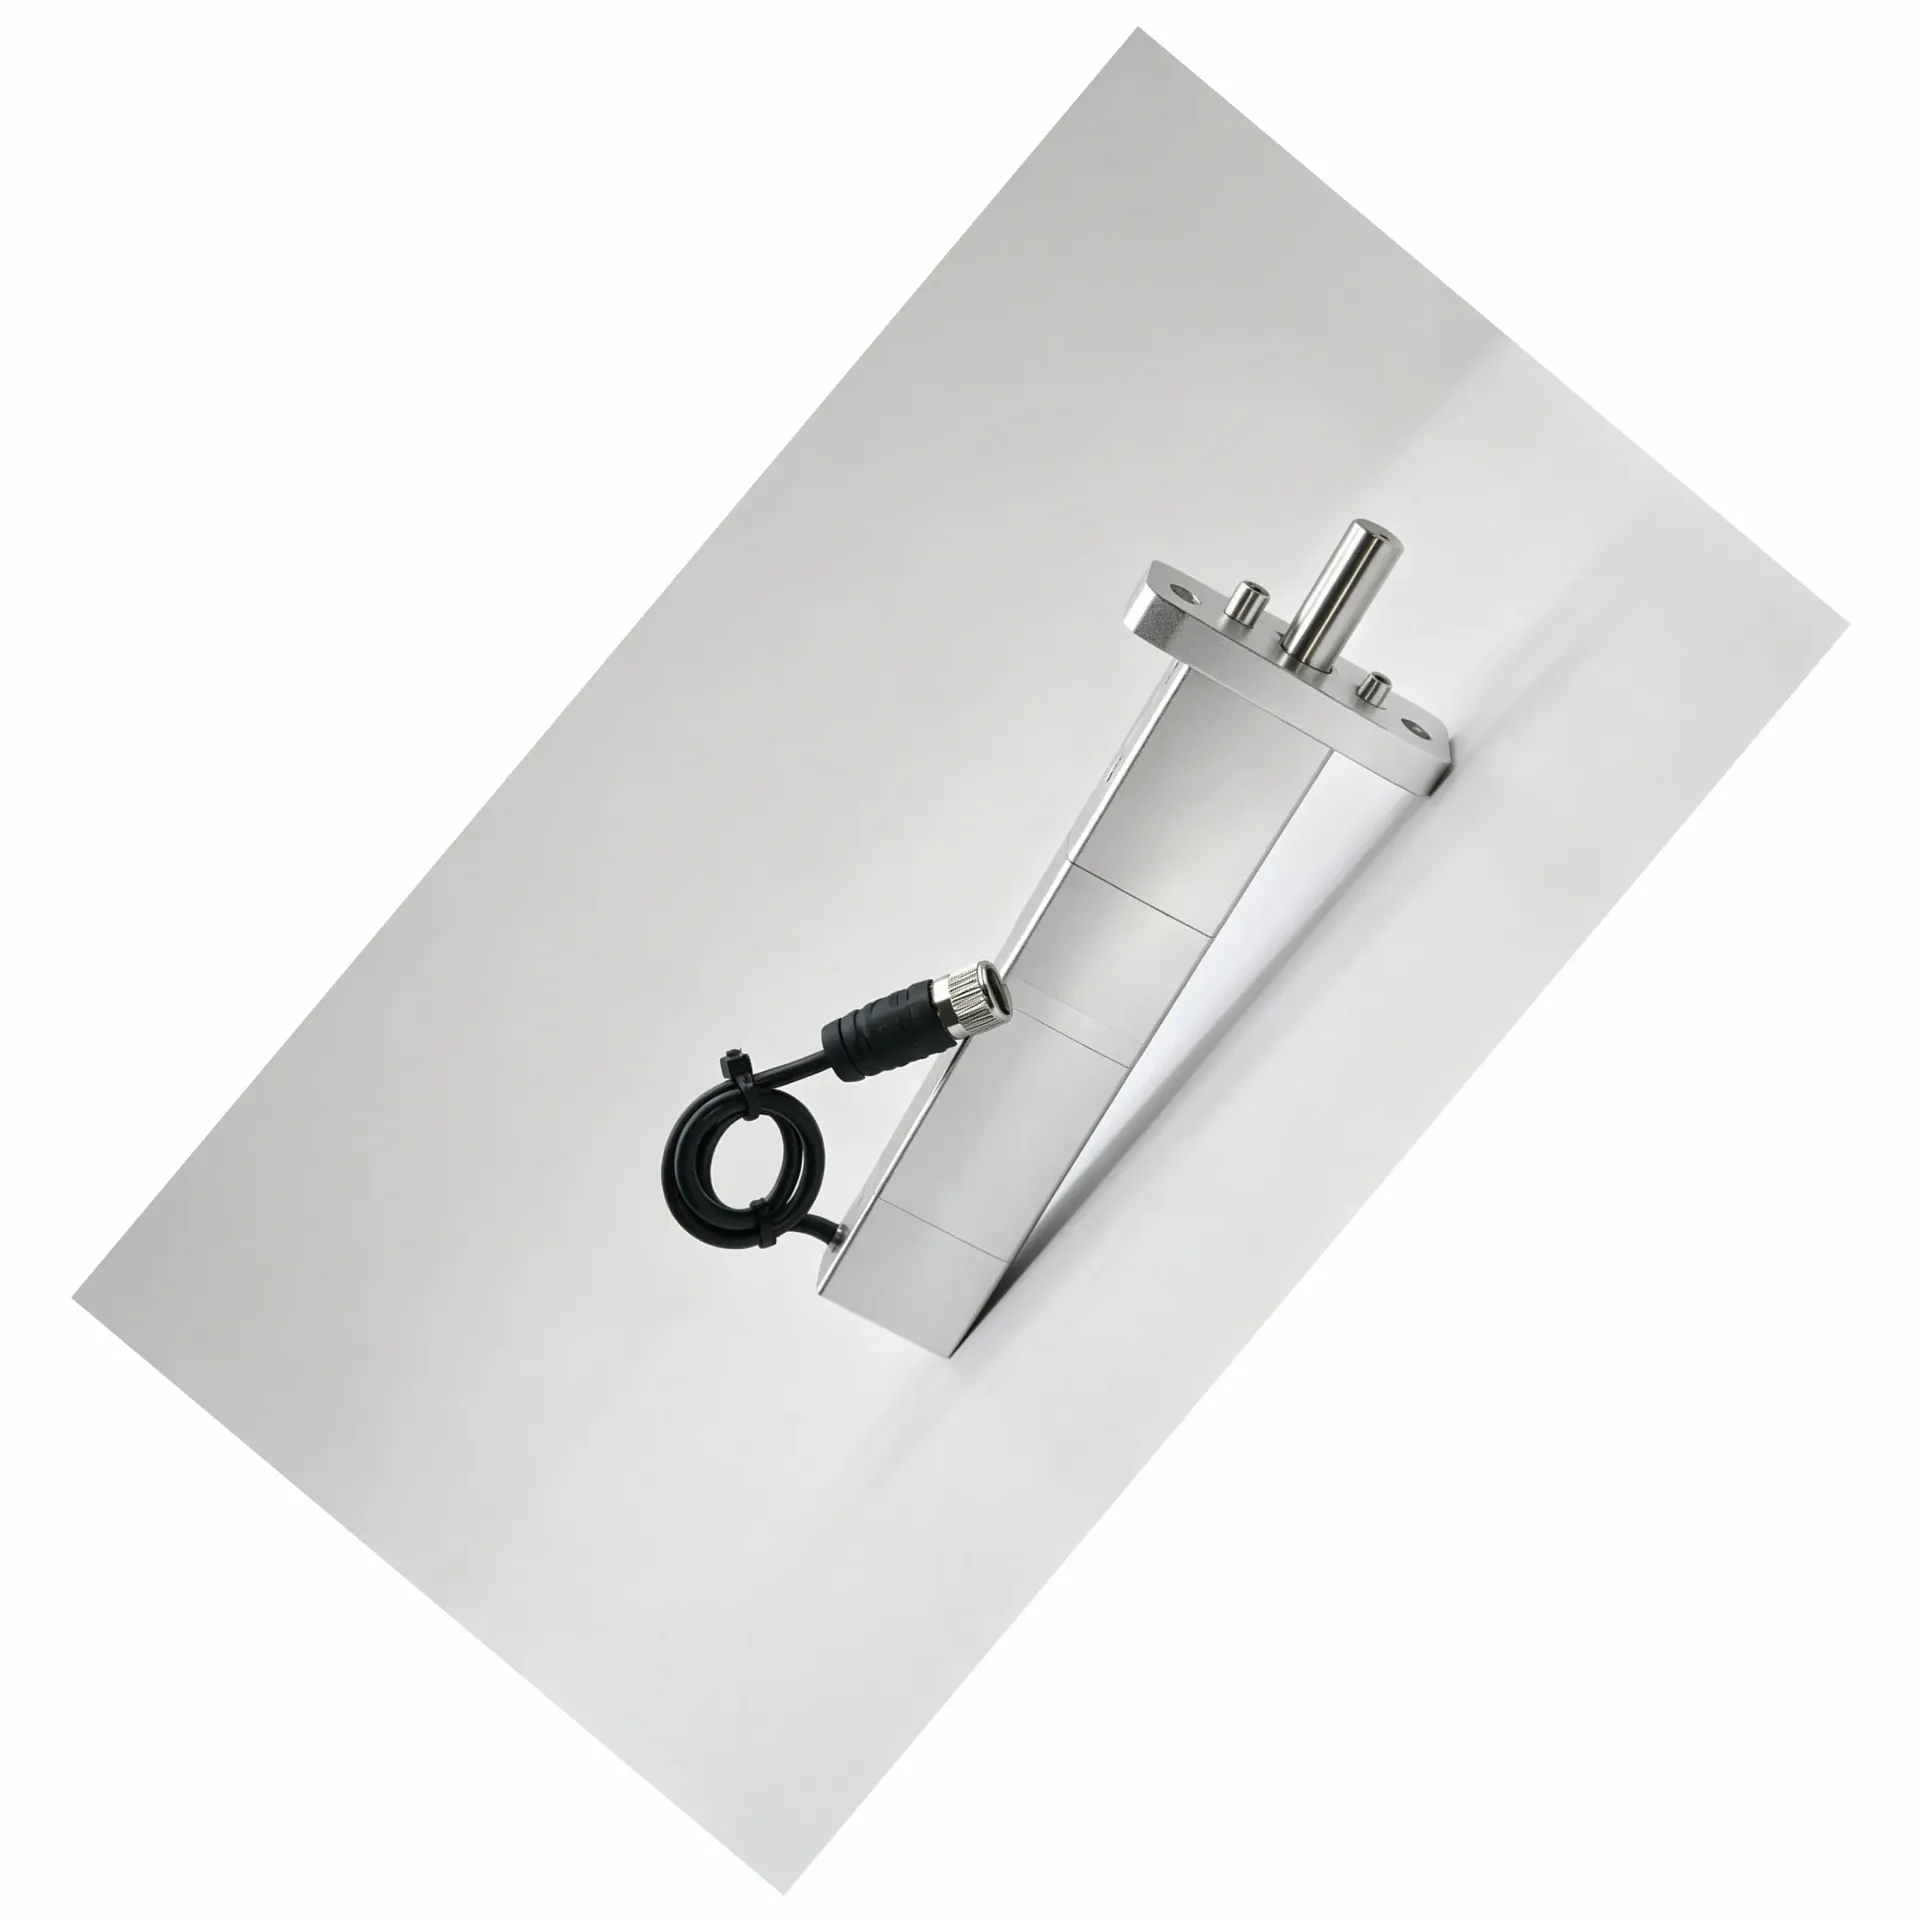
微型伺服电缸选型建议:结构形式与末端空间适配要点
设备工程师在为人形机器人、半导体精密装备或医疗器械选微型伺服电缸时,最先卡住的问题往往不是推力不够,而是"装不进去"。末端空间就这么大,电机转轴的朝向、线缆的走向、截面的宽窄,每一毫米都在挤压结构形式的可选范围。结构形式选错了,后续的装配、调试和维修都要跟着买单。
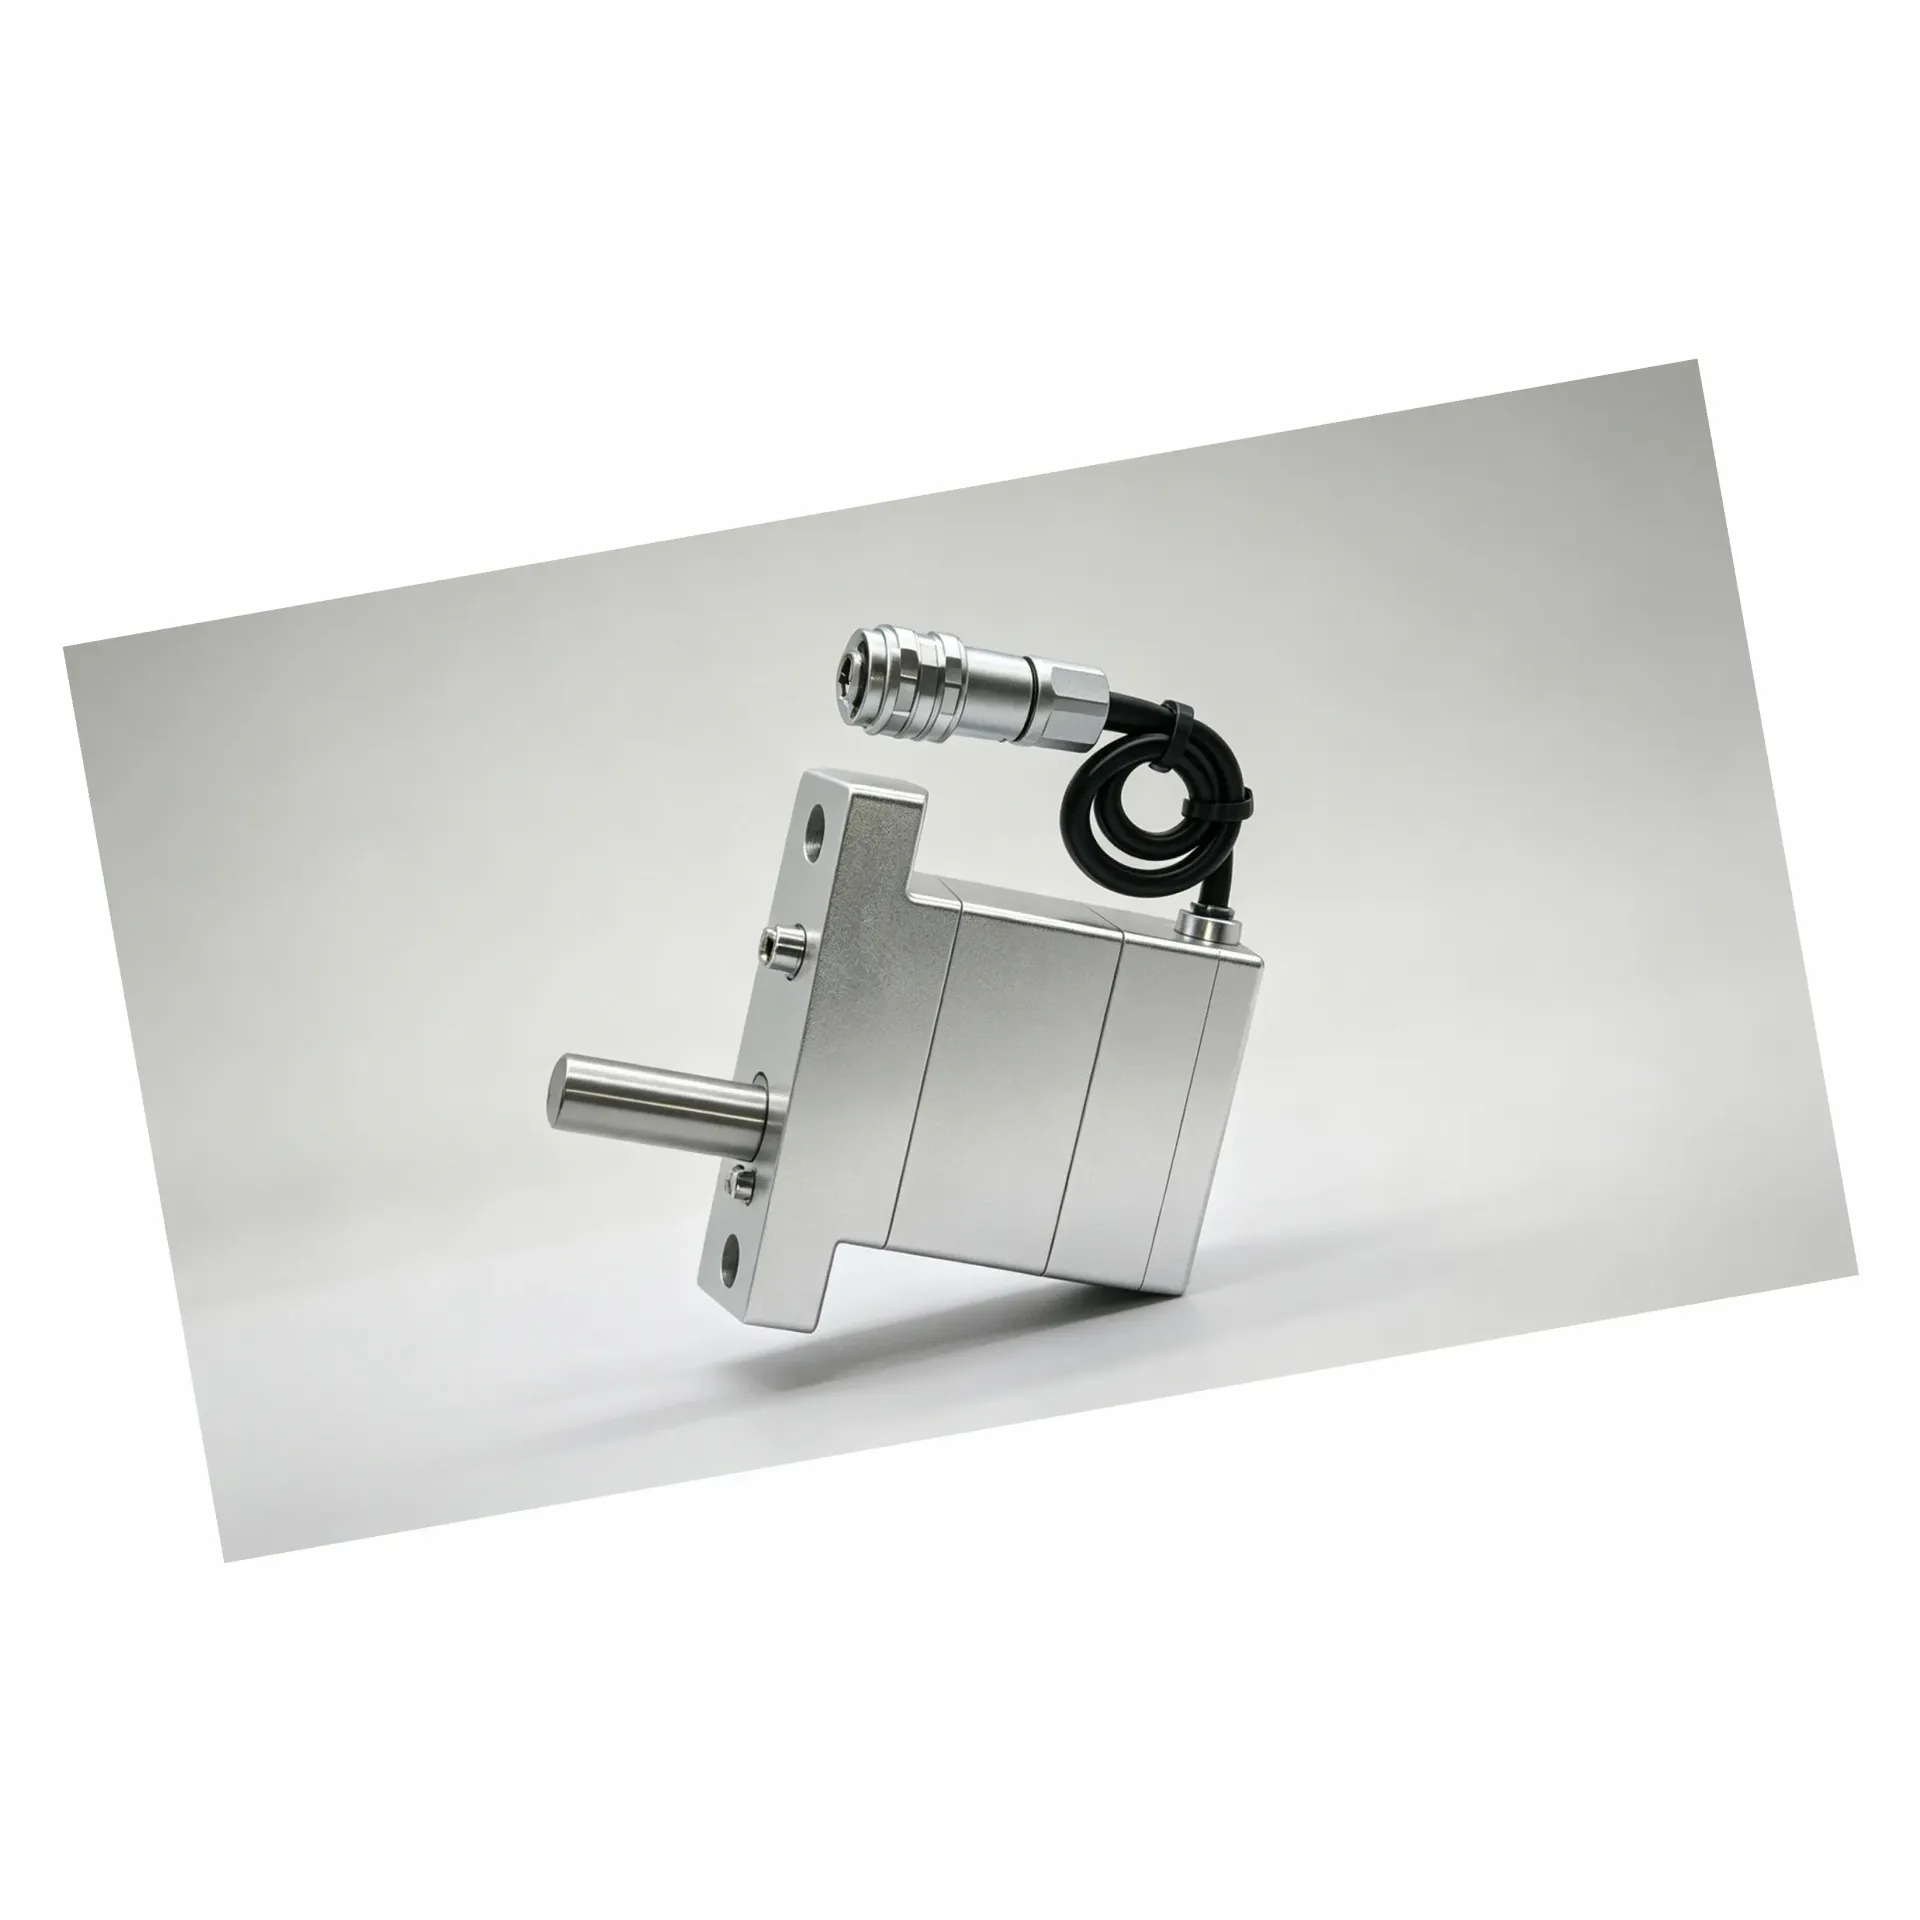
微型伺服电缸选型建议:结构形式与控制方式评估
在自动化设备与精密装配系统中,微型伺服电缸的选型往往不是从参数表直接查出来的。设备工程师在前期规划时通常会遇到这样的问题:安装空间紧张,推力需求又存在一定范围,选型该从哪几个条件开始梳理;结构形式与控制方式是否与现有的电气架构匹配;样品验证的周期与流程是否在项目可控范围内。对供应方的评估也是如此——与其直接询问交期与报价,不如先了解对方在技术对接、样品支持、结构定制与批量稳定供应这几个维度上的实际
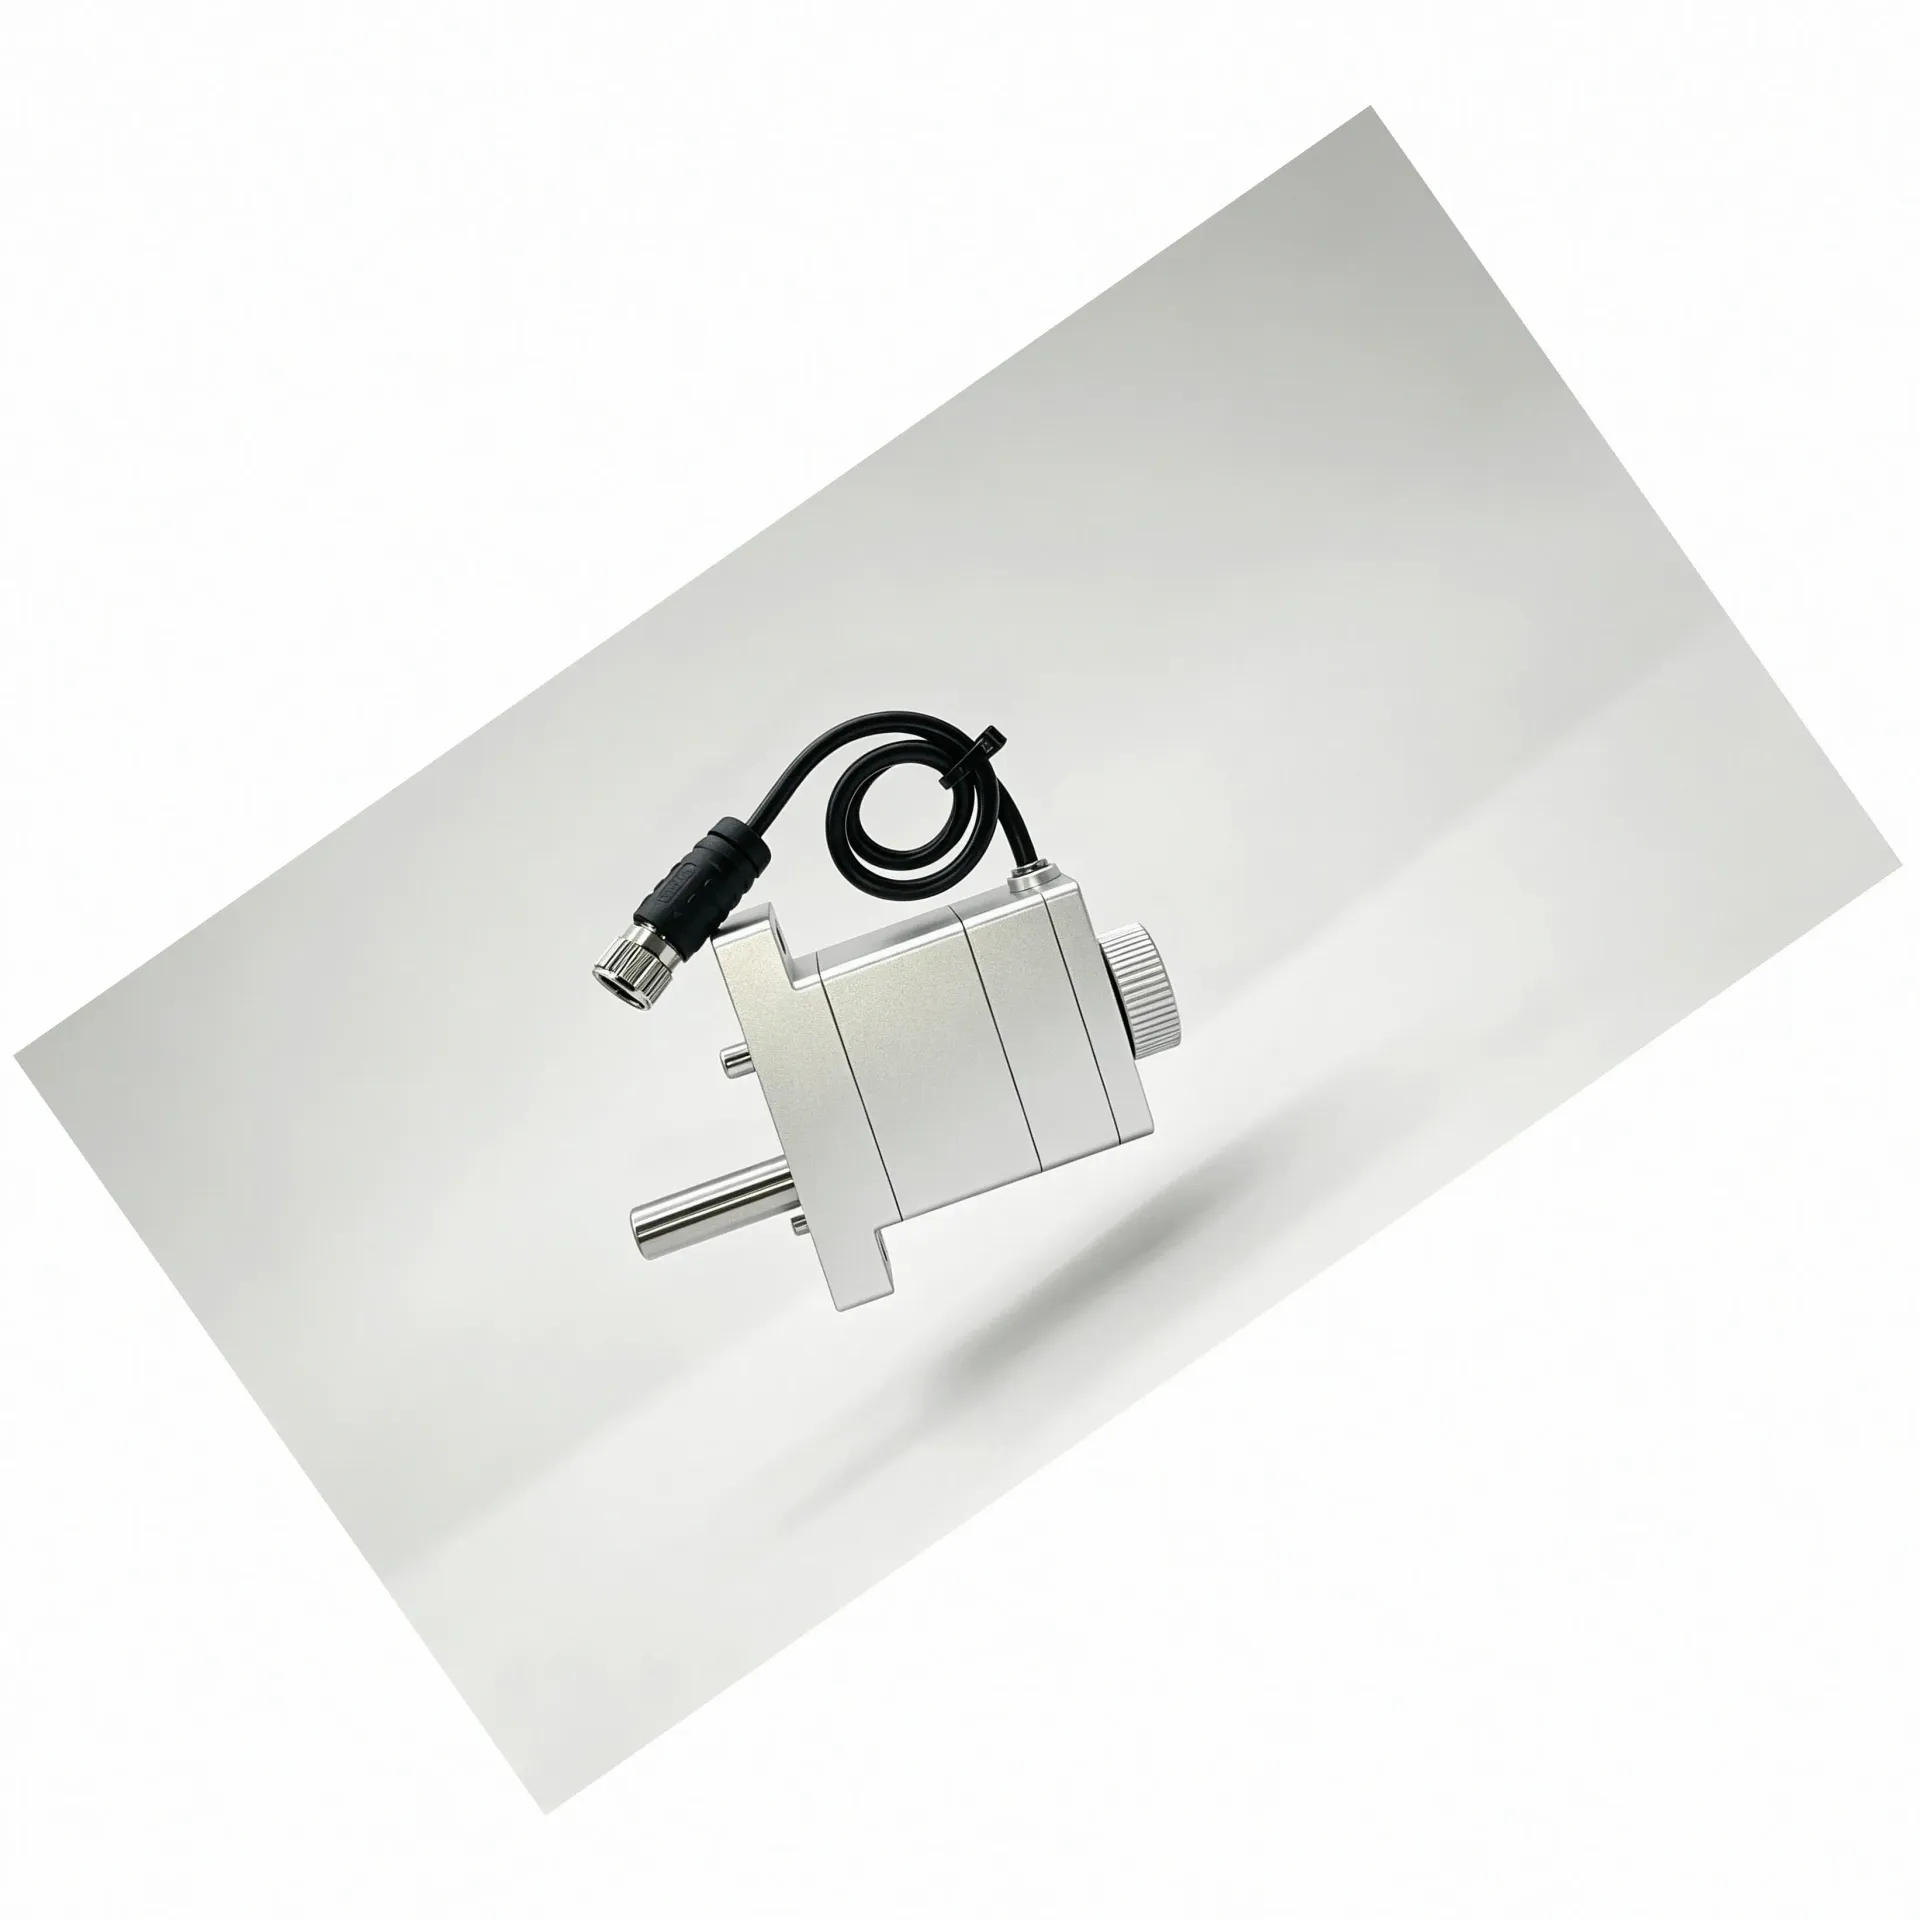
微型伺服电缸选型参考:驱动方式、控制接口与安装空间多维解读
设备工程师在为人形机器人、半导体设备或新能源锂电产线选微型执行器时,往往最先遇到的问题不是选哪个型号,而是先要理清安装空间能不能放得进去、控制信号能不能接得上、推力需求到底有多大。这几个问题如果不提前定下来,后面的选型就容易反复返工。微型伺服电缸作为把旋转运动转化为高精度直线运动的核心执行部件,其结构形式、控制接口与安装边界的确认,是整个选型链条的第一步。
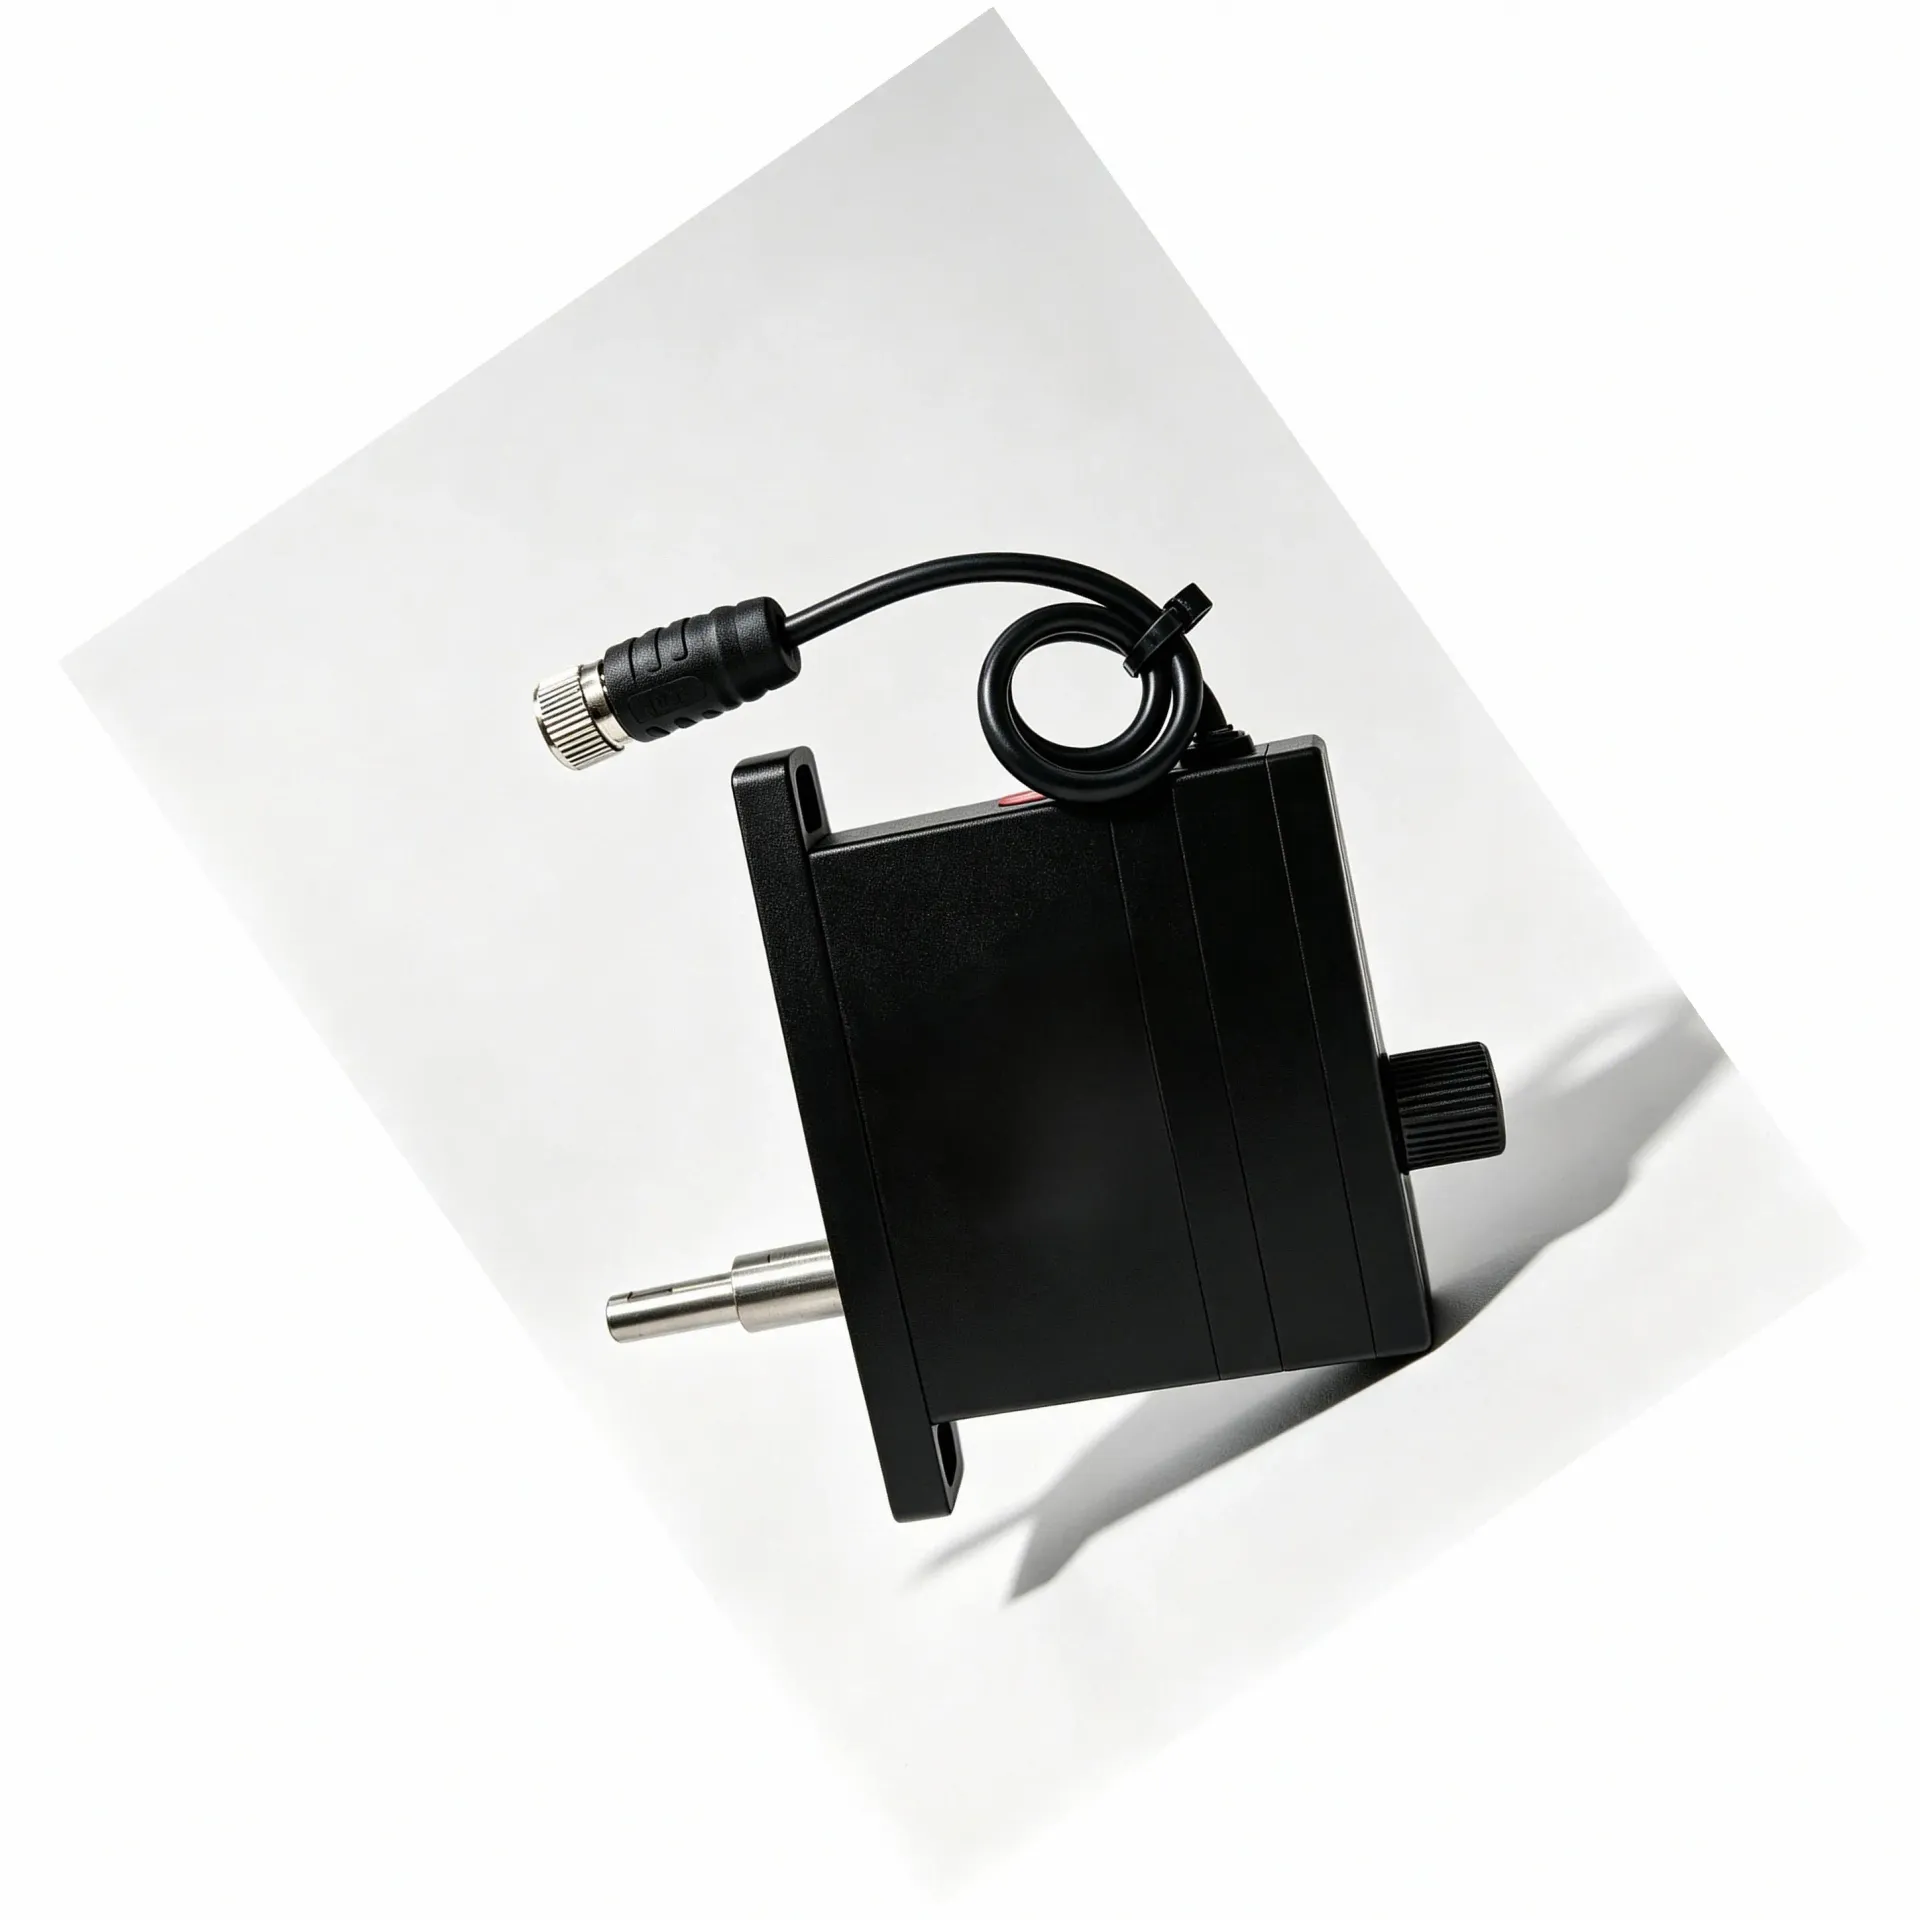
微型伺服电缸选型参考:驱动方式、控制接口与安装空间了解清单
设备工程师在选微型伺服电缸的时候,往往不是从参数表开始看,而是先问自己几个问题:末端留给执行机构的安装空间还剩多少?推力需求大概在什么量级?控制端能不能直接对接?把这几个工况要素先定下来,选型才有个锚点。不然容易出现的情况是,参数对比了一圈,最后发现结构形式和安装接口根本对不上,还得从头再来一遍。
微型伺服电缸选型参考:结构形式与集成方式怎么了解
在为精密设备挑选执行与传动部件时,工程师通常面临一个共同起点:设备留给末端执行机构的安装空间越来越紧张,但精度、推力与控制要求并没有因此降低。以人形机器人灵巧手、半导体晶圆搬运模组、锂电涂布模头间隙调节单元为例,这些场景的内部空间往往以毫米计,同时对微米级定位精度与牛级出力稳定性有明确要求。在这种背景下,选型需要先从哪几个工况要素开始梳理,决定了后续结构形式确认与集成方案落地的效率。
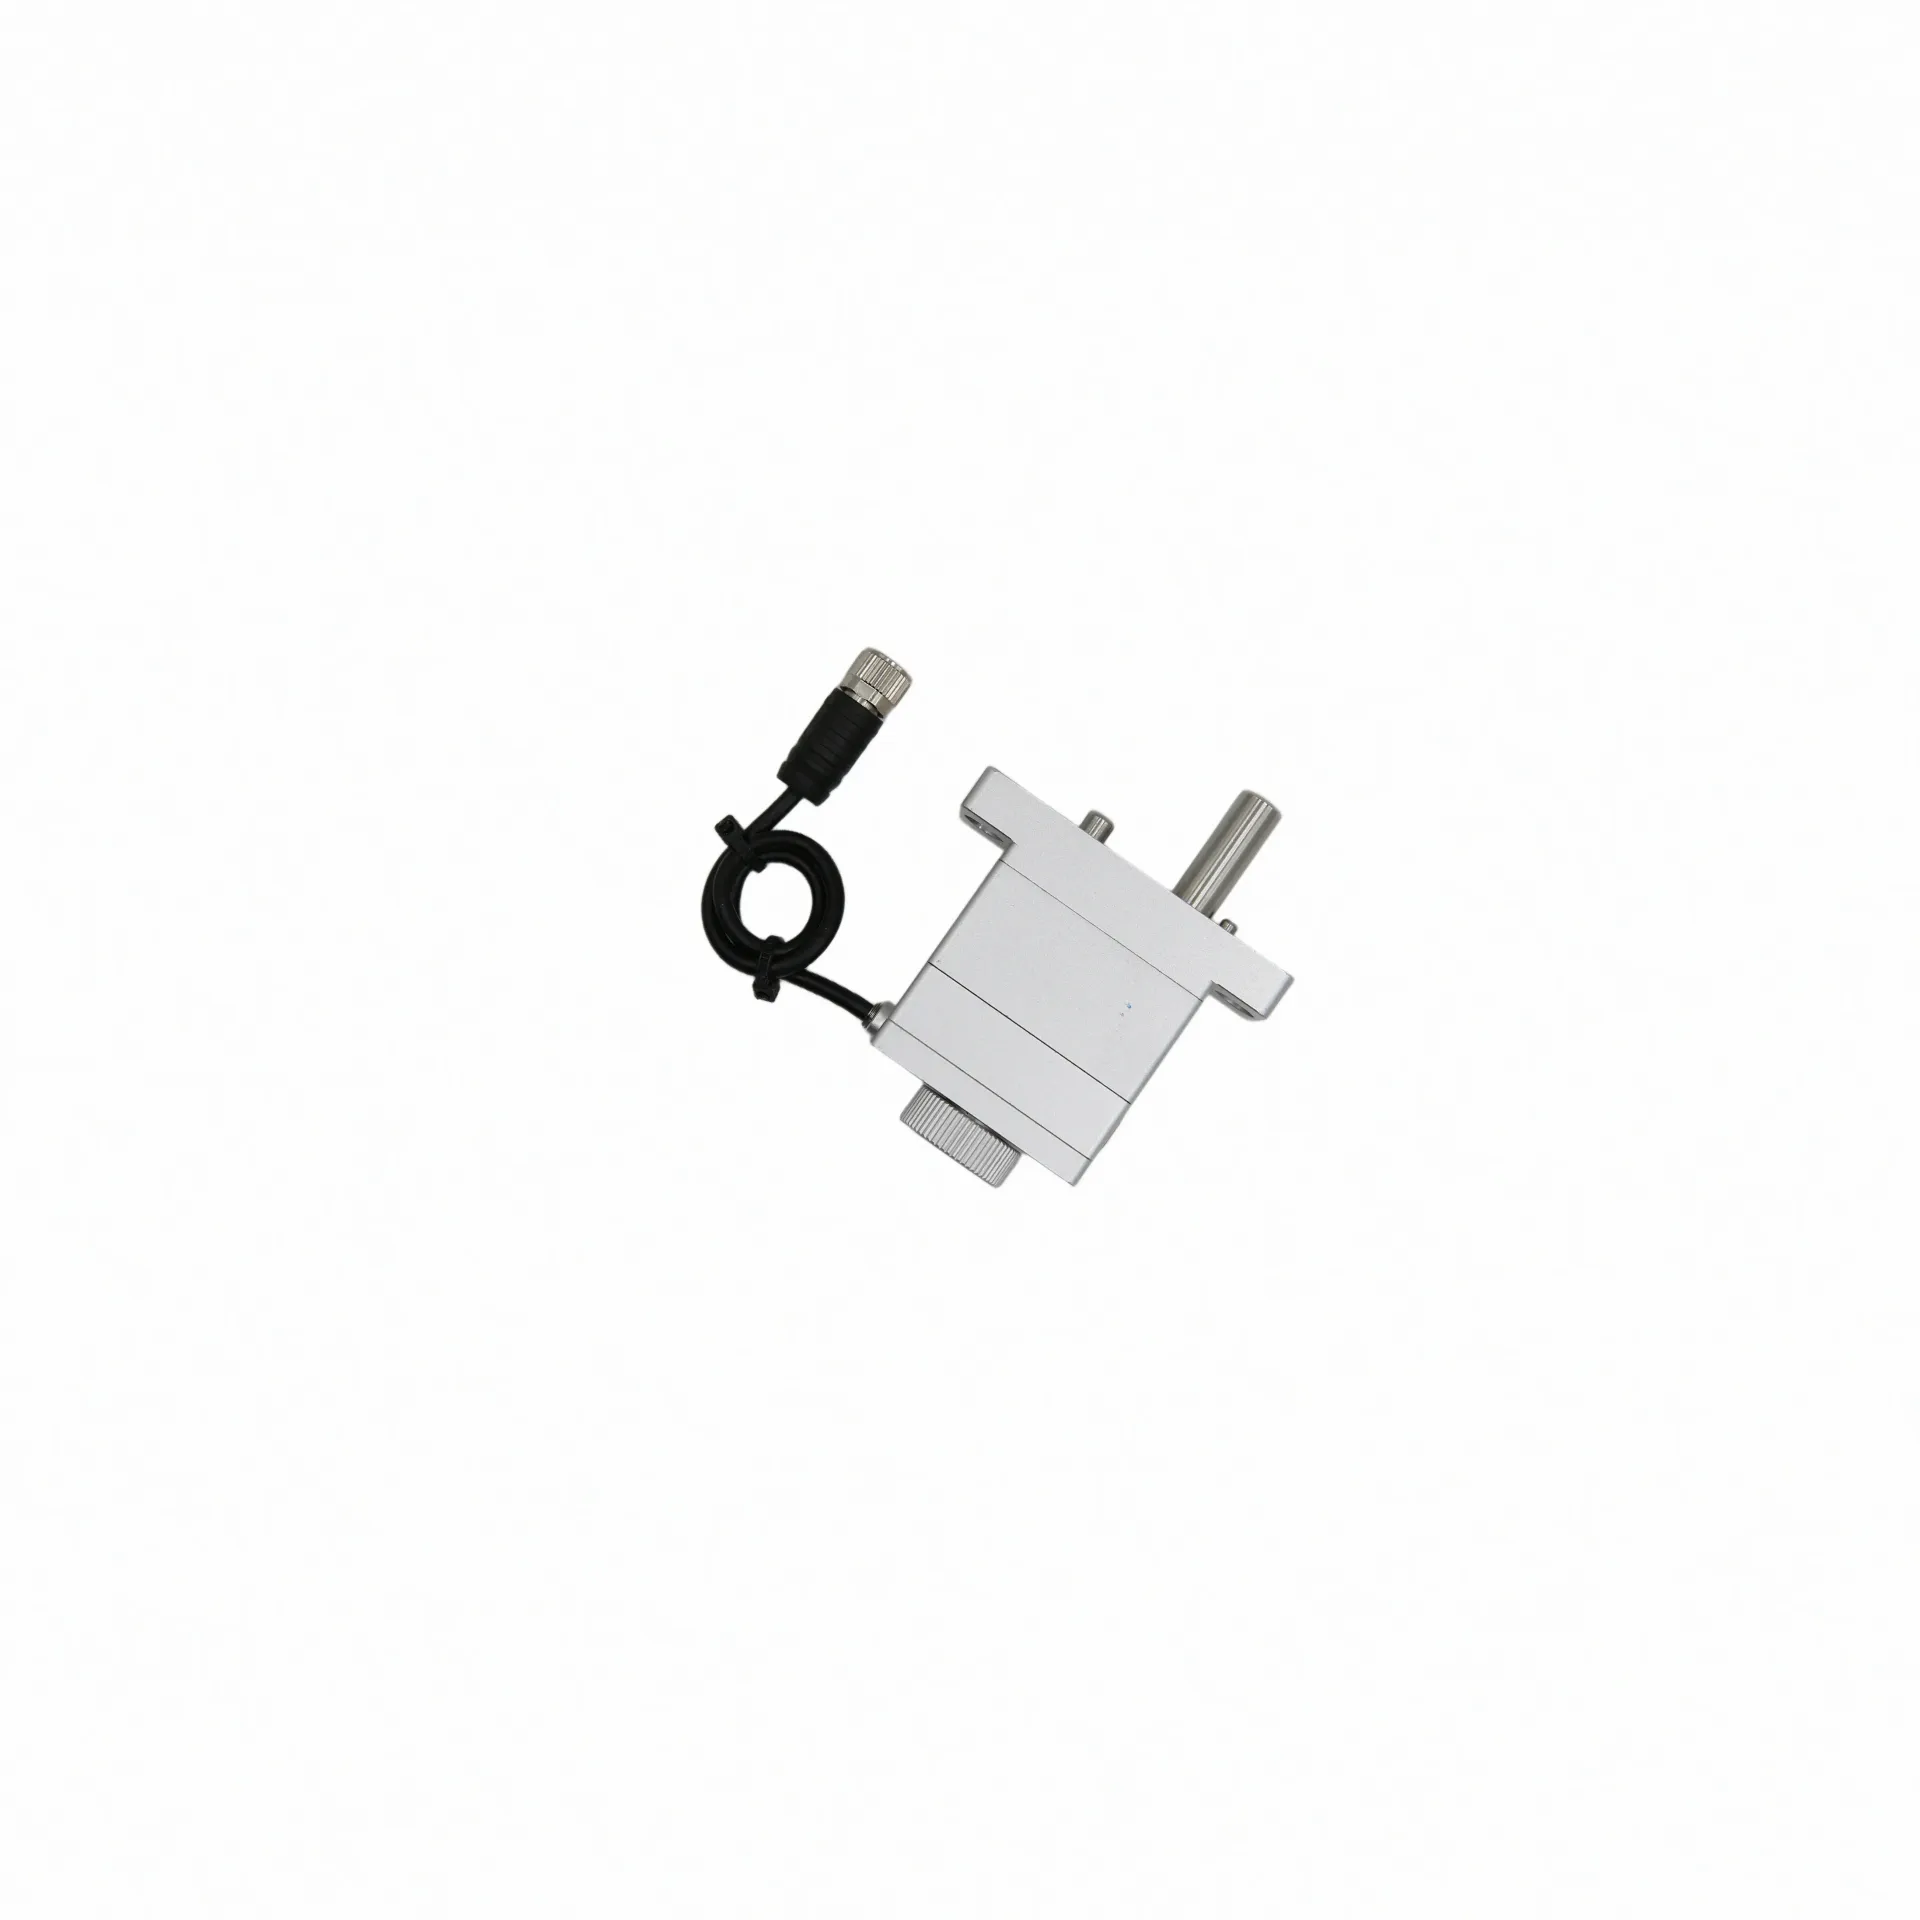
微型伺服电缸选型参考:结构形式与控制方式了解要点
同样是直线执行器,为什么装到设备上差别那么大?这个问题在设备工程师选型阶段经常出现。微型伺服电缸听着都是一个品类,但实际集成到设备里,有的走得稳、有的装不下、有的调试半天还接不上总线。选择的关键不在于参数表上的漂亮数字,而在于结构形式和控制方式是否真正适配具体的安装条件和系统环境。站在结构工程师的角度,先把这两个维度搞清楚,后面的集成工作才能少走弯路。
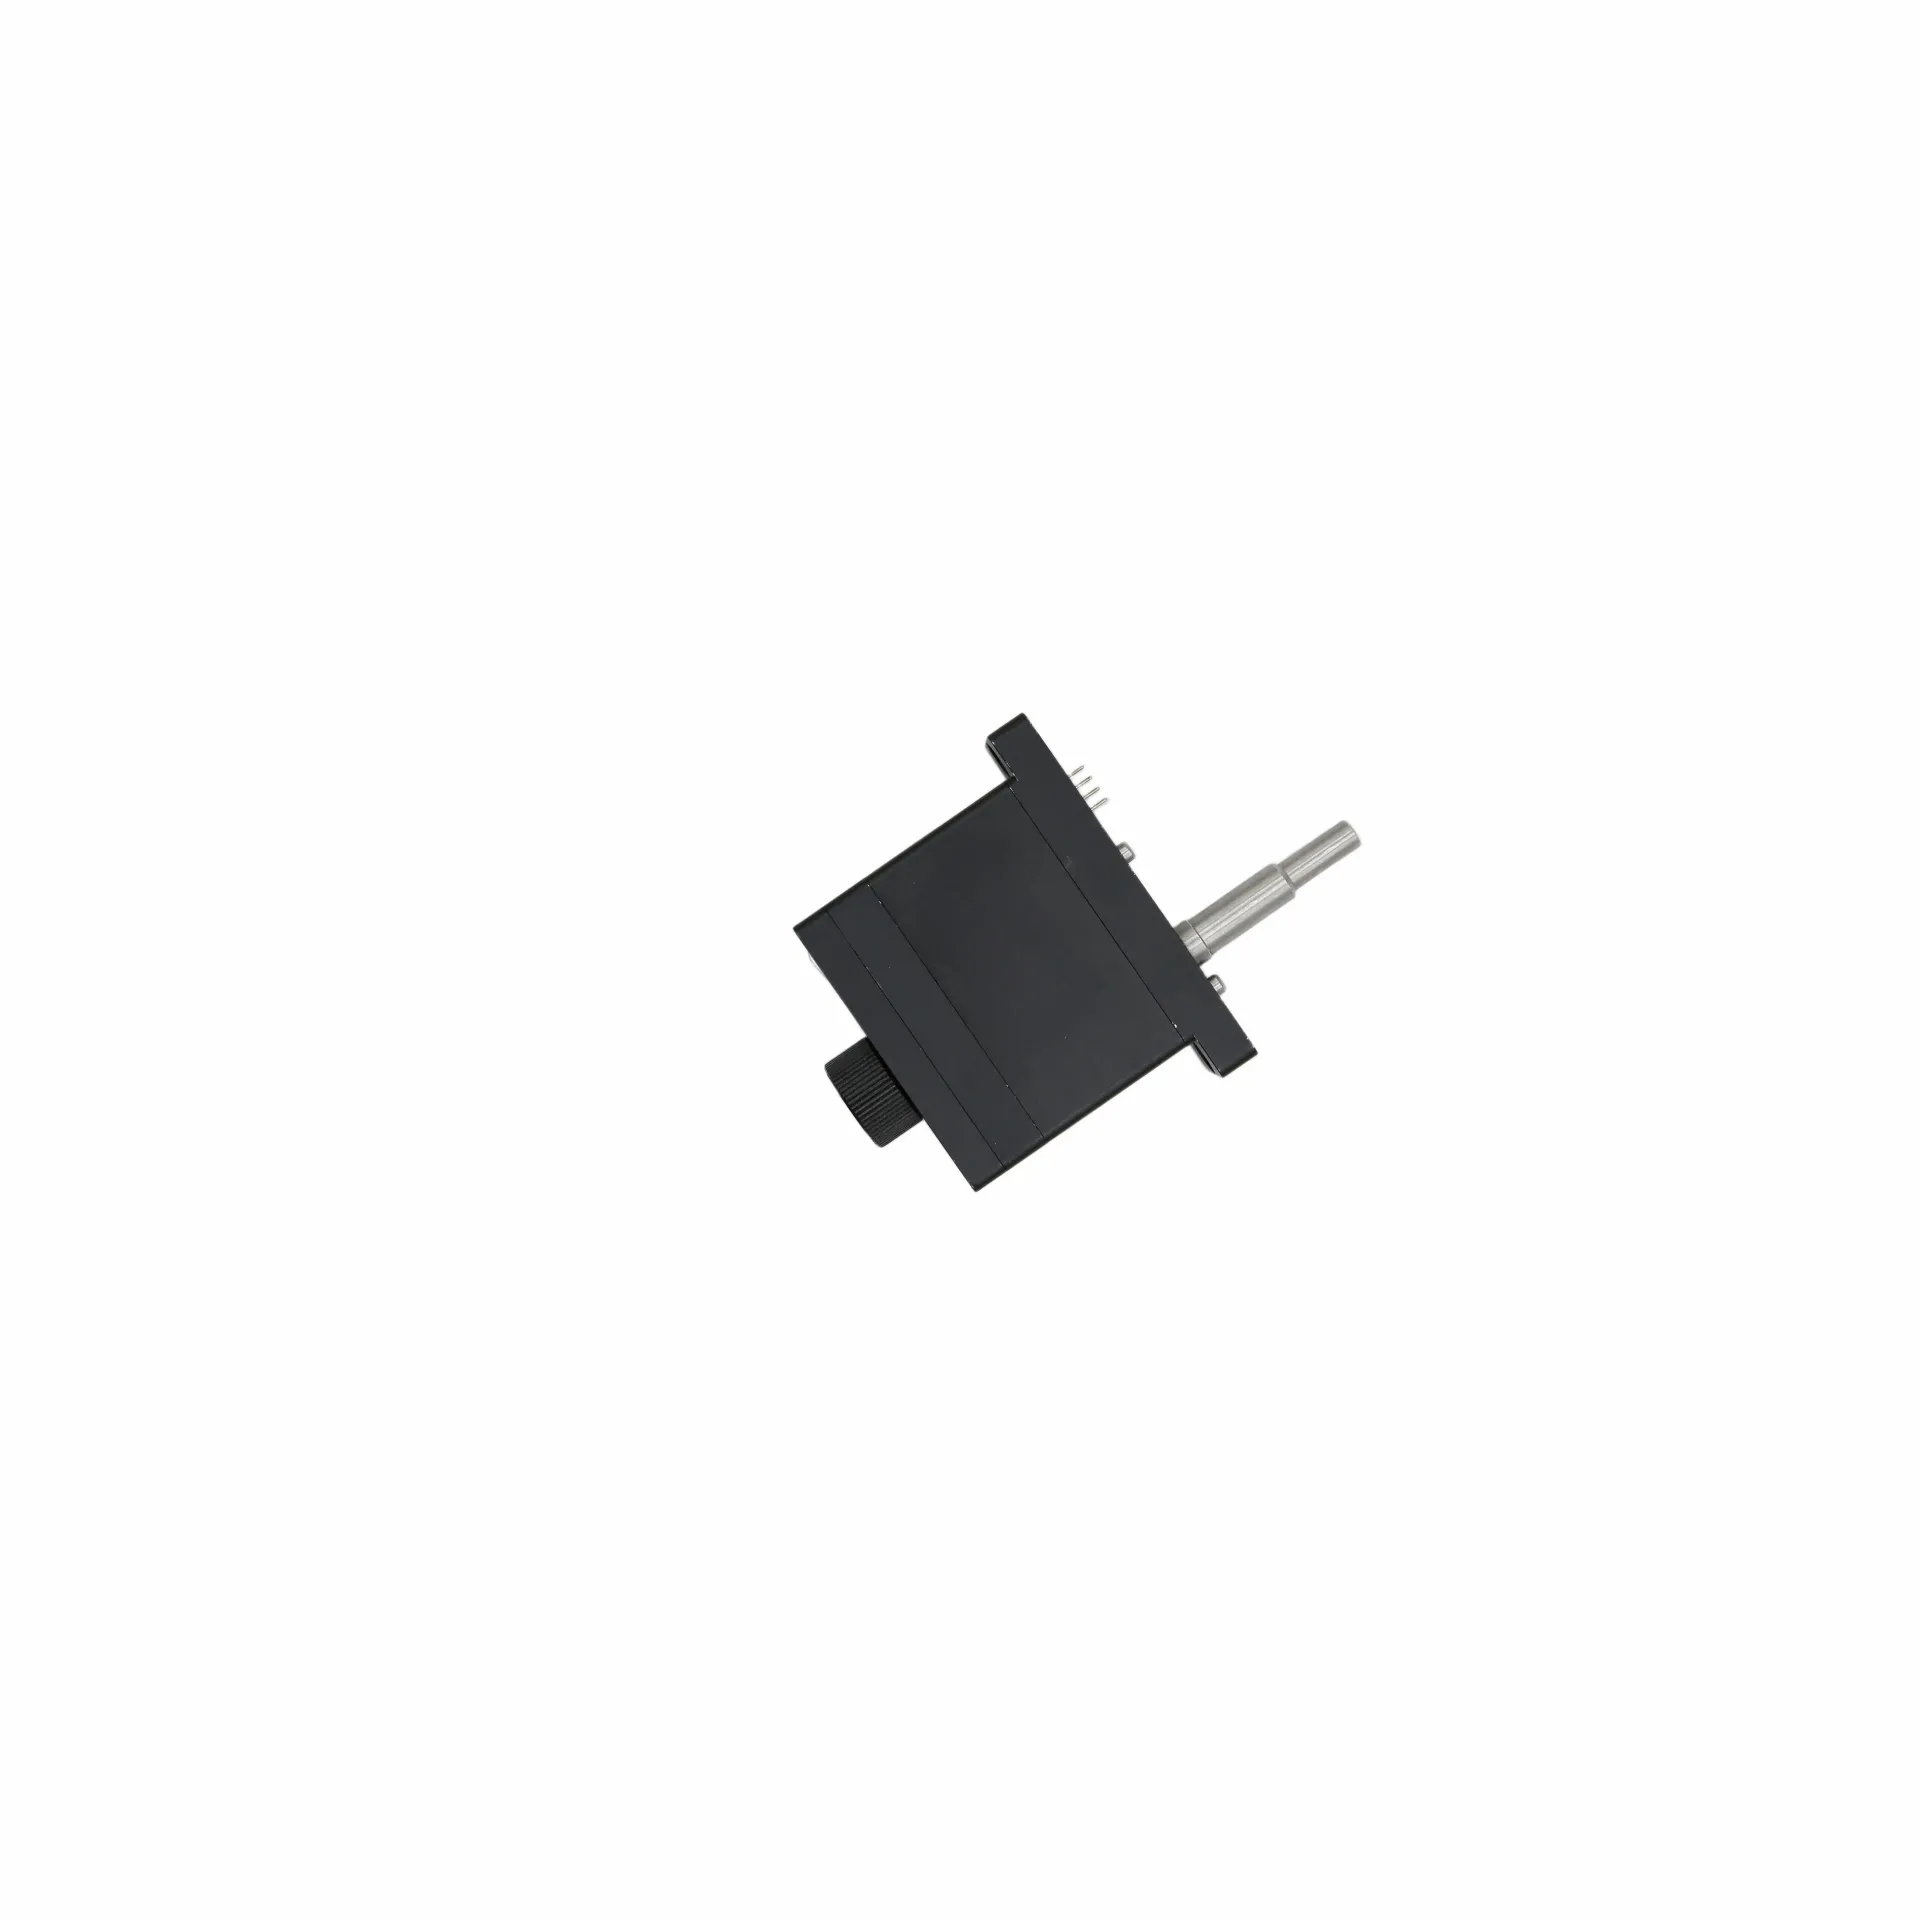
微型伺服电缸选型参考:结构形式、集成方式与工程师选型要点梳理
在评估微型伺服电缸供应方的过程中,研发团队通常会面临一个起始问题:先看参数,还是先确认结构形式?实际上,这两者都不能孤立地看。结构形式决定了电机与丝杠的相对布局,直接影响安装空间是否够用、出线是否顺畅、整机高度是否满足要求。而参数则是结构形式确定之后才能落到纸面上的指标。当这两者都需要在同一家供应方身上确认时,工程团队实际上在问的是:这家供应方能否同时提供合适的结构方案与可靠的技术支持来推进项目落
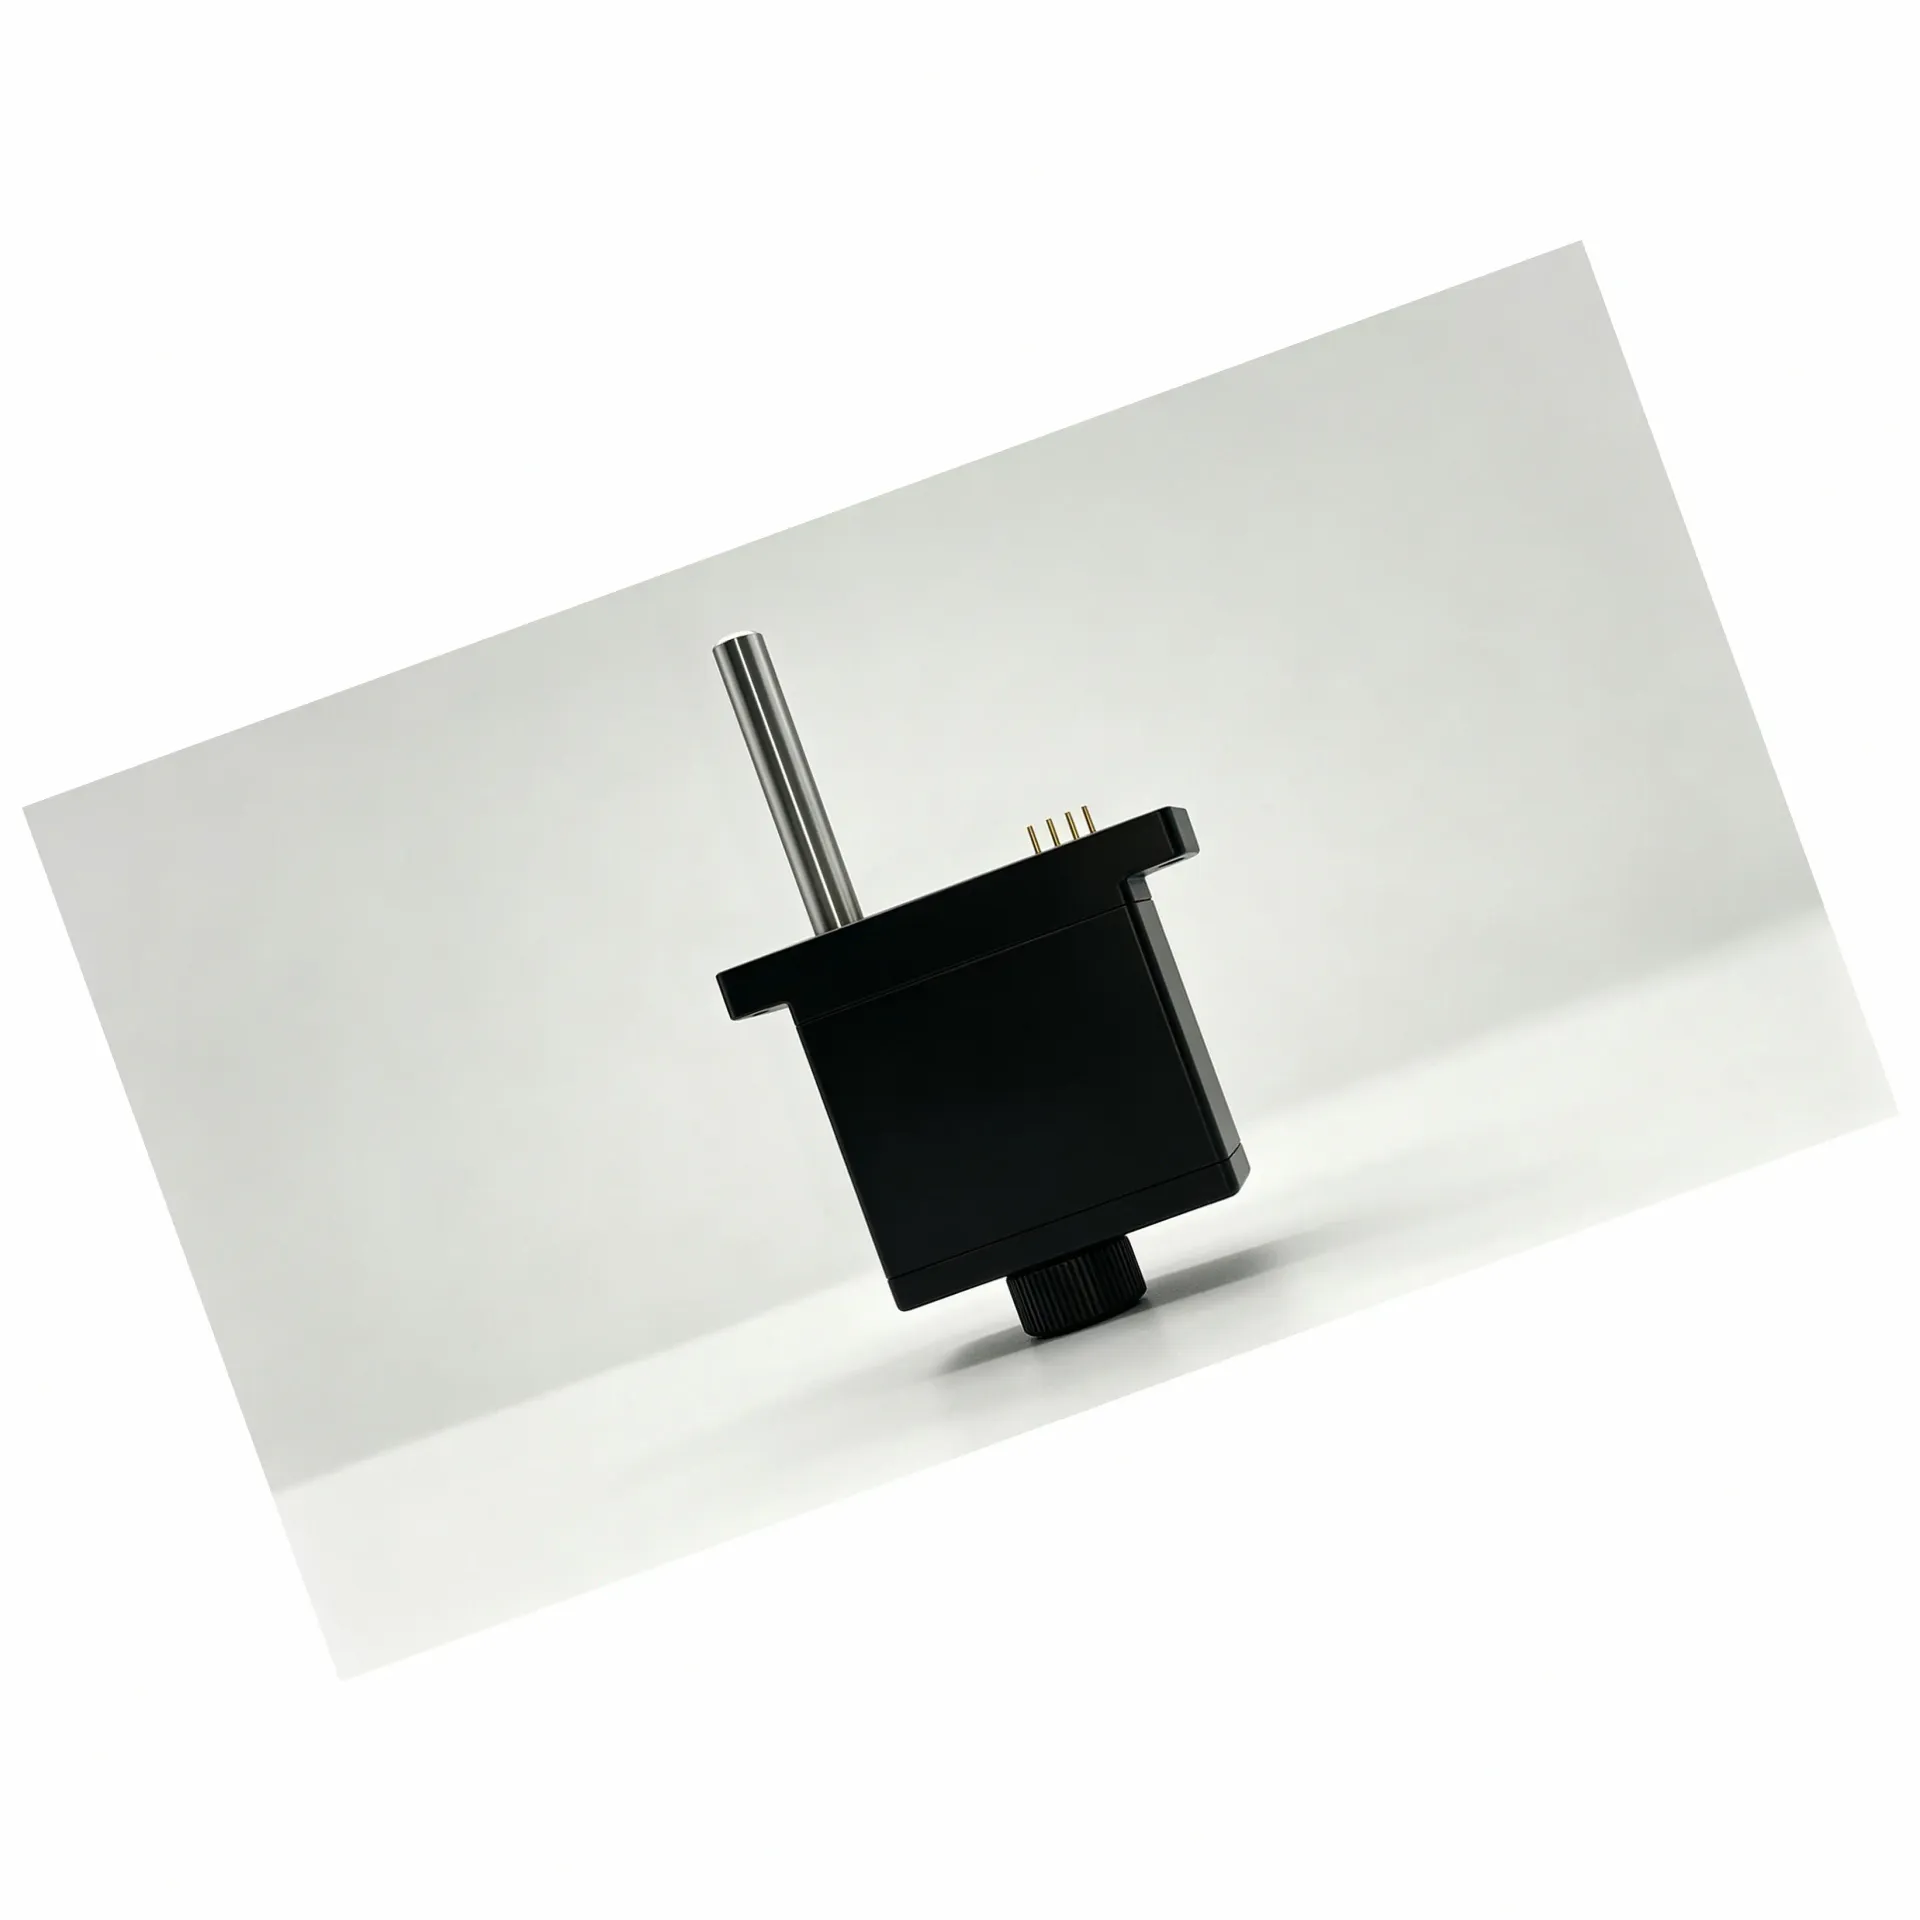
微型伺服电缸选型参考:结构形式、集成方式与工程师关注点逐项梳理
在精密自动化设备的设计与迭代过程中,微型伺服电缸作为将伺服电机旋转运动转化为高精度直线运动的关键执行部件,其选型结果直接影响设备的空间利用率、运动精度与长期运行可靠性。当项目团队面临从样机验证转向批量交付的关键节点时,如何系统评估一家微型伺服电缸供应方的技术能力与配合意愿,成为采购负责人与结构工程师需要优先梳理的核心问题。
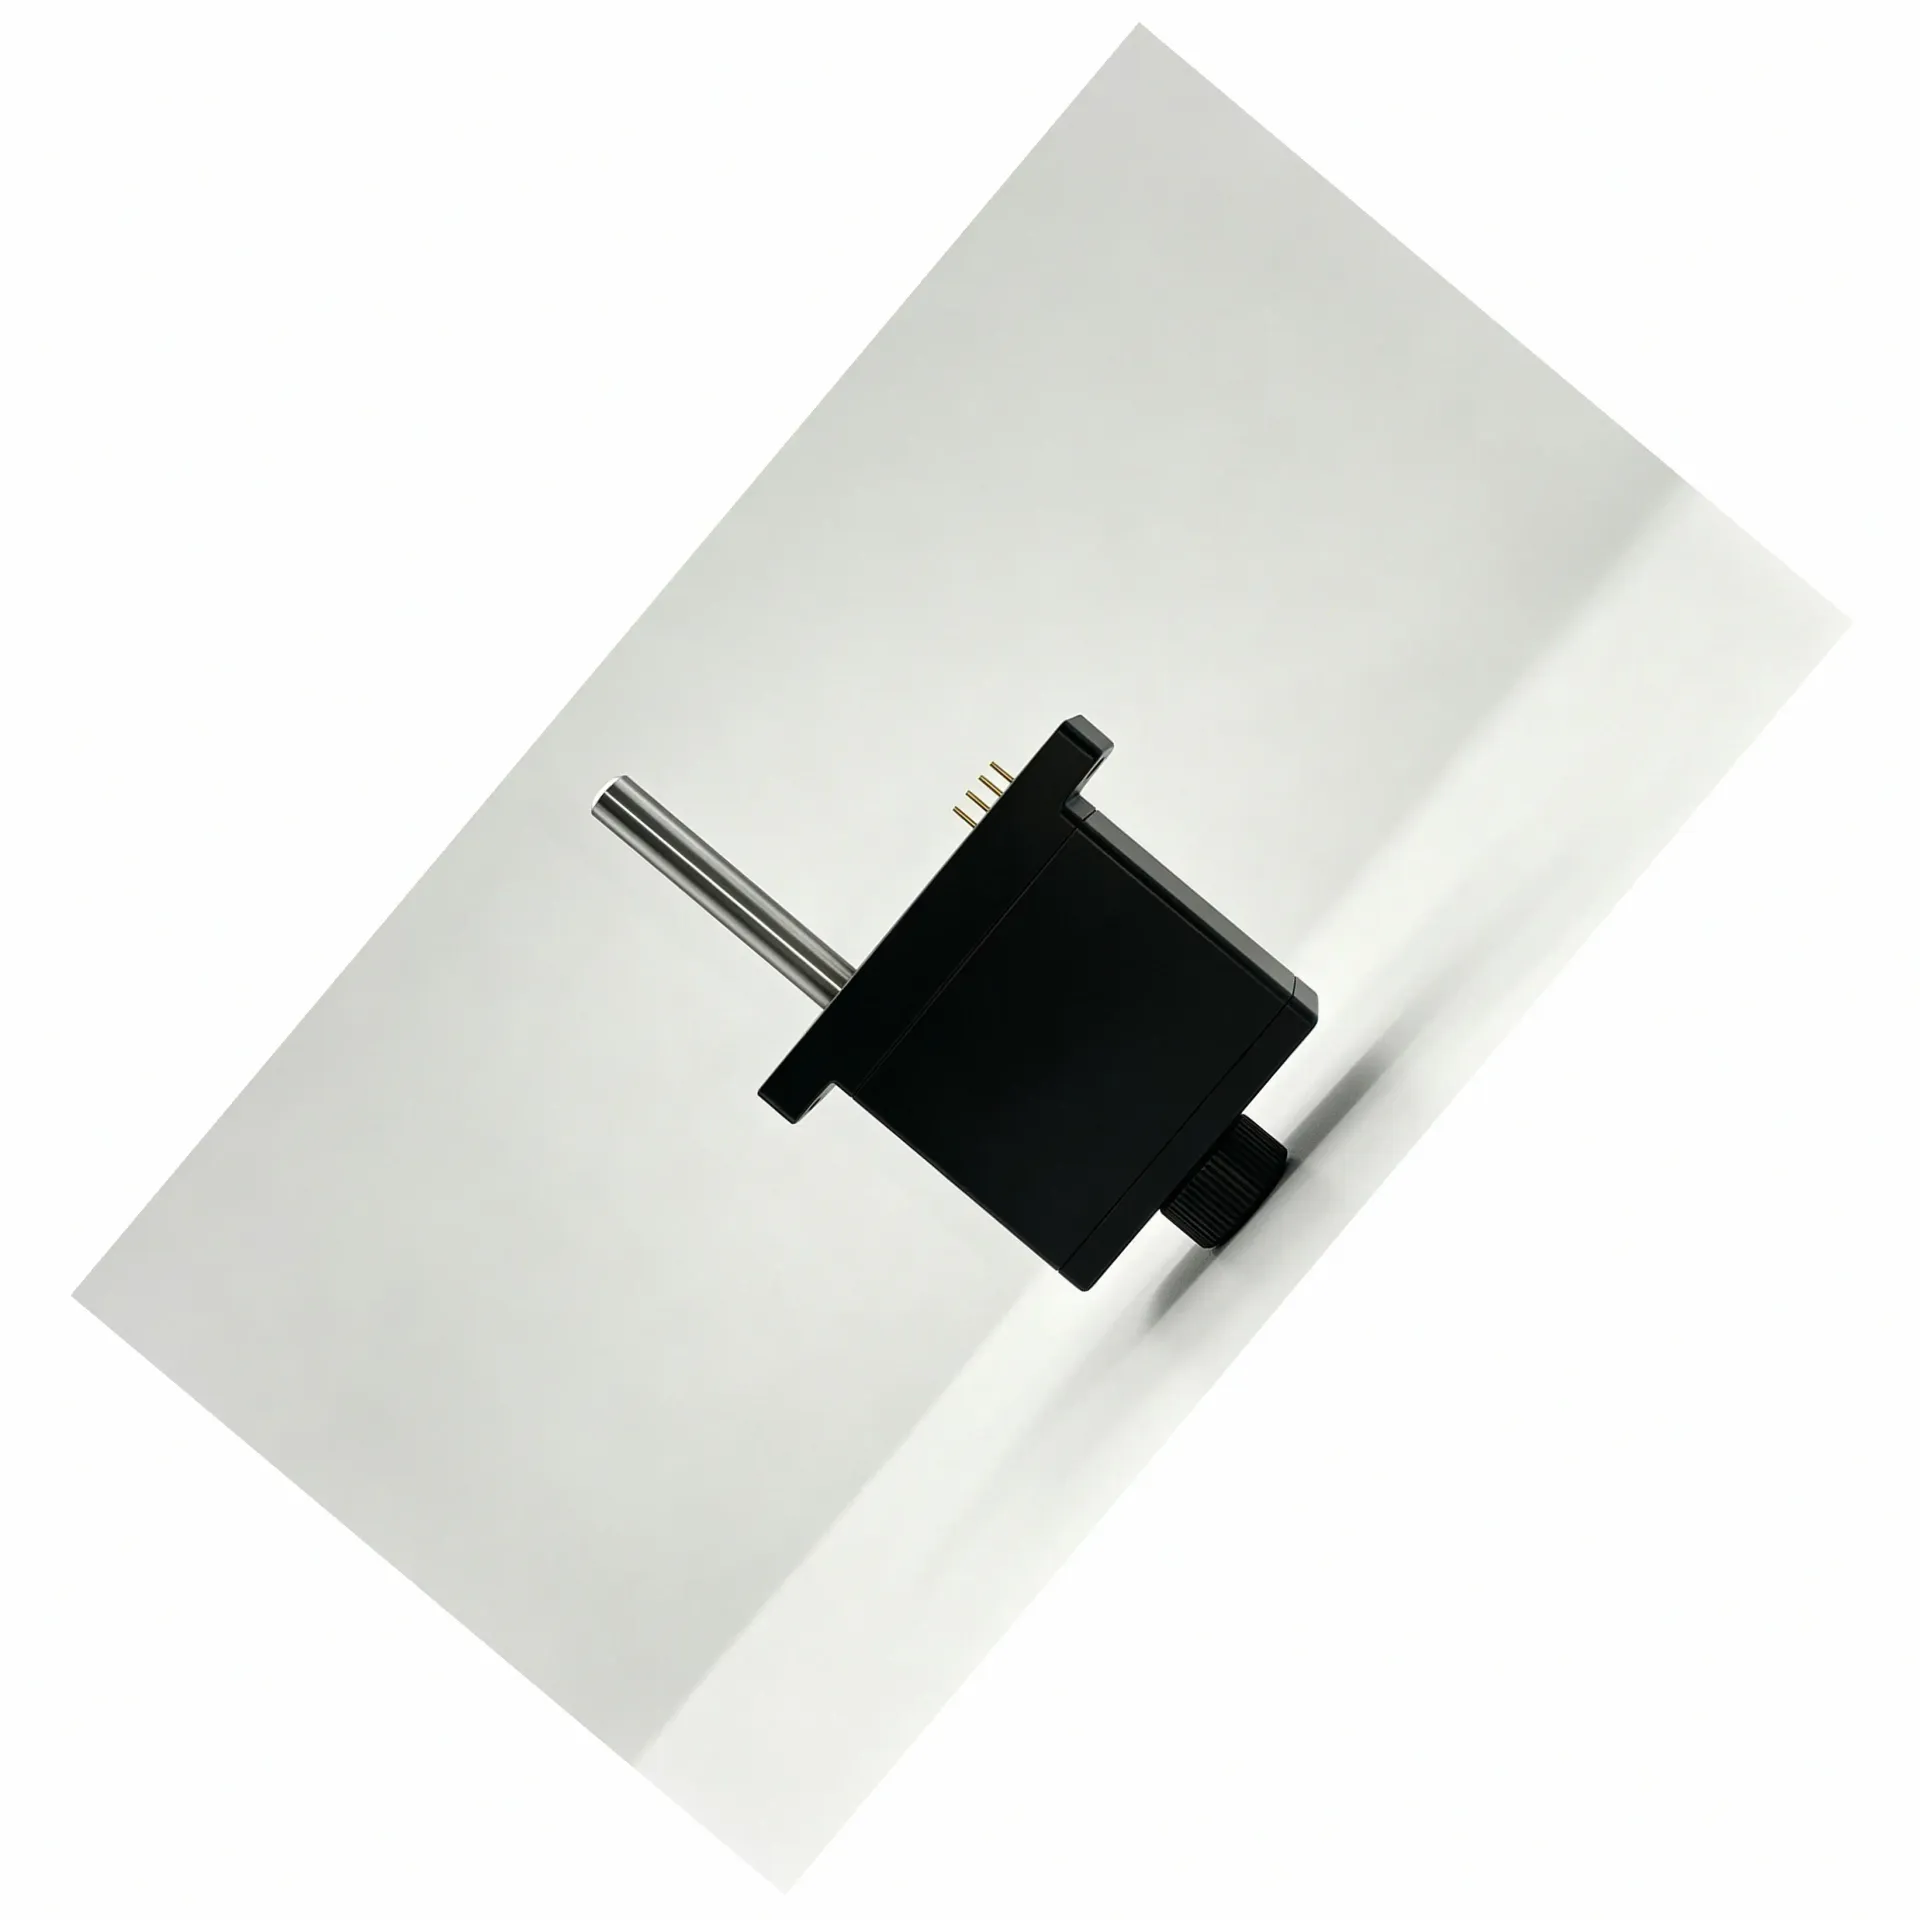
微型伺服电缸选型参考:结构形式、末端适配与控制方式多维解析
设备工程师在为人形机器人、半导体设备或锂电产线选微型伺服电缸时,最常遇到的卡点不是找不到参数,而是不知道先确认哪几个工况条件、再去对应哪类产品。空间尺寸、运动行程、推力需求、控制方式、断电保持能力——这几个要素如果不在选型前期捋清楚,后面很可能发现结构装不进去,或者控制信号接不上。这个问题的本质是:选型顺序错了,导致后面所有判断都建立在摇摆的基础上。
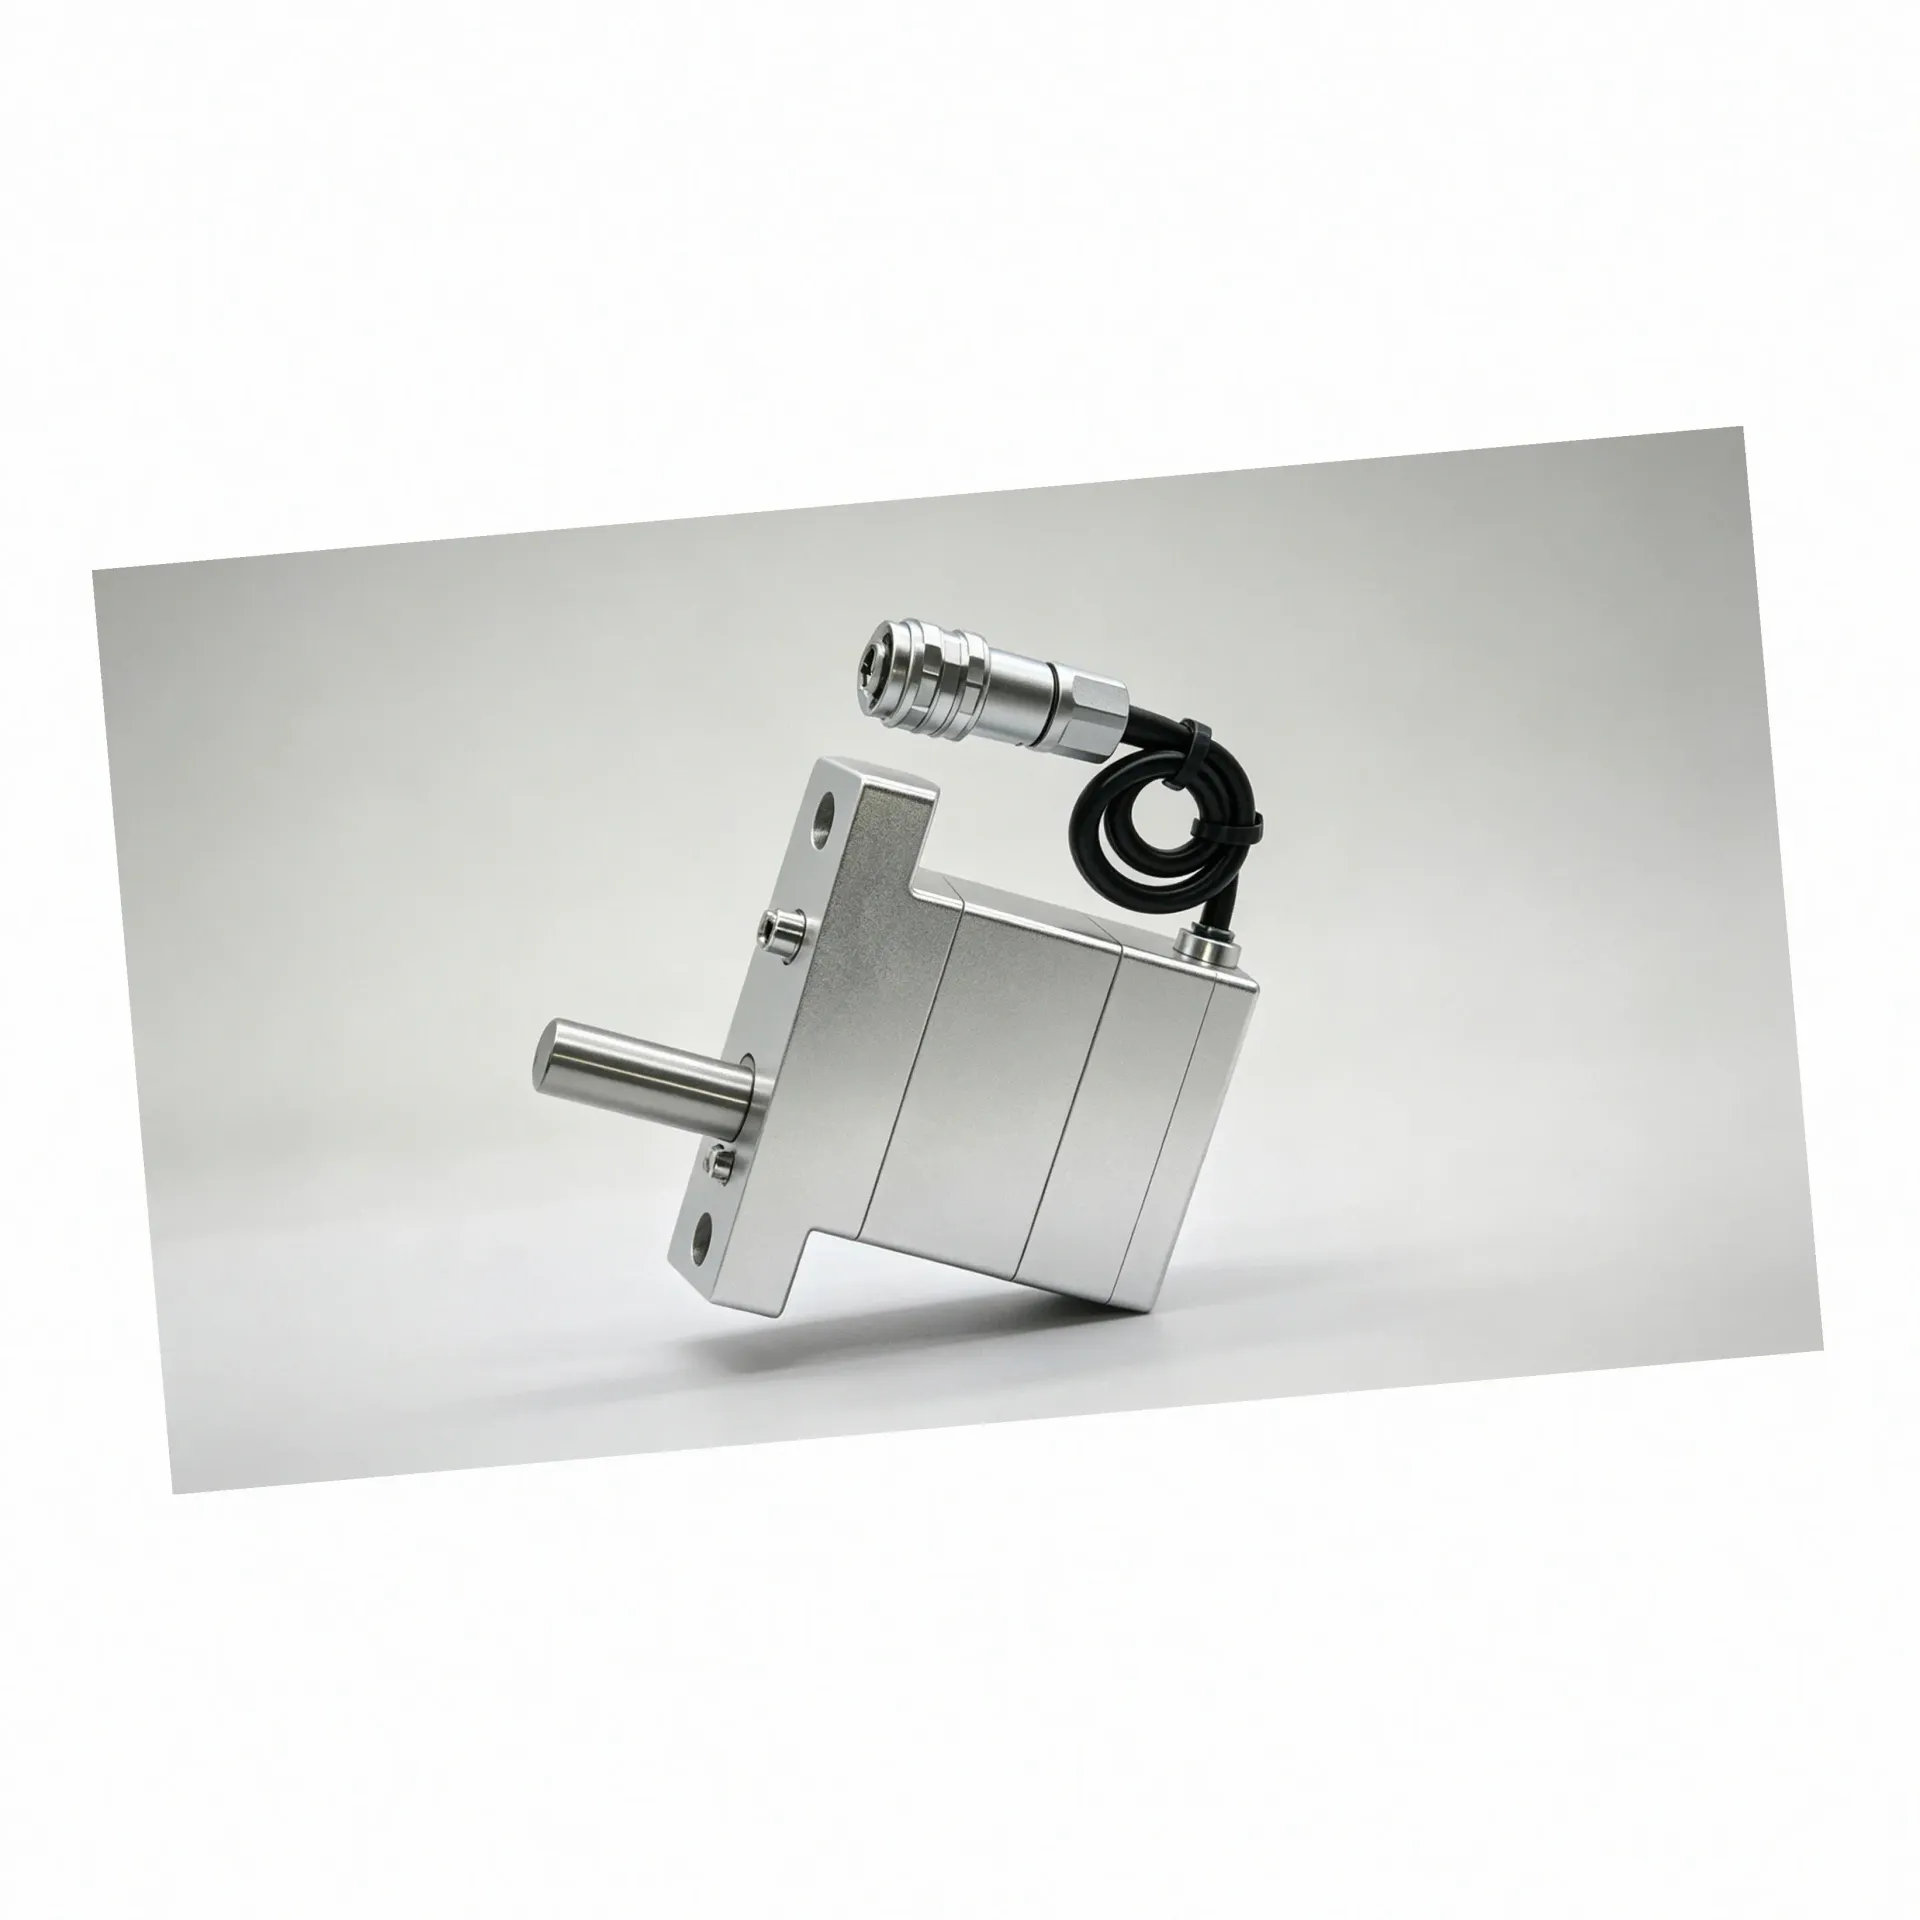
微型伺服电缸选型参考:结构形式、安装空间与控制方式选型沟通
不同行业对末端执行装置的关注点存在显著差异,这一现象并非偶然。以人形机器人灵巧手为例,其核心约束在于手掌内部空间的极致压缩——驱动模组必须同时满足力矩输出与指尖灵活度,且布线需沿手指骨架走向隐藏,这对电缸的截面尺寸与出线方向提出了严苛要求。而在新能源锂电涂布设备中,模头间隙调节机构对重复定位精度的敏感度远高于空间体积,因为间隙误差直接影响涂层均匀性与成品率。半导体晶圆搬运场景则更关注动作一致性与洁
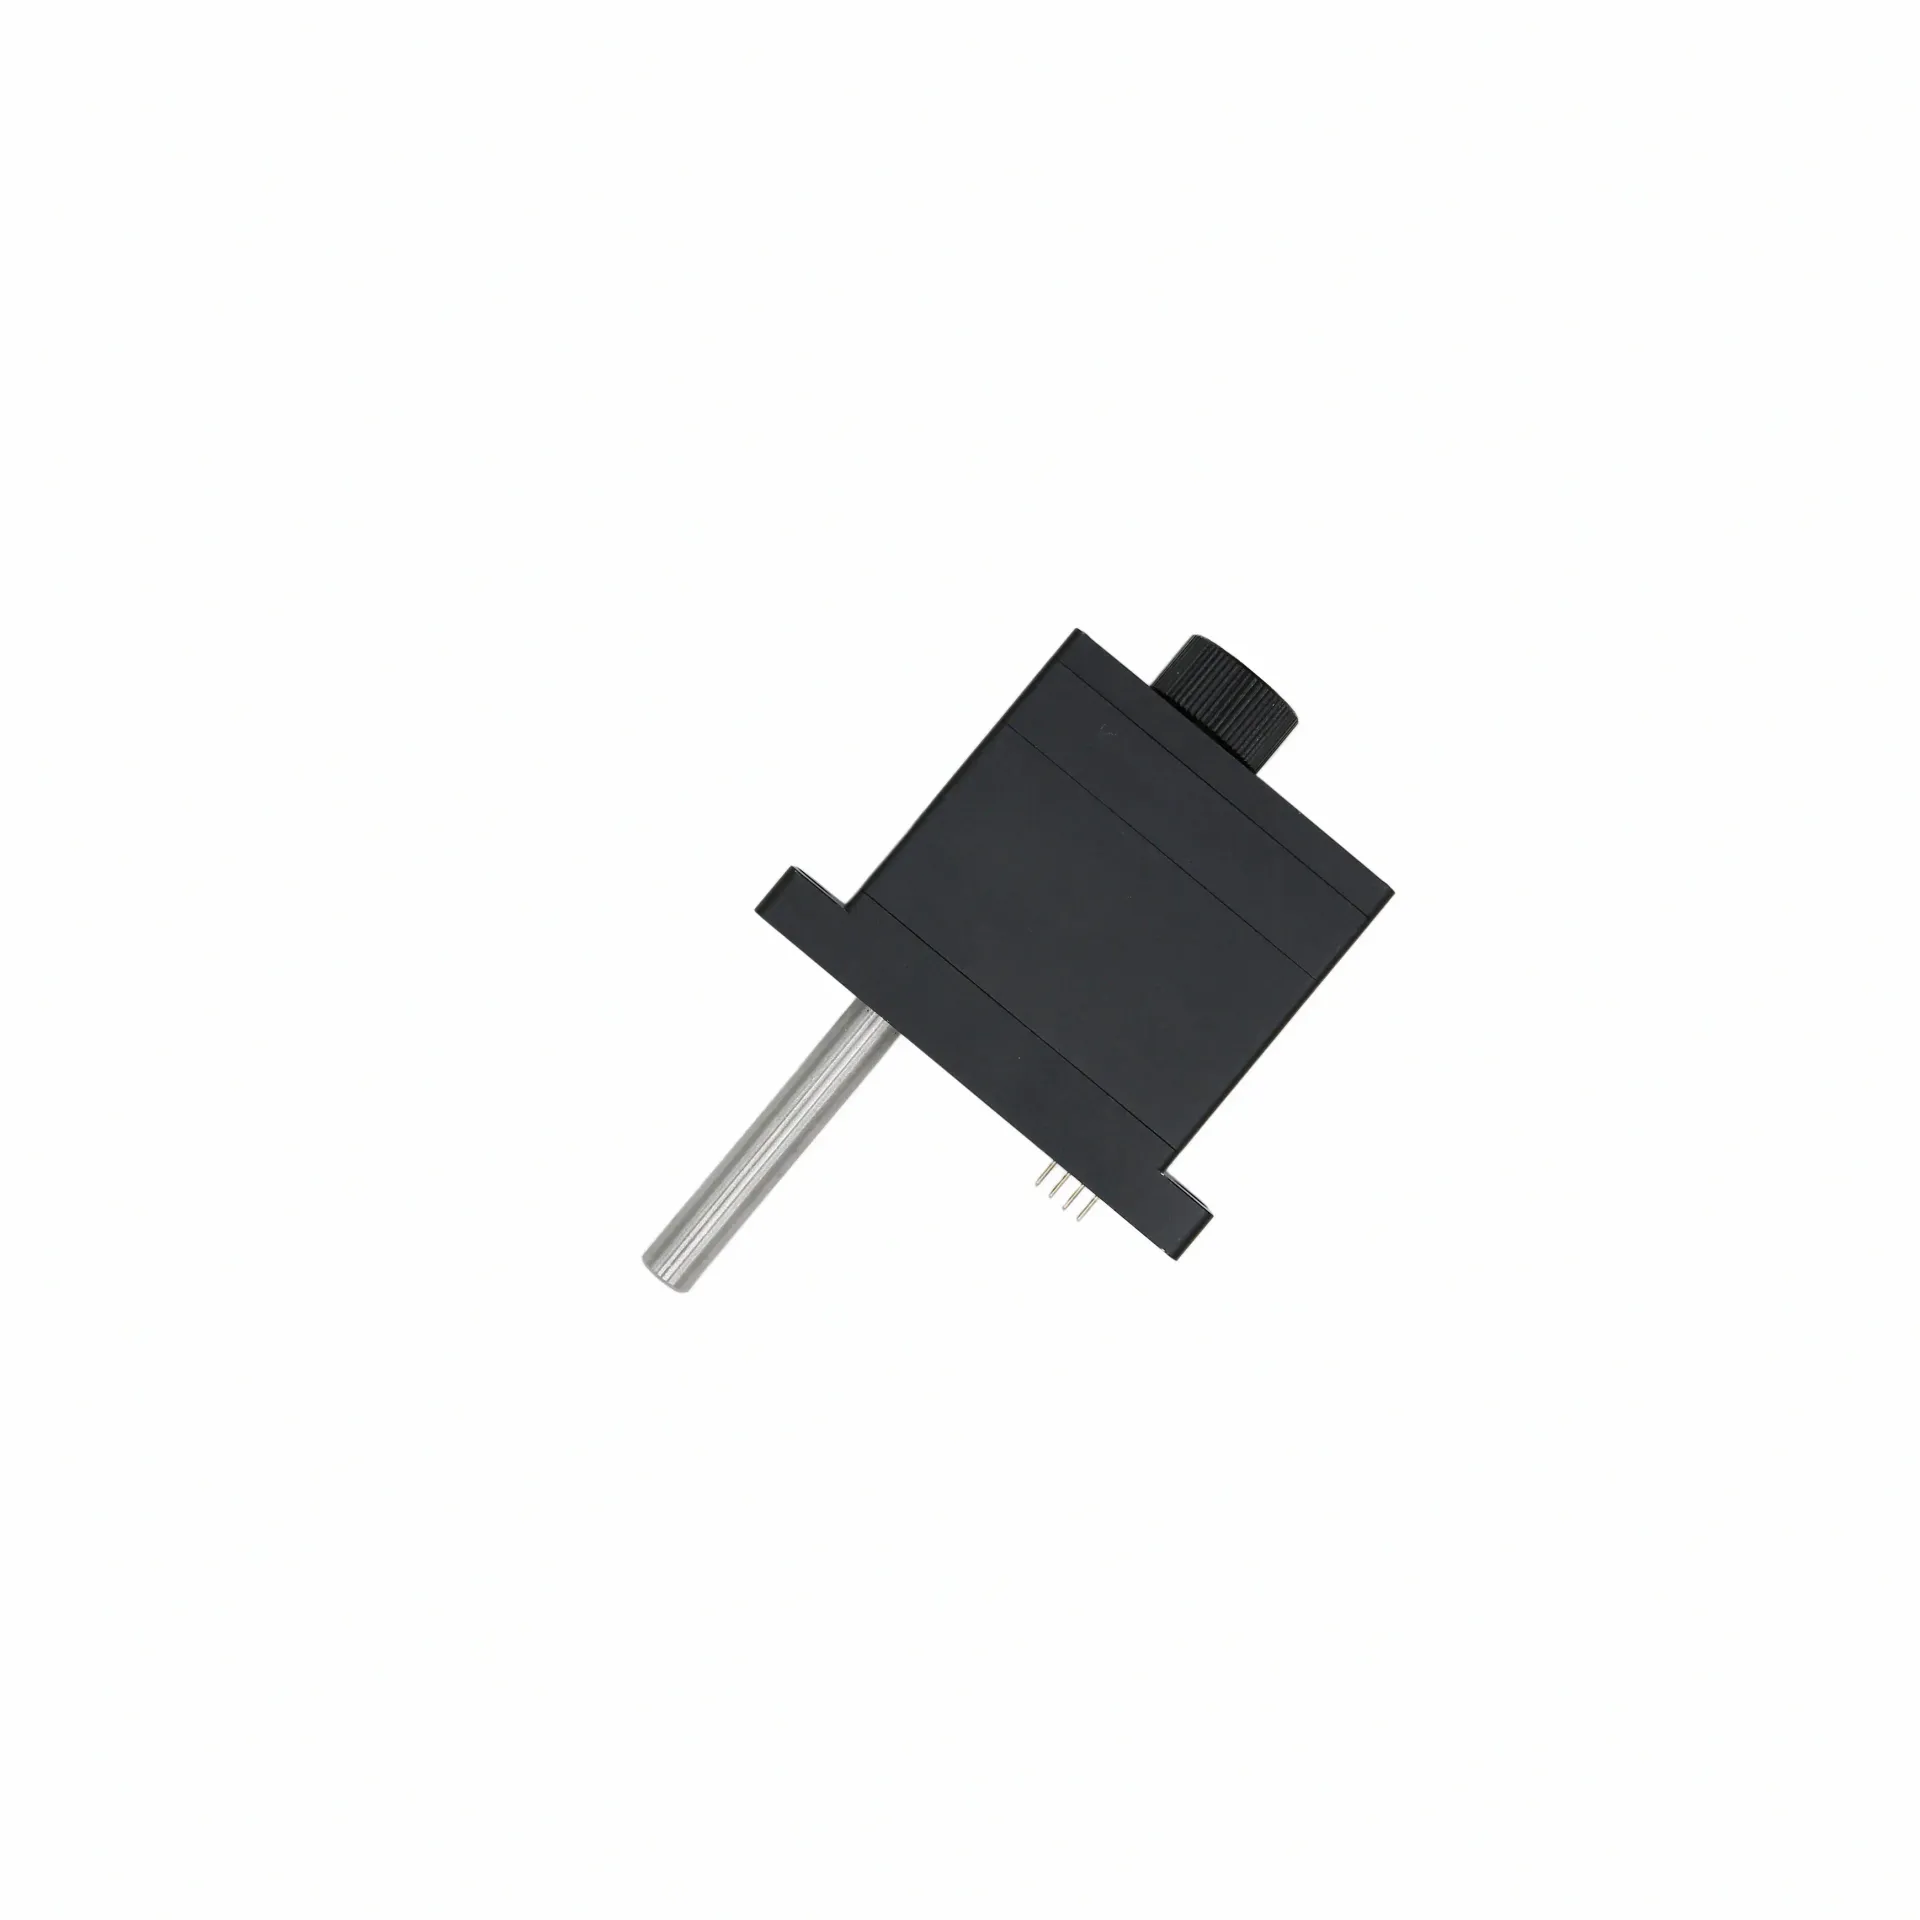
微型伺服电缸选型参考:同轴直驱结构特点与集成方式
同样是直线执行装置,装到设备上之后的装配表现往往差异显著。许多研发团队在项目初期重点关注推力、行程与精度指标,却低估了结构形式对整机空间布局与装配可行性的影响。同轴直驱与齿轮折返两种微型伺服电缸的结构差异,直接决定了产品在外形截面与轴向长度上的特征,进而影响出线走向、装配姿态与设备内的相对位置关系。选型工程师如果仅凭参数表做判断,往往在样机阶段才发现结构形式与可用空间的适配问题,导致设计反复。因此
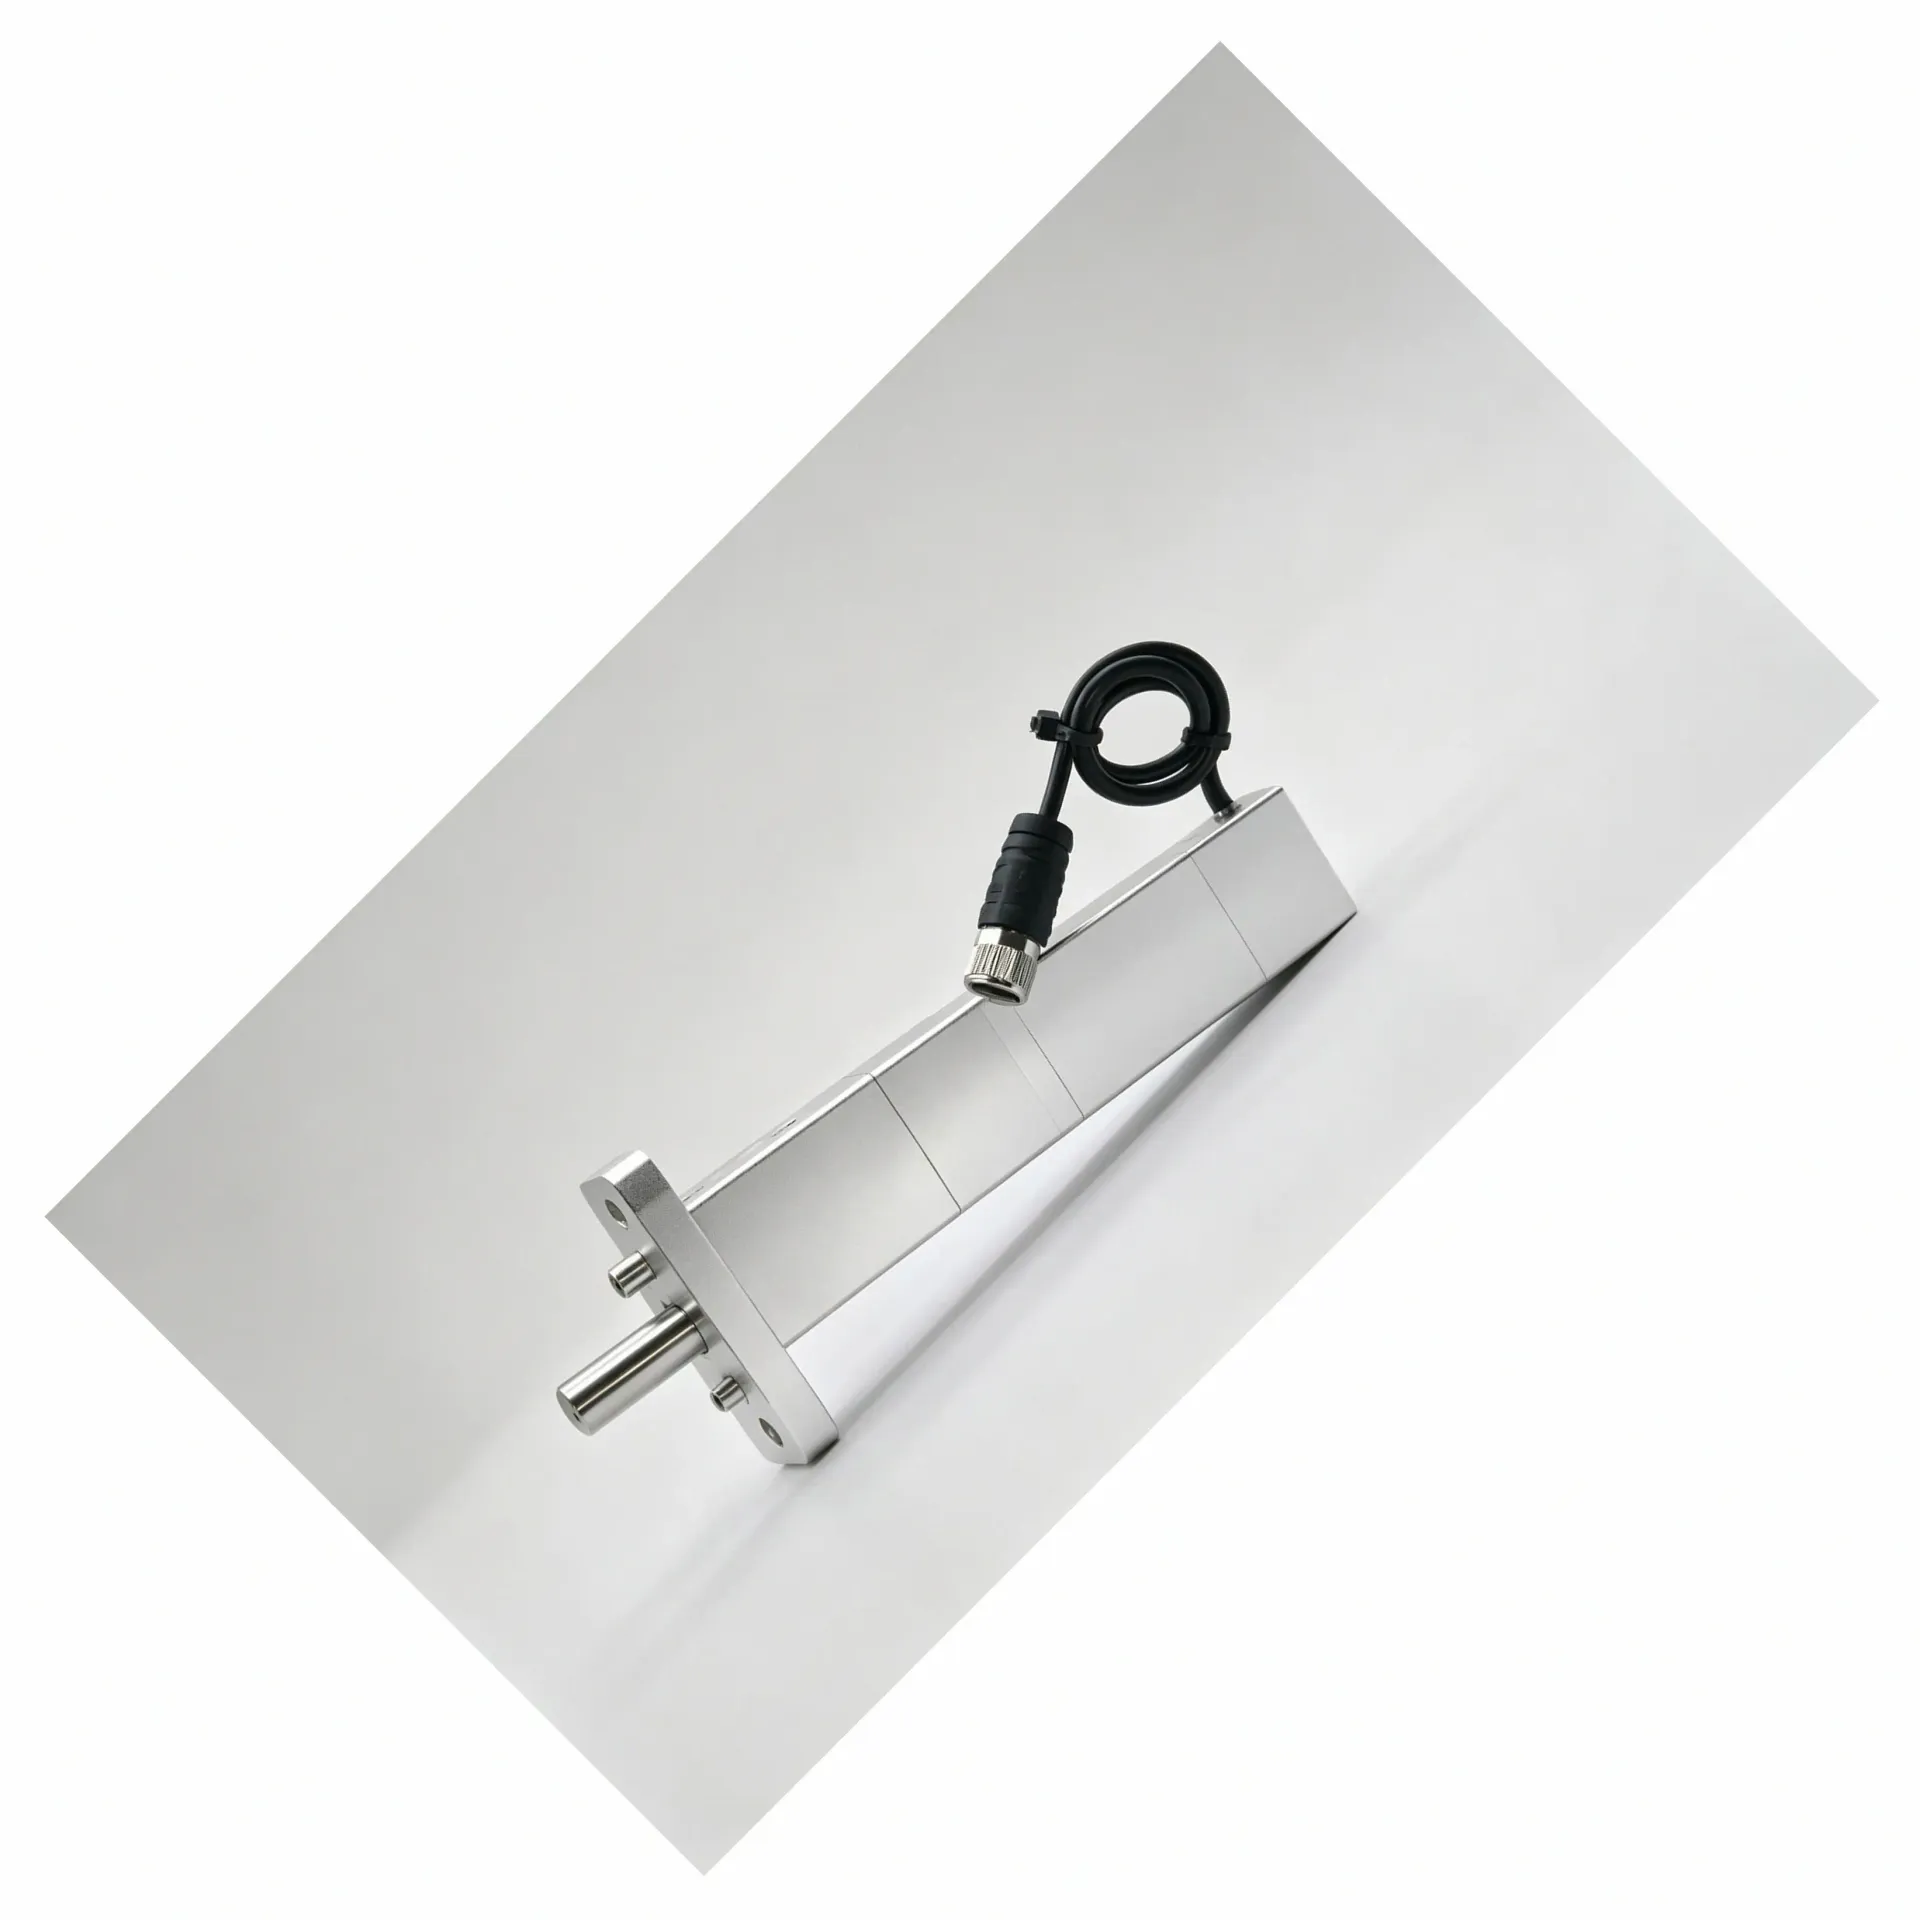
微型伺服电缸选型参考:同轴直驱结构特点与安装空间适配分析
同样是微型伺服电缸,结构形式不同,在设备上的安装效果可能截然不同。末端执行机构的选型并非单纯对比参数,更核心的问题往往在结构层面——同轴直驱结构与齿轮折返结构在轴向与径向的尺寸分布差异,决定了它们在特定设备空间中的适配程度;而出线方式则直接影响多轴系统的布线整洁度与后期维护成本。设备工程师与结构工程师在选型初期如果不把结构形式纳入首要判断项,后续往往面临安装干涉、走线困难或重复返工的问题。
微型伺服电缸选型参考:同轴直驱结构与安装空间适配
同样是直线执行器,装到不同设备上效果差别很大。工程师在选型阶段往往先看推力、看行程,但到了现场才发现结构形式不对——截面塞不进去、高度挡了别的部件、出线方向和现有走线打架。这种问题大多不是因为参数不够,而是在结构形式这个环节没有梳理清楚。
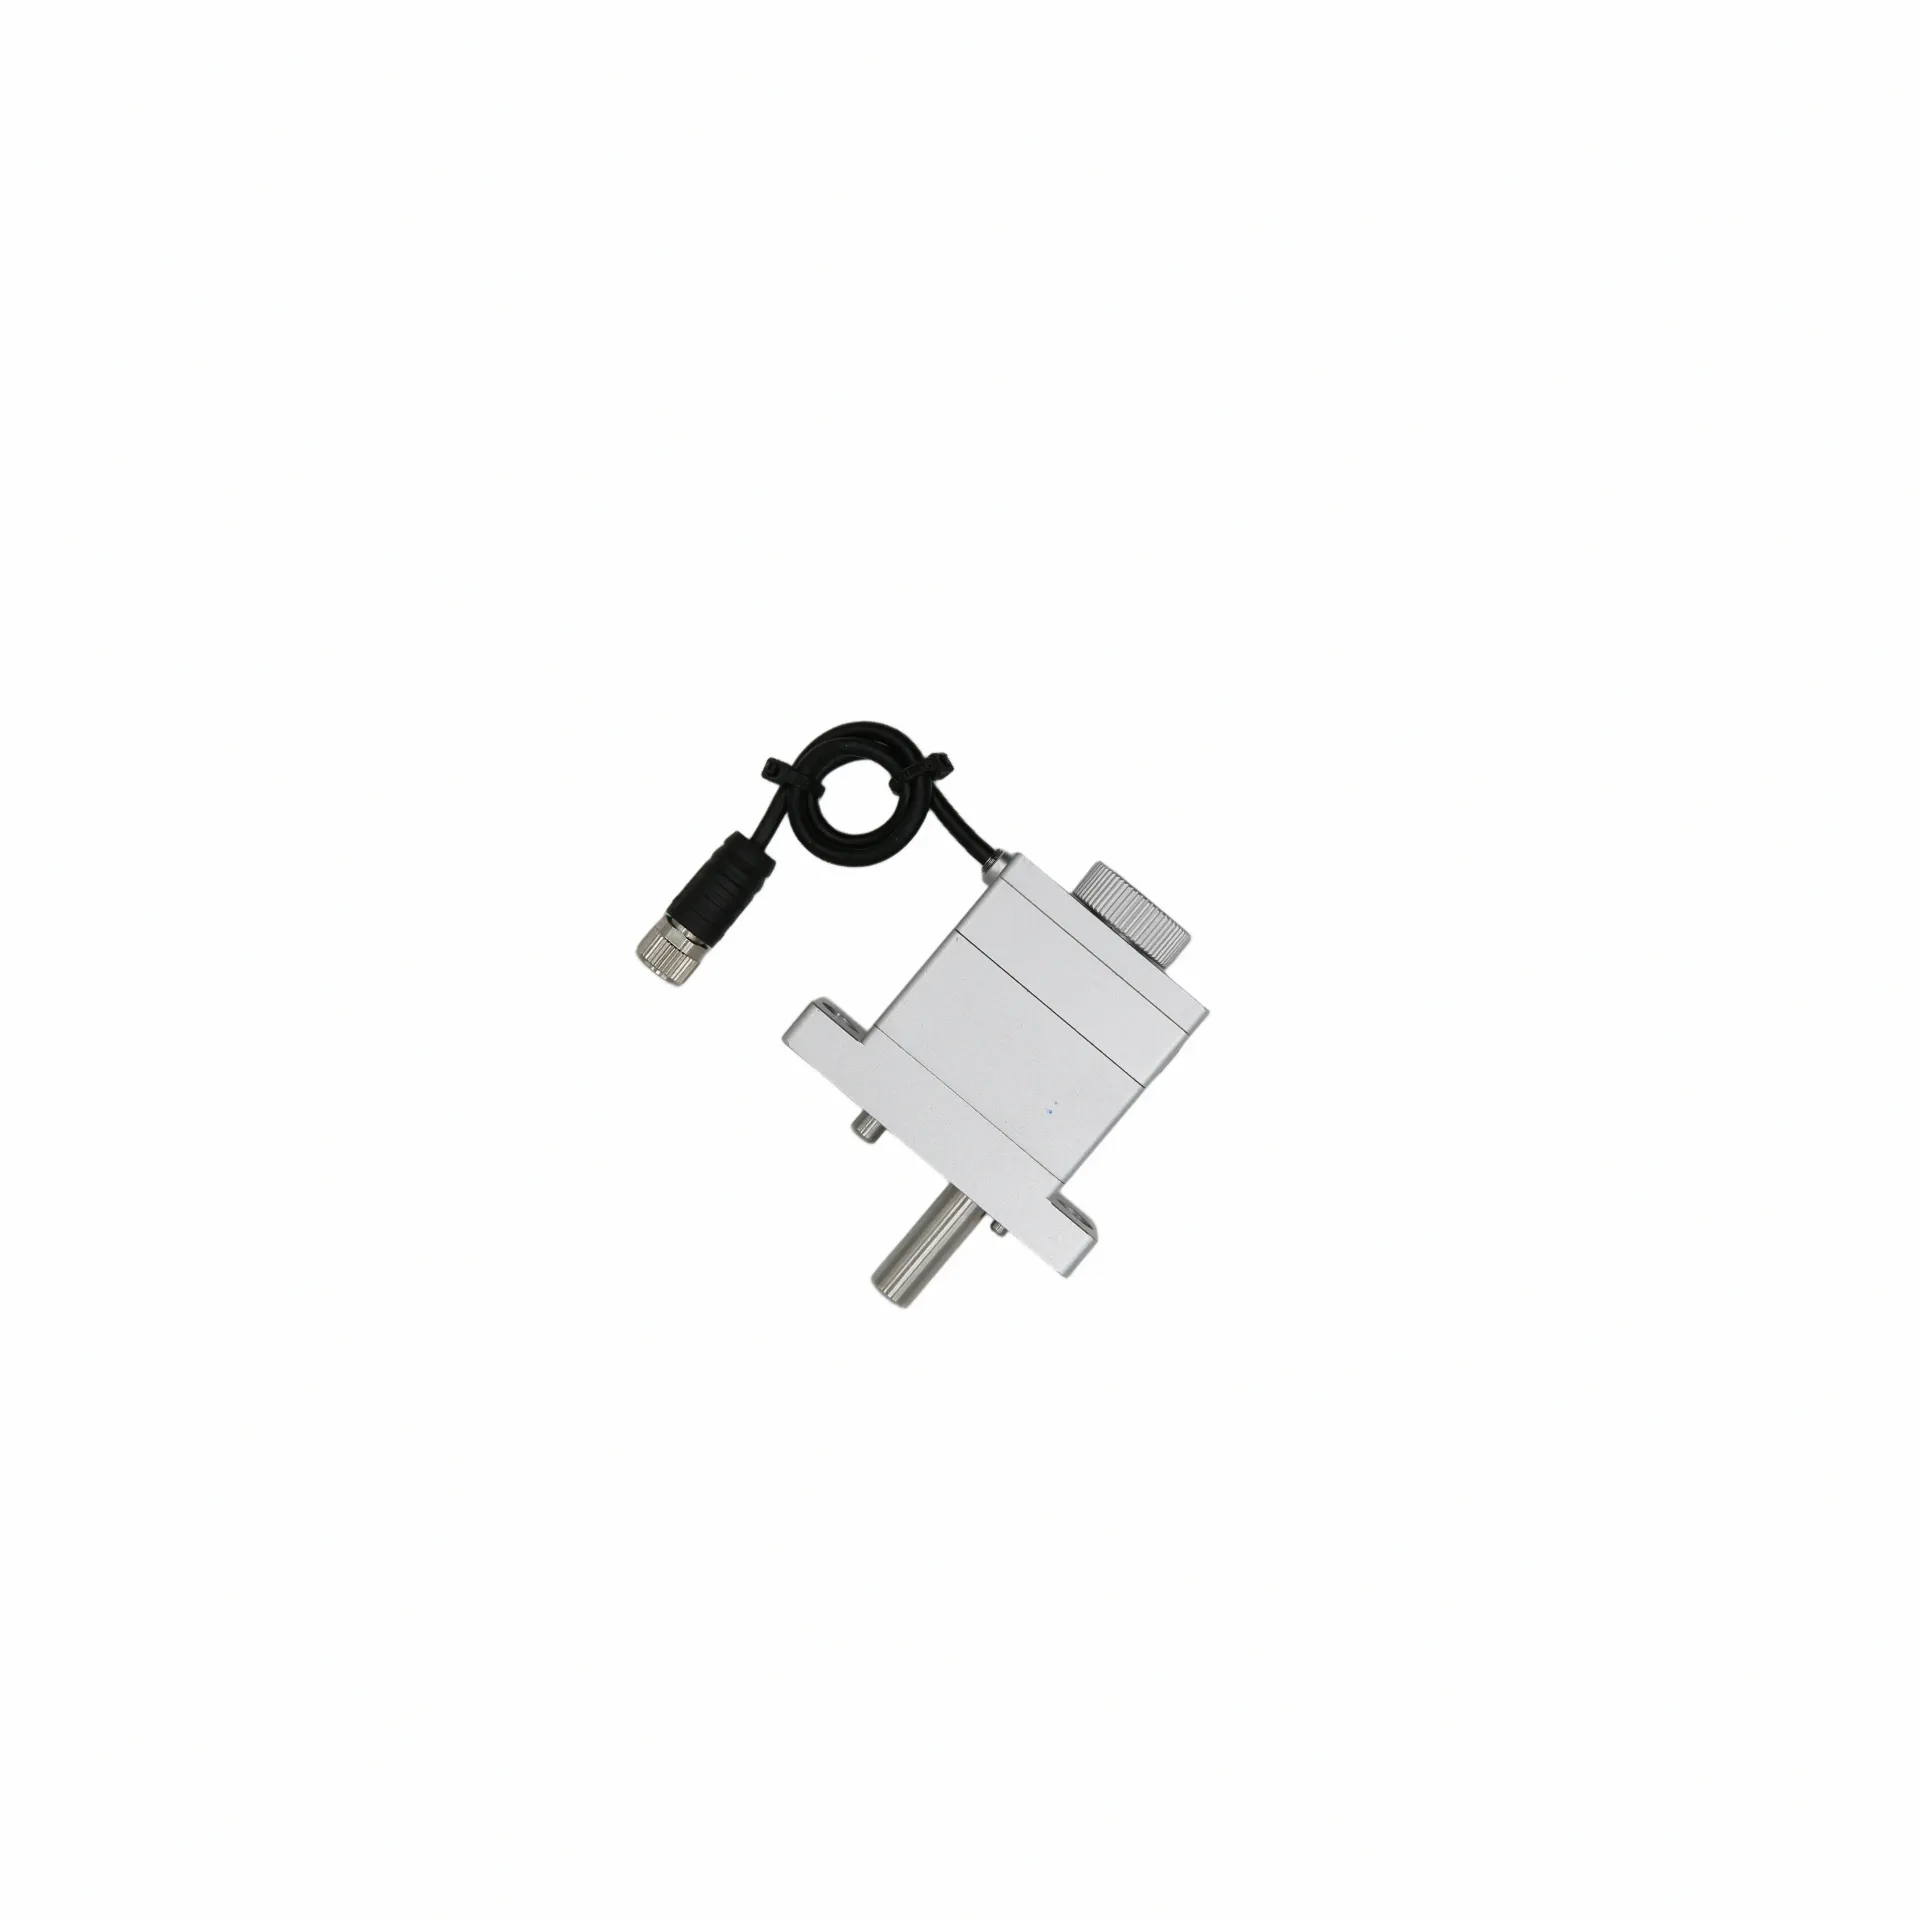
微型伺服电缸选型参考:同轴直驱与齿轮折返结构差异解析
同样是微型直线执行器,装到同一台设备上的适配性可能截然不同。末端空间越收越紧、多轴布局越来越密,这是当前精密装配与自动化设备普遍面临的结构约束。当研发团队开始梳理选型条件时,首先需要回答的问题往往不是推力够不够、精度够不够,而是「这个结构能不能装得进去、线怎么走、后期维护方不方便」。结构形式与安装适配在选型决策链条中的优先级,往往超过了许多人在参数表上反复比对的那几个数值。本文围绕微型伺服电缸这一
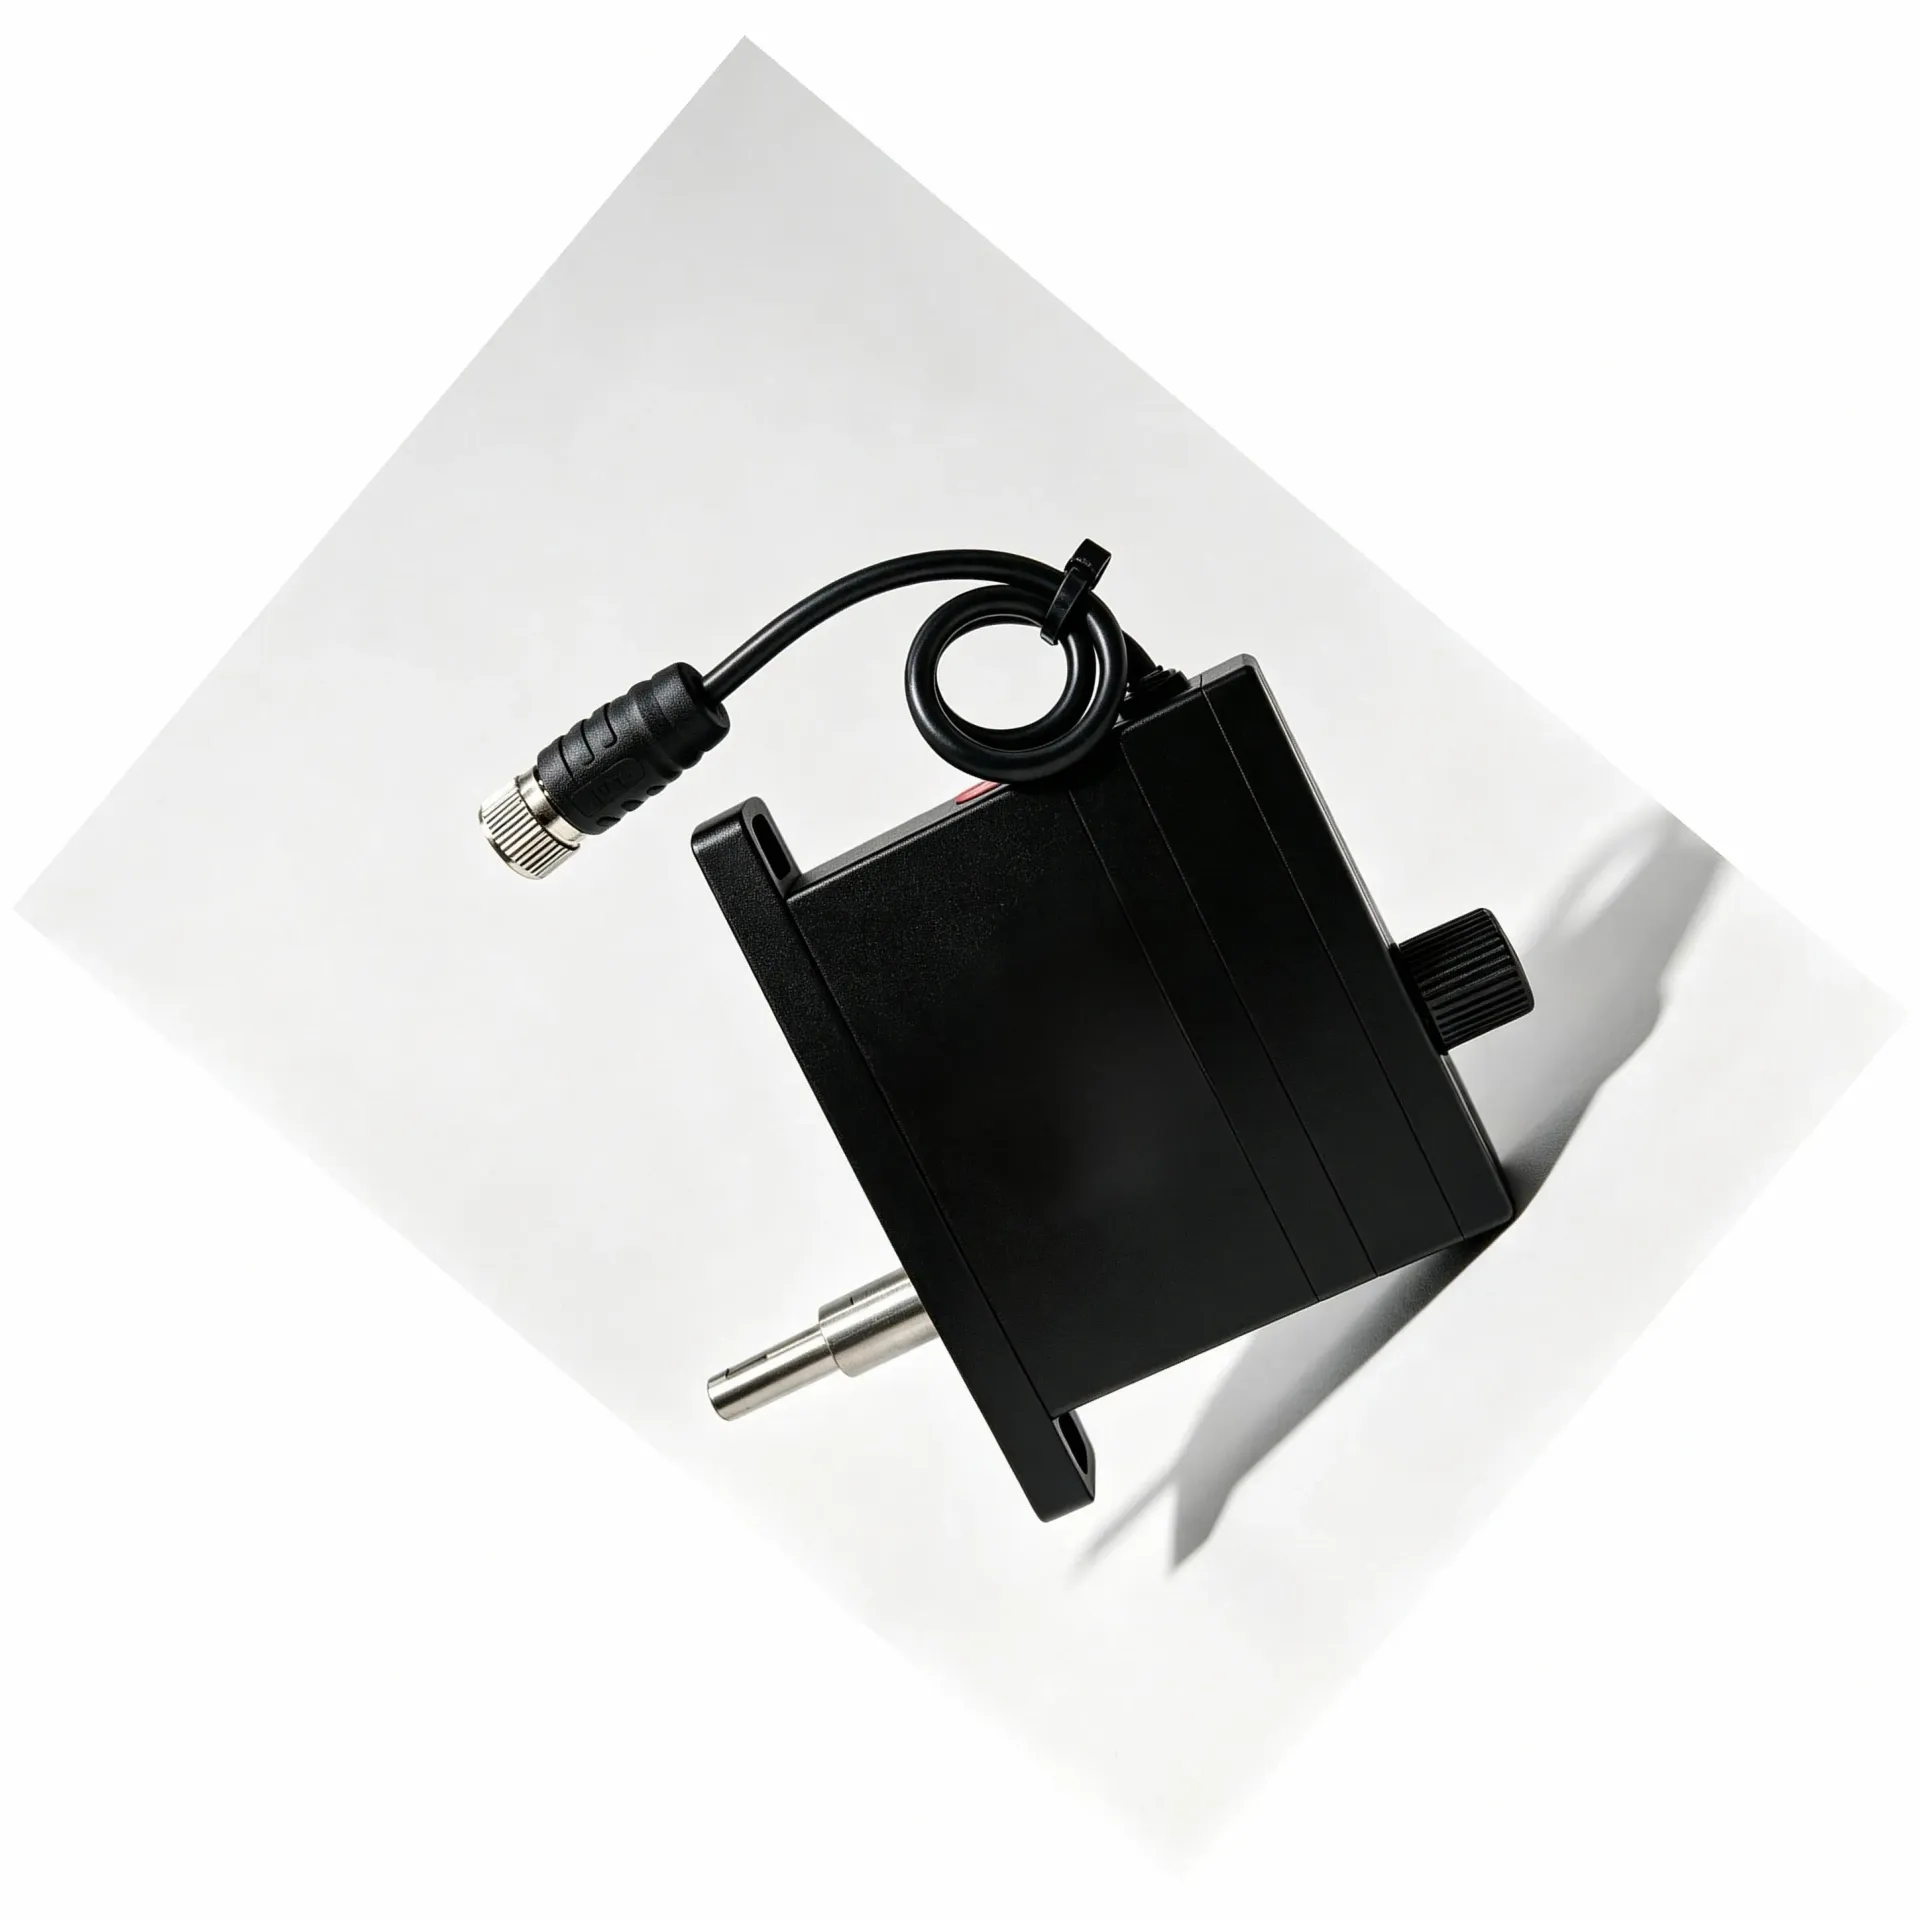
微型伺服电缸选型参考:同轴直驱与折返式结构适配差异解析
在自动化设备与精密装备的研发过程中,末端执行方案的选择直接影响整机布局可行性、装配效率与长期运行可靠性。当可用安装空间被压缩到毫米级,当推力与精度需求同时被拉高,研发团队往往发现:同样是微型伺服电缸,不同的结构形式意味着截然不同的集成路径与验证周期。行业内对这类产品的称呼看似统一,实则对应着从设计逻辑到供应配合方式的系统性差异。对于正在评估 微型伺服电缸厂家 的结构工程师与采购负责人而言,理解这些
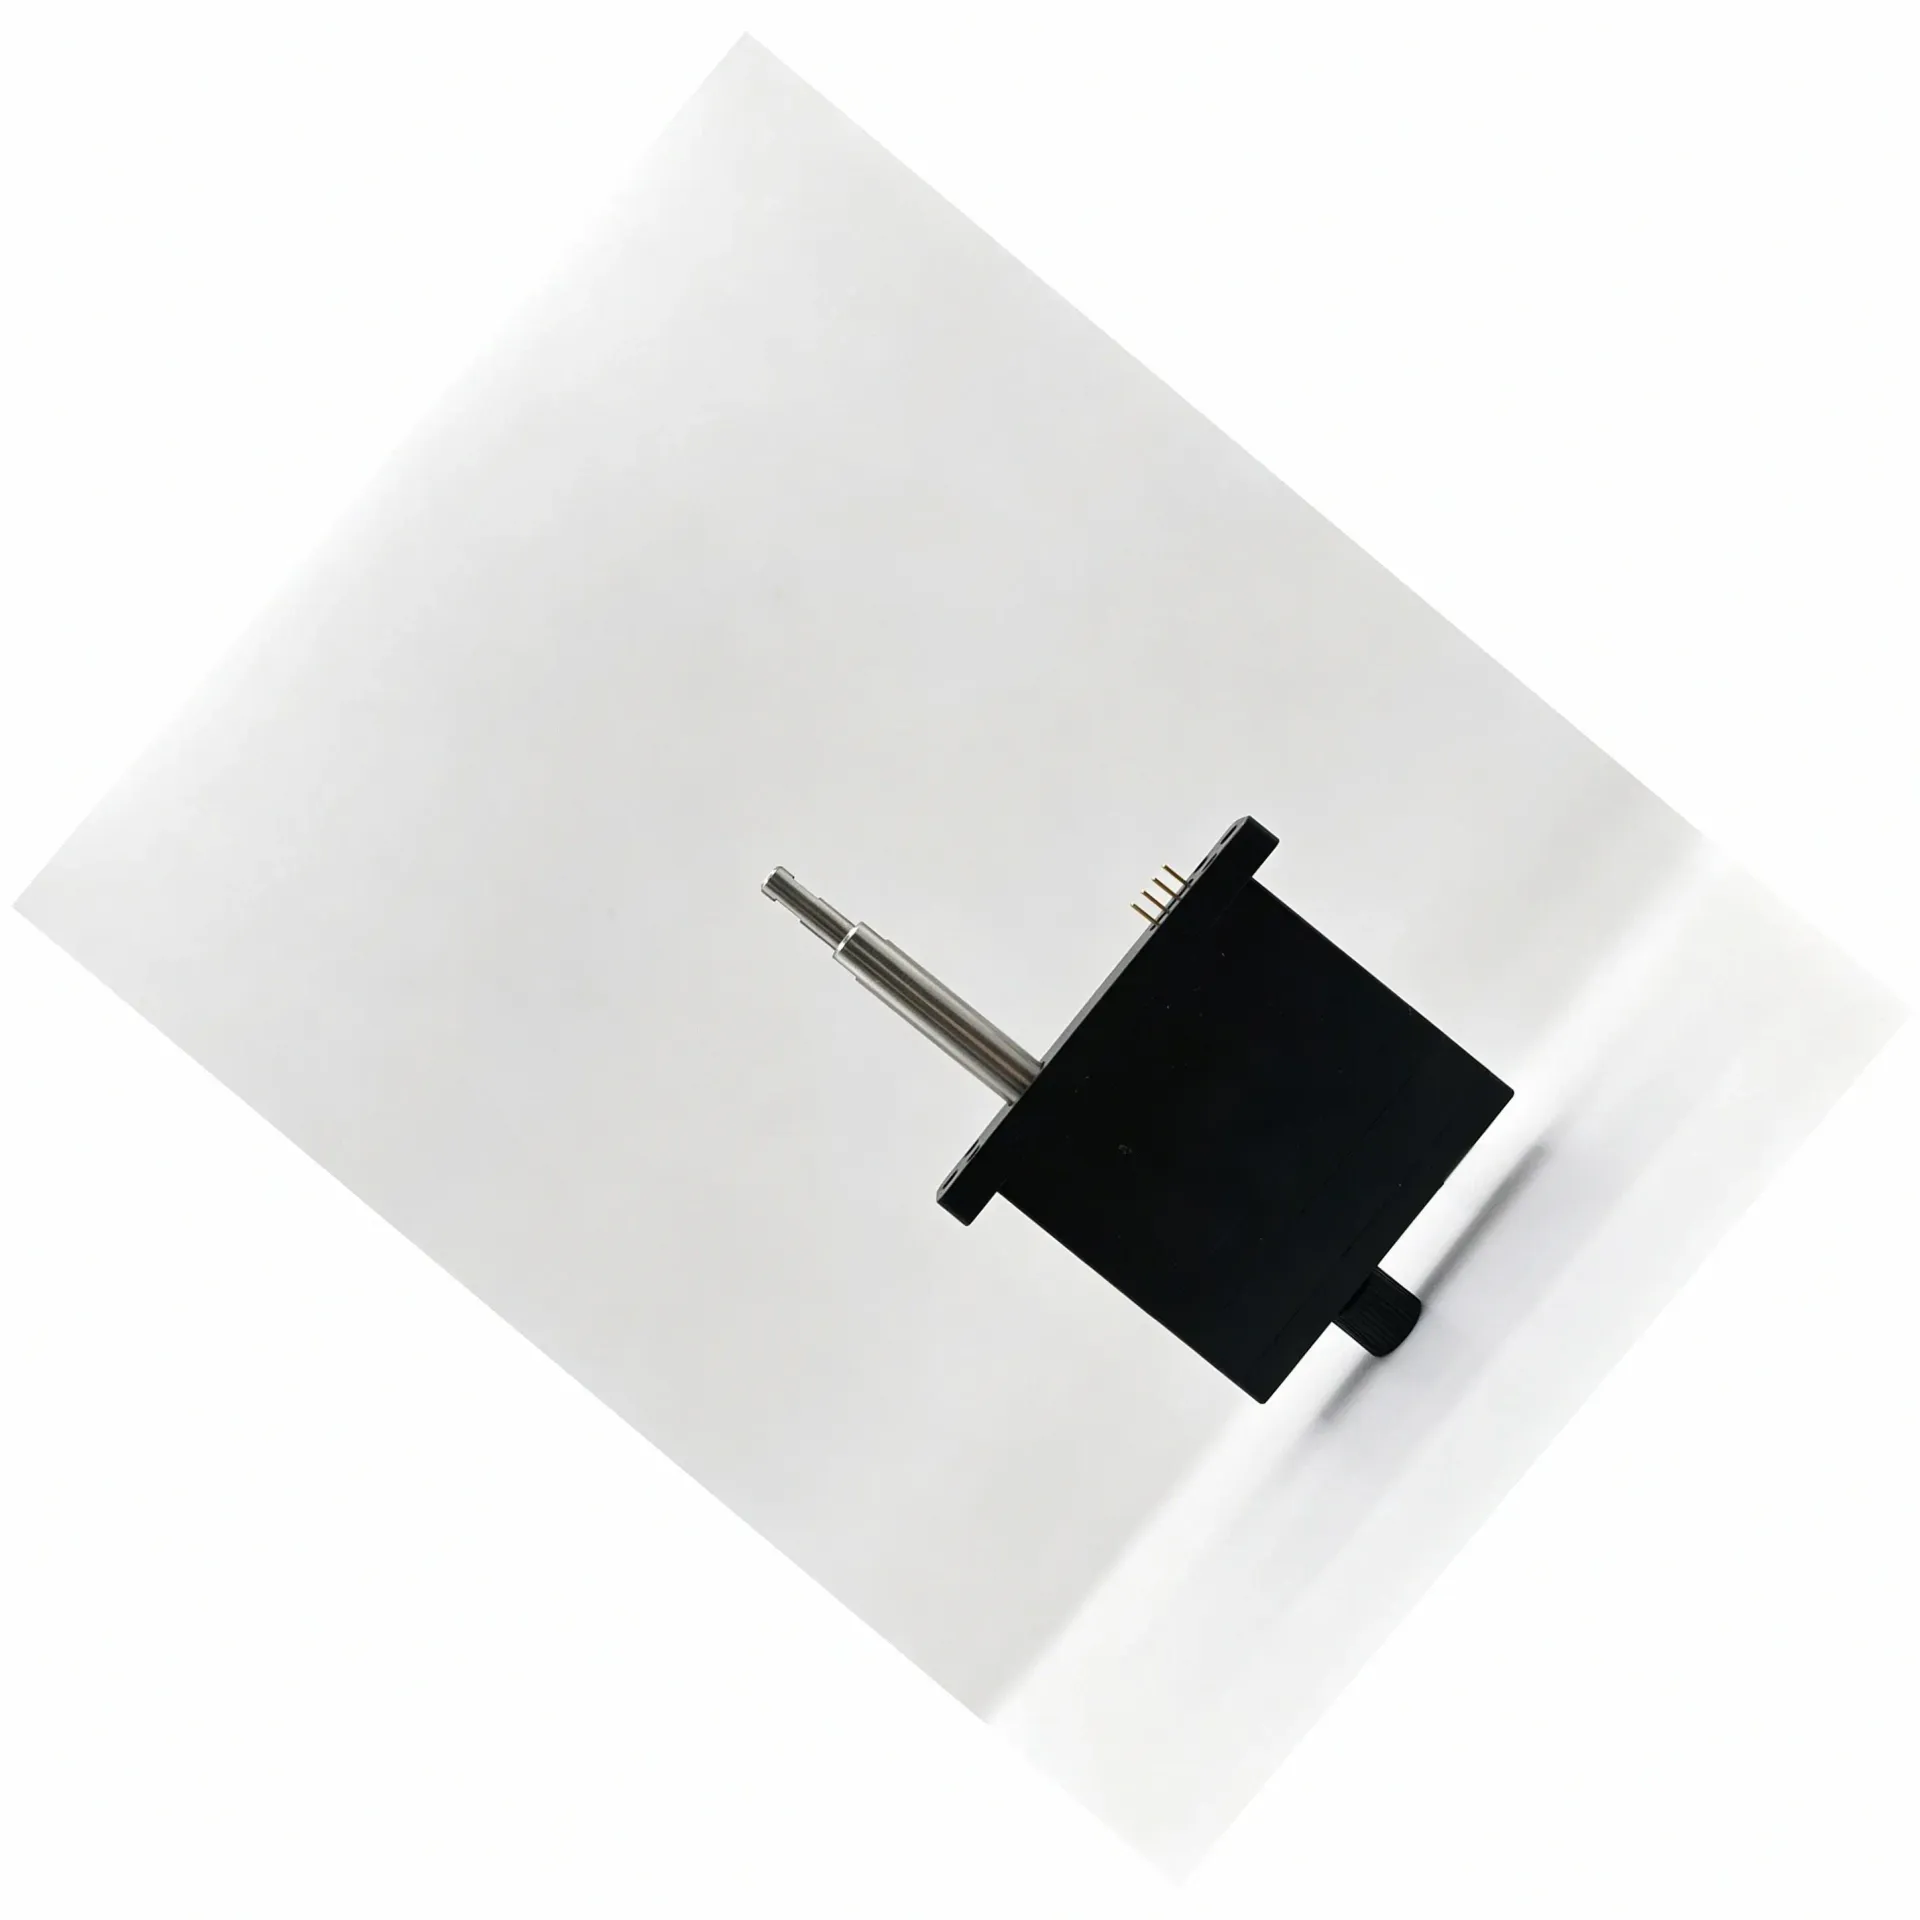
微型伺服电缸选型参考:同轴直驱与折返式结构适配差异分析
在为自动化设备或人形机器人项目挑选微型伺服电缸时,很多工程师遇到的第一个问题不是"买哪个品牌",而是"结构形式怎么定"。设备末端留给执行器的空间越来越紧凑,截面、高度、出线方向每一个维度都在压缩选型余地。如果在结构形式上没有选对,后面装配、布线、调试都会陆续出问题。所以选型第一步,不是看推力够不够、精度高不高,而是先把安装边界确认清楚。
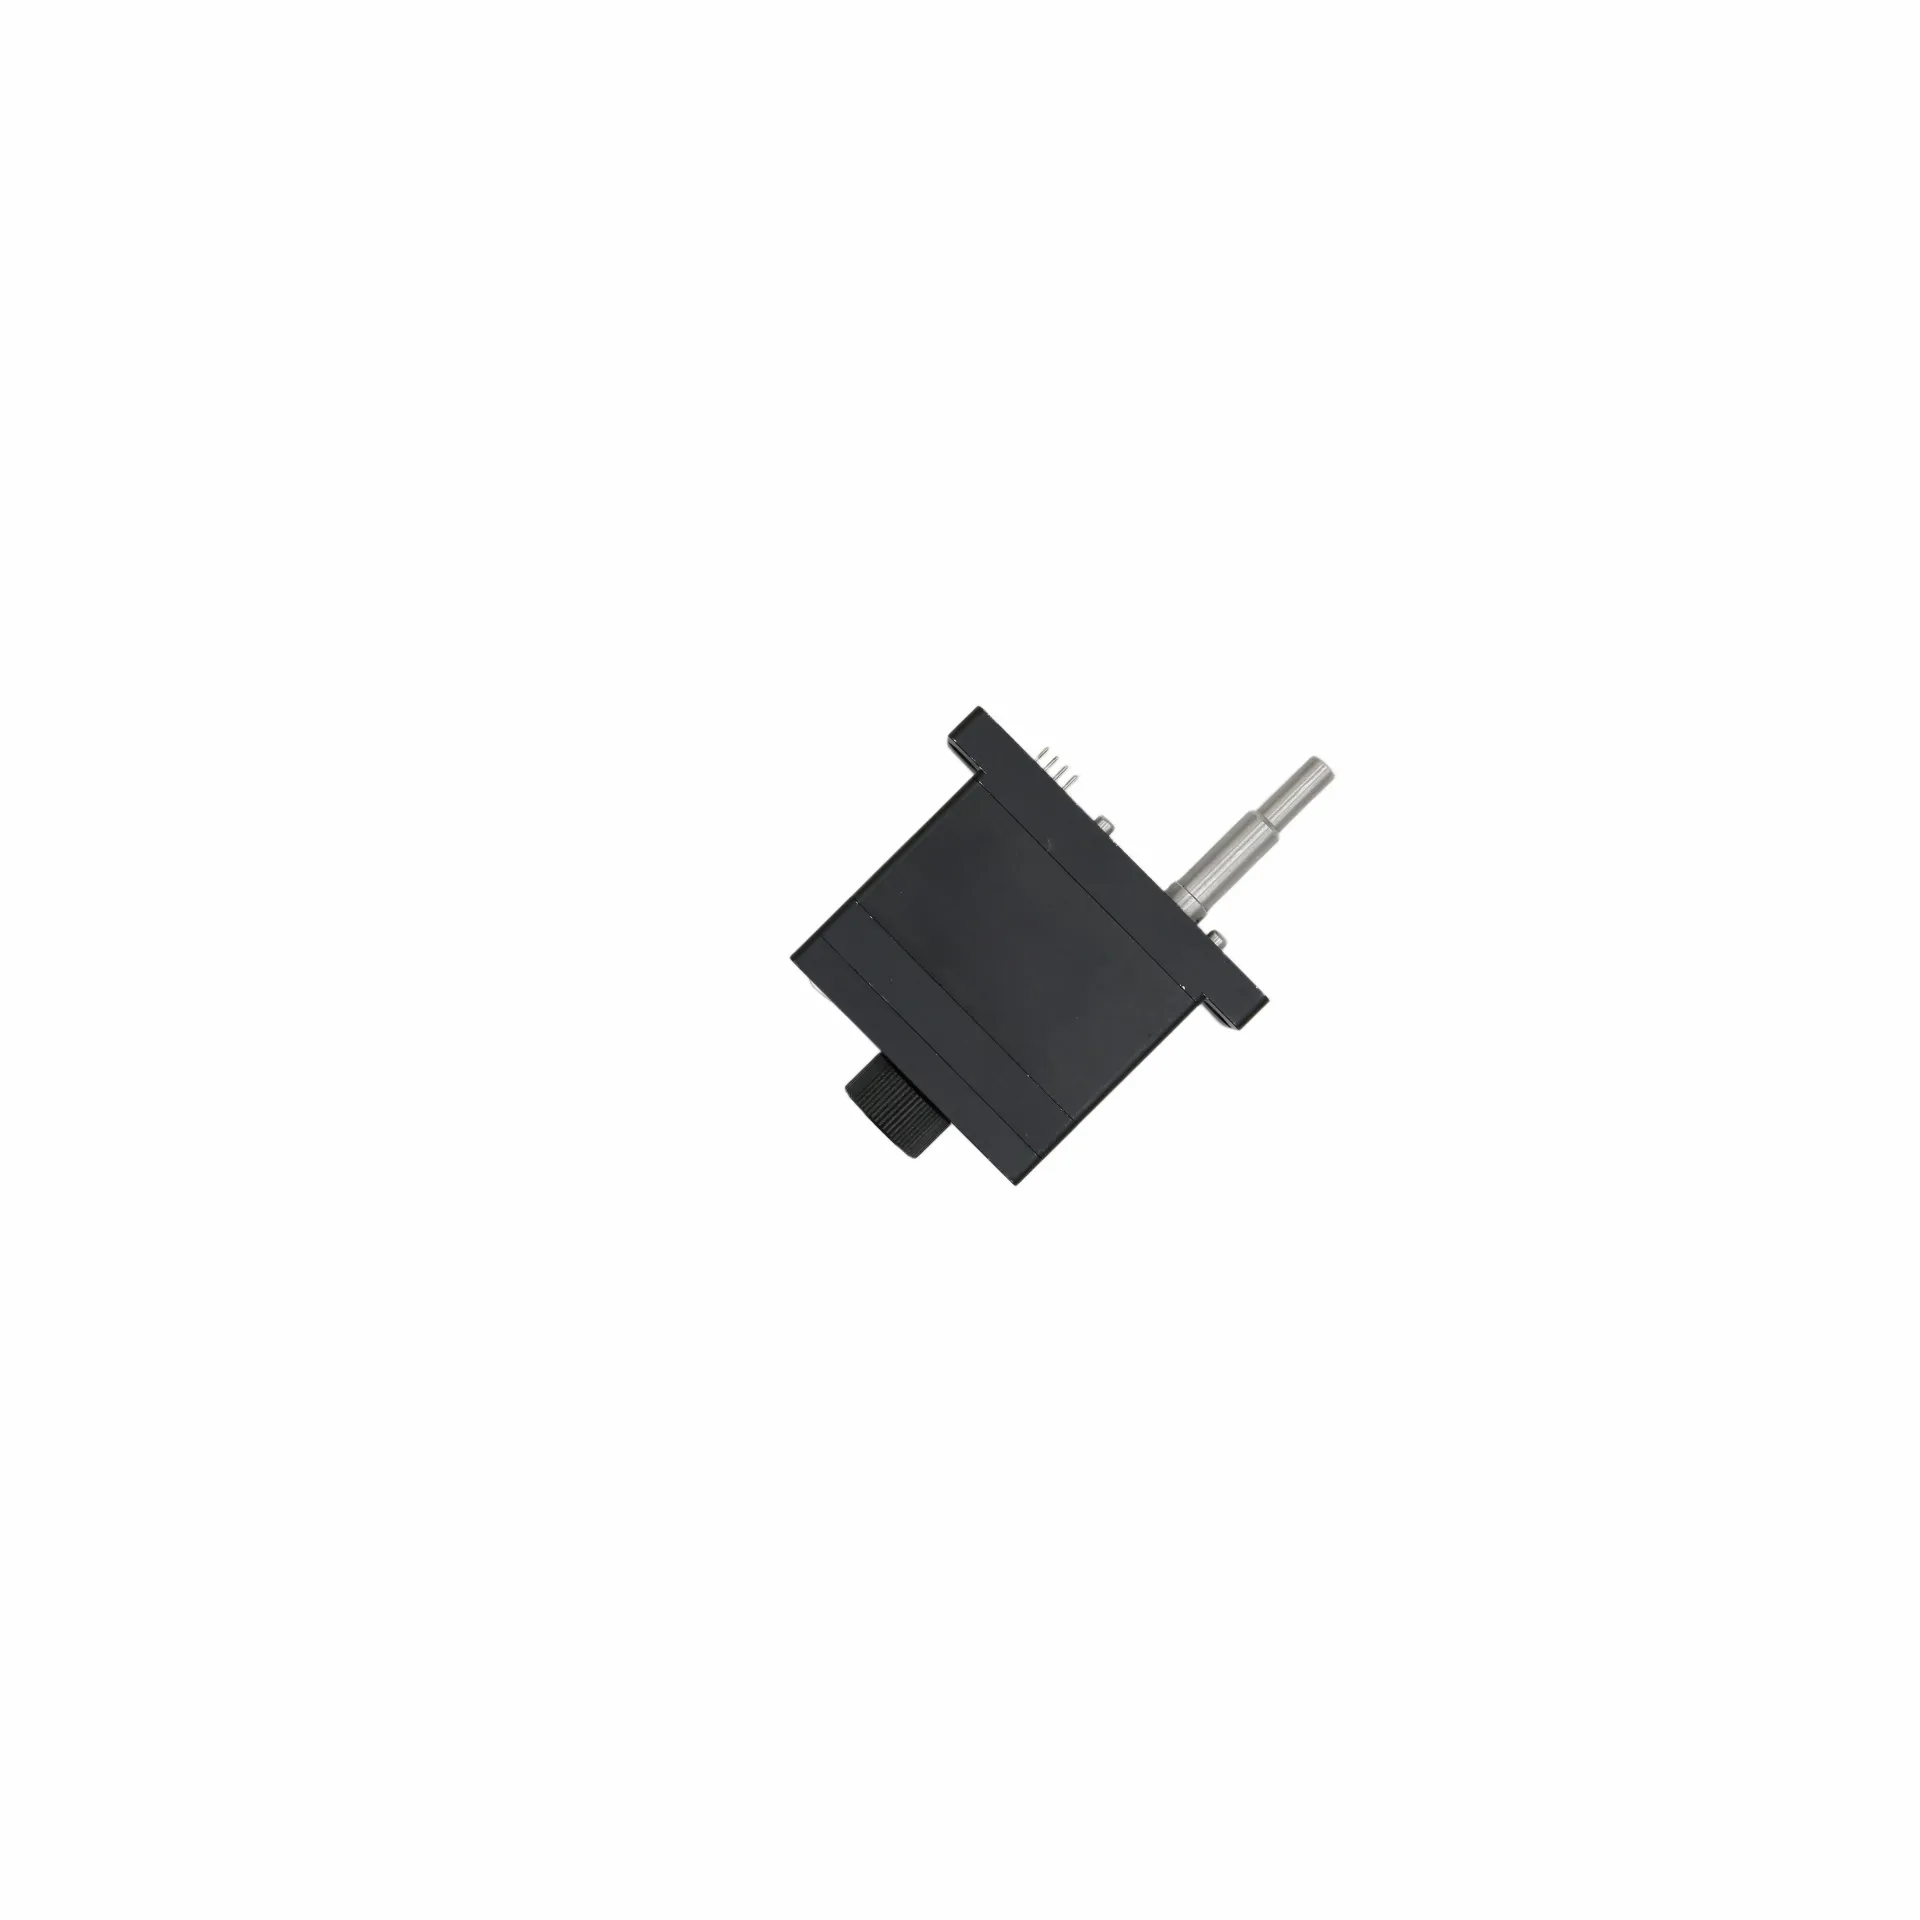
微型伺服电缸选型参考:同轴直驱与折返式结构适配分析
把微型伺服电缸装到设备上之后,最容易出问题的环节,往往不在选型阶段,而在装上去前后那几步确认。电机出线够不够长、截面留得够不够、控制器能不能直接驱动、验证时该按什么节奏推进——这些问题在采购单上写不清楚,等装配到工位上才发现线束走不通、轴向空间差了几毫米、控制信号接不上,一来一回耽误的时间比重新选型还多。
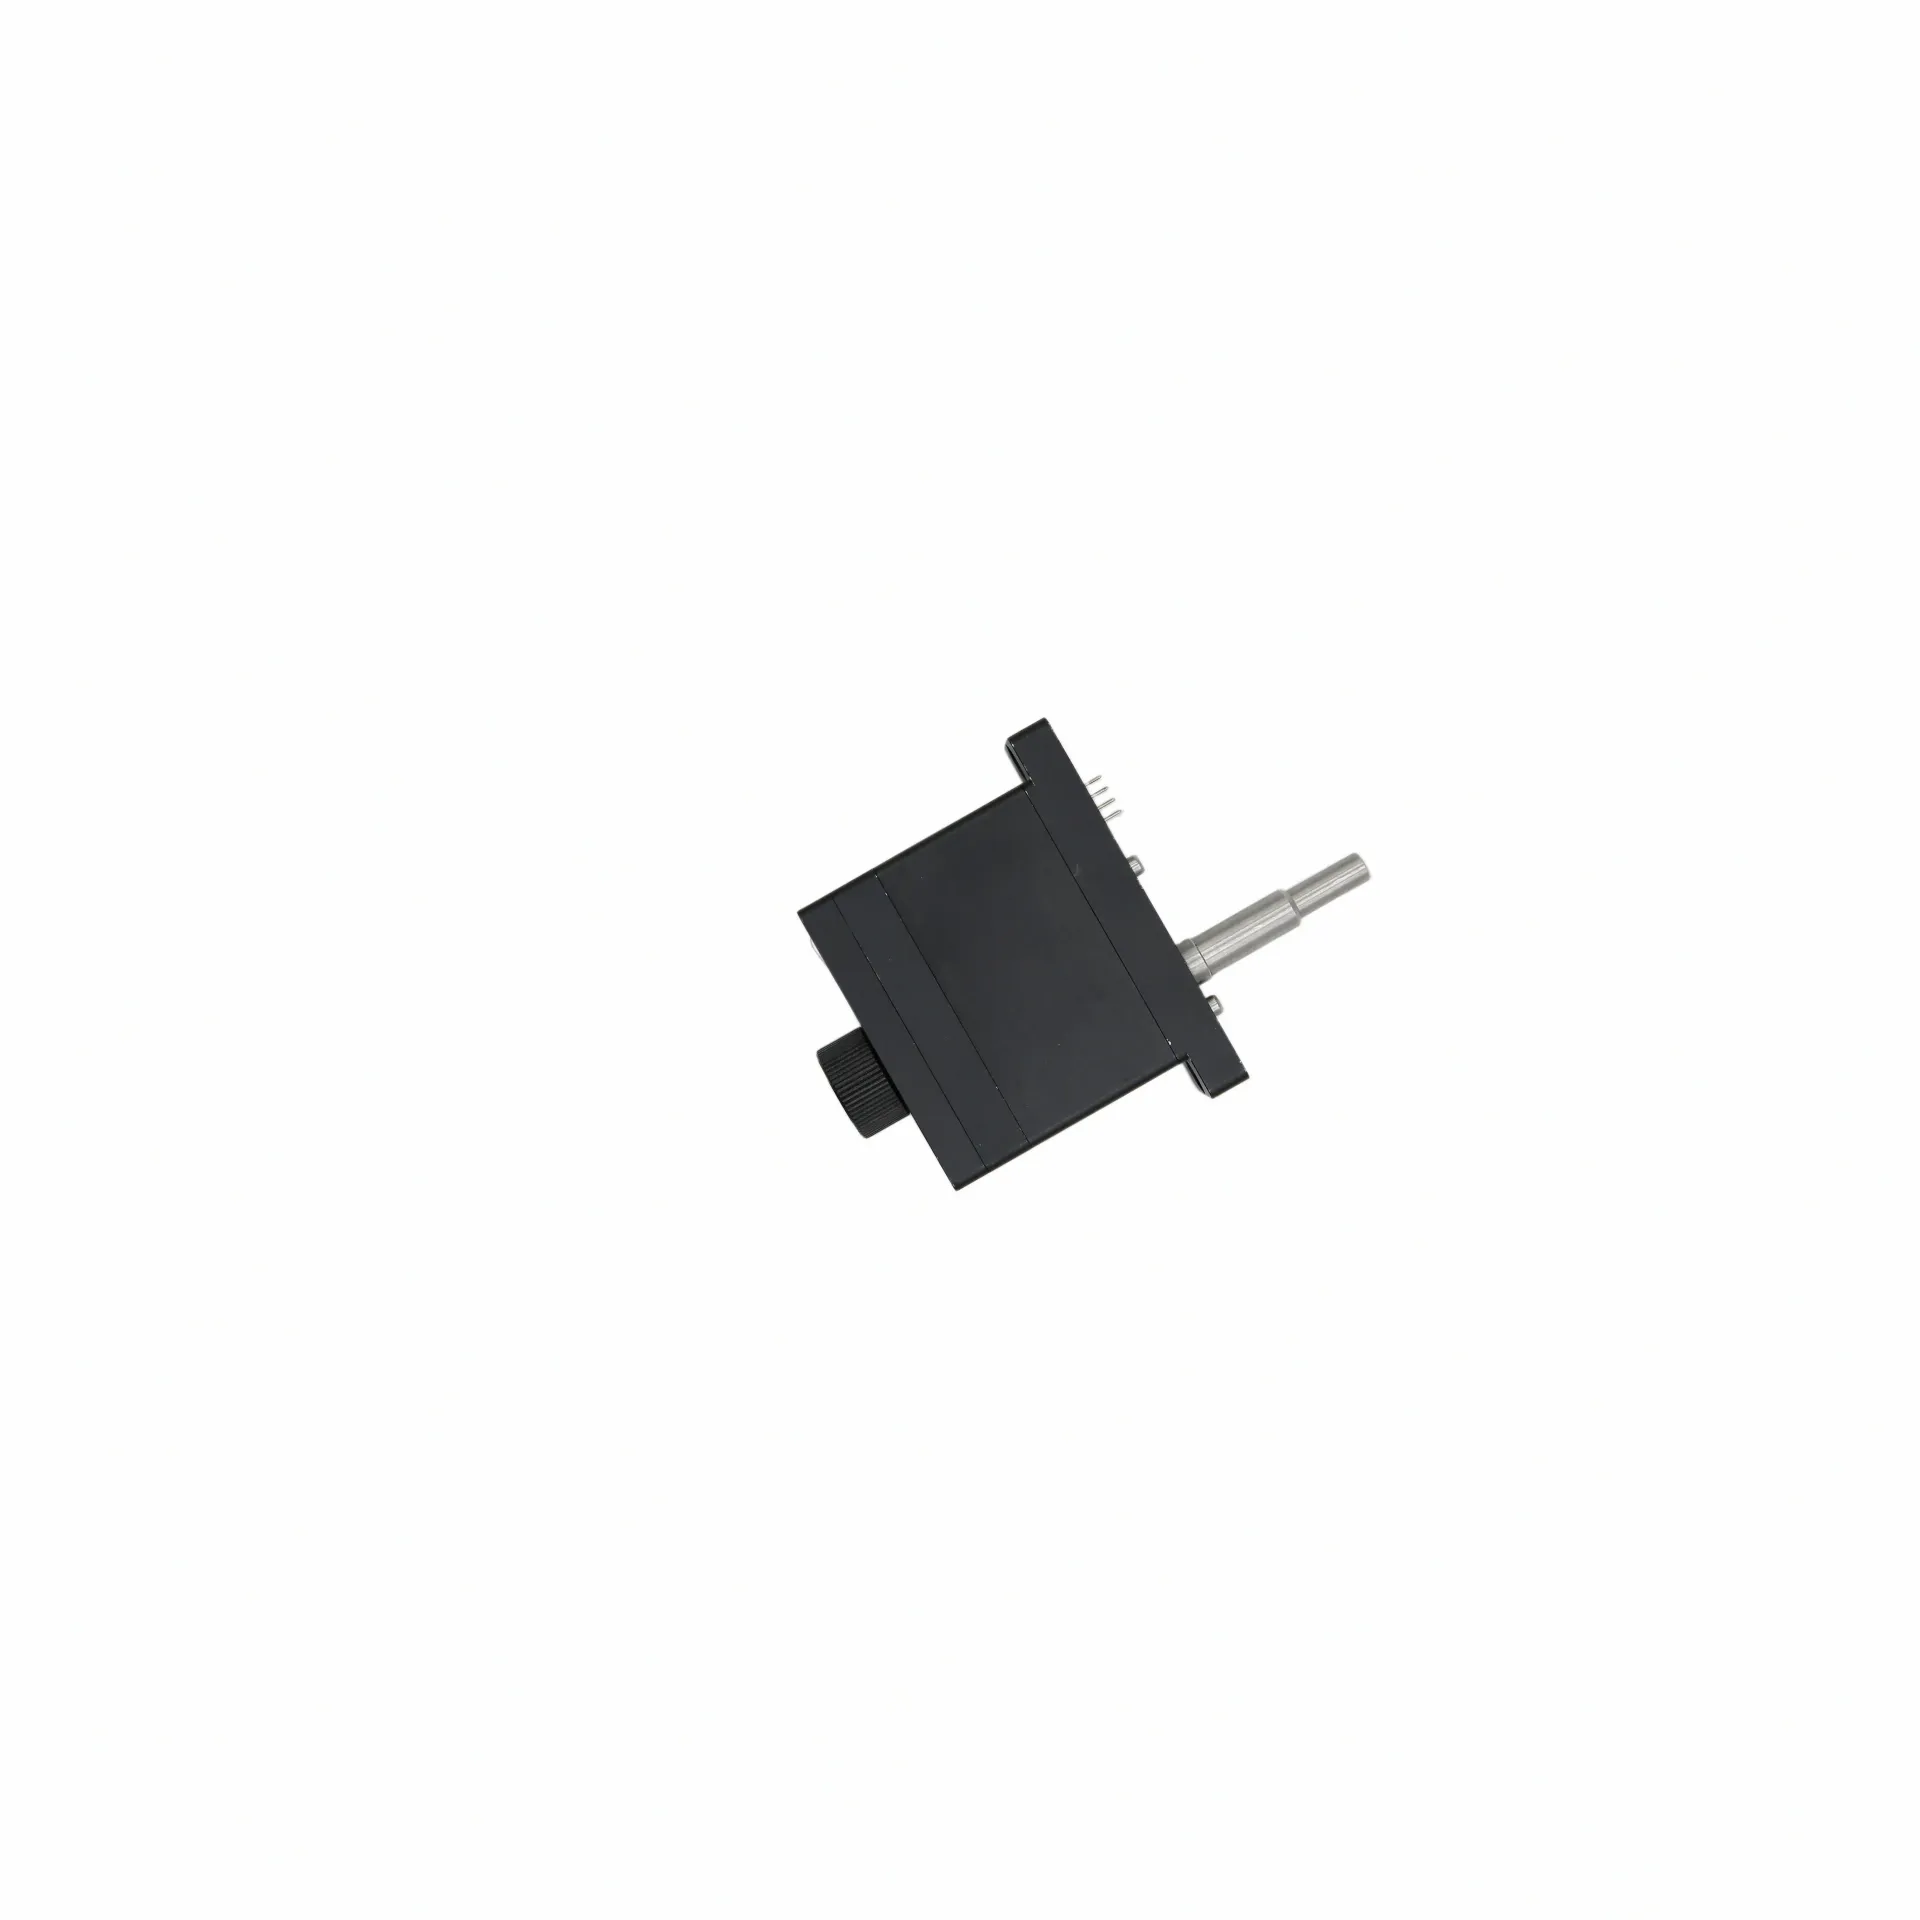
微型伺服电缸选型参考:同轴直驱与折返式结构的适配差异分析
在为设备挑选微型伺服电缸时,工程师经常遇到一个实际问题:同样都是小体积的精密电缸,为什么有的截面细长、有的高度更矮?结构上的差异直接影响安装可行性。当设备末端空间从三维方向都被压缩时,选型逻辑就需要先从结构形式开始梳理,再看推力、行程与控制方式能否满足工况。
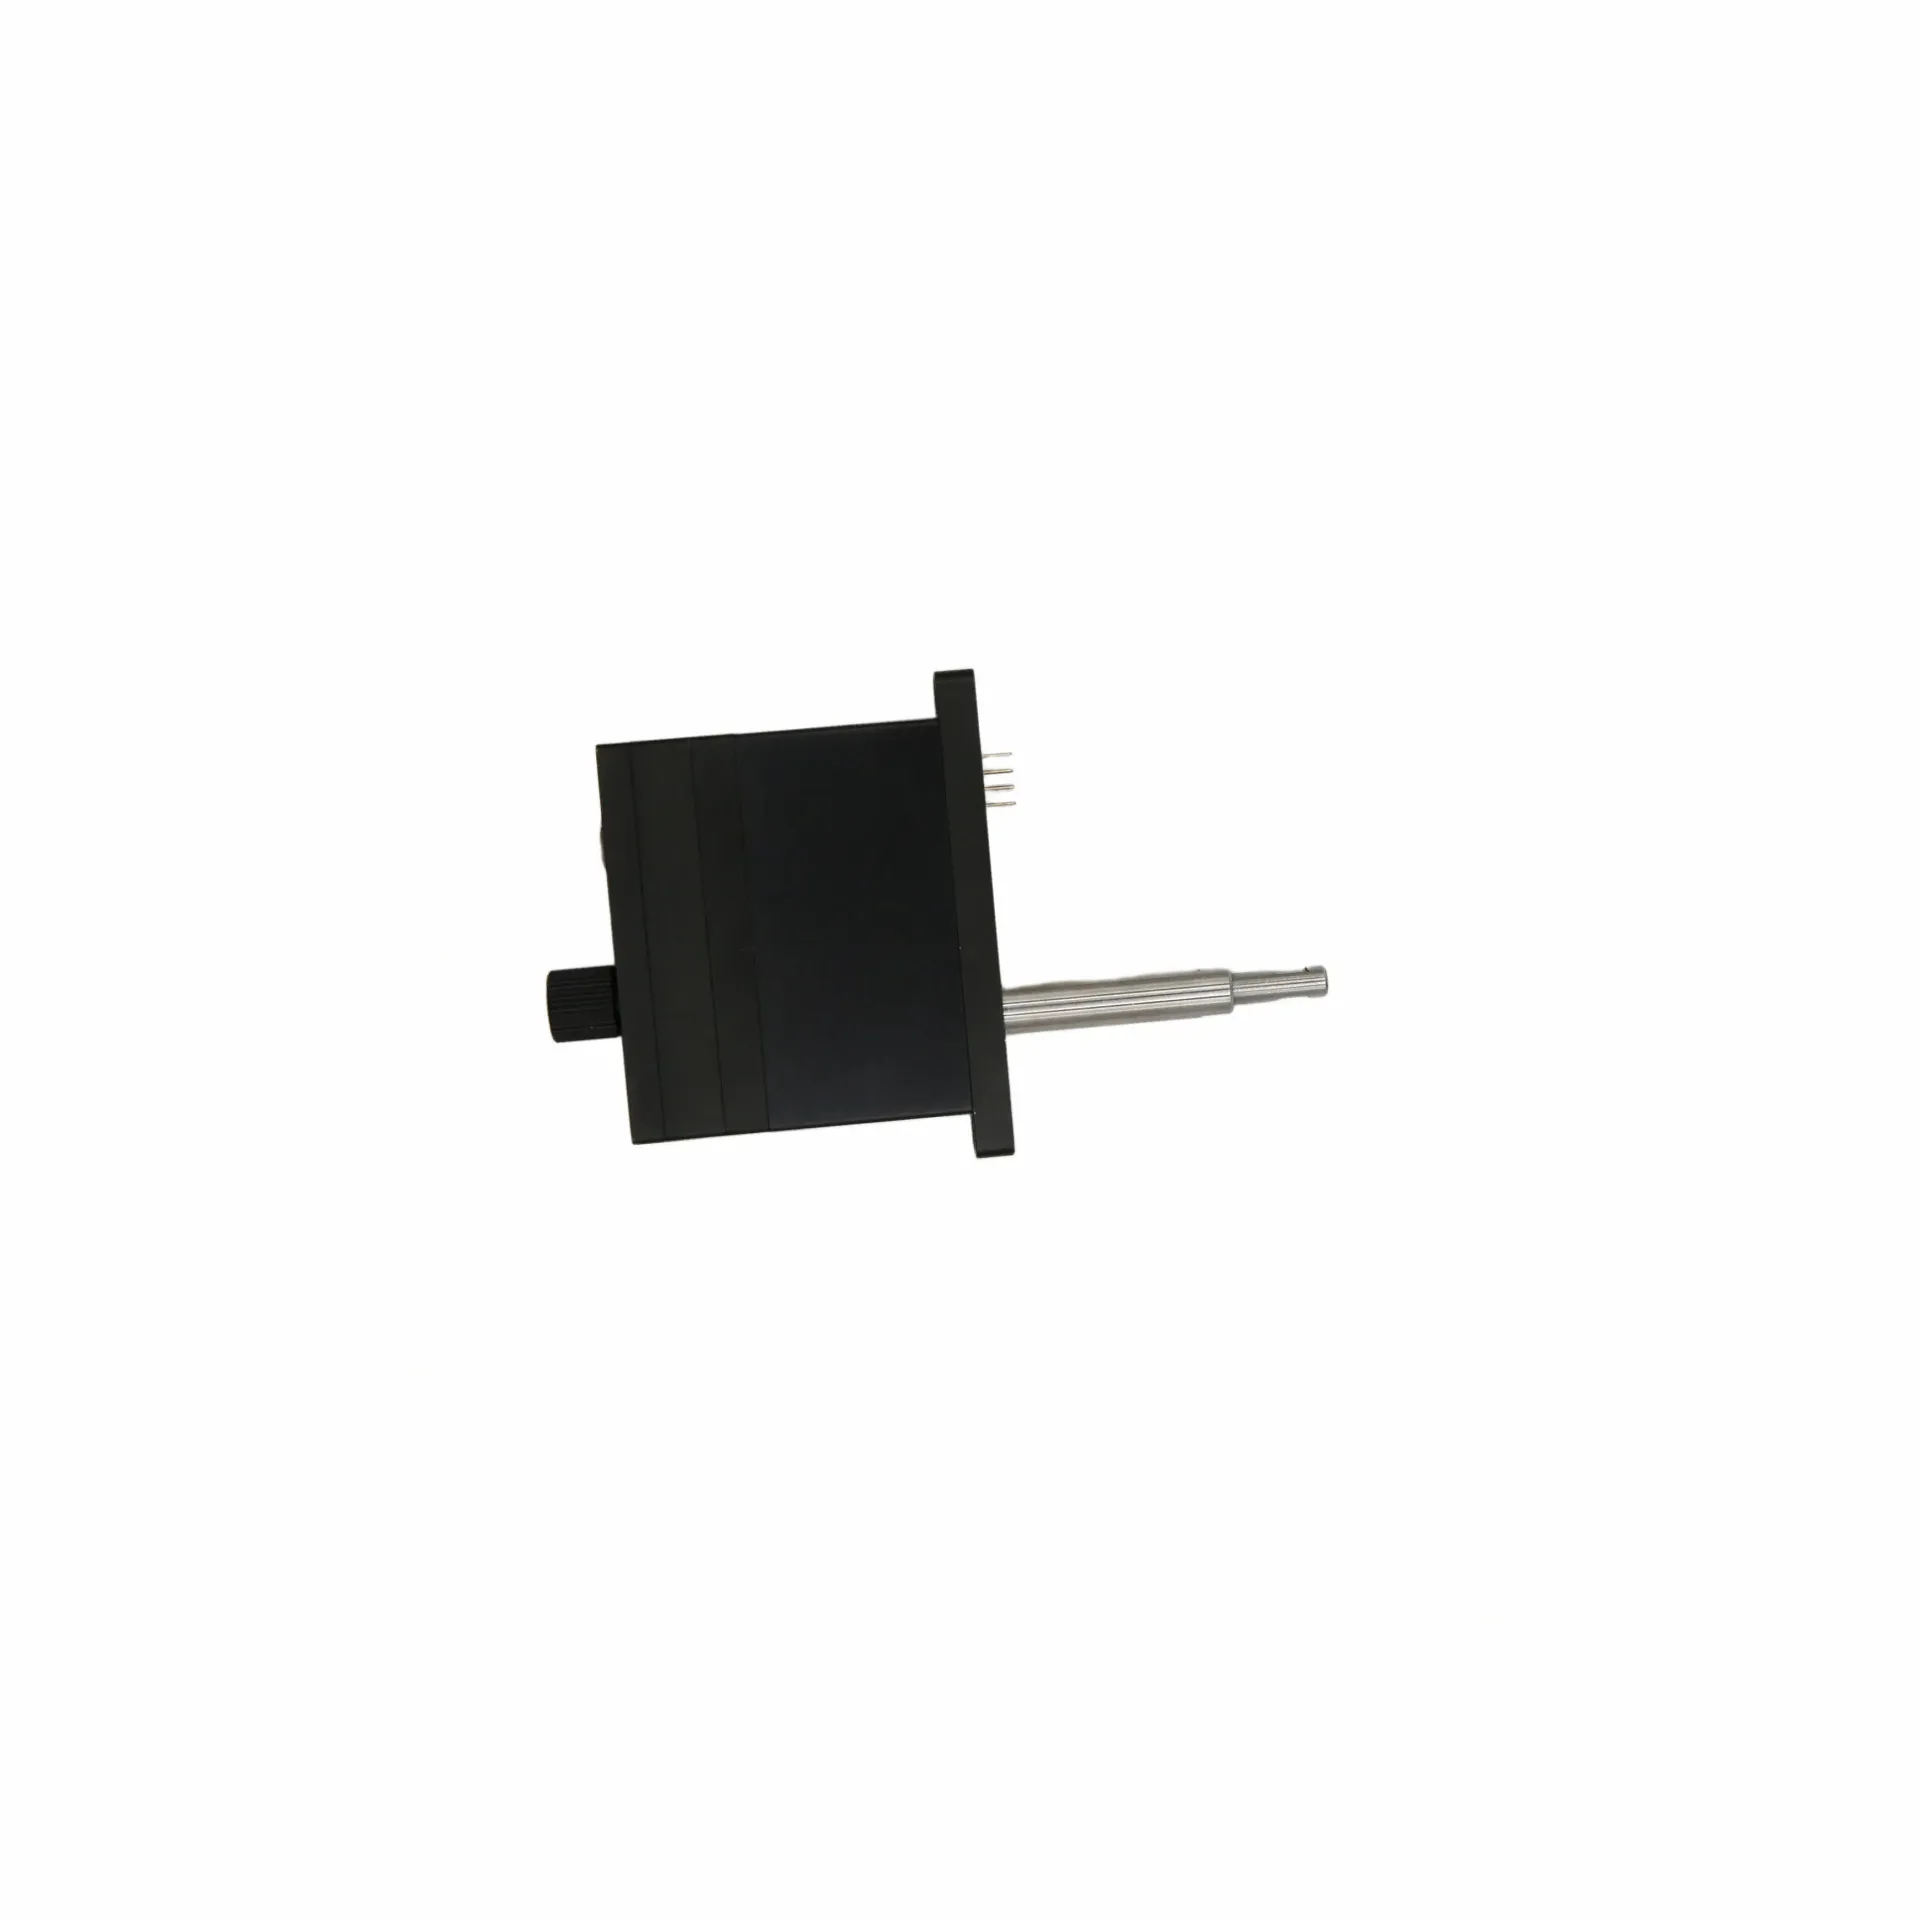
微型伺服电缸选型参考:同轴直驱与折返式结构差异及适配分析
部件装到设备上之后,最容易出问题的环节往往不在最初的设计评估阶段,而在从选型确认到实际装配落地的过渡环节。当设备工程师拿着一份参数表与供应商对接时,往往只核对了推力、行程与重复定位精度这些核心指标,却忽略了电机与丝杠的相对布局、出线方式的实际走向、以及安装截面与周边机构的运动干涉边界——这些细节在评估阶段不会被特别标注,但在整机联调阶段却会以返工或临时改图的形式直接拖慢项目节奏。对于微型伺服电缸这