宇视嘉微型直线伺服电缸厂家怎么选?结构形式与选型思路参考
在自动化设备与精密装备的研发过程中,末端执行机构与传动部件的选型往往决定了整机部署的可行性。当可用安装空间被压缩到毫米级别,当动作精度要求从亚毫米提升到微米级,当设备需要在无人值守条件下持续运行数百小时——这些具体工况叠加在一起,构成的结构确认与集成适配问题,远比在选型目录里勾选一个型号复杂得多。对于正在评估微型直线伺服电缸的设备工程师与采购负责人而言,面对同轴直驱型、折返款、集线板出线型等多种结
宇视嘉微型直线伺服电缸厂家怎么选?结构形式与控制接口评估
在为精密设备挑选微型直线执行方案时,研发团队往往先面对的不是参数对比,而是一组更底层的问题:设备末端的可用空间允许什么样的结构布置?上位控制系统能够支持哪种通信协议?执行机构在断电状态下是否需要保持位置?这些问题的答案,直接决定了后续的规格筛选与型号确认能否顺利推进。本文聚焦微型直线伺服电缸这一品类,围绕结构形式与控制接口两大维度,帮助工程师在评估相关厂家时更有条理地完成前期判断。
宇视嘉微型电缸选型指南:精密传动与微型化设计了解
在自动化设备研发过程中,末端执行方案的选型往往不是从参数表开始的,而是从「设备里还有没有足够的空间放这一轴」这个现实问题开始的。尤其是当整机体积被限定、多个执行轴需要紧凑排布时,研发团队对微型伺服电缸的关注点会从「精度够不够」迁移到「结构能不能装得进去、信号线走不走得通」——这两个问题不解决,参数再漂亮也无法落地。微型伺服电缸作为一种把伺服电机的旋转运动转化为高精度直线运动的精密传动装置,在人形机
宇视嘉微型电缸与折返式怎么选?结构差异与集成方式分析
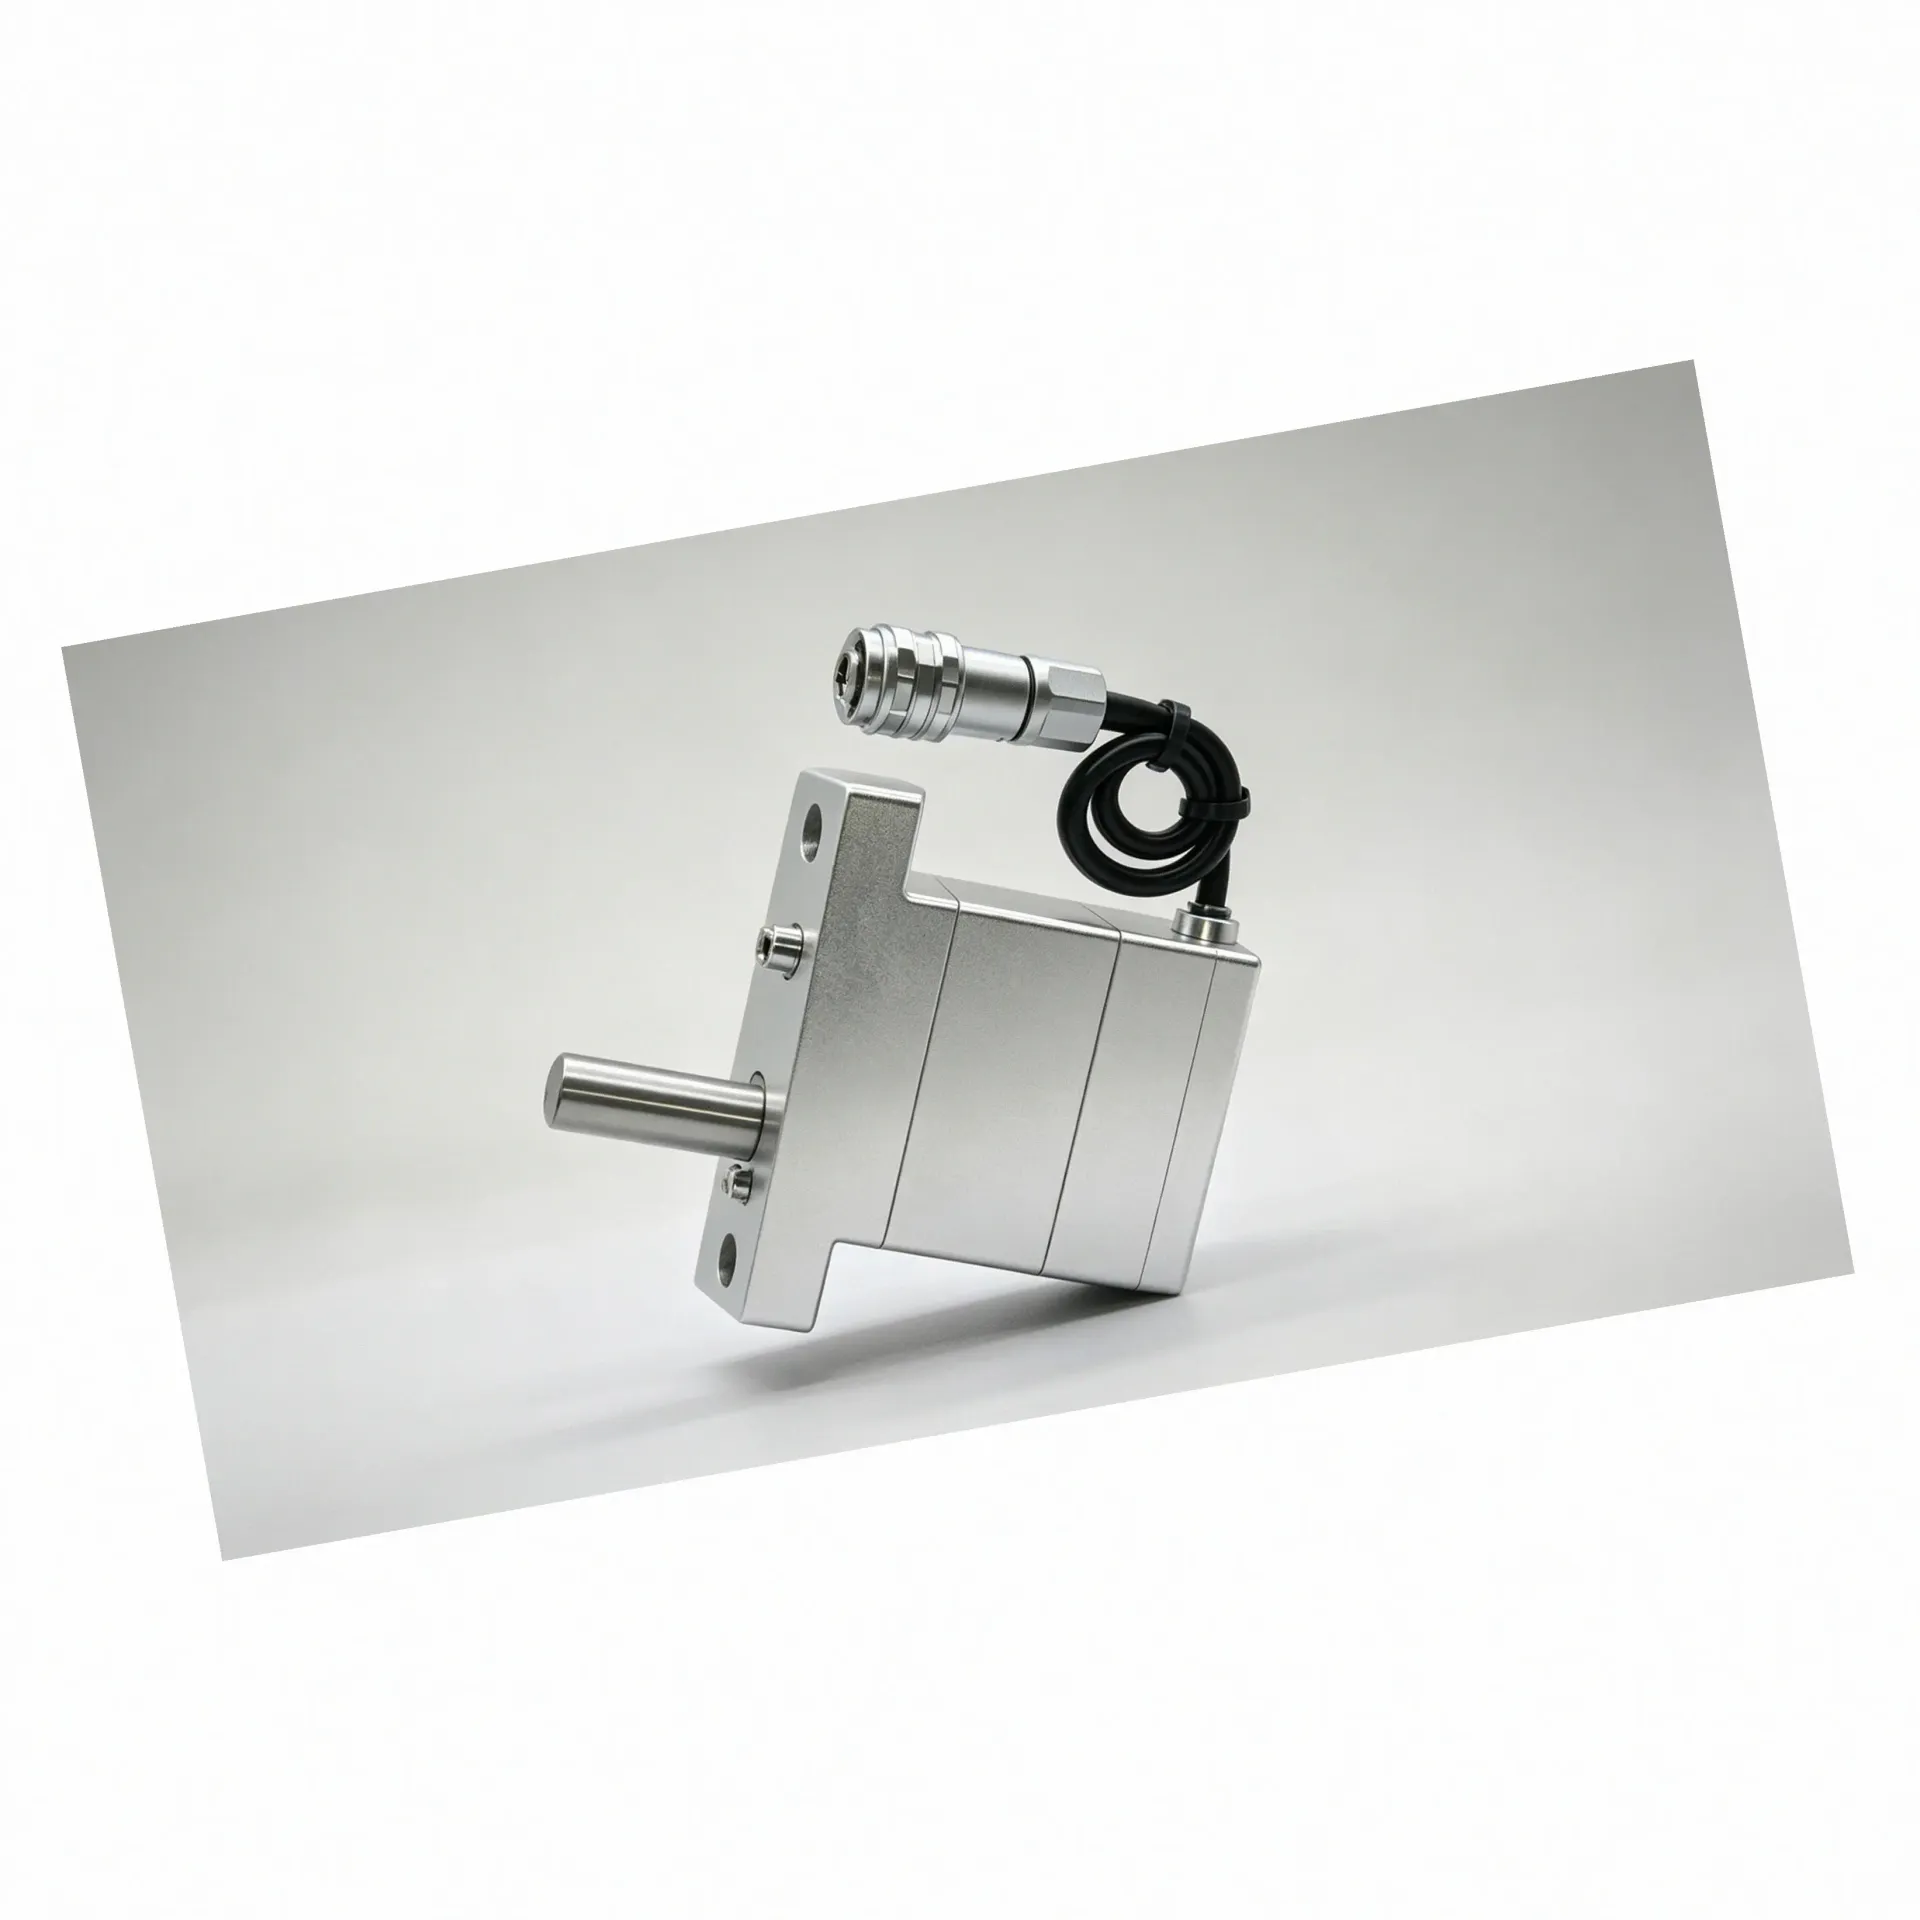
末端执行方案选型时,工程师最常面对的问题并非“有没有合适的推力或行程”,而是“结构形式能否适配现有安装空间”。微型伺服电缸作为精密直线执行的核心部件,其内部电机与丝杠的相对布局直接决定了整机截面尺寸、出线方向与装配兼容性。不同的结构形式对应不同的空间约束与应用场景,选型时若未在前期确认清楚,后续的机械接口修改与控制对接调整往往会大幅拉长项目周期。
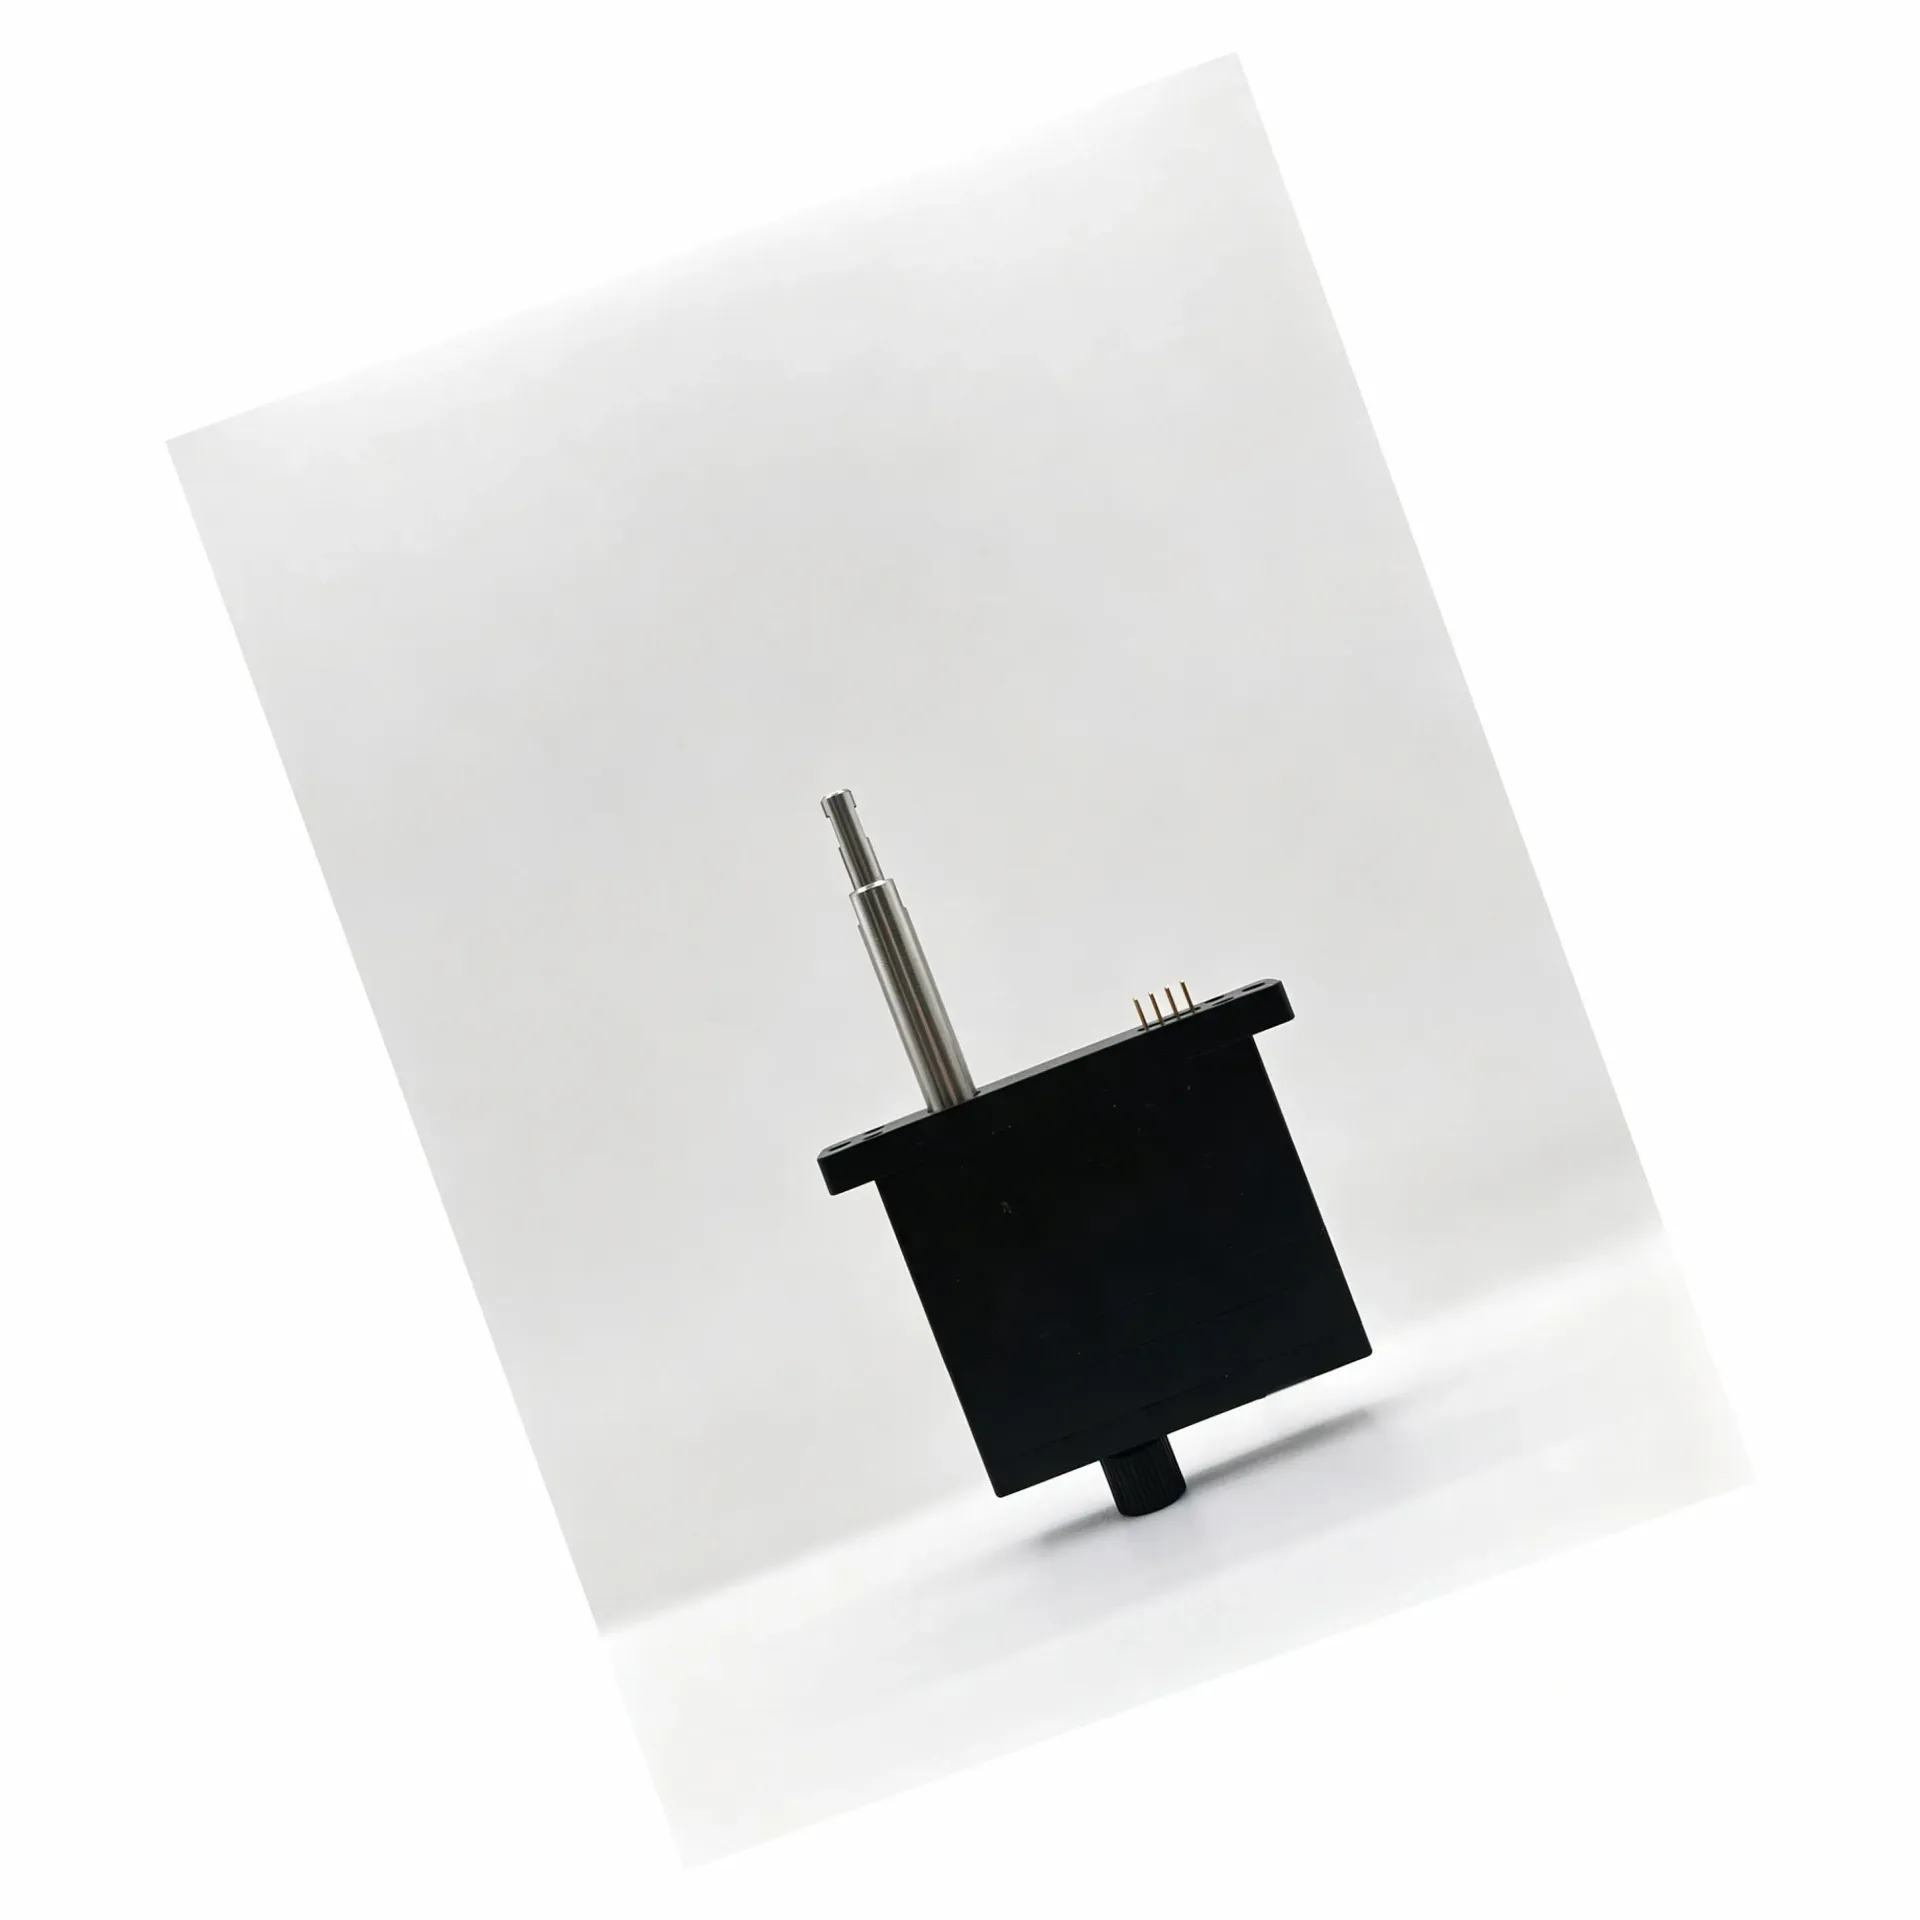
宇视嘉微型伺服电缸:一体化集成与国产供应链
在精密自动化设备的研发流程中,微型伺服电缸的选型往往不是从参数表开始的。设备工程师与结构工程师在初步接洽供应商之前,需要先回答几个基础问题:安装空间允许的截面与长度边界在哪里?动作类型是纯位移执行还是需要力控反馈?上位控制系统支持哪种通信方式?这些问题若不在前期梳理清晰,后续的结构设计和调试工作就会反复返工。选型失败的成本不仅体现在时间上,更直接影响到整机的验证周期与批量落地节奏。
宇视嘉微型伺服电缸选型要点:精度、行程与集成方式多维解读
部件装到设备上之后,最容易出问题的环节往往不在选型,而在「装上去前后」的结构确认、控制对接与验证节奏把控上。微型伺服电缸作为精密直线执行机构,其体积与精度特性决定了它在集成时会面临一系列与其他通用伺服电机不同的约束:安装截面是否满足同轴直驱或折返式结构的出线与固定需求,行程余量是否留足,位置反馈信号是否与上位控制系统匹配,断电自锁功能在意外断电时能否可靠保持负载,以及闭环力控与机械耐久验证能否在实
宇视嘉微型伺服电缸选型核心关注点:结构形式与集成难度评估
同样是直线执行器,装到设备上差别为什么很大?很多工程师在项目前期已经确认了推力和行程,但到了装配阶段才发现,电缸的结构形式与设备内部的可用空间根本对不上——要么截面放不进去,要么高度超了,要么出线方向跟布线冲突。这不是选型晚了,而是前期的结构评估做得不够细。
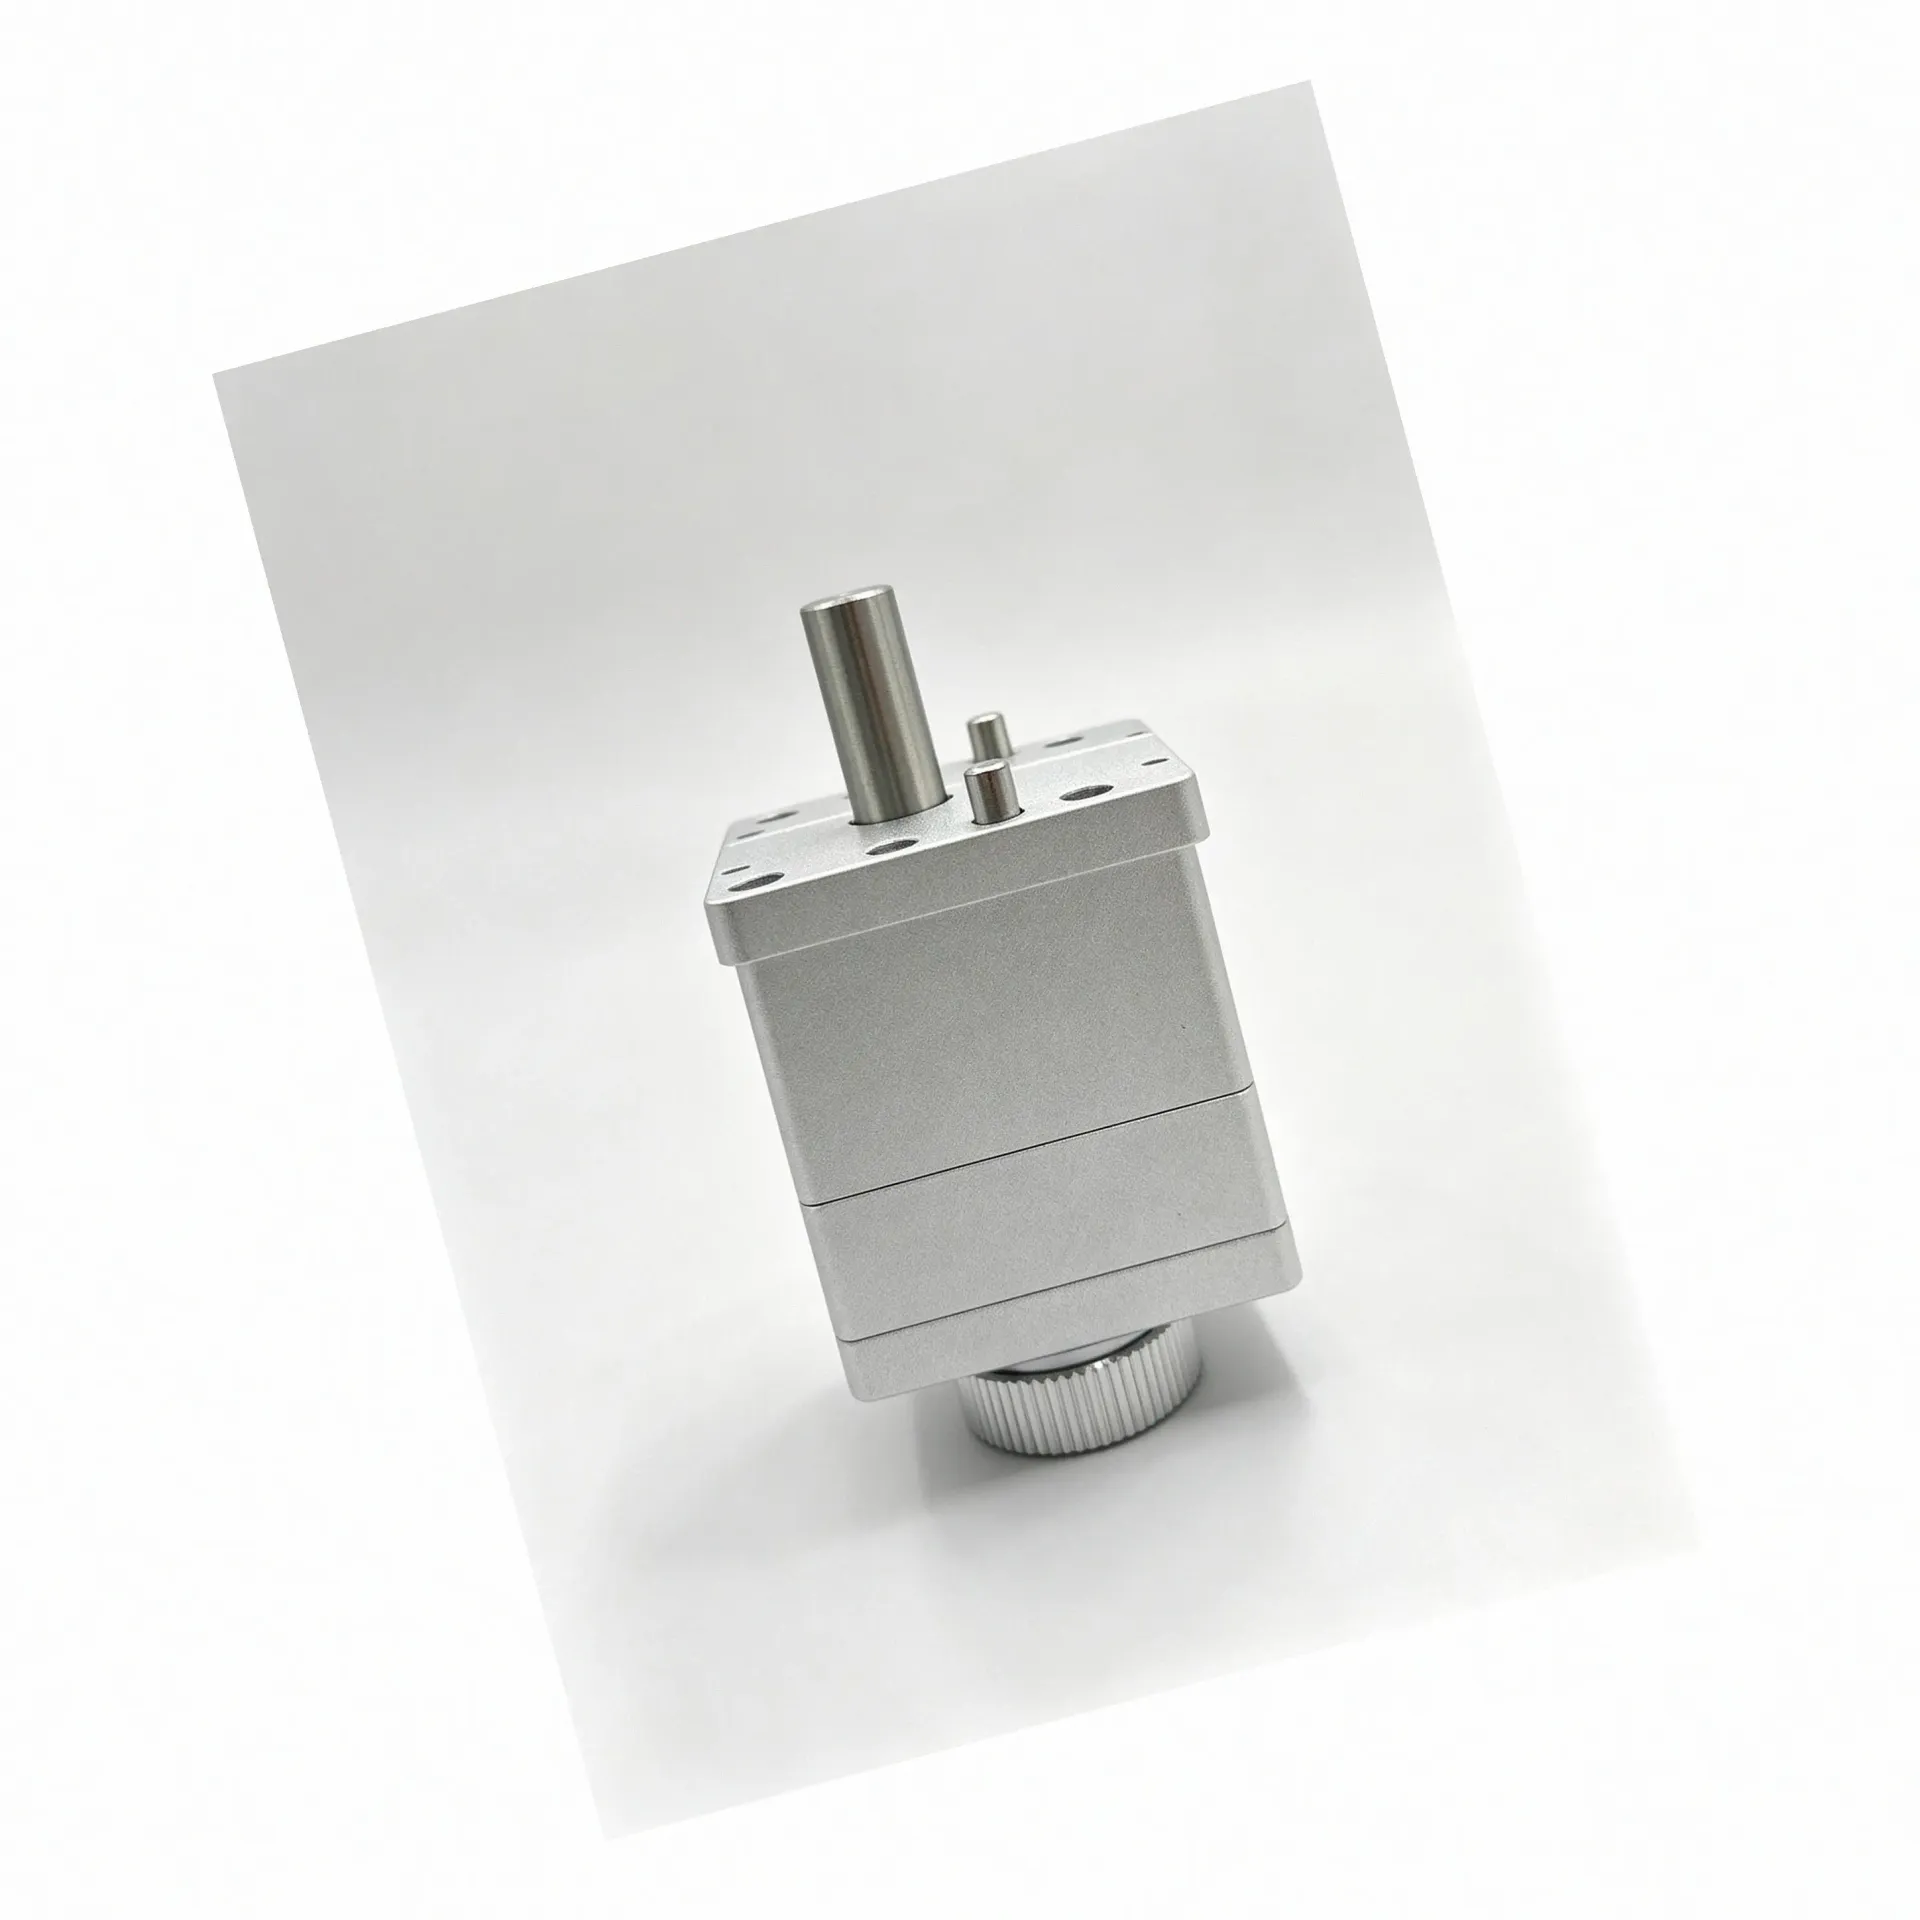
宇视嘉微型伺服电缸选型支持:结构形式与集成方式沟通指南
评估一家微型伺服电缸供应方,结构工程师和采购负责人通常先问两个问题:这家能提供哪些结构形式、适配我设备的安装空间吗?从样品验证到批量落地,对接起来顺不顺畅?这两个问题看似基础,却直接决定了项目能不能推进下去。本文围绕微型伺服电缸这一品类,从供应方评估的角度,梳理结构形式与集成方式的关键确认点,以及选型支持与供应配合中值得重点关注的维度。
宇视嘉微型伺服电缸选型指南:结构特点、应用场景与选型沟通
在自动化设备研发中,当末端空间被压缩到极限时,工程师往往面临一个核心问题:从哪里开始梳理选型条件?微型伺服电缸作为一种把伺服电机的旋转运动转化为高精度直线运动的精密传动装置,体积小、精度高、负载大,在半导体、机器人、锂电生产等场景中应用广泛。但具体到项目上,很多研发团队发现,光是确认结构形式和接口规格,就已经耗费了大量沟通成本。
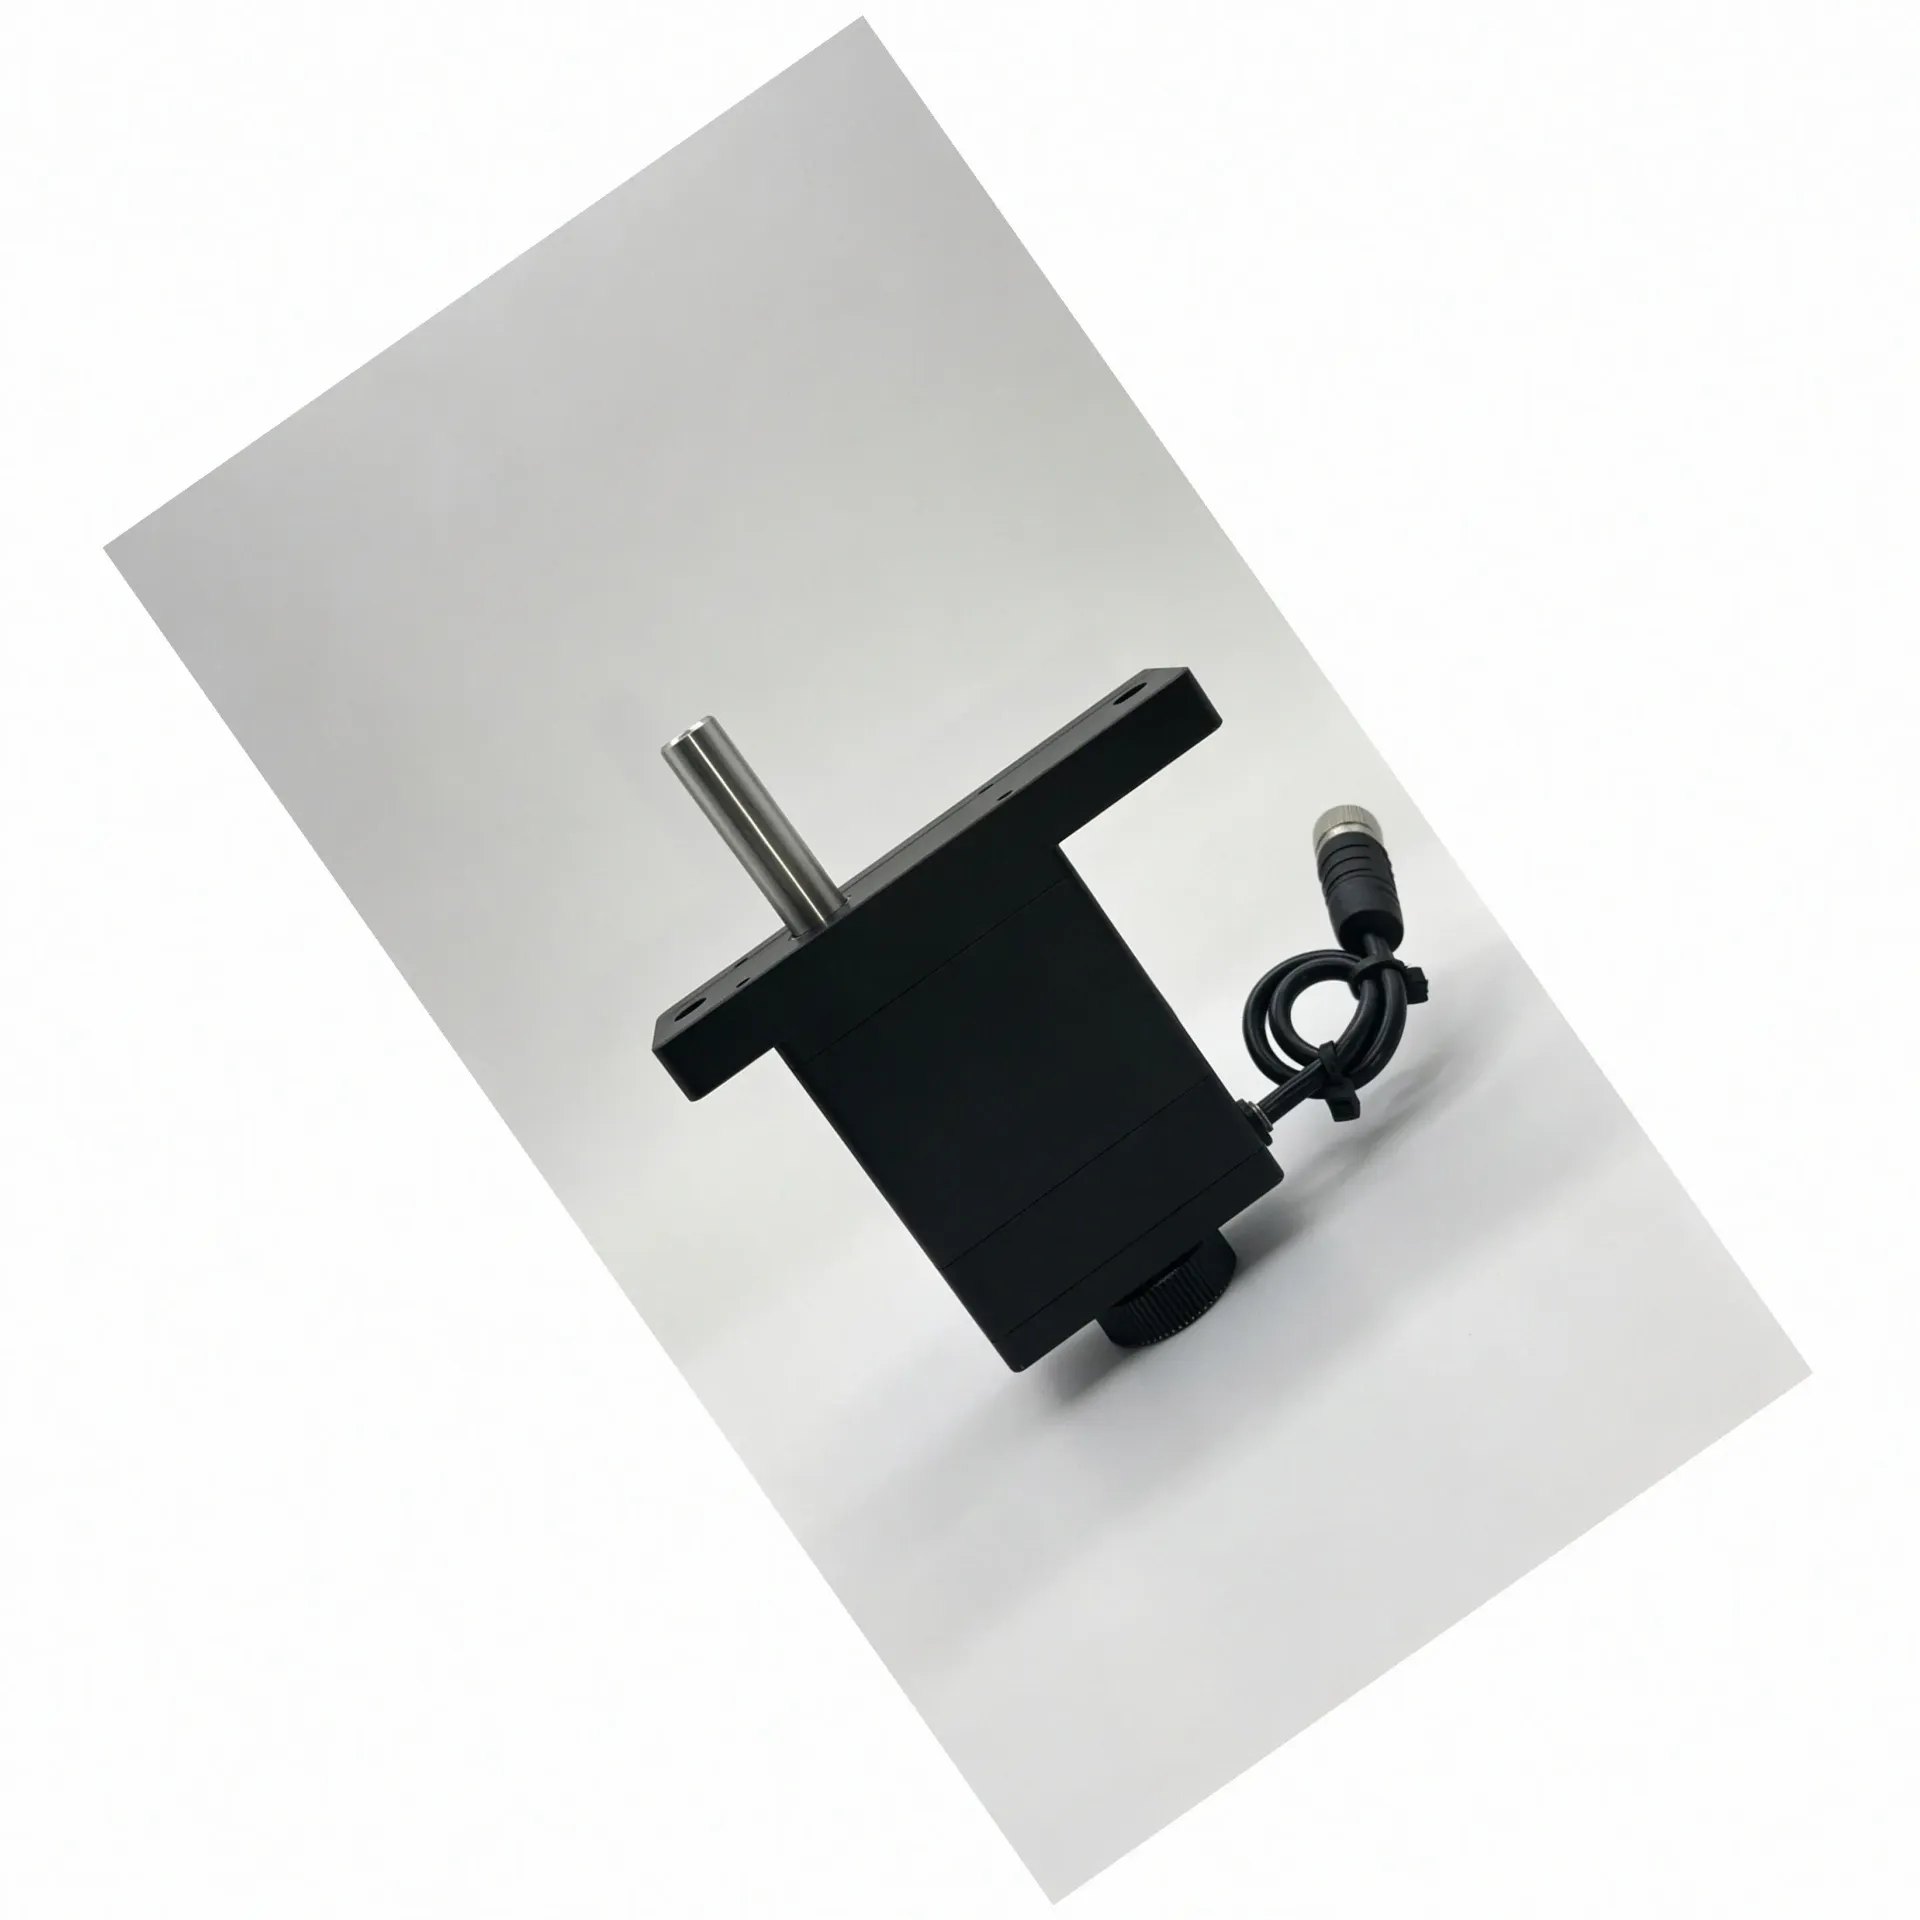
宇视嘉微型伺服电缸选型指南:结构形式与集成方式解析
当研发团队着手为精密自动化设备选型末端执行元件时,往往最先面对的问题并非性能指标的量化,而是来自设备内部空间的多重约束——可用截面够不够、安装方向是否干涉、出线方向与控制器的距离有多远。这些问题看似基础,却直接决定了后续的结构设计与系统集成能否顺利推进。对于需要将旋转运动转化为高精度直线运动的微型伺服电缸而言,结构形式的选择与集成方式的适配,是整个选型流程中不可跳过的前置环节。
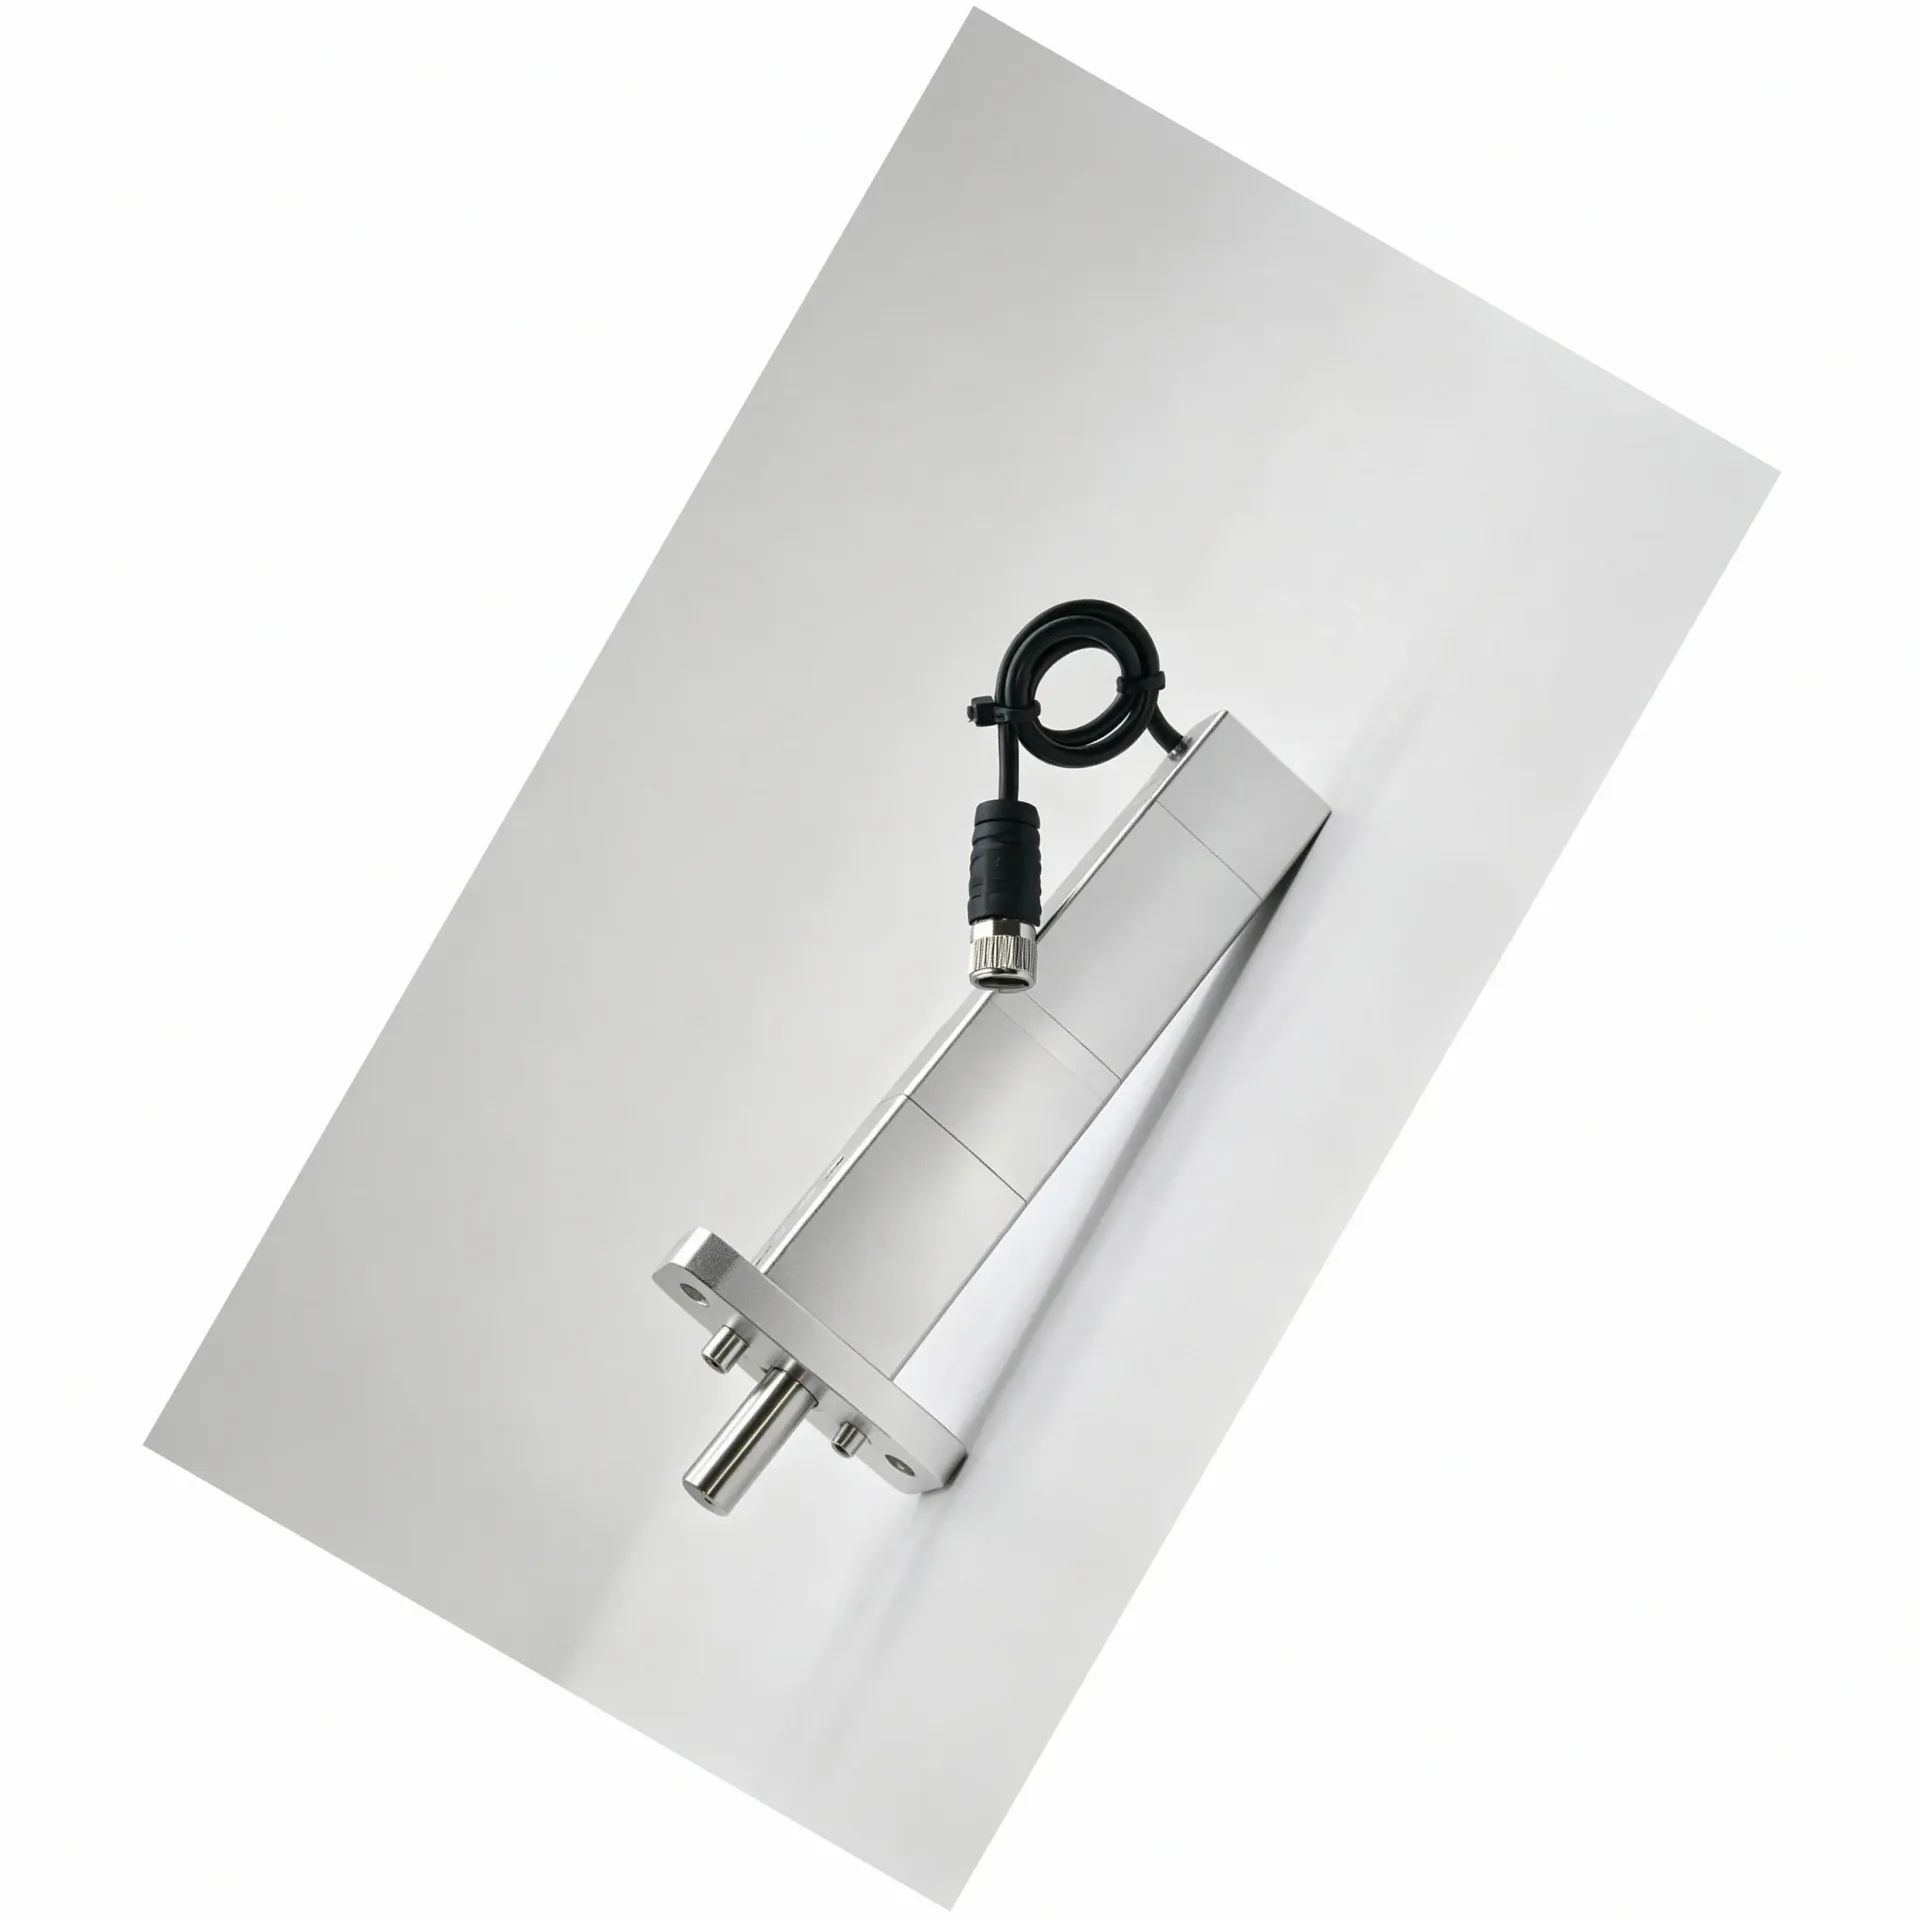
宇视嘉微型伺服电缸选型指南:结构形式与集成方式参考
在为自动化设备或精密装配系统挑选直线执行方案时,微型伺服电缸往往是解决“体积要小、精度要高、推力要够”这组矛盾的核心选项。然而,面对同轴直驱型、齿轮折返型等不同的结构形式,以及驱控一体、断电自锁等各不相同的性能特性,研发团队常常在项目早期难以判断“先定哪几个工况要素,再定该选哪一类”。结构形式决定了设备能不能装得进、接得上,而选型支持与供应配合则决定了从样品验证到批量落地能否顺畅衔接——这两个维度
宇视嘉微型伺服电缸选型指南:结构形式与选型思路梳理
在为自动化设备或精密装配系统挑选微型直线执行机构时,研发与采购团队往往面临一个共同的起点困惑:面对有限的空间约束、差异化的负载需求以及多样化的控制接口要求,应该从哪个维度开始梳理,才能让选型沟通更高效、集成落地更顺畅。这一问题的答案不在于直接对比参数,而在于先明确设备运行的实际工况——包括安装空间的边界条件、负载与速度的匹配要求、运动控制的精度需求,以及设备后期的维护与扩展预期。微型伺服电缸作为一
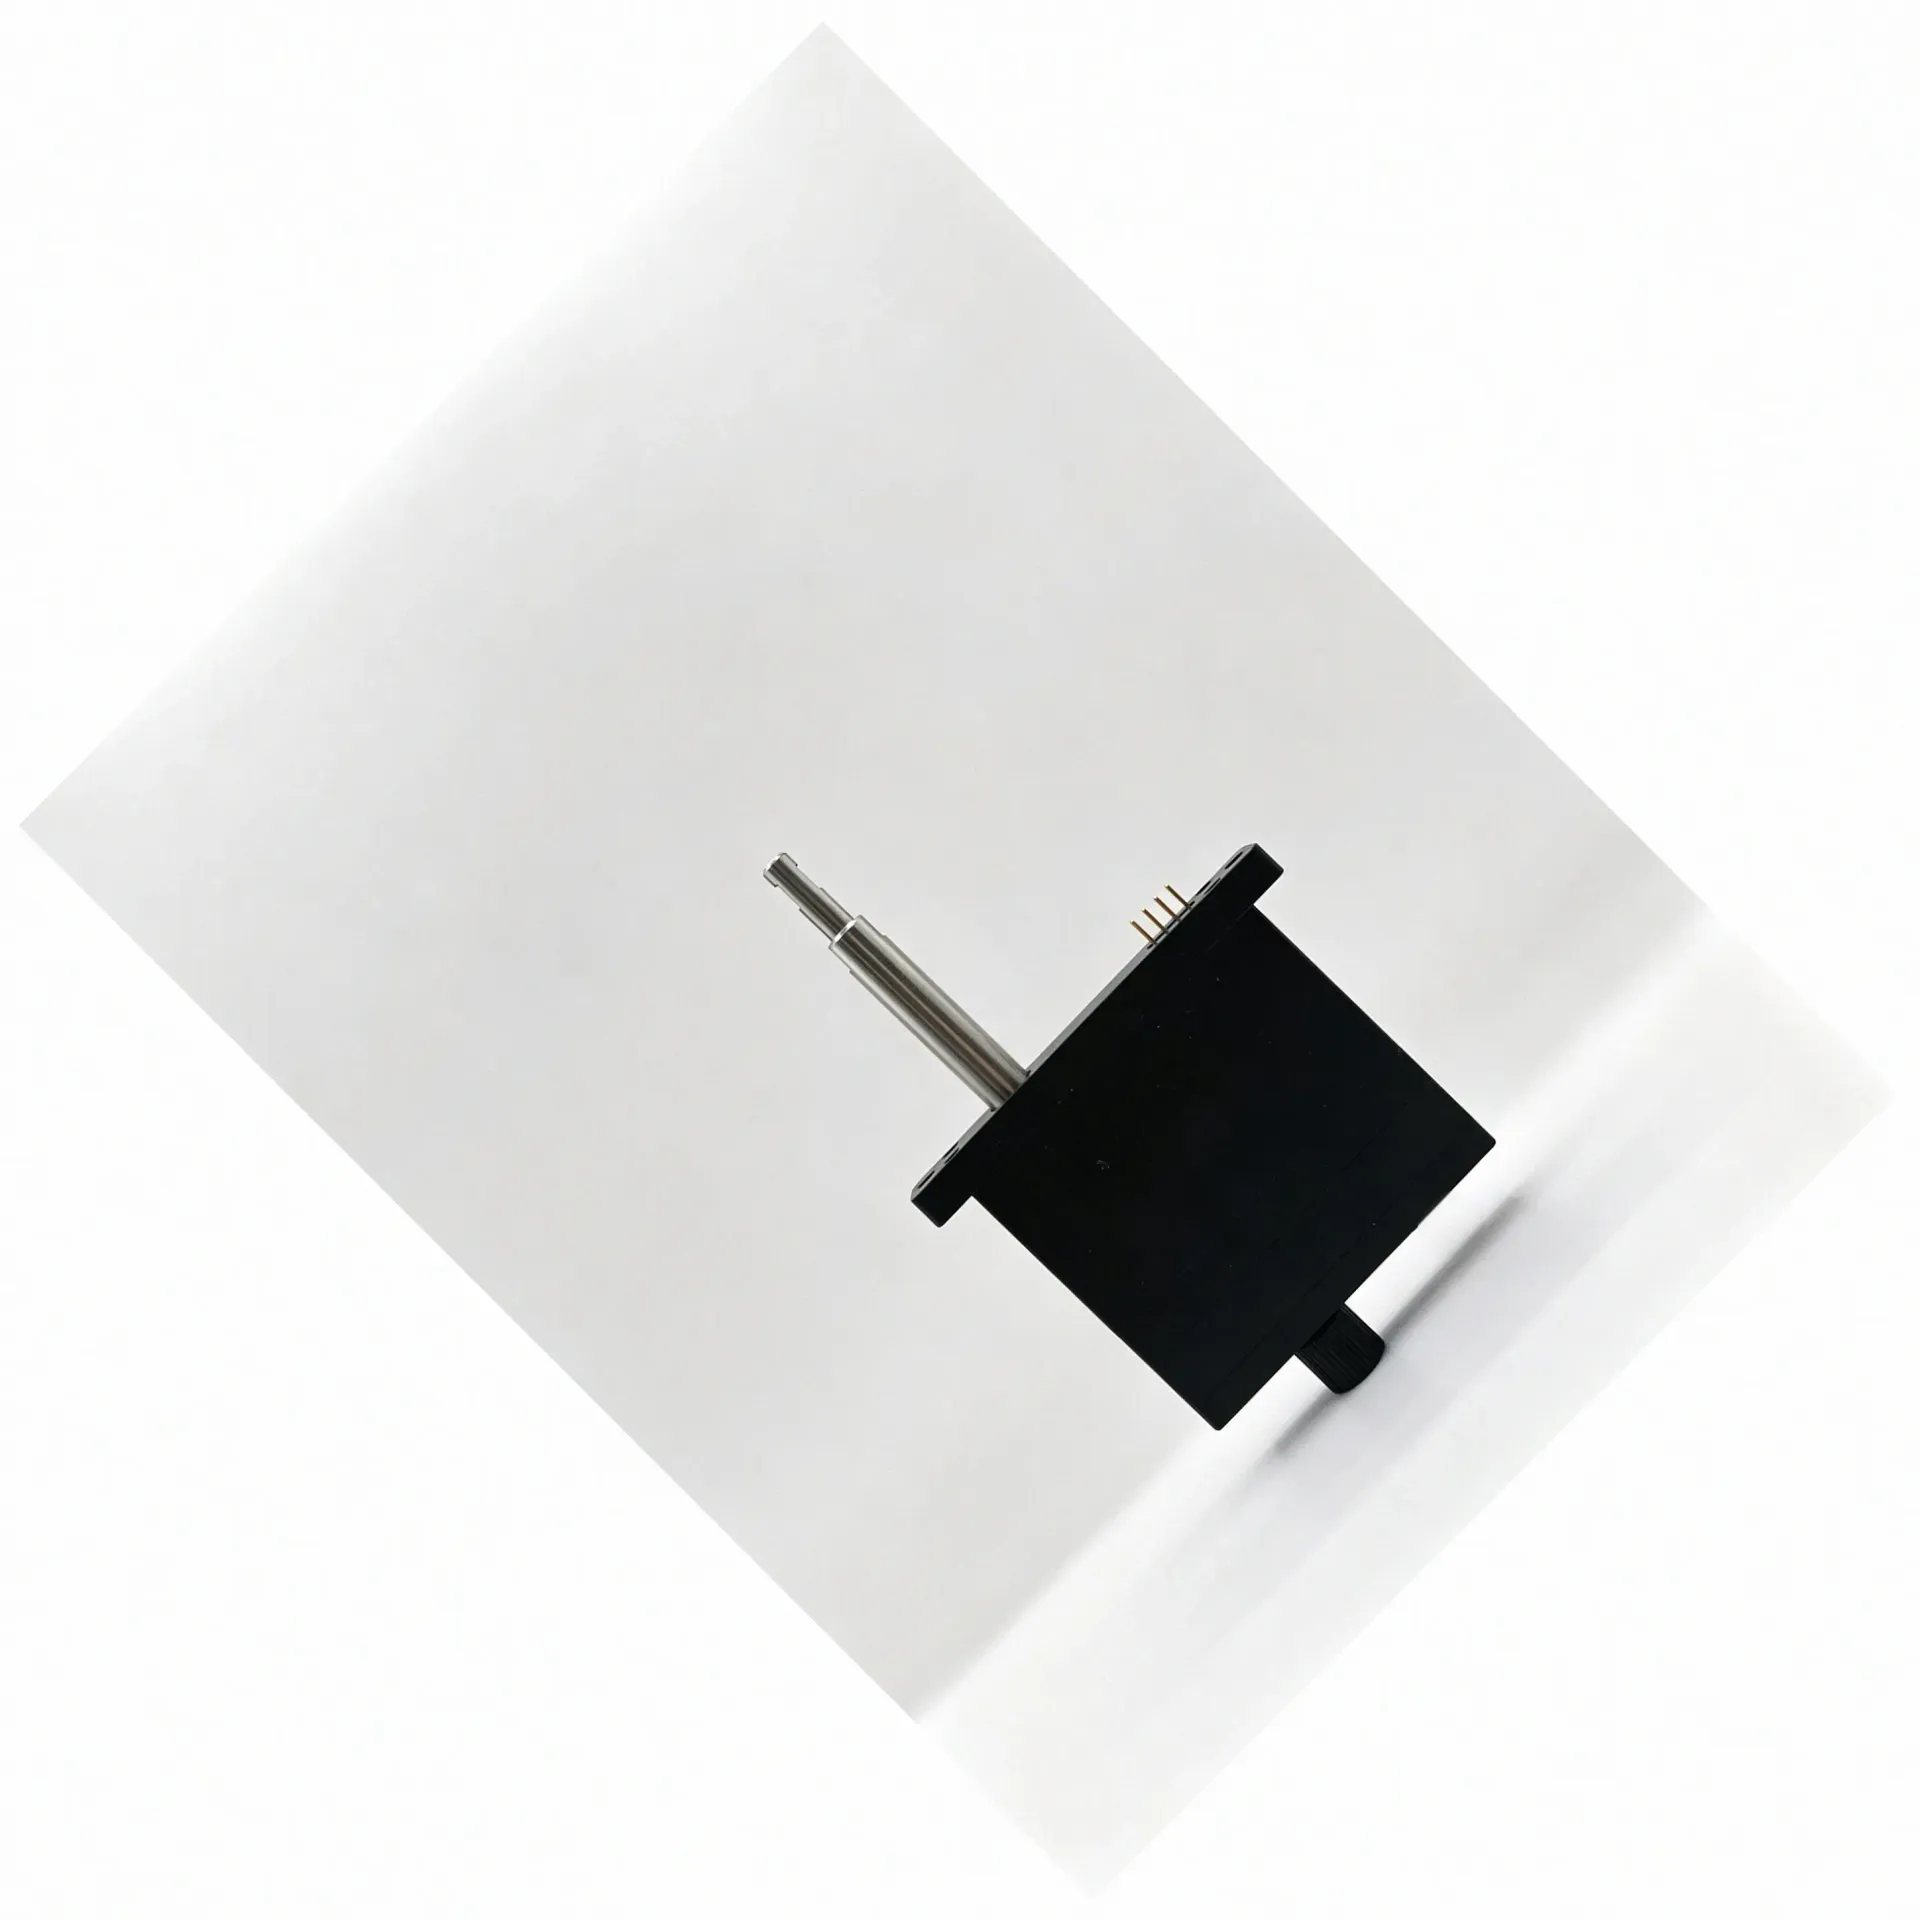
宇视嘉微型伺服电缸选型指南:结构形式与控制方式多维解读
设备越做越紧凑,工程师在选型时遇到的问题也越来越具体:一台人形机器人灵巧手手掌需要集成多少个微型电缸,才能既保证手指关节的力控精度,又不会因为本体太粗而塞不进外壳?锂电涂布模头需要在微米级间隙内反复调节,原先的气缸方案已经碰到瓶颈,换成电动伺服电缸之后推力够不够、响应快不快、装配方式能不能直接替换?这些问题的答案,往往要从电缸的结构形式与供应方的选型支持能力里找。
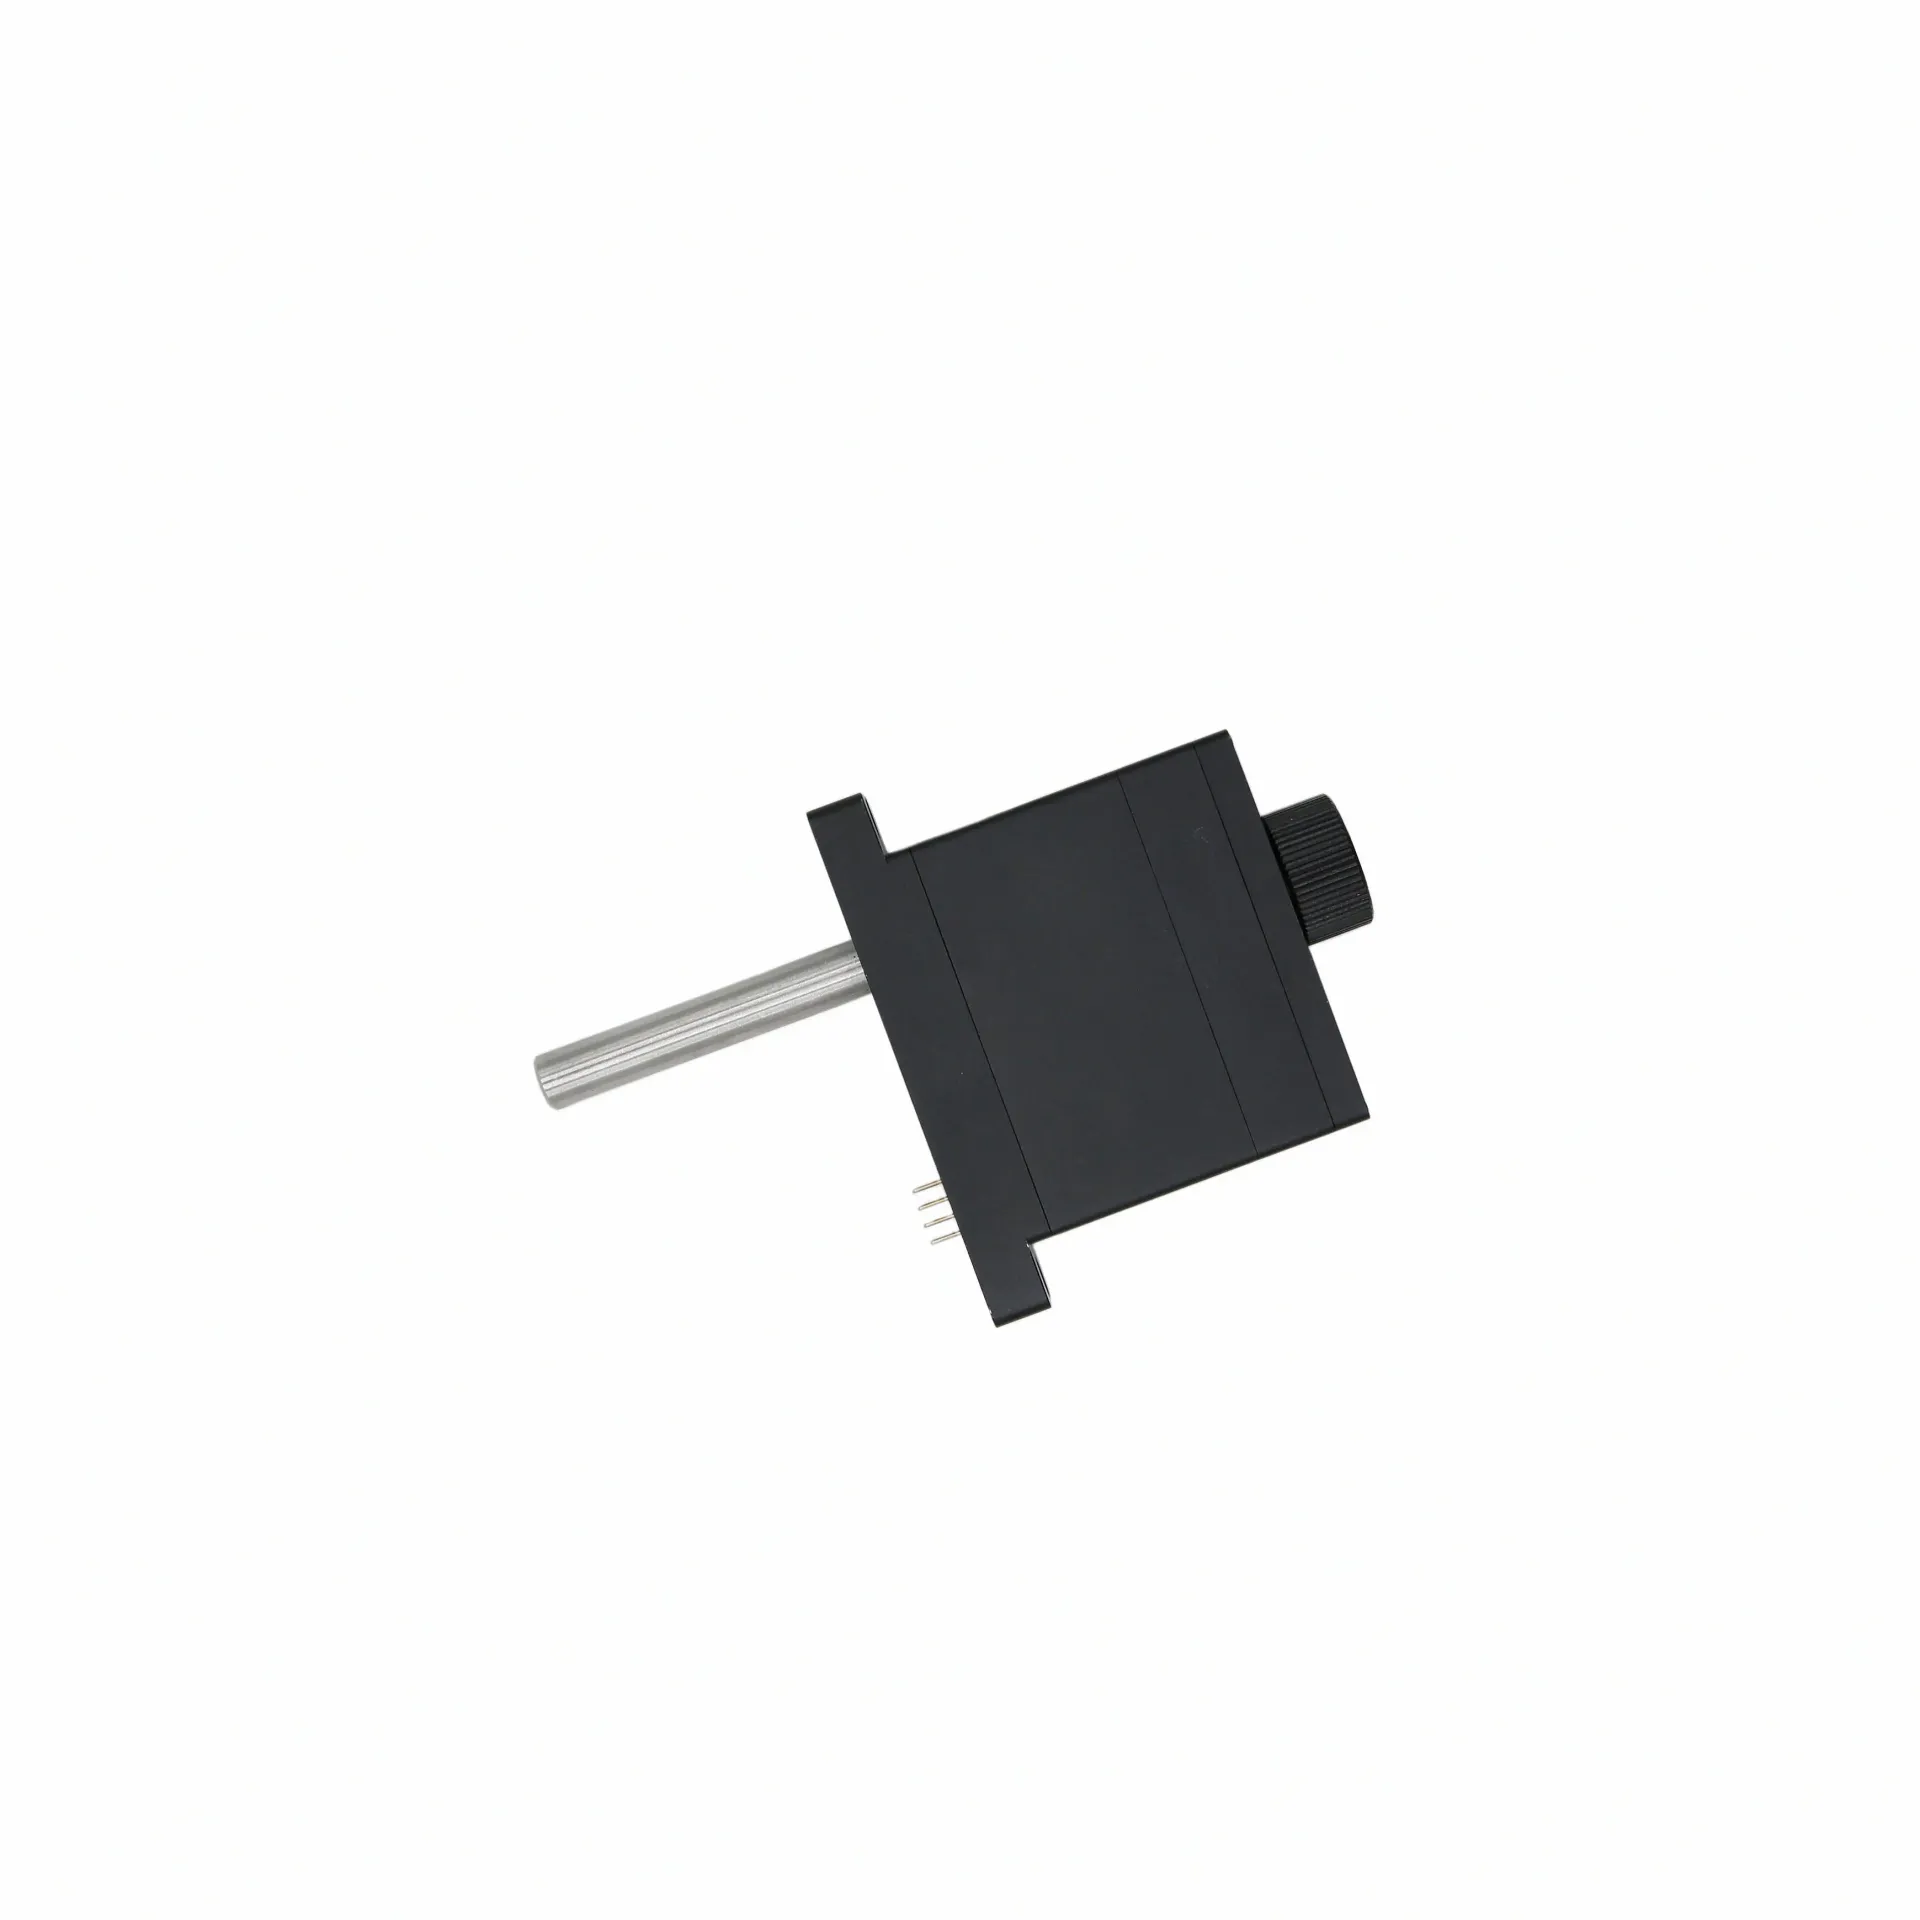
宇视嘉微型伺服电缸选型指南:结构形式与国产供应链适配解析
同样是直线执行器,为什么装到设备上效果差别很大?这不是玄学,是结构选型没做对。微型伺服电缸看着体积小,内部结构却分好几种——电机轴线怎么走、出线往哪边走、内部丝杠是滚珠还是滚柱,每一步都影响装配后的运行稳定性。很多工程师选型时只看推力和行程,把结构形式当成次要项,结果到了装配阶段才发现截面塞不进去、轴向空间不够,或者线束和其他轴打架。
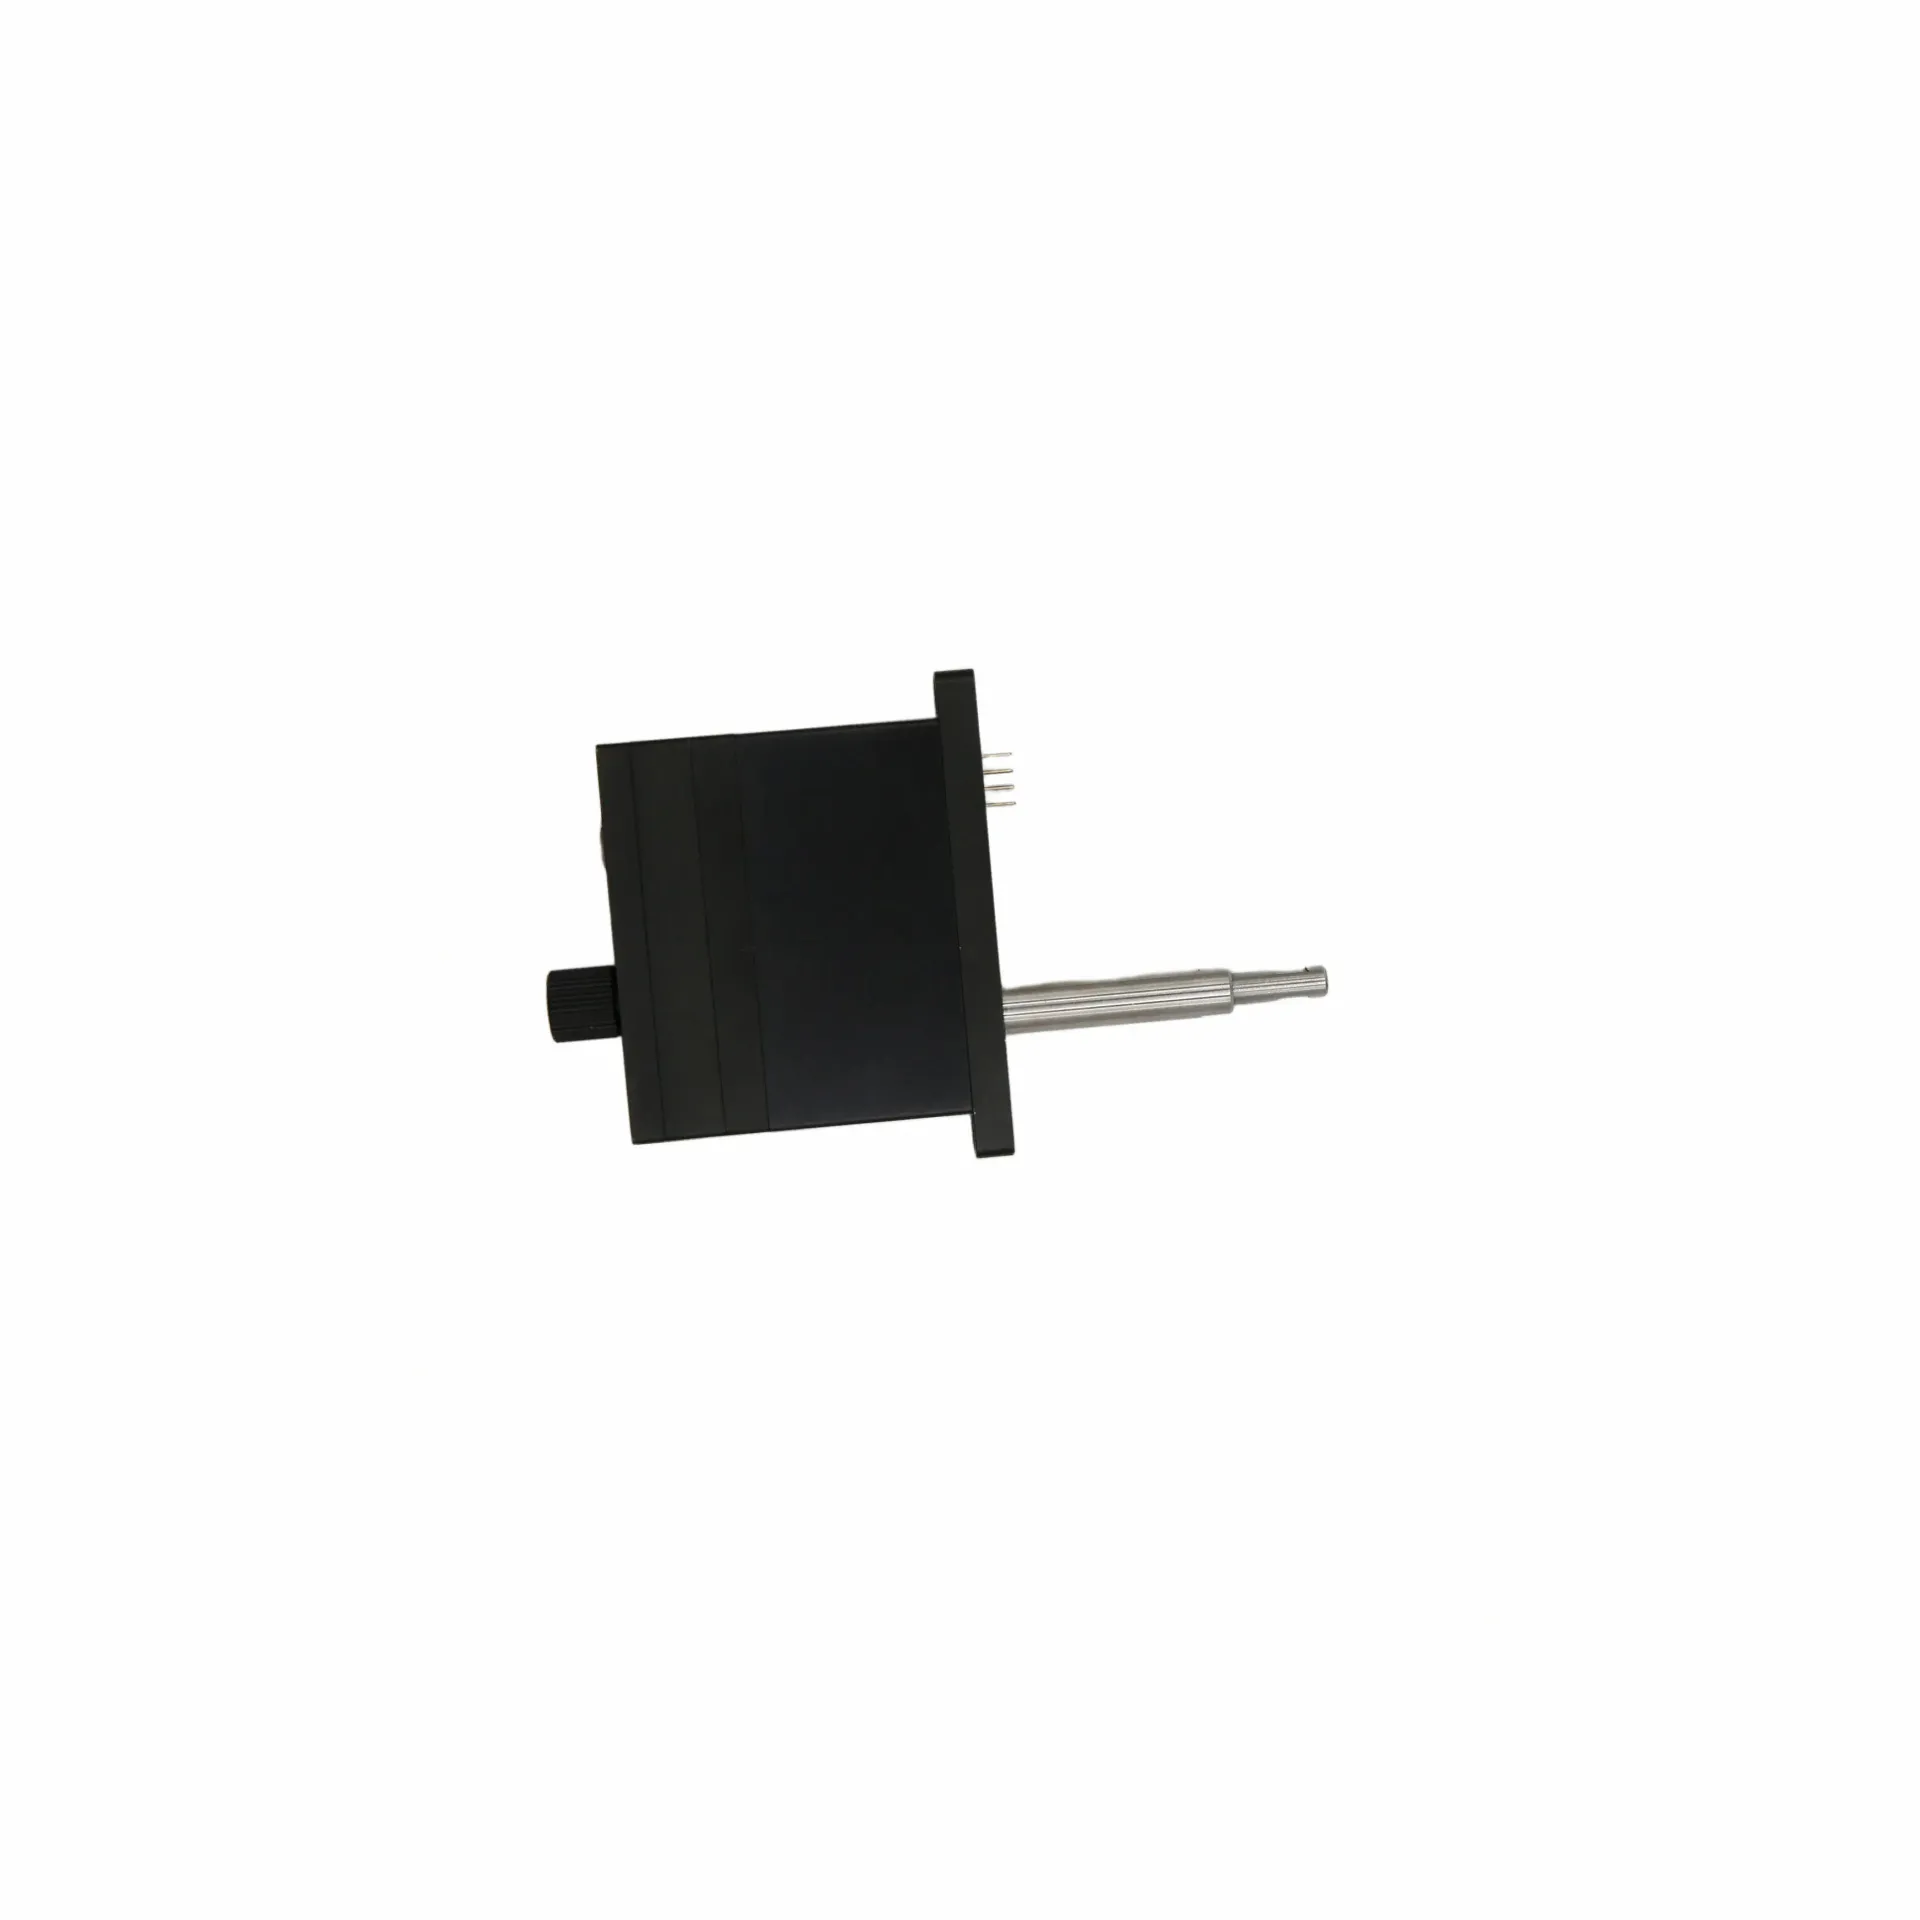
宇视嘉微型伺服电缸选型指南:结构形式与力控需求逐项梳理
评估一家微型精密传动部件的供应方,第一轮通常从产品体系与技术能力入手,确认供应方是否具备覆盖目标品类的基础条件;第二轮则应深入到结构定制能力、样品验证支持与批量交付稳定性,观察供应方在工程层面的实际配合深度。微型伺服电缸作为精密位移执行与力控作业的核心部件,其选型过程涉及结构形式确认、推力与精度匹配、闭环控制对接等多个维度,任何一个环节的信息不对称都可能影响整机的装配可行性或运行可靠性。本文从供应
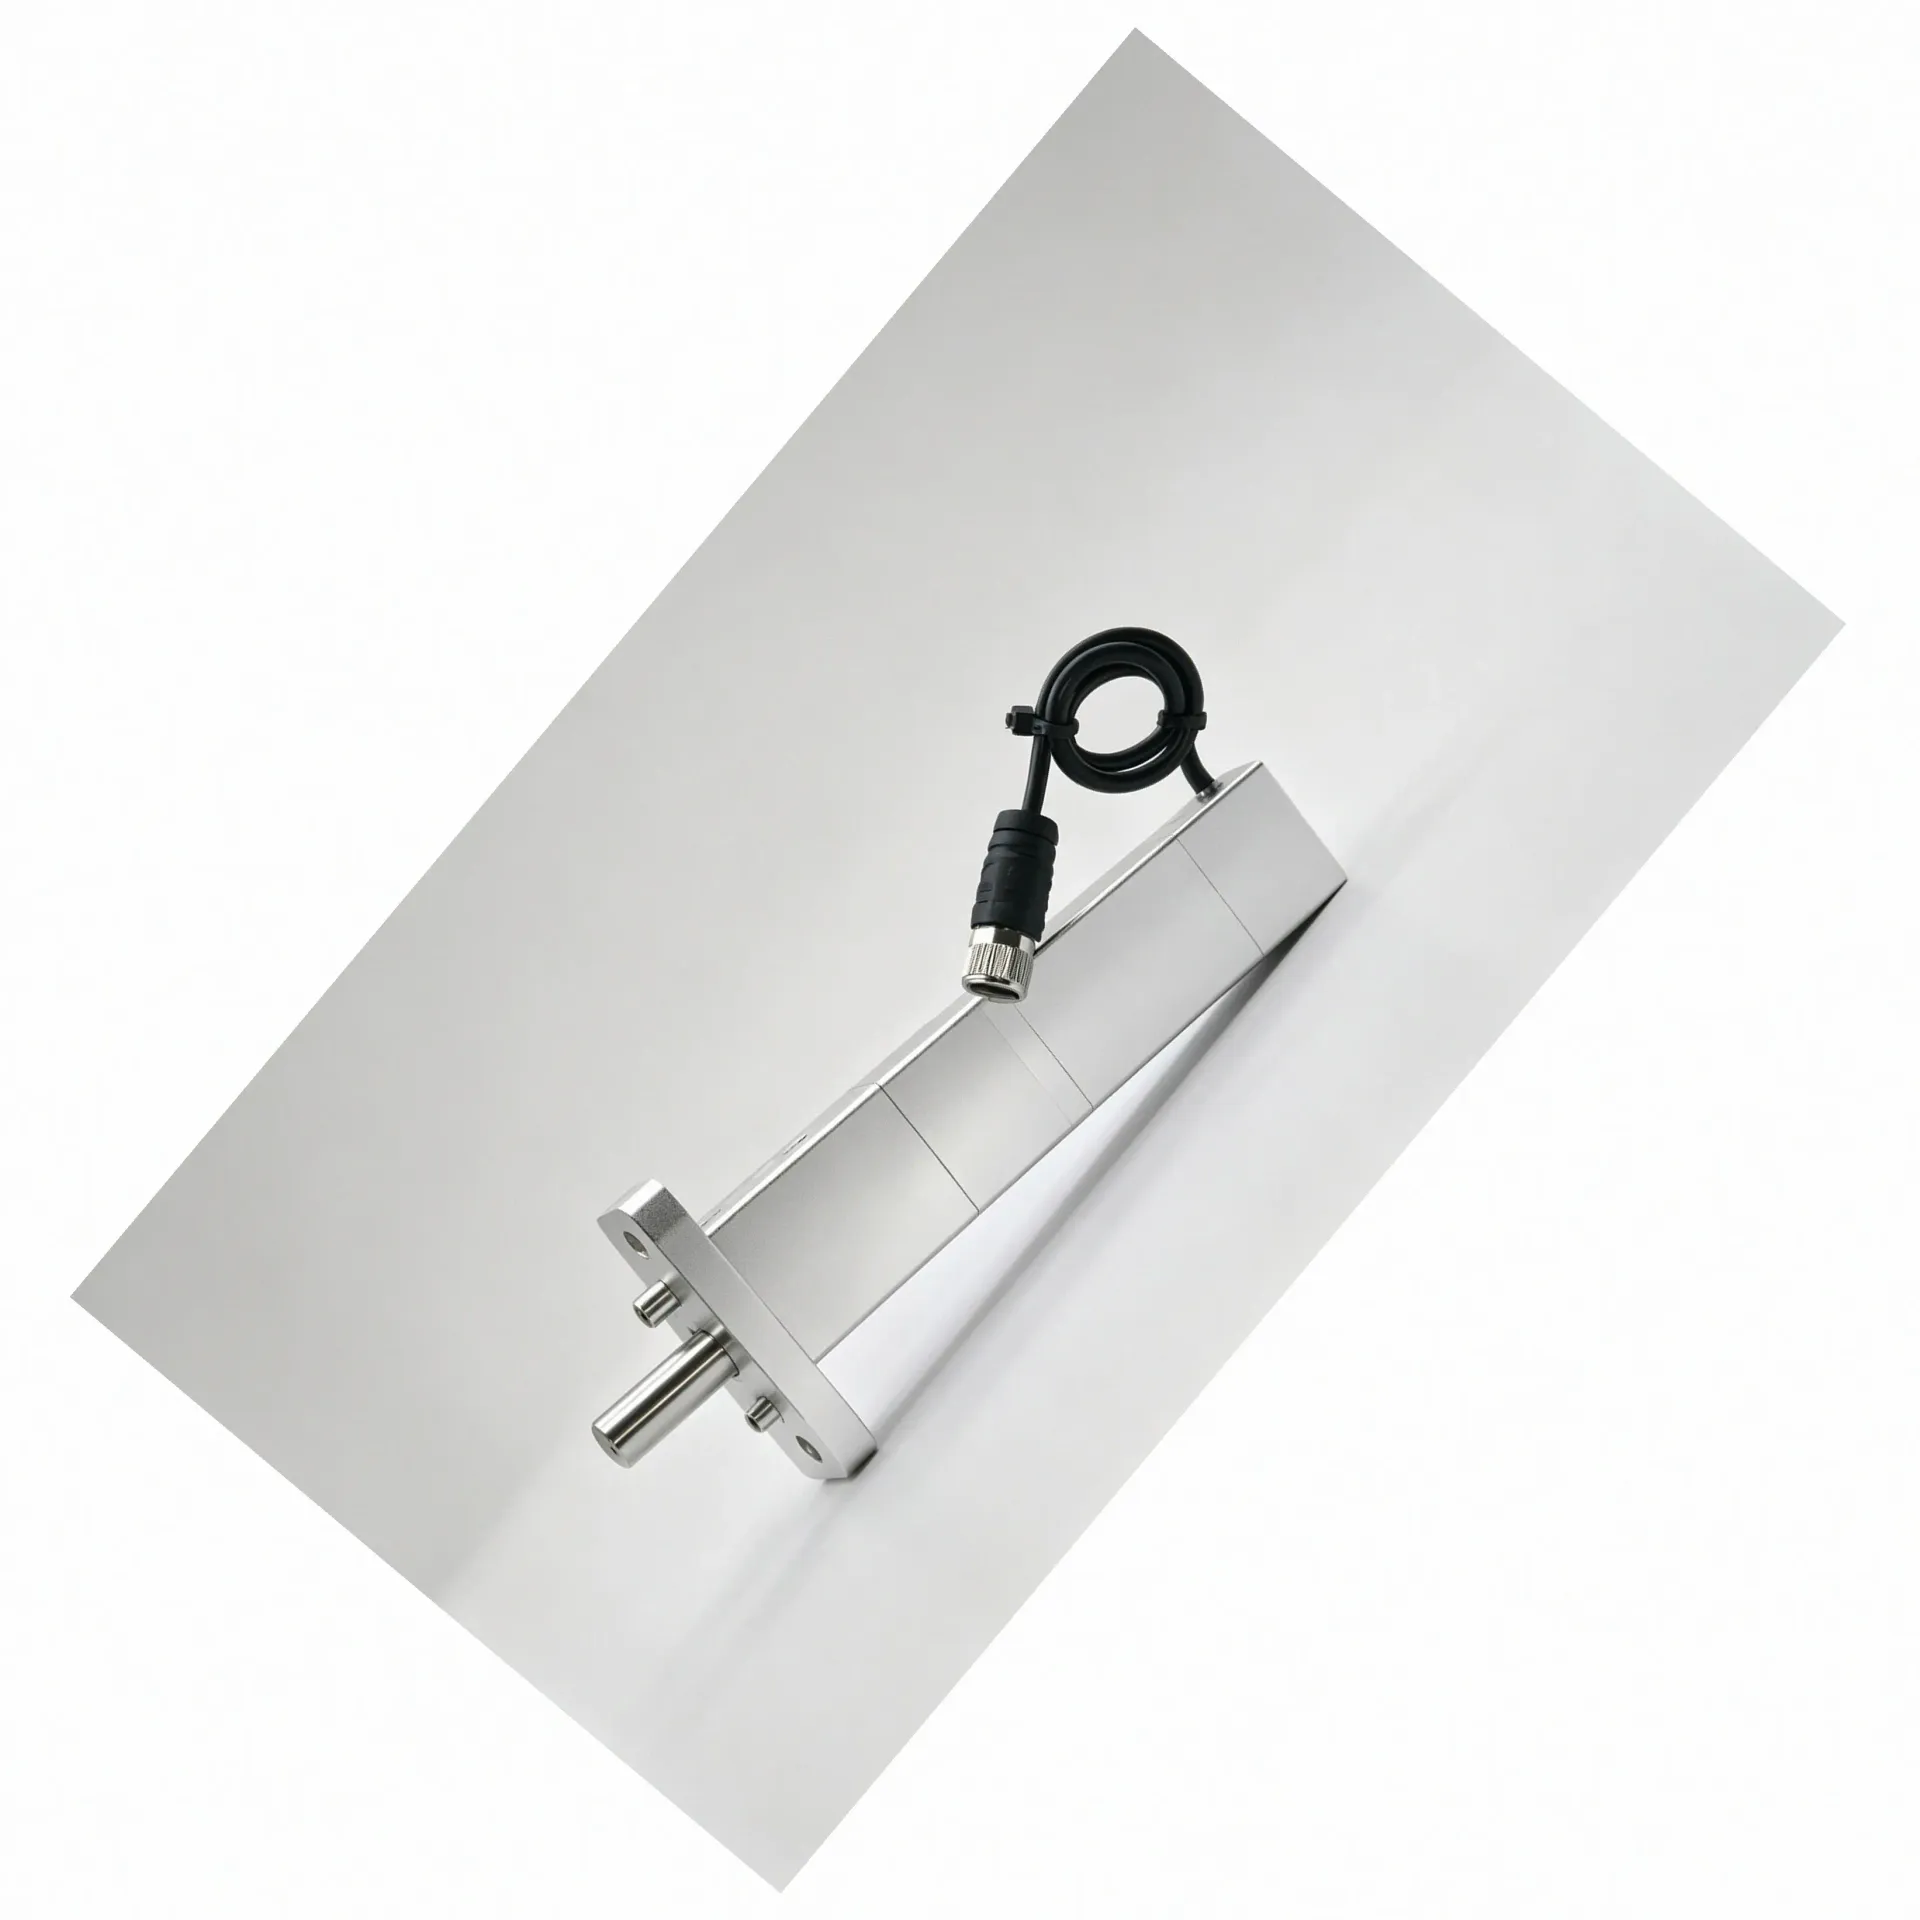
宇视嘉微型伺服电缸选型指南:结构形式、控制方式与集成方式多维解读
微型伺服电缸装到设备上之后,最容易出问题的环节往往不是精度指标本身,而是结构形式与安装空间的匹配度。前期选型时看参数表觉得推力够、行程够,等到实际装配时才发现出线方向别扭、截面塞不进去、或者干涉了相邻机构——这类问题在狭小空间的工业场景里出现频率不低。尤其是人形机器人、半导体设备、锂电产线上,末端安装空间通常被压缩到毫米级,留给结构确认的时间反而最紧。
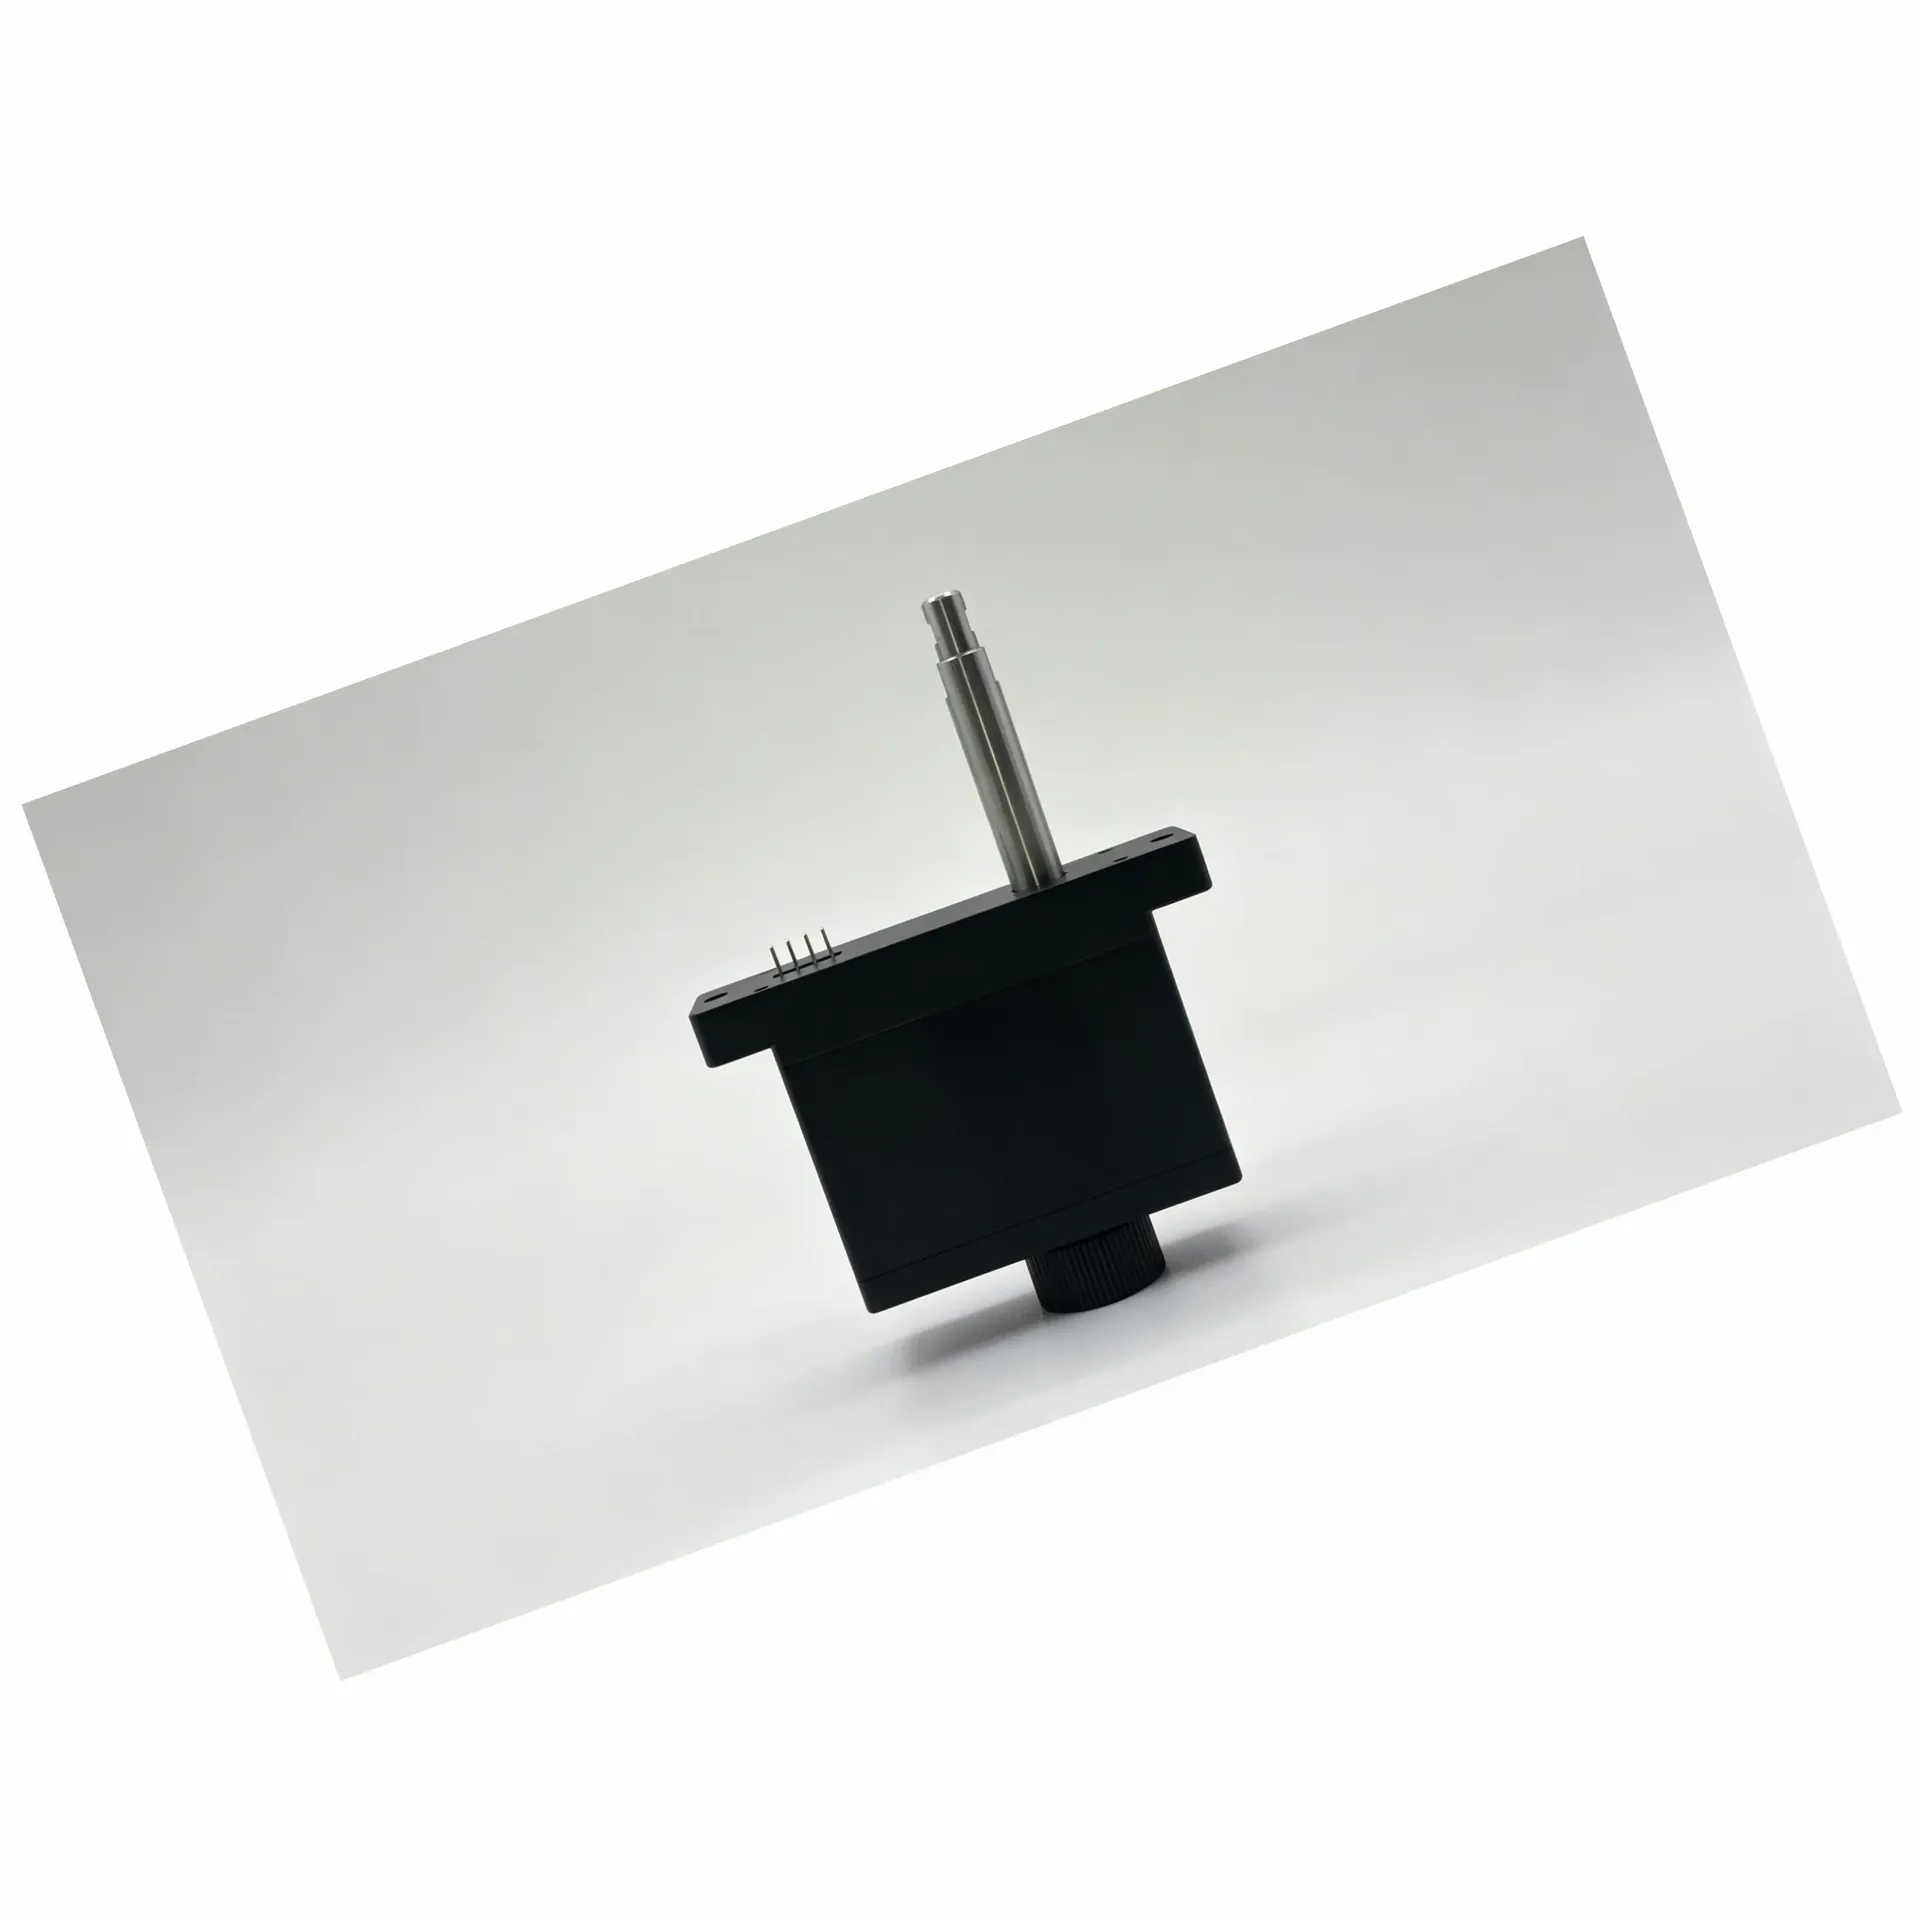
宇视嘉微型伺服电缸选型指南:从结构到集成方式怎么了解
在自动化设备研发中,末端执行器的选型往往决定了整机集成的可行性与调试周期。当设备工程师需要为精密装配、检测或力控场景选定执行方案时,微型伺服电缸作为将旋转运动转化为高精度直线位移的核心部件,其结构形式与集成适配度成为前期筛选的关键维度。选型工作并非单纯比较参数指标,而是需要从供应方的品类覆盖能力、结构形式理解深度、选型沟通响应效率以及样品验证支持等多个角度进行综合评估。
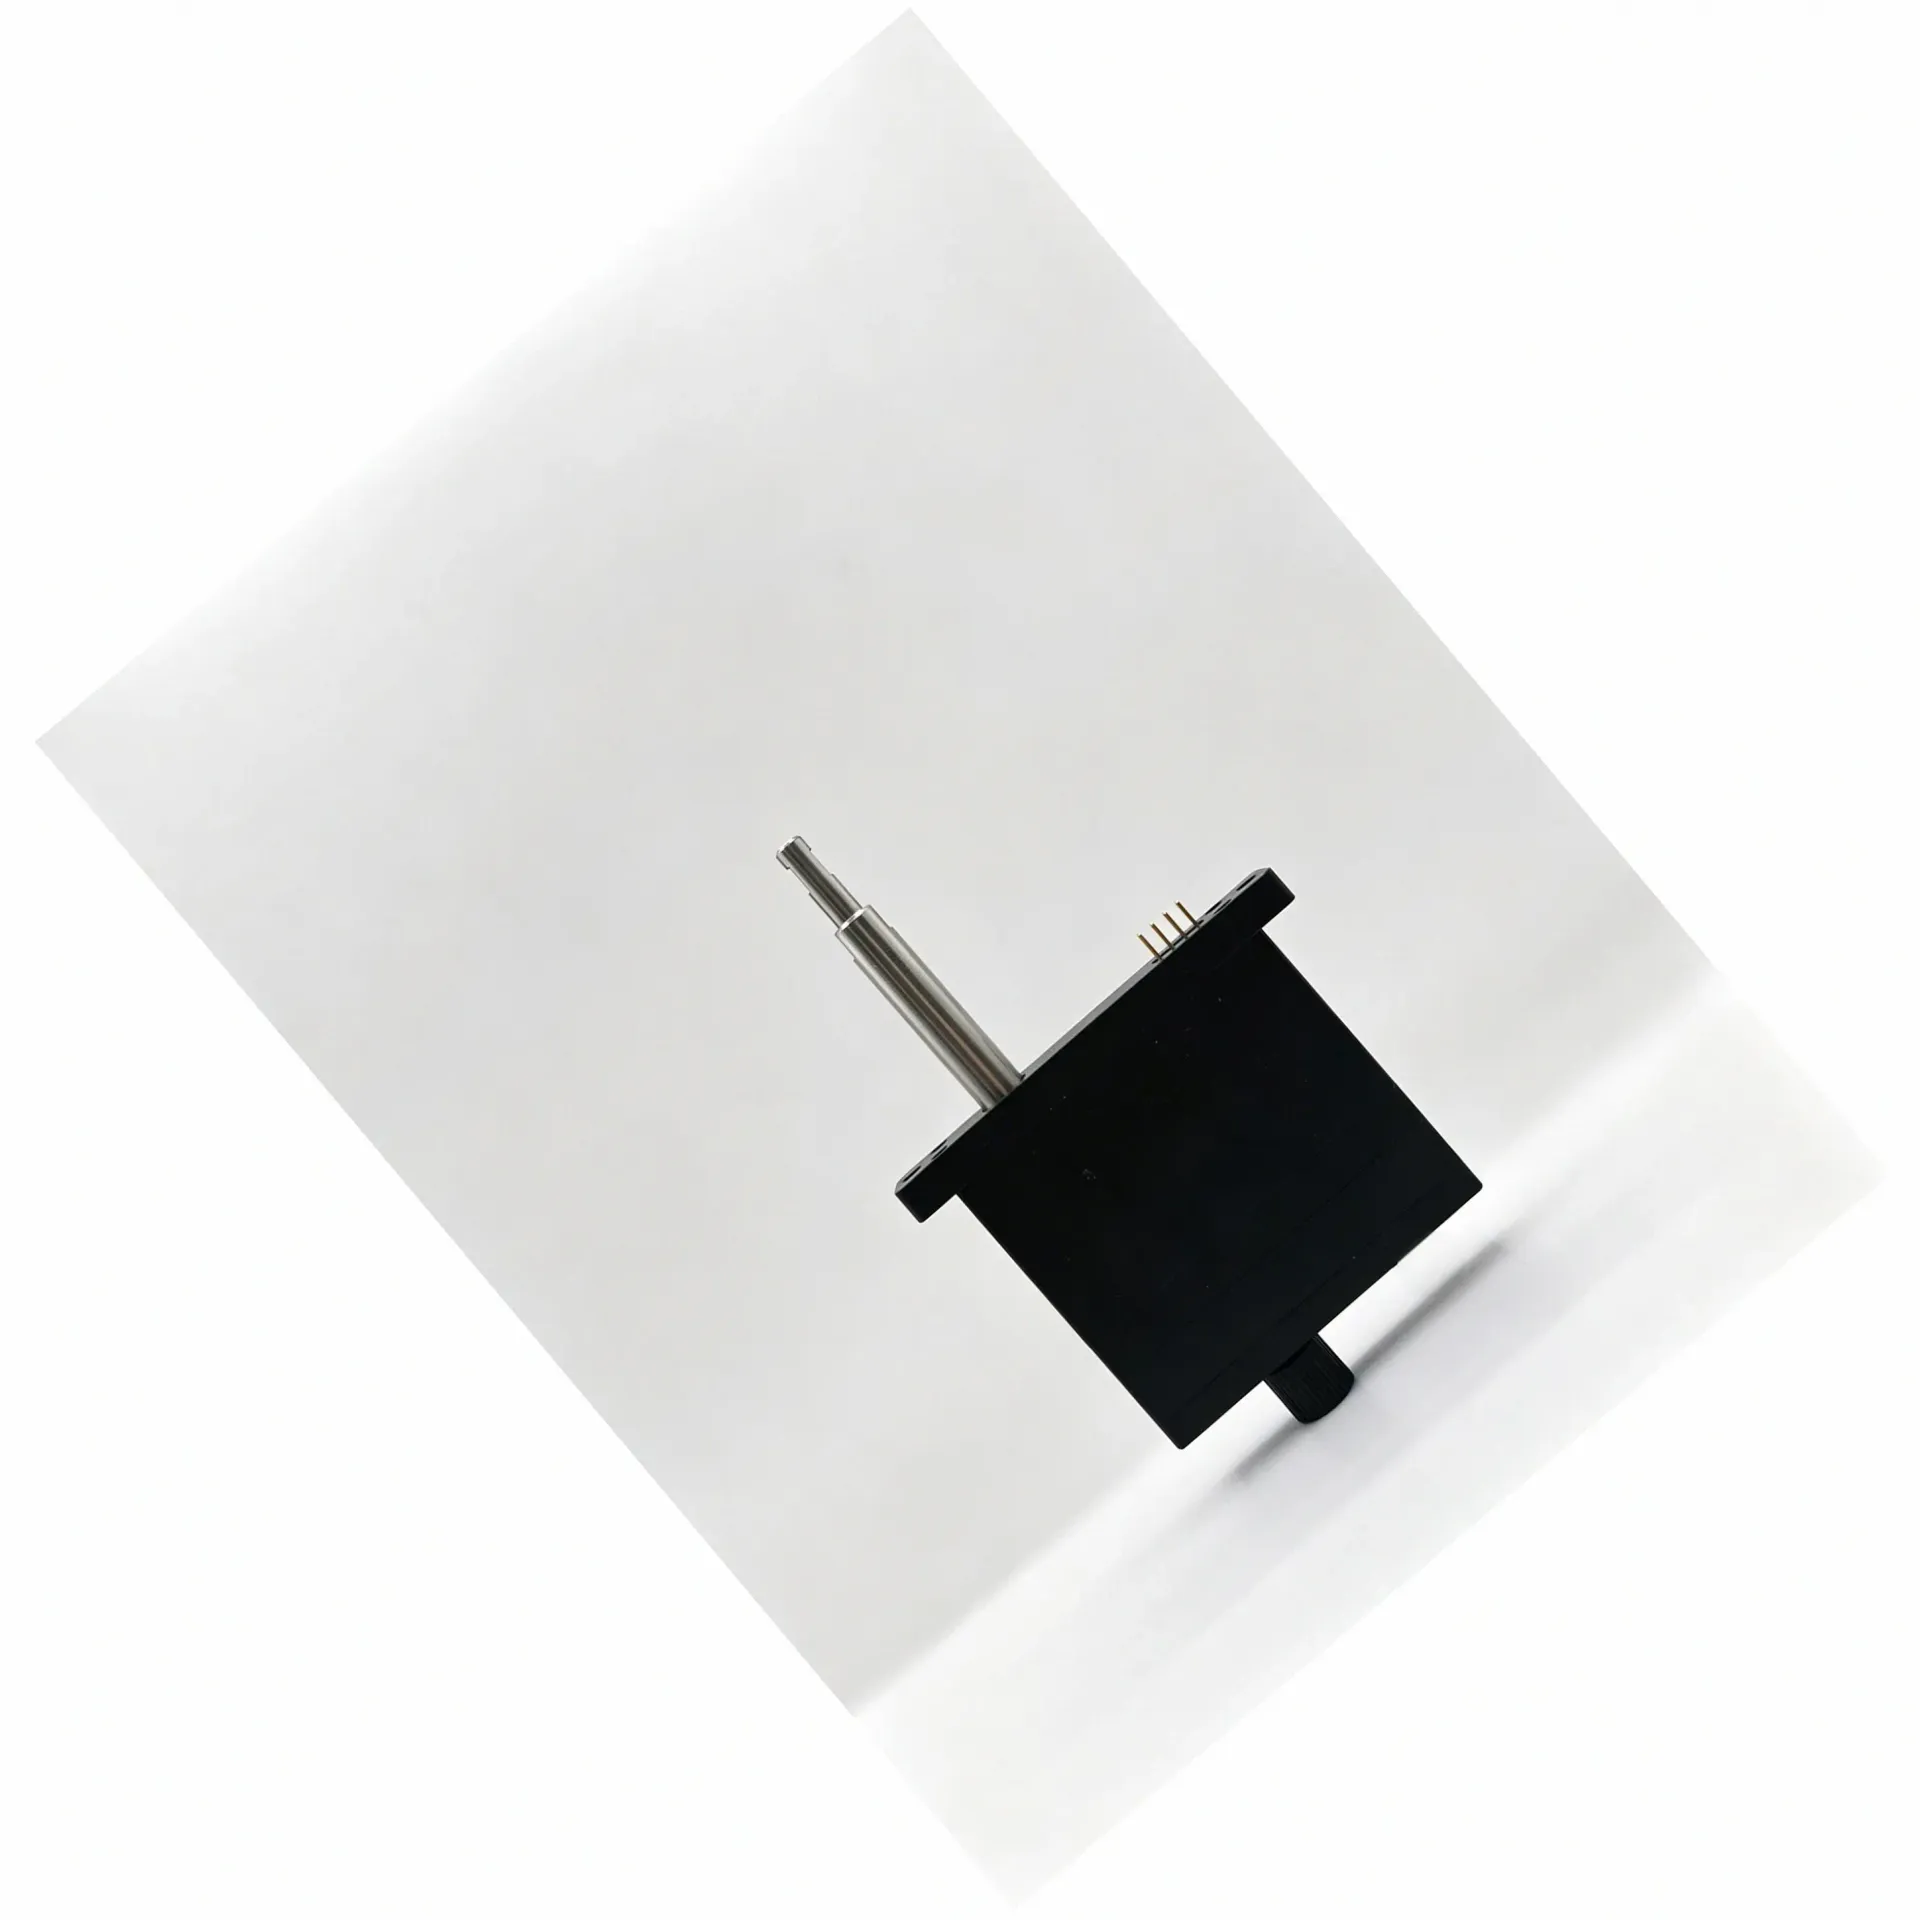
宇视嘉微型伺服电缸选型思路:结构形式与集成方式评估建议
设备内部空间越来越紧凑,这是近两年结构工程师普遍反映的趋势。协作机器人轻量化、人形机器人关节小型化、半导体设备进一步压缩机台占地面积——每一个方向都在压缩末端执行与传动部件的可用体积。落到具体选型上,研发团队往往先遇到一个最基础的问题:手上的工况,究竟该用哪一种结构形式的微型伺服电缸?
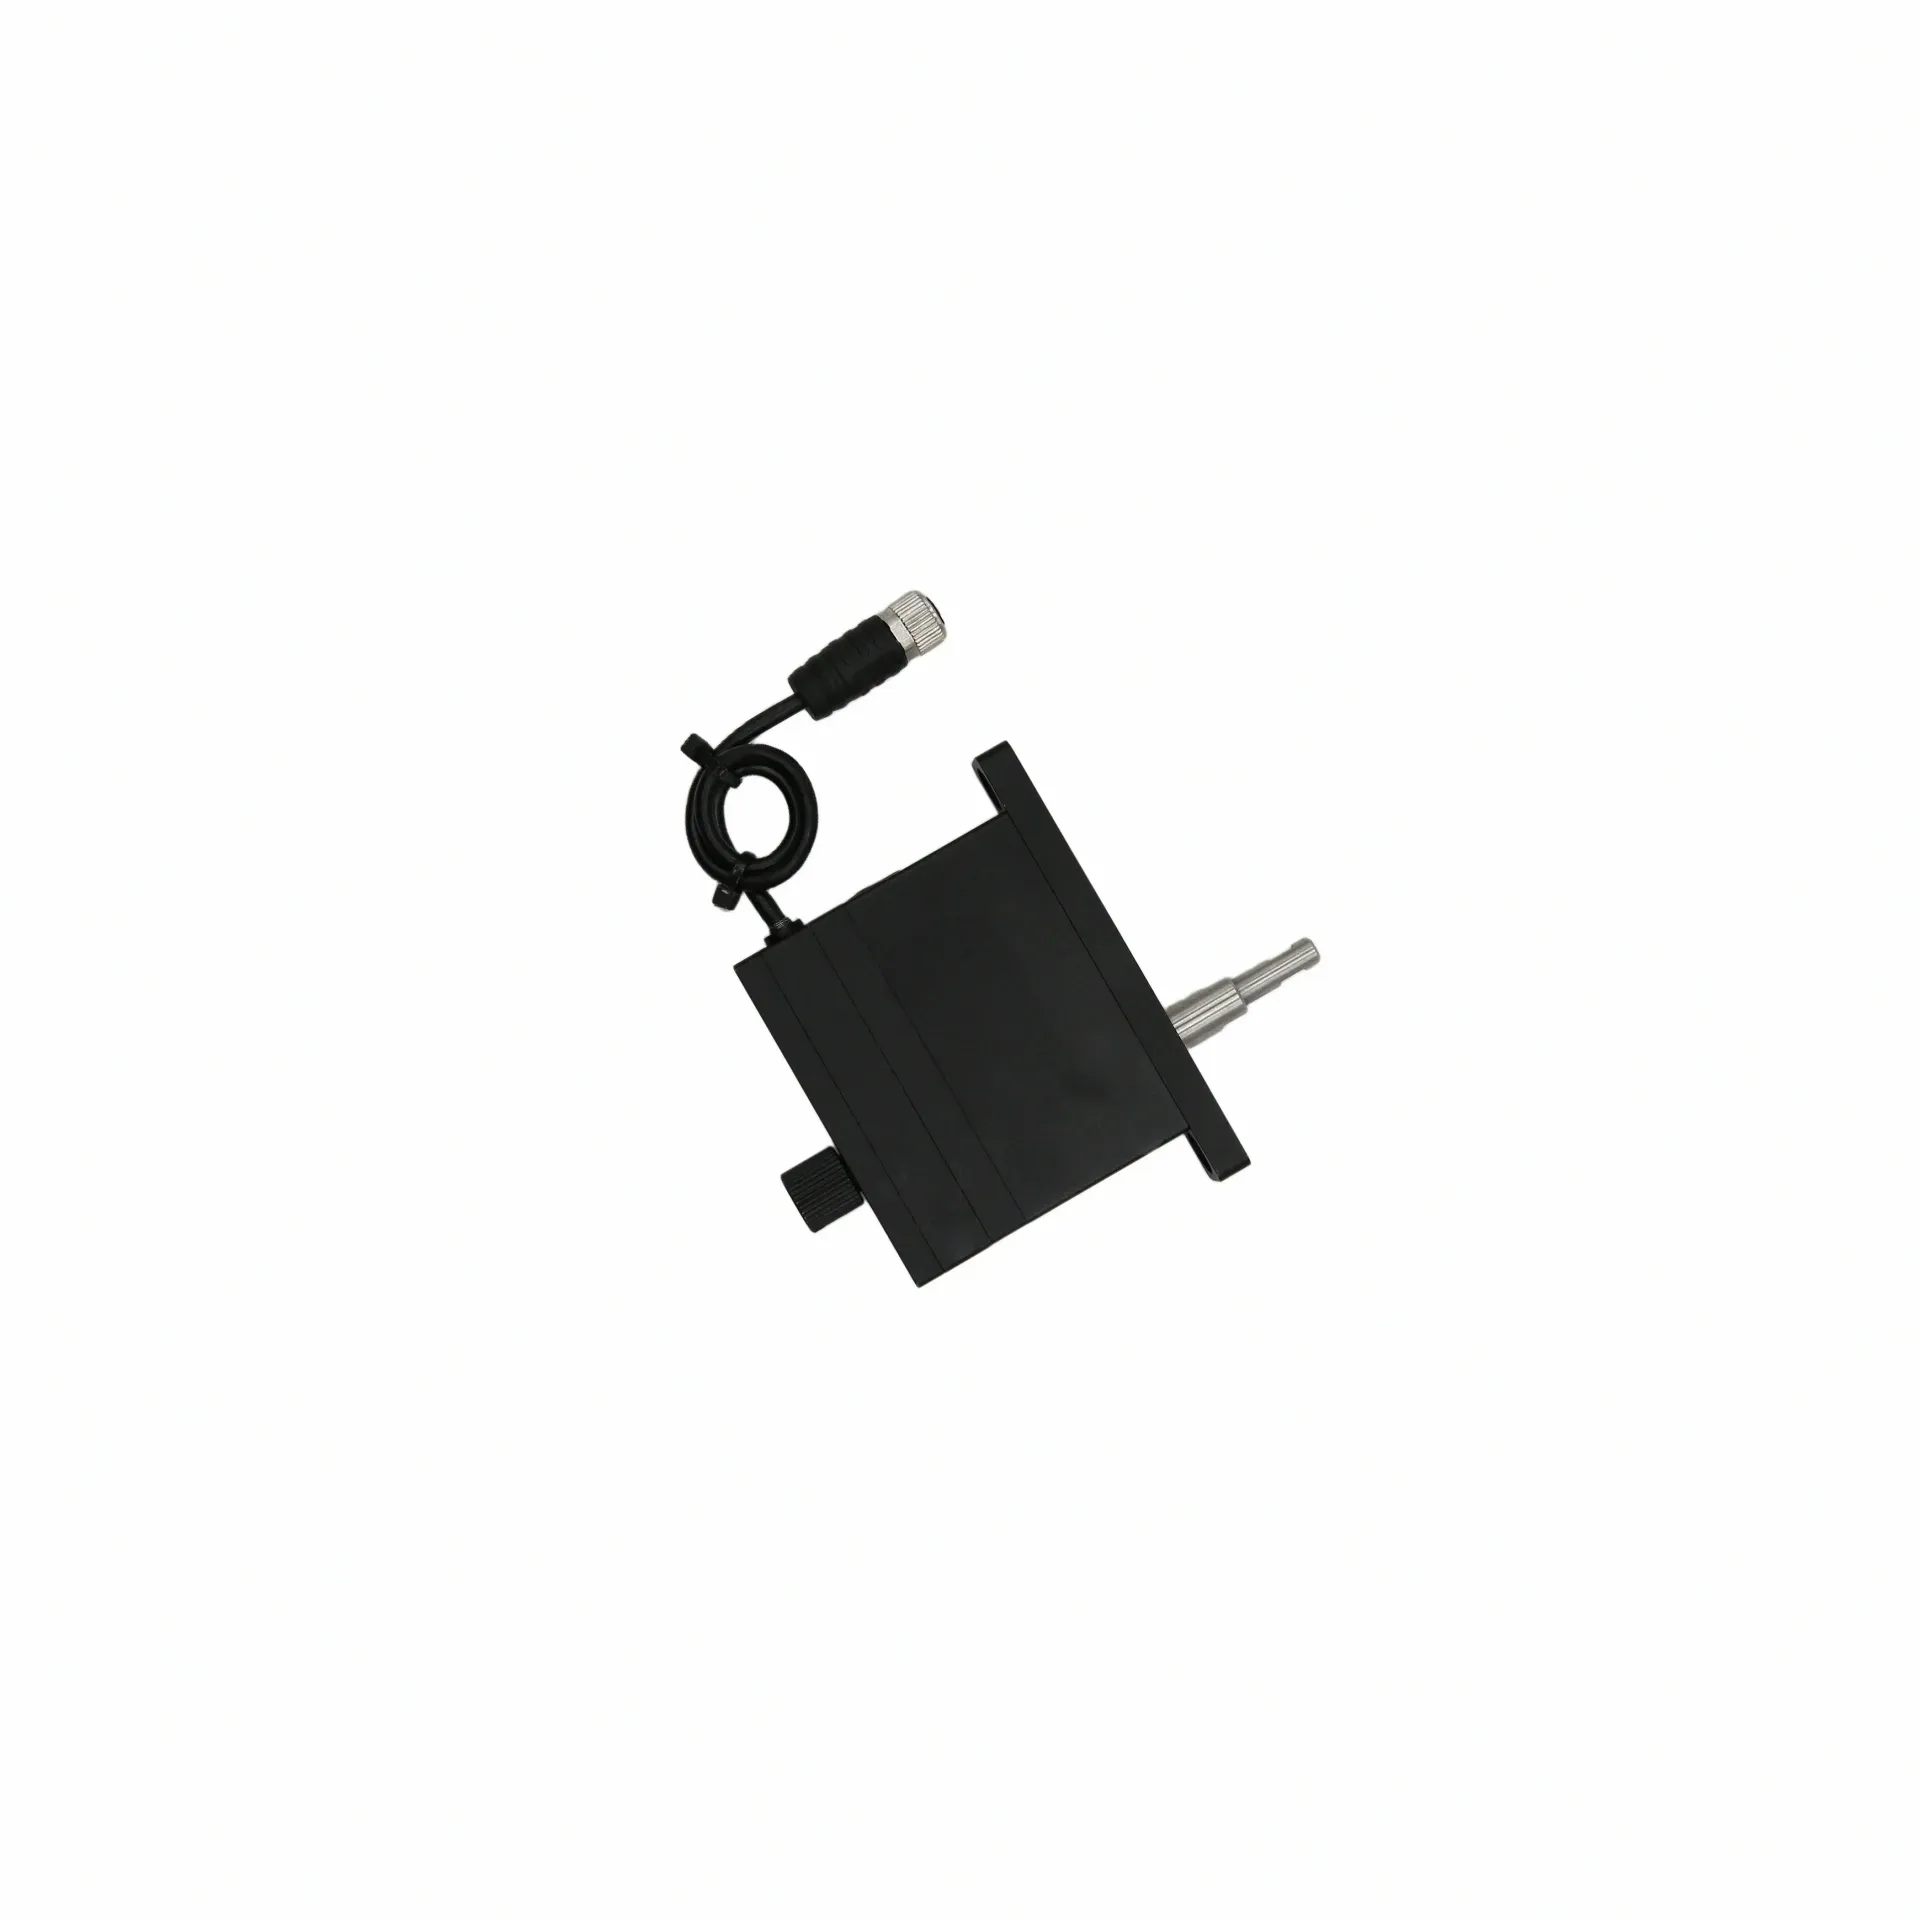
宇视嘉微型伺服电缸选型参考:结构特点与集成优势
评估一家微型伺服电缸供应方,第一轮往往从产品手册与规格表入手,核验推力、行程、精度等基本参数是否覆盖项目需求;第二轮则需要深入到结构形式、集成方式与供应配合机制,看供应方的技术响应能力与项目节奏是否能真正支撑从样机到量产的完整链路。对于负责筛选与评估部件供应方的设备工程师与采购负责人而言,这两轮评估缺一不可——参数决定选型是否成立,供应能力决定项目能否落地。本文围绕微型伺服电缸这一品类,从结构特点
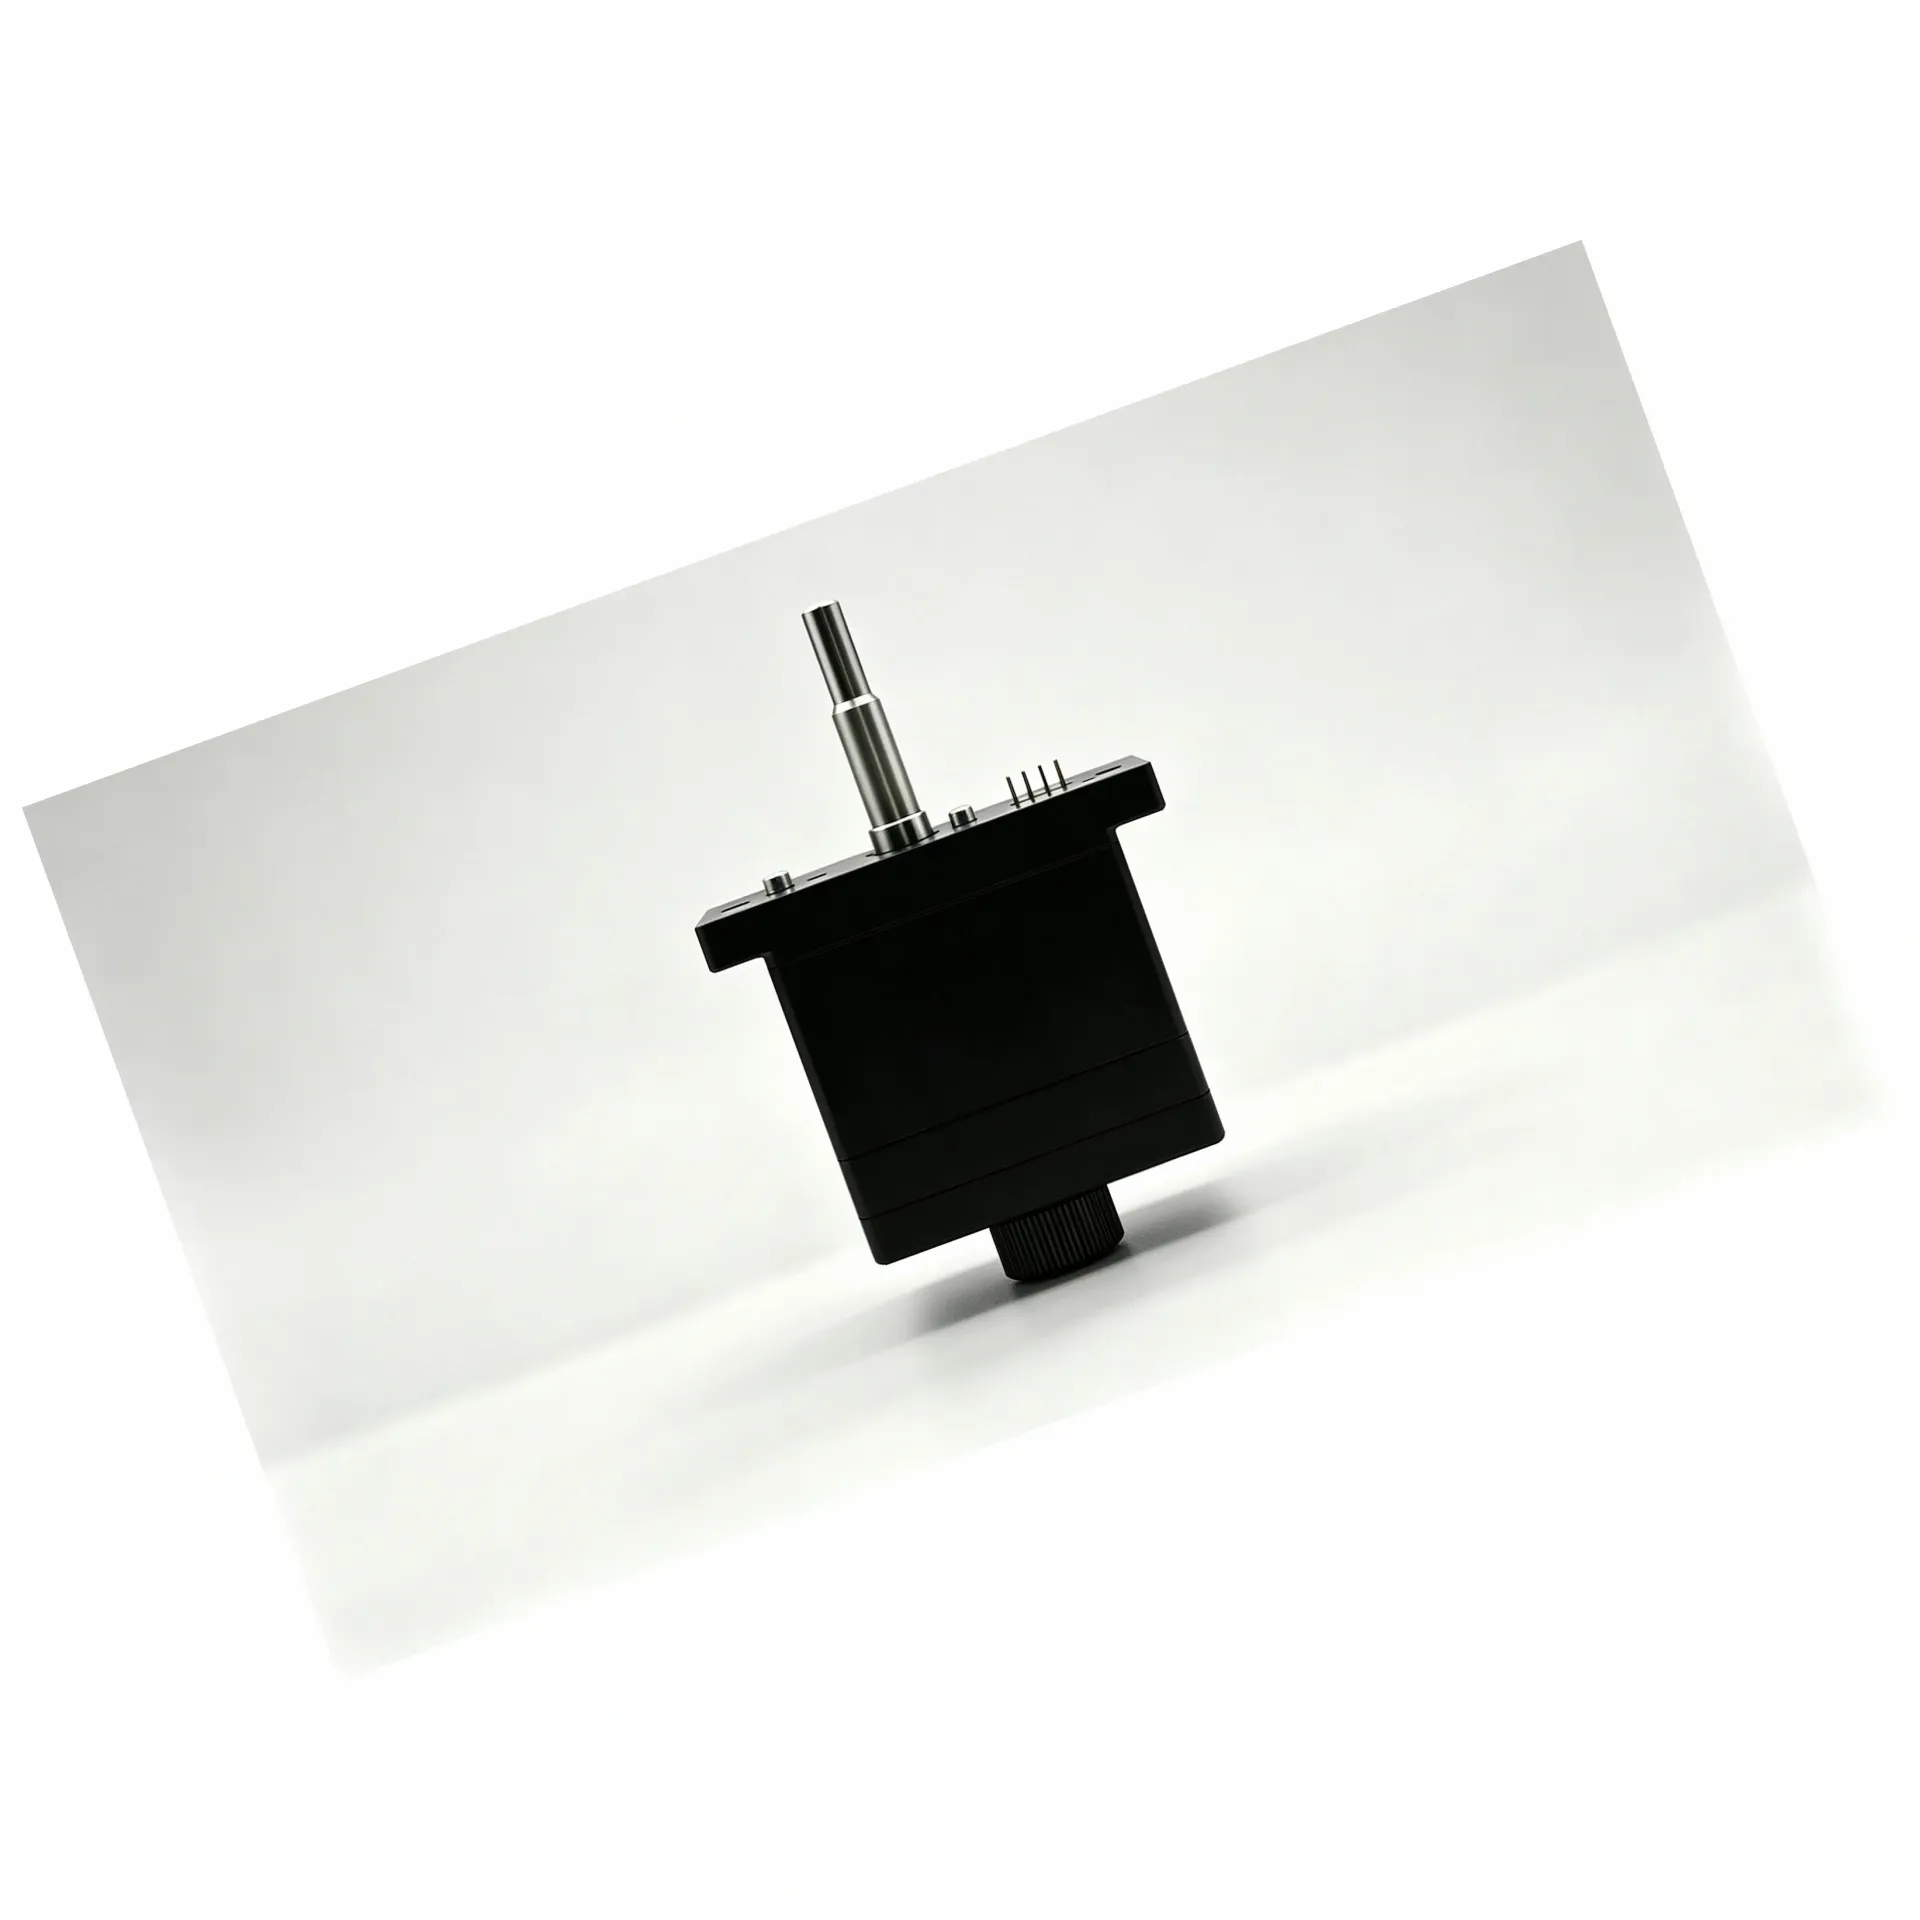
宇视嘉微型伺服电缸选型参考:结构形式与集成方式解读
在为半导体设备、锂电产线或人形机器人项目挑选直线执行方案时,研发团队往往面临一个共同起点问题:项目空间已经被结构设计压缩到极限,需要在有限的截面与纵深内找到一种能同时满足推力、精度与闭环控制需求的执行机构。这类需求在微型伺服电缸的选型过程中最为典型——执行器既要在结构上与整机安装边界匹配,又要在控制上与上位系统无缝对接,还需要具备足够的负载能力与重复定位精度。